
工序组队二次规划方法、装置、计算机设备和可读存储介质与流程
本技术涉及运动控制,特别是涉及一种工序组队二次规划方法、装置、计算机设备、计算机可读存储介质和计算机程序产品。
背景技术:
1、磁驱输送系统中,多个相邻工序常被配置为工序组,由上层调度将指向该组的小车分配至组内不同工序,待组内全部到位后统一交互并发车。现有实现步骤通常包括:判断目标工序是否属于已启用工序组;记录小车组内归属并映射至具体工序;依据到位、完成、切换等事件维护工序组状态;小车按映射目标运动,执行层进行轨迹规划及到位判定。
2、然而,上述方案在复杂产线场景下存在以下不足:1)组内目标与实时物理队列容易失配。2)工序可用性变化后缺乏修正。3)环形线体下面临路径选择问题。4)调度层与执行层之间存在竞态风险。运动过程中修改目标可能导致状态不一致或指令异常中断。
3、因此,亟需一种能够在线、安全、高效地对工序组内小车目标进行动态调整的二次规划方法。
技术实现思路
1、基于此,有必要针对上述技术问题,提供一种能够在线、安全、高效地对工序组内小车目标进行动态调整的工序组队二次规划方法、装置、计算机设备、计算机可读存储介质和计算机程序产品。
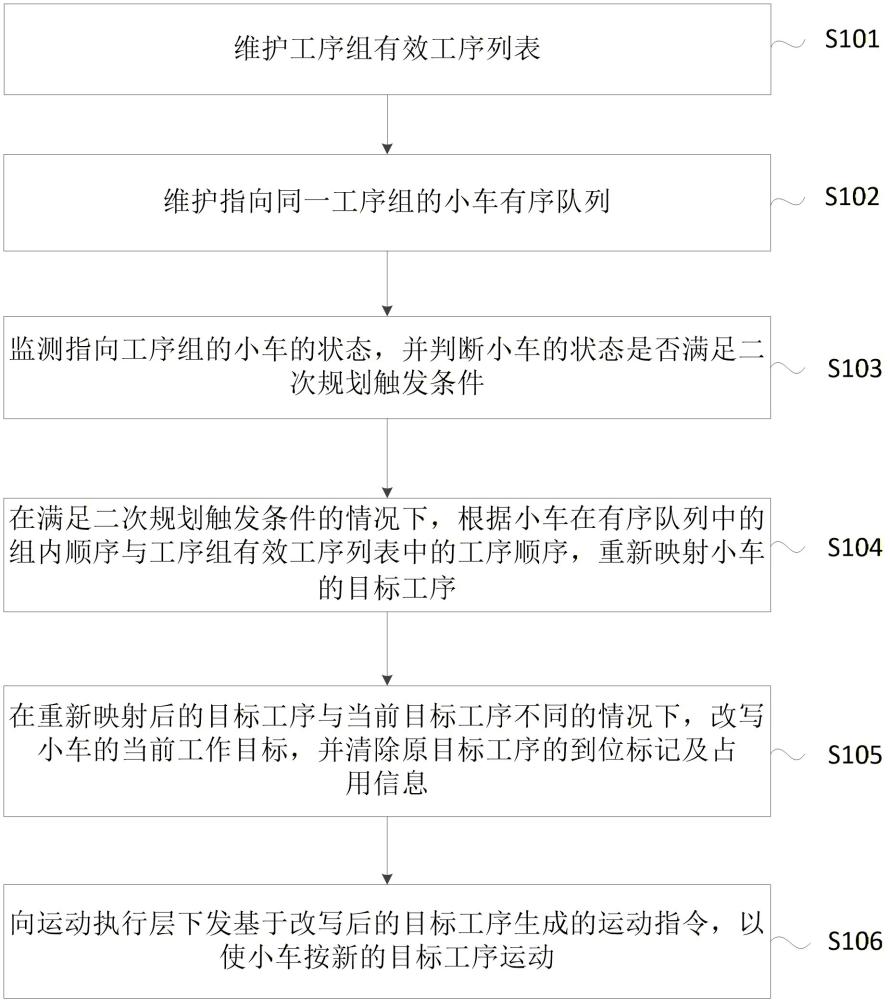
2、第一方面,本技术提供了一种工序组队二次规划方法,应用于磁驱流水线控制系统,所述方法包括:
3、维护工序组有效工序列表,所述工序组为多个工序按照预设组号和组内顺序形成的逻辑分组;
4、维护指向同一工序组的小车有序队列,所述小车有序队列基于小车在流水线上的实时物理位置及工作流方向动态排序得到;
5、监测指向工序组的小车的状态,并判断所述小车的状态是否满足二次规划触发条件,所述二次规划触发条件包括:小车进入预设的重规划区域,或者小车的当前目标工序已不可用;
6、在满足二次规划触发条件的情况下,根据小车在有序队列中的组内顺序与所述工序组有效工序列表中的工序顺序,重新映射所述小车的目标工序;
7、在重新映射后的目标工序与当前目标工序不同的情况下,改写小车的当前工作目标,并清除原目标工序的到位标记及占用信息;
8、向运动执行层下发基于改写后的目标工序生成的运动指令,以使小车按新的目标工序运动。
9、在其中一个实施例中,所述维护指向同一工序组的小车有序队列,包括:
10、在线体为直线线体的情况下,依据小车位置沿工作流方向进行升序或降序排列;
11、在线体为环形或闭合线体的情况下,结合首工位位置和预设安全回退距离对跨零点的小车进行优先级处理,并按等效路段坐标进行统一排序;
12、在发生线体结构切换事件的情况下,在预定控制周期后触发重新排序,以等待运动执行层完成线体状态切换;并在重新排序时,按结构切换后的等效路段坐标对各小车进行统一排序。
13、在其中一个实施例中,所述二次规划触发条件还包括以下至少一项:
14、组内所有小车均未处于启动竞态;
15、当前小车具有有效的工序组归属关系和组内次序;
16、当前目标工序尚未形成稳定到位状态;
17、当前小车与当前目标工序位于同一路段或处于结构切换后的等效路段。
18、在其中一个实施例中,所述预设的重规划区域的构造方式包括:
19、以工序组首末工位位置为边界,在直线线体上将工序组覆盖范围沿工作流方向外扩形成允许重规划区;或者,
20、在线体为环形或闭合线体的情况下,以首工位位置、末工位位置及预设安全距离共同形成环形重规划区,并对跨零点或接近整圈覆盖的情况进行周长换算处理。
21、在其中一个实施例中,所述改写小车的当前工作目标,包括:
22、当线体为环形或闭合线体,且重新映射后的目标工序与当前目标工序对应的运动方向相反的情况下,同步修正小车的目标方向参数,以使小车沿最近可达方向前往重新映射后的目标工序。
23、在其中一个实施例中,所述改写小车的当前工作目标,包括:
24、当重新映射后的目标工序不是小车的最终工序目标、且需要分阶段到达的情况下,保留所述最终工序目标不变,将当前工作目标改写为一个中间工序目标,并在小车到达所述中间工序目标且满足继续行进条件后,再将当前工作目标切换为所述最终工序目标或下一个中间工序目标。
25、在其中一个实施例中,所述向运动执行层下发基于改写后的目标工序生成的运动指令,包括:
26、当场景只允许更新目标位置而不允许立即重新启动的情况下,将对应小车设置为等待触发状态;
27、当场景允许立即执行的情况下,运动执行层依据所述改写后的目标工序重新进行轨迹规划和防碰撞判断,并记录二次规划后的关键运动参数,所述关键运动参数用于运行监测;其中,所述关键运动参数包括以下至少一种:
28、二次规划触发时刻;
29、触发时小车的位置和速度;
30、改写前的目标工序;
31、改写后的目标工序;
32、二次规划执行时间戳;
33、二次规划后的路径或方向修正量;
34、小车到达改写后目标工序的到位结果。
35、第二方面,本技术还提供了一种工序组队二次规划装置,应用于磁驱流水线控制系统,所述装置包括:
36、工序组有效工序维护单元,用于维护工序组有效工序列表,所述工序组为多个工序按照预设组号和组内顺序形成的逻辑分组;
37、小车入组与退组管理单元,用于维护指向同一工序组的小车有序队列,所述小车有序队列基于小车在流水线上的实时物理位置及工作流方向动态排序得到;
38、二次规划判定单元,用于监测指向工序组的小车的状态,并判断所述小车的状态是否满足二次规划触发条件,所述二次规划触发条件包括:小车进入预设的重规划区域,或者小车的当前目标工序已不可用;
39、目标映射与改写单元,与所述二次规划判定单元连接,用于在所述二次规划判定单元判断满足二次规划触发条件的情况下,根据小车在有序队列中的组内顺序与所述工序组有效工序列表中的工序顺序,重新映射所述小车的目标工序;并在重新映射后的目标工序与当前目标工序不同的情况下,改写小车的当前工作目标,并清除原目标工序的到位标记及占用信息;
40、运动联动执行单元,与所述目标映射与改写单元连接,用于向运动执行层下发基于改写后的目标工序生成的运动指令,以使小车按新的目标工序运动。
41、第三方面,本技术还提供了一种计算机设备,包括存储器和处理器,所述存储器存储有计算机程序,所述处理器执行所述计算机程序时实现以下步骤:
42、维护工序组有效工序列表,所述工序组为多个工序按照预设组号和组内顺序形成的逻辑分组;
43、维护指向同一工序组的小车有序队列,所述小车有序队列基于小车在流水线上的实时物理位置及工作流方向动态排序得到;
44、监测指向工序组的小车的状态,并判断所述小车的状态是否满足二次规划触发条件,所述二次规划触发条件包括:小车进入预设的重规划区域,或者小车的当前目标工序已不可用;
45、在满足二次规划触发条件的情况下,根据小车在有序队列中的组内顺序与所述工序组有效工序列表中的工序顺序,重新映射所述小车的目标工序;
46、在重新映射后的目标工序与当前目标工序不同的情况下,改写小车的当前工作目标,并清除原目标工序的到位标记及占用信息;
47、向运动执行层下发基于改写后的目标工序生成的运动指令,以使小车按新的目标工序运动。
48、第四方面,本技术还提供了一种计算机可读存储介质,其上存储有计算机程序,所述计算机程序被处理器执行时实现以下步骤:
49、维护工序组有效工序列表,所述工序组为多个工序按照预设组号和组内顺序形成的逻辑分组;
50、维护指向同一工序组的小车有序队列,所述小车有序队列基于小车在流水线上的实时物理位置及工作流方向动态排序得到;
51、监测指向工序组的小车的状态,并判断所述小车的状态是否满足二次规划触发条件,所述二次规划触发条件包括:小车进入预设的重规划区域,或者小车的当前目标工序已不可用;
52、在满足二次规划触发条件的情况下,根据小车在有序队列中的组内顺序与所述工序组有效工序列表中的工序顺序,重新映射所述小车的目标工序;
53、在重新映射后的目标工序与当前目标工序不同的情况下,改写小车的当前工作目标,并清除原目标工序的到位标记及占用信息;
54、向运动执行层下发基于改写后的目标工序生成的运动指令,以使小车按新的目标工序运动。
55、第五方面,本技术还提供了一种计算机程序产品,包括计算机程序,该计算机程序被处理器执行时实现以下步骤:
56、维护工序组有效工序列表,所述工序组为多个工序按照预设组号和组内顺序形成的逻辑分组;
57、维护指向同一工序组的小车有序队列,所述小车有序队列基于小车在流水线上的实时物理位置及工作流方向动态排序得到;
58、监测指向工序组的小车的状态,并判断所述小车的状态是否满足二次规划触发条件,所述二次规划触发条件包括:小车进入预设的重规划区域,或者小车的当前目标工序已不可用;
59、在满足二次规划触发条件的情况下,根据小车在有序队列中的组内顺序与所述工序组有效工序列表中的工序顺序,重新映射所述小车的目标工序;
60、在重新映射后的目标工序与当前目标工序不同的情况下,改写小车的当前工作目标,并清除原目标工序的到位标记及占用信息;
61、向运动执行层下发基于改写后的目标工序生成的运动指令,以使小车按新的目标工序运动。
62、上述工序组队二次规划方法、装置、计算机设备、计算机可读存储介质和计算机程序产品,通过维护工序组有效工序列表和指向同一工序组的小车有序队列(该队列基于小车实时物理位置及工作流方向动态排序得到),建立了工序可用性约束与物理顺序约束的统一基础;继而通过监测小车状态并判断是否满足二次规划触发条件(即小车进入预设重规划区域或当前目标工序已不可用),实现了对运行过程中需要调整时机的精准识别;在满足触发条件时,根据小车在有序队列中的组内顺序与工序组有效工序列表中的工序顺序重新映射目标工序,从而将动态变化的物理顺序与可用的工序集合实时对齐;当重新映射后的目标工序与当前目标工序不同时,改写小车的当前工作目标并清除原目标工序的到位标记及占用信息,避免了状态残留导致的冲突;最后向运动执行层下发基于改写后的目标工序生成的运动指令,使小车按新的目标工序运动,完成了调度决策层与运动执行层的安全联动。基于上述过程,本技术能够依据小车实时物理顺序与工序组有效工序顺序动态建立映射关系,显著降低组内目标交叉、互相等待及死锁风险;能够适应工序屏蔽、工位屏蔽、结构融合或断开等动态事件,无需整体停线即可完成目标修正,提高产线柔性;通过在预设重规划区域内实施二次规划并引入运动方向修正及竞态避免机制,提高了复杂线体(尤其是环形或闭合线体)上的运行稳定性和目标分配准确性;同时,二次规划结果可直接传递至执行层的轨迹规划和防碰撞逻辑,在保持连续运行的同时完成目标改写,减少人工干预和调试成本。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com