
一种基于加工中心旋转装置扭矩序列的转位识别方法与流程
本发明涉及扭矩信号测量与加工中心转位状态识别,更具体地说,本发明涉及一种基于加工中心旋转装置扭矩序列的转位识别方法。
背景技术:
1、加工中心中配置的数控转台、回转工作台、分度盘、摆头回转轴、b轴旋转装置或c轴旋转装置,通常由伺服驱动器、回转执行机构、角度反馈部、夹紧机构以及数控系统构成,用于多面加工、角度分度加工、孔系加工和复杂曲面加工等场景。随着工件重量、夹具偏置、加工角度和转位频次的增加,旋转装置在一次转位过程中的扭矩响应会受到加减速惯性、偏载、摩擦、夹紧释放、到位冲击和夹紧保持等因素影响,转位过程是否可靠完成成为影响加工连续性、定位可靠性和设备安全的重要因素。
2、现有技术中,cn104570922b公开了一种具备旋转分度装置的机床的控制装置,其针对加工负荷使旋转台偏离定位目标位置后驱动电动机输出转矩增大的问题,在输出转矩达到上限转矩,或者允许转矩以上的输出转矩持续预定时间时,变更向驱动电动机指示的目标位置,以降低输出转矩,并在输出转矩低于允许转矩后恢复位置偏差。
3、上述专利的核心方案在于,在具备旋转分度装置的机床中设置载置工件的旋转台、保持旋转台角度位置的夹持机构以及驱动旋转台的驱动电动机,并基于驱动电动机的输出转矩、上限转矩、允许转矩和持续时间对旋转台的目标位置进行调整,从而抑制因加工负荷导致的输出转矩增大。该方案已经具备机床旋转分度装置、驱动电动机、夹持机构、转矩信息获取以及基于转矩状态进行保护控制等共有技术特征,与本发明中加工中心旋转装置、伺服扭矩序列采集以及转位状态识别具有前序基础上的对应关系。
4、然而,在加工中心旋转装置的实际转位过程中,仍可能出现夹紧释放不充分、启动轻微阻滞、转动摩擦增大、到位后回弹、夹紧信号虚有效以及负载变化导致的正常扭矩波动等问题。现有基于输出转矩上限、允许转矩持续时间或位置偏差恢复的保护方案,主要面向转矩过大后的目标位置调整,未对一次转位周期内的扭矩序列进行工况剥离和阶段化识别,也未将转位完成后的角度稳定性、夹紧保持状态和信号同步关系作为闭合反证进行联动判断,因而在轻微异常与正常负载波动并存时,仍可能存在漏检、误报或难以定位异常阶段的问题。
5、因此,仍有必要提供一种基于加工中心旋转装置扭矩序列的转位识别方法,使加工中心旋转装置在执行转位动作时,能基于转位周期内的扭矩序列构建残余扭矩序列,结合松开、启动、转动、到位收敛、夹紧预备和夹紧保持等阶段特征,并行生成残余扭矩阶段边界和闭合反证边界,共同调制底层转位状态机的演进边界,实现加工许可、转位复核、复位转位、报警停机和维护提示的可靠输出,提高复杂工况下转位识别的准确性和实用性。
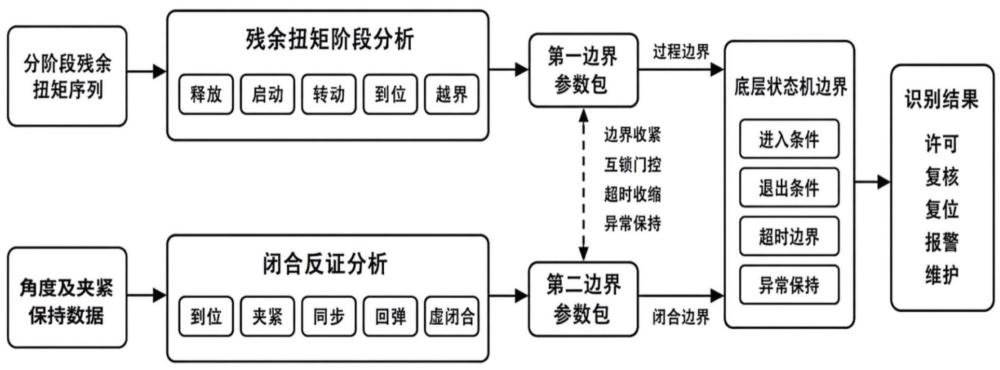
技术实现思路
1、为了克服现有技术的上述缺陷,本发明的实施例提供一种基于加工中心旋转装置扭矩序列的转位识别方法,通过对转位周期内的扭矩序列进行工况剥离、阶段划分、残余扭矩阶段边界分析和闭合反证边界分析,并将生成的边界参数共同用于调制底层转位状态机的演进边界,以解决上述背景技术中提出的现有转矩保护方案难以在复杂负载和夹紧状态变化下兼顾轻微异常识别、正常波动区分以及异常阶段定位的问题。
2、为实现上述目的,本发明提供如下技术方案:
3、一种基于加工中心旋转装置扭矩序列的转位识别方法,应用于边缘计算单元,所述方法包括:获取加工中心旋转装置在一次转位周期内的驱动扭矩序列和同步辅助序列,所述同步辅助序列包括实际角度序列、位置偏差序列、松开信号序列和夹紧信号序列中的至少两种;基于所述驱动扭矩序列构建残余扭矩序列,并根据所述残余扭矩序列和所述同步辅助序列确定转位有效时间窗,并将所述转位有效时间窗划分为机械阶段;根据所述机械阶段生成第一边界参数包,并根据所述同步辅助序列在夹紧预备阶段和夹紧保持阶段中的角度稳定性、夹紧保持状态和信号同步关系生成第二边界参数包;将所述第一边界参数包和所述第二边界参数包共同输入底层转位状态机,输出转位识别结果,所述转位识别结果包括加工许可、转位复核、复位转位、报警停机和维护提示中的至少一种。
4、在一个优选的实施方式中,所述基于所述驱动扭矩序列构建残余扭矩序列,包括:获取工况标签数据,所述工况标签数据包括目标角度、转位方向、转位速度等级、负载等级、温度区间和旋转轴姿态中的至少一种;根据实际角度、所述负载等级和所述转位方向确定等效转动惯量,并根据所述等效转动惯量和角加速度确定惯性扭矩分量;根据目标角度、实际角度、所述转位方向、旋转轴姿态、工件偏载等级和历史同姿态转位数据中的至少一种确定不平衡扭矩分量;根据角度同步扭矩脉动模板确定周期性扭矩脉动分量;根据同工况基线扭矩模板确定同工况基线扭矩分量;从所述驱动扭矩序列中剥离所述惯性扭矩分量、所述不平衡扭矩分量、所述周期性扭矩脉动分量和所述同工况基线扭矩分量,得到所述残余扭矩序列。
5、在一个优选的实施方式中,所述根据同工况基线扭矩模板确定同工况基线扭矩分量,包括:根据目标角度、转位方向、转位速度等级、负载等级和温度区间确定同工况,所述温度区间根据液压油温、电机温度和环境温度中的至少一种确定;在所述同工况下获取满足加工许可、无复核、无复位、无报警、无闭合反证、无高频耗散低可信、无数据同步低可信和无残余模板越界边界持续收紧的正常转位周期;根据所述正常转位周期建立所述同工况基线扭矩模板;在所述正常转位周期的数量不足时,使用设备调试模板或者空载模板,并输出模板未成熟标志。
6、在一个优选的实施方式中,所述从所述驱动扭矩序列中剥离所述惯性扭矩分量、所述不平衡扭矩分量、所述周期性扭矩脉动分量和所述同工况基线扭矩分量之后,所述方法还包括:对所述惯性扭矩分量、所述不平衡扭矩分量、所述周期性扭矩脉动分量和所述同工况基线扭矩分量进行分量耦合异常校验;在叠加剥离量超过当前同工况对应的原始驱动扭矩变化包络,或者所述残余扭矩序列在完整转位周期内的均值落在历史正常残余均值包络之外时,输出分量耦合异常标志;在输出所述分量耦合异常标志后,退回简化残余模式,所述简化残余模式剥离所述惯性扭矩分量和所述同工况基线扭矩分量。
7、在一个优选的实施方式中,所述根据所述残余扭矩序列和所述同步辅助序列确定转位有效时间窗,并将所述转位有效时间窗划分为机械阶段,包括:根据转位指令起始时刻、松开完成边界时刻、启动完成边界时刻、转动运行结束边界时刻、到位收敛边界时刻、夹紧完成边界时刻和夹紧后保持窗口结束时刻确定所述转位有效时间窗;将所述转位有效时间窗划分为松开阶段、启动阶段、转动阶段、到位收敛阶段、夹紧预备阶段和夹紧保持阶段;在所述松开阶段、所述启动阶段、所述转动阶段、所述到位收敛阶段、所述夹紧预备阶段或者所述夹紧保持阶段中的任一阶段为缺失、超时或者冲突时,禁止所述底层转位状态机进入加工许可态。
8、在一个优选的实施方式中,所述根据所述机械阶段生成第一边界参数包,包括:根据所述松开阶段生成残余释放边界;根据所述启动阶段生成残余启动阻滞边界;根据所述转动阶段生成残余转动摩擦边界;根据所述到位收敛阶段和所述夹紧预备阶段生成残余到位冲击边界;根据同工况正常转位模板生成残余模板越界边界;由所述残余释放边界、所述残余启动阻滞边界、所述残余转动摩擦边界、所述残余到位冲击边界和所述残余模板越界边界形成所述第一边界参数包。
9、在一个优选的实施方式中,所述根据所述同步辅助序列在夹紧预备阶段和夹紧保持阶段中的角度稳定性、夹紧保持状态和信号同步关系生成第二边界参数包,包括:根据夹紧预备阶段和夹紧保持窗口内的位置偏差稳定性生成到位闭合反证边界;根据夹紧保持窗口内的残余扭矩稳定带生成夹紧反证边界;根据夹紧信号有效时刻与夹紧阶段残余扭矩突变时刻之间的同步关系生成信号同步反证边界;根据到位后至夹紧保持窗口结束期间的实际角度反向变化生成回弹反证边界;在夹紧信号有效且位置偏差在连续不少于三个采样周期内处于位置偏差允许范围内,并且所述夹紧反证边界、所述信号同步反证边界或者所述回弹反证边界触发时,生成虚闭合反证边界;由所述到位闭合反证边界、所述夹紧反证边界、所述信号同步反证边界、所述回弹反证边界和所述虚闭合反证边界形成所述第二边界参数包。
10、在一个优选的实施方式中,所述获取加工中心旋转装置在一次转位周期内的驱动扭矩序列,包括:获取伺服电机的q轴电流序列;对所述q轴电流序列进行低通滤波,得到低频q轴电流;根据伺服电机转矩常数和所述低频q轴电流得到所述驱动扭矩序列;在电机温度可得时,根据所述电机温度对所述伺服电机转矩常数进行温度修正;在所述q轴电流序列不可得时,采用伺服实际扭矩反馈或者伺服转矩指令替代,并输出扭矩来源标志。
11、在一个优选的实施方式中,所述方法还包括:对所述q轴电流序列进行带通滤波,得到高频电流扰动;根据所述高频电流扰动确定高频能量、频带能量分散程度或者微观耗散熵;根据所述高频能量、所述频带能量分散程度或者所述微观耗散熵生成高频微观耗散边界,并将所述高频微观耗散边界加入所述第一边界参数包;在所述高频微观耗散边界进入观察等级时,收紧残余启动观察态和残余转动观察态的超时边界;在所述高频微观耗散边界进入复核等级,并且残余转动摩擦边界或者残余到位冲击边界同步收紧时,使所述底层转位状态机进入转位复核态;在所述高频微观耗散边界进入报警等级,并且所述残余释放边界、所述残余启动阻滞边界、所述残余转动摩擦边界、所述残余到位冲击边界或者所述残余模板越界边界中的至少一项在连续多个采样窗口内越界时,使所述底层转位状态机进入报警停机态。
12、一种转位识别装置,包括:多源同步采集与残余扭矩序列构建单元,用于获取加工中心旋转装置在一次转位周期内的驱动扭矩序列和同步辅助序列,并基于所述驱动扭矩序列构建残余扭矩序列;转位有效时间窗确定与机械阶段划分单元,用于根据所述残余扭矩序列和所述同步辅助序列确定转位有效时间窗及其机械阶段;边界参数包生成单元,用于根据所述机械阶段生成第一边界参数包,并根据所述同步辅助序列在夹紧预备阶段和夹紧保持阶段中的角度稳定性、夹紧保持状态和信号同步关系生成第二边界参数包;状态机输出单元,用于将所述第一边界参数包和所述第二边界参数包共同输入底层转位状态机,并输出转位识别结果。
13、本发明一种基于加工中心旋转装置扭矩序列的转位识别方法的技术效果和优点:
14、本发明通过采集加工中心旋转装置在一次转位周期内的驱动扭矩、实际角度、转速、位置偏差、松开信号和夹紧信号等数据,并对驱动扭矩序列进行惯性扭矩、不平衡扭矩、周期性扭矩脉动和同工况基线扭矩的剥离,形成残余扭矩序列,使正常加减速、工件偏载和传动周期波动对异常识别的影响得到削弱,从而提高转位状态识别的准确性和稳定性。
15、本发明通过将一次转位周期划分为松开阶段、启动阶段、转动阶段、到位收敛阶段、夹紧预备阶段和夹紧保持阶段,并并行生成残余扭矩阶段边界和闭合反证边界,使转位过程中的扭矩变化能够与夹紧释放、启动阻滞、转动摩擦、到位冲击、回弹和夹紧保持等具体机械状态对应,从而降低仅依赖转矩阈值、角度到位信号或夹紧信号造成的漏检和误报风险。
16、本发明通过将第一边界参数包和第二边界参数包共同用于调制底层转位状态机的进入条件、退出条件、超时边界和异常保持边界,使加工许可、转位复核、复位转位、报警停机和维护提示能够在多边界约束下输出;同时结合模板成熟度、低可信标志、分量耦合异常校验和跨周期退化边界预收紧机制,能够减少异常样本对正常模板的污染,并在边界连续接近异常状态时提示可能存在润滑下降、夹紧机构磨损、转台间隙增大或传动摩擦升高等退化风险。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com