
一种智能鞋头衬粘合装置的制作方法
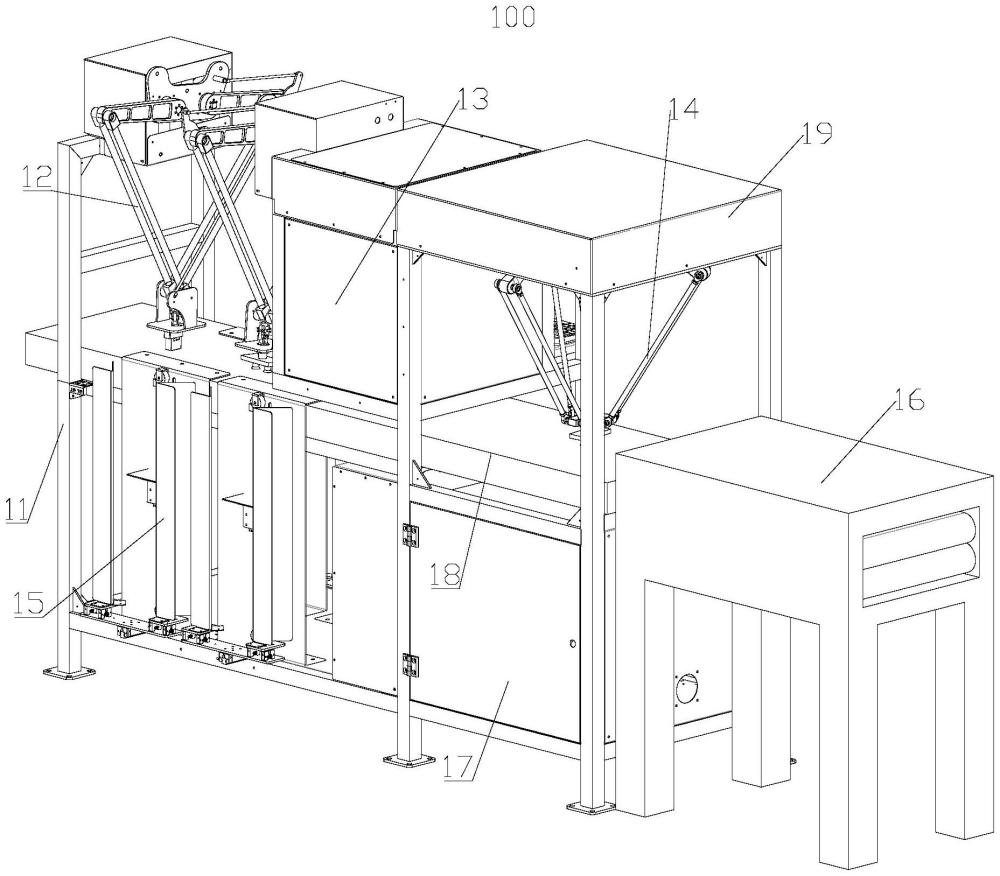
本技术涉及智能制造或制鞋,尤其涉及一种智能鞋头衬粘合装置。
背景技术:
1、在制鞋工业中,鞋头衬粘合是制鞋工艺的重要环节之一。鞋头衬作为鞋头内部的支撑部件,能提升鞋面立体感与穿着耐久性,其与鞋面的粘合质量直接影响鞋款成型效果与使用寿命。在批量生产中,粘合强度、位置精度及加工效率是衡量装置性能的关键指标。
2、当前鞋头衬粘合仍以人工粘合方式为主,半自动设备为辅;人工粘合方式通常为由工人将鞋面与鞋头衬进行放置,采用划线粘合位置,最后使用压机压合;半自动设备操作流程通常为人工手持鞋头衬与鞋面进行初步对齐,借助简单定位工装完成预固定后,再放入粘合机内,通过热压或涂胶方式实现粘合。人工粘合方式极大消耗人力成本,且效率低下,人力成本较高,受人为因素影响较深,生产质量容易存在较大波动,常见于中小规模鞋生产厂家;半自动设备一定程度上减少人力使用,但设备生产成本较高,在大规模鞋厂应用广泛,尤其适用于多品种、大批量的生产场景,例如,转盘式等半自动粘合设备也依赖人工对位精度,不仅劳动强度大,且粘合位置一致性差,难以满足高端鞋款的品质要求,生产效率低、设备生产成本高、自动化程度较低。
3、综上,鞋头衬的粘贴工序普遍需依赖人工处理,这不仅会极大消耗人力成本,随着人力市场用工成本的攀升,企业在这一环节的支出压力日益加重;同时,人工操作的效率相对低下,难以满足规模化生产中对产能的高效需求,往往成为制约整体生产进度的瓶颈。更关键的是,工序质量对人工存在较强依赖。在对位精度上,受操作经验差异影响,粘合位置一致性差,稍有疏忽便可能出现粘合错位的情况,直接影响鞋头的规整度与后续加工的顺畅性,使得产品质量稳定性难以保障,增加了后续质检返工的概率,进一步影响生产效益。
技术实现思路
1、本实用新型的目的在于至少部分地克服现有技术的缺陷,提供一种智能鞋头衬粘合装置。
2、本实用新型的目的还在于提供一种智能鞋头衬粘合装置,能够降低成本,提高效率。
3、本实用新型的目的还在于提供一种智能鞋头衬粘合装置,生产质量更加稳定。
4、为达到上述目的或目的之一,本实用新型的技术解决方案如下:
5、一种智能鞋头衬粘合装置,用于将鞋头衬附在鞋面上,所述智能鞋头衬粘合装置包括:
6、固定机架;
7、输送线;
8、取料机器人单元,设置在固定机架上,用于拾取鞋头衬和鞋面并将鞋头衬和鞋面放置在输送线上;
9、视觉识别单元,设置在取料机器人单元的下游,用于识别鞋头衬和鞋面的位置和姿态;
10、置放机器人单元,设置在视觉识别单元的下游,用于将鞋头衬以期望的位置和角度放置在鞋面上;以及
11、粘合机,设置在置放机器人单元的下游,用于将鞋头衬附在鞋面上。
12、根据本实用新型的一个优选实施例,所述智能鞋头衬粘合装置还包括料仓,设置在固定机架上,位于取料机器人单元的旁侧;
13、所述料仓包括用于存储鞋头衬的部分和用于存储鞋面的部分。
14、根据本实用新型的一个优选实施例,所述智能鞋头衬粘合装置还包括电控单元,设置在固定机架上,用于控制智能鞋头衬粘合装置的运行。
15、根据本实用新型的一个优选实施例,所述取料机器人单元包括两套取料单元,每套取料单元包括取料机械臂连接板、两个取料主动臂和两个取料从动臂;
16、取料主动臂的一端铰接在取料机械臂连接板上,另一端与取料从动臂枢转连接;取料从动臂的远离取料主动臂的一端连接吸盘。
17、根据本实用新型的一个优选实施例,一套取料单元连接的吸盘为橡胶吸盘,用于抓取鞋头衬;另一套取料单元连接的吸盘为针式吸盘,用于抓取鞋面。
18、根据本实用新型的一个优选实施例,所述置放机器人单元包括置放机械臂连接板和三个放置臂组,每个放置臂组连接在置放机械臂连接板,并包括一个置放主动臂和一个置放从动臂。
19、根据本实用新型的一个优选实施例,所述置放机器人单元还包括设置在下侧的置放吸头组件,用于抓取鞋头衬。
20、根据本实用新型的一个优选实施例,所述置放机器人单元包括第一铰接部和第二铰接部,置放主动臂通过第一铰接部与置放从动臂枢转连接,置放从动臂通过第二铰接部与置放吸头组件枢转连接。
21、根据本实用新型的一个优选实施例,所述置放机器人单元还包括旋转电机,旋转电机与置放吸头组件传动连接,用于控制置放吸头组件的扭转。
22、根据本实用新型的一个优选实施例,取料单元的吸盘上设置有旋转电机,用于控制吸盘的扭转。
23、根据本实用新型的一个优选实施例,所述智能鞋头衬粘合装置还包括电脑显示屏、键盘和鼠标。
24、本实用新型采用并联机械臂与视觉识别结合,同时与粘合模块联动,共同实现鞋头衬与鞋面的智能粘合功能。视觉识别系统能精准识别不同鞋码、鞋型及材料的鞋面与鞋头衬,兼容性极强,只需将鞋面和鞋头衬随机放置于两侧料仓中即可,系统会自动识别两者的位置、角度及类型,并将识别信息实时发送给并联机械臂;联动的机械臂精准执行抓取与定位动作,视觉识别系统同时联动粘合模块。整个过程工作效率极高,单小时可处理1500双以上鞋件,速度是半自动粘合设备的5倍;粘合一致性极好,位置精度控制在±0.5毫米以内,比现有设备精度提升60%,且换型时无需更换模具,调试时间缩短至3分钟内,大幅提升了生产线的柔性化水平。
25、该智能鞋头衬粘合装置,通过各部件协同工作,实现了鞋头衬与鞋面粘合全流程自动化,有效克服了现有技术缺陷。其不仅显著提升了生产效率,单小时处理量大幅增加,还提高了批量生产中粘合的准确性与一致性,精度控制在高标准范围内;同时简化操作工序,降低人工成本与劳动强度,为各种高端款式鞋生产提供可靠保障,整体提升了制鞋工业中鞋头衬粘合工艺的水平。
1.一种智能鞋头衬粘合装置(100),用于将鞋头衬附在鞋面上,其特征在于,所述智能鞋头衬粘合装置(100)包括:
2.根据权利要求1所述的智能鞋头衬粘合装置(100),其特征在于:
3.根据权利要求2所述的智能鞋头衬粘合装置(100),其特征在于:
4.根据权利要求2所述的智能鞋头衬粘合装置(100),其特征在于:
5.根据权利要求4所述的智能鞋头衬粘合装置(100),其特征在于:
6.根据权利要求5所述的智能鞋头衬粘合装置(100),其特征在于:
7.根据权利要求6所述的智能鞋头衬粘合装置(100),其特征在于:
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com