
割草机器人和割草系统的制作方法
本技术涉及割草设备,特别涉及一种割草机器人和割草系统。
背景技术:
1、随着智能园林设备技术的快速发展,割草机器人因其自动化、智能化和高效作业的特点,已广泛应用于家庭庭院、公共绿地及高尔夫球场等场景。然而,在实际运行过程中,割草机器人常面临复杂多变的地形环境,如起伏不平的草地、碎石区域、树根凸起或斜坡等。在这些地面上作业时,现有的割草机器人普遍存在刀盘组件无法有效适应地面高度变化、车轮越障能力差而导致割草机器人难以高效行进。
技术实现思路
1、本实用新型的主要目的是提出一种割草机器人和割草系统,旨在降低割草机器人出现行进卡顿的风险,提升割草机器人的运行稳定性。
2、为实现上述目的,本实用新型提出的割草机器人包括:
3、底盘,所述底盘自前往后设置有储能安装位和刀盘安装位;
4、车桥组件,至少位于所述底盘前侧的所述车桥组件、能够绕水平方向可摆动地连接于所述底盘;
5、储能模组,所述储能模组安装于所述储能安装位;
6、刀盘组件,所述刀盘组件通过摆杆安装于所述刀盘安装位,所述摆杆能够相对所述底盘摆动设置;以及
7、升降组件,所述升降组件设置于所述底盘,所述升降组件驱动连接于所述刀盘组件,以带动所述刀盘组件随所述摆杆摆动。
8、在一实施方式中,所述车桥组件包括主桥体和副桥体,所述主桥体可摆动地连接于所述底盘,所述副桥体绕竖向转动连接于所述主桥体,所述副桥体的下端连接有轮体。
9、在一实施方式中,所述底盘设置有安装座,所述安装座朝上凸设有两个相对的连接耳,两个所述连接耳之间设置有摆动转轴,所述摆动转轴穿设于所述主桥体的中部,并能够与所述主桥体相对转动,所述摆动转轴上固定有扭簧,所述扭簧限位连接于所述安装座,所述扭簧的扭臂弹性抵接于所述主桥体。
10、在一实施方式中,所述升降组件包括升降驱动件和升降绳,所述升降驱动件安装于所述刀盘安装位,并驱动连接于所述升降绳,所述升降绳连接于所述刀盘组件,所述刀盘组件至少在前后方向随所述摆杆摆动。
11、在一实施方式中,所述刀盘组件包括刀盘本体和刀盘架,所述刀盘本体安装于所述刀盘架,所述升降绳连接于所述刀盘架。
12、在一实施方式中,所述升降组件还包括收放轮和至少一个传动轮,所述升降绳的一端连接于所述收放轮,另一端绕设于所述传动轮并连接于所述刀盘组件,所述收放轮靠近于所述刀盘安装位的前侧设置,所述传动轮靠近于所述刀盘安装位的后侧设置,并位于所述升降绳和所述刀盘组件连接处的上方。
13、在一实施方式中,所述车桥组件配置为前桥组件,所述储能安装位处于所述前桥组件和所述刀盘安装位之间,所述储能模组自下往上地安装于所述储能安装位。
14、在一实施方式中,所述割草机器人还包括前桥控制模组,所述底盘对应所述储能安装位和所述刀盘安装位之间设置有所述前桥控制模组。
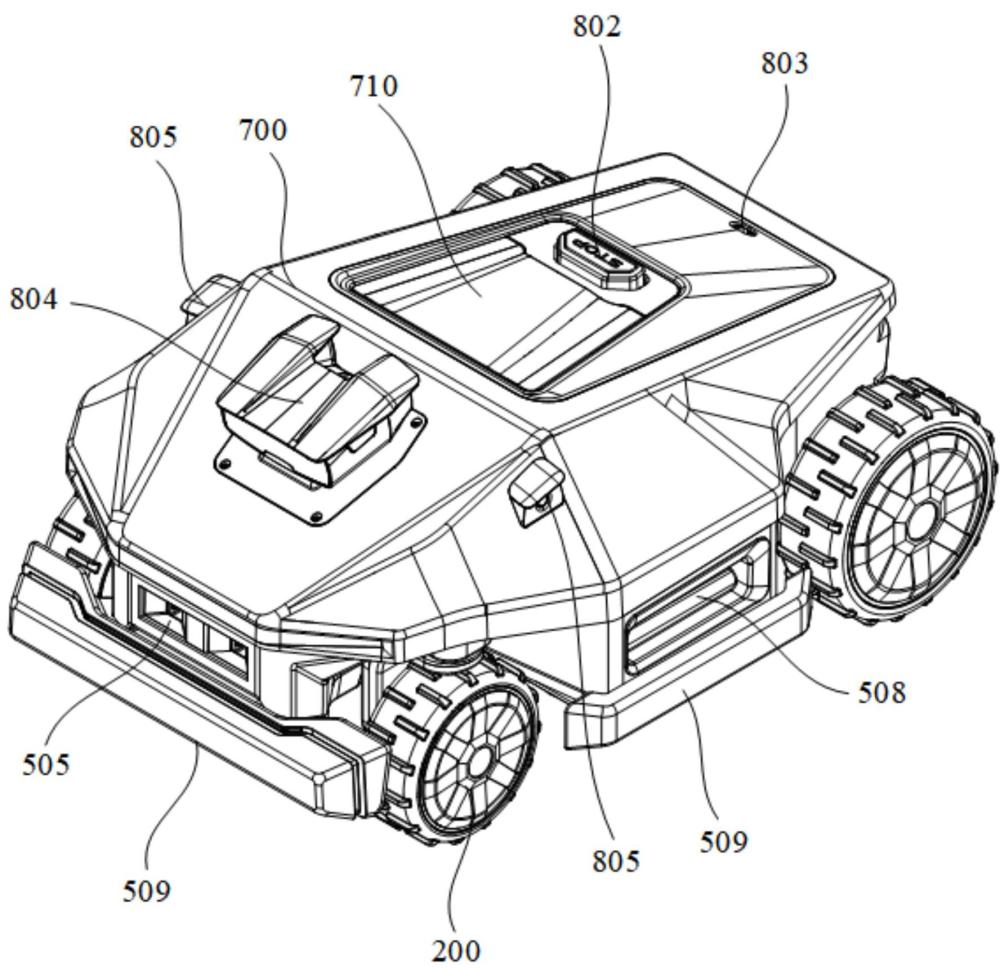
15、在一实施方式中,所述割草机器人还包括机壳和饰壳,所述机壳罩设于所述底盘,所述机壳设置有操控模组,所述饰壳连接于所述机壳外,并至少部分地罩设于所述操控模组。
16、在一实施方式中,所述操控模组包括显示及控制组件、急停键,所述饰壳罩设于所述显示及控制组件的部分可翻转设置,所述急停键显露于所述饰壳外。
17、在一实施方式中,所述机壳还设置有雨水检测组件,所述操控模组的设置高度高于所述雨水检测组件,所述雨水检测组件显露于所述饰壳外,自所述操控模组至所述雨水检测组件,所述饰壳外自上往下地倾斜设置。
18、在一实施方式中,所述机壳的前侧还设置有摄像模组,所述摄像模组显露于所述饰壳外,并至少具有朝前方设置的前摄和朝侧方设置的侧摄。
19、在一实施方式中,所述底盘的前侧、后侧、边侧分别设置有前提手部、后提手部和侧提手部。
20、在一实施方式中,所述割草机器人还包括后桥控制模组,所述后桥控制模组邻近于所述割草机器人的后桥组件设置,并安装于所述刀盘安装位的后侧,所述底盘对应所述后桥控制模组设置有散热结构。
21、在一实施方式中,所述割草机器人在后侧设置有拓展接口,所述拓展接口可连接于所述储能模组。
22、本实用新型还提出一种割草系统,所述割草系统包括基站和如前述的割草机器人,所述割草机器人的前侧设置有插电座,所述基站设置有插电头,所述插电头和所述插电座中的至少一者,至少在水平方向上可摆动设置。
23、本实用新型的技术方案通过将底盘沿前后方向依次设有储能安装位和刀盘安装位,用于分别承载储能模组与刀盘组件。至少前桥组件,也即位于底盘前侧的车桥组件可绕水平轴线相对于底盘摆动,使得前轮在遇到凸起、凹坑或斜坡等不平地形时能够上下浮动,提升割草机器人越障能力与行驶稳定性,避免因刚性连接导致的机身颠簸或倾覆风险。而刀盘组件并非直接刚性固定于底盘,而是通过摆杆可摆动地安装于刀盘安装位,摆杆上端与底盘转动连接,下端与刀盘组件相连,使刀盘组件整体可在垂直平面内随地面起伏而上下摆动。与此同时,升降组件固定设置于底盘,并其输出端驱动连接于刀盘组件或摆杆中部,进而调节刀盘组件的离地高度。当机器人行进过程中遭遇局部高差地形时,摆杆允许刀盘被动顺应地面轮廓,减缓冲击;而在需要调整割草高度或跨越较大障碍时,升降组件则主动驱动刀盘组件沿摆杆轨迹抬升或下降,实现良好的高度控制,以避障及保障割草高度。结合储能模组为车桥组件、刀盘组件、升降组件等供能,并位于刀盘安装位的前侧,保障割草机器人的重心靠前设置,有利于割草机器人在行进过程中的稳定性。如此,本方案一方面降低了刀盘组件因突遇障碍而产生的瞬时冲击载荷,降低割草机器人行进卡顿、刀盘组件损坏或刀片崩裂的风险;另一方面,通过车桥组件摆动与刀盘组件的自适应摆动相配合的同时,再结合储能模组靠前设置的方式,使得割草机器人整机的重心更稳定,行走轨迹更平顺,提升了复杂地形下的作业稳定性与割草均匀性。
1.一种割草机器人,其特征在于,包括:
2.如权利要求1所述的割草机器人,其特征在于,所述车桥组件包括主桥体和副桥体,所述主桥体可摆动地连接于所述底盘,所述副桥体绕竖向转动连接于所述主桥体,所述副桥体的下端连接有轮体。
3.如权利要求2所述的割草机器人,其特征在于,所述底盘设置有安装座,所述安装座朝上凸设有两个相对的连接耳,两个所述连接耳之间设置有摆动转轴,所述摆动转轴穿设于所述主桥体的中部,并能够与所述主桥体相对转动,所述摆动转轴上固定有扭簧,所述扭簧限位连接于所述安装座,所述扭簧的扭臂弹性抵接于所述主桥体。
4.如权利要求1所述的割草机器人,其特征在于,所述升降组件包括升降驱动件和升降绳,所述升降驱动件安装于所述刀盘安装位,并驱动连接于所述升降绳,所述升降绳连接于所述刀盘组件,所述刀盘组件至少在前后方向随所述摆杆摆动。
5.如权利要求4所述的割草机器人,其特征在于,所述刀盘组件包括刀盘本体和刀盘架,所述刀盘本体安装于所述刀盘架,所述升降绳连接于所述刀盘架;
6.如权利要求1所述的割草机器人,其特征在于,所述车桥组件配置为前桥组件,所述储能安装位处于所述前桥组件和所述刀盘安装位之间,所述储能模组自下往上地安装于所述储能安装位;
7.如权利要求1所述的割草机器人,其特征在于,所述割草机器人还包括机壳和饰壳,所述机壳罩设于所述底盘,所述机壳设置有操控模组,所述饰壳连接于所述机壳外,并至少部分地罩设于所述操控模组。
8.如权利要求7所述的割草机器人,其特征在于,所述操控模组包括显示及控制组件、急停键,所述饰壳罩设于所述显示及控制组件的部分可翻转设置,所述急停键显露于所述饰壳外;
9.如权利要求1至8中任一项所述的割草机器人,其特征在于,所述底盘的前侧、后侧、边侧分别设置有前提手部、后提手部和侧提手部;
10.一种割草系统,其特征在于,包括基站和如权利要求1至9中任一项所述的割草机器人,所述割草机器人的前侧设置有插电座,所述基站设置有插电头,所述插电头和所述插电座中的至少一者,至少在水平方向上可摆动设置。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com