
一种融合多传感器的宠物陪伴驱动装置的制作方法
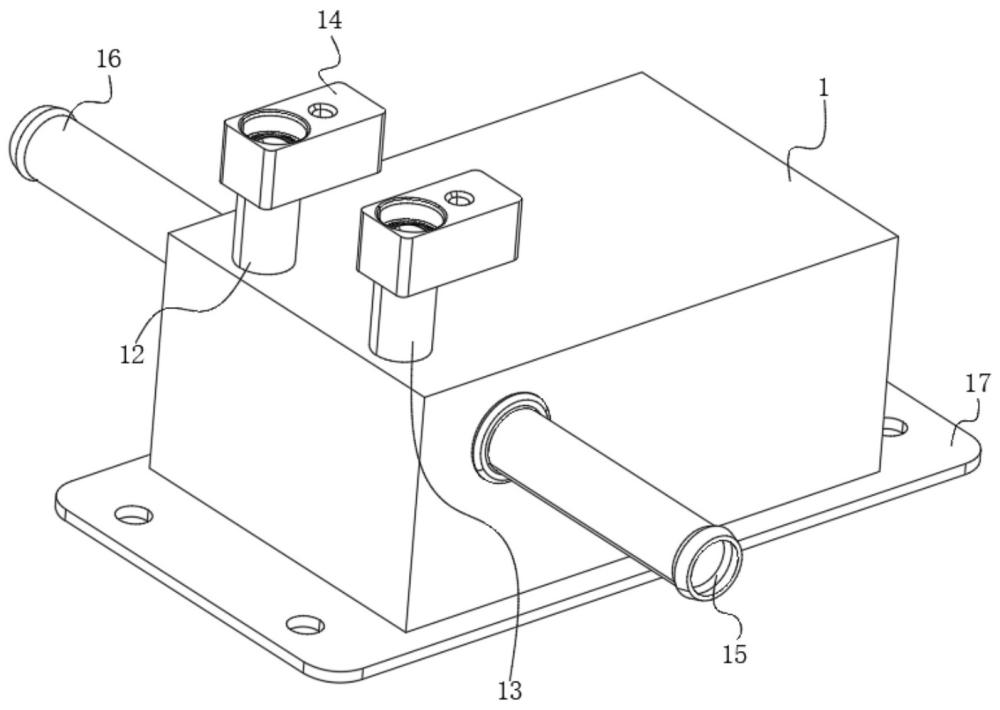
本发明涉及智能宠物用品,具体为一种融合多传感器的宠物陪伴驱动装置。
背景技术:
1、随着现代社会生活节奏的加快和独居人群的增加,宠物陪伴需求日益增长。智能宠物陪伴设备作为一种新兴的科技产品,能够通过自动化互动方式为宠物提供陪伴、娱乐和基本照顾功能。这类设备通常集成多种传感器和驱动机构,实现对宠物行为感知、自主移动和互动反馈等功能。
2、现有智能宠物陪伴装置在宠物活动区域内移动时,通常通过轮式驱动机构实现自主移动,通过内置传感器感知宠物位置和状态,再通过互动组件(如逗猫棒、发声器、零食投放器等)与宠物进行互动。然而,现有装置在实际使用中存在以下问题:
3、首先,驱动装置的传动机构多采用简单齿轮或皮带传动,当装置在复杂地形(如地毯边缘、门槛等)移动时,驱动力矩不足或输出不稳定,导致装置卡滞或无法越障,影响陪伴互动的连续性和流畅性。
4、其次,现有装置的互动组件(如逗猫棒、发声器等)多为独立模块,缺乏与驱动系统的联动集成,导致互动动作与移动动作难以协同,互动模式单一,宠物容易产生适应性厌倦。
5、再次,现有装置的传感器布局不够合理,多传感器之间的信息融合度低,难以实现对宠物位置、姿态、活动状态等多维度信息的实时感知和综合判断,互动响应的准确性和及时性不足。
技术实现思路
1、本发明的目的在于提供一种融合多传感器的宠物陪伴驱动装置,以解决上述背景技术中提出的问题。
2、为实现上述目的,本发明提供如下技术方案:
3、一种融合多传感器的宠物陪伴驱动装置,包括壳体,所述壳体的内腔固定连接有驱动控制板,所述壳体的顶部固定安装有主控单元与无线通信模块,所述主控单元与无线通信模块的上方固定连接有防护盖板,所述壳体的侧面固定连接有充电接口与电源开关,所述壳体的底部固定连接有行走支撑架,所述壳体的内腔设置有驱动机构;
4、所述驱动机构包括横向驱动单元,所述横向驱动单元设置于壳体的内腔,对壳体侧方驱动轮进行驱动,使装置能够灵活转向和直线移动,提升了装置在复杂地形中的越障能力和移动灵活性;
5、所述驱动机构还包括纵向驱动单元,所述纵向驱动单元设置于壳体的内腔,位于驱动轮的后方,与横向驱动单元配合使用,对装置提供额外的推进力,使装置能够顺利通过地毯边缘、门槛等障碍区域,提升了移动的顺畅性和稳定性;
6、所述壳体的表面设置有多传感器融合模块,对宠物的位置、姿态和活动状态进行实时感知和综合判断,生成互动响应信号,以提高互动响应的准确性和及时性,增强宠物的参与感和兴趣度。
7、优选的,所述横向驱动单元包括第一驱动电机,所述第一驱动电机固定连接于壳体的内壁,所述第一驱动电机的输出轴固定连接有第一主动轮,所述第一主动轮的表面通过第一传动带连接有第一从动轮,所述第一从动轮的中心固定连接有第一传动轴,所述第一传动轴转动连接于壳体的内壁,所述第一传动轴的两端固定连接有第一驱动轮,所述壳体的内壁固定连接有第一支撑架,所述第一支撑架的内壁转动连接有第一转轴,所述第一转轴的一端固定连接有第二从动轮,所述第二从动轮与第一主动轮之间通过第二传动带连接,所述第一转轴的另一端固定连接有第一行走轮。
8、优选的,所述壳体的内壁固定连接有第二支撑架,所述第二支撑架的内壁转动连接有第二转轴,所述第二转轴的一端固定连接有第三从动轮,所述第三从动轮与第一从动轮之间通过第三传动带连接,所述第二转轴的另一端固定连接有第二行走轮。
9、优选的,所述纵向驱动单元包括第二驱动电机,所述第二驱动电机固定连接于壳体的内壁,所述第二驱动电机的输出轴固定连接有第二主动轮,所述第二主动轮的表面通过第四传动带连接有第四从动轮,所述第四从动轮的中心固定连接有第二传动轴,所述第二传动轴转动连接于壳体的内壁,所述第二传动轴的两端固定连接有第二驱动轮,所述壳体的内壁固定连接有第三支撑架,所述第三支撑架的内壁转动连接有第三转轴,所述第三转轴的一端固定连接有第五从动轮,所述第五从动轮与第二主动轮之间通过第五传动带连接,所述第三转轴的另一端固定连接有第三行走轮。
10、优选的,所述壳体的内壁固定连接有第四支撑架,所述第四支撑架的内壁转动连接有第四转轴,所述第四转轴的一端固定连接有第六从动轮,所述第六从动轮与第四从动轮之间通过第六传动带连接,所述第四转轴的另一端固定连接有第四行走轮。
11、优选的,所述多传感器融合模块包括固定连接于壳体前端的红外传感器阵列,用于检测宠物位置和距离,所述壳体的中部固定连接有姿态传感器,用于检测装置自身的倾斜角度和运动状态,所述壳体的后端固定连接有激光测距单元,用于检测后方障碍物和宠物接近情况,所述壳体的顶部固定连接有视觉传感器,用于采集宠物活动图像信息。
12、优选的,所述壳体的前端固定连接有互动模块,所述互动模块包括固定连接于壳体前端的安装座,所述安装座的内部设置有摆动电机,所述摆动电机的输出端固定连接有互动杆,所述互动杆的末端固定连接有互动头,所述互动模块与多传感器融合模块信号连接,根据传感器感知信息驱动互动杆进行摆动、旋转或伸缩动作。
13、优选的,所述壳体的底部固定连接有越障辅助轮,所述越障辅助轮位于第一驱动轮与第二驱动轮之间,所述越障辅助轮通过弹簧支架与壳体底部弹性连接,所述越障辅助轮具有弹性伸缩功能,用于辅助装置跨越障碍物。
14、优选的,所述驱动控制板包括主控芯片,所述主控芯片分别与横向驱动单元、纵向驱动单元、多传感器融合模块和互动模块电性连接,所述主控芯片内置有传感器数据融合算法,对多传感器采集的信息进行综合处理和分析,生成驱动控制信号和互动控制信号。
15、优选的,所述壳体的顶部固定连接有电池仓,所述电池仓的内部设置有可充电电池,所述可充电电池分别与主控单元、无线通信模块、横向驱动单元、纵向驱动单元和多传感器融合模块电性连接,所述电池仓的顶部设置有充电接口。
16、与现有技术相比,本发明的有益效果是:
17、本发明利用横向驱动单元,通过第一驱动电机驱动第一主动轮转动,经第一传动带和第二传动带带动第一行走轮和第二行走轮转动,实现对装置左右两侧驱动轮的独立控制,使装置能够灵活转向,提升了装置在复杂地形中移动的灵活性。
18、本发明利用纵向驱动单元,通过第二驱动电机驱动第二主动轮转动,经第四传动带、第五传动带和第六传动带带动第二驱动轮、第三行走轮和第四行走轮转动,为装置提供额外的推进力,配合横向驱动单元,使装置能够顺利通过地毯边缘、门槛等障碍区域,提升了移动的顺畅性和越障能力。
19、本发明利用多传感器融合模块,通过红外传感器阵列、姿态传感器、激光测距单元和视觉传感器对宠物的位置、姿态和活动状态进行实时感知和综合判断,主控芯片内置的传感器数据融合算法对多源信息进行综合处理,生成精准的互动响应信号,提高了互动响应的准确性和及时性,增强了宠物的参与感和兴趣度,有效避免了宠物的适应性厌倦。
1.一种融合多传感器的宠物陪伴驱动装置,包括壳体(1),其特征在于:所述壳体(1)的内腔固定连接有驱动控制板(11),所述壳体(1)的顶部固定安装有主控单元(12)与无线通信模块(13),所述壳体(1)的侧面固定连接有充电接口(15)与电源开关(16),所述壳体(1)的底部固定连接有行走支撑架(17),所述壳体(1)的内腔设置有驱动机构(2);
2.根据权利要求1所述的一种融合多传感器的宠物陪伴驱动装置,其特征在于:所述横向驱动单元(21)包括第一驱动电机(2101),所述第一驱动电机(2101)固定连接于壳体(1)的内壁,所述第一驱动电机(2101)的输出轴固定连接有第一主动轮(2102),所述第一主动轮(2102)的表面通过第一传动带(2103)连接有第一从动轮(2104),所述第一从动轮(2104)的中心固定连接有第一传动轴(2105),所述第一传动轴(2105)转动连接于壳体(1)的内壁,所述第一传动轴(2105)的两端固定连接有第一驱动轮(2106),所述壳体(1)的内壁固定连接有第一支撑架(2107),所述第一支撑架(2107)的内壁转动连接有第一转轴(2108),所述第一转轴(2108)的一端固定连接有第二从动轮(2109),所述第二从动轮(2109)与第一主动轮(2102)之间通过第二传动带(2110)连接,所述第一转轴(2108)的另一端固定连接有第一行走轮(2111)。
3.根据权利要求2所述的一种融合多传感器的宠物陪伴驱动装置,其特征在于:所述壳体(1)的内壁固定连接有第二支撑架(2112),所述第二支撑架(2112)的内壁转动连接有第二转轴(2113),所述第二转轴(2113)的一端固定连接有第三从动轮(2114),所述第三从动轮(2114)与第一从动轮(2104)之间通过第三传动带(2115)连接,所述第二转轴(2113)的另一端固定连接有第二行走轮(2116)。
4.根据权利要求1所述的一种融合多传感器的宠物陪伴驱动装置,其特征在于:所述纵向驱动单元(22)包括第二驱动电机(2201),所述第二驱动电机(2201)固定连接于壳体(1)的内壁,所述第二驱动电机(2201)的输出轴固定连接有第二主动轮(2202),所述第二主动轮(2202)的表面通过第四传动带(2203)连接有第四从动轮(2204),所述第四从动轮(2204)的中心固定连接有第二传动轴(2205),所述第二传动轴(2205)转动连接于壳体(1)的内壁,所述第二传动轴(2205)的两端固定连接有第二驱动轮(2206),所述壳体(1)的内壁固定连接有第三支撑架(2207),所述第三支撑架(2207)的内壁转动连接有第三转轴(2208),所述第三转轴(2208)的一端固定连接有第五从动轮(2209),所述第五从动轮(2209)与第二主动轮(2202)之间通过第五传动带(2210)连接,所述第三转轴(2208)的另一端固定连接有第三行走轮(2211)。
5.根据权利要求4所述的一种融合多传感器的宠物陪伴驱动装置,其特征在于:所述壳体(1)的内壁固定连接有第四支撑架(2212),所述第四支撑架(2212)的内壁转动连接有第四转轴(2213),所述第四转轴(2213)的一端固定连接有第六从动轮(2214),所述第六从动轮(2214)与第四从动轮(2204)之间通过第六传动带(2215)连接,所述第四转轴(2213)的另一端固定连接有第四行走轮(2216)。
6.根据权利要求1所述的一种融合多传感器的宠物陪伴驱动装置,其特征在于:所述多传感器融合模块(3)包括固定连接于壳体(1)前端的红外传感器阵列(31),用于检测宠物位置和距离,所述壳体(1)的中部固定连接有姿态传感器(32),用于检测装置自身的倾斜角度和运动状态,所述壳体(1)的后端固定连接有激光测距单元(33),用于检测后方障碍物和宠物接近情况,所述壳体(1)的顶部固定连接有视觉传感器(34),用于采集宠物活动图像信息。
7.根据权利要求1所述的一种融合多传感器的宠物陪伴驱动装置,其特征在于:所述壳体(1)的前端固定连接有互动模块(35),所述互动模块(35)包括固定连接于壳体(1)前端的安装座(3501),所述安装座(3501)的内部设置有摆动电机(3502),所述摆动电机(3502)的输出端固定连接有互动杆(3503),所述互动杆(3503)的末端固定连接有互动头(3504),所述互动模块(35)与多传感器融合模块(3)信号连接,根据传感器感知信息驱动互动杆(3503)进行摆动、旋转或伸缩动作。
8.根据权利要求1所述的一种融合多传感器的宠物陪伴驱动装置,其特征在于:所述壳体(1)的底部固定连接有越障辅助轮(36),所述越障辅助轮(36)位于第一驱动轮(2106)与第二驱动轮(2206)之间,所述越障辅助轮(36)通过弹簧支架(37)与壳体(1)底部弹性连接,所述越障辅助轮(36)具有弹性伸缩功能,用于辅助装置跨越障碍物。
9.根据权利要求1所述的一种融合多传感器的宠物陪伴驱动装置,其特征在于:所述驱动控制板(11)包括主控芯片,所述主控芯片分别与横向驱动单元(21)、纵向驱动单元(22)、多传感器融合模块(3)和互动模块(35)电性连接,所述主控芯片内置有传感器数据融合算法,对多传感器采集的信息进行综合处理和分析,生成驱动控制信号和互动控制信号。
10.根据权利要求1所述的一种融合多传感器的宠物陪伴驱动装置,其特征在于:所述壳体(1)的顶部固定连接有电池仓(38),所述电池仓(38)的内部设置有可充电电池(39),所述可充电电池(39)分别与主控单元(12)、无线通信模块(13)、横向驱动单元(21)、纵向驱动单元(22)和多传感器融合模块(3)电性连接。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com