
切割机及用于在处理具有平坦形状的面板期间拾取和移动至少一堆面板中的上面板的方法与流程
本发明涉及切割机和用于切割具有平坦形状的面板的相关切割方法。
背景技术:
1、在处理由木材、聚合物、复合材料、纤维水泥等制成的面板的工业中,切割机是已知的,其包括:支承框架,该支承框架限定用于由木材或类似物制成的至少一个面板的大致水平的支承和/或给送平面;切割站;主要推动装置,该主要推动装置用于使至少一个第一面板在第一方向上向前移动、并且如果需要向后移动通过切割站;次要推动装置,该次要推动装置用于使至少一个第二面板在第一方向上向前移动、并且如果需要向后移动通过切割站;以及切割装置,该切割装置包括锯托架,锯托架在切割站中安装成沿第二方向并且沿着垂直于第一方向的切割平面移动,以便切割面板。
2、给送平面通常包括安装在切割站的上游的滚子装置,而位于切割站的下游的输出工作台通常包括用以便于搬运和卸载被处理的面板的一个或更多个气垫平面。
3、另外,自动化在生产过程中的持续应用和实施导致在一些切割机中结合了自动机械操纵器,自动机械操纵器安装在切割站或输出工作台的下游,以借助于切割装置取回从原始面板切割的部件,并且最终将切割的部件从切割机卸载,或者将它们再次给送至主要推动装置和/或次要推动装置,以借助于同一切割站执行进一步的切割。
4、切割站与输出工作台之间设置有用于自动卸载切屑的活板门。
5、自动机械操纵器包括基部、具有相互连接并连接至基部的铰接臂的系统以及联接至铰接臂的面板拾取单元。
6、面板拾取单元包括以旋转方式联接至伸缩臂的框架并且对设置有与抽吸装置连接的相应吸盘的一个或更多个可移动臂进行支承。
7、然而,上述类型的已知的切割机存在一些缺点,这些缺点源于下述事实:具有吸盘抓取系统的自动机械操纵器一次只能移动一个单个面板,并且因此,在每个切割周期中只能切割一个面板;尽管所有这些的事实在于,上述类型的切割机在其必须用相同的切割方案切割时可以有效地切割若干叠置的面板。
8、在此应当注意的是,在现代工业中盛行的“准时制”生产需要低产量和中等产量,就各种部件的生产而言,对于每个不同的切割方案,需要切割一个或最多三个或四个面板。
9、最近对大量切割机用户的生产情况进行的研究表明,典型的生产包括关于一个单个面板的切割方案的百分比等于百分之三十八、关于两个面板的切割方案等于百分之三十六、关于三个面板的切割方案等于百分之十四以及关于四个面板的切割方案等于百分之十二。
10、这种应用于具有用于面板搬运和卸载的自动机械操纵器的切割机的类型的生产在不损害借助于同一自动机械操纵器的吸盘单独实施的面板的卸载系统的情况下促进了对在前述自动机械操纵器中借助于面板推动构件实现搬运系统的研究。除了其他因素之外,借助于吸盘的卸载还取决于需要在卸载托盘上形成各种尺寸的稳定的混合的成堆面板,从而根据面板的尺寸和托盘的尺寸将面板并排地安置并且将其安置在彼此的顶部上。
11、在这方面,由homag plattenaufteiltechnik gmbh提交的专利ep3533572b1和由biesse spa提交的专利ep3647004b1公开了一种特殊的抓取框架,该抓取框架除了设置有具有吸盘的夹持系统之外还设置有具有可移动杆的系统,可移动杆在不损害下述事实的情况下相互配合以侧向锁定一堆面板,从而将该堆面板移动至切割机的各个工作区域:从切割站下游的平面卸载切割的面板委托给吸盘系统,该吸盘系统能够一次拾取一个单个面板,或者只要面板是并排的就能够一次拾取若干面板。
12、这些解决方案的问题在于下述事实:具有光滑和/或有光泽表面的面板之间的粘附力非常高,这意味着即使提升时间大大延长,也不能保证提升的面板与下面的面板分离。事实上,这个问题阻碍了这些解决方案的使用,因为可能发生的情况是,下面的面板的意外提升并随后掉落到不同于其原始位置的位置会导致机器连续停机,从而造成非常大的生产损失。
13、考虑到其中成堆的面板一起移动但是一个单个面板用吸盘拾取的这些混合系统的不可靠性,已经设想了比如在由scm集团提交的专利ep4005715b1和由scm集团提交的专利ep4032671b1中描述的那些解决方案之类的解决方案,这些解决方案公开了混合型机器,这些混合型机器设计成或者在任何情况下都适合于仅在应用关于一个单个面板的切割方案时使用自动机械操纵器,然后在必须实施每个切割周期需要切割若干面板的切割方案时返回到通过操作员移动和卸载面板的传统切割。
14、具有自动机械操纵器的机器的替代方案是即使切割方案允许切割一堆面板也总是一次切割一个单个面板,因此在这样做时,低的生产率盖过了自动化带来的优势。
技术实现思路
1、因此,本发明的目的中的一个目的是提供一种具有面板支承平面的切割机,该面板支承平面具有能够保持由其支承的面板或多个面板的特性,以便避免当面板停放在切割机的不同工作区域并等待移动时面板的不受控制的运动。
2、本发明的另一目的是当被处理的面板一者在另一者的顶部时借助于自动机械操纵器将其快速且可靠地移动。
3、因此,本发明涉及一种切割机,在该切割机中,气动地保持一堆面板中的至少一个下面板的动作与借助于自动机械操纵器搬运同一堆面板中的至少一个上面板的动作相结合。
4、本发明涉及根据本发明的主要方面、并且优选地根据直接或间接从属于前述主要方面的附属方面中的任一方面的面板切割机及相关操作方法。
5、因此,将根据本发明的优选实施方式通过解释而非限制的方式来描述本发明,但是应当理解的是,本领域技术人员可以做出变型和/或改型,而不会因此超出由所附权利要求限定的保护范围。
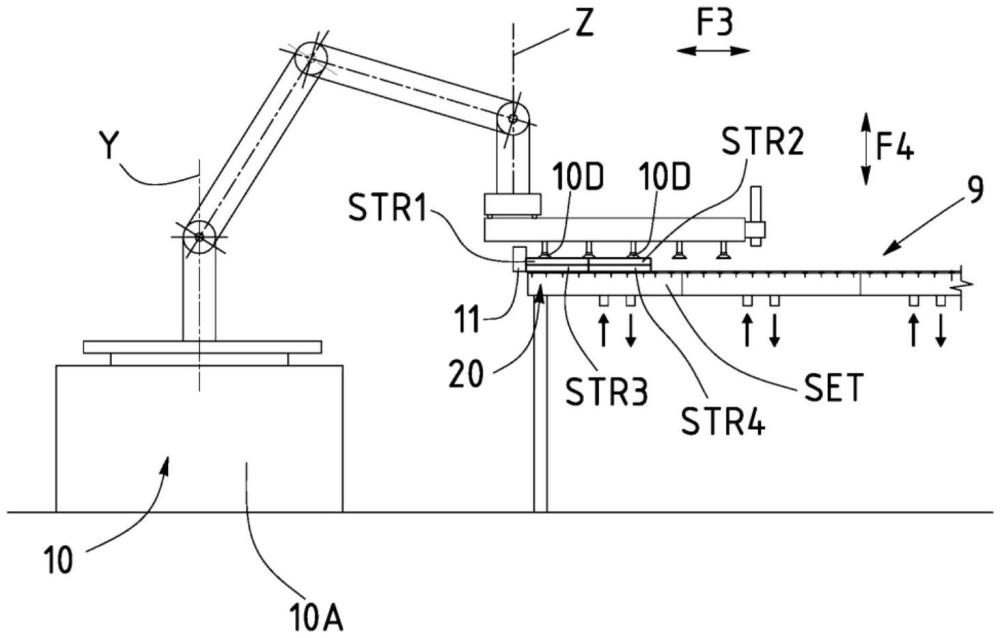
1.一种切割机(1),所述切割机(1)用于切割由木材、聚合物、复合材料、纤维水泥等制成的面板(p),所述机器包括:基部(3);切割站(2);至少一个推动装置(sp、ss),所述至少一个推动装置(sp、ss)构造成使至少一个面板(p)和/或至少一堆面板(p)根据相对于所述切割站(2)大致正交的第一方向(f2)移动通过所述切割站(2);切割组件(grt),所述切割组件(grt)安装在所述切割站(2)中并且能够在沿着大致垂直于所述第一方向(f2)的切割线(lt)的第二方向(f1)上移动,以便切割所述至少一个面板(p)和/或所述至少一堆面板(p);工作区域(al),所述工作区域(al)构造成支承所述至少一个面板(p)和/或所述至少一堆面板(p),所述工作区域(al)由给送平面(8)、基部工作平面(5)和支承平面(9)限定;至少一个自动机械操纵器(10),所述至少一个自动机械操纵器(10)又包括用以拾取和移动所述至少一个面板(p)的拾取装置(10c);以及电子控制单元,所述电子控制单元配置成用于管理和控制所述切割机(1)的构件;所述切割机(1)的特征在于,所述工作区域(al)包括气动设备,所述气动设备的类型在第一气动设备(30)和/或第二气动设备(50)之间进行选择,所述气动设备构造成使所述至少一堆面板(p)中的底部面板(p)经受“气动真空保持”操作模式,以用于将所述至少一堆面板(p)中的所述底部面板(p)在所述工作区域(al)上暂时锁定就位;所述至少一个自动机械操纵器(10)构造成用于基本上同时、因此在相对于所述至少一堆面板(p)中的所述底部面板(p)的所述先前暂时锁定就位的掩蔽时间内执行对所述同一堆面板(p)中的上面板(p)的拾取和提升,以用于所述同一堆面板(p)中的上面板(p)的相对运输并将其存放至所述工作区域(al)的不同区,或者用于所述同一堆面板(p)中的上面板(p)的相对运输并将其卸载到所述工作区域(al)外部;并且,所述电子控制单元配置成限定所述第一气动设备(30)和/或所述第二气动设备(50)在所述工作区域(al)上的位置,并且获取和/或确定所述至少一堆面板(p)中的所述底部面板(p)的位置,以在借助于所述自动机械操纵器(10)拾取和提升所述同一堆面板(p)中的上面板(p)期间在所述工作区域(al)上锁定就位。
2.根据权利要求1所述的切割机(1),其特征在于,所述电子控制单元包括用以选择至所述气动设备(30)的空气流方向的至少一个命令单元,所述至少一个命令单元配置成在吸入空气流进入所述气动设备(30)的“气动真空保持”模式下启用所述气动设备(30)或者在所述空气流离开所述气动设备(30)的“气垫模式”下启用所述气动设备(30)。
3.根据前述权利要求中的任一项所述的切割机(1),其特征在于,所述第一气动设备(30)包括至少一个气动装置(set、set1、set2、set3、set4、set5、set6)。
4.根据权利要求3所述的切割机(1),其特征在于,所述至少一个气动装置(set、set1、set2、set3、set4、set5、set6)包括相关的密封装置,所述密封装置构造成将所述至少一个气动装置(set、set1、set2、set3、set4、set5、set6)与其他气动装置(set、set1、set2、set3、set4、set5、set6)分开。
5.根据权利要求3或权利要求4所述的切割机(1),其特征在于,所述电子控制单元包括用以选择至所述气动装置(set、set1、set2、set3、set4、set5、set6)的空气流方向的至少一个命令单元,所述至少一个命令单元配置成用于选择性地在“气动真空保持”模式下启用一个或更多个气动装置(set、set1、set2、set3、set4、set5、set6)以及在“气垫”模式下启用所述一个或更多个气动装置(set、set1、set2、set3、set4、set5、set6)。
6.根据权利要求1所述的切割机(1),其特征在于,所述第二气动设备(50)包括至少一个气动装置(dasp),所述至少一个气动装置(dasp)设置有吸盘装置(vnt),所述吸盘装置(vnt)构造成粘附至支承在所述工作区域(al)上的所述至少一个面板(p)的下表面或所述至少一堆面板(p)中的底部面板(p)的下表面。
7.根据权利要求6所述的切割机(1),其特征在于,所述至少一个气动装置(dasp)是可升降的。
8.根据权利要求6或7所述的切割机(1),其特征在于,所述电子控制单元配置成在“气动真空保持”模式下选择性地启用单独的或者与其他气动装置(dasp)相结合的所述至少一个气动装置(dasp)。
9.根据权利要求2至5中的任一项以及权利要求6至8中的任一项所述的切割机(1),其特征在于,所述工作区域(al)需要使用所述第一气动设备(30)和所述第二气动设备(50)。
10.根据前述权利要求中的任一项所述的切割机(1),其特征在于,所述电子控制单元配置成基于所述第一气动设备(30)和/或所述第二气动设备(50)在所述工作区域(al)中的位置以及/或者基于所述至少一堆面板(p)中的所述底部面板(p)在所述工作区域(al)上占据的位置而在“气动真空保持”操作模式下控制、管理和启用选自所述第一气动设备(30)和/或所述第二气动设备(50)之间的气动设备。
11.根据权利要求10所述的切割机(1),其特征在于,所述电子控制单元配置成还基于所述至少一堆面板(p)中的待在所述工作区域(al)上锁定就位的所述底部面板(p)的尺寸而在“气动真空保持”操作模式下控制、管理和启用选自所述第一气动设备(30)和/或所述第二气动设备(50)之间的气动设备。
12.一种用于在处理具有平坦形状的面板(p)期间拾取和移动至少一堆面板(p)中的上面板(p)的方法,所述方法的特征在于,所述方法适于在下述类型的切割机中实施,所述切割机包括:至少一个切割站(2),所述至少一个切割站(2)又包括用于处理所述一堆面板(p)的至少一个处理工具;至少一个推动装置(sp、ss),所述至少一个推动装置(sp、ss)用于所述至少一堆面板(p);工作区域(al),所述工作区域(al)用于支承所述至少一堆面板(p)并且包括气动保持设备,所述气动保持设备的类型在第一气动设备(30)和/或第二气动设备(50)之间进行选择,所述气动保持设备构造成在于所述工作区域(al)上被处理的所述至少一个面板(p)的下表面上产生“气动真空保持”;至少一个自动机械操纵器(10),所述至少一个自动机械操纵器(10)构造成拾取所述至少一堆面板(p)中的至少一个上面板(p);以及电子控制单元,所述电子控制单元配置成用于管理和控制所述切割机的所有构件;并且,所述方法包括以任意顺序实施的以下步骤:
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com