
一种吸油烟机及其运行方法与流程
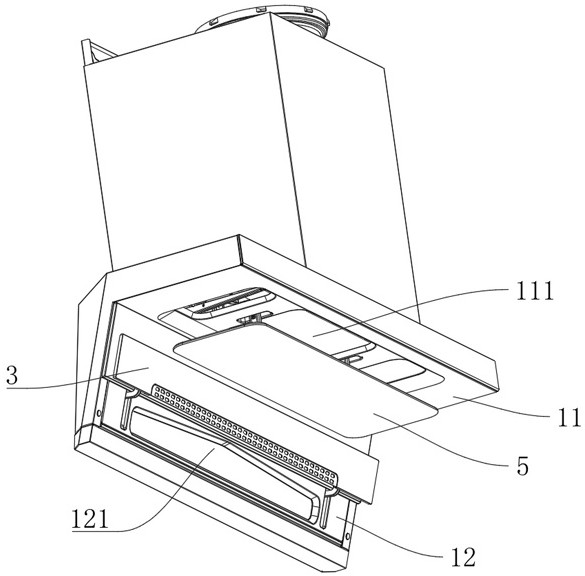
本发明涉及厨电,尤其涉及一种吸油烟机及其运行方法。
背景技术:
1、顶侧双吸式吸油烟机凭借上下双通道进风控烟的优势,已成为行业主流机型。现有顶侧双吸机型通常采用侧面和顶面双进风,侧面设置有进风口及自动翻转拢烟板,顶面设置有进风口,顶面的进风口位置较高,存在跑烟、油烟吸除不彻底。吸油烟机智能控制方案普遍存在对油烟的感知维度单一、智能算法适配性差、控制逻辑不合理、工况分级粗放、无法兼顾控烟、静音与能耗、无个性化自适应能力、恶劣环境运行可靠性低等共性技术缺陷。
2、因此,亟需一种吸油烟机及其运行方法以解决上问题。
技术实现思路
1、本发明旨在至少在一定程度上解决现有相关技术中存在的问题之一,为此,本发明提出一种吸油烟机,通过设置传感模块以实时采集油烟浓度c、油烟环境温度t、油烟横向扩散速度vx与油烟纵向升腾速度vy,从而能够较为精确地判断油烟情况,进而通过拢烟组件调整进烟口的开度,使得进烟口能够适配不同工况,结构简单,且具有较好的拢烟效果。
2、上述的目的是通过以下技术方案来实现的:
3、一种吸油烟机,包括:
4、机箱,其内设置有风腔;
5、集烟罩,其内开设有与所述风腔连通的集烟腔,所述集烟罩上开设有与所述集烟腔连通的进烟口;
6、拢烟组件,安装在所述集烟罩和/或所述机箱上并能够相对所述进烟口运动,以将所述进烟口关闭或打开至不同开度;
7、风机,安装在所述风腔内;
8、传感模块组件,安装在所述集烟罩上,用于实时采集油烟浓度c、油烟环境温度t、油烟横向扩散速度vx与油烟纵向升腾速度vy;
9、控制模块,与所述拢烟组件、所述风机和所述传感模块组件均通信连接,所述控制模块用于根据所述传感模块采集的油烟浓度c、油烟环境温度t、油烟横向扩散速度vx与油烟纵向升腾速度vy控制所述拢烟组件和/或所述风机运行。
10、可选地,所述集烟罩包括顶罩和后罩,所述顶罩设置在所述机箱的下侧,所述后罩设置在所述顶罩的后侧并朝下延伸设置,所述进烟口包括顶进烟口和后进烟口,所述集烟腔包括顶拢烟腔和后拢烟腔,所述顶罩内开设有所述顶拢烟腔,所述顶罩的下侧开设有与所述顶拢烟腔连通的所述顶进烟口,所述后罩内开设有后拢烟腔,所述后罩的前侧开设有与后拢烟腔连通的所述后进烟口,所述后进烟口低于所述顶进烟口设置,所述拢烟组件包括顶拢烟板组和后拢烟板组,所述顶拢烟板组安装在所述集烟罩和/或所述机箱上并能够相对所述顶进烟口运动,以将所述顶进烟口打开至不同开度,所述后拢烟板组安装在所述集烟罩和/或所述机箱上并能够相对所述后进烟口运动,以将所述后进烟口打开至不同开度。
11、可选地,所述传感模块组件包括第一传感模块和第二传感模块,所述第一传感模块设置在所述后进烟口的周侧,所述第二传感模块设置在所述顶进烟口的周侧,所述第一传感模块包括气敏油烟浓度传感器、红外非接触温度传感器和侧向风速传感器,所述第二传感模块包括红外非接触温度传感器和竖向风速传感器,所述气敏油烟浓度传感器用于实时采集所述油烟浓度c,所述红外非接触温度传感器用于实时采集油烟环境温度t,所述侧向风速传感器用于实时采集油烟横向扩散速度vx,所述竖向风速传感器用于实时采集油烟纵向升腾速度vy。
12、可选地,所述顶拢烟板组包括第一驱动组件和第一拢烟板,所述第一驱动组件安装在所述风腔和所述顶拢烟腔内,所述第一拢烟板安装在所述第一驱动组件的输出端,所述第一驱动组件能够驱动所述第一拢烟板升降运动,以将所述顶进烟口关闭或打开至不同开度;和/或所述后拢烟板组包括第二驱动组件和第二拢烟板,所述第二驱动组件安装在所述后拢烟腔内,所述第二拢烟板安装在所述第二驱动组件的输出端,所述第二驱动组件能够驱动所述第二拢烟板升降运动,以将所述后进烟口关闭或打开至不同开度。
13、本发明另一方面提供一种如上述的吸油烟机的运行方法,包括以下步骤:
14、s1:吸油烟机开启;
15、s2:定时多次采集以下有效原始数据:油烟浓度c、油烟温度t、油烟横向扩散速度vx、油烟纵向升腾速度vy;
16、s3:计算获得以下六维度油烟特征参数:平均油烟浓度c0、浓度增量δc、平均油烟温度t0、温升速率δt、油烟横向扩散平均速度vx0、油烟纵向升腾平均速度vy0;
17、s4:将δt、vx0、vy0划分为高危突变特征,c0、δc、t0划分为稳态修正特征,分别赋予δt权重为q1,赋予vx0权重为q2,赋予vy0权重为q3,赋予c0权重为q4,赋予δc权重为q5,赋予t0权重为q6,q1+q2+q3=q1,q4+q5+q6=q1,q1>q2,q1+q2=1,将δt、vx0、vy0、c、δc、t0进行极值归一化处理,以将δt、vx0、vy0、c、δc、t0映射至(0,1]的无量纲区间,进而分别获得δt、vx0、vy0、c0、δc、t0的标准值xδt'、xvx'、xvy'、xc'、xδc'、xt';
18、s5:基于xδt'、xvx'、xvy'、xc'、xδc'、xt',结合δt、vx0、vy0、c0、δc、t0的各自权重进行加权求和,得到位于(0,1]无量纲区间的基准风险分值s0,s0= q1xδt'+ q2xvx'+ q3 xvy'+q4xc'+ q5 xδc'+ q6 xt';
19、s6:所述顶拢烟板组根据s0运行以调整所述顶进烟口的开度;和/或所述后拢烟板组根据s0运行以调整所述后进烟口的开度;和/或根据s0调整所述风机的转速。
20、可选地,所述顶拢烟板组能够在第一位置与第二位置之间运动,当所述顶拢烟板组处于所述第一位置时,所述顶进烟口的进烟面积为w1,当所述顶拢烟板组处于所述第二位置时,所述顶进烟口的进烟面积为w2,0<w1<w2;所述后拢烟板组能够在第三位置与第四位置之间运动,当所述拢烟板组处于所述第三位置时,所述后进烟口的进烟面积为w3,当所述后拢烟板组处于所述第四位置时,所述后进烟口的进烟面积为w4,0<w3<w4。
21、可选地,所述顶拢烟板组能够在第一位置与第二位置之间升降运动,所述第一位置高于所述第二位置,所述后拢烟板组能够在第三位置与第四位置之间升降运动,所述第四位置大于所述第三位置。
22、可选地,s6包括以下四种控制逻辑:
23、第一种控制逻辑:当0<s0<0.2,且c≤0.3mg/m³、任意10ms内,δc≤0.01mg/m³、t≤45℃、任意10ms内,δt≤0.5℃、vx≤2cm/s、vy≤3cm/s时,判断当前工况属于微油烟低风险稳态工况,所述顶拢烟板组处于所述第一位置处,所述后拢烟板组处于所述第三位置处,所述风机的转速处于 600r/min至650r/min区间内;
24、第二种控制逻辑:当0.2≤s0<0.4,且0.3<c≤0.8mg/m³、任意10ms内,0.01<δc≤0.03mg/m³、45<t≤65℃、任意10ms内,0.5<δt≤1.2℃时,判断当前工况属于常规油烟稳态工况,在该工况下,当3cm/s<vy≤6cm/s、vx≤3cm/s时,所述顶拢烟板组下降第一距离h1,所述后拢烟板组处于所述第三位置处,所述风机的转速处于 600r/min至900r/min区间内,当vy≤3cm/s、3<vx≤6cm/s时,所述顶拢烟板组处于所述第一位置处,所述后拢烟板组处于第四位置处,h1>0;
25、第三种控制逻辑:当0.4≤s0<0.85,且0.8<c≤1.5mg/m³、任意10ms内,0.03<δc≤0.08mg/m³、65<t≤90℃、任意10ms内,1.2<δt≤3℃、3cm/s<vx≤6cm/s、6cm/s<vy≤12cm/s时,判断当前工况属于爆炒高油烟突变工况,所述顶拢烟板组下降第二距离h2,所述后拢烟板组处于第四位置处,所述风机的转速处于1100r/min至1400r/min区间内,dmax>h2>h1,dmax为所述第一位置与所述第二位置之间距离;
26、第四种控制逻辑:当0.85≤s0≤1,且c>1.5mg/m³、任意10ms内,δc>0.08mg/m³、t>90℃、任意10ms内,δt>3℃、vx>6cm/s、vy>12cm/s时,判断当前工况属于跑烟修正高危突变工况,所述顶拢烟板组处于第二位置处,所述后拢烟板组处于第四位置处,所述风机的转速处于1400r/min至1800r/min区间内。
27、可选地,在所述第二种控制逻辑中,若当前工况属于常规油烟稳态工况,当0.2≤s0<0.3时,所述风机的转速处于 600r/min至750r/min区间内,当0.3≤s0<0.4时,所述风机的转速处于750r/min至900r/min区间内。
28、可选地,在所述第三种控制逻辑中,若当前工况属于爆炒高油烟突变工况,则执行以下步骤:
29、s101:所述风机以1100r/min的转速运行,所述后拢烟板组处于第四位置处,所述顶拢烟板组下降至第一距离h1处;
30、s102:所述顶拢烟板组下降hk距离;
31、s103:判断是否s0≥0.4,若是,则进入s104,若否,则运行所述第二种控制逻辑;
32、s104:判断是否h2=dmax,若是,则进入s105,若否,则返回s102;
33、s105:所述风机的转速提高j1速度;
34、s106:判断是否s0≥0.4,若是,则进入s107,若否,则运行所述第二种控制逻辑;
35、s107:判断所述风机的当前转速是否已经达到1400r/min,若是,则运行所述第四种控制逻辑,若否,则返回s105;
36、其中,0<hk≤dmax-h1,0<j1≤1400r/min-1100r/min。
37、可选地,h1=25mm,hk=5mm,dmax=100mm,j1=50r/min。
38、可选地,在所述第四种控制逻辑中,若当前工况属于跑烟修正高危突变工况,所述风机的转速按照以下步骤调节:
39、s201:所述风机以1400r/min的转速运行;
40、s202:所述风机的转速提高j2速度;
41、s203:判断是否s0≥0.86,若是,则进入s204,若否,则运行所述第三种控制逻辑;
42、s204:判断所述风机的当前转速是否已经达到1400r/min,若是,则返回s203,若否,则返回s202;
43、其中,0<j2≤jmax-1400r/min,jmax为所述风机的最大转速。
44、可选地,j2=100r/min,s202与s203之间间隔200ms。
45、可选地,在s6的运行过程中,还包括以下步骤:
46、s301:判断是否触发s0≥0.2,且当s0从s0≥0.2回落至0<s0<0.2时,s0能够无波动持续t1时长处于0<s0<0.2内,若是,则进入s302,若否,则吸油烟机维持当前运行逻辑;
47、s302:判断是否灶台区域的温度呈持续阶梯下行趋势、无周期性温升波动,且无油烟纵向升腾现象,若是,则触发烹饪结束复位工况,若否,则返回s301;
48、所述烹饪结束复位工况包括以下步骤:所述风机在700r/min至750r/min的区间内运行t2时长,所述顶拢烟板组复位至所述第一位置,所述后拢烟板组复位至所述第三位置;
49、其中,100s≤t1≤150s,70s≤t2≤110s。
50、可选地,s6还包括以下步骤:
51、将hk、j1分别设定为速度向量vi,将h1、h2分别设定为位置向量xi,采用以下pso算法逻辑进行更新迭代:
52、;
53、;
54、其中,t为当前迭代时刻,t+1为下一迭代时刻,为第i组控制粒子在当前迭代时刻的速度向量,为第i组控制粒子在当前迭代时刻的位置向量,ω为惯性权重,为第k类工况对应的个体学习因子, 为第k类工况对应的全局学习因子,r1、r2均为[0,1]区间内的均匀随机系数,pbest为粒子个体历史最优位置,对应单个迭代周期内最优的hk、j1、h1、h2,gbest为种群全局最优位置,对应全场景最优的hk、j1、h1、h2,控制粒子的数量为n,最大迭代次数为m,10≤n≤30,30≤n≤70;
55、当s0≤s1时,0.6≤ω≤0.8,1.6≤c1≤2,1.6≤c2≤2;
56、当s0>s1时,0.2≤ω<0.6,2<c1≤2.4,2<c2≤2.4;
57、且0.3<s1<0.5。
58、可选地,s1=0.4,且
59、当s0≤s1时,ω=0.8,c1=1.8,c2=1.8;
60、当s0>s1时,ω=0.4.6,c1=2.2,c2=2.2。
61、可选地,还包括自学习逻辑,所述自学习逻辑包括以下步骤:
62、s401:以连续d天为一个迭代周期,在一个迭代周期内持续收集以下数据:吸油烟机处于微油烟低风险稳态工况的时长t3、吸油烟机处于常规油烟稳态工况的时长t4、吸油烟机处于爆炒高油烟突变工况的时长t5和吸油烟机处于跑烟修正高危突变工况的时长t6,t3+t4+t5+t6=tk;
63、s402:判断是否(t3+t4)/tk>0.65,则进入s403,若否,则进入s404;
64、s403:上调q1、q2、q3中的一者或多者的数值,并同时降低q4、q5、q6中的一者或多者的数值;
65、s404:上调q4、q5、q6中的一者或多者的数值,并同时降低q1、q2、q3中的一者或多者的数值;
66、其中,3天≤d≤10天。
67、可选地,s403和/或s404中,调节q1、q2、q3、q4、q5、q6的幅度为f,0<f<0.03。
68、可选地,还包括以下步骤:
69、s501:对原始数据vx、vy、c、t进行异常检测;
70、s502:判断是否其中的任一原始数据在持续t7时间内均处于异常状态,若是,则将该数据判断为异常数据,然后进入s503或s504,并同时进入s505;
71、s503:将所述异常数据进行隔离,以使得所述异常数据不参与s0的计算;
72、s504:根据余下的五项数据,基于δt、vx、vy、c、δc、t的历史数据,推算出所述异常数据的等效值,采用该等效值参与s0的计算;
73、s505:判断是否所述异常数据在持续t8时间内恢复至正常状态,若是,则将所述异常数据判断为正常数据并参与s0的计算。
74、可选地,s502中,若非其中的任一原始数据在持续t7时间内均处于异常状态,则进入以下步骤:
75、s501:判断是否原始数据vx、vy、c、t均处于正常状态,若是,则吸油烟机执行当前控制逻辑,若否,则吸油烟机停止运行并进入待机模式,同时发出警报。
76、可选地,q1=q2=q3=0.24,q4=q5=q6=0.0933。
77、与现有技术相比,本发明至少包括以下有益效果:本发明提供的吸油烟机,通过设置传感模块以实时采集油烟浓度c、油烟环境温度t、油烟横向扩散速度vx与油烟纵向升腾速度vy,从而能够较为精确地判断油烟情况,进而通过拢烟组件调整进烟口的开度,使得进烟口能够适配不同工况,结构简单,且具有较好的拢烟效果。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com