
一种急救电动担架智能监测联动方法及系统与流程
本发明涉及急救电动担架智能监测联动,尤其涉及一种急救电动担架智能监测联动方法及系统。
背景技术:
1、院外急救转运是公共急救体系的核心环节,直接决定急危重症患者的救治成功率,近年来我国院前急救服务网络覆盖率持续提升,急救电动担架作为转运环节的核心载体,其智能化升级需求日益迫切,行业核心诉求集中在降低转运过程二次伤害风险、打通院前院内信息链路、压缩急救全流程响应时长三个方向。
2、当前主流的带监测功能的电动担架为第一类常用技术方案,该类方案通常在担架本体搭载基础生命体征传感模块,可实时采集被转运者的心率、血氧饱和度、呼吸频率等基础生命体征数据,并在担架侧边的显示模块本地展示。其工作原理为通过接触或非接触式传感器完成原始数据采集后,直接输出可视化结果,无需依赖外接通信链路即可运行,目前在各级急救中心的配备率较高,可满足基础的转运体征监测需求,无需复杂操作即可使用。但该类方案仅具备数据采集与展示能力,无法自主识别转运过程中的担架倾斜、路面颠簸、患者体征突变等风险,也无法对担架的支撑姿态、减震阻尼、约束带张紧度等参数进行自动调整,风险处置完全依赖随车医护人员的手动操作,响应时延高,易导致坠床、脊柱损伤加重、误吸等二次伤害。
3、院前急救云调度系统为第二类常用技术方案,该类方案通常部署于急救中心云端,支持急救人员手动上报患者病情、预计到达时间等信息,同步推送至待送达医疗机构。其工作原理为人工录入信息后通过公网传输至云端,再分发至对应医疗机构的接收终端,可实现院前与院内的基础信息联动,帮助医院提前筹备急救资源。但该类方案完全依赖人工录入数据,信息更新滞后,无法同步担架实时运行状态、路面路况、患者体征趋势等核心动态数据,且无法与担架端的控制逻辑形成联动,出现交通拥堵、患者病情突变等紧急情况时,无法同步调整调度策略、推送精准的资源准备提示,易导致院内急救准备不足,错过黄金救治窗口。
4、上述两类技术长期各自独立运行,未形成感知、控制、调度的全链路联动,已成为制约院前急救转运效率与安全性提升的核心瓶颈。
技术实现思路
1、本发明提出的一种急救电动担架智能监测联动方法及系统,以解决上述现有技术中提到的现有急救电动担架无法自动处置转运风险、院前院内信息联动滞后的问题。
2、为了实现上述目的,本发明采用了如下技术方案:一种应用于院外急救转运场景的急救电动担架智能监测联动方法,包括如下步骤:
3、s1、多源数据实时采集:多维度传感阵列按照预设采样频率采集对应维度数据,其中嵌于担架衬垫的体征采集元件以10hz频率采集被转运者心率、血氧、呼吸频率、血压等生命体征数据,固定于担架承重架中部的姿态采集元件以100hz频率采集担架三维倾斜角度、运动加速度等运行姿态数据,安装于担架支脚靠近车轮位置的路面采集元件以50hz频率采集路面垂直振动加速度等转运路径路面状态数据,对接急救车辆车联网模块的交通采集元件以1hz频率同步获取周边路况、信号权限、预计通行时长等急救车辆周边交通状态数据;
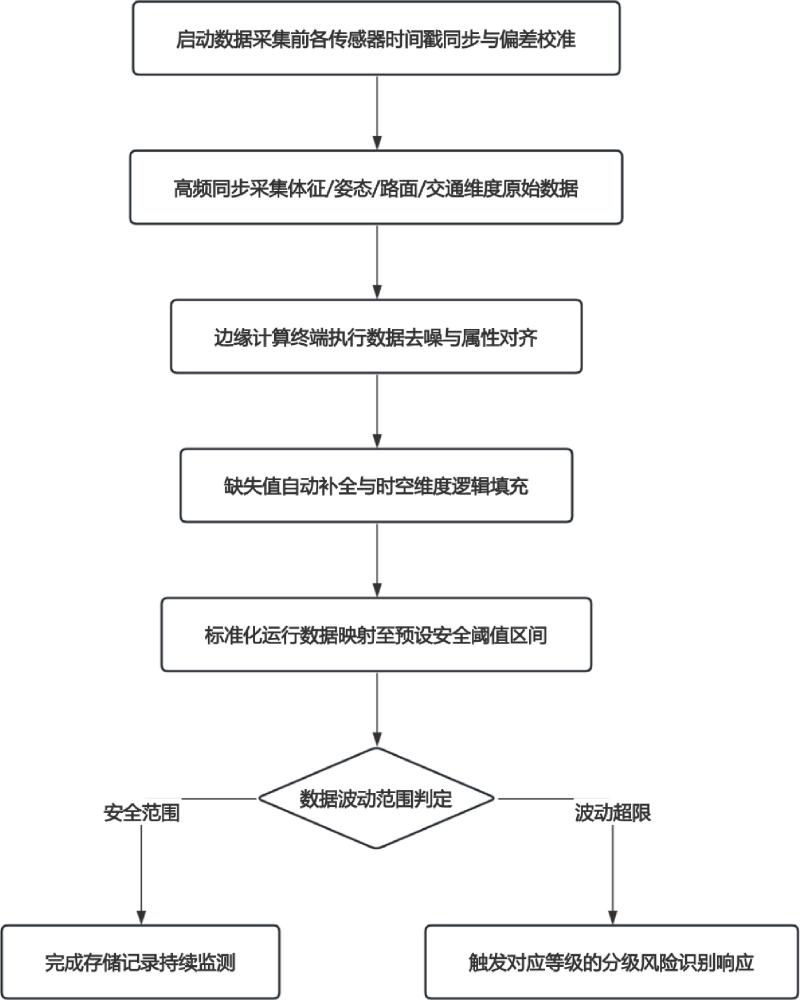
4、s2、边缘侧异常分级识别:担架搭载的嵌入式边缘计算终端首先对采集到的多源数据完成去噪、时空对齐、缺失值补全的实时预处理,再对照基于临床急救指南和担架运行安全标准预设的风险分级阈值识别异常风险等级,识别时延小于100ms,若识别为高风险异常则立即触发全链路联动响应;
5、s3、担架端本地联动控制:边缘计算终端以小于50ms的时延向急救电动担架的线控执行组件下发最高优先级控制指令,控制指令与异常类型一一匹配,调整担架运行参数以即时消除高风险异常对应的安全隐患,控制指令优先级仅低于随车医护人员的手动控制指令;
6、s4、跨端联动调度:边缘计算终端同步通过5g/4g双链路冗余传输通道,将高风险异常数据、被转运者全量体征数据、担架实时运行数据上传至分布式急救云平台,由急救云平台基于角色权限划分,分别向随车医疗终端、待送达医疗机构的急救接收终端、急救车辆导航终端下发对应权限内的联动调度指令,云平台响应时延小于200ms。
7、进一步的,所述步骤s2中的风险分级阈值具体分为低风险、中风险、高风险三级,其中低风险为采集数据波动在安全阈值±5%以内,无需处置仅做存储记录;中风险为采集数据波动在安全阈值±5%至±20%之间,无即时安全风险仅需医护人员关注;高风险异常包括被转运者生命体征任意一项超出临床急救安全阈值、担架左右倾斜角度超过15度或前后倾斜角度超过20度、路面垂直颠簸加速度超过1.5g、急救车辆通行路径前方预计通行时长超出原有路径预计时长30%以上的任意一种情形。
8、进一步的,所述步骤s3中调整的担架运行参数包括担架支撑角度、减震模组阻尼系数、约束带张紧度中的至少一种,调整逻辑与异常类型一一对应,若为姿态异常则匹配目标支撑角度调整至水平±5度以内或适配患者病情的体位角度,若为路面颠簸异常则匹配对应阻尼系数抵消垂直震动,若为生命体征异常则调整约束带张紧度与支撑角度配合适配患者急救体位;参数调整完成后边缘计算终端连续3秒采集调整后的对应数据验证隐患消除效果,若连续3秒数据回归安全阈值则判定隐患消除,若未消除则重新计算最优参数下发调整指令,最多尝试3次,3次未消除则触发担架端声光报警提示随车医护人员手动干预。
9、进一步的,所述步骤s4中下发的联动调度指令具体包括三类,第一类向随车医疗终端推送高风险异常类型、体征趋势曲线、担架调整后参数,同时触发终端声光预警,支持医护人员手动输入处置记录同步回传至急救云平台;第二类向待送达医疗机构的急救接收终端推送被转运者基本身份信息、转运全程体征数据、初步病情预判结果、所需急救设备、人员、血源准备提示,同步更新预计送达时间,协助医疗机构提前预留抢救通道与急救资源;第三类向急救车辆导航终端推送路径优化指令,结合实时路况与急救优先通行权限,选择通行时间最短的转运路径,调整后的路径同步回传至急救云平台与医疗机构终端更新预计送达时间。
10、进一步的,所述步骤s2中若识别为中风险异常,则边缘计算终端仅向随车医疗终端发送文字预警提示,不触发担架端控制动作与跨端调度操作,同时边缘计算终端每2秒采集一次对应异常维度的数据跟踪变化趋势,若连续5秒数据回归安全阈值则自动取消预警,若数据持续上升至高风险阈值则立即触发高风险全链路联动响应。
11、进一步的,所述多维度传感阵列启动数据采集前,边缘计算终端先自动对所有传感器执行时间戳同步与偏差校准,时间戳同步采用边缘计算终端的统一时钟源为所有传感器的采集数据打标,消除不同传感器的数据采集时延;偏差校准通过预存的各传感器出厂校准系数对原始采集数据做修正,消除测量偏差;每次校准完成后生成校准记录同步至急救云平台存储,若传感器校准偏差超出预设允许范围则触发传感器故障报警,提示医护人员排查更换。
12、进一步的,一种应用于院外急救转运场景的急救电动担架智能监测联动系统,包括搭载于急救电动担架的多维度传感阵列、嵌入式边缘计算终端、线控担架执行组件,以及部署于云端的分布式急救云平台,与急救云平台通过加密链路通信连接的随车医疗终端、医疗机构急救接收终端、急救车辆导航终端;
13、所述多维度传感阵列安装于急救电动担架的对应采集位置,用于按照预设频率采集多维度原始数据并传输至边缘计算终端;
14、所述边缘计算终端固定于担架侧边防水防护壳内,支持宽温运行,用于对多源数据做预处理及风险分级识别,触发联动响应后向担架执行组件下发最高优先级控制指令,同时向急救云平台上传异常数据与全量监测数据;
15、所述担架执行组件集成于担架主体结构内,用于接收控制指令完成对应运行参数调整,并将调整后的实际参数回传至边缘计算终端校验;
16、所述急救云平台用于接收数据后基于预设角色权限划分,向各关联终端下发对应权限内的联动调度指令,支持多并发急救转运任务同时接入。
17、进一步的,所述多维度传感阵列具体包括压电式体征监测传感器、六轴姿态传感器、高精度路面颠簸度传感器、车联网交通状态接收模块,各传感模块均通过低功耗蓝牙与边缘计算终端通信连接,其中压电式体征监测传感器分布在担架衬垫对应人体胸腔、背部、手腕的位置,可非接触式采集生命体征数据无需粘贴电极片;
18、六轴姿态传感器集成加速度计与陀螺仪,可精准测量担架三维倾斜角度与运动加速度;路面颠簸度传感器采集转运过程中担架的垂直振动加速度;交通状态接收模块与急救车辆的v2x车联网模块对接,实时获取周边交通数据;所有传感模块均采用低功耗设计,单次充满电可连续运行12小时以上。
19、进一步的,所述担架执行组件包括电动姿态调节模组、可调磁流变阻尼减震模组、电动约束带控制模组,各执行组件均通过can总线与边缘计算终端有线连接,通信稳定不受干扰;
20、其中电动姿态调节模组采用直流伺服电机驱动,可实现担架背部、腿部支撑角度0至90度连续调节,左右倾斜角度±20度调节,调节精度可达1度;
21、可调磁流变阻尼减震模组可在10ms内完成阻尼系数调整,阻尼调节范围覆盖0至1000n·s/m,适配不同颠簸程度的路面;电动约束带控制模组采用步进电机驱动,张紧度调节范围覆盖5n至50n,可根据患者体型、担架姿态动态调整;各执行组件均内置位置反馈传感器,调整完成后将实际运行参数回传至边缘计算终端做校验。
22、进一步的,所述急救云平台内置国密算法加密模块,所有传输的监测数据及调度指令均采用国密sm2算法进行端到端加密,终端身份认证采用硬件ukey结合账号密码双重认证,所有数据在传输前由发送端用接收端的公钥加密,接收端用对应的私钥解密,数据存储时采用国密sm4算法加密存储,仅授权的医护人员、急救调度人员可查询对应权限内的数据,所有数据访问操作均生成审计日志同步至云平台留存,可全程追溯数据访问记录,避免患者隐私数据泄露与调度指令被恶意篡改。
23、与现有的技术相比,本发明的有益效果是:
24、本发明通过边缘侧多源数据同步采集、风险等级智能识别与担架端线控组件自动联动的技术路径,可在无人工干预的情况下快速识别转运过程中的体征异常、担架姿态异常、路面颠簸异常等风险,自动匹配对应调整策略优化担架运行参数,风险识别与响应速度远高于人工操作,还可通过闭环校验机制验证调整效果,仅在自动处置无效时触发人工报警,既有效避免了患者坠床、伤情加重、误吸等二次伤害风险,也大幅降低了随车医护人员的操作负担,解决了现有电动担架仅能本地展示监测数据、无法主动处置风险、手动操作响应滞后的缺陷。
25、本发明通过双冗余通信链路与云端多角色权限联动调度体系,可在触发高风险异常时自动同步全量转运数据至急救云平台,根据不同终端的权限推送针对性调度指令,无需人工录入即可实现转运动态的实时共享,辅助急救车辆自动优化通行路径,辅助接诊医疗机构提前筹备对应急救资源,有效打通了院前转运与院内救治的信息断层,解决了现有调度系统依赖人工上报、信息更新滞后、多端协同效率低的缺陷,大幅压缩急危重症患者的全流程救治响应时长。
26、本发明的传感模块、控制模块均采用模块化设计,可直接适配现有主流型号的急救电动担架进行升级改造,无需整体替换原有设备,改造成本较低;同时风险分级规则、处置逻辑完全符合现行院前急救操作规范,无需改变医护人员的常规操作流程,可适配各级急救中心、道路救援队伍、航空医疗转运等多类场景应用,具备较高的推广价值;内置的全链路国密加密机制可保障医疗数据传输与存储安全,符合医疗数据合规管理要求,避免患者隐私泄露风险。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com