
一种带自适应预紧力的人形机器人关节电机的制作方法
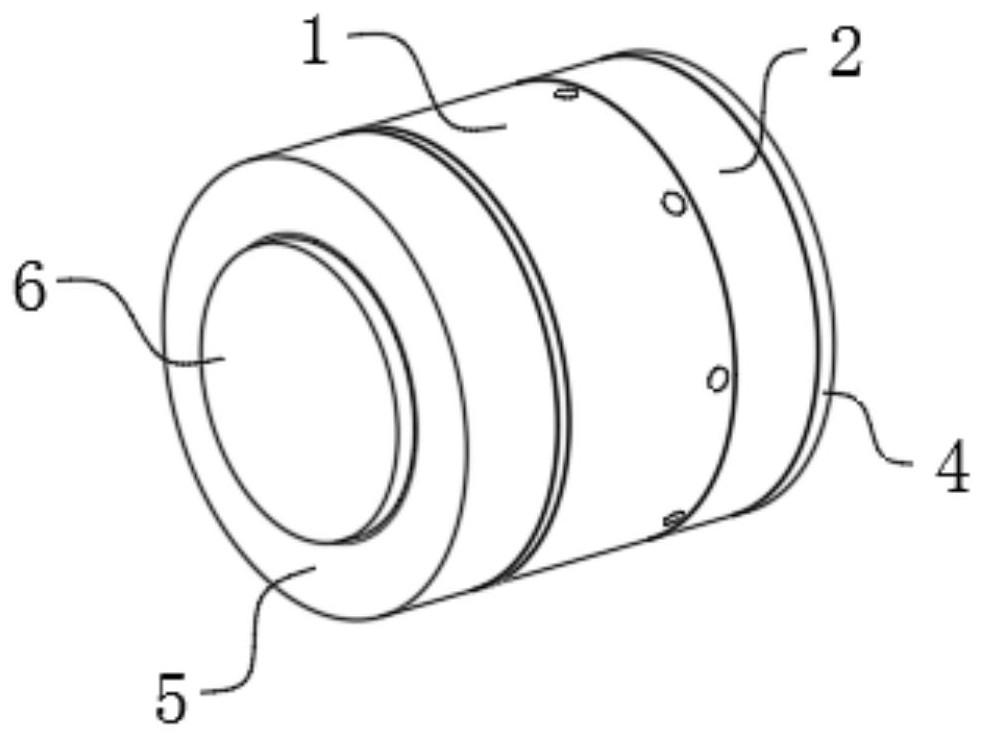
本发明涉及人形机器人,具体为一种带自适应预紧力的人形机器人关节电机。
背景技术:
1、人形机器人是一种模仿人类形态、结构和功能设计的智能机器人。它们通常具有与人类相似的身体构造,包括头部、躯干、四肢等,并且能够执行类似人类的动作和任务。因其独特的形态和功能,广泛应用在服务、救援、娱乐、教育、科研多个领域,且随着技术的不断进步和成本的降低,人形机器人将逐渐走进人们的日常生活和工作中,成为人类的重要助手和伙伴。
2、从技术构成来说,人形机器人由机械结构、驱动系统、感知系统、控制系统、能源系统五个部分组成。其中,人形机器人的机械结构通常包括骨架、关节以及外部覆盖材料(如硅胶、塑料等,用于模拟人类皮肤)。而安装在人形机器人各个关节部位,用于驱动关节运动并提供必要动力和精度的电动机,被称为关节电机。这些电机通常具有高扭矩、高精度、低噪音和紧凑设计等特点,以满足人形机器人对关节灵活度、运动范围和负载能力的需求,是人形机器人实现各种运动的基础。
3、机器人关节电机是依据电磁感应定律实现电能转换或传递,它的主要作用是产生驱动转矩,作为用电器或各种机械的动力源,电机端盖就是电机机壳的盖子,电机的端盖需要安装轴承。而电机轴承预紧力则是作用在轴承上的一种特殊力,它是由预紧元件(如弹簧垫片、圆锥套等)产生的压力,用以抵消电机负载和轴向力的影响,保证轴承正常工作。预紧力的大小直接影响轴承的寿命以及电机的工作效率。
4、然而,在实际使用过程中,现有的人形机器人关节电机往往无法自动补偿间隙的轴承预紧结构,以致于电机在屈伸、旋转等动作中传动无法稳定传动,增加机械磨损,缩短机器人的使用寿命,甚至导致关节在运动过程中出现松动,进而影响机器人的稳定性和运动精度。
技术实现思路
1、本发明的目的在于提供一种带自适应预紧力的人形机器人关节电机,以解决上述背景技术中提出的问题。
2、为实现上述目的,本发明提供如下技术方案:一种带自适应预紧力的人形机器人关节电机,包括电机模块和轴承,所述电机模块的一侧连接有编码器底座,且编码器底座的内侧卡合安装有驱动板,并且编码器底座安装有驱动板的一侧固定连接有防尘端盖,所述电机模块的另一侧连接有减速器模块,且减速器模块远离电机模块的一侧连接有输出端,所述轴承设置在减速器模块和输出端之间,且轴承的内侧与输出端的外表面固定连接,并且轴承的外侧固定连接有弹性元件,所述轴承通过弹性元件与减速器模块保持连接,且弹性元件呈环形阵列等距布设在轴承的外侧。
3、进一步的,所述电机模块包括有机壳和机芯,且机芯安装在机壳的内部。
4、进一步的,所述机芯包括有转轴、转子铁芯和转子磁钢,所述转轴的外表面套设有转子铁芯,且转子铁芯的外壁固定连接有转子磁钢,所述转子磁钢的数量为四个,四个所述转子磁钢按照s极和n极交替设置在转子铁芯的外侧。
5、进一步的,所述机芯还包括有定子磁轭、定子齿身、定子绕组、定子齿顶和气隙,所述定子磁轭贴壁固定在机壳的内部,且定子磁轭的内表面固定连接有定子齿身,所述定子齿身的外表面均匀缠绕有定子绕组,且定子齿身的端部固定连接有定子齿顶,并且定子齿顶与转子磁钢之间留有气隙。
6、进一步的,所述编码器底座包括有底座台和主动齿轮,所述底座台与转轴活动连接,且底座台与转轴构成贯穿结构,并且转轴的外壁套设有主动齿轮。
7、进一步的,所述编码器底座还包括有磁铁一、从动齿轮一、磁铁二和从动齿轮二,所述底座台靠近驱动板的一侧活动安装有磁铁一,且磁铁一的外壁套设有从动齿轮一,所述底座台靠近驱动板的一侧活动安装有磁铁二,且磁铁二的外壁套设有从动齿轮二。
8、进一步的,所述主动齿轮分别与从动齿轮一、从动齿轮二啮合,且从动齿轮一与从动齿轮二的齿数不一致,用于实现绝对位置的编码,所述从动齿轮一是电机编码器,负责foc解算,所述从动齿轮二与从动齿轮一存在齿数比,用于模拟输出轴角度。
9、进一步的,所述减速器模块包括有机体、连接座、安装槽和限位槽,所述机体与连接座通过螺丝固定连接,且连接座远离机体的一侧与转轴的端部焊接,所述机体的内侧开设有安装槽,且安装槽的内壁开设有限位槽。
10、进一步的,所述弹性元件包括有连接块、绝缘杆和端盘,所述连接块固定在轴承的外壁,且连接块的两侧对称固定有绝缘杆,所述绝缘杆的一端与连接块的外壁固定连接,且绝缘杆的另一端没入限位槽内并固定连接有端盘。
11、进一步的,所述弹性元件还包括有弹簧一和弹簧二,所述弹簧一的一端与限位槽的内壁固定连接,且弹簧一的另一端与端盘固定连接,并且端盘通过弹簧一与限位槽的内壁保持连接,所述弹簧二设置在绝缘杆外部,且弹簧二的一端与连接块的外壁固定连接,且弹簧二的另一端与安装槽的内壁固定连接。
12、本发明提供了一种带自适应预紧力的人形机器人关节电机,具备以下有益效果:
13、1、本发明设置有弹性元件,当输出端在转轴的传动下进行旋转时,轴承外侧的弹性元件将自动补偿间隙的轴承预紧结构,利用弹簧一和弹簧二,使得连接块两侧的绝缘杆能够在限位槽内活动,从而实现补偿,改进后的关节电机可通过弹簧弹力自动补偿间隙的轴承预紧结构,确保电机在屈伸、旋转等动作中始终保持稳定传动,减少机械磨损,延长电机使用寿命。
14、2、本发明通过转轴带动主动齿轮旋转,并经由啮合传动,分别带动从动齿轮一、从动齿轮二进行旋转,从而使得从动齿轮一与从动齿轮二错开齿数,配合磁铁一、磁铁二同步转动,以便驱动板通过磁来实现检测,改进后的关节电机不仅能检测到旋转的速度,还能检测到旋转的方向,每个位置对应唯一编码,断电后无需重新找原点即可恢复位置信息,即使电机突然断电停止,通电后也能立刻检测出电机当前的角度。
15、3、本发明设置有电机模块,利用电磁感应带动转轴旋转,将电能转换为机械能,同时定子磁轭提供磁路闭合路径,减少了漏磁,配合定子齿身、定子绕组、定子齿顶所构成的组件环形阵列等距布设,确保了气隙均匀,从而实现磁场稳定传递,提升效率并降低振动噪声,进一步增强关节电机的使用效果。
1.一种带自适应预紧力的人形机器人关节电机,包括电机模块(1)和轴承(7),其特征在于,所述电机模块(1)的一侧连接有编码器底座(2),且编码器底座(2)的内侧卡合安装有驱动板(3),并且编码器底座(2)安装有驱动板(3)的一侧固定连接有防尘端盖(4),所述电机模块(1)的另一侧连接有减速器模块(5),且减速器模块(5)远离电机模块(1)的一侧连接有输出端(6),所述轴承(7)设置在减速器模块(5)和输出端(6)之间,且轴承(7)的内侧与输出端(6)的外表面固定连接,并且轴承(7)的外侧固定连接有弹性元件(8),所述轴承(7)通过弹性元件(8)与减速器模块(5)保持连接,且弹性元件(8)呈环形阵列等距布设在轴承(7)的外侧。
2.根据权利要求1所述的一种带自适应预紧力的人形机器人关节电机,其特征在于,所述电机模块(1)包括有机壳(101)和机芯(102),且机芯(102)安装在机壳(101)的内部。
3.根据权利要求2所述的一种带自适应预紧力的人形机器人关节电机,其特征在于,所述机芯(102)包括有转轴(1021)、转子铁芯(1022)和转子磁钢(1023),所述转轴(1021)的外表面套设有转子铁芯(1022),且转子铁芯(1022)的外壁固定连接有转子磁钢(1023),所述转子磁钢(1023)的数量为四个,四个所述转子磁钢(1023)按照s极和n极交替设置在转子铁芯(1022)的外侧。
4.根据权利要求3所述的一种带自适应预紧力的人形机器人关节电机,其特征在于,所述机芯(102)还包括有定子磁轭(1024)、定子齿身(1025)、定子绕组(1026)、定子齿顶(1207)和气隙(1208),所述定子磁轭(1024)贴壁固定在机壳(101)的内部,且定子磁轭(1024)的内表面固定连接有定子齿身(1025),所述定子齿身(1025)的外表面均匀缠绕有定子绕组(1026),且定子齿身(1025)的端部固定连接有定子齿顶(1207),并且定子齿顶(1207)与转子磁钢(1023)之间留有气隙(1208)。
5.根据权利要求1所述的一种带自适应预紧力的人形机器人关节电机,其特征在于,所述编码器底座(2)包括有底座台(201)和主动齿轮(202),所述底座台(201)与转轴(1021)活动连接,且底座台(201)与转轴(1021)构成贯穿结构,并且转轴(1021)的外壁套设有主动齿轮(202)。
6.根据权利要求5所述的一种带自适应预紧力的人形机器人关节电机,其特征在于,所述编码器底座(2)还包括有磁铁一(203)、从动齿轮一(204)、磁铁二(205)和从动齿轮二(206),所述底座台(201)靠近驱动板(3)的一侧活动安装有磁铁一(203),且磁铁一(203)的外壁套设有从动齿轮一(204),所述底座台(201)靠近驱动板(3)的一侧活动安装有磁铁二(205),且磁铁二(205)的外壁套设有从动齿轮二(206)。
7.根据权利要求6所述的一种带自适应预紧力的人形机器人关节电机,其特征在于,所述主动齿轮(202)分别与从动齿轮一(204)、从动齿轮二(206)啮合,且从动齿轮一(204)与从动齿轮二(206)的齿数不一致,用于实现绝对位置的编码,所述从动齿轮一(204)是电机编码器,负责foc解算,所述从动齿轮二(206)与从动齿轮一(204)存在齿数比,用于模拟输出轴角度。
8.根据权利要求1所述的一种带自适应预紧力的人形机器人关节电机,其特征在于,所述减速器模块(5)包括有机体(501)、连接座(502)、安装槽(503)和限位槽(504),所述机体(501)与连接座(502)通过螺丝固定连接,且连接座(502)远离机体(501)的一侧与转轴(1021)的端部焊接,所述机体(501)的内侧开设有安装槽(503),且安装槽(503)的内壁开设有限位槽(504)。
9.根据权利要求1所述的一种带自适应预紧力的人形机器人关节电机,其特征在于,所述弹性元件(8)包括有连接块(801)、绝缘杆(802)和端盘(803),所述连接块(801)固定在轴承(7)的外壁,且连接块(801)的两侧对称固定有绝缘杆(802),所述绝缘杆(802)的一端与连接块(801)的外壁固定连接,且绝缘杆(802)的另一端没入限位槽(504)内并固定连接有端盘(803)。
10.根据权利要求9所述的一种带自适应预紧力的人形机器人关节电机,其特征在于,所述弹性元件(8)还包括有弹簧一(804)和弹簧二(805),所述弹簧一(804)的一端与限位槽(504)的内壁固定连接,且弹簧一(804)的另一端与端盘(803)固定连接,并且端盘(803)通过弹簧一(804)与限位槽(504)的内壁保持连接,所述弹簧二(805)设置在绝缘杆(802)外部,且弹簧二(805)的一端与连接块(801)的外壁固定连接,且弹簧二(805)的另一端与安装槽(503)的内壁固定连接。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com