
基于平衡点更新的永磁同步电机自适应一步预测控制方法
本发明涉及永磁同步电机控制,具体涉及基于平衡点更新的永磁同步电机自适应一步预测控制方法。
背景技术:
1、永磁同步电机具有功率密度高、效率高、转矩响应快以及维护成本低等优点,已广泛应用于伺服驱动、电动汽车、工业自动化及新能源发电等场景。为获得较高的动态性能,永磁同步电机通常采用矢量控制结构,通过d、q轴电流解耦控制实现磁链与转矩的独立调节,并利用比例积分控制设备实现双环控制。该类方法结构简单、工程实现成熟,但在高速运行、负载突变、参数失配或电流采样噪声较强时,固定增益电流调节器难以同时兼顾快速响应和低转矩脉动,且控制性能对定子电阻、直轴电感、交轴电感和永磁体磁链等参数准确性存在较强依赖。模型预测控制能够根据电机离散模型预测未来状态,并通过优化控制目标计算控制输入,因而在快速动态响应和多目标约束处理方面具有优势。
2、然而,现有预测控制方法仍存在若干不足:当预测模型参数固定时,温升、磁饱和和工况变化会造成模型失配;负载转矩难以直接测量,突加负载会导致转速短时跌落;若为提高电流跟随而提高控制强度,则可能引入电流高频纹波和转矩脉动。同时,现有预测控制方法多基于固定参数模型或线性化模型进行设计,未充分保留永磁同步电机电流与转速之间的非线性耦合项,容易产生预测误差;在线优化计算量较大,对参数时变、负载扰动、电压幅值和变化率约束以及闭环稳定性保障的处理也不够完善。
3、有鉴于此,提出本技术。
技术实现思路
1、本发明提供了一种基于平衡点更新的永磁同步电机自适应一步预测控制方法,能至少部分的改善上述问题。
2、为实现上述目的,本发明采用以下技术方案:
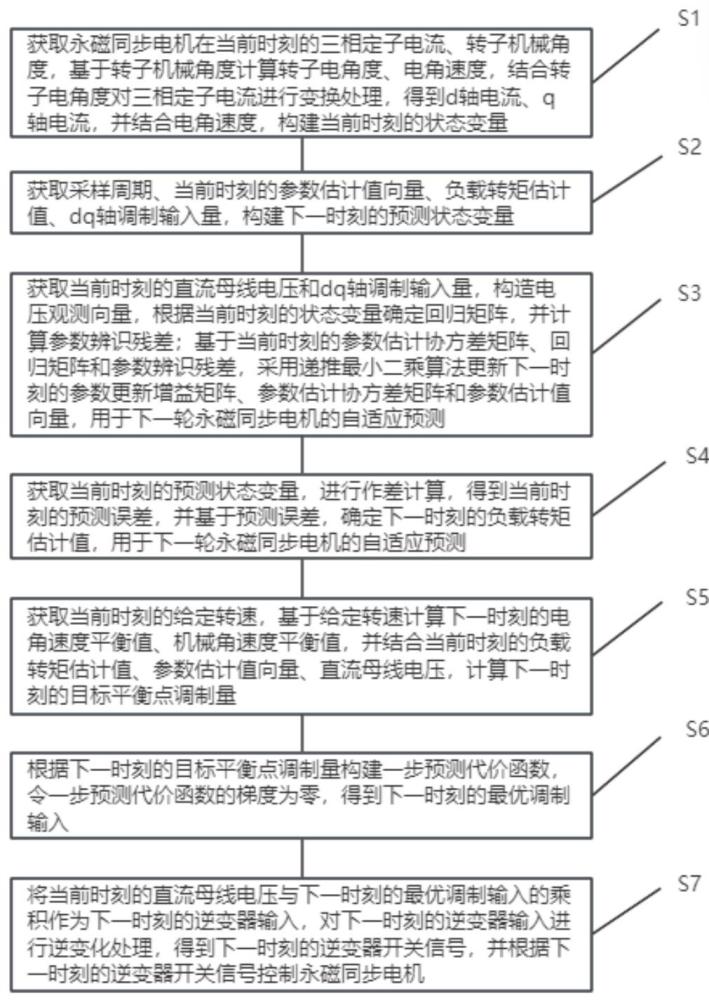
3、一种基于平衡点更新的永磁同步电机自适应一步预测控制方法,其包括:
4、步骤s1,获取永磁同步电机在当前时刻的三相定子电流、转子机械角度,基于转子机械角度计算转子电角度、电角速度,结合转子电角度对三相定子电流进行变换处理,得到d轴电流、q轴电流,并结合电角速度,构建当前时刻的状态变量;
5、步骤s2,获取采样周期、当前时刻的参数估计值向量、负载转矩估计值、dq轴调制输入量,构建下一时刻的预测状态变量;
6、步骤s3,获取当前时刻的直流母线电压和dq轴调制输入量,构造电压观测向量,根据当前时刻的状态变量确定回归矩阵,并计算参数辨识残差;基于当前时刻的参数估计协方差矩阵、回归矩阵和参数辨识残差,采用递推最小二乘算法更新下一时刻的参数更新增益矩阵、参数估计协方差矩阵和参数估计值向量,用于下一轮永磁同步电机的自适应预测;
7、步骤s4,获取当前时刻的预测状态变量,进行作差计算,得到当前时刻的预测误差,并基于预测误差,确定下一时刻的负载转矩估计值,用于下一轮永磁同步电机的自适应预测;
8、步骤s5,获取当前时刻的给定转速,基于给定转速计算下一时刻的电角速度平衡值、机械角速度平衡值,并结合当前时刻的负载转矩估计值、参数估计值向量、直流母线电压,计算下一时刻的目标平衡点调制量;
9、步骤s6,根据下一时刻的目标平衡点调制量构建一步预测代价函数,令一步预测代价函数的梯度为零,得到下一时刻的最优调制输入;
10、步骤s7,将当前时刻的直流母线电压与下一时刻的最优调制输入的乘积作为下一时刻的逆变器输入,对下一时刻的逆变器输入进行逆变化处理,得到下一时刻的逆变器开关信号,并根据下一时刻的逆变器开关信号控制永磁同步电机。
11、优选地,步骤s1具体为:
12、获取永磁同步电机在当前时刻的三相定子电流、转子机械角度,将转子机械角度乘以极对数,得到当前时刻的转子电角度,并对转子机械角度进行微分,得到当前时刻的机械角速度;
13、结合转子电角度,依次对三相定子电流进行clarke变换和park变换,得到当前时刻的d轴电流、q轴电流;
14、将机械角速度乘以极对数,得到当前时刻的电角速度,并根据电角速度、d轴电流、q轴电流,构建得到当前时刻的状态变量。
15、优选地,步骤s2具体为:
16、获取上一时刻递推参数辨识模块预测的当前时刻的参数估计值向量、以及上一时刻负载转矩观测器预测的当前时刻的负载转矩估计值,其中,参数估计值向量包括定子电阻估计值、d轴电感估计值、q轴电感估计值和永磁体磁链估计值;
17、根据当前时刻的参数估计值向量和采样周期,计算当前时刻的线性状态矩阵、双线性耦合矩阵、调制输入矩阵,并根据采样周期计算负载转矩输入通道向量;
18、获取当前时刻的dq轴调制输入量,结合状态变量、线性状态矩阵、双线性耦合矩阵、调制输入矩阵、负载转矩输入通道向量和负载转矩估计值,构建下一时刻的预测状态变量。
19、优选地,步骤s3具体为:
20、获取当前时刻的直流母线电压,结合dq轴调制输入量,计算d轴定子电压和q轴定子电压,并根据d轴定子电压和q轴定子电压构造电压观测向量;
21、根据当前时刻的状态变量,确定回归矩阵,并将电压观测向量减去回归矩阵与参数估计值向量的乘积,得到参数辨识残差;
22、获取上一时刻递推参数辨识模块预测的当前时刻的参数估计协方差矩阵,根据当前时刻的参数估计协方差矩阵、回归矩阵,递推得到下一时刻的参数更新增益矩阵;
23、根据下一时刻的参数更新增益矩阵、当前时刻的回归矩阵与参数估计协方差矩阵,预测下一时刻的参数估计协方差矩阵;
24、根据下一时刻的参数更新增益矩阵、当前时刻的参数辨识残差、参数估计值向量,预测下一时刻的参数估计值向量,用于下一轮永磁同步电机的自适应预测。
25、优选地,步骤s4具体为:
26、获取上一时刻预测的当前时刻的预测状态变量,结合当前时刻的状态变量,进行作差,得到当前时刻的预测误差;
27、根据当前时刻的负载转矩估计值、预测误差、采样周期,计算下一时刻的积分型扰动观测律更新值,并根据下一时刻的积分型扰动观测律更新值计算下一时刻的负载转矩估计值,用于下一轮永磁同步电机的自适应预测。
28、优选地,步骤s5具体为:
29、获取当前时刻的给定转速,根据给定转速、极对数计算下一时刻的电角速度平衡值,并将下一时刻的电角速度平衡值除以极对数,得到下一时刻的机械角速度平衡值;
30、根据当前时刻的负载转矩估计值、参数估计值向量和下一时刻的机械角速度平衡值,计算下一时刻的q轴平衡点电流;
31、根据下一时刻的q轴平衡点电流、下一时刻的机械角速度平衡值,构建下一时刻的目标平衡点;
32、基于下一时刻的目标平衡点和当前时刻的参数估计值向量,分别计算下一时刻的d轴平衡点电压、q轴平衡点电压,并根据当前时刻的直流母线电压、下一时刻的d轴平衡点电压、q轴平衡点电压,计算下一时刻的目标平衡点调制量。
33、优选地,步骤s6具体为:
34、在下一时刻的目标平衡点处设置雅可比矩阵,根据雅可比矩阵计算当前时刻的局部线性状态矩阵;
35、根据一步预测控制律,定义局部反馈增益矩阵,结合局部反馈增益矩阵与局部线性状态矩阵,确定当前时刻的局部闭环状态矩阵,并基于局部闭环状态矩阵求解离散lyapunov方程;
36、判断离散lyapunov方程求解的结果是否满足预设条件,若否,调整权重矩阵;
37、根据下一时刻的目标平衡点、目标平衡点调制量、预测状态变、权重矩阵,构建一步预测代价函数,并带入离散双线性模型和平衡方程,定义一步预测偏差项,等价改写一步预测代价函数;
38、令一步预测代价函数的梯度为零,得到一步预测代价函数的闭式解析解,生成下一时刻的最优调制输入。
39、优选地,步骤s7具体为:
40、根据当前时刻的直流母线电压与下一时刻的最优调制输入的乘积,得到下一时刻的逆变器输入;
41、对下一时刻的逆变器输入进行逆park变换,将逆变换的结果输入至svpwm模块中进行处理,生成下一时刻的逆变器开关信号,并根据下一时刻的逆变器开关信号控制永磁同步电机。
42、综上所述,该方法通过采集永磁同步电机三相电流、转子机械角速度、转子电角度及直流母线电压,经clarke变换和park变换获得d、q轴电流;根据上一采样周期的定子电压、电流及电流滤波差分构造线性回归模型,采用矩阵递推最小二乘算法在线辨识定子电阻、直轴电感、交轴电感和永磁磁链,并由辨识参数更新离散双线性预测模型;利用速度预测误差更新负载转矩估计值,根据给定转速、负载转矩估计值和在线辨识参数计算目标平衡状态及目标平衡调制量;以一步预测状态偏差和控制输入偏差为目标构造严格凸二次代价函数,获得闭式解析控制律,并经电压矢量限幅、变化率限制、逆park变换及空间矢量脉宽调制驱动逆变器。在冻结参数、冻结平衡点且约束未激活的条件下,通过闭环矩阵谱半径和离散lyapunov条件进行局部稳定性校核,并在校核不满足时调整权重参数或切换备用控制设备。本技术能够在负载突变、参数失配及电流纹波扰动条件下提高q轴电流跟踪能力,减小转速跌落,并降低稳态转矩脉动,增强永磁同步电机预测控制系统的鲁棒性和动态性能。
43、与现有技术相比,本方法至少具有以下有益效果:第一,离散双线性模型保留了永磁同步电机电流与转速之间的非线性耦合项,可减少线性化造成的预测误差;第二,递推辨识模块能够根据实时运行数据修正模型矩阵,提高参数失配条件下的适应性;第三,负载转矩观测器使目标平衡点能够随负载变化实时更新,从而降低转矩脉动;第四,基于谱半径和lyapunov函数的稳定性校核可用于权重矩阵整定和安全运行区域判断,并通过电压幅值限制、变化率限制和误差死区补偿,确保开关逆变器驱动条件下的控制稳定性和工程安全性。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com