
高低板移动式装车智能料袋装卸机器人和码垛方法与流程
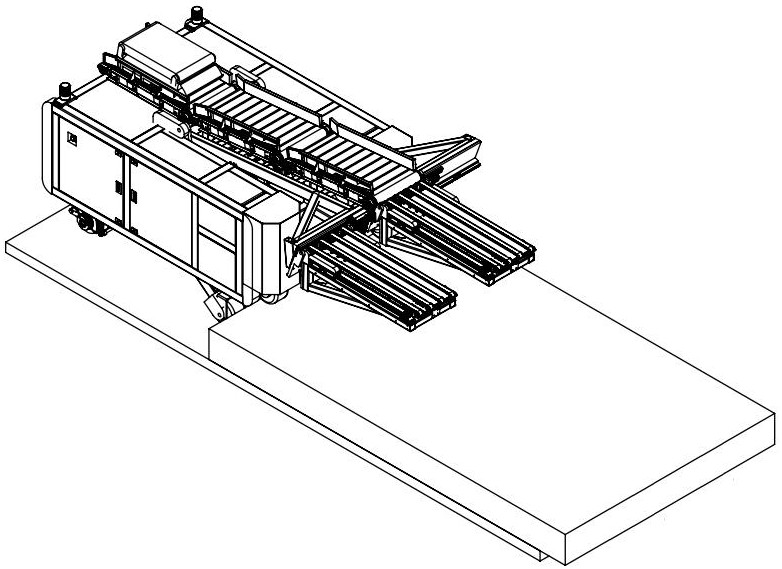
本发明涉及袋装料智能装车,尤其涉及高低板移动式装车智能料袋装卸机器人和码垛方法。
背景技术:
1、随着智慧物流的发展,装车环节已成为制约物流运输效率提升的瓶颈。目前,袋装料(料袋)的装车作业仍以人工或半机械化方式为主,工人需进入车厢内人工搬运、码放料袋,作业效率低、自动化程度低、人工劳动强度大,装车质量亦受工人操作水平影响,难以满足现代物流对装车环节高效率、高自动化程度的要求。
2、具体而言,现有技术主要存在以下缺陷:
3、其一,装车作业自动化程度低、对人工依赖严重。现有装车方式中,料袋的搬运、整形与码放多依赖人工完成,工人劳动强度大、装车效率低,长时间高强度作业还易引发安全与质量隐患,无法适应智慧物流对装车段自动化升级的迫切需求。
4、在装车作业自动化程度方面,中国专利cn108313715a(标记式民用软袋抓取搬运机器人)以机械臂逐个夹取软袋搬运,中国专利cn108545258a(自动化袋装物品二次装袋设备)与cn208344644u(自动化袋装物品二次装袋设备)以六轴搬运机构完成二次包装,中国专利cn117246555a(吨袋给料装置及吨袋包装机)以螺旋输送与碎料爪完成吨袋灌装给料,上述方案的料袋搬运、整形与码放环节相互分离,装车段自动化程度受限。
5、其二,现有装车机器人的适用车型受限,难以覆盖高低板货车。现有智能装车机器人多针对集装箱、高栏车、低栏车等常规车型设计,其装车平台与车厢装载面的高度基本相当,机器人行驶至车厢旁即可直接作业;而高低板货车的高板装载面显著高于地面,作业时需经台阶登台,现有机器人不具备整机登台、落台的升降能力,无法直接驶上高板装载面完成装车作业,高低板移动式装车长期依赖人工或辅助设备,存在技术空白。
6、在高低板货车适用性方面,中国专利cn116534318a(吨袋包装机)的agv小车为平面移动、行走轮不具备相对机身的升降功能,中国专利cn216660527u(踩踏座可调的吨袋包装机)的行走部件为固定辊道而非可相对机身升降的轮系,中国专利cn219790574u(移动式粉体吨袋包装机)以无驱动力矩的万向轮便于转移,中国专利cn219885489u(吨袋包装机挂钩平移机构)的机体沿吊轨悬吊行走,上述方案均不具备整机登台、落台的升降能力。
7、其三,现有装车机器人的码垛机构灵活性不足。现有码垛机构多为单一整体结构,不能独立进行左右横移与倾斜动作,难以将料袋精准、整齐地码放至车厢内的任意位置,导致码垛不齐、车厢装载率低,仍需人工整理,装车质量与效率难以保证。
8、在码垛机构灵活性方面,中国专利cn117104754a(猪饲料包堆垛装置)的堆垛执行机构为单一整体结构,中国专利cn216709683u(自动化吨袋包装机)以链板输送机将吨袋沿一维方向排出,中国专利cn224589541u(一种酒瓶保护袋的取袋装置)的移动机构仅作两向水平直线移动而无升降举升功能,上述方案难以将料袋精准码放至车厢内任意位置。
9、其四,现有装车机器人的码垛高度调节不便。现有机器人的输送与码垛机构缺乏独立于整机的举升装置,码垛高度难以随码垛层数逐层精准调整;在高低板等高装载面场景下,输送举升与整机定位相互制约,装车过程中需频繁停机调整甚至人工干预,装车连续性差,难以实现自下而上的全自动逐层码垛。
10、在码垛高度调节方面,中国专利cn108328361a(袋装货物自动装车装置)与cn208150548u(袋装货物自动装车装置)以钢丝绳起升装车机头、每层高度需停机调整,中国专利cn215399420u(气囊式吨袋包装机)的升降吊架用于调整取袋高度而非承载输送线,中国专利cn219192607u(吨袋挤压装置)的升降台驱动的是挤压板而非承载输送线的举升机构,上述方案的举升与输送相互分离,码垛高度难以随码垛层数逐层精准调整。
11、综上所述,现有技术中尚缺乏一种既能够覆盖集装箱、高栏车、低栏车等常规车型,又能够实现高低板货车整机登台装车、码垛高度独立调节、码垛机构灵活作业的移动式智能料袋装卸机器人,亟需对现有装车技术进行改进。
12、在装车技术路线的研究方面,王梦等发表于《制造业自动化》期刊2024年第46卷第11期第191—196页的《高效袋装物料装车末端执行器的研究与分析》一文指出,袋装物料装车通常采用人工装车,劳动强度大、工作效率低、装车垛型不整齐,现有袋状物料末端执行器一般采用单爪双气缸驱动两端抓手的方式,其抓手翻转对称性差,导致袋装物料装车不整齐、工作效率低且耗气量高;董理的学位论文《袋装水泥智能化装车系统关键技术研究》(安徽大学硕士学位论文,万方数据知识服务平台,y4123136)提出龙门桁架式双机器人协作装车系统方案,其桁架跨设于装车位上方,装车作业范围由桁架跨度与轨道长度限定。上述文献记载的技术路线均以末端执行器夹取或桁架龙门吊装为装车主线,未涉及由可自行登台的移动机器人承载输送线链进入车厢内部自下而上逐层码垛的技术路径。
13、(1)中国专利cn108313715a(标记式民用软袋抓取搬运机器人)现有技术的方案:由移动平台、转盘、机械臂、抓取装置配合激光引导与机器视觉,识别软袋标记后逐个夹取搬运至目标位置。缺陷表现:单件处理节拍长,料袋入舱姿态随机、码放层内错位随层数累积,无法自下而上逐层码垛。缺陷原因:其物料流以机械臂单件夹持为主线,未设置对料袋整理与定位的连续输送环节,亦无举升码垛机构。本发明未采用该路径:本发明以整形输送线2、升降举升输送线3与码垛输送线4构成“整形—输送—举升—横移—码垛”连续输送链,对料袋整体整形后连续码放。
14、(2)中国专利cn108328361a(袋装货物自动装车装置)现有技术的方案:由水平输送、摆动斜输送、电机轨道车、钢丝绳起升装车机头与推/耙/转包编组组成并固定安装于2楼平台装车。缺陷表现:作业工位被固定建筑位置绑定,物料就位前处于悬吊摆动状态,每层高度需停机调整。缺陷原因:整机不具备行驶能力,举升由钢丝绳吊升且与输送线分体,举升与整机定位互相牵制。本发明未采用该路径:本发明以舵轮5自主行驶就位,并以机身1中部凹陷部分9内的升降举升液压缸8端部铰接驱动升降举升输送线3举升。
15、(3)中国专利cn108545258a(自动化袋装物品二次装袋设备)现有技术的方案:由开袋机构、六轴搬运机构与夹爪完成多晶硅等物料的二次包装。缺陷表现:作业链止于开袋—搬运—装袋的包装段,不涉及装车码垛。缺陷原因:未设置整形输送线与码垛输送线,无法完成料袋入舱后的姿态整理与逐层码放。本发明未采用该路径:本发明以整机承载的连续输送链覆盖二次装袋之后的装车段。
16、(4)中国专利cn116534318a(吨袋包装机)现有技术的方案:由agv小车、升降台、挂袋称重装置、接驳输送线与下料输送线组成,agv承载升降台移动作业。缺陷表现:料袋须在输送线与升降台之间中转,举升过程中输送中断。缺陷原因:升降台与接驳输送线为分体结构,举升与输送不能复合于同一部件。本发明未采用该路径:本发明将连续的输送结构直接设置于可升降的升降举升输送线3上,使举升与输送复合于同一部件。
17、(5)中国专利cn117104754a(猪饲料包堆垛装置)现有技术的方案:由地轨、移动架、升降架与固定/移动输送架组成,移动架沿固定地轨行走、升降架由卷扬机驱动堆垛。缺陷表现:作业范围被轨道绑定,码放位置粒度粗、袋间错位累积、装载率低。缺陷原因:行驶自由度受轨道方向约束,堆垛执行机构为单一整体结构。本发明未采用该路径:本发明以舵轮5自主行驶,并以两套可独立横移倾斜的码垛输送线4完成码放。
18、(6)中国专利cn117246555a(吨袋给料装置及吨袋包装机)现有技术的方案:由螺旋输送、碎料爪与升降夹持机构组成,用于吨袋灌装给料。缺陷表现:灌装完成后的料袋无法被整理输送并逐层码放入舱。缺陷原因:设备功能止于物料灌装给料,未设置整形输送线与码垛输送线。本发明未采用该路径:本发明将输送、举升与码垛机构全部承载于同一机身1。
19、(7)中国专利cn120170764a(自动抓取四角吊耳的机械手)现有技术的方案:由吸盘、钩体与机器视觉组成,用于抓取吨袋四角吊耳。缺陷表现:无法构成装车物料流,不能完成料袋整形、输送、举升与逐层码放的连续流程。缺陷原因:作业对象为吨袋吊耳局部,无承载料袋重量的输送结构与改变料袋空间位置的连续驱动机构。本发明未采用该路径:本发明以整机承载的输送线链替代吊装机械手的局部抓取。
20、(8)中国专利cn120191550a(吨袋包装机)现有技术的方案:由下料机构、升降机、传送带与撑袋支架组成,吨袋灌装后经传送带排出。缺陷表现:袋位沿带长一维分布,无法推送至车厢内预定码垛位置。缺陷原因:传送带驱动仅为沿线单向输送,不存在横移自由度。本发明未采用该路径:本发明以“齿轮—齿条403”直线驱动、“轨道402—滑块”导向定位与“导向结构404—整体推动结构405”一体化推送实现横移码垛。
21、(9)中国专利cn206954545u(绞龙式粉体吨袋包装机)现有技术的方案:由升降机构、推袋机构与第一/第二料板滚轴组成,固定于灌装工位作业。缺陷表现:设备无法移动作业至车厢旁,灌装完成的吨袋无法逐层码放入舱。缺陷原因:整机为固定式灌装设备,推袋机构仅为缸行程内的短距离推出。本发明未采用该路径:本发明将整机自主移动与在线码垛能力赋予同一机器人。
22、(10)中国专利cn208150548u(袋装货物自动装车装置)现有技术的方案:与cn108328361a为同一申请人对同一技术方案的同日申请,固定安装于平台装车。缺陷表现:作业工位被固定建筑位置绑定,悬吊摆动等待,高度调整与整机定位互相牵制。缺陷原因:钢丝绳起升装车机头与输送线分体,举升动作不由独立铰接举升机构承担。本发明未采用该路径:本发明以升降举升液压缸8端部铰接的转动副传递直线位移,举升动作独立于整机定位。
23、(11)中国专利cn208344644u(自动化袋装物品二次装袋设备)现有技术的方案:与cn108545258a为同一申请人对同一技术方案的同日申请,为开袋机构、六轴搬运机构与夹爪组成的二次装袋设备。缺陷表现:无整形输送线与码垛机构,无法完成料袋入舱后的整理与逐层码放。缺陷原因:作业链止于包装段开袋装袋。本发明未采用该路径:本发明以连续输送链与横移推送码垛覆盖二次装袋之后的装车段。
24、(12)中国专利cn208498825u(自调节精密称重吨袋包装机构)现有技术的方案:由双绞龙、重力传感器、吊钩与传送机构组成的称重灌装设备,固定于灌装工位。缺陷表现:整机移动将引入惯性力干扰称重,设计上即排斥移动作业。缺陷原因:称重功能依赖重力传感器静止读数,无动力行走机构与码垛输送线。本发明未采用该路径:本发明将装车全流程集成于可自主移动的整机,物料流全程不离开整机。
25、(13)中国专利cn211281543u(绞龙式粉体吨袋包装机)现有技术的方案:由导轨、直线电机移动机构与液压伸缩杆组成,直线电机驱动作业部件沿导轨移动以切换灌装工位。缺陷表现:不存在承载料袋并将其横移的输送结构。缺陷原因:移动对象为灌装作业部件而非料袋,定位目标为工位对接而非袋级码放位置精度。本发明未采用该路径:本发明将齿轮齿条直线移动机构与承载料袋的码垛输送线4结合,使移动对象为料袋本身。
26、(14)中国专利cn215399420u(气囊式吨袋包装机)现有技术的方案:由气缸升降吊架、称重装置与气囊夹袋机构组成,用于吨袋灌装。缺陷表现:无法完成料袋连续输送与逐层码放。缺陷原因:吊架用于调整取袋高度而非承载输送线,吊架与输送线之间无传动连接。本发明未采用该路径:本发明使连续的输送结构随升降举升输送线3一并升降,举升与输送同步完成。
27、(15)中国专利cn216660527u(踩踏座可调的吨袋包装机)现有技术的方案:由升降平台、输送辊与托盘组成,通过调节升降平台高度适配灌装后排袋作业。缺陷表现:不具备承载整机质量并形成越沿角度的能力,无法驶上高板装载面。缺陷原因:行走部件为固定辊道而非可相对机身升降的轮系,平台升降行程短且负载为托盘与袋重。本发明未采用该路径:本发明使升降轮6和登高升降轮7均可相对机身1升降,从行走轮系本身实现整机登台、落台。
28、(16)中国专利cn216709683u(自动化吨袋包装机)现有技术的方案:由双绞龙、震动链板机、链板输送机与挂袋装置组成,吨袋灌装后经链板输送机排出。缺陷表现:料袋无法被逐层码放入舱。缺陷原因:链板输送机袋位沿链板长度一维分布、无横移自由度,整机固定安装。本发明未采用该路径:本发明以两套相同的码垛输送线4独立左右横移、倾斜完成码放。
29、(17)中国专利cn219192607u(吨袋挤压装置)现有技术的方案:由底座、支架、下料筒、螺旋输送机、进料箱、活动筒与可升降挤压机构组成,对悬吊吨袋挤压夯实。缺陷表现:无法完成料袋输送与逐层码放。缺陷原因:升降台驱动的是挤压板而非承载输送线的举升机构,整机无轮系与转向机构。本发明未采用该路径:本发明以升降举升输送线3铰接举升替代挤压板夯实式升降,并以整机自主移动替代底座固定安装。
30、(18)中国专利cn219790574u(移动式粉体吨袋包装机)现有技术的方案:由进料筒、真空切断阀、罗茨风机、翻板阀、固定台、支撑腿与万向轮组成,以万向轮便于设备转移。缺陷表现:转移依赖人力或叉车等外力推移,无法驶上高低板货车高板装载面。缺陷原因:万向轮为无驱动力矩的被动轮,且与机身之间为刚性支撑连接、轮不具备相对机身的升降自由度。本发明未采用该路径:本发明以舵轮5提供驱动动力,并使升降轮6和登高升降轮7均可相对机身1升降。
31、(19)中国专利cn219885489u(吨袋包装机挂钩平移机构)现有技术的方案:由机体、吊轨滚轮、液压缸、伸缩杆、吊板与吊钩组成,机体经滚轮在吊轨上行走、吊钩起吊吨袋平移。缺陷表现:整机不能登上或落下高板装载面。缺陷原因:行驶自由度被顶部吊轨约束,液压缸驱动的是吊板与吊钩的取袋升降而非行走轮系。本发明未采用该路径:本发明以地面自主行驶替代吊轨悬吊行走,并将液压升降驱动对象由吊板吊钩改为行走轮系本身。
32、(20)中国专利cn220076890u(上称重式吨袋包装机)现有技术的方案:由机架、喂料支架、双螺旋喂料机、称重架、吊架、夹袋装置、吨袋挂钩装置、吹袋风机与除尘机构组成,固定安装作业。缺陷表现:设备本身不定义后续输送与码垛环节。缺陷原因:机架与地面固定连接、无轮系,灌装完成后的吨袋由外部设备转运。本发明未采用该路径:本发明将输送、举升与码垛机构承载于可自主移动的机身1。
33、(21)中国专利cn220682704u(全自动吨袋包装机)现有技术的方案:由卷粉放卷组件、压紧辊、送袋输送机、套袋组件、提袋塞袋组件、振动输送机、墩袋袋夹与整理袋口组件组成。缺陷表现:料袋整体姿态不受控、无法逐层码放入舱。缺陷原因:整理袋口组件的整理对象为袋口局部,振动输送机的振动功能为排气而非整形定位。本发明未采用该路径:本发明以运输皮带构成的整形输送线2对料袋整体进行整理与定位。
34、(22)中国专利cn222892254u(吨袋包装机)现有技术的方案:由缓冲料斗、吊架、传送机与夹持单元组成,以机械夹持替代气囊夹袋。缺陷表现:灌装完成的吨袋无法被输送码放入舱。缺陷原因:夹持单元为灌装夹袋,整机固定安装,无整形输送线与码垛输送线。本发明未采用该路径:本发明以连续输送链与码垛输送线4覆盖夹袋灌装之后的装车段。
35、(23)中国专利cn223071393u(自动抓取四角吊耳的机械手)现有技术的方案:由吊架、四角抓取机构、相机、机器视觉控制系统、补光灯与气缸组成,实现四角吊耳的自动抓取与钩挂交接。缺陷表现:无法完成料袋整形、输送、举升与逐层码放。缺陷原因:承载对象为吊耳局部,不承载整袋料袋重量,无连续输送结构。本发明未采用该路径:本发明以整机承载的输送线链与码垛输送线4替代吊耳局部抓取的作业方式。
36、(24)中国专利cn224589541u(一种酒瓶保护袋的取袋装置)现有技术的方案:由机架、抓取机构、移动机构、输送机构、收集箱与限位机构组成,抓取保护袋后移至收集箱释放。缺陷表现:无法将料袋举升至对应码垛高度、无法逐层码放。缺陷原因:移动机构仅带动抓取机构作两向水平直线移动而无升降举升功能,齿轮齿条驱动的移动对象为抓取机构。本发明未采用该路径:本发明以升降举升液压缸8提供竖直自由度,并以齿轮齿条机构横移推送料袋本身。
37、以高低板、装车机器人、料袋码垛、登台轮系、举升输送线为关键词,限定国际专利分类号b65g与b65b,在中国专利公开数据库、美国专利商标局专利数据库、世界知识产权组织patentscope数据库、欧洲专利局espacenet数据库、日本特许厅j-platpat数据库与中国知网中进行了检索,未发现同时具备机身1前端可升降登台轮系、机身1中部凹陷部分9内独立举升液压缸8、升降与连续输送复合于同一输送线、两套可独立横移倾斜的码垛输送线4这四项特征组合的文献。
技术实现思路
1、本发明的目的:为了提供效果更好的高低板移动式装车智能料袋装卸机器人和码垛方法,具体目的见具体实施部分的多个实质技术效果。
2、为了达到如上目的,本发明采取如下技术方案:
3、三组方案,彼此相互独立,但是整体支持;方案一是整体技术,方案二是核心的运输部分,方案三是核心的上台阶结构。
4、方案一:高低板移动式装车智能料袋装卸机器人和码垛方法
5、高低板移动式装车智能料袋装卸机器人,其特征在于,该机器人包含有机身1,在机身1的后方布置有舵轮5,舵轮5作为动力轮能够提供驱动动力,在机身1之上布置有整形输送线2,整形输送线2为一运输皮带,在整形输送线2边侧布置有升降举升输送线3,在机身1的中部包含有一凹陷部分9,凹陷部分布置有一升降举升液压缸8,升降举升液压缸8端部铰接着升降举升输送线3的底部支架;升降举升输送线3上包含有连续的输送结构;
6、在升降举升输送线3的支架的端部设置有码垛输送线4;
7、在机身1的前端布置有升降轮6和登高升降轮7;
8、登高升降轮7位于前端,升降轮6位于相对后端;升降轮6和登高升降轮7均能够相对升降进而登台;
9、本发明进一步技术方案在于,升降轮6更具体的结构为:轴二601、底部轴602、上方承载受力轴603三者连续铰接起来;底部轴602和上方承载受力轴603二者的一端还铰接在支架上,升降轮推动液压系统604的后部固定在支架上,升降轮推动液压系统604的液压轴端部铰接在底部轴602;轴二601连接升降轮6的轮轴;升降轮推动液压系统604的动作能带动升降轮6升降。
10、本发明进一步技术方案在于,登高升降轮7更具体的结构为: 登高升降轮7 包含安装在登高升降轮安装支架702上的登高升降轮液压系统701,登高升降轮液压系统701的动力输出轴能带动登高升降轮7升降。
11、本发明进一步技术方案在于,码垛输送线4包含有连接结构401,连接结构401一体化连接基座,基座上布置有轨道402和齿条403,其中齿条相对较低,轨道402相对比较高;
12、导向结构404包含有滑块,轨道402与滑块契合;导向结构404亦包含有行走电机,行走电机的动力输出轴上布置有齿轮,齿轮与齿条啮合,进而能够推动整体的导向结构404移动,导向结构404和上方的整体推动结构405一体化设置,进而能够整体移动。
13、本发明进一步技术方案在于,码垛输送线4包含有一个以上,码垛输送线4能顺着左右移动轨道10左右移动,左右移动的动力为自行走电机,电机带动齿轮转动,啮合齿条系统实现左右移动。
14、本发明进一步技术方案在于,升降轮6和登高升降轮7均可升降机身中布置有液压站系统,为全车的液压系统提供液压动力,还布置有发电机,发电机为电机提供动力。
15、本发明进一步技术方案在于,升降轮6和登高升降轮7各自包含两组,分别位于机身1的两侧。
16、一种高低板移动式装车智能料袋装卸机器人的码垛方法,其特征在于,
17、所述机器人包含有机身1,在机身1之上布置有整形输送线2,在整形输送线2边侧布置有升降举升输送线3,在机身1的中部包含有一凹陷部分9,凹陷部分9布置有一升降举升液压缸8,升降举升液压缸8端部铰接着升降举升输送线3的底部支架;升降举升输送线3上包含有连续的输送结构;在升降举升输送线3的支架的端部设置有码垛输送线4;码垛输送线4包含有连接结构401、基座、轨道402和齿条403,导向结构404包含有滑块与行走电机,行走电机的动力输出轴上布置有齿轮,齿轮与齿条啮合,进而能够推动整体的导向结构404移动,导向结构404和上方的整体推动结构405一体化设置;
18、料袋自机器人后端输送线进入整形输送线2,经整形输送线整形后,通过升降举升输送线3到达码垛输送线4;码垛输送线4为两套相同的结构,可独立左右横移、倾斜,配合相关软件逻辑,对料袋进行自下而上的逐层码垛;装车作业前,机器人整机经升降轮6与登高升降轮7的升降动作登上台子,就位于装车工位;码垛完成后,机器人整机再经升降轮6与登高升降轮7的升降动作落下台子,驶离装车位;其中,码垛高度的逐层调整由升降举升液压缸8驱动升降举升输送线3的升降动作实现,与机器人整机的登台、落台动作相互独立、互不影响;
19、机器人整机登台与落台过程:
20、一登台过程;
21、登台过程为机器人整机经升降轮6、登高升降轮7的升降动作登上台子的过程,具体按以下步骤执行:
22、步骤一:机器人行驶至台子高板装载面前缘,舵轮5动作使机器人前端对准台沿,停车对位;
23、步骤二:登高升降轮7执行升降动作,机身1前端抬起,登高升降轮7越过台沿并搭上、支撑于台面上;
24、步骤三:机器人整机继续前进,升降轮6同步执行升降动作配合,机身1整体登上台子,行驶至码垛工位;
25、步骤四:登台就位后,升降轮6与登高升降轮7保持支撑状态,机器人进入码垛作业;
26、二落台过程;
27、落台过程为机器人整机经升降轮6、登高升降轮7的升降动作落下台子的过程,具体按以下步骤执行:
28、步骤一:整车码垛装车完成后,机器人行驶至台子前缘,停车对位;
29、步骤二:登高升降轮7执行升降动作,机身1前端自台面高度下降,登高升降轮7脱离台沿并落向地面;
30、步骤三:机器人整机继续前进,升降轮6同步执行升降动作配合,机身1整体落下台子,恢复至地面高度;
31、步骤四:落台完成后,机器人驶离装车位,转入下一装车工位或待命状态。
32、本发明进一步技术方案在于,码垛方法步骤:
33、步骤一:整形输送;
34、料袋由机器人后端输送线输入整形输送线2,整形输送线2对料袋进行整理与定位,使其姿态统一、排列整齐,完成整形后的料袋继续向前输送,进入升降举升输送线3;
35、步骤二:升降举升;
36、升降举升液压缸8动作,通过其端部铰接的底部支架驱动升降举升输送线3执行升降动作,将升降举升输送线3及其端部的码垛输送线4举升至与当前码垛层对应的目标高度;整形后的料袋经升降举升输送线3的连续输送结构输送至码垛输送线4;
37、步骤三:横向推送;
38、码垛输送线4的行走电机动作,行走电机动力输出轴上的齿轮与齿条啮合,导向结构404沿轨道移动;导向结构404带动与其一体化设置的整体推动结构405整体移动,码垛输送线4上的料袋被横向推送至预定的码垛位置;
39、步骤四:码垛落袋;
40、两套码垛输送线4依据软件逻辑独立进行左右横移和/或倾斜动作,将料袋依次放落至车厢底面或已码放层之上,完成当前层的码垛;
41、步骤五:逐层循环与码垛高度调节;
42、当前层码垛完成后,重复上述步骤一至步骤四;每码完一层,通过升降举升液压缸8驱动升降举升输送线3执行升降动作,将升降举升输送线3与码垛输送线4调整至下一层目标高度,自下而上逐层码垛,直至完成整车料袋的码垛装车;码垛高度的逐层调整均由升降举升液压缸8驱动升降举升输送线3的升降动作实现,与机器人整机经升降轮6、登高升降轮7的登台、落台动作相互独立,无需人工干预。
43、本发明进一步技术方案在于,升降轮6的升降动作采用液压缸驱动,动力采用伺服比例液压控制系统,伺服泵恒压恒流量动力控制;液压缸配备独立比例阀位置闭环控制;并使用modbus-rtu绝对值拉线编码器位置反馈,反馈升降高度;通过液压压力传感器数值,达到压力及位置双条件落地判定防倾覆逻辑;全程软启动、软停止、步态时序互锁;
44、在升降轮6、登高升降轮7的机架位置朝下对应安装有两个测距传感器605,若两组数据差值即阈值分正负在一定范围内,认为在平地行走,当阈值超出设定值后,认为已经有台阶,如果阈值超过设定值为负,此时判定为上台阶,此时登高升降轮7下降,并结合油缸拉线编码器数据及系统压力判断是否到位支撑,升降轮6此时上升;反之则进行下台阶动作。
45、方案二:移动式装车智能料袋装卸运输线
46、移动式装车智能料袋装卸运输线,其特征在于,包括机身1、整形输送线2、升降举升输送线3、码垛输送线4和升降举升液压缸8;所述机身1的中部设有凹陷部分9;所述整形输送线2布置于机身1之上,用于对料袋进行整形并沿输送方向向前输送;所述升降举升输送线3布置于整形输送线2的边侧,其上设有连续的输送结构;所述升降举升液压缸8布置于机身1的凹陷部分9内,其端部铰接于升降举升输送线3的底部支架,以驱动升降举升输送线3升降;所述码垛输送线4设置于升降举升输送线3支架的端部。
47、本发明进一步技术方案在于,所述整形输送线2为运输皮带。
48、本发明进一步技术方案在于,所述码垛输送线4包括连接结构401、基座、轨道402和齿条403,所述连接结构401一体化连接于基座,基座上布置有轨道402和齿条403,其中齿条相对布置较低、轨道402相对布置较高。
49、本发明进一步技术方案在于,还包括导向结构404,所述导向结构404包括滑块和行走电机,轨道402与滑块契合,行走电机的动力输出轴上设有齿轮,齿轮与齿条啮合,导向结构404沿轨道移动。
50、本发明进一步技术方案在于,所述导向结构404的上方一体化设有整体推动结构405,导向结构404移动时带动整体推动结构405整体移动,码垛输送线4上的料袋被横向推送至预定码垛位置。
51、本发明进一步技术方案在于,所述码垛输送线4为两套相同的结构,两套码垛输送线4均可独立地沿左右方向移动并能够倾斜,以将料袋依次放落至车厢底面或已码放层之上。
52、本发明进一步技术方案在于,两套码垛输送线4沿左右移动轨道10左右移动,左右移动的动力由自行走电机提供,自行走电机带动齿轮转动并啮合齿条系统实现左右移动。
53、本发明进一步技术方案在于,所述升降举升液压缸8驱动升降举升输送线3及其端部的码垛输送线4举升或下降,码垛输送线4随之调整至与当前码垛层对应的目标高度,且该举升动作与整机登台、落台动作相互独立、互不影响。
54、本发明进一步技术方案在于,所述机身1的后方布置有舵轮5,舵轮5作为动力轮提供驱动动力,使运输线整机能够移动至装车工位。
55、本发明进一步技术方案在于,防护罩11,所述防护罩11罩设于码垛输送线4的传动部位之外。
56、方案三:高低板移动式装车智能料袋装卸机器人上下台阶轮系;
57、高低板移动式装车智能料袋装卸机器人上下台阶轮系,其特征在于,包括机身1、升降轮6和登高升降轮7;所述升降轮6和登高升降轮7均布置于机身1的前端,登高升降轮7位于最前端、升降轮6位于相对后端,升降轮6和登高升降轮7均可相对机身升降,以使整机登上或落下高板装载面的台子。
58、本发明进一步技术方案在于,所述升降轮6和登高升降轮7各自包含两组,升降轮6分为两组且分别位于机身1的两侧,两组登高升降轮7分别位于机身1的两侧。
59、本发明进一步技术方案在于,所述升降轮6包括轴二601、底部轴602、上方承载受力轴603和升降轮推动液压系统604;所述底部轴602与上方承载受力轴603的一端均铰接于支架上,底部轴602与上方承载受力轴603经轴二连续铰接;升降轮推动液压系统604的缸座后端固定于支架,其活塞杆端部铰接于底部轴602;轴二601连接升降轮6的轮轴。
60、本发明进一步技术方案在于,所述升降轮推动液压系统604伸出时,底部轴602随之绕其与支架的铰接点转动,底部轴602经轴二带动上方承载受力轴603同步转动,轴二601升高,从而实现升降轮6上升;升降轮推动液压系统604缩回时,底部轴602、轴二601与上方承载受力轴603反向转动,轴二601下降,从而实现升降轮6下降。
61、本发明进一步技术方案在于,所述登高升降轮7包括登高升降轮液压系统701和登高升降轮安装支架702,所述登高升降轮液压系统701安装于登高升降轮安装支架702上,其动力输出轴能够带动登高升降轮7升降。
62、本发明进一步技术方案在于,还包括测距传感器605,所述测距传感器605设置有两组,分别安装于升降轮6与登高升降轮7的机架位置朝下处,用于检测机身1两侧与地面的距离差值。
63、本发明进一步技术方案在于,两组测距传感器605的检测数据差值在设定范围内时判定为平地行走;当差值超出设定值且为负时判定为遇有上台阶,由登高升降轮7下降、升降轮6上升完成登台;当差值超出设定值且为正时判定为遇有下台阶,由登高升降轮7上升、升降轮6下降完成落台。
64、本发明进一步技术方案在于,所述升降轮6与登高升降轮7的升降动作采用液压缸驱动,并设有独立的液压站系统为轮系的液压系统提供液压动力。
65、本发明进一步技术方案在于,所述机身1的后端布置有舵轮5,舵轮5作为动力轮提供驱动动力;登台时由登高升降轮7先行越台并搭撑于台面、升降轮6同步配合使整机登上台子,落台时由登高升降轮7先行下降脱离台沿、升降轮6同步配合使整机落下台子。
66、本发明进一步技术方案在于,所述升降轮推动液压系统604与登高升降轮液压系统701均为液压缸,各液压缸配备比例阀与拉线编码器,拉线编码器用于对升降高度进行位置反馈。
67、采用如上技术方案的本发明,相对于现有技术有如下有益效果:本专利以整形输送线2、升降举升输送线3与码垛输送线4构成 “整形 — 输送 — 举升 — 横移 — 码垛”的全自动作业链,将料袋的搬运、整形与码放全部以机械动作替代人工操作,工人无需进入车厢作业,劳动强度显著降低,装车效率与装车质量大幅提升;机身1前端两侧成组布置的升降轮6与登高升降轮7均可升降,使机器人整机能够自行登上、落下高低板货车的高板装载面,无需借助台阶、坡道或辅助起重设备,既填补了高低板移动式装车的技术空白,又兼容集装箱、高栏车、低栏车等常规车型;两套相同的码垛输送线4可独立左右横移与倾斜,配合齿轮齿条驱动与轨道导向的精准横向推送,将料袋精准、整齐地码放至车厢内任意位置,提高车厢装载率、杜绝人工整理环节;机身1中部凹陷部分9内独立布置的升降举升液压缸8专司码垛高度的逐层调节,与整机登台、落台动作相互独立、互不影响,装车过程连续不间断,实现自下而上的全自动逐层码垛;上述机构动作顺序合理、受力明确,符合机械运动的物理规律,系统集成度高,整体克服了现有技术装车依赖人工、无法适用于高低板高板装载面、码垛不齐、码垛高度调节不便等缺陷,具有良好的经济效益与推广应用前景。
68、采用如上技术方案的本发明,其技术增益还体现在:装车作业全程由机器人自动完成,工人自车厢内繁重的人工搬运、整形与码放作业中完全解放,单人可同时监管多台设备,单位工时的装车量较人工装车显著提升,装车垛型整齐度由机械动作保证而不受工人操作水平影响;整机登台、落台能力使同一台设备即可覆盖高板装载面的高低板货车与集装箱、高栏车、低栏车等常规车型,用户无需按车型分别配置固定式装车设备,设备利用率与投资收益同步提升。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com