
刀具路径的计算方法及刀具干涉分析方法与流程
本发明涉及镜片,更具体地,涉及一种刀具路径的计算方法及刀具干涉分析方法。
背景技术:
1、相关技术中,对于非球面的光学元件的加工,一般通过磨削刀具(例如,砂轮)对镜片进行磨削加工。在磨削加工过程中,为了避免刀具柄与镜片发生干涉,刀具主轴相对于z轴具有一定的倾角,而目前没有针对刀具柄倾斜的刀具路径的计算方法。
2、因此,需要提供一种新的技术方案,以解决上述技术问题。
技术实现思路
1、本发明的一个目的是提供一种刀具路径的计算方法的新技术方案。
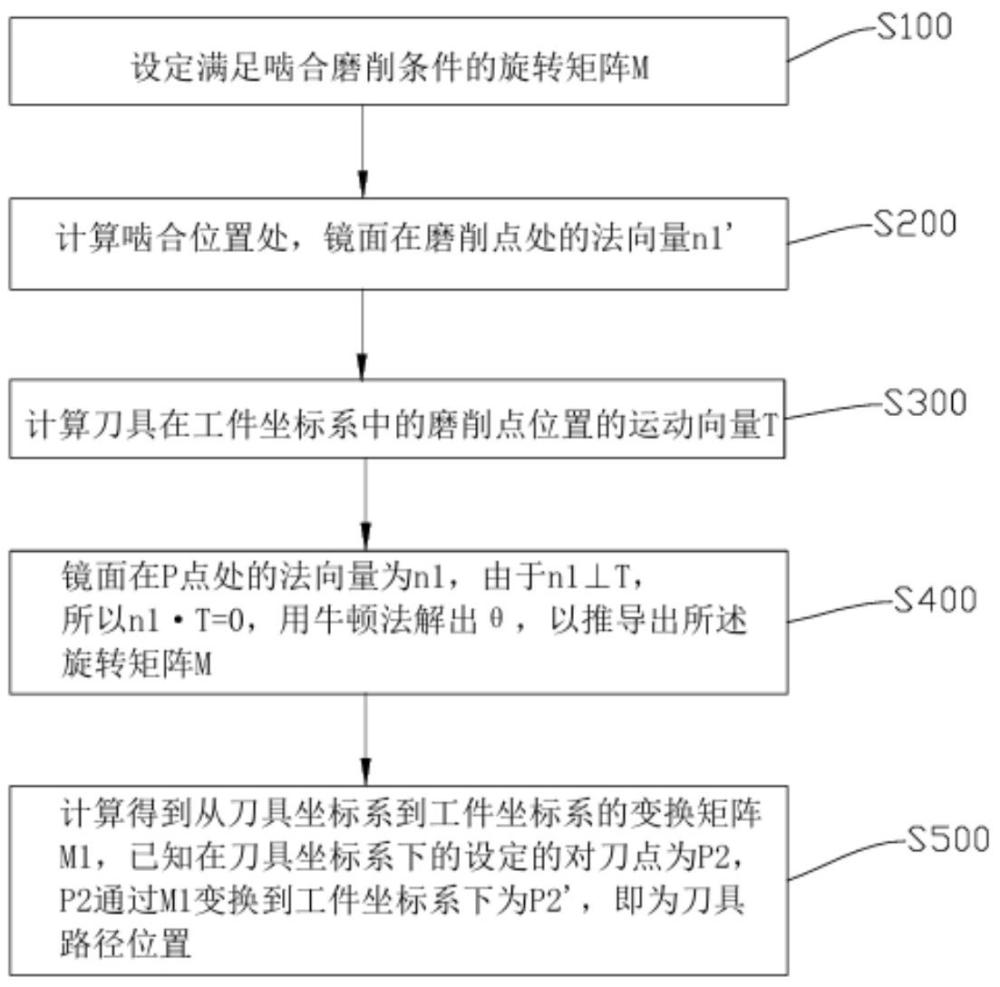
2、根据本发明的第一方面,提供了一种刀具路径的计算方法。该刀具路径的计算方法包括:
3、设定满足啮合磨削条件的旋转矩阵m:镜片的镜面方程为f(x,y,z),刀具绕主轴旋转以对镜片进行磨削,镜片绕c轴旋转,旋转角度为θ,镜片在磨削点p(x1,y1,z1)处和刀具啮合进行磨削,所以设定旋转矩阵m为;
4、计算啮合位置处,镜面在磨削点处的法向量n1’;
5、计算刀具在工件坐标系中的磨削点位置的运动向量t:已知刀具主轴相对于z轴的倾斜角δ,则刀具主轴向量n2为(0,-sinδ,cosδ),根据n1’和n2计算得到运动向量t;
6、镜面在p点处的法向量为n1,由于n1⊥t,所以n1·t=0,用牛顿法解出θ,以推导出所述旋转矩阵m;
7、计算得到从刀具坐标系到工件坐标系的变换矩阵m1为,已知在刀具坐标系下的设定的对刀点为p2,p2通过m1变换到工件坐标系下为p2’,即为刀具路径位置。
8、可选地,镜面在p点处的法向量n1为,镜片绕c轴旋转后的法向量n1’为mn1,即,n1’为:
9、。
10、可选地,由于t⊥n1’,t⊥n2,且n1’与n2不垂直,所以t=n1’×n2,即t为:
11、。
12、可选地,在工件坐标系下,磨削点p’指向刀具轴心o1的向量为t1,将t1单位化并乘以刀具直径r后得到向量t1’,以p’为起点,o1为终点,能够求到o1坐标,则根据o1坐标得到所述变换矩阵m1。
13、可选地,所述镜片为一段圆弧以弦为旋转轴旋转形成的回转体,镜面为镜片的表面,所述镜面方程为f(x,y,z)=y²+(z-r1)²-[r-√(r²-x²)-r1]²,r为圆弧的半径,r1为圆弧的弓形高。
14、可选地,工件坐标系以机床加工坐标为基准,c轴与z轴平行。
15、可选地,在刀具坐标系下,刀具未倾斜时,刀具的主轴沿y轴,z轴沿竖直方向,刀具能够绕x轴旋转,以与z轴形成δ的倾斜角。
16、根据本申请的第二方面,提供了一种刀具干涉分析方法,适用于分析刀具与镜片之间是否会发生干涉,所述方法包括:
17、根据上述所述镜面方程f(x,y,z),通过f(x,y,z)=0和刀具所在平面方程f1(x,y,z)=0,求得交线方程e(u),当前磨削点p(x1,y1,z1)的曲率半径r1则为,r为刀具直径,若r1 18、本申请的一个技术效果在于,采用本申请的计算方法,能够计算得到相对于z轴倾斜的刀具的磨削路径。 19、通过以下参照附图对本发明的示例性实施例的详细描述,本发明的其它特征及其优点将会变得清楚。 1.一种刀具路径的计算方法,其特征在于,包括: 2.根据权利要求1所述的刀具路径的计算方法,其特征在于,镜面在p点处的法向量n1为,镜片绕c轴旋转后的法向量n1’为mn1,即,n1’为: 3.根据权利要求2所述的刀具路径的计算方法,其特征在于,由于t⊥n1’,t⊥n2,且n1’与n2不垂直,所以t=n1’×n2,即t为: 4.根据权利要求1所述的刀具路径的计算方法,其特征在于,在工件坐标系下,磨削点p’指向刀具轴心o1的向量为t1,将t1单位化并乘以刀具直径r后得到向量t1’,以p’为起点,o1为终点,能够求到o1坐标,则根据o1坐标得到所述变换矩阵m1。 5.根据权利要求1所述的刀具路径的计算方法,其特征在于,所述镜片为一段圆弧以弦为旋转轴旋转形成的回转体,镜面为镜片的表面,所述镜面方程为f(x,y,z)=y²+(z-r1)²-[r-√(r²-x²)-r1]²,r为圆弧的半径,r1为圆弧的弓形高。 6.根据权利要求1所述的刀具路径的计算方法,其特征在于,工件坐标系以机床加工坐标为基准,c轴与z轴平行。 7.根据权利要求1所述的刀具路径的计算方法,其特征在于,在刀具坐标系下,刀具未倾斜时,刀具的主轴沿y轴,z轴沿竖直方向,刀具能够绕x轴旋转,以与z轴形成δ的倾斜角。 8.一种刀具干涉分析方法,其特征在于,适用于分析刀具与镜片之间是否会发生干涉,所述方法包括:
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com