
一种多工艺耦合的GIS检测机器人机身精密成型加工工艺的制作方法
本发明涉及机械加工,具体涉及一种多工艺耦合的gis检测机器人机身精密成型加工工艺。
背景技术:
1、gis(gas insulated switchgear,气体绝缘金属封闭开关设备)作为高压电力系统的核心密闭设备,其内部金属腔体在长期运行过程中易出现导体接触不良、绝缘层开裂、游离金属颗粒堆积等潜在故障。由于gis腔体内部空间狭窄、管路结构复杂、存在多段弯管与法兰台阶结构,人工无法进入完成巡检作业,行业普遍采用微型轮式检测机器人搭载成像模块、超宽带(ultra-wideband,uwb)定位模块与双通信系统实现腔内无损检测。
2、gis密闭腔体具备窄间隙通行限制、多管径适配需求、强电磁辐射、静电积聚、金属粉尘附着等复杂工况,对检测机器人的机身结构提出严苛要求:需同时满足小型轻量化、成型精度高、越障结构强度高、抗电磁干扰、防尘防静电等综合性能。现阶段gis检测机器人机身制造多采用单一加工工艺或简单组合加工工艺,存在显著技术短板,难以适配极端腔内工况。
3、现有单一加工工艺存在固有局限性:纯铝合金整体cnc(computer numericalcontrol,计算机数字控制)铣削机身自重较大,导致机器人行进功耗高、续航能力差;单一fdm(fused deposition modeling,熔融沉积成型)工艺成型精度低、构件结构疏松,装配后易出现模块抖动、成像偏移问题,且结构抗冲击性能不足;单一sla(stereolithography,光固化)工艺成型构件脆性大、承载能力弱,仅可制备微型小件,无法满足机身主体结构与越障承载需求。
4、目前行业内少量复合加工方式仅为不同零件的机械拼接加工,未形成系统化、联动化的复合成型体系,存在三大核心缺陷:其一,各类加工工艺独立成型、无尺寸联动校准机制,不同工艺制备构件装配公差累积严重,精密模块装配稳定性差;其二,无法同步实现轻量化、高精度与高强度;其三,通用3d打印后处理工艺仅做简单打磨喷漆,机器人长期腔内运行易出现信号干扰、构件磨损、孔隙积尘等问题。
5、综上,亟需针对gis检测机器人的特殊服役工况,开发一种能够兼顾轻量化、高精度、高强度及环境适应性的机身复合成型工艺方案,以解决现有加工技术存在的上述不足。
技术实现思路
1、本发明旨在针对现有技术的技术缺陷,提供一种多工艺耦合的gis检测机器人机身精密成型加工工艺,通过sla校验修正fdm尺寸、fdm分区填充、cnc加工及后处理,解决了多工艺公差累积、轻量化与精度强度难兼顾、打印件易干扰磨损积尘等问题,提升了装配精度、环境适应性和运行稳定性。
2、本发明提供如下技术方案:一种多工艺耦合的gis检测机器人机身精密成型加工工艺,包括:
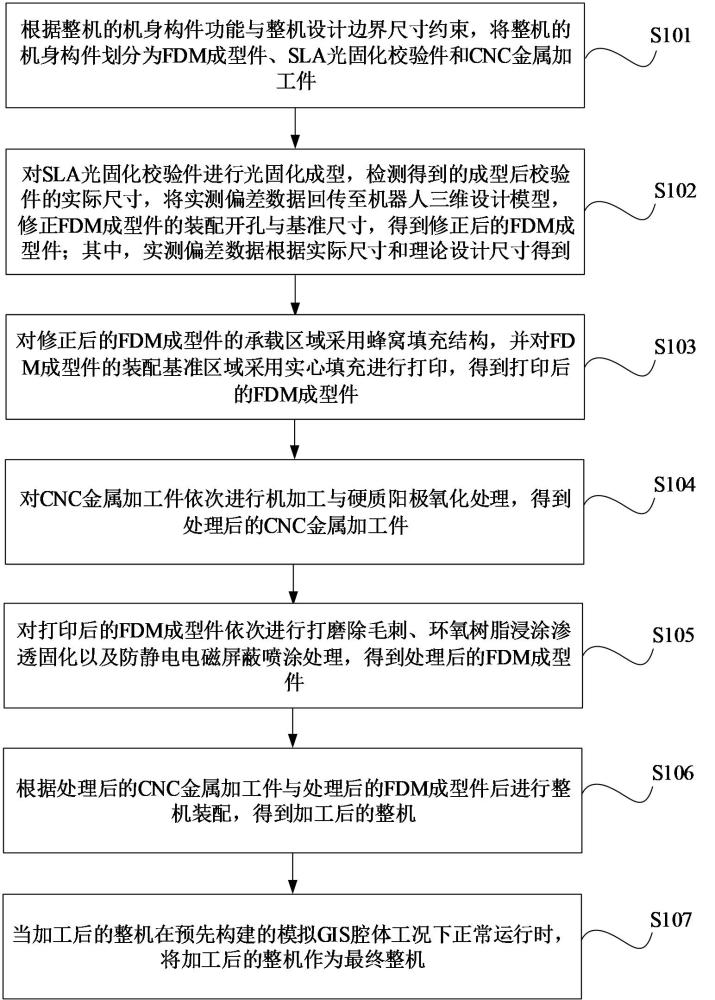
3、根据整机的机身构件功能与整机设计边界尺寸约束,将所述整机的机身构件划分为fdm成型件、sla光固化校验件和cnc金属加工件;
4、对所述sla光固化校验件进行光固化成型,检测得到的成型后校验件的实际尺寸,将实测偏差数据回传至机器人三维设计模型,修正所述fdm成型件的装配开孔与基准尺寸,得到修正后的fdm成型件;
5、对所述修正后的fdm成型件的承载区域采用蜂窝填充结构,并对所述fdm成型件的装配基准区域采用实心填充进行打印,得到打印后的fdm成型件;
6、对所述cnc金属加工件依次进行机加工与硬质阳极氧化处理,得到处理后的cnc金属加工件;
7、对所述打印后的fdm成型件依次进行打磨除毛刺、环氧树脂浸涂渗透固化以及防静电电磁屏蔽喷涂处理,得到处理后的fdm成型件;
8、根据所述处理后的cnc金属加工件与所述处理后的fdm成型件后进行整机装配,得到加工后的整机;
9、当所述加工后的整机在预先构建的模拟gis腔体工况下正常运行时,将所述加工后的整机作为最终整机。
10、下面是对上述发明技术方案的进一步优化或/和改进:
11、上述加工工艺中:
12、所述fdm成型件包括机身主体外壳、电路舱壳体和电池支撑外壳;
13、所述sla光固化校验件包括红外摄像头固定底座、uwb天线安装支架和补光灯组件支座;
14、所述cnc金属加工件包括电机安装法兰、轮组铰接支撑底座和传动轴限位支架。
15、上述加工工艺中:
16、所述sla光固化校验件采用射频适配光敏树脂进行光固化成型,所述sla光固化校验件的成型层厚为0.02mm,底层曝光时间为35s,单层曝光时间为3.5s。
17、上述加工工艺中:
18、所述成型后校验件的实际尺寸,通过在大理石精密检测平台上采用数显千分尺和百分表检测;其中,所述实际尺寸包括安装孔同轴度与基准面平面度。
19、上述加工工艺中:
20、所述打印后的fdm成型件对应的打印参数为:分层厚度为0.18mm,全局尺寸公差为±0.8mm以内,打印堆叠方向为机器人管道行进轴向;打印完成后在恒温腔体内自然冷却4h。
21、上述加工工艺中:
22、所述对cnc金属加工件依次进行机加工与硬质阳极氧化处理,得到处理后的cnc金属加工件,步骤包括:
23、依次对所述cnc金属加工件执行粗铣去余量、半精铣成型、精铣修形工序,得到初步加工后的cnc金属加工件;所述粗铣去余量为单边去除余量1.0-1.5mm,加工进给速度800-1000mm/min,主轴转速3500-4000r/min,粗铣后工件平面度控制≤0.2mm;所述半精铣成型为单边预留精加工余量0.25-0.4mm,进给速度500-600mm/min,主轴转速4500-5000r/min,半精铣后平面度≤0.10mm、平行度≤0.08mm;所述精铣修形单边切削余量0.04-0.08mm,进给速度250-300mm/min,主轴转速6000-6500r/min,精铣后基准面平面度≤0.06mm,轮廓尺寸公差it7级;
24、对所述初步加工后的cnc金属加工件的轴承孔与转轴孔采用精镗工艺加工后通过平面研磨机进行镜面研磨,得到机加工后的cnc金属加工件;
25、对所述机加工后的cnc金属加工件进行硬质阳极氧化处理,得到处理后的cnc金属加工件;其中,所述硬质阳极氧化处理的氧化层厚度为20μm。
26、上述加工工艺中:
27、所述环氧树脂浸涂渗透固化采用双组份透明环氧树脂,动力粘度为120~180mpa·s,恒温浸泡温度为25℃,浸泡时间为30min,固化时间为24h。
28、上述加工工艺中:
29、所述防静电电磁屏蔽喷涂处理采用雾化气压为0.18~0.22mpa、喷涂距离为180~220mm、喷枪移动速度为200mm/s的低压交叉喷涂工艺,分两次喷涂防静电电磁屏蔽涂层,单次膜厚为12μm,总涂层厚度为24μm,常温无尘环境固化12h。
30、上述加工工艺中:
31、所述整机装配采用耐高温绝缘橡胶平垫作为隔离辅材,采用对角对称扭矩紧固方式完成装配螺栓的固定。
32、上述加工工艺中:
33、加工后的整机可连续20次翻越25mm法兰台阶,可平稳通过80mm窄间隙通道,整机满载连续8h运行,关键装配基准尺寸变化≤0.05mm;红外成像偏移≤2像素,uwb稳态定位误差≤2cm,通信系统丢包率≤0.2%;机身表面电阻维持106-109ω。
34、本发明通过光固化成型前置校验反向修正、多工艺尺寸联动校准,有效消除多工艺成型的公差累积问题,显著提升机器人精密模块的装配精度,规避电机抖动、成像偏移、定位失真等故障;在保障机身窄间隙通行尺寸要求、大幅降低整机自重的同时,有效提升越障抗冲击性能,解决了传统工艺无法兼顾轻量化与结构强度的问题;通过环氧树脂深层渗透致固化与防静电电磁屏蔽喷涂处理,有效改善3d打印构件疏松易磨损的缺陷,同时显著提升机身在gis强电磁、静电、粉尘环境下的适配能力,大幅提升机器人长期连续运行的稳定性与使用寿命;可适配不同管径、不同间隙尺寸的gis腔体检测机器人成型制造,工艺通用性强,有效缩短样机迭代周期,降低研发生产成本。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com