
一种增材成形连接区局部原位柔性加工装置及加工方法与流程
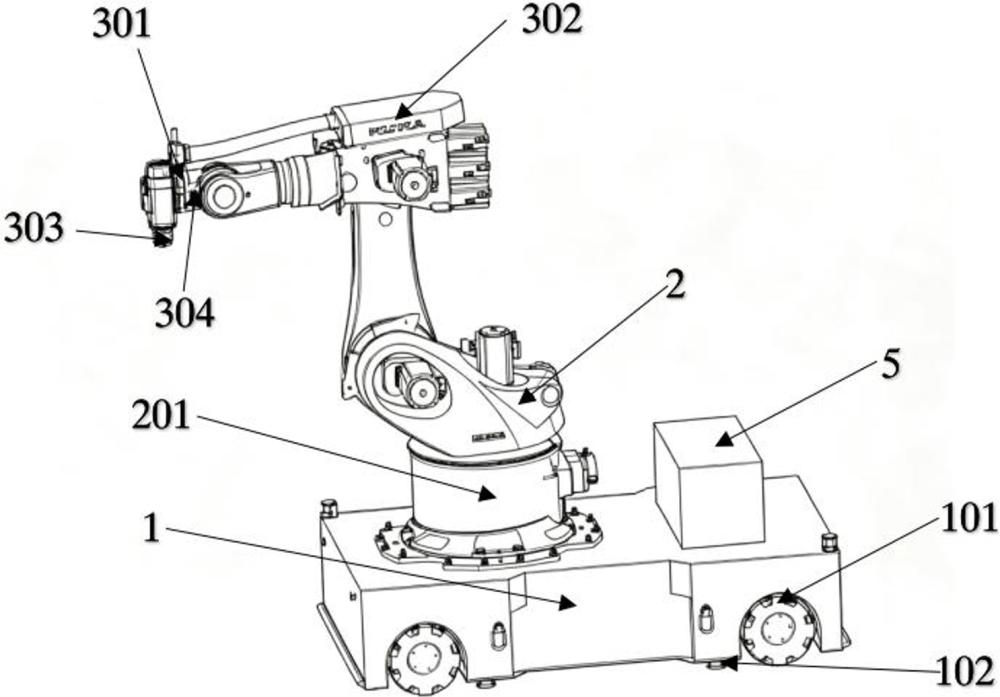
本发明属于智能制造与机器人加工装备,具体涉及一种增材成形连接区局部原位柔性加工装置及加工方法。
背景技术:
1、飞机框架结构(如机身框、翼肋、舱门框等)通常采用铝合金制造。为缩短大型整体构件的制造周期、减少材料去除量,近年来广泛采用“增材成形+成形连接”的混合制造模式。在机加完成的母材待连接部位堆积材料形成增材成形连接区,再经后续原位加工达到最终尺寸与表面质量要求。
2、与传统毛坯加工相比,增材成形连接区具有以下三个突出特点:
3、(1)余量分布极端不均。受沉积路径、工艺参数波动、层间温度不均以及热变形的影响,增材成形连接区实测表面相对理论数模的余量偏差可达±1.5~5mm,且同一型面上不同位置差异显著。
4、(2)非刚性形变显著。增材沉积热循环在增材成形连接区内部形成残余应力场,导致增材成形连接区产生局部翘曲、扭曲。实测点云与理论数模之间的偏差中,除整体刚体偏移外,还包含0.5~2mm的局部形状改变,即非刚性形变。
5、(3)材料性能梯度明显。增材区与母材区(例如5系铝合金5052、5083、5a06)的硬度、加工硬化行为存在差异,界面过渡带呈梯度分布,导致切削力-变形响应以及打磨去除率在不同区域显著不同。
6、现有大型框架结构增材成形连接区的加工主要采用以下四类技术方案,但均存在不同程度的不足。
7、第一种为大型龙门机床加工。加工时,需将增材后的构件运输至大型龙门数控机床,装夹后基于名义数模离线编程加工。该方式存在以下不足:大型框架结构在车间内周转运输、吊装、找正装夹耗时长,通常占全工序周期的30%以上,且运输过程存在磕碰损伤风险;基于名义数模的固定刀轨无法适应±1.5~5mm的余量偏差,容易出现“余量多的地方切不够、余量少的地方切过头”的现象;无法预补偿铣削去材后残余应力释放导致的延时变形,往往需要多次返工修磨。
8、第二种为现有移动机器人加工系统。例如cn109746928a公开的可移动双机器人自动铣削柔性生产线、cn117841012a公开的移动机器人铣削误差尺寸链构建方法等,将工业机器人集成于移动平台实现原位加工。然而,上述方案主要解决移动定位与尺寸链问题,其配准环节仅采用六自由度刚体迭代最近点(icp)拟合,无法吸收增材成形连接区特有的非刚性形变,导致配准残差直接进入余量计算。
9、第三种为现有自适应加工方法。例如cn112710228a公开的基于全局测量的机器人铣边路径规划方法、cn202610338659公开的机器人分层打磨方法等,采用“扫描→实测数模与理论数模布尔求交→按余量分区”的策略。上述方案虽然按余量大小进行粗、精分区,但余量分级基于单一材料假设,未考虑增材/母材界面性能梯度;且未针对增材成形连接区建立“几何余量×材料分区”的双维度参数选择机制。此外,现有刚度补偿类专利(如cn112893955b、cn111007804a)仅补偿切削力诱导的瞬时弹性变形,无法应对增材成形连接区铣削去材后由残余应力释放引起的延时性变形。
10、第四种为现有机器人力控打磨系统。例如cn106041933a公开的被动柔顺与主动柔顺混合控制方法,通过六维力传感器与被动柔顺装置实现打磨力控制。然而,上述方案中法向力设定值为恒定值,未针对材料性能梯度区域做力控参数的自适应切换;也缺少材料分区先验位置与力信号频谱特征相结合的界面在线识别手段,砂轮跨越增材/母材界面时易产生力突变与表面质量突变。
11、综上所述,现有技术均未针对增材成形连接区“余量分布极端不均、非刚性形变显著、材料性能梯度明显”“三个特有问题给出系统解决方案。
技术实现思路
1、针对现有技术存在的问题,本发明的目的在于提供一种增材成形连接区局部原位柔性加工装置及加工方法,以解决以下技术问题:
2、(1)增材成形连接区实测点云与理论数模之间存在非刚性形变,传统刚体icp配准残差污染余量计算,导致余量算不准、刀轨切不对的问题;
3、(2)铣削去除余量后,增材成形连接区内部残余应力重新平衡释放,导致加工完成后数小时内增材成形连接区持续变形,加工时合格的尺寸事后超差,现有刚度补偿方法仅能补偿切削力诱导瞬时弹性变形的问题;
4、(3)增材区与母材区材料性能梯度导致恒定力控参数下界面两侧打磨去除率不一致、砂轮跨界面瞬间产生力突变冲击的问题;
5、(4)大型框架结构构件需周转运输至机床加工,装夹辅助时间长、效率低的问题。
6、为实现上述目的,本发明提供一种增材成形连接区局部原位柔性加工装置及加工方法。所述增材成形连接区局部原位柔性加工装置采用“设备移动代替工件移动”的原位加工模式:人工遥控全向移动平台携带工业机器人驶至工件停放工位,四条液压支腿顶升卸载行走轮载荷后,工业机器人通过末端气动快换盘依次切换三维扫描仪、铣削主轴与双柔顺力控打磨头,按“扫描→两级配准→双通道余量分布矩阵→自适应刀轨→双预补偿粗铣→中间二次扫描校正→精铣→分区力控打磨”的闭环工艺链完成增材成形连接区加工,特别是面向飞机框架结构等大型铝合金构件的加工。
7、本发明适用的增材成形连接区包括:为修复、补材或连接而在母材基体上通过激光熔化沉积、电弧增材或类似增材工艺沉积形成的局部区域,以及与母材相接的过渡区域。增材成形连接区因增材沉积热循环产生残余应力场,导致实际表面相对理论cad数模存在除刚体偏移之外的非刚性翘曲变形;同时,增材区与母材区存在材料性能梯度,给后续铣削和打磨的精度及表面质量一致性带来特殊挑战。
8、为了实现上述目的,本发明采用的技术方案如下:
9、本发明的一种增材成形连接区局部原位柔性加工装置,包括全向移动平台、工业机器人、末端执行器组、双柔顺力控打磨头和控制系统;
10、所述的全向移动平台上设置有工业机器人,用于控制工业机器人移动至加工工件停放工位,工业机器人末端和末端执行器组连接,所述的末端执行器组,通过快换盘在以下三种末端之间自动切换:三维扫描仪、铣削主轴、双柔顺力控打磨头;所述的双柔顺力控打磨头,为六维力传感器、气动浮动机构和偏心振动打磨盘沿轴向依次串联;所述的控制系统,用于实现增材成形连接区局部原位柔性加工装置的自动化控制。
11、所述的全向移动平台采用麦克纳姆轮全向移动机构,设置人工遥控操作系统,设置有四条液压支腿,加工时四条液压支腿顶升以卸载行走轮载荷;承载能力不低于3.5吨。
12、所述的工业机器人,额定负载500kg,最大工作半径2826mm,重复定位精度±0.08mm。
13、所述的快换盘优选为气动快换盘,重复定位精度≤±0.02mm,三维扫描仪的测量精度≤0.02~0.03mm,铣削主轴的额定功率≤15kw,s1连续工作制(s1连续工作制,指电动机在额定负载下可长时间连续运行),最高转速≥24000rpm,hsk-e50刀具接口,冷却方式包括水冷或油冷以及mql(minimumquantitylubrication,微量润滑)。
14、所述的六维力传感器采样频率不低于1000hz,气动浮动机构浮动行程为±5~8mm、预载压力在0.2~0.6mpa范围内可调。阻抗控制器用于对整个双柔顺力控打磨头进行控制,阻抗控制周期为1khz,所述气动浮动机构包括串联安装的气缸、直线导轨和预紧弹簧,所述气缸预载压力通过比例调压阀根据所述分区力控参数表中的对应值实时调节。
15、所述的控制系统,包含两级配准与余量矩阵模块、自适应刀轨生成模块、应力释放+刚度双预补偿模块、分区力控与安全监控模块以及数字孪生仿真验证模块;所述的两级配准与余量矩阵模块用于实现获得确定并反馈加工余量的功能;所述的自适应刀轨生成模块用于实现确定并反馈机器人加工轨迹功能,所述的应力释放+刚度双预补偿模块用于实现零件精度补偿功能,分区力控与安全监控模块用于实现安全柔顺打磨功能,数字孪生仿真验证模块用于实现加工全过程虚拟仿真功能。
16、所述控制系统还包括手眼标定验证模块,用于在每次开工或更换所述三维扫描仪后,利用固定于所述移动平台台面的微型基准球以3~5个姿态扫描并检查球心位置重合度,当球心标准差超过0.05mm时提示重新标定。
17、所述的增材成形连接区局部原位柔性加工装置,还包括安全监控模块,所述安全监控模块在法向接触力超过150n的硬上限时触发急停并驱动工业机器人沿法向回退。
18、本发明的一种增材成形连接区局部原位柔性加工方法,采用以下步骤:
19、全向移动平台驶至工件工位,四条液压支腿顶升,末端执行器组的快换盘切换三维扫描仪并完成手眼标定在线验证,自动扫描增材成形连接区,两级配准生成双通道余量分布矩阵,自适应刀轨生成与仿真验证,快换盘切换铣削主轴并执行双预补偿粗铣,中间二次扫描并校正精加工刀轨,精铣,快换盘切换双柔顺力控打磨头并执行分区力控打磨,终检扫描并判定合格性。
20、进一步的,快换盘切换三维扫描仪并完成手眼标定在线验证是通过工业机器人末端夹持三维扫描仪获得的实测点云,并进行预处理:
21、对三维扫描仪扫描的实测点云进行去噪、精简,网格化对精简实测点云重建三角网格曲面;以工装定位面和母材已加工面为基准特征,对网格化后的实测点云与理论cad数模执行约束加权刚体迭代最近点(icp)配准,解算六自由度刚体变换;每轮迭代中,实测点与理论数模的对应点对通过最近邻搜索建立,剔除点对距离大于2mm的离群对应后,按下式构建加权配准目标函数:
22、
23、其中,m为参与配准的点对总数,wi为该点对的匹配权重,r为3×3旋转矩阵,xi为实测点云中的第i个点,t为三维平移矢量,yi为理论数模上与xi距离最近的对应点;
24、基准特征点集中各点的wi取增材成形连接区点集中各点匹配权重的5~10倍;每轮迭代采用奇异值分解(svd)封闭解求取使目标函数最小的最优刚体变换,以相邻两次迭代间旋转角变化量小于10-5rad且平移变化量小于10-4mm作为收敛条件;在刚体配准结果的基础上,再对增材成形连接区拟合tps变形场,优化目标为配准残差与弯曲能的加权和;
25、所述的约束加权刚体迭代最近点(icp)配准的基准特征包括:工装定位面、母材已加工面、夹具基准销孔以及经三坐标测量机标定的平台台面基准点中的至少一种。
26、所述的增材成形连接区拟合tps变形场,是在刚体配准结果的基础上,对增材成形连接区点云叠加基于径向基函数(radialbasisfunction, rbf)的薄板样条(thinplatespline, tps)非刚性变形场f(x),其变形函数为,其中,x为增材成形连接区表面点的三维位置矢量(机器人基坐标系下,下同),为tps径向基函数,其自变量r=‖x-c‖ 表示空间点x到控制点c的欧氏距离,ci为第i个控制点,i=1,2,...,n,n为控制点总数,wi为待定权重,并通过正则项控制弯曲能,其中λ为正则化权重系数,用于权衡配准残差项与弯曲能项的相对比重,以剩余配准残差最小同时弯曲能最小为优化目标,求解变形场系数。
27、进一步计算式中两级配准后实测点在理论数模坐标系下的对齐坐标x′,变换模型为:
28、
29、其中,x′为实测点云中的点x经所述两级配准后在理论数模坐标系下的对齐坐标,即该点在对齐后的实测点云中的位置;正则项取tps弯曲能,是二阶偏导算子,使f(x)仅吸收增材成形连接区局部翘曲形变,而不破坏已由刚体配准建立的全局基准关系。tps变形场的待定权重wi由对应点对残差项与正则项联立构成的线性方程组取封闭解直接求得;同时,对全部基准特征点施加f(x)=0的锚定约束,确保变形场不牵动已对齐的基准区域。
30、所述的两级配准生成双通道余量分布矩阵是指配准完成后,根据两级配准模型将实测点云对齐到理论数模,并生成双通道余量分布矩阵:第一通道为每个刀位点处的几何余量值h(x),定义为沿刀具轴线方向(即加工面法向)自理论型面至实测表面的有符号距离,实测表面位于理论型面之外时取正值;第二通道为对应刀位点处的材料分区标识,包括增材区、过渡区和母材区。
31、进一步的,所述材料分区标识依据材料分区图确定,材料分区图的生成方法为:增材区轮廓取自增材沉积路径规划数据给出的沉积边界;过渡区为增材区轮廓沿表面法向外扩5~10mm形成的环带;其余区域标识为母材区;材料分区图在两级配准完成后与实测点云在同一坐标系下叠加,逐刀位点查询其所属分区。
32、所述的自适应刀轨生成与仿真验证为刀轨生成时,按“余量值×材料分区”双维度查表选择切削参数组合,实现自适应刀轨生成。
33、所述按“余量值×材料分区”双维度查表选择切削参数的规则为:当几何余量h>h精且材料分区为增材区或过渡区时执行粗加工,切削深度ap=2.0mm、切削宽度ae=10mm、进给速度f=2300mm/min、切削速度vc=450m/min;当0 34、在自适应刀轨生成之后,对机器人进行碰撞检测和数字孪生仿真验证,确认无碰撞且预测的末端综合变形量不超过0.1mm后再执行铣削。 35、进一步的,针对增材成形连接区去材后延时变形问题,本发明将应力释放变形δ1(x)与切削力诱导弹性变形δ2(x)矢量叠加后反向补偿,并通过中间二次扫描实现实测校正。 36、应力释放变形δ1(x)的预测方法为:基于扫描得到的双通道余量分布矩阵,建立增材成形连接区局部有限元模型,有限元模型中初始残余应力场根据增材工艺仿真结果或实测残余应力数据(实测可采用x射线衍射法或钻孔法)赋值;按照粗加工刀轨的分层去除顺序逐步删除被去除单元,仿真预测各加工阶段由残余应力重新平衡引起的变形场。 37、切削力弹性变形δ2(x)的预测方法为:建立包含移动平台液压支腿刚度、机器人关节刚度和连杆结构刚度的整机静刚度模型;将当前刀位点对应的机器人关节角度向量q以及末端切削力矢量fc代入整机末端笛卡尔刚度矩阵k(q),预估弹性变形量。其中,k(q)由机器人雅可比矩阵j(q)与关节刚度对角矩阵kθ按映射关系k(q)=j-ᵀ·kθ·j-1计算得到,其中,jt是雅克比矩阵的转置,kθ是关节刚度对角矩阵,j-1是雅克比矩阵的逆矩阵;再与液压支腿刚度、连杆结构刚度按串并联弹簧模型合成;连杆结构刚度通过有限元分析获得,机器人关节刚度通过技术规格书或刚度辨识实验获得;所述切削力矢量根据刀具直径、切削深度、切削宽度、进给速度和切削速度建立的经验切削力模型或有限元切削仿真获得。 38、刀轨后处理阶段,δ1(x)与δ2(x)先统一变换至机器人基坐标系下进行矢量叠加;对每个刀位点,取综合变形预测值δ1+δ2在加工面法向上的分量,将刀位点坐标沿该分量的反方向偏移,使加工后实际表面落在理论面上。粗加工完成后、精加工前,粗铣完成后静置至连续两次测量的表面变形增量小于设定阈值,再进行中间二次扫描,重新扫描已粗铣表面,实测应力释放后的实际残余偏差;当实测残余偏差大于设定阈值时,根据实测偏差修正精加工刀轨,完成中间二次扫描及精加工刀轨校正后,通过气动快换盘重新切换铣削主轴,以ap≤0.5 mm 的切削深度执行精铣,当残余偏差大于设定阈值(典型0.05mm)时,按实测偏差修正精加工刀轨,形成“预测+实测校正”双闭环。 39、所述中间二次扫描采用与粗铣前扫描相同的扫描仪与手眼标定矩阵,以保证测量基准一致。 40、所述的快换盘切换双柔顺力控打磨头并执行分区力控打磨针对界面材料性能梯度问题,本发明的双柔顺力控打磨头采用主动阻抗控制与被动气动浮动相耦合的架构,并引入材料分区力控参数查表切换机制。 41、主动阻抗控制包括六维力传感器和阻抗控制器;阻抗控制器用于根据所述六维力传感器测得的法向接触力与分区力控参数表中的目标法向力之间的偏差,六维力传感器实时测量法向接触力,阻抗控制器以1khz控制周期按二阶阻抗模型将法向力偏差映射为位置修正量δx并叠加至原始打磨轨迹,其中,m为虚拟惯量、b为阻尼、ks为虚拟刚度,fn,des为分区力控参数表中的目标法向力,fn,meas为六维力传感器实测法向接触力,为位置修正量的二阶微分(加速度),为位置修正量的一阶微分(速度),为为位置修正量,该值是不断变化的。与传统恒力打磨的区别在于:法向力设定值与阻抗参数不再恒定,而是根据扫描预设的材料分区力控参数表切换;增材区、过渡区、母材区分别对应不同的法向力设定、阻抗参数和气动预载压力;所述分区力控参数表按增材区、过渡区、母材区分别保存法向力设定值、虚拟惯量m、阻尼b、虚拟刚度ks以及气动预载压力。所述法向力设定值在增材区为60~80n、在过渡区为50~65n、在母材区为45~60n;所述虚拟刚度ks在过渡区低于母材区,以缓冲砂轮跨越界面时的力突变。 42、被动气动浮动为串联于六维力传感器与偏心振动打磨盘之间的气动浮动机构,浮动行程±5~8mm,气缸预载压力在0.2~0.6mpa范围内随材料分区同步切换。主动阻抗控制集中于低频大偏差补偿,被动气动浮动吸收主动阻抗控制带宽之外的高频力扰动;在主动阻抗控制故障时,被动气动浮动仍可维持可接受的接触力,构成安全冗余。 43、所述的终检扫描为界面识别,采用双通道冗余机制:通道一为扫描材料分区图给出的先验界面位置和/或法向力信号频谱特征在线识别增材/母材界面,沿打磨轨迹位置触发参数切换;通道二为法向力信号在50~200hz频段的频谱特征在线检测,频谱能量按0.5~1s滑动时间窗计算,突变量超过20%时判定砂轮跨越界面,砂轮跨越界面时力波动频谱特征发生突变,实时判别后与先验位置互校验,触发所述阻抗控制器和气动浮动机构切换至对应分区的力控参数。任一通道触发即提前切换力控参数组,避免力突变冲击。安全监控模块在法向力超过150n硬上限时触发急停并驱动工业机器人沿法向回退。 44、本发明针对增材成形连接区因热残余应力导致的非刚性翘曲变形、去材后残余应力释放延时变形以及增材/母材界面材料性能梯度三个特有问题,提出以下方法:(1)约束加权刚体icp与rbf薄板样条(tps)非刚性变形场相结合的两级配准,生成几何余量与材料分区双通道余量分布矩阵,并按余量值×材料分区双维度查表生成自适应刀轨;(2)将有限元分层去除预测的应力释放变形与整机刚度矩阵预测的切削力弹性变形矢量叠加,对刀位点反向预补偿,并在粗铣后插入中间二次扫描以实测校正精加工刀轨;(3)采用主动阻抗控制与被动气动浮动相耦合的双柔顺力控打磨头,按材料分区查表切换法向力设定与阻抗参数,并通过材料分区先验位置与力信号频谱特征双通道在线识别界面。 45、与现有技术相比,本发明具有以下有益效果: 46、(1)消除非刚性形变对余量计算的污染。两级配准(约束加权刚体icp + rbf/tps非刚性变形场)相比单一刚体icp,可将增材成形连接区配准残差从毫米级降至0.05mm量级,余量计算精度相应提升一个数量级。 47、(2)解决应力释放延时变形导致的事后超差。应力释放变形δ1与切削力弹性变形δ2矢量叠加预补偿,配合中间二次扫描实测校正双闭环,将加工后延时变形的影响控制在精加工余量(≤0.5mm)可吸收范围内,减少返工修磨次数。 48、(3)保证界面两侧表面质量一致。分区力控参数查表切换、界面双通道在线识别以及气动浮动高频缓冲,使增材/母材界面过渡区打磨后法向力波动≤±5n,两侧表面粗糙度均满足ra≤1.6μm,避免过磨或欠磨。 49、(4)免除大型构件周转运输。原位加工模式省去大型框架结构的运输、吊装与二次装夹,单件辅助时间显著缩短;实施例中全流程典型用时约60min,其中装夹找正环节被工位内扫描配准取代。 50、(5)一套装置完成测量、铣削、打磨全工序。快换盘三种末端共用同一机器人运动链与坐标系基准,避免多设备转接的基准传递误差。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com