
一种与智能反馈手套联动的松颈吊控脊柱正骨矫正设备的制作方法
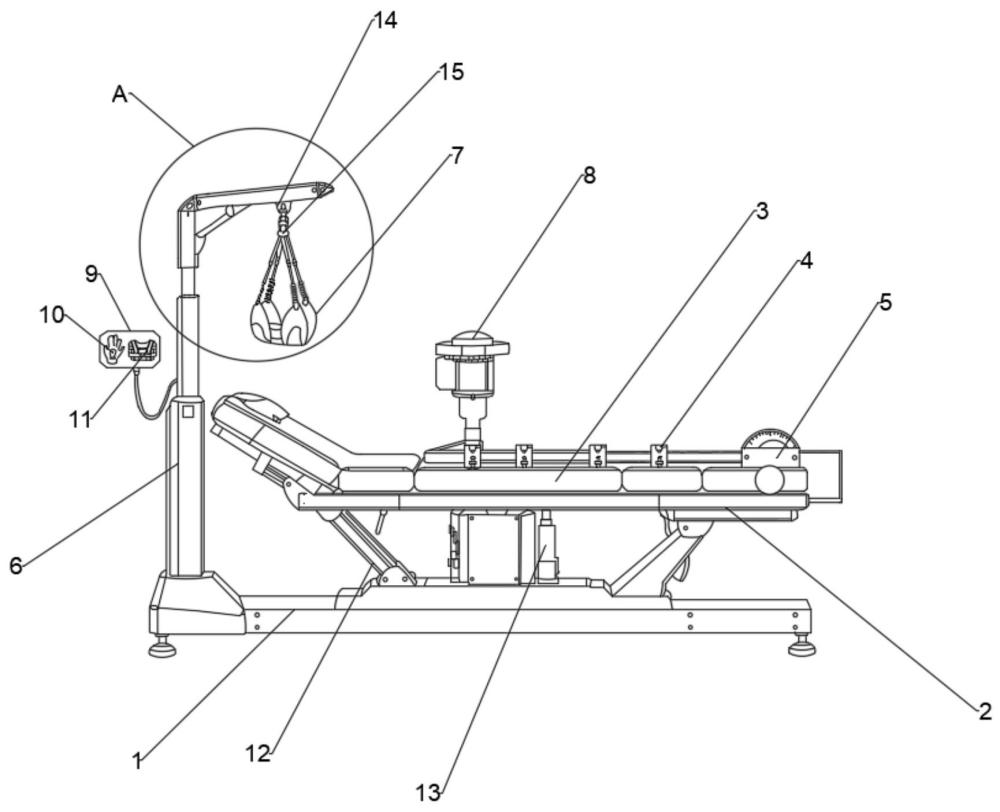
本发明涉及康复医疗器械,特别涉及一种与智能反馈手套联动的松颈吊控脊柱正骨矫正设备。
背景技术:
1、随着现代社会工作模式与生活方式的深刻转变,长期伏案工作、久坐少动、不良坐姿睡姿等因素导致脊柱相关疾病的发病率持续攀升,并呈现显著的年轻化趋势。我国成年人群中颈肩腰腿痛的患病率过半,其中因脊柱椎体偏移、脊柱侧弯引发的神经根型颈椎病、腰椎间盘突出症等占比超过五成以上,脊柱椎体偏移的核心病理机制在于脊柱两侧椎旁肌肉长期处于张力失衡状态,单侧肌肉持续痉挛牵拉椎体,导致椎体侧向移位、关节间隙狭窄、筋膜粘连,进而压迫神经根、椎动脉,引发颈肩僵硬、腰背疼痛、肢体麻木、头晕失眠等一系列临床症状,严重影响患者的生活质量与工作能力。
2、视障推拿从业者是国内推拿康复行业重要的从业群体,依靠敏锐触觉开展脊柱推拿矫正工作,但受视觉功能缺失的客观条件限制,在脊柱正骨实操环节长期面临多重技术瓶颈。
3、现有传统正骨作业模式高度依赖操作者肉眼观察体态、设备刻度面板以及长期积累的主观手感经验,依靠触觉感知呼吸起伏、肌肉紧张程度、牵引拉力大小与旋转偏转角度,缺乏客观量化的数据参考依据,操作质量因人而异;其次,传统脊柱牵引设备大多只实现单一轴向静态拉伸功能,仅能够完成预牵引撑开关节间隙,缺少伺服驱动可控角度的定向旋转正骨执行机构,更加没有旋转复位完成之后跟随受试者呼吸节律实施平躺状态动态松紧调控二次回位矫正的功能;另外,传统牵引设备的拉力、角度参数全部依靠显示屏、刻度表盘进行可视化展示,视障人员无法读取设备运行参数,牵引力度大小、旋转偏转角度完全依靠个人手感进行估测,容易出现牵引拉力不足,关节间隙未能充分撑开,肌肉筋膜松解阻力大、松解不彻底,矫正后椎体极易复发偏移。
技术实现思路
1、本发明的目的是提供一种与智能反馈手套联动的松颈吊控脊柱正骨矫正设备,解决现有技术中存在的技术问题。
2、为了达到上述发明目的,本发明采用的技术方案为:
3、一种与智能反馈手套联动的松颈吊控脊柱正骨矫正设备,包括:底座、设于所述底座上的牵引床体、通过支撑架与所述底座连接的松颈吊托机构、通过承接板与所述支撑架连接的智能压力反馈推拿手套和呼吸传感采集单元以及用于连接各个部件的蓝牙联动中转模块;所述牵引床体上设有多个分隔床板,所述分隔床板与脊柱分段滑移导轨连接;所述牵引床体一端设有驱动装置,所述驱动装置与所述脊柱分段滑移导轨连接,用于驱动所述分隔床板移动;所述松颈吊托机构位于所述牵引床体上方,用于对人体颈部实施悬吊牵引;所述牵引床体一侧设有监测机构,所述监测机构内部具有语音播报单元;所述智能压力反馈推拿手套用于采集操作者按压肌肉的反馈压力信号。
4、进一步的,所述支撑架顶端通过动态松紧吊控驱动组件与所述松颈吊托机构连接。
5、进一步的,所述松颈吊托机构上具有角度锁止机构,所述角度锁止机构上设有旋转角度传感器,所述旋转角度传感器用于实时采集旋转正骨的方向与偏转角度。
6、进一步的,所述松颈吊托机构包括:牵引传动机构、与所述牵引传动机构连接的旋转正骨执行机构以及与所述旋转正骨执行机构连接的吊托本体;所述牵引传动机构设于所述动态松紧吊控驱动组件顶端;所述旋转正骨执行机构上设有拉力传感器,且一侧与所述角度锁止机构;所述吊托本体呈符合人体颈部生理曲度的马鞍式结构。
7、进一步的,所述智能压力反馈推拿手套包括:手套本体,所述手套本体上的指腹侧布设有微型压力传感触点;所述手套本体底部设有控制部件。
8、进一步的,所述控制部件内置分级震动马达、蓝牙接收单元以及可充电储能电池;所述分级震动马达内置三个不同规格的微型柱状震动马达,可输出不同频率、不同振幅的震动信号。
9、进一步的,所述呼吸传感采集单元为柔性胸腹绑带,所述柔性胸腹绑带上设有呼吸传感器,所述呼吸传感器为柔性压电薄膜传感器,通过感知胸腹起伏形变输出呼吸时序电信号。
10、进一步的,所述底座通过电动升降杆与所述牵引床体连接,所述电动升降杆两侧设有电动调节杆;所述电动升降杆用于调节所述牵引床体的高度;所述电动调节杆用于调节所述脊柱分段滑移导轨的角度。
11、进一步的,所述脊柱分段滑移导轨将所述分隔床板分为头、胸、腰、腿四段,各段所述分隔床板通过所述脊柱分段滑移导轨活动连接,可沿长度方向滑移调节。
12、与现有技术相比,本发明具有以下有益效果:
13、(一)本发明通过呼吸传感、拉力传感、角度传感、手套压力传感的多源信号融合,所有操作时机、力度、角度均有客观数据支撑,彻底摆脱了对操作者视觉观察与主观经验的完全依赖;整机采用“震动和语音”双重交互方式,无任何图像显示模块,视障从业者仅凭触觉与听觉即可完成全部操作,极大降低了视障群体开展高精度脊柱正骨技术的门槛;
14、(二)本发明构建了“预牵引撑开-定向旋转复位-动态松紧吊控二次回位”的三级阶梯矫正机制,其中,预牵引阶段通过可控拉力持续撑开关节间隙,降低肌肉松解与复位阻力,为后续正骨创造有利的力学条件;旋转正骨阶段采用伺服驱动的定向旋转机构,配合高精度角度传感器与安全阈值硬锁止,实现量化可控的旋转复位,避免了人工旋转角度把控不准的问题,大幅降低操作风险;复位后引入动态松紧吊控二次回位机制,跟随呼吸节律进行渐进式的松紧牵引调节,利用肌肉松弛窗口期逐步引导椎体回归中立位,有效抵消了单次旋转复位后的肌肉弹性回缩,显著降低复位不足或复位过量的风险,提升复位的长期稳定性;
15、(三)本发明采用智能手套分级震动和同步语音播报的双重提示机制,帮助操作者精准对齐肌肉松弛窗口期,在最佳时机开展操作,有效提升了松解效率与复位效果,同时,杜绝了错误时机正骨的风险,保障了操作安全性。
1.一种与智能反馈手套联动的松颈吊控脊柱正骨矫正设备,其特征在于:包括:底座(1)、设于所述底座(1)上的牵引床体(2)、通过支撑架(6)与所述底座(1)连接的松颈吊托机构(7)、通过承接板(9)与所述支撑架(6)连接的智能压力反馈推拿手套(10)和呼吸传感采集单元以及用于连接各个部件的蓝牙联动中转模块;
2.根据权利要求1所述的与智能反馈手套联动的松颈吊控脊柱正骨矫正设备,其特征在于:所述支撑架(6)顶端通过动态松紧吊控驱动组件(601)与所述松颈吊托机构(7)连接。
3.根据权利要求2所述的与智能反馈手套联动的松颈吊控脊柱正骨矫正设备,其特征在于:所述松颈吊托机构(7)上具有角度锁止机构(14),所述角度锁止机构(14)上设有旋转角度传感器(15),所述旋转角度传感器(15)用于实时采集旋转正骨的方向与偏转角度。
4.根据权利要求1或3所述的与智能反馈手套联动的松颈吊控脊柱正骨矫正设备,其特征在于:所述松颈吊托机构(7)包括:牵引传动机构(701)、与所述牵引传动机构(701)连接的旋转正骨执行机构(702)以及与所述旋转正骨执行机构(702)连接的吊托本体(703);
5.根据权利要求1所述的与智能反馈手套联动的松颈吊控脊柱正骨矫正设备,其特征在于:所述智能压力反馈推拿手套(10)包括:手套本体(1001),所述手套本体(1001)上的指腹侧布设有微型压力传感触点(1002);所述手套本体(1001)底部设有控制部件(1003)。
6.根据权利要求5所述的与智能反馈手套联动的松颈吊控脊柱正骨矫正设备,其特征在于:所述控制部件(1003)内置分级震动马达、蓝牙接收单元以及可充电储能电池;所述分级震动马达内置三个不同规格的微型柱状震动马达,可输出不同频率、不同振幅的震动信号。
7.根据权利要求1所述的与智能反馈手套联动的松颈吊控脊柱正骨矫正设备,其特征在于:所述呼吸传感采集单元为柔性胸腹绑带(11),所述柔性胸腹绑带(11)上设有呼吸传感器(1101),所述呼吸传感器(1101)为柔性压电薄膜传感器,通过感知胸腹起伏形变输出呼吸时序电信号。
8.根据权利要求1所述的与智能反馈手套联动的松颈吊控脊柱正骨矫正设备,其特征在于:所述底座(1)通过电动升降杆(13)与所述牵引床体(2)连接,所述电动升降杆(13)两侧设有电动调节杆(12);所述电动升降杆(13)用于调节所述牵引床体(2)的高度;所述电动调节杆(12)用于调节所述脊柱分段滑移导轨(4)的角度。
9.根据权利要求1或8所述的与智能反馈手套联动的松颈吊控脊柱正骨矫正设备,其特征在于:所述脊柱分段滑移导轨(4)将所述分隔床板(3)分为头、胸、腰、腿四段,各段所述分隔床板(3)通过所述脊柱分段滑移导轨(4)活动连接,可沿长度方向滑移调节。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com