
一种眼球数据测量装置、左眼视轴线映射关系确定方法和右眼视轴线映射关系确定方法、眼动追踪方法、电子设备及存储介质与流程
本技术涉及眼动追踪,更具体的说,涉及一种球数据测量装置、左眼视轴线映射关系确定方法和右眼视轴线映射关系确定方法、眼动追踪方法、电子设备及存储介质。
背景技术:
1、现有技术中,对于眼球追踪,存在一种眼球数据测量装置,该装置包括:第一调节组件,所述第一调节组件上安装有第一测量单元,所述第一测量单元至少包括第一图像采集设备、第一发光原件,所述第一发光原件用于以散射的方式出射第一检测光线;第1环形阵列至第m环形阵列,第k环形阵列包含呈环形分布的最多n个第二调节组件,不同第二调节组件上安装有不同第二测量单元,不同第二测量单元至少包括不同第二图像采集设备、不同第二发光元件,m为大于等于1的整数,n为大于等于1的整数,k取不大于m的正整数;不同第二发光元件用于以散射的方式出射不同第二检测光线;注视目标,所述注视目标为眼球数据测量装置上的一个点,该点能够被人眼辨别出来,且该点和所述眼球数据测量装置之间的位置关系已知;连接件,所述连接件上用于直接或间接安装包括所述第一调节组件以及所有所述第二调节组件在内的调节组件;其中,在用户眼球处于特定的空间区域内,且注视所述注视目标时,所述第一调节组件用于调节所述第一测量单元的空间位置,不同第二调节组件用于调节不同第二测量单元的空间位置,第一测量单元和不同第二测量单元用于采集用户眼球反射的光,以得到测量数据,所述测量数据用于确定视轴线方程组。视轴线方程组能够用于实现一种眼球追踪方法。
2、基于现有技术中的眼球数据测量装置确定的所述视轴线方程组实现眼动追踪(视线定位)的过程中,能只允许终端设备中用于眼动追踪(视线定位)的发光元件设计成点光源,且能只允许终端设备中的该发光元件和终端设备中用于眼动追踪(视线定位)的摄像头中心同心,这将限制终端设备的结构设计。
技术实现思路
1、有鉴于此,本公开实施例提供了一种眼球数据测量装置、左眼视轴线映射关系确定方法和右眼视轴线映射关系确定方法、 电子设备及存储介质,解决了相关技术中无法同时测量用户两只眼球的数据、能只允许终端设备中用于视线定位(眼动追踪)的发光元件设计成点光源,且能只允许终端设备中的该发光元件和终端设备中用于视线定位的摄像头同心等问题。
2、 第一方面,本技术提供了一种眼球数据测量装置,所述眼球数据测量装置应用于眼动追踪领域,所述眼球数据测量装置包括:第1图像采集设备至第n图像采集设备,n为大于0的正整数;第i图像采集设备用于在不同的空间位置下采集所述用户左眼或右眼或左眼与右眼反射的光线形成第i图像,i取不大于n 的正整数;调节组件,所述调节组件上安装有第1图像采集设备至第n图像采集设备;背景图像显示件,所述背景图像显示件至少包括显示面,所述显示面用于显示背景图像;注视目标,所述注视目标用于引导用户的眼球注视所述注视目标;其中,在用户控制眼球注视所述注视目标的前提下,通过调节组件调节第1图像采集设备至第n图像采集设备的空间位置,使第i图像采集设备在第j时间点内位于第i+n(j-1)相对位置上,i取不大于n的正整数,n为图像采集设备的总数量,j取不大于m的正整数,m为大于0的正整数,且m为时间点的总数量;分别根据第1图像采集设备至第n图像采集设备在第j时间点内采集用户左眼或右眼或左眼与右眼反射的光线,确定第j时间点的第1图像至第n图像;根据第j时间点的眼球数据测量装置,确定第j眼球数据测量装置模型;根据第j时间点的图像以及第j眼球数据测量装置模型,确定左眼映射关系组或右眼映射关系组或左眼映射关系组和右眼映射关系组;所述第i+n(j-1)相对位置为第j时间点内第i图像采集设备和用户左眼眼球或右眼眼球之间的相对位置,当第i图像采集设备在第j时间点内位于第i+n(j-1)相对位置上时,第i图像采集设备能够在不被遮挡的前提下采集到用户左眼或右眼或左眼与右眼反射的光线。
3、在一种可能的实现方式中,包括第1图像至第n图像在内的任何图像都包括左眼反光特征以及左眼眼球特征或都包括右眼反光特征以及右眼眼球特征或都包括左眼反光特征、左眼眼球特征、右眼反光特征以及右眼眼球特征;所述左眼反光特征包括背景图像的像以及光斑特征;所述右眼反光特征包括背景图像的像以及光斑特征;所述左眼眼球特征包括:左眼瞳孔特征、左眼虹膜纹理特征以及左眼虹膜边界特征,所述左眼眼球特征还可能包括左眼巩膜斑点特征以及左眼巩膜血丝特征;所述右眼眼球特征包括:右眼瞳孔特征、右眼虹膜纹理特征以及右眼虹膜边界特征,所述右眼眼球特征还可能包括右眼巩膜斑点特征以及右眼巩膜血丝特征;当用户左眼眼球的巩膜上存在斑点时,所述左眼眼球特征包括左眼巩膜斑点特征,当用户左眼眼球的巩膜上存在血丝时,所述左眼眼球特征包括左眼巩膜血丝特征;当用户右眼眼球的巩膜上存在斑点时,所述右眼眼球特征包括右眼巩膜斑点特征,当用户右眼眼球的巩膜上存在血丝时,所述右眼眼球特征包括右眼巩膜血丝特征。
4、在另一种可能的实现方式中,显示面发出的光线经用户左眼角膜或右眼角膜镜面反射进第i图像采集设备,并被接收,形成了第i图像包含的背景图像的像;第i位置标记件发出的光线或第i图像采集设备漫反射出的光线经用户左眼或右眼的角膜镜面反射进第i图像采集设备,并被接收,形成了第i图像包含的第i图像采集设备的像。
5、在另一种可能的实现方式中,注视目标4a和所述调节组件的位置关系已知;其中,所述注视目标为空间中的一个点,所述注视目标所在的点用于确定左眼视轴线模型以及右眼视轴线模型,所述注视目标所在的点能够被人眼分辨出来,且所述注视目标所在的点能够在不被遮挡的前提下被人眼注视。
6、在另一种可能的实现方式中,其特征在于,第i位置标记件至少包含第i发光部,所述第i发光部能够用于以散射的方式出射第i检测光线,从而形成第i图像包含的角膜反射的第i图像采集设备的像;其中,若包含所述位置标记件,则第i位置标记件的发光部的几何中心位于第i图像采集设备的光线汇集区域内,或距第i图像采集设备的光线汇集区外表面的距离小于第一球体的半径的三分之一;包括第1图像采集设备至第n图像采集设备以及所述图像采集设备ⅲ在内的任何一个图像采集设备的光线汇集区域为,能够射向该图像采集设备的镜头并能够经过反射或折射最终射向该图像采集设备包含的感光元件有效部分的所有光线在照射到图像采集设备表面之前,这些光线分别所在的直线相互相交的空间区域和第一球体所在空间区域的相交部分;所述第一球体的球心重合于为第一个屈光件的几何中心,所述第一球体的半径等于第一个屈光件的几何中心到感光元件之间的最小距离;第一个屈光件为,能够射进该图像采集设备镜头并能够被该图像采集设备包含的感光元件接收的所有光线在经过该图像采集设备包含的所有屈光件时最先经过的屈光件;第一个屈光件的几何中心为第一个屈光件所在几何体的质心;所述感光元件有效部分为感光元件上能够接收光线并将光线转化成电信号的部分;所述第i位置标记件的发光部的几何中心为第i位置标记件的发光部所在几何体的质心。
7、在另一种可能的实现方式中,所述调节组件包括:o种运动导向部件,该o种所述运动导向部件依次为第1种运动导向部件至第o种运动导向部件,o为大于等于1的正整数;不同第2种运动导向部件可移动的安装在第1种运动导向部件上;不同第e+1种运动导向部件可移动的安装在第e种运动导向部件上,e取不大于o的正整数;其中,第1图像采集设备至第n图像采集设备在内的n个图像采集设备分布安装在不同第o种运动导向部件上。
8、在另一种可能的实现方式中,第e+1种运动导向部件相对于第e种运动导向部件能够平动或转动。
9、在另一种可能的实现方式中,所所述调节组件还包括位置传感器,所述位置传感器用于测量第1图像采集设备至第n图像采集设备的空间位置信息,所述空间位置信息用于确定不同时间点内对应的不同眼球数据测量装置模型,不同所述眼球数据测量装置模型用于确定左眼映射关系组或右眼映射关系组。
10、第二方面,本技术提供了一种左眼视轴线映射关系确定方法和右眼视轴线映射关系确定方法,所述方法应用于眼动追踪领域,左眼视轴线映射关系确定方法和右眼视轴线映射关系确定方法包括:。
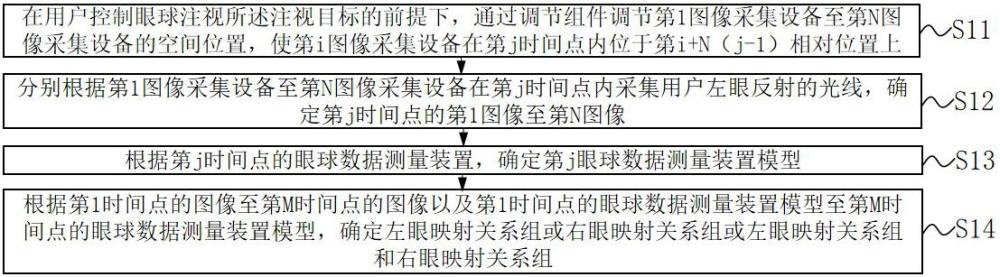
11、在用户控制眼球注视所述注视目标的前提下,通过调节组件调节第1图像采集设备至第n图像采集设备的空间位置,使第i图像采集设备在第j时间点内位于第i+n(j-1)相对位置上;。
12、分别根据第1图像采集设备至第n图像采集设备在第j时间点内采集用户左眼或右眼或左眼与右眼反射的光线,确定第j时间点的第1图像至第n图像;。
13、根据第j时间点的眼球数据测量装置,确定第j眼球数据测量装置模型;所述第j眼球数据测量装置模型包括:第1图像采集设备模型至第n图像采集设备模型、第j注视目标模型以及第j背景图像模型;。
14、根据第1时间点的图像至第m时间点的图像以及第1时间点的眼球数据测量装置模型至第m时间点的眼球数据测量装置模型,确定左眼映射关系组或右眼映射关系组或左眼映射关系组和右眼映射关系组;其中,第j时间点的图像为该眼球数据测量装置包含的所有图像采集设备在第j时间点采集的图像,第j时间点的图像包括:第j时间点的第1图像至第n图像以及瞳孔图像;所述左眼映射关系组至少包括:左眼视轴线参数a映射关系、左眼视轴线参数b映射关系、左眼视轴线参数c映射关系以及左眼视轴线参数d映射关系;所述右眼映射关系组至少包括:右眼视轴线参数a映射关系、右眼视轴线参数b映射关系、右眼视轴线参数c映射关系以及右眼视轴线参数d映射关系。
15、在一种可能的实现方式中,左眼映射关系组确定方法包括:。
16、根据第j时间点的图像以及第j眼球数据测量装置模型,确定左眼对应的模型或右眼对应的模型或左眼对应的模型以及右眼对应的模型;所述左眼对应的模型包括:第j左眼视轴线模型、第j左眼角膜模型、第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼光路ⅱ模型、第i+n(j-1)左眼坐标系以及第i+n(j-1)左眼映射光路ⅲ模型;所述右眼对应的模型包括:第j右眼视轴线模型、第j右眼角膜模型、第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼光路ⅱ模型、第i+n(j-1)右眼坐标系以及第i+n(j-1)映射右眼光路ⅲ模型;。
17、根据第i+n(j-1)左眼坐标系、第i+n(j-1)左眼映射光路ⅲ模型、第j左眼角膜模型以及第j左眼视轴线模型,确定第i+n(j-1)左眼参数值组;或根据第i+n(j-1)左眼坐标系、第i+n(j-1)左眼光路ⅱ模型、第j左眼角膜模型以及第j左眼视轴线模型,确定第i+n(j-1)左眼参数值组;或根据第i+n(j-1)左眼坐标系、第i+n(j-1)左眼光路ⅰ模型、第j左眼角膜模型以及第j左眼视轴线模型,确定第i+n(j-1)左眼参数值组;根据第i+n(j-1)右眼坐标系、第i+n(j-1)右眼映射光路ⅲ模型、第j右眼角膜模型以及第j右眼视轴线模型,确定第i+n(j-1)右眼参数值组;或根据第i+n(j-1)右眼坐标系、第i+n(j-1)右眼光路ⅱ模型、第j右眼角膜模型以及第j右眼视轴线模型,确定第i+n(j-1)右眼参数值组;或根据第i+n(j-1)右眼坐标系、第i+n(j-1)右眼光路ⅰ模型、第j右眼角膜模型以及第j右眼视轴线模型,确定第i+n(j-1)右眼参数值组;其中,所述第i+n(j-1)左眼参数值组包括:第i+n(j-1)左眼参数值组第一部分以及第i+n(j-1)左眼参数值组第三部分或第i+n(j-1)左眼参数值组第二部分以及第i+n(j-1)左眼参数值组第三部分;所述第i+n(j-1)右眼参数值组包括:第i+n(j-1)右眼参数值组第一部分以及第i+n(j-1)右眼参数值组第三部分或第i+n(j-1)右眼参数值组第二部分以及第i+n(j-1)右眼参数值组第三部分;第i+n(j-1)左眼参数值组第三部分至少包括:第i+n(j-1)左眼视轴线参数a测量值、第i+n(j-1)左眼视轴线参数b测量值、第i+n(j-1)左眼视轴线参数c测量值以及第i+n(j-1)左眼视轴线参数d测量值,第i+n(j-1)左眼参数值组第三部分还可包括:第i+n(j-1)左眼视轴线参数e测量值以及第i+n(j-1)左眼视轴线参数f测量值;第i+n(j-1)右眼参数值组第三部分至少包括:第i+n(j-1)右眼视轴线参数a测量值、第i+n(j-1)右眼视轴线参数b测量值、第i+n(j-1)右眼视轴线参数c测量值以及第i+n(j-1)右眼视轴线参数d测量值,第i+n(j-1)右眼参数值组第三部分还可包括:第i+n(j-1)右眼视轴线参数e测量值以及第i+n(j-1)右眼视轴线参数f测量值;第i+n(j-1)左眼参数值组第一部分包括:第i+n(j-1)左眼反光映射关系ⅰ、第i+n(j-1)左眼反光映射关系ⅱ以及第i+n(j-1)左眼反光映射关系ⅲ;第i+n(j-1)右眼参数值组第一部分包括:第i+n(j-1)右眼反光映射关系ⅰ、第i+n(j-1)右眼反光映射关系ⅱ以及第i+n(j-1)右眼反光映射关系ⅲ;第i+n(j-1)左眼参数值组第二部分包括:第1平面坐标至第l平面坐标、第1个至第l个第i+n(j-1)左眼反光参数ⅰ测量值、第1个至第l个第i+n(j-1)左眼反光参数ⅱ测量值以及第1个至第l个第i+n(j-1)左眼反光参数ⅲ测量值;第i+n(j-1)右眼参数值组第二部分包括:第1平面坐标至第l平面坐标、第1个至第l个第i+n(j-1)右眼反光参数ⅰ测量值、第1个至第l个第i+n(j-1)右眼反光参数ⅱ测量值以及第1个至第l个第i+n(j-1)右眼反光参数ⅲ测量值;第1平面坐标至第l平面坐标为基于需求设定的平面坐标;l为基于需求设定的自然数,且l为第1平面坐标至第l平面坐标在内的平面坐标的总数量;。
18、根据第1左眼参数值组至第m*n左眼参数值组,确定左眼映射关系组;根据第1右眼参数值组至第m*n右眼参数值组,确定右眼映射关系组;其中,所述左眼映射关系组至少包括:左眼视轴线参数a映射关系、左眼视轴线参数b映射关系、左眼视轴线参数c映射关系以及左眼视轴线参数d映射关系;所述右眼映射关系组至少包括:右眼视轴线参数a映射关系、右眼视轴线参数b映射关系、右眼视轴线参数c映射关系以及右眼视轴线参数d映射关系;所述第i+n(j-1)左眼参数值组还可包括第i+n(j-1)左眼视轴线参数e测量值以及第i+n(j-1)左眼视轴线参数f测量值;所述右眼映射关系组还可包括右眼视轴线参数e映射关系、右眼视轴线参数f映射关系。
19、在另一种可能的实现方式中,第j左眼视轴线模型、第j右眼视轴线模型、第j左眼角膜模型、第j右眼角膜模型、第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)左眼光路ⅱ模型、第i+n(j-1)右眼光路ⅱ模型、第i+n(j-1)左眼坐标系以及第i+n(j-1)右眼坐标系确定方法包括:。
20、根据第j眼球数据测量装置模型以及第j时间点的图像中的至少2个图像,确定第j左眼角膜模型和第j右眼角膜模型;。
21、根据第j时间点的瞳孔图像以及第j眼球数据测量装置模型,确定第j左眼视轴线模型和第j右眼视轴线模型;或根据第j时间点的第1图像至第n图像之一、第j左眼角膜模型、第j眼球数据测量装置模型中的第i图像采集设备模型以及第j注视目标模型,确定第j左眼视轴线模型,根据第j时间点的第1图像至第n图像之一、第j右眼角膜模型、第j眼球数据测量装置模型中的第i图像采集设备模型以及第j注视目标模型,确定第j右眼视轴线模型;。
22、根据第j时间点的第i图像、第j时间点的第i图像中的左眼反光特征以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)左眼光路ⅰ模型;根据第j时间点的第i图像、第j时间点的第i图像中的右眼反光特征以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)右眼光路ⅰ模型;。
23、根据第j时间点的第i图像、第j时间点的第i图像中的左眼反光特征以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)左眼光路ⅱ模型;根据第j时间点的第i图像、第j时间点的第i图像中的右眼反光特征以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)右眼光路ⅱ模型;。
24、根据第j时间点的第i图像、第j时间点的第i图像中的左眼反光特征以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)左眼动态光路ⅲ模型或第i+n(j-1)左眼映射光路ⅲ模型;根据第j时间点的第i图像、第j时间点的第i图像中的右眼反光特征以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)右眼动态光路ⅲ模型或第i+n(j-1)右眼映射光路ⅲ模型;第i+n(j-1)左眼动态光路ⅲ模型包含动点ai+n(j-1)模型,所述动点ai+n(j-1)为第j时间点的第i图像中左眼反光特征中背景图像的像所在图形区域内的动点;第i+n(j-1)右眼动态光路ⅲ模型包含动点bi+n(j-1)模型,所述动点bi+n(j-1)为第j时间点的第i图像中右眼反光特征中背景图像的像所在图形区域内的动点;。
25、根据第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼光路ⅱ模型以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)左眼坐标系;或根据第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼光路ⅱ模型以及第j左眼角膜模型,确定第i+n(j-1)左眼坐标系;或根据第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼映射光路ⅲ模型以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)左眼坐标系;或根据第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼映射光路ⅲ模型以及第j左眼角膜模型,确定第i+n(j-1)左眼坐标系;或根据第i+n(j-1)左眼动态光路ⅲ模型、第i+n(j-1)左眼光路ⅰ模型以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)左眼坐标系;或根据第i+n(j-1)左眼动态光路ⅲ模型、第i+n(j-1)左眼光路ⅰ模型以及第j左眼角膜模型,确定第i+n(j-1)左眼坐标系;根据第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼光路ⅱ模型以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)右眼坐标系;或根据第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼光路ⅱ模型以及第j右眼角膜模型,确定第i+n(j-1)右眼坐标系;或根据第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼映射光路ⅲ模型以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)右眼坐标系;或根据第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼映射光路ⅲ模型以及第j右眼角膜模型,确定第i+n(j-1)右眼坐标系;或根据第i+n(j-1)右眼动态光路ⅲ模型、第i+n(j-1)右眼光路ⅰ模型以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)右眼坐标系;或根据第i+n(j-1)右眼动态光路ⅲ模型、第i+n(j-1)右眼光路ⅰ模型以及第j右眼角膜模型,确定第i+n(j-1)右眼坐标系。
26、在另一种可能的实现方式中,第i+n(j-1)左眼映射光路ⅲ模型和第i+n(j-1)右眼映射光路ⅲ模型确定方法包括:。
27、根据所述第i+n(j-1)左眼坐标系,确定第i+n(j-1)左眼二维坐标系;根据所述第i+n(j-1)右眼坐标系,确定第i+n(j-1)右眼二维坐标系;。
28、根据第i+n(j-1)左眼动态光路ⅲ模型、第j左眼角膜模型以及第j背景图像模型,确定第i+n(j-1)左眼动态光路ⅳ模型;或根据第i+n(j-1)左眼动态光路ⅲ模型以及第j左眼角膜模型,确定第i+n(j-1)左眼动态光路ⅳ模型;根据第i+n(j-1)右眼动态光路ⅲ模型、第j右眼角膜模型以及第j背景图像模型,确定第i+n(j-1)右眼动态光路ⅳ模型;或根据第i+n(j-1)右眼动态光路ⅲ模型以及第j右眼角膜模型,确定第i+n(j-1)右眼动态光路ⅳ模型;或根据第j背景图像模型、第j左眼角膜模型以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)左眼动态光路ⅲ模型以及第i+n(j-1)左眼动态光路ⅳ模型;根据第j背景图像模型、第j右眼角膜模型以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)右眼动态光路ⅲ模型以及第i+n(j-1)右眼动态光路ⅳ模型;。
29、根据第i+n(j-1)左眼动态光路ⅳ模型以及所述第i+n(j-1)左眼二维坐标系,确定点ei+n(j-1)模型;根据第i+n(j-1)右眼动态光路ⅳ模型以及所述第i+n(j-1)右眼二维坐标系,确定点fi+n(j-1)模型;。
30、其中,点ei+n(j-1)模型在第i+n(j-1)左眼二维坐标系下的坐标值和第i+n(j-1)左眼动态光路ⅲ模型在第i+n(j-1)左眼坐标系下的位置之间存在一一对应的关系;根据点ei+n(j-1)模型在第i+n(j-1)左眼二维坐标系下的坐标值,并通过所述一一对应的关系映射出来的第i+n(j-1)左眼坐标系下的第i+n(j-1)左眼动态光路ⅲ模型为所述第i+n(j-1)左眼映射光路ⅲ模型;点fi+n(j-1)模型在第i+n(j-1)右眼二维坐标系下的坐标值和第i+n(j-1)右眼动态光路ⅲ模型在第i+n(j-1)右眼坐标系下的位置之间存在一一对应的关系;根据点fi+n(j-1)模型在第i+n(j-1)右眼二维坐标系下的坐标值,并通过所述一一对应的关系映射出来的第i+n(j-1)右眼坐标系下的第i+n(j-1)右眼动态光路ⅲ模型为所述第i+n(j-1)右眼映射光路ⅲ模型。
31、在另一种可能的实现方式中,第i+n(j-1)左眼参数值组确定方法包括:。
32、根据第i+n(j-1)左眼坐标系、第i+n(j-1)左眼映射光路ⅲ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅰ或第1个至第l个第i+n(j-1)左眼反光参数ⅰ测量值;或根据第i+n(j-1)左眼坐标系、第j左眼角膜模型、第i+n(j-1)左眼映射光路ⅲ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅰ或第1个至第l个第i+n(j-1)左眼反光参数ⅰ测量值;或根据第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼映射光路ⅲ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅰ或第1个至第l个第i+n(j-1)左眼反光参数ⅰ测量值;或根据第i+n(j-1)左眼坐标系、第j左眼角膜模型、第i+n(j-1)左眼光路ⅱ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅰ或第1个至第l个第i+n(j-1)左眼反光参数ⅰ测量值;或根据第i+n(j-1)左眼坐标系、第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅰ或第1个至第l个第i+n(j-1)左眼反光参数ⅰ测量值;或根据第i+n(j-1)左眼坐标系、第j左眼角膜模型、第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅰ或第1个至第l个第i+n(j-1)左眼反光参数ⅰ测量值;所述第i+n(j-1)左眼反光映射关系ⅰ为点ei+n(j-1)模型在所述第i+n(j-1)左眼二维坐标系下的坐标值和第i+n(j-1)左眼反光参数ⅰ特殊值之间的映射关系;。
33、根据第i+n(j-1)左眼坐标系、第i+n(j-1)左眼映射光路ⅲ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅱ或第1个至第l个第i+n(j-1)左眼反光参数ⅱ测量值;或根据第i+n(j-1)左眼坐标系、第j左眼角膜模型、第i+n(j-1)左眼映射光路ⅲ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅱ或第1个至第l个第i+n(j-1)左眼反光参数ⅱ测量值;或根据第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼光路ⅱ模型、第i+n(j-1)左眼映射光路ⅲ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅱ或第1个至第l个第i+n(j-1)左眼反光参数ⅱ测量值;或根据第i+n(j-1)左眼坐标系、第j左眼角膜模型、第i+n(j-1)左眼光路ⅱ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅱ或第1个至第l个第i+n(j-1)左眼反光参数ⅱ测量值;或根据第i+n(j-1)左眼坐标系、第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅱ或第1个至第l个第i+n(j-1)左眼反光参数ⅱ测量值;或根据第i+n(j-1)左眼坐标系、第j左眼角膜模型、第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅱ或第1个至第l个第i+n(j-1)左眼反光参数ⅱ测量值;所述第i+n(j-1)左眼反光映射关系ⅱ为点ei+n(j-1)模型在所述第i+n(j-1)左眼二维坐标系下的坐标值和第i+n(j-1)左眼反光参数ⅱ特殊值之间的映射关系;。
34、根据第j眼球数据测量装置模型中的第i图像采集设备模型、第j左眼角膜模型、第i+n(j-1)左眼映射光路ⅲ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅲ或第1个至第l个第i+n(j-1)左眼反光参数ⅲ测量值;或根据第j眼球数据测量装置模型中的第i图像采集设备模型、第j左眼角膜模型、第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅲ或第1个至第l个第i+n(j-1)左眼反光参数ⅲ测量值;或根据第j眼球数据测量装置模型中的第i图像采集设备模型、第j左眼角膜模型、第i+n(j-1)左眼光路ⅱ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅲ或第1个至第l个第i+n(j-1)左眼反光参数ⅲ测量值;或根据第i+n(j-1)左眼坐标系、第j左眼角膜模型、第i+n(j-1)左眼映射光路ⅲ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅲ或第1个至第l个第i+n(j-1)左眼反光参数ⅲ测量值;或根据第i+n(j-1)左眼坐标系、第j左眼角膜模型、第i+n(j-1)左眼光路ⅱ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅲ或第1个至第l个第i+n(j-1)左眼反光参数ⅲ测量值;或根据第i+n(j-1)左眼坐标系、第j左眼角膜模型、第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅲ或第1个至第l个第i+n(j-1)左眼反光参数ⅲ测量值;所述第i+n(j-1)左眼反光映射关系ⅲ为点ei+n(j-1)模型在所述第i+n(j-1)左眼二维坐标系下的坐标值和第i+n(j-1)左眼反光参数ⅲ特殊值之间的映射关系;所述第i+n(j-1)左眼反光参数ⅲ特殊值用于描述第j左眼角膜模型上某一点和第i+n(j-1)光线汇集区域模型之间的距离;。
35、根据第i+n(j-1)左眼坐标系以及第j左眼视轴线模型,确定第i+n(j-1)左眼视轴线参数a测量值、第i+n(j-1)左眼视轴线参数b测量值、第i+n(j-1)左眼视轴线参数c测量值、第i+n(j-1)左眼视轴线参数d测量值、第i+n(j-1)左眼视轴线参数e测量值以及第i+n(j-1)左眼视轴线参数e测量值;。
36、其中,第i+n(j-1)左眼参数值组包括:所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值、所述第i+n(j-1)左眼视轴线参数a测量值、所述第i+n(j-1)左眼视轴线参数b测量值、所述第i+n(j-1)左眼视轴线参数c测量值以及所述第i+n(j-1)左眼视轴线参数d测量值,第i+n(j-1)左眼参数值组还可包括第i+n(j-1)左眼视轴线参数e测量值以及第i+n(j-1)左眼视轴线参数f测量值。
37、在另一种可能的实现方式中,第i+n(j-1)右眼参数值组确定方法包括:。
38、根据第i+n(j-1)右眼坐标系、第i+n(j-1)右眼映射光路ⅲ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅰ或第1个至第l个第i+n(j-1)右眼反光参数ⅰ测量值;或根据第i+n(j-1)右眼坐标系、第j右眼角膜模型、第i+n(j-1)右眼映射光路ⅲ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅰ或第1个至第l个第i+n(j-1)右眼反光参数ⅰ测量值;或根据第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼映射光路ⅲ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅰ或第1个至第l个第i+n(j-1)右眼反光参数ⅰ测量值;或根据第i+n(j-1)右眼坐标系、第j右眼角膜模型、第i+n(j-1)右眼光路ⅱ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅰ或第1个至第l个第i+n(j-1)右眼反光参数ⅰ测量值;或根据第i+n(j-1)右眼坐标系、第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅰ或第1个至第l个第i+n(j-1)右眼反光参数ⅰ测量值;或根据第i+n(j-1)右眼坐标系、第j右眼角膜模型、第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅰ或第1个至第l个第i+n(j-1)右眼反光参数ⅰ测量值;所述第i+n(j-1)右眼反光映射关系ⅰ为点fi+n(j-1)模型在所述第i+n(j-1)右眼二维坐标系下的坐标值和第i+n(j-1)右眼反光参数ⅰ特殊值之间的映射关系;。
39、根据第i+n(j-1)右眼坐标系、第i+n(j-1)右眼映射光路ⅲ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅱ或第1个至第l个第i+n(j-1)右眼反光参数ⅱ测量值;或根据第i+n(j-1)右眼坐标系、第j右眼角膜模型、第i+n(j-1)右眼映射光路ⅲ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅱ或第1个至第l个第i+n(j-1)右眼反光参数ⅱ测量值;或根据第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼光路ⅱ模型、第i+n(j-1)右眼映射光路ⅲ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅱ或第1个至第l个第i+n(j-1)右眼反光参数ⅱ测量值;或根据第i+n(j-1)右眼坐标系、第j右眼角膜模型、第i+n(j-1)右眼光路ⅱ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅱ或第1个至第l个第i+n(j-1)右眼反光参数ⅱ测量值;或根据第i+n(j-1)右眼坐标系、第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅱ或第1个至第l个第i+n(j-1)右眼反光参数ⅱ测量值;或根据第i+n(j-1)右眼坐标系、第j右眼角膜模型、第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅱ或第1个至第l个第i+n(j-1)右眼反光参数ⅱ测量值;所述第i+n(j-1)右眼反光映射关系ⅱ为点fi+n(j-1)模型在所述第i+n(j-1)右眼二维坐标系下的坐标值和第i+n(j-1)右眼反光参数ⅱ特殊值之间的映射关系;。
40、根据第j眼球数据测量装置模型中的第i图像采集设备模型、第j右眼角膜模型、第i+n(j-1)右眼映射光路ⅲ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅲ或第1个至第l个第i+n(j-1)右眼反光参数ⅲ测量值;或根据第j眼球数据测量装置模型中的第i图像采集设备模型、第j右眼角膜模型、第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅲ或第1个至第l个第i+n(j-1)右眼反光参数ⅲ测量值;或根据第j眼球数据测量装置模型中的第i图像采集设备模型、第j右眼角膜模型、第i+n(j-1)右眼光路ⅱ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅲ或第1个至第l个第i+n(j-1)右眼反光参数ⅲ测量值;或根据第i+n(j-1)右眼坐标系、第j右眼角膜模型、第i+n(j-1)右眼映射光路ⅲ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅲ或第1个至第l个第i+n(j-1)右眼反光参数ⅲ测量值;或根据第i+n(j-1)右眼坐标系、第j右眼角膜模型、第i+n(j-1)右眼光路ⅱ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅲ或第1个至第l个第i+n(j-1)右眼反光参数ⅲ测量值;或根据第i+n(j-1)右眼坐标系、第j右眼角膜模型、第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅲ或第1个至第l个第i+n(j-1)右眼反光参数ⅲ测量值;所述第i+n(j-1)右眼反光映射关系ⅲ为点fi+n(j-1)模型在所述第i+n(j-1)右眼二维坐标系下的坐标值和第i+n(j-1)右眼反光参数ⅲ特殊值之间的映射关系;所述第i+n(j-1)右眼反光参数ⅲ特殊值用于描述第j右眼角膜模型上某一点和第i+n(j-1)光线汇集区域模型之间的距离;。
41、根据第i+n(j-1)右眼坐标系以及第j右眼视轴线模型,确定第i+n(j-1)右眼视轴线参数a测量值、第i+n(j-1)右眼视轴线参数b测量值、第i+n(j-1)右眼视轴线参数c测量值以及第i+n(j-1)右眼视轴线参数d测量值、第i+n(j-1)右眼视轴线参数e测量值以及第i+n(j-1)右眼视轴线参数e测量值;。
42、其中,第i+n(j-1)右眼参数值组包括:所述第i+n(j-1)右眼反光参数ⅰ特殊值、所述第i+n(j-1)右眼反光参数ⅱ特殊值、所述第i+n(j-1)右眼反光参数ⅲ特殊值、所述第i+n(j-1)右眼视轴线参数a测量值、所述第i+n(j-1)右眼视轴线参数b测量值、所述第i+n(j-1)右眼视轴线参数c测量值以及所述第i+n(j-1)右眼视轴线参数d测量值,第i+n(j-1)右眼参数值组还可能包括第i+n(j-1)右眼视轴线参数e测量值以及第i+n(j-1)右眼视轴线参数f测量值。
43、在另一种可能的实现方式中,左眼映射关系组确定方法包括:。
44、根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数a测量值,确定左眼视轴线参数a映射关系;或根据第1平面坐标至第l平面坐标、第1个至第l个第i+n(j-1)左眼反光参数ⅰ测量值、第1个至第l个第i+n(j-1)左眼反光参数ⅱ测量值、第1个至第l个第i+n(j-1)左眼反光参数ⅲ测量值以及所述第i+n(j-1)左眼视轴线参数a测量值,确定左眼视轴线参数a映射关系;。
45、根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数b测量值,确定左眼视轴线参数b映射关系;或根据第1平面坐标至第l平面坐标、第1个至第l个第i+n(j-1)左眼反光参数ⅰ测量值、第1个至第l个第i+n(j-1)左眼反光参数ⅱ测量值、第1个至第l个第i+n(j-1)左眼反光参数ⅲ测量值以及所述第i+n(j-1)左眼视轴线参数b测量值,确定左眼视轴线参数b映射关系;。
46、根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数c测量值,确定左眼视轴线参数c映射关系;或根据第1平面坐标至第l平面坐标、第1个至第l个第i+n(j-1)左眼反光参数ⅰ测量值、第1个至第l个第i+n(j-1)左眼反光参数ⅱ测量值、第1个至第l个第i+n(j-1)左眼反光参数ⅲ测量值以及所述第i+n(j-1)左眼视轴线参数c测量值,确定左眼视轴线参数c映射关系;。
47、根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数d测量值,确定左眼视轴线参数d映射关系;或根据第1平面坐标至第l平面坐标、第1个至第l个第i+n(j-1)左眼反光参数ⅰ测量值、第1个至第l个第i+n(j-1)左眼反光参数ⅱ测量值、第1个至第l个第i+n(j-1)左眼反光参数ⅲ测量值以及所述第i+n(j-1)左眼视轴线参数d测量值,确定左眼视轴线参数d映射关系;。
48、根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数e测量值,确定左眼视轴线参数e映射关系;或根据第1平面坐标至第l平面坐标、第1个至第l个第i+n(j-1)左眼反光参数ⅰ测量值、第1个至第l个第i+n(j-1)左眼反光参数ⅱ测量值、第1个至第l个第i+n(j-1)左眼反光参数ⅲ测量值以及所述第i+n(j-1)左眼视轴线参数e测量值,确定左眼视轴线参数e映射关系;。
49、根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数f测量值,确定左眼视轴线参数f映射关系;或根据第1平面坐标至第l平面坐标、第1个至第l个第i+n(j-1)左眼反光参数ⅰ测量值、第1个至第l个第i+n(j-1)左眼反光参数ⅱ测量值、第1个至第l个第i+n(j-1)左眼反光参数ⅲ测量值以及所述第i+n(j-1)左眼视轴线参数f测量值,确定左眼视轴线参数f映射关系。
50、在另一种可能的实现方式中,右眼映射关系组确定方法包括:。
51、根据所述第i+n(j-1)右眼反光参数ⅰ特殊值、所述第i+n(j-1)右眼反光参数ⅱ特殊值、所述第i+n(j-1)右眼反光参数ⅲ特殊值以及所述第i+n(j-1)右眼视轴线参数a测量值,确定右眼视轴线参数a映射关系;或根据第1平面坐标至第l平面坐标、第1个至第l个第i+n(j-1)右眼反光参数ⅰ测量值、第1个至第l个第i+n(j-1)右眼反光参数ⅱ测量值、第1个至第l个第i+n(j-1)右眼反光参数ⅲ测量值以及所述第i+n(j-1)右眼视轴线参数a测量值,确定右眼视轴线参数a映射关系;。
52、根据所述第i+n(j-1)右眼反光参数ⅰ特殊值、所述第i+n(j-1)右眼反光参数ⅱ特殊值、所述第i+n(j-1)右眼反光参数ⅲ特殊值以及所述第i+n(j-1)右眼视轴线参数b测量值,确定右眼视轴线参数b映射关系;或根据第1平面坐标至第l平面坐标、第1个至第l个第i+n(j-1)右眼反光参数ⅰ测量值、第1个至第l个第i+n(j-1)右眼反光参数ⅱ测量值、第1个至第l个第i+n(j-1)右眼反光参数ⅲ测量值以及所述第i+n(j-1)右眼视轴线参数b测量值,确定右眼视轴线参数b映射关系;。
53、根据所述第i+n(j-1)右眼反光参数ⅰ特殊值、所述第i+n(j-1)右眼反光参数ⅱ特殊值、所述第i+n(j-1)右眼反光参数ⅲ特殊值以及所述第i+n(j-1)右眼视轴线参数c测量值,确定右眼视轴线参数c映射关系;或根据第1平面坐标至第l平面坐标、第1个至第l个第i+n(j-1)右眼反光参数ⅰ测量值、第1个至第l个第i+n(j-1)右眼反光参数ⅱ测量值、第1个至第l个第i+n(j-1)右眼反光参数ⅲ测量值以及所述第i+n(j-1)右眼视轴线参数c测量值,确定右眼视轴线参数c映射关系;。
54、根据所述第i+n(j-1)右眼反光参数ⅰ特殊值、所述第i+n(j-1)右眼反光参数ⅱ特殊值、所述第i+n(j-1)右眼反光参数ⅲ特殊值以及所述第i+n(j-1)右眼视轴线参数d测量值,确定右眼视轴线参数d映射关系;或根据第1平面坐标至第l平面坐标、第1个至第l个第i+n(j-1)右眼反光参数ⅰ测量值、第1个至第l个第i+n(j-1)右眼反光参数ⅱ测量值、第1个至第l个第i+n(j-1)右眼反光参数ⅲ测量值以及所述第i+n(j-1)右眼视轴线参数d测量值,确定右眼视轴线参数d映射关系;。
55、根据所述第i+n(j-1)右眼反光参数ⅰ特殊值、所述第i+n(j-1)右眼反光参数ⅱ特殊值、所述第i+n(j-1)右眼反光参数ⅲ特殊值以及所述第i+n(j-1)右眼视轴线参数e测量值,确定右眼视轴线参数e映射关系;或根据第1平面坐标至第l平面坐标、第1个至第l个第i+n(j-1)右眼反光参数ⅰ测量值、第1个至第l个第i+n(j-1)右眼反光参数ⅱ测量值、第1个至第l个第i+n(j-1)右眼反光参数ⅲ测量值以及所述第i+n(j-1)右眼视轴线参数e测量值,确定右眼视轴线参数e映射关系;。
56、根据所述第i+n(j-1)右眼反光参数ⅰ特殊值、所述第i+n(j-1)右眼反光参数ⅱ特殊值、所述第i+n(j-1)右眼反光参数ⅲ特殊值以及所述第i+n(j-1)右眼视轴线参数f测量值,确定右眼视轴线参数f映射关系;或根据第1平面坐标至第l平面坐标、第1个至第l个第i+n(j-1)右眼反光参数ⅰ测量值、第1个至第l个第i+n(j-1)右眼反光参数ⅱ测量值、第1个至第l个第i+n(j-1)右眼反光参数ⅲ测量值以及所述第i+n(j-1)右眼视轴线参数f测量值,确定右眼视轴线参数f映射关系。
57、第三方面,本技术提供了一种眼动追踪领域方法,包括:。
58、通过终端设备的发光点向外界出射检测光线ⅴ;。
59、通过终端设备包含的图像采集设备ⅴ采集图像ⅴ;所述图像ⅴ至少包括左眼角膜反射的发光点的像、右眼角膜反射的发光点的像、所述左眼眼球特征、所述右眼眼球特征以及面部特征;。
60、根据所述终端设备,确定终端设备模型,所述终端设备模型包括图像采集设备ⅴ模型以及发光点模型;。
61、根据所述图像采集设备ⅴ模型以及图像ⅴ,确定实测左眼光路ⅰ模型、实测左眼光路ⅱ模型、实测左眼光路ⅲ模型、实测右眼光路ⅰ模型、实测右眼光路ⅱ模型、实测右眼光路ⅲ模型;。
62、根据实测左眼光路ⅰ模型、实测左眼光路ⅱ模型、实测左眼光路ⅲ模型以及所述左眼映射关系组,确定实测左眼视轴线模型;。
63、根据实测右眼光路ⅰ模型、实测右眼光路ⅱ模型、实测右眼光路ⅲ模型以及所述右眼映射关系组,确定实测右眼视轴线模型;。
64、所述发光点和所述图像采集设备ⅴ的位置关系已知。
65、在一种可能的实现方式中,实测左眼视轴线模型确定方法包括:。
66、根据实测左眼光路ⅰ模型、实测左眼光路ⅱ模型以及图像采集设备ⅴ模型,确定实测左眼坐标系;或根据实测左眼光路ⅰ模型、实测左眼光路ⅱ模型以及左眼反光参数ⅲ实际测量值,确定实测左眼坐标系;或根据实测左眼光路ⅰ模型、实测左眼光路ⅲ模型以及图像采集设备ⅴ模型,确定实测左眼坐标系;或根据实测左眼光路ⅰ模型、实测左眼光路ⅲ模型以及左眼反光参数ⅲ实际测量值,确定实测左眼坐标系;或根据第i+n(j-1)左眼动态光路ⅲ模型、实测左眼光路ⅰ模型以及图像采集设备ⅴ模型,确定实测左眼坐标系;或根据第i+n(j-1)左眼动态光路ⅲ模型、实测左眼光路ⅰ模型以及左眼反光参数ⅲ实际测量值,确定实测左眼坐标系;。
67、根据实测左眼光路ⅲ模型以及实测左眼坐标系,确定点e坐标第一实际测量值以及点e坐标第二实际测量值或;根据实测左眼光路ⅱ模型以及实测左眼坐标系,确定点e坐标第一实际测量值以及点e坐标第二实际测量值或;根据实测左眼光路ⅰ模型以及实测左眼坐标系,确定点e坐标第一实际测量值以及点e坐标第二实际测量值;。
68、根据实测左眼坐标系、实测左眼光路ⅲ模型,确定左眼反光参数ⅰ实际测量值;或根据实测左眼坐标系、左眼反光参数ⅲ实际测量值、实测左眼光路ⅲ模型,确定左眼反光参数ⅰ实际测量值;或根据实测左眼光路ⅰ模型、实测左眼光路ⅲ模型,确定左眼反光参数ⅰ实际测量值;或根据实测左眼坐标系、左眼反光参数ⅲ实际测量值、实测左眼光路ⅱ模型,确定左眼反光参数ⅰ实际测量值;或根据实测左眼坐标系、实测左眼光路ⅰ模型,确定左眼反光参数ⅰ实际测量值;或根据实测左眼坐标系、左眼反光参数ⅲ实际测量值、实测左眼光路ⅰ模型,确定左眼反光参数ⅰ实际测量值;。
69、根据实测左眼坐标系、实测左眼光路ⅲ模型,确定左眼反光参数ⅱ实际测量值;或根据实测左眼坐标系、左眼反光参数ⅲ实际测量值、实测左眼光路ⅲ模型,确定左眼反光参数ⅱ实际测量值;或根据实测左眼光路ⅰ模型、实测左眼光路ⅱ模型、实测左眼光路ⅲ模型,确定左眼反光参数ⅱ实际测量值;或根据实测左眼坐标系、左眼反光参数ⅲ实际测量值、实测左眼光路ⅱ模型,确定左眼反光参数ⅱ实际测量值;或根据实测左眼坐标系、实测左眼光路ⅰ模型,确定左眼反光参数ⅱ实际测量值;或根据实测左眼坐标系、左眼反光参数ⅲ实际测量值、实测左眼光路ⅰ模型,确定左眼反光参数ⅱ实际测量值;。
70、根据点e坐标第一实际测量值、点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值、左眼反光参数ⅲ实际测量值、实测左眼坐标系以及所述左眼映射关系组,确定实测左眼视轴线模型。
71、在一种可能的实现方式中,实测右眼视轴线模型确定方法包括:。
72、根据实测右眼光路ⅰ模型、实测右眼光路ⅱ模型以及图像采集设备ⅴ模型,确定实测右眼坐标系;或根据实测右眼光路ⅰ模型、实测右眼光路ⅱ模型以及右眼反光参数ⅲ实际测量值,确定实测右眼坐标系;或根据实测右眼光路ⅰ模型、实测右眼光路ⅲ模型以及图像采集设备ⅴ模型,确定实测右眼坐标系;或根据实测右眼光路ⅰ模型、实测右眼光路ⅲ模型以及右眼反光参数ⅲ实际测量值,确定实测右眼坐标系;或根据第i+n(j-1)右眼动态光路ⅲ模型、实测右眼光路ⅰ模型以及图像采集设备ⅴ模型,确定实测右眼坐标系;或根据第i+n(j-1)右眼动态光路ⅲ模型、实测右眼光路ⅰ模型以及右眼反光参数ⅲ实际测量值,确定实测右眼坐标系;。
73、根据实测右眼光路ⅲ模型以及实测右眼坐标系,确定点e坐标第一实际测量值以及点e坐标第二实际测量值或;根据实测右眼光路ⅱ模型以及实测右眼坐标系,确定点e坐标第一实际测量值以及点e坐标第二实际测量值或;根据实测右眼光路ⅰ模型以及实测右眼坐标系,确定点e坐标第一实际测量值以及点e坐标第二实际测量值;。
74、根据实测右眼坐标系、实测右眼光路ⅲ模型,确定右眼反光参数ⅰ实际测量值;或根据实测右眼坐标系、右眼反光参数ⅲ实际测量值、实测右眼光路ⅲ模型,确定右眼反光参数ⅰ实际测量值;或根据实测右眼光路ⅰ模型、实测右眼光路ⅲ模型,确定右眼反光参数ⅰ实际测量值;或根据实测右眼坐标系、右眼反光参数ⅲ实际测量值、实测右眼光路ⅱ模型,确定右眼反光参数ⅰ实际测量值;或根据实测右眼坐标系、实测右眼光路ⅰ模型,确定右眼反光参数ⅰ实际测量值;或根据实测右眼坐标系、右眼反光参数ⅲ实际测量值、实测右眼光路ⅰ模型,确定右眼反光参数ⅰ实际测量值;。
75、根据实测右眼坐标系、实测右眼光路ⅲ模型,确定右眼反光参数ⅱ实际测量值;或根据实测右眼坐标系、右眼反光参数ⅲ实际测量值、实测右眼光路ⅲ模型,确定右眼反光参数ⅱ实际测量值;或根据实测右眼光路ⅰ模型、实测右眼光路ⅱ模型、实测右眼光路ⅲ模型,确定右眼反光参数ⅱ实际测量值;或根据实测右眼坐标系、右眼反光参数ⅲ实际测量值、实测右眼光路ⅱ模型,确定右眼反光参数ⅱ实际测量值;或根据实测右眼坐标系、实测右眼光路ⅰ模型,确定右眼反光参数ⅱ实际测量值;或根据实测右眼坐标系、右眼反光参数ⅲ实际测量值、实测右眼光路ⅰ模型,确定右眼反光参数ⅱ实际测量值;。
76、根据点e坐标第一实际测量值、点e坐标第二实际测量值、右眼反光参数ⅰ实际测量值、右眼反光参数ⅱ实际测量值、右眼反光参数ⅲ实际测量值、实测右眼坐标系以及所述右眼映射关系组,确定实测右眼视轴线模型。
77、第四方面,本技术提供了一种电子设备,包括:一个或多个处理器;存储装置,用于存储一个或多个程序;当所述一个或多个程序被所述一个或多个处理器执行,使得所述一个或多个处理器实现第二方面所述的方法。
78、第五方面,本技术提供了一种计算机可读存储介质,其上存储有计算机程序,其特征在于,该程序被处理器执行时实现第二方面所述的方法。
79、附图说明。
80、图1为本技术实施例一提供的一种眼球数据测量装置的结构示意图;。
81、图2为本技术实施例一提供的又一种眼球数据测量装置的结构示意图;。
82、图3为本技术实施例一提供的又一种眼球数据测量装置的结构示意图;。
83、图4为本技术实施例一提供的一种第1图像的示意图;。
84、图5为本技术实施例一提供的又一种第1图像的示意图;。
85、图6为本技术实施例一提供的一种瞳孔图像的示意图;。
86、图7为本技术实施例一提供的一种图像采集设备光线汇集区域的剖面示意图;。
87、图8为本技术实施例一提供的图1中第1种运动导向部件61a的结构示意图;。
88、图9为本技术实施例一提供的图1中第2种运动导向部件62a至第4种运动导向部件64a的结构示意图;。
89、图10为本技术实施例一提供的图1中调节组件的示意图;。
90、图11为图10的局部放大图;。
91、图12为本技术实施例二提供的一种左眼视轴线映射关系确定方法和右眼视轴线映射关系确定方法的示意图;。
92、图13为本技术实施例二提供的一种第1时间点的第1图像的示意图;。
93、图14为本技术实施例二提供的一种第1眼球数据测量装置模型的结构示意图;。
94、图15为本技术实施例二提供的一种图像采集设备模型确定原理的示意图;。
95、图16a为本技术实施例二提供的一种带有平面直角坐标系的纸张的示意图;。
96、图16b为本技术实施例二提供的一种图像采集设备拍摄该纸张的场景示意图;。
97、图16c为本技术实施例二提供的一种图像采集设备拍摄纸张得到的直角坐标系图像的示意图;。
98、图16d为本技术实施例二提供的一种虚拟空间内还原的图像采集设备拍摄纸张的场景的示意图;。
99、图16e为本技术实施例二提供的一种图像采集设备模型建模原理的示意图;。
100、图17为本技术实施例二提供的一种左眼映射关系组或右眼映射关系组确定方法的示意图;。
101、图18为本技术实施例二提供的一种第j左眼视轴线模型、第j右眼视轴线模型、第j左眼角膜模型、第j右眼角膜模型、第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)左眼光路ⅱ模型、第i+n(j-1)右眼光路ⅱ模型、第i+n(j-1)左眼坐标系以及第i+n(j-1)右眼坐标系确定方法的示意图;。
102、图19为本技术实施例二提供的图14中第1图像采集设备ⅲ模型4amj1的放大图;。
103、图20为本技术实施例二提供的图14中第1图像采集设备模型的放大图;。
104、图21为本技术实施例二提供的一种第i+n(j-1)左眼映射光路ⅲ模型和第i+n(j-1)右眼映射光路ⅲ模型确定方法的示意图;。
105、图22为本技术实施例二提供的一种背景图像的示意图;。
106、图23为本技术实施例二提供的一种第i+n(j-1)左眼参数值组确定方法的示意图;。
107、图24为本技术实施例二提供的一种控制点确定方法的示意图;。
108、图25为本技术实施例二提供的一种第i+n(j-1)右眼参数值组确定方法的示意图;。
109、图26为本技术实施例二提供的一种左眼映射关系组确定方法的示意图;。
110、图27为本技术实施例二提供的一种第1曲面aⅲ至第3曲面aⅲ的示意图;。
111、图28为本实施例二提供的控制点pi,j,k确定原理示意图;。
112、图29为本实施例二提供的控制点pi,j,k确定原理示意图;。
113、图30为本技术实施例二提供的一种右眼映射关系组确定方法的示意图;。
114、图31为本技术实施例三提供的一种眼动追踪方法的示意图;。
115、图32为本技术实施例三提供的一种实测左眼视轴线模型确定方法的示意图;。
116、图33为本技术实施例三提供的一种实测右眼视轴线模型确定方法的示意图;。
117、图34为本技术实施例四提供的一种电子设备的结构示意图。
118、具体实施方式。
119、下面结合附图和实施例对本技术作进一步的详细说明。可以理解的是,此处所描述的具体实施例仅仅用于解释本技术,而非对本技术的限定。另外还需要说明的是,为了便于描述,附图中仅示出了与本技术相关的部分而非全部结构。
120、在更加详细地讨论示例性实施例之前应当提到的是,一些示例性实施例被描述成作为流程图描绘的处理或方法。虽然流程图将各项操作(或步骤)描述成顺序的处理,但是其中的许多操作可以被并行地、并发地或者同时实施。此外,各项操作的顺序可以被重新安排。当其操作完成时所述处理可以被终止,但是还可以具有未包括在附图中的附加步骤。所述处理可以对应于方法、函数、规程、子例程、子程序等等。此外,在不冲突的情况下,本技术中的实施例及实施例中的特征可以相互组合。
121、本技术使用的术语“包括”及其变形是开放性包括,即“包括但不限于”。术语“基于”是“至少部分地基于”。术语“实施例”表示“至少一个实施例”。
122、需要注意,本技术中提及的“第一”、“第二”等概念仅用于对相应内容进行区分,并非用于限定顺序或者相互依存关系。
123、需要注意,本技术中提及的“一个”、“多个”的修饰是示意性而非限制性的,本领域技术人员应当理解,除非在上下文另有明确指出,否则应该理解为“一个或多个”。
124、实@施例一。
125、111如图1所示,图1为本技术实施例一提供的一种眼球数据测量装置的结构示意图,图1所示的眼球数据测量装置包括:。
126、第1图像采集设备101a至第n图像采集设备118a,n为大于0的正整数;第i图像采集设备用于在不同的空间位置下采集所述用户左眼或右眼或左眼与右眼反射的光线形成第i图像,i取不大于n 的正整数。在图1所示的实施例中,设定图像采集设备的数量n等于18。第i图像采集设备上安装有第i位置标记件130a,第i图像采集设备中心和第i位置标记件130a的中心重合,图1中只标出了5个位置标记件130a,其余的位置标记件未标出,当i分别取1至n时,第i位置标记件分别为第1位置标记件至第n位置标记件,第1位置标记件至第n位置标记件分别安装在第1图像采集设备至第n图像采集设备上。第i位置标记件分别用于在第i图像中标记第i图像采集设备的位置。
127、调节组件6a,所述调节组件6a上安装有第1图像采集设备101a至第n图像采集设备118a。
128、背景图像显示件5a,所述背景图像显示件5a至少包括显示面51a,所述显示面51a用于显示背景图像52a。所述显示面的表面形状为曲面或平面,显示面上不同的点能够散射或漫反射不同强度不同波长的光线,从而显示背景图像。具体实施时,所述显示面可以是电子屏幕的表面,还可以是印有所述背景图像的表面。在图1所示的实施例中,显示面51a的表面形状为平面,背景图像52a为平面内的网格图像(棋盘图像),显示面51a上设有第1孔洞ⅰ51a31至第6孔洞ⅰ51a36,第1孔洞ⅰ51a31至第6孔洞ⅰ51a36分别用于使运动导向部件140a能够穿过其自身,并在某一方向下运动,第1图像采集设备101a至第n图像采集设备118a直接或间接地安装在相应的运动导向部件140a上,图1中包括多个不同种类的运动导向部件,图1中只标出了2个运动导向部件140a,其余的运动导向部件未标出。
129、注视目标4a,所述注视目标4a用于引导用户的眼球注视所述注视目标4a。
130、其中,在用户控制眼球注视所述注视目标的前提下,通过调节组件调节第1图像采集设备至第n图像采集设备的空间位置,使第i图像采集设备在第j时间点内位于第i+n(j-1)相对位置上,n为图像采集设备的总数量,j取不大于m的正整数,m为大于0的正整数,且m为时间点的总数量;分别根据第1图像采集设备至第n图像采集设备在第j时间点内采集用户左眼或右眼或左眼与右眼反射的光线,确定第j时间点的第1图像至第n图像;根据第j时间点的眼球数据测量装置,确定第j眼球数据测量装置模型;根据第j时间点的图像以及第j眼球数据测量装置模型,确定左眼映射关系组或右眼映射关系组或左眼映射关系组和右眼映射关系组;所述第i+n(j-1)相对位置为第j时间点内第i图像采集设备和用户左眼眼球或右眼眼球之间的相对位置,当第i图像采集设备在第j时间点内位于第i+n(j-1)相对位置上时,第i图像采集设备能够在不被遮挡的前提下采集到用户左眼或右眼或左眼与右眼反射的光线。所述第j时间点的图像包括第j时间点的第1图像至第n图像。具体实施时,图像采集设备的总数量n以及时间点的总数量m基于需求设定。图1所示的实施例中设定m等于3。图1所示的实施例中第1图像采集设备101a至第n图像采集设备118a呈环形阵列排列。图1所示的实施例中,第1图像采集设备101a至第n图像采集设备118a具体为第1图像采集设备101a、第2图像采集设备102a、第3图像采集设备103a、第4图像采集设备104a、第5图像采集设备105a、第6图像采集设备106a、第7图像采集设备107a、第8图像采集设备108a、第9图像采集设备109a、第10图像采集设备110a、第11图像采集设备111a、第12图像采集设备112a、第13图像采集设备113a、第14图像采集设备114a、第15图像采集设备115a、第16图像采集设备116a、第17图像采集设备117a以及第18图像采集设备118a。
131、112如图2所示,图2为本技术实施例一提供的又一种眼球数据测量装置的结构示意图,图2所示的眼球数据测量装置包括:。
132、第1图像采集设备至第n图像采集设备。在图2所示的实施例中,设定图像采集设备的数量n等于54,第1图像采集设备101b为至第n图像采集设备均标记为101b,第i图像采集设备上安装有第i位置标记件或背景显示件ⅱ5b2。图2所示的实施例中只标注了3个图像采集设备101b,其余的51个图像采集设备101b未标记。
133、调节组件6b,所述调节组件6b上安装有第1图像采集设备至第n图像采集设备。
134、背景图像显示件5b,所述背景图像显示件5b至少包括显示面51b,所述显示面51b用于显示背景图像52b。图2所示的实施例中,显示面的表面形状为平面,背景图像52b为平面内的正方形网格图像(棋盘图像)。
135、背景显示件ⅱ5b1,所述背景图像显示件5b1至少包括显示面51b1,所述显示面51b1用于显示背景图像52b1。
136、注视目标4b,所述注视目标4b用于引导用户的眼球注视所述注视目标4b。
137、其中,在用户控制眼球注视所述注视目标的前提下,通过调节组件调节第1图像采集设备至第n图像采集设备的空间位置,使第i图像采集设备在第j时间点内位于第i+n(j-1)相对位置上,i取不大于n的正整数,n为图像采集设备的总数量,j取不大于m的正整数,m为时间点的总数量;分别根据第1图像采集设备至第n图像采集设备在第j时间点内采集用户左眼或右眼或左眼与右眼反射的光线,确定第j时间点的第1图像至第n图像;根据第j时间点的眼球数据测量装置,确定第j眼球数据测量装置模型;根据第j时间点的图像以及第j眼球数据测量装置模型,确定左眼映射关系组或右眼映射关系组;所述第i+n(j-1)相对位置为第j时间点内第i图像采集设备和用户左眼眼球或右眼眼球之间的相对位置,当第i图像采集设备在第j时间点内位于第i+n(j-1)相对位置上时,第i图像采集设备能够在不被遮挡的前提下采集到用户左眼或右眼或左眼与右眼反射的光线。图1和图2所示的眼球数据测量装置使第1图像采集设备至第n图像采集设备呈环形阵列排列。具体实施时第j时间点所在的时刻通常不会预先设定,当第1图像采集设备至第n图像采集设备确定第j时间点的第1图像至第n图像这一过程完成时,达到第j时间点。图2所示的实施例中允许只设定1个时间点。图2所示的实施例中第1图像采集设备101b为至第n图像采集设备均标记为101b呈多层排布,每一层图像采集设备101b呈环形阵列排布。
138、113如图3所示,图3为本技术实施例一提供的又一种眼球数据测量装置的结构示意图,图3所示的眼球数据测量装置包括:。
139、第1图像采集设备101c至第n图像采集设备120c,n为大于0的正整数;第i图像采集设备用于在不同的空间位置下采集所述用户左眼或右眼或左眼与右眼反射的光线形成第i图像,i取不大于n 的正整数。在图3所示的实施例中,设定图像采集设备的数量n等于20。第i图像采集设备上安装有第i位置标记件130c。
140、调节组件6c,所述调节组件6c上安装有第1图像采集设备101c至第n图像采集设备120c。图3所示的实施例中,基于所述调节组件6c第1图像采集设备101c至第n图像采集设备120c能够以矩形阵列的方式排布。
141、背景图像显示件。图3所示的实施例中未显示背景图像显示件。
142、注视目标4c,所述注视目标4c用于引导用户的眼球注视所述注视目标4c。
143、222在本实施例一中,包括第1图像至第n图像在内的任何图像都包括左眼反光特征以及左眼眼球特征或都包括右眼反光特征以及右眼眼球特征或都包括左眼反光特征、左眼眼球特征、右眼反光特征以及右眼眼球特征;所述左眼反光特征包括背景图像的像以及光斑特征;所述右眼反光特征包括背景图像的像以及光斑特征;所述左眼眼球特征包括:左眼瞳孔特征、左眼虹膜纹理特征以及左眼虹膜边界特征,所述左眼眼球特征还可能包括左眼巩膜斑点特征以及左眼巩膜血丝特征;所述右眼眼球特征包括:右眼瞳孔特征、右眼虹膜纹理特征以及右眼虹膜边界特征,所述右眼眼球特征还可能包括右眼巩膜斑点特征以及右眼巩膜血丝特征;当用户左眼眼球的巩膜上存在斑点时,所述左眼眼球特征包括左眼巩膜斑点特征,当用户左眼眼球的巩膜上存在血丝时,所述左眼眼球特征包括左眼巩膜血丝特征;当用户右眼眼球的巩膜上存在斑点时,所述右眼眼球特征包括右眼巩膜斑点特征,当用户右眼眼球的巩膜上存在血丝时,所述右眼眼球特征包括右眼巩膜血丝特征。
144、如图4或图5所示,图4为本技术实施例一提供的一种第1图像的示意图,图5为本技术实施例一提供的又一种第1图像的示意图,所示第1图像包括:左眼反光特征911以及左眼眼球特征912;所述左眼反光特征911包括:背景图像的像52a11以及第1图像采集设备的像101a11至第n图像采集设备的像118a11;所述左眼眼球特征912包括:左眼瞳孔特征9121、左眼虹膜纹理特征9122、左眼虹膜边界特征9123、左眼巩膜斑点特征9124以及左眼巩膜血丝特征9125。在图5所示的实施例中,包含18个用实心圆点表征的图像采集设备的像,依次是第 1图像采集设备的像101a11至第n图像采集设备的像118a11。图4或图5所示的第1图像基于图1所示的第1图像采集设备101a确定,至于第2图像至第n图像的示意图未在本实施例一中显示,第2图像至第n图像的示意图可参照图4所示的第1图像的示意图。基于图2所示的眼球数据测量装置所确定的第1图像至第n图像未在本技术实施例中显示,图1所示的眼球数据测量装置和图2所示的眼球数据测量装置的区别仅在于所述运动导向部件的结构不同,二者包含的第i图像采集设备采集的第i图像基本相同。
145、当第i图像采集设备的感光元件能够接收到用户左眼反射的光线时,第i图像采集设备采集所述用户左眼反射的光线形成的第i图像中包括左眼反光特征以及左眼眼球特征;当第i图像采集设备的感光元件能够接收到用户右眼反射的光线时,第i图像采集设备采集所述用户右眼反射的光线形成的第i图像中包括右眼反光特征以及右眼眼球特征;当第i图像采集设备的感光元件能够接收到用户左眼和右眼反射的光线时,第i图像采集设备采集用户左眼和右眼反射的光线形成的第i图像中包括左眼反光特征、右眼反光特征、左眼眼球特征以及右眼眼球特征。
146、在图4或图5所示的实施例中,第 i位置标记件散发光线或将光线漫反射进第 i图像采集设备的镜头中,并被接收形成了图4或图5所示第 i位置标记件的像,第 i位置标记件的像被作为的第i图像中的第i图像采集设备的像,第 i位置标记件用于在第i图像中形成第 i位置标记件的像,第 i位置标记件的像用于标记第i图像采集设备镜头的像在第i图像中的位置,第i图像采集设备镜头的像较于第i位置标记件的像是模糊的,且较于第i位置标记件的像难以准确地在第i图像中标定或确定第i图像采集设备镜头的像的位置坐标,为了准确地确定所述第i图像采集设备镜头的像的位置坐标,在第i图像采集设备上安装第i位置标记件。
147、333显示面发出的光线经用户左眼角膜或右眼角膜镜面反射进第i图像采集设备,并被接收,形成了第i图像包含的背景图像的像。在本实施例一中,结合图1和图5所示,显示面51a发出的光线经用户左眼角膜镜面反射进第1图像采集设备至第n图像采集设备,并被接收,分别形成了第1图像包含的背景图像的像52a11至第n图像包含的背景图像的像;至于第2图像包含的背景图像的像至第n图像包含的背景图像的像未在本实施例一中显示。
148、第i位置标记件发出的光线或第i图像采集设备漫反射出的光线经用户左眼或右眼的角膜镜面反射进第i图像采集设备,并被接收,形成了第i图像包含的第i图像采集设备的像。在本实施例一中,结合图1和图5所示,第1位置标记件至第n位置标记件发出的光线经用户左眼901a角膜镜面分别反射进第1图像采集设备至第n图像采集设备,并被接收,形成了第1图像包含的第 1图像采集设备的像101a11至第n图像包含的第n图像采集设备的像;至于第2图像包含的第2图像采集设备的像至第n图像包含的第n图像采集设备的像未在本实施例一的附图中显示。
149、444如图1所示,注视目标4a和所述调节组件的位置关系已知;其中,所述注视目标为空间中的一个点,所述注视目标所在的点用于确定左眼视轴线模型以及右眼视轴线模型,所述注视目标所在的点能够被人眼分辨出来,且所述注视目标所在的点能够在不被遮挡的前提下被人眼注视。
150、注视目标引导用户的眼球注视该注视目标时,用户左眼视轴线或右眼视轴线所在的直线过所述注视目标所在的点,此时就已经构成了确定用户左眼视轴线或右眼视轴线所在直线的第一个条件,因为用户左/右眼视轴线所在的直线过用户左/右眼瞳孔所在的点,所以再确定左/右眼瞳孔和所述调节组件之间的位置关系,就能确定左/右眼视轴线所在的直线(因为不同的两点确定一条直线),该直线就是左/右眼视轴线模型。
151、在具体实施时,可将镜头作为注视目标,还可以将物体作为注视目标。
152、将镜头作为注视目标包括:设置图像采集设备ⅲ,并将图像采集设备ⅲ的镜头中心作为注视目标,所述图像采集设备ⅲ的镜头中心和所述调节组件的位置关系已知;或将第1图像采集设备至第n图像采集设备在内的任何一个图像采集设备的镜头作为注视目标,任何一个所述图像采集设备的镜头和所述调节组件的位置关系已知。在图1所示的实施例中,设置图像采集设备ⅲ,并将图像采集设备ⅲ的镜头中心作为注视目标4a;其中,所述图像采集设备ⅲ能用于采集瞳孔图像,所述瞳孔图像用于确定左眼视轴线模型以及右眼视轴线模型。
153、如图6所示,图6为本技术实施例一提供的一种瞳孔图像的示意图,所示瞳孔图像9d包括:左眼眼球特征912d以及右眼眼球特征922d,所述左眼眼球特征912d包括:左眼瞳孔特征9121d、左眼虹膜纹理特征9122d、左眼虹膜边界特征9123d、左眼巩膜斑点特征9124d以及左眼巩膜血丝特征9125d,所述右眼眼球特征912d包括:右眼瞳孔特征9221d、右眼虹膜纹理特征9222d、右眼虹膜边界特征9223d、右眼巩膜斑点特征9224d以及右眼巩膜血丝特征9225d。图6所示的瞳孔图像基于图1所示的眼球数据测量装置包含的图像采集设备ⅲ采集用户左眼瞳孔和右眼瞳孔漫反射的光线确定。
154、将物体作为注视目标的方法具体包括:将和所述调节组件的位置关系已知且能够被人眼分辨出来,且能够被人眼不被遮挡得注视的点作为所述注视目标。在图2所示的实施例中,提供了3种注视目标,分别是安装在调节组件6b上的三维物体4b21的顶点4b22、印在调节组件6b上的点4b1以及激光发射装置4b31照射在调节组件6b上的点4b32。
155、在图1所示的实施例中,还可将背景图像显示件5a上显示的背景图像52a上的某个交点作为所述注视目标,具体的,背景图像52为网格图像,该网格图像包含多条经线(纵线)以及多条纬线(横线),该网格图像中,不同经线和不同纬线相交产生了多个交点,其中的任何一个交点都能够作为所述注视目标。
156、555本实施例一中,第i位置标记件至少包含第i发光部,所述第i发光部能够用于以散射的方式出射第i检测光线,从而形成第i图像包含的角膜反射的第i图像采集设备的像。第j时间点的第i图像中第i图像采集设备的像用于确定第i+n(j-1)特殊光路ⅲ模型;第i+n(j-1)特殊光路ⅲ模型为基于第i图像采集设备模型和第i图像中角膜反射的第i图像采集设备的像,对第j时间点下第i图像采集设备的光线汇集区域散发的光线中沿角膜法线照射到角膜表面并经角膜镜面反射后射进第i图像采集设备并被接收的光线从被角膜镜面反射开始至射进第i图像采集设备为止空间中走过路径的建模。第i检测光线经用户角膜镜面反射进第i图像采集设备,并被接收,形成了第i图像包含的第i图像采集设备的像。第1发光部至第n发光部能够自发光或能够将自然光线反射。当i分别取正整数1至n时,第i位置标记件分别为第1位置标记件至第n位置标记件,第1位置标记件至第n位置标记件至少分别包含1发光部至第n发光部。图1所示的实施例中,显示了分别安装在第1图像采集设备101a至第n图像采集设备118a上的位置标记件130a。
157、其中,若包含所述位置标记件,则第i位置标记件的发光部的几何中心位于第i图像采集设备的光线汇集区域内,或距第i图像采集设备的光线汇集区外表面的距离小于第一球体的半径的三分之一;包括第1图像采集设备至第n图像采集设备以及所述图像采集设备ⅲ在内的任何一个图像采集设备的光线汇集区域为,能够射向该图像采集设备的镜头并能够经过反射或折射最终射向该图像采集设备包含的感光元件有效部分的所有光线在照射到图像采集设备表面之前,这些光线分别所在的直线相互相交的空间区域和第一球体所在空间区域的相交部分;所述第一球体的球心重合于为第一个屈光件的几何中心,所述第一球体的半径等于第一个屈光件的几何中心到感光元件之间的最小距离;第一个屈光件为,能够射进该图像采集设备镜头并能够被该图像采集设备包含的感光元件接收的所有光线在经过该图像采集设备包含的所有屈光件时最先经过的屈光件;第一个屈光件的几何中心为第一个屈光件所在几何体的质心;所述感光元件有效部分为感光元件上能够接收光线并将光线转化成电信号的部分;所述第i位置标记件的发光部的几何中心为第i位置标记件的发光部所在几何体的质心。第i图像采集设备中心在第i图像采集设备的光线汇集区域内,具体的,第i图像采集设备中心所在的点为第i图像采集设备光线汇集区域内的点。
158、如图7所示,图7为本技术实施例一提供的一种图像采集设备光线汇集区域的剖面示意图,所示包括图像采集设备101a,图像采集设备的屈光件101aa,图像采集设备的感光元件101ba,空间中的点e’,空间中的点f’,空间中的点g’,光线101b1a、光线101b2a以及光线101b3a,光线101b1a为被空间中的点e’漫反射且能够射进屈光件101aa并能够被感光元件101ba有效部分接收的所有光线,光线101b2a为被空间中的点f’漫反射且能够射进屈光件101aa并能够被感光元件101ba有效部分接收的光线,光线101b3a为被空间中的点g’漫反射且能够射进屈光件101aa并能够被感光元件101ba有效部分接收的光线。为了区分光线101b1a、光线101b2a和光线101b3a,在图7所示的实施例中,光线101b1a用点线表征,光线101b2a用实线表征,光线101b3a用虚线表征。
159、在图7所示的实施例中,所述图像采集设备101a只包含一个屈光件,所述图像采集设备101a的所述光线汇集区域和屈光件101aa所在的空间区域重叠,而在实际应用中,图像采集设备可能包含多个屈光件,包含多个屈光件的图像采集设备的光线汇集区域可以根据其图像采集设备的设计图来精准确定,可以肯定的是,图像采集设备包含的所述光线汇集区域重叠于第一空间区域,所述第一空间区域为能够射进该图像采集设备镜头并能够被该图像采集设备包含的感光元件有效部分接收的所有光线从射进该图像采集设备的包含的第一个屈光件开始到射直至照射到该图像采集设备包含的感光元件有效部分上为止走过的路径所组成的空间区域;需要说明的是,该图像采集设备包含的第一个屈光件为,能够射进该图像采集设备镜头并能够被该图像采集设备包含的感光元件接收的所有光线在经过该图像采集设备包含的屈光件组时最先经过的屈光件。
160、在具体实施时,包括第1发光部至第n发光部在内的所述发光部的发光方式可以是消耗电能发光,还可以是消耗化学能发光,还可以是将照射而来的自然光线反射出去从而达到发光的目的,如果所述发光部的发光方式是消耗电能发光,其发光部所在的位置标记件还包括导电部,所述导电部用于将电能传递至发光部,如果所述发光部的发光方式是消耗化学能发光,所述其发光部所在的位置标记件还包含装载件,所述装载件用于装载化学试剂,所述化学试剂能够作为发光部将化学能转化为光能,应理解本技术主要提供一种眼球数据测量装置,对于其子部件发光部的结构不做限定。
161、666如图8和图9所示,图8为本技术实施例一提供的图1中第1种运动导向部件61a的结构示意图,图9为本技术实施例一提供的图1中第2种运动导向部件62a至第4种运动导向部件64a的结构示意图,结合图8和图9所示,所述调节组件包括:o种运动导向部件,该o种所述运动导向部件依次为第1种运动导向部件至第o种运动导向部件,o为大于等于1的正整数;不同第2种运动导向部件62a可移动的安装在第1种运动导向部件上;不同第e+1种运动导向部件可移动的安装在第e种运动导向部件上,e取不大于o的正整数;其中,第1图像采集设备至第n图像采集设备在内的n个图像采集设备分布安装在不同第o种运动导向部件上。图9所示的实施例中仅显示了图1中调节组件包含的第2种运动导向部件62a至第4种运动导向部件64a,未显示图1中的背景显示件5a,且未显示所述1种运动导向部件61a。
162、在图8和图9所示的实施例中设定o等于4,且存在4种运动导向部件,依次是第1种运动导向部件61a、第2种运动导向部件62a、第3种运动导向部件63a以及第4种运动导向部件64a,第1种运动导向部件61a的数量为1个,第2种运动导向部件62a至第4种运动导向部件64a的数均为20个,第1图像采集设备至第n图像采集设备安装在不同第4种运动导向部件64a上。
163、777第e+1种运动导向部件相对于第e种运动导向部件能够平动或转动。通过第1种运动导向部件以及第2种运动导向部件至第o种运动导向部件,能够实现对第1图像采集设备至第n图像采集设备在内的任何一个图像采集设备在不同维度上的平动和转动,实现对第1图像采集设备至第n图像采集设备在内的任何一个图像采集设备空间位置的调节,进而能够使第i图像采集设备的光线汇集区域在所述第i+n(j-1)相对位置下采集第i图像。
164、如图10所示,图10为本技术实施例一提供的图1中调节组件的示意图,图10中显示了显示了图1中的调节组件6a,并隐藏了背景图显示件5a,图10显示了1个第1种运动导向部件61a、18个第2种运动导向部件62a、18个第3种运动导向部件63a以及18个第4种运动导向部件64a,图10中只标出了第1种运动导向部件61a、部分第2种运动导向部件62a、部分第3种运动导向部件63a以及部分第4种运动导向部件64a。
165、如图11所示,图11为图10的局部放大图,图10中放大显示了图10中的4个第2种运动导向部件62a、4个第3种运动导向部件63a以及4个第4种运动导向部件64a;图11中显示的4个第2种运动导向部件62a可移动的安装在第1种运动导向部件61a上,在图10中除去图11中放大显示的4个第2种运动导向部件62a,其余的14个第2种运动导向部件62a均以相同的方式可移动的安装在第1种运动导向部件61a上;图11中显示的4个第3种运动导向部件63a可移动的安装在图11中显示的4个第2种运动导向部件62a上,在图10中除去图11中放大显示的4个第3种运动导向部件63a,其余的14个第3种运动导向部件63a分别以相同的方式可移动的安装在14个第2种运动导向部件62a上;图11中显示的4个第4种运动导向部件64a可移动的安装在图11中显示的4个第3种运动导向部件63a上,在图10中除去图11中放大显示的4个第4种运动导向部件64a,其余的14个第4种运动导向部件64a分别以相同的方式可移动的安装在14个第3种运动导向部件63a上。
166、在图1所示的实施例中,结合图1、图8、图9、图10以及图11所示,第2种运动导向部件62a可移动的安装在第1种运动导向部件61a上。具体的,第1种运动导向部件61a上嵌有导向板61ba,第2种运动导向部件62a上设有突起62aa,突起62aa可移动的安装在导向板61ba内。
167、在图1所示的实施例中,结合图1、图8、图9、图10以及图11所示,第3种运动导向部件63a可移动的安装在第2种运动导向部件62a上。具体的,第2种运动导向部件62a上设有导向槽62ba,第3种运动导向部件63a上设有导轨63aa,导轨63aa可移动的安装在导向槽62ba内。
168、在图1所示的实施例中,结合图1、图8、图9、图10以及图11所示,第4种运动导向部件64a可移动的安装在第3种运动导向部件63a上。具体的,第3种运动导向部件63a上设有导轨63ba,第4种运动导向部件64a上设有导向槽64ba,导向槽64ba可移动的安装在导轨63ba内。
169、在图2所示的实施例中,调节组件6b是唯一的运动导向部件,所有图像采集设备101b均安装在调节组件6b上。
170、888因为不同运动导向部件之间能够滑动或转动,所以不图像采集设备的空间位置是能够变化的,为了能够实时确定不同图像采集设备的空间位置信息,所述调节组件还包括位置传感器,所述位置传感器用于测量第1图像采集设备至第n图像采集设备的空间位置信息,所述空间位置信息用于确定不同时间点内对应的不同眼球数据测量装置模型,不同所述眼球数据测量装置模型用于确定左眼映射关系组或右眼映射关系组。
171、本技术提供三种设置位置传感器的方法,该三种方法依次是第一种设置位置传感器的方法至第三种设置位置传感器的方法。
172、第一种设置位置传感器的方法为:将所述位置传感器设定为电信号位置传感器,在两个相连且能够相互平动或转动的运动导向部件之间安装不同电信号位置传感器,所述电信号位置传感器用于感应两个相连且能够相互平动或转动的运动导向部件之间位置关系。具体的,单个电信号位置传感器分为两个部分并分别固定安装在两个相连且能够相互平动或转动的运动导向部件上,当该两个相连且能够相互平动或转动的运动导向部件之间处于不同的位置关系下时,单个电信号位置传感器内部都会产生相应的不同电信号,并通过对所述电信号的接收与计算能够确定该两个相连且能够相互平动或转动的运动导向部件之间的位置关系,通过计算所有相连的运动导向部件之间的位置关系就能够确定出第1图像采集设备至第n图像采集设备的空间位置信息。常见的所述电信号位置传感器包括但不但限于光栅尺,所述光删尺为数控加工中心(cnc)中常见的位置传感器,用于测量数控加工中心中x轴、y轴以及z轴的位置状态,以保证零件加工的精度。需要说明的是,伺服电机或进步电机在内的能够感应运动状态的电机也应当视作所述电信号位置传感器,伺服电机或进步电机分为两个能够相互运动的部分并分别能够安装在两个相连且能够相互平动或转动的运动导向部件之间。能够转动的伺服电机或进步电机分为的两个能够相互运动的部分可以是转子与定子,直线电机形式的伺服电机或进步电机分为的两个能够相互滑动的部分。
173、第二种设置位置传感器的方法为:将第1图像采集设备至第n图像采集设备分别作为不同光学位置传感器,并分别用于测量第1图像采集设备至第n图像采集设备的空间位置,具体的,包括:。
174、设置参照物ⅰ,所述参照物ⅰ可以是三维物体也可以是印在平面上的二维图形,具体的,所述参照物ⅰ上至少包含3个点,该三个点相互之间的位置关系已知,且该3个点和所述第1种运动导向部件的位置关系已知,且需保证,第i图像采集设备采集第i图像时,第i图像中包含该3个点的像,且第i图像中该3个点的像能够被清晰得识别出来,所述参照物ⅰ用于作为确定第i图像采集设备空间位置的基准。在具体实施时可将正立方体等形状已知的且有清晰清晰顶点物体做为参照物ⅰ,还可将二维码等形状已知且有清晰轮廓的二维图形做为参照物ⅰ。
175、根据第i图像采集设备采集所述参照物ⅰ反射的光线得到的第i图像中参照物ⅰ的像,确定第i图像采集设备和所述参照物ⅰ的位置关系,进而确定第i图像采集设备的空间位置信息。
176、第三种设置位置传感器的方法为:设置眼球数据测量装置包含图像采集设备ⅳ,并设定图像采集设备ⅳ和第1种运动导向部件之间的位置关系已知并将所述图像采集设备ⅳ作为光学位置传感器,所述图像采集设备ⅳ用于采集第1图像采集设备至第n图像采集设备的反射的光线,以得到图像ⅳ,根据对所述图像ⅳ进行数据分析,计算出所述第1图像采集设备至第n图像采集设备的空间位置,从而确定第1图像采集设备至第n图像采集设备的空间位置信息。在具体实施时,第1图像采集设备至第n图像采集设备上还可分别安装第1参照物ⅱ至第n参照物ⅱ,因为所述图像采集设备的外形可能存在圆滑的倒角,导致其轮廓可能不够清晰,第1参照物ⅱ至第n参照物ⅱ需拥有清晰的轮廓,以有助于更加准确的计算出第1图像采集设备至第n图像采集设备的空间位置。
177、其中,第1图像采集设备至第n图像采集设备的空间位置信息具体为第1图像采集设备至第n图像采集设备分别和第1种运动导向部件之间的位置关系。
178、实@施例二。
179、实施例一所述的眼球数据测量装置能够用于确定左眼视轴线映射关系和右眼视轴线映射关系,所述左眼视轴线映射关系和右眼视轴线映射关系能够用于实现眼动追踪功能,所述眼动追踪功能可应用与控制电子设备、广告分析、心里研究等领域。
180、基于上述眼球数据测量装置,本技术实施例二还提供了一种左眼视轴线映射关系确定方法和右眼视轴线映射关系确定方法,所述左眼视轴线映射关系确定方法和右眼视轴线映射关系确定方法如图12所示,图12为本技术实施例二提供的一种左眼视轴线映射关系确定方法和右眼视轴线映射关系确定方法的示意图,该方法包括:。
181、步骤s11:在用户控制眼球注视所述注视目标的前提下,通过调节组件调节第1图像采集设备至第n图像采集设备的空间位置,使第i图像采集设备在第j时间点内位于第i+n(j-1)相对位置上。m为时间点的总数量,m个时间点依次为第1时间点至第m时间点。所述第i+n(j-1)相对位置为第j时间点内第i图像采集设备和用户左眼眼球或右眼眼球之间的相对位置,当第i图像采集设备在第j时间点内位于第i+n(j-1)相对位置上时,第i图像采集设备能够在不被遮挡的前提下采集到用户左眼或右眼或左眼与右眼反射的光线。所述i+n(j-1)为数字编号,且所述i+n(j-1)为正整数,当i取正整数1至n在内的不同正整数,j取正整数1至m在内的不同正整数时,数字编号i+n(j-1)分别为正整数1至m*n;例如当i取1,j取1时,所述i+n(j-1)等于1+n(1-1)等于1;例如当i取1,j取2时,所述i+n(j-1)等于1+n(2-1)等于1+n;例如当i取n,j取m时,所述i+n(j-1)等于n+n(m-1)等于m*n。
182、当j依次取正整数1至m时,所述第j时间点依次为第1时间点至第m时间点,当i依次取正整数1至n时,所述第i图像采集设备依次为第1图像采集设备至第n图像采集设备。通过调节组件调节第1图像采集设备至第n图像采集设备的空间位置,使第i图像采集设备在第j时间点内位于第i+n(j-1)相对位置上,具体的,所述调节组件能够在第j时间点内使第1图像采集设备至第n图像采集设备在第j时间点内分别位于第1+n(j-1)相对位置至n+n(j-1)相对位置上。
183、步骤s12:分别根据第1图像采集设备至第n图像采集设备在第j时间点内采集用户左眼或右眼或左眼与右眼反射的光线,确定第j时间点的第1图像至第n图像。j取不大于m的正整数,当j依次取1、2、……,m时,第j时间点的第1图像至第n图像依次为第1时间点时的第1图像至第n图像、第2时间点时的第1图像至第n图像、……、第m时间点时的第1图像至第n图像。在第j时间点下,第i图像采集设备采集的图像记为第j时间点的第i图像。第j时间点的第1图像至第n图像为第j时间点下第1图像采集设备至第n图像采集设备分别采集的第1图像至第n图像。
184、如图13所示,图13为本技术实施例二提供的一种第1时间点的第1图像的示意图,所示第1时间点的第1图像9ej1包括:左眼反光特征911j1以及左眼眼球特征912j1。所述左眼反光特征911j1包括:背景图像的像52a11j1以及第1图像采集设备的像101a11j1。所述左眼眼球特征912j1包括:左眼瞳孔特征9121j1、左眼虹膜纹理特征9122j1、左眼虹膜边界特征9123j1以及左眼巩膜血丝特征9125j1。在图13所示的实施例中,包括20个用实心圆点表征的图像采集设备的像,依次是第 1图像采集设备的像101a11j1、第 2图像采集设备的像102a11j1,一直到第n图像采集设备的像118a11j1。图13为本技术实施例二提供的第1时间点的第1图像的示意图,至于第1时间点的第2图像至第n图像的示意图、第2时间点的第1图像至第n图像的示意图,一直到第m时间点的第1图像至第n图像的示意图未在本技术实施例二中显示,第1时间点的第2图像至第n图像的示意图、第2时间点的第1图像至第n图像的示意图,一直到第m时间点的第1图像至第n图像的示意图可参图13所示的照第1时间点的第1图像的示意图9ej1。图13中还包括标记点91p1’以及标记点91p2’。
185、步骤s13:根据第j时间点的眼球数据测量装置,确定第j眼球数据测量装置模型;其中,所述第j眼球数据测量装置模型包括:第1图像采集设备模型至第n图像采集设备模型、第j注视目标模型以及第j背景图像模型。所述第j背景图像模型为第j眼球数据测量装置模型中的一个平面或曲面内的图像,且该图像和所述背景图像的内容即形状完全相同,该图像在一个有界平面或有界曲面内,该图像所在的有界平面或有界曲面具体为该图像存在内容的部分或该图像的像素点所在的片体区域,该片体区域的形状是有界平面或有界曲面。第1图像采集设备至第n图像采集设备分别和第j眼球数据测量装置模型中的第1图像采集设备模型至第n图像采集设备模型相对应;注视目标和第j注视目标模型相对应;背景图像和第j背景图像模型相对应。第j眼球数据测量装置模型中的第1图像采集设备模型至第n图像采集设备模型、第j注视目标模型以及第j背景图像模型分别用于表征第j时间点的第1图像采集设备至第n图像采集设备、注视目标以及背景图像,进一步,第j眼球数据测量装置模型为对于第j时间点下第1图像采集设备至第n图像采集设备、注视目标以及背景图像的建模,第j眼球数据测量装置模型包含的第1图像采集设备模型至第n图像采集设备模型、第j注视目标模型以及第j背景图像模型分别是对于第j时间点下第1图像采集设备至第n图像采集设备、注视目标以及背景图像的建模。
186、当j依次取1至m时,第j眼球数据测量装置模型依次为第1眼球数据测量装置模型至第m眼球数据测量装置模型,需要注意的是,第j眼球数据测量装置模型根据第j时间点内,所述位置传感器测量得到的所述空间位置信息确定,进一步,第j眼球数据测量装置模型包括的第1图像采集设备模型至第n图像采集设备模型、第j注视目标模型(第j图像采集设备ⅲ模型)及第j背景图像模型相互之间的位置关系等价于第j时间点内的第1图像采集设备至第n图像采集设备、注视目标(图像采集设备ⅲ)以及显示件显示的背景图像相互之间的位置关系。第j眼球数据测量装置模型为第j时间点内的眼球数据测量装置的三维模型,具体的,第j眼球数据测量装置模型为第j时间点内基于所述位置传感器测量的所述空间位置信息确定的眼球数据测量装置的三维模型,第j眼球数据测量装置模型为对于第j时间点内眼球数据测量装置的建模。在一些实施例中,第j注视目标模型为第j图像采集设备ⅲ模型,在另一些实施例中第j注视目标模型用一个点表征,即第j注视目标模型建模为一个点。第j图像采集设备ⅲ模型为第j眼球数据测量装置模型中的图像采集设备ⅲ模型,用于表征第j时间点的图像采集设备ⅲ模型。
187、如图14所示,图14为本技术实施例二提供的一种第1眼球数据测量装置模型的结构示意图,所示第1眼球数据测量装置模型包括:第1图像采集设备模型101amj1至第18图像采集设备模型118amj1、第1图像采集设备ⅲ模型4amj1以及第1背景图像模型52amj1。在图14所示的实施例中,第1注视目标模型为第1图像采集设备ⅲ模型4amj1。图14所示的实施例中还包括:第1左眼视轴线模型9121sj1、第1右眼视轴线模型9221sj1、第1左眼角膜模型913sj1以及第1右眼角膜模型923sj1。至于第2眼球数据测量装置模型至第m眼球数据测量装置模型的结构示意图本技术实施例二不再一一列出,第2眼球数据测量装置模型至第m眼球数据测量装置模型的结构示意图可参照图14所示的第1眼球数据测量装置模型的结构示意图。
188、基于所述位置传感器测量图1所示的第1图像采集设备101a至第n图像采集设备118a的空间位置信息。基于所述空间位置信息就能确定第1图像采集设备模型101am至第n图像采集设备模型118am、第1图像采集设备ⅲ模型4am以及第1背景图像模型52am相互之间的位置关系,至于确定所述相互之间的位置关系的方法,已经是现有技术,本文不再赘述。例如现有技术中,数控机床通过位置传感器测量x轴、y轴以及z轴相互之间的位置关系就能够确定刀具和工件相互之间的位置关系。
189、在不同的时间点内所述调节组件会基于需求调节第1图像采集设备至第n图像采集设备至不同的空间位置下,所述位置传感器能够用于在不同时间点内确定相应的空间位置信息,进而确定不同时间点对应的眼球数据测量装置模型,第j时间点对应的第j眼球数据测量装置模型包含的第1图像采集设备模型至第n图像采集设备模型、第j注视目标模型(第1图像采集设备ⅲ模型)以及第j背景图像模型相互之间的位置关系等价于第j时间点内第1图像采集设备至第n图像采集设备、注视目标(图像采集设备ⅲ)以及显示面上显示的背景图像相互之间的位置关系;其中,所述空间位置信息以第1种运动导向部件为参考系。
190、在图14所示的实施例中,第1图像采集设备模型101am至第n图像采集设备模型118am以及第1图像采集设备ⅲ模型4am均建模为底面是矩形的正四棱锥,且每个所述正四棱锥的顶点为其对应图像采集设备模型的光线汇集区域模型,所述光线汇集区域模型用“+”标出,以表征对应其对应的图像采集设备的所述光线汇集区域,所述光线汇集区域为图像采集设备内部的一处空间区域,在本技术实施例二中,将所述光线汇集区域模型用正四棱锥的顶点近似得表达,在具体实施时也可表达为一处空间区域,应理解,本文主要介绍一种左眼映射关系组和右眼映射关系组的确定方法,至于所述光线汇集区域模型在虚拟的三维空间在如何表征不做限定。需要注意的是,在本技术实施例二中,所述正四棱锥的顶点具体指正四棱锥中,同时和正四棱锥4条棱/边相连的顶点。
191、在本技术实施例二中,将第j眼球数据测量装置模型中的第i图像采集设备模型的光线汇集区域模型记为第i+n(j-1)光线汇集区域模型。
192、如图15所示,图15为本技术实施例二提供的一种图像采集设备模型确定原理的示意图,在图15所示的实施例中,以图1所示的第1图像采集设备101a作为示例,来演示根据图1所示的第1图像采集设备101a确定图14所示的第1图像采集设备模型101amj1的原理,进一步,如图15所示,在第1图像采集设备101a采集光线组99包含的所有光线形成对应的图像时,光线组99包含的所有光线可近似的看作相交于点g(点g用于近似地表征第1图像采集设备101a的所述光线汇集区域),用一个垂直于第1图像采集设备101a光轴(所述光轴图图14未示)的平面991将光线组99包含的所有光线走过的路径截断,位于平面991和点g之间的被截断的所述路径组成了一个正四棱锥,该正四棱锥就可作为图14所示的第1图像采集设备模型101am;其中,所述光线组99为自然光线中,射进第1图像采集设备101a镜头并被其感光元件有效部分接收从而形成对应第1图像的光线。除去图14所示的第1图像采集设备模型101am以外,图14所示的第2图像采集设备模型102am至第n图像采集设备模型118am以及第1图像采集设备ⅲ模型4am依次根据图1所示的第2图像采集设备102a至第n图像采集设备118a以及图像采集设备ⅲ4a,并基于和确定图14所示的第1图像采集设备模型101amj1相同的原理确定。
193、图14所示的实施例中,包括第1图像采集设备模型101am至第n图像采集设备模型118am以及第1图像采集设备ⅲ模型4am在内的任何一个图像采集设备模型用于根据该图像采集设备采集到图像上的某一点确定该点对应的光线模型,任何一个图像采集设备模型和其对应的光线模型之间的位置关系能够用于模拟该图像采集设备采集图像时射向该图像采集设备采设备并被接收形成对应的图像上对应该点的那条光线和该图像采集设备之间的位置关系。
194、本技术实施例二提供一种根据任何一个图像采集设备采集的图像和其对应的图像采集设备模型,确定其采集的图像上任一点对应的光线模型的方法,该方法简称为光线模型确定方法,具体的,所述光线模型确定方法包括:。
195、步骤s13.1:确定眼球数据测量装置模型;其中,眼球数据测量装置模型包含的图像采集设备模型均建模为正四棱锥。如图14所示,在图14所示的眼球数据测量装置模型中,任何一个图像采集设备模型均建模为正四棱锥,每一个图像采集设备模型用于表征其对应的图像采集设备,进一步,第1图像采集设备模型101am至第n图像采集设备模型118am以及第1图像采集设备ⅲ模型4am分别用于表征图1所示的眼球数据测量装置中的第1图像采集设备101a至第n图像采集设备118a以及图像采集设备ⅲ4a。
196、步骤s13.2:根据需求,在图像采集设备采集的图像上做标记点。例如,根据需求,在图13所示的第1图像采集设备采集的图像上做标记点91p1’。可根据需求在图像采集设备采集的图像上的任意一点上做标记点。
197、步骤s13.3:将某个图像采集设备在第j时间点采集的图像导入第j眼球数据测量装置模型所在的三维空间中,并将该图像等比例缩放,使得该某个图像边界所在矩形的长度和宽度分别等于该图像采集设备在第j眼球数据测量装置模型中对应着的图像采集设备模型所在正四棱锥的矩形底面的长度和宽度,并按照特定的放置方法使该某个图像的矩形边界和该图像采集设备模型所在正四棱锥的矩形底面的边界重合;其中,在重合后该图像采集设备采集的图像上做的标记点仍存在,且在图像上的位置保持不变。例如,将图13所示的第1时间点采集的第1图像导入图14所示的第1眼球数据测量装置模型中,并将图13所示的第1图像等比例缩放,使得图13所示的第1图像所在矩形的长度和宽度分别等于图14所示的第1图像采集设备模型101am所在正四棱锥的矩形底面的长度和宽度,并按照特定的放置方法使图13所示的第1图像的矩形边界和图14所示的第1图像采集设备模型101am所在正四棱锥的矩形底面的边界重合。图14中未放大显示导入眼球数据测量装置模型中的第1图像。
198、步骤s13.4:将过重合于该图像采集设备模型所在正四棱锥的矩形底面的该某个图像上的该标记点,且过该图像采集设备模型所在正四棱锥顶点的直线作为该图像采集设备、该图像采集设备模型以及该标记点对应的光线模型。该图像采集设备模型和其对应的光线模型之间的位置关系能够用于模拟该图像采集设备采集图像时射向该图像采集设备并被接收形成对应图像上该某个标记点处像素的那条光线和该图像采集设备之间的位置关系。图像采集设备模型所在正四棱锥顶点为图像采集设备模型包含的光线汇集区域模型所在的点。
199、基于所述光线模型确定方法仅适用于第一种情况、第二种情况以及第三种情况;所述第一种情况为根据第j眼球数据测量装置模型中的第i图像采集设备模型以及第j时间点采集的第i个图像中第h个标记点确定第j时间点第i图像采集设备对应的第h个光线模型,第j眼球数据测量装置模型中的第i图像采集设备模型和第j时间点下第i图像采集设备对应的光线模型相互之间的位置关系能够用于表征第j时间点下射进第i个图像采集设备并形成第j时间点采集的第i图像中第h个标记点标记处的像素的光线和第i个图像采集设备相互之间的位置关系,h取任意自然数;所述第二种情况为根据第j图像采集设备ⅲ模型以及第j时间点采集的所述瞳孔图像中第h个标记点确定第j时间点图像采集设备ⅲ对应的第h个光线模型,第j图像采集设备ⅲ模型和第j时间点下图像采集设备ⅲ对应的第h个光线模型相互之间的位置关系能够用于表征第j时间点下射进第i个图像采集设备并形成第j时间点采集的瞳孔图像中第h个标记点标记处的像素的光线和图像采集设备ⅲ相互之间的位置关系;所述第三种情况。
200、需要注意的是,第j眼球数据测量装置模型中的第i图像采集设备模型所在正四棱锥的矩形底面的长宽比和所述第i图像所在矩形的长宽比相等,以保证第i图像导入所述眼球数据测量装置模型所在的虚拟三维空间并经等比例缩放后,第i图像边界所在矩形的四条边分别能够和第i个图像采集设备模型所在正四棱锥底面所在矩形的四条边完全重合,且第i个图像采集设备模型所在正四棱锥的顶点到第i个图像采集设备模型所在正四棱锥的底面之间的最小距离和第i个图像采集设备模型所在正四棱锥底面所在矩形的对角线长度的之比需要根据第i个图像采集设备的设计参数预先设定。
201、如图16a-图16e所示,图16a-图16e为本技术实施例提供的一种确定第j眼球数据测量装置模型中的第1图像采集设备模型至第n图像采集设备模型以及第j图像采集设备ⅲ模型在内的任何一个图像采集设备模型所在正四棱锥方法的示意图,该方法包括:。
202、步骤s13.4.1:首先,如图16a所示,高精度的印刷出一个带有平面直角坐标系的纸张101ab,所述纸张101ab上的平面直角坐标系包括:原点、横轴以及纵轴,所述横轴和纵轴上具有刻度。设定在横轴上,坐标原点右侧的刻度中刻度为正值,左侧的刻度中刻度为负值,且离原点越远的刻度值的绝对值越大;在纵轴上,坐标原点上侧的刻度为正值,下侧的刻度为负值,且离原点越远的刻度值的绝对值越大。需要确保每一个最小的刻度单位的长度等同于1cm,或1mm,或0.1mm,或0.01mm,或1um。
203、步骤s13.4.2:然后,如图16b所示,无畸变的图像采集设备101a拍摄铺平的上述纸张101ab。拍摄前需将图像采集设备与纸张上的表格完全摆正,使得图像采集设备的光轴相交于纸张上坐标系的原点,且图像采集设备的光轴垂直于纸张所在的平面,并使图像采集设备拍摄出图像的横像素平行于纸张中坐标系的横轴,再将图像采集设备的所述光线集区域的中心点和纸张所在平面之间的最小距离调整为已知定值。
204、步骤s13.4.3:基于图16b设置,通过所述图像采集设备拍摄该纸张的图像,得到如图16c所示的直角坐标系图像t9e,并且直角坐标系图像边界的形状是矩形。
205、步骤s13.4.4:再如图16d所示,在计算机构建的虚拟空间内,还原图像采集设备拍摄纸张的场景,保证纸张模型t301的尺寸、纸张模型t301上的平面直角坐标系都和真实的纸张一样,并且图像采集设备模型t302的光线汇集区域所在点和光轴与纸张模型t301的相对位置关系和真实图像采集设备与纸张的相对位置关系相同。在图像采集设备拍摄纸张得到的直角坐标系图像中,找到矩形的直角坐标系图像的四条边,并读取每一条边所相交于直角坐标系的横轴或者竖轴上的点的横刻度值与竖刻度值。在图16a-图16e所致的实施例中图像采集设备模型t302的光线汇集区域用一个点近似得表征。
206、步骤s13.4.5:再如图16e所示,在计算机构建的虚拟空间内,以纸张模型t301中的直角坐标系中的横轴与竖轴上对应刻度值的4个点做矩形t303,矩形t303的4条边相交于这4个点。矩形t303内的区域是图像采集设备视野范围内能够拍摄到的图片上的区域,矩形t303内区域的边界就是图像采集设备视野的边界,矩形t303内区域有4个顶点t304,分别代表拍摄纸张所得矩形图像上的左上角、右上角、左下角、右下角。以图像采集设备模型t302的光线汇集区域所在点t3021为端点,并分别以矩形t303内区域的4个顶点t3031为端点为过点,做4条射线t304,该4条射线t304分别表征拍摄照片时,照片内,左上角、右上角、左下角、右下角对应的图片上的一个点反射并射入图像采集设备镜头的光线,所述4条射线t304围成的三维区域就是图像采集设备的视野范围;,矩形t303、位于矩形t303和光线汇集区域所在点t3021之间的被截断的射线t304部分以及光线汇集区域所在点t3021组成的正四棱锥为图像采集设备模型所在的正四棱锥。
207、结合图16c和图16e所示,将矩形的直角坐标系图像t9e导入计算机构建的虚拟空间内的图像采集设备拍摄纸张的场景中,并等比例缩放直角坐标系图像,并使得直角坐标系图像t9e矩形边界的4条边重合于矩形t303(正四棱锥矩形底面)的4条边,并且保证直角坐标系图像与纸张模型的方向一致,即直角坐标系图像中的坐标系横轴平行于纸张模型中的坐标系横轴,且坐标轴箭头方向相同、直角坐标系图像中的坐标系纵轴平行于纸张模型中的坐标系纵轴,且坐轴系箭头方向相同。将放置直角坐标系图像t9e,使得直角坐标系图像t9e矩形边界的4条边重合于矩形t303(正四棱锥矩形底面)的4条边总共存在四种方法,只有一种方法能够保证直角坐标系图像与纸张模型的方向一致,能够保证直角坐标系图像与纸张模型的方向一致的直角坐标系图像t9e放置方法为所述特定的放置方法。当第i图像采集设备采集到任何图像时,仅能通过所述特定的放置方法使该某个图像的矩形边界和该某个图像采集设备模型所在正四棱锥的矩形底面的边界重合。
208、结合图16c和图16e所示,由于无畸变的图像采集设备拍摄出的图像是无畸变的,直角坐标系图像中的直角坐标系重合于纸张模型中的坐标系。在计算机构建的虚拟空间内的图像采集设备t302拍摄纸张的场景中,在直角坐标系图像t9e中找任意一点并与图像采集设备光线汇集区域所在点t3021用直线连接,将该直线称为直线一,在纸张模型t301中找与所述任意一点相同的点,并与图像采集设备三维模型的镜头光线汇集区域所在点t3021用直线连接,将该直线称为直线二,直线一与直线二重合,即直线一和与图像采集设备三维模型t302的位置关系与直线二和与图像采集设备三维模型t302的位置关系相同。结合图16b所示,而直线二模拟了真实空间中纸张101ab上该点反射并射入真实图像采集设备101a的光线,直线二与图像采集设备三维模型的角度,即是真实空间中纸张上该点反射并射入真实图像采集设备的光线与真实的图像采集设备的角度。直角坐标系图像t9e上任意一点与图像采集设备光线汇集区域所在点t3021的连线的性质等价于直线一用来判断形成图片中该点的光线射入图像采集设备镜头时,与图像采集设备之间的角度关系。实际应用中一些图像采集设备采集到的图像存在畸变,其对应的图像采集设备模型的确定方法可参照所述步骤s13.4.1至所述步骤s13.4.5,不同之处在于,需要将其采集到的图像调整至不存在畸变,当采集到的图像调整至不存在畸变时,如图16e所示,将整至不存在畸变的图像导入图16e所示的虚拟空间中并经等比例缩放后,整至不存在畸变的图像中的坐标系能够和纸张模型t301中的坐标系重合。
209、为了简单明确的阐述图像采集设备模型的作用,在本技术提供的实施例中,用正四棱锥作为图像采集设备模型,在实际应用中,还可用图像采集设备三维设计图作为图像采集设备模型并根据所述图像采集设备三维设计图所对应图像采集设备采集的图像通过光线模拟等计算机模拟技术同样能够达到确定光线模型的效果,在实际应用中,还可以用三维直角坐标系等空间坐标系作为所述图像采集设备模型,并根据图像采集设备采集的图像上的点在该图像上的坐标值,并通过预先设定的映射函数能够映射出相应直线,同样能够达到确定光线模型的效果。在实际应用中光线模型确定方法的实施方式存在多种,且基于图像采集设备采集得到的图像和图像采集设备模型确定光线模型已是现有技术,应理解,本文主要提供一种眼球数据测量装置以及一种视轴线方程组确定方法,对于能够达到本文目的光线模型确定方法的实施方式不做限定。
210、步骤s14:根据第1时间点的图像至第m时间点的图像以及第1时间点的眼球数据测量装置模型至第m时间点的眼球数据测量装置模型,确定左眼映射关系组或右眼映射关系组或左眼映射关系组和右眼映射关系组;其中,第j时间点的图像为该眼球数据测量装置包含的所有图像采集设备在第j时间点采集的图像,第j时间点的图像包括:第j时间点的第1图像至第n图像以及瞳孔图像;所述左眼映射关系组至少包括:左眼视轴线参数a映射关系、左眼视轴线参数b映射关系、左眼视轴线参数c映射关系以及左眼视轴线参数d映射关系;所述右眼映射关系组至少包括:右眼视轴线参数a映射关系、右眼视轴线参数b映射关系、右眼视轴线参数c映射关系以及右眼视轴线参数d映射关系。
211、第j时间点的第1图像至第n图像以及瞳孔图像具体为第j时间点的第1图像至第n图像以及第j时间点瞳孔图像,第j时间点的第1图像至第n图像具体为第j时间点的第1图像至第j时间点的第n图像,若不包含图像采集设备ⅲ则不存在第j时间点瞳孔图像。在一些实施例中,左眼映射关系组还可能包括左眼视轴线参数e映射关系、左眼视轴线参数f映射关系,右眼映射关系组还可能包括右眼视轴线参数e映射关系、右眼视轴线参数f映射关系。当第j依次取1至m时,第j时间点的图像依次为第1时间点的图像至第m时间点的图像。当第j时间点的第1图像至第n图像包含左眼眼球特征和左眼反光特征时,根据第1时间点的图像至第m时间点的图像以及第1时间点的眼球数据测量装置模型至第m时间点的眼球数据测量装置模型能够确定所述左眼映射关系组;当第j时间点的第1图像至第n图像包含右眼眼球特征和右眼反光特征时,根据第1时间点的图像至第m时间点的图像以及第1时间点的眼球数据测量装置模型至第m时间点的眼球数据测量装置模型能够确定所述右眼映射关系组;当第j时间点的第1图像至第n图像包含左眼眼球特征、右眼眼球特征、左眼反光特征以及右眼反光特征时,根据第1时间点的图像至第m时间点的图像以及第1时间点的眼球数据测量装置模型至第m时间点的眼球数据测量装置模型能够确定所述左眼映射关系组以及所述右眼映射关系组。
212、101010如图17所示,图17为本技术实施例二提供的一种左眼映射关系组或右眼映射关系组确定方法的示意图,该方法包括:。
213、步骤s21:根据第j时间点的图像以及第j眼球数据测量装置模型,确定左眼对应的模型或右眼对应的模型或左眼对应的模型以及右眼对应的模型;其中,所述左眼对应的模型包括:第j左眼视轴线模型、第j左眼角膜模型、第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼光路ⅱ模型、第i+n(j-1)左眼坐标系以及第i+n(j-1)左眼映射光路ⅲ模型;所述右眼对应的模型包括:第j右眼视轴线模型、第j右眼角膜模型、第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼光路ⅱ模型、第i+n(j-1)右眼坐标系以及第i+n(j-1)映射右眼光路ⅲ模型。当第j时间点的第1图像至第n图像包含左眼眼球特征和左眼反光特征时,根据第j时间点的图像以及第j眼球数据测量装置模型,能够确定左眼对应的模型;当第j时间点的第1图像至第n图像包含右眼眼球特征和右眼反光特征时,根据第j时间点的图像以及第j眼球数据测量装置模型,能够确定右眼对应的模型;第i+n(j-1)左眼坐标系根据第i+n(j-1)左眼光路ⅰ模型以及第i+n(j-1)左眼光路ⅱ模型确定;第i+n(j-1)右眼坐标系根据第i+n(j-1)右眼光路ⅰ模型以及第i+n(j-1)右眼光路ⅱ模型确定。
214、第j左眼视轴线模型为基于第j眼球数据测量装置模型,对第j时间点内用户左眼视轴线的建模,并用于表征第j时间点内用户左眼视轴线;所述第j左眼视轴线模型和第j眼球数据测量装置模型之间的位置关系等同于第j时间点内用户左眼视轴线所在的直线和眼球数据测量装置之间的位置关系。第j左眼角膜模型为基于第j眼球数据测量装置模型,对第j时间点内用户左眼角膜外层形状的建模,并用于表征用户左眼角膜外层形状;所述第j左眼角膜模型和第j眼球数据测量装置模型之间的位置关系等同于第j时间点内用户左眼角膜外层所在的曲面和眼球数据测量装置之间的位置关系。第i+n(j-1)左眼光路ⅰ模型为基于第j眼球数据测量装置模型,对第j时间点内第i+n(j-1)左眼光路ⅰ的建模,并用于表征第j时间点内的第i+n(j-1)左眼光路ⅰ,第i+n(j-1)左眼光路ⅰ模型和第j眼球数据测量装置模型中的第i图像采集设备模型之间的位置关系等同于第j时间点内第i+n(j-1)左眼光路ⅰ和第i图像采集设备之间的位置关系。至于所述第i+n(j-1)左眼光路ⅰ在下文中介绍。第i+n(j-1)左眼光路ⅱ模型为基于第j眼球数据测量装置模型,对第j时间点内第i+n(j-1)左眼光路ⅱ的建模,并用于表征第j时间点内的第i+n(j-1)左眼光路ⅱ,第i+n(j-1)左眼光路ⅱ模型和第j眼球数据测量装置模型中的第i图像采集设备模型之间的位置关系等同于第j时间点内第i+n(j-1)左眼光路ⅱ和第i图像采集设备之间的位置关系。至于所述第i+n(j-1)左眼光路ⅱ在下文中介绍。第i+n(j-1)左眼映射光路ⅲ模型为基于第j眼球数据测量装置模型,对第j时间点内不同第i+n(j-1)左眼光路ⅲ的建模,并用于表征第j时间点内的不同第i+n(j-1)左眼光路ⅲ,不同第i+n(j-1)左眼动态光路ⅲ模型和第j眼球数据测量装置模型中的第i图像采集设备模型之间的位置关系等同于第j时间点内不同第i+n(j-1)左眼光路ⅲ和第i图像采集设备之间的位置关系。不同所述第i+n(j-1)左眼光路ⅲ在下文中介绍。
215、第j右眼视轴线模型、第j右眼角膜模型、第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼光路ⅱ模型、第i+n(j-1)右眼坐标系以及第i+n(j-1)映射右眼光路ⅲ模型分别和第j左眼视轴线模型、第j左眼角膜模型、第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼光路ⅱ模型、第i+n(j-1)左眼坐标系以及第i+n(j-1)左眼映射光路ⅲ模型类似本文不再赘述,不同之处在于,第j右眼视轴线模型为对第j时间点内用户右眼视轴线的建模;第j右眼角膜模型为对第j时间点内用户右眼角膜外层形状的建模;第i+n(j-1)右眼光路ⅰ模型为对第j时间点内第j时间点内第i+n(j-1)右眼光路ⅰ的建模;第i+n(j-1)右眼光路ⅱ模型为对第j时间点内第i+n(j-1)右眼光路ⅱ的建模;第i+n(j-1)映射右眼光路ⅲ模型为对第j时间点内不同第i+n(j-1)右眼光路ⅲ的建模。
216、步骤s22:根据第i+n(j-1)左眼坐标系、第i+n(j-1)左眼映射光路ⅲ模型、第j左眼角膜模型以及第j左眼视轴线模型,确定第i+n(j-1)左眼参数值组;或根据第i+n(j-1)左眼坐标系、第i+n(j-1)左眼光路ⅱ模型、第j左眼角膜模型以及第j左眼视轴线模型,确定第i+n(j-1)左眼参数值组;或根据第i+n(j-1)左眼坐标系、第i+n(j-1)左眼光路ⅰ模型、第j左眼角膜模型以及第j左眼视轴线模型,确定第i+n(j-1)左眼参数值组;根据第i+n(j-1)右眼坐标系、第i+n(j-1)右眼映射光路ⅲ模型、第j右眼角膜模型以及第j右眼视轴线模型,确定第i+n(j-1)右眼参数值组;或根据第i+n(j-1)右眼坐标系、第i+n(j-1)右眼光路ⅱ模型、第j右眼角膜模型以及第j右眼视轴线模型,确定第i+n(j-1)右眼参数值组;或根据第i+n(j-1)右眼坐标系、第i+n(j-1)右眼光路ⅰ模型、第j右眼角膜模型以及第j右眼视轴线模型,确定第i+n(j-1)右眼参数值组;其中,所述第i+n(j-1)左眼参数值组包括:第i+n(j-1)左眼参数值组第一部分以及第i+n(j-1)左眼参数值组第三部分或第i+n(j-1)左眼参数值组第二部分以及第i+n(j-1)左眼参数值组第三部分;所述第i+n(j-1)右眼参数值组包括:第i+n(j-1)右眼参数值组第一部分以及第i+n(j-1)右眼参数值组第三部分或第i+n(j-1)右眼参数值组第二部分以及第i+n(j-1)右眼参数值组第三部分;第i+n(j-1)左眼参数值组第三部分至少包括:第i+n(j-1)左眼视轴线参数a测量值、第i+n(j-1)左眼视轴线参数b测量值、第i+n(j-1)左眼视轴线参数c测量值以及第i+n(j-1)左眼视轴线参数d测量值,第i+n(j-1)左眼参数值组第三部分还可包括:第i+n(j-1)左眼视轴线参数e测量值以及第i+n(j-1)左眼视轴线参数f测量值;第i+n(j-1)右眼参数值组第三部分至少包括:第i+n(j-1)右眼视轴线参数a测量值、第i+n(j-1)右眼视轴线参数b测量值、第i+n(j-1)右眼视轴线参数c测量值以及第i+n(j-1)右眼视轴线参数d测量值,第i+n(j-1)右眼参数值组第三部分还可包括:第i+n(j-1)右眼视轴线参数e测量值以及第i+n(j-1)右眼视轴线参数f测量值;第i+n(j-1)左眼参数值组第一部分包括:第i+n(j-1)左眼反光映射关系ⅰ、第i+n(j-1)左眼反光映射关系ⅱ以及第i+n(j-1)左眼反光映射关系ⅲ;第i+n(j-1)右眼参数值组第一部分包括:第i+n(j-1)右眼反光映射关系ⅰ、第i+n(j-1)右眼反光映射关系ⅱ以及第i+n(j-1)右眼反光映射关系ⅲ;第i+n(j-1)左眼参数值组第二部分包括:第1平面坐标至第l平面坐标、第1个至第l个第i+n(j-1)左眼反光参数ⅰ测量值、第1个至第l个第i+n(j-1)左眼反光参数ⅱ测量值以及第1个至第l个第i+n(j-1)左眼反光参数ⅲ测量值;第i+n(j-1)右眼参数值组第二部分包括:第1平面坐标至第l平面坐标、第1个至第l个第i+n(j-1)右眼反光参数ⅰ测量值、第1个至第l个第i+n(j-1)右眼反光参数ⅱ测量值以及第1个至第l个第i+n(j-1)右眼反光参数ⅲ测量值;第1平面坐标至第l平面坐标为基于需求设定的平面坐标;l为基于需求设定的自然数,且l为第1平面坐标至第l平面坐标在内的平面坐标的总数量。第1个至第l个第i+n(j-1)左眼反光参数ⅰ测量值为第1个第i+n(j-1)左眼反光参数ⅰ测量值至第l个第i+n(j-1)左眼反光参数ⅰ测量值。第1个至第l个第i+n(j-1)左眼反光参数ⅱ测量值为第1个第i+n(j-1)左眼反光参数ⅱ测量值至第l个第i+n(j-1)左眼反光参数ⅱ测量值。第1个至第l个第i+n(j-1)左眼反光参数ⅲ测量值为第1个第i+n(j-1)左眼反光参数ⅲ测量值至第l个第i+n(j-1)左眼反光参数ⅲ测量值。第1个至第l个第i+n(j-1)右眼反光参数ⅰ测量值为第1个第i+n(j-1)右眼反光参数ⅰ测量值至第l个第i+n(j-1)右眼反光参数ⅰ测量值。第1个至第l个第i+n(j-1)右眼反光参数ⅱ测量值为第1个第i+n(j-1)右眼反光参数ⅱ测量值至第l个第i+n(j-1)右眼反光参数ⅱ测量值。第1个至第l个第i+n(j-1)右眼反光参数ⅲ测量值为第1个第i+n(j-1)右眼反光参数ⅲ测量值至第l个第i+n(j-1)右眼反光参数ⅲ测量值。在一些实施例中,所述第i+n(j-1)左眼参数值组不包括:第i+n(j-1)左眼视轴线参数e测量值以及第i+n(j-1)左眼视轴线参数f测量值;在一些实施例中,所述第i+n(j-1)右眼参数值组不包括:第i+n(j-1)右眼视轴线参数e测量值以及第i+n(j-1)右眼视轴线参数f测量值。
217、步骤s23:根据第1左眼参数值组至第m*n左眼参数值组,确定左眼映射关系组;根据第1右眼参数值组至第m*n右眼参数值组,确定右眼映射关系组;其中,所述左眼映射关系组至少包括:左眼视轴线参数a映射关系、左眼视轴线参数b映射关系、左眼视轴线参数c映射关系以及左眼视轴线参数d映射关系;所述右眼映射关系组至少包括:右眼视轴线参数a映射关系、右眼视轴线参数b映射关系、右眼视轴线参数c映射关系以及右眼视轴线参数d映射关系;在一些实施例中,所述第i+n(j-1)左眼参数值组还可包括第i+n(j-1)左眼视轴线参数e测量值以及第i+n(j-1)左眼视轴线参数f测量值;在一些实施例中,所述右眼映射关系组还可包括右眼视轴线参数e映射关系、右眼视轴线参数f映射关系。
218、111111如图18所示,图18为本技术实施例二提供的一种第j左眼视轴线模型、第j右眼视轴线模型、第j左眼角膜模型、第j右眼角膜模型、第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)左眼光路ⅱ模型、第i+n(j-1)右眼光路ⅱ模型、第i+n(j-1)左眼坐标系以及第i+n(j-1)右眼坐标系确定方法的示意图,该方法包括:。n100。
219、步骤s31:根据第j眼球数据测量装置模型以及第j时间点的图像中的至少2个图像,确定第j左眼角膜模型和第j右眼角膜模型。所述第j时间点的图像中的至少2个图像具体为:包括第j时间点的第1图像至第n图像以及第j时间点的瞳孔图像在内所有图像中的至少2个图像。
220、确定第j左眼角膜模型的方法可参照申请号为2025102301285,发明创造名称为一种反光表面形状测量装置、反光表面形状测量方法、经纬线背景图像、点c模型确定方法、点d模型确定方法、电子设备以及存储介质的专利文件说明书部分第[0082]段至第[0258]段的说明,申请号为2025102301285的专利文件提供了一种反光表面形状测量装置以及反光表面形状测量方法,所述反光表面形状测量装置包括:背景图像显示件,所述背景图像显示件用于显示背景图像;第一图像采集系统,所述第一图像采集系统用于采集第一图像;第二图像采集系统,所述第二图像采集系统用于采集第二图像;其中,在背景图像显示件显示背景图像时,第一图像采集系统用于采集反光表面上镜面反射的背景图像的像,以得到第一图像;第二图像采集系统用于采集反光表面上镜面反射的背景图像的像,以得到第二图像;根据第一背景图像的像和第二背景图像的像确定反光表面模型。
221、本技术实施例二提供一种第j左眼角膜模型确定方法,具体的,包括:。
222、步骤s31.1:从所述第一图像采集设备至所述第n图像采集设备以及所述图像采集设备ⅲ在内的所有图像采集设备中取2个图像采集设备,并分别将取的该2个图像采集设备记为图像采集设备a以及图像采集设备b,并将所述图像采集设备a作为申请号为2025102301285的专利文件说明书部分第[0084]段所述的第一图像采集系统,并将所述图像采集设备b作为申请号为2025102301285的专利文件说明书部分第[0085]段所述的第二图像采集系统;其中,第j时间点内,所述图像采集设备a和所述图像采集设备b设备采集得到的图像中都必须能够包含所述左眼反光特征,且所述图像采集设备a和所述图像采集设备b设备采集得到的图像包含所述左眼反光特征都必须包含所述背景图像的像。
223、步骤s31.2:将申请实施例一中所述的背景图像显示件作为申请号为2025102301285的专利文件说明书部分第[0083]段所述的背景图像显示件。
224、步骤s31.3:将所述图像采集设备a在第j所述相对位置时采集的图像作为申请号为2025102301285的专利文件说明书部分第[0084]段所述的第一图像,并将所述图像采集设备b在第j所述相对位置时采集的图像作为申请号为2025102301285的专利文件说明书部分第[0085]段所述的第二图像。
225、步骤s31.4:将所述图像采集设备a以及所述图像采集设备b在第j时间点内分别采集的图像中的所述左眼反光特征包含的所述背景图像的像分别记为第j背景图像的像a以及第j背景图像的像b,将所述第j背景图像的像a作为申请号为2025102301285的专利文件说明书部分第[0087]段所述的第一背景图像的像,将所述第j背景图像的像b作为申请号为2025102301285的专利文件说明书部分第[0087]段所述的第二背景图像的像;其中,图像采集设备a以及图像采集设备b在第j相对位置时分别采集的第j背景图像的像a以及第j背景图像的像b都是用户左眼角膜外层所反射的所述显示面所显示的背景图像的像。
226、步骤s31.5:根据所述图像采集设备a以及所述图像采集设备b,并根据图像采集设备a在第j时间点内采集的图像包含的第j背景图像的像a,并根据图像采集设备b在第j时间点内采集的图像包含的第j背景图像的像b,并根据申请号为2025102301285的专利文件说明书部分第[0106]段至第[0167]段,尤其是第[0106]段至第[0113]段提供的反光表面形状测量方法就够确定申请号为2025102301285的专利文件中描述的反光表面模型,并将根据第j背景图像的像a以及第j背景图像的像b确定的该反光表面模型,作为第j左眼角膜模型。
227、需要注意的是,在实施所述反光表面形状测量方法时,根据申请号为2025102301285的专利文件说明书部分第[0115]段的记载,需要根据反光表面形状测量装置,确定反光表面形状测量装置模型;其中,所述反光表面形状测量装置模型包括第一图像采集系统模型、第二图像采集系统模型以及背景图像模型,在本技术实施例二中,确定第j左眼角膜模型时,将图像采集设备a和图像采集设备b在第j眼球数据测量装置模型中分别对应的图像采集设备模型作为所述第一图像采集系统模型以及所述第二图像采集系统模型(图像采集设备a和图像采集设备b在第j眼球数据测量装置模型中对应的图像采集设备模型分别为对第j时间点下所述图像采集设备a和所述图像采集设备b的建模),并将第j背景图像模型作为申请号为2025102301285的专利文件说明书部分第[0115]段中描述的背景图像模型。
228、需要注意的是,当j依次取正整数1至m时,第j左眼角膜模型依次为第1左眼角膜模型至第m左眼角膜模型,第1左眼角膜模型至第m左眼角膜模型依次根据图像采集设备a和图像采集设备b在第j时间点采集的图像确定,且第1左眼角膜模型至第m左眼角膜模型依次根据第1眼球数据测量装置模型至第m眼球数据测量装置模型确定。
229、第j右眼角膜模型确定方法和所述第j右眼角膜模型确定方法相同,本文不再赘述,不同之处在于所述步骤s31.1中,第j时间点内,所述图像采集设备a和所述图像采集设备b设备采集得到的图像中都必须能够包含所述右眼反光特征,且所述图像采集设备a和所述图像采集设备b设备采集得到的图像包含所述右眼反光特征都必须包含所述背景图像的像,且在所述步骤s31.4中,图像采集设备a以及图像采集设备b在第j相对位置时分别采集的第j背景图像的像a以及第j背景图像的像b都是用户右眼角膜外层所反射的所述显示面所显示的背景图像的像。本步骤s31中,允许只确定第j左眼角膜模型与第j右眼角膜模型之一。
230、步骤s32:根据第j时间点的瞳孔图像以及第j眼球数据测量装置模型,确定第j左眼视轴线模型和第j右眼视轴线模型;或根据第j时间点的第1图像至第n图像之一、第j左眼角膜模型、第j眼球数据测量装置模型中的第i图像采集设备模型以及第j注视目标模型,确定第j左眼视轴线模型,根据第j时间点的第1图像至第n图像之一、第j右眼角膜模型、第j眼球数据测量装置模型中的第i图像采集设备模型以及第j注视目标模型,确定第j右眼视轴线模型。
231、若第j时间点的瞳孔图像仅包含左眼眼球特征和右眼眼球特征之一,则仅能够根据第j时间点的瞳孔图像以及第j眼球数据测量装置模型,确定第j左眼视轴线模型和第j右眼视轴线模型之一;若第j时间点的第1图像至第n图像仅包含左眼眼球特征和右眼眼球特征之一,则仅能够根据第j时间点的第1图像至第n图像之一、第j左眼角膜模型、第j右眼角膜模型以及第j眼球数据测量装置模型,确定第j左眼视轴线模型和第j右眼视轴线模型之一。当j依次取正整数1至m时,第j时间点的瞳孔图像依次为第1时间点的瞳孔图像至第m时间点的瞳孔图像。
232、根据第j时间点的瞳孔图像以及第j眼球数据测量装置模型,确定第j左眼视轴线模型以及第j右眼视轴线模型的方法,该方法简称为第1种左眼视轴线模型和右眼视轴线模型确定方法,具体的,所述第1种左眼视轴线模型和右眼视轴线模型确定方法包括:。
233、步骤s32.1:根据第j眼球数据测量装置模型中的第j图像采集设备ⅲ模型以及第j时间点的瞳孔图像中左眼瞳孔特征所在区域的中心点,并按照所述光线模型确定方法,确定第j时间点图像采集设备ⅲ对应的第1个光线模型,并将第j时间点图像采集设备ⅲ对应的第1个光线模型作为第j左眼视轴线模型。详细地说,在第j时间点的瞳孔图像中左眼瞳孔特征所在区域的中心处做第j时间点采集的瞳孔图像中第1个标记点,将第j时间点的瞳孔图像导入第j眼球数据测量装置模型中,并按照所述光线模型确定方法,将第j时间点的瞳孔图像的矩形边界和第j图像采集设备ⅲ模型所在正四棱锥的矩形底面的边界重合;并按照所述光线模型确定方法,将过重合后的第j时间点的瞳孔图像中的所述第j时间点采集的瞳孔图像中第1个标记点并过第j图像采集设备ⅲ模型所在正四棱锥的顶点的直线作为第j时间点图像采集设备ⅲ对应的第1个光线模型,并将该并将该光线模型作为第j左眼视轴线模型。当j依次取正整数1至m时,第j左眼视轴线模型依次为第1左眼视轴线模型至第m左眼视轴线模型。
234、如图19所示,图19为本技术实施例二提供的图14中第1图像采集设备ⅲ模型4amj1的放大图,第1图像采集设备ⅲ模型4amj1建模为正四棱锥,图19中还标出了第1图像采集设备ⅲ模型4am01所在正四棱锥的顶点4ampj1,图19 所示的实施例中还包括第1时间点的瞳孔图像9dj1、第1左眼视轴线模型9121sj1、第1右眼视轴线模型9221sj1、第1左眼角膜模型913sj1以及第1右眼角膜模型923sj1。
235、结合图14和图19所示,本技术实施例二提供一种根据所述第1时间点的瞳孔图像以及第1眼球数据测量装置模型,确定第1左眼视轴线模型的实施例,具体的,按照所述光线模型确定方法,将第1时间点的瞳孔图像导入图14所示的第1眼球数据测量装置模型中,并按照所述光线模型确定方法,将的1时间点的瞳孔图像的矩形边界和第1图像采集设备ⅲ模型4amj1所在正四棱锥的矩形底面的边界重合,在重合后即得到图19所示的第1时间点的瞳孔图像9dj1;在图19所示的瞳孔图像9dj1中,识别出左眼瞳孔特征,并在该左眼瞳孔特征所在区域的中心处做第j时间点采集的瞳孔图像中第1个标记点9121p4j1;并按照所述光线模型确定方法,做过第1图像采集设备ⅲ模型4amj1所在正四棱锥的顶点4ampj1并过该标记点9121p4j1的直线9121sj1,该直线9121sj1就是第1左眼视轴线模型9121sj1。至于确定第2左眼视轴线模型至第m左眼视轴线模型的实施例可参照所述第1左眼视轴线模型的实施例,本文不再赘述,需要注意的是,第2左眼视轴线模型至第m左眼视轴线模型依次根据第2时间点的图像至第m时间点的图像确定,且第2左眼视轴线模型至第m左眼视轴线模型依次根据第2眼球数据测量装置模型至第m眼球数据测量装置模型确定。
236、步骤s32.2:根据第j图像采集设备ⅲ模型以及第j时间点的瞳孔图像中右眼瞳孔特征所在区域的中心点,并按照所述光线模型确定方法,确定第j时间点图像采集设备ⅲ对应的第2个光线模型,并将第j时间点图像采集设备ⅲ对应的第2个光线模型作为第j右眼视轴线模型。确定第j右眼视轴线模型的详细方法和第j左眼视轴线模型的详细方法类似,本文不再赘述,不同之处在于第j右眼视轴线模型根据第j时间点的瞳孔图像中右眼瞳孔特征所在区域的中心点确定,不再根据左眼瞳孔特征所在区域的中心确定。
237、在具体实施时,将所述注视目标设置为图像采集设备ⅲ,并根据图像采集设备ⅲ采集的第j时间点的瞳孔图像确定第j左眼视轴线模型这一实施例为所有确定第j左眼视轴线模型实施例中的最佳实施例, 因为用户的瞳孔外部包裹着透明的角膜,瞳孔漫反射的光线要先经角膜折射后才能射进所述图像采集设备中,所以,根据任何图像采集设备采集的图像中瞳孔的像确定出的第j左眼视轴线模型都或多或少因所述折射而产生偏差,只有根据图像采集设备ⅲ确定出的第j左眼视轴线模型因所述折射产生偏差最小。
238、在实际应用中,若不包含图像采集设备ⅲ还可根据第j时间点的第1图像至第n图像之一、第j左眼角膜模型、第j眼球数据测量装置模型中的第i图像采集设备模型以及第j注视目标模型,确定第j左眼视轴线模型,具体的,根据第1图像中左眼瞳孔的像的中心点以及第1图像采集设备模型,并按照所述光线模型确定方法,确定第j时间点第1图像采集设备对应的光线模型,该光线模型和第1图像采集设备模型之间的位置关系等同于第j时间点用户左眼瞳孔中心发射并射入第1图像采集设备镜头并被接受的光线和第1图像采集设备之间的位置关系,该光线模型的详细确定方法可参照所述第j时间点图像采集设备ⅲ对应的第1个光线模型的确定方法,将过该光线模型和左眼角膜模型所在曲面的交点,并过第j注视目标模型所在点的直线作为第j左眼视轴线模型。若不包含图像采集设备ⅲ,还可根据第j时间点的第1图像至第n图像之一、第j右眼角膜模型、第j眼球数据测量装置模型中的第i图像采集设备模型以及第j注视目标模型,确定第j右眼视轴线模型;根据第j时间点的第1图像至第n图像之一、第j右眼角膜模型、第j眼球数据测量装置模型中的第i图像采集设备模型以及第j注视目标模型,确定第j右眼视轴线模型的方法和根据第j时间点的第1图像至第n图像之一、第j左眼角膜模型、第j眼球数据测量装置模型中的第i图像采集设备模型以及第j注视目标模型,确定第j左眼视轴线模型的方法类似,本文不再赘述。本步骤s32中,允许只确定第j左眼视轴线模型与第j右眼视轴线模型型之一。
239、步骤s33:根据第j时间点的第i图像、第j时间点的第i图像中的左眼反光特征以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)左眼光路ⅰ模型;根据第j时间点的第i图像、第j时间点的第i图像中的右眼反光特征以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)右眼光路ⅰ模型。第i+n(j-1)左眼光路ⅰ模型和第i+n(j-1)右眼光路ⅰ模型确定方法包括:。
240、步骤s33.1:根据第j时间点的第i图像,确定第i+n(j-1)第一左眼眼球特征标记点’和第i+n(j-1)第一右眼眼球特征标记点’。第i+n(j-1)第一左眼眼球特征标记点’为第j时间点的第i图像中用于标注第一左眼眼球特征的像的标记点,第i+n(j-1)第一右眼眼球特征标记点’为第j时间点的第i图像中用于标注第一右眼眼球特征的像的标记点。当编号i+n(j-1)依次为1至m*n时,第i+n(j-1)第一左眼眼球特征标记点’依次为第1第一左眼眼球特征标记点’至第m*n第一左眼眼球特征标记点’,当编号i+n(j-1)依次为1至m*n时,第i+n(j-1)第一右眼眼球特征标记点’依次为第1第一右眼眼球特征标记点’至第m*n第一右眼眼球特征标记点’。第i+n(j-1)第一左眼眼球特征标记点’确定方法包括:。
241、步骤s33.1.1:在任意一个包含左眼眼球特征的图像中,从包括所述左眼瞳孔特征、所述左眼虹膜纹理特征、所述左眼虹膜边界特征、所述左眼巩膜斑点特征以及所述左眼巩膜血丝特征在内的特征中上选取一个左眼特征,并将选取的该左眼特征的像作为第一左眼眼球特征的像,并在该第一左眼眼球特征的像上选取一个特征点,将选取的该特征点作为记为第一左眼眼球特征标记点,并在所述第一左眼眼球特征的像所在的图像区域截取出一个图像,将截取出的该图像称为第一左眼眼球特征图像,所述第一左眼眼球特征图像中至少包含所述第一左眼眼球特征的像、第一左眼眼球特征的像周边的图像信息以及所述第一左眼眼球特征标记点;其中,包含左眼眼球特征的图像中,所述第一左眼眼球特征的像为,第一左眼眼球特征将光线漫反射进相应的图像采集设备,并被接收形成的图像特征,所述第一左眼眼球特征为用户左眼眼球上的一处生理特征;所述第一左眼眼球特征图像及其包含的所述第一左眼眼球特征的像以及所述第一左眼眼球特征标记点用于实现第一左眼眼球特征标记点’确定方法,所述第一左眼眼球特征标记点’确定方法用于在不同图像包含的所述左眼眼球特征中确定对应的第一左眼眼球特征标记点’,第一左眼眼球特征标记点’用于确定左眼视轴线映射关系。
242、本技术实施例二提供根据第1图像确定第一左眼眼球特征标记点的实施例,具体的,如图4或图5所示,图4和图5为第1图像的示意图,图5所示的实施例中,选择将左眼瞳孔特征9121作为第一左眼眼球特征的像,并在该第一左眼眼球特征的像上选取一个特征点,具体为将该第一左眼眼球特征的像上左眼瞳孔特征9121所在图像区域的中心点91p1作为在第一左眼眼球特征的像上选取的特征点,并将选取的该特征点91p1作为第一左眼眼球特征标记点。本实施例二中,图5所示的第1图像是在第1时间点之前采集的图像。
243、第一右眼眼球特征标记点的确定方法和第一左眼眼球特征标记点的确定方法类似,本文不再赘述,不同之处在于第一右眼眼球特征标记点根据任意一个包含右眼眼球特征的图像中的右眼特征确定,不再根据所述左眼特征确定。第一右眼眼球特征图像的确定方法和第一左眼眼球特征图像的确定方法类似,本文不再赘述,不同之处在于第一右眼眼球特征图像根据任意一个包含右眼眼球特征的图像中,第一右眼眼球特征的像所在的图像区域截取得到不再根据第一左眼眼球特征的像所在的图像区域截取得到;包含右眼眼球特征的图像中,所述第一右眼眼球特征的像为,第一右眼眼球特征将光线漫反射进相应的图像采集设备,并被接收形成的图像特征,所述第一右眼眼球特征为用户右眼眼球上的一处生理特征。
244、步骤s33.1.2:根据第一左眼眼球特征图像以及第j时间点的第i图像,确定第i+n(j-1)第一左眼眼球特征标记点’,具体的,所述第一左眼眼球特征标记点’确定方法包括:在第j时间点的第i图像中找到和所述第一左眼眼球特征图像所包含第一左眼眼球特征的像相同或近似的像,并在该相同或近似的像上做第i+n(j-1)第一左眼眼球特征标记点’,且保证将该相同或近似的像以及其周边的图像信息分别和第一左眼眼球特征图像中的第一左眼眼球特征的像以及第一左眼眼球特征的像周边的图像信息重叠时,通过对照做出的所述第i+n(j-1)第一左眼眼球特征标记点’能够和所述第一左眼眼球特征标记点重合或二者的偏差程度在设定的阈值内。
245、本技术实施例二提供第1第一左眼眼球特征标记点’确定方法的实施例,具体的,在第1时间点的第1图像中找到和所述第一左眼眼球特征图像所包含第一左眼眼球特征的像相同或近似的像,并在该相同或近似的像上做第1第一左眼眼球特征标记点’。本技术实施例二中,第一左眼眼球特征图像为从图5所示的图像中截取而来的图像,其包含的第一左眼眼球特征的像为左眼瞳孔特征9121的像,图13所示的第1时间点的第1图像中,和所述第一左眼眼球特征图像所包含第一左眼眼球特征的像相同或近似的像具体为左眼瞳孔特征9121j1的像,在左眼瞳孔特征9121j1的像上做的第i+n(j-1)第一左眼眼球特征标记点’为第1第一左眼眼球特征标记点’91p1’,且保证当该相同或近似的像,即左眼瞳孔特征9121j1的像和第一左眼眼球特征图像中的第一左眼眼球特征的像重叠时,第1第一左眼眼球特征标记点’91p1’和所述第一左眼眼球特征标记点重合或二者的偏差程度在设定的阈值内。至于第2第一左眼眼球特征标记点’至第m*n第一左眼眼球特征标记点’的确定方法类似,本文不再赘述。
246、第i+n(j-1)第一右眼眼球特征标记点’的确定方法和第i+n(j-1)第一左眼眼球特征标记点’类似,本文不再赘述,不同之处在于第i+n(j-1)第一右眼眼球特征标记点’根据第一右眼眼球特征图像及其包含的第一右眼眼球特征标记点确定确定,不再根据第一左眼眼球特征图像及其包含的第一左眼眼球特征标记点确定。
247、步骤s33.2:根据第j时间点的第i图像、第j时间点的第i图像中的第i+n(j-1)第一左眼眼球特征标记点’以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)左眼光路ⅰ模型,具体的,将第j时间点的第i图像导入第j眼球数据测量装置模型中,并按照所述光线模型确定方法,令第j时间点的第i图像的矩形边界和第j眼球数据测量装置模型中的第i图像采集设备模型所在正四棱锥的矩形底面的边界重合;并按照所述光线模型确定方法,将过重合后的第j时间点的第i图像中的第i+n(j-1)第一左眼眼球特征标记点’,并过第j眼球数据测量装置模型中的第i图像采集设备模型所在正四棱锥的顶点的直线作为第i+n(j-1)左眼光路ⅰ模型。第i+n(j-1)左眼光路ⅰ模型为基于第j眼球数据测量装置模型,对第i+n(j-1)左眼光路ⅰ的建模,所述第i+n(j-1)左眼光路ⅰ为第j时间点内用户左眼眼球上的所述第一左眼眼球特征漫反射的光线中,能够射向第i图像采集设备并被其接收并形成第j时间点的第i图像中被第i+n(j-1)第一左眼眼球特征标记点’所标记的图像特征的像上对应区域的那束光线在空中走过的路径。本实施例二中,第i+n(j-1)第一左眼眼球特征标记点’为第j时间点采集的第i个图像中第1个标记点,第i+n(j-1)左眼光路ⅰ模型为第i图像采集设备、第j眼球数据测量装置模型中的第i图像采集设备模型以及第j时间点的第i图像中的第i+n(j-1)第一左眼眼球特征标记点’应的第1个光线模型。本技术实施例二中认定,将任何带有所述标记点或所述标记点’的图像导入第j眼球数据测量装置模型中后,第j眼球数据测量装置模型中被导入的该图像仍带有所述标记点或所述标记点’,且被导入的该图像包含的所述标记点或所述标记点’在被导入的该图像中的位置不变。
248、如图20所示,图20为本技术实施例二提供的图14中第1图像采集设备模型的放大图,图20中放大显示了图14中的第1图像采集设备模型101amj1,所述第1图像采集设备模型101amj1包括光线汇集区域模型101ampj1,第1图像采集设备模型101amj1通过正四棱锥表征,光线汇集区域模型101ampj1为第1图像采集设备模型101amj1所在正四棱锥的顶点。图20所示的实施例中还包括第1时间点的第1图像9ej1、第1第一左眼眼球特征标记点’91p1’、第1第二左眼眼球特征标记点’91p2’、第1左眼光路ⅰ模型91p1sj1、第1左眼光路ⅱ模型91p2sj1、第1左眼角膜模型913sj1、第1左眼坐标系91wcsj1、某个第1左眼光路ⅲ模型52a11sj1、某个第1左眼光路ⅳ模型52a11sj1b、第1背景图像模型52amj1、动点a1模型aj1c1、点c1模型cj1c1、点e1模型ej1c1、第1交点ⅳplj1c1以及左眼视轴线模型9121sj1。第1第一左眼眼球特征标记点’91p1’为根据所述第一左眼眼球特征标记点’确定方法确定的标记点。第1第二左眼眼球特征标记点’91p2’为根据第二左眼眼球特征标记点’确定方法确定的标记点,所述第二左眼眼球特征标记点’确定方法在下文中介绍。
249、本技术实施例二提供第1左眼光路ⅰ模型确定方法的实施例,结合图13、图14以及图20所示,按照所述光线模型确定方法,将第1时间点的第1图像(图13所示)导入图20所示的第1眼球数据测量装置模型中,并按照所述光线模型确定方法,将第1时间点的第1图像的矩形边界和第1眼球数据测量装置模型中的第1图像采集设备模型101amj1所在正四棱锥的矩形底面的边界重合,在重合后即得到图20所示的第1时间点的第1图像9ej1,第1时间点的第1图像9ej1包含所述第一左眼眼球特征标记点’91p1’;并按照所述光线模型确定方法,做过第1眼球数据测量装置模型中的第1图像采集设备模型101amj1所在正四棱锥的顶点101ampj1并过第1第一左眼眼球特征标记点’91p1’的直线91p1sj1,该直线91p1sj1就是第1左眼光路ⅰ模型91p1sj1。需要注意的是,j取1,i取1时,第j时间点的第i图像、第i+n(j-1)第一左眼眼球特征标记点’以及第j眼球数据测量装置模型中的第i图像采集设备模型分别为第1时间点时的第1图像9ej1、第1第一左眼眼球特征标记点’91p1’以及第1眼球数据测量装置模型中的第1图像采集设备模型101amj1,根据上述三者确定的第i+n(j-1)左眼光路ⅰ模型为第1第一左眼光路ⅰ模型。当编号i+n(j-1)依次为1至m*n时,第i+n(j-1)第一左眼光路ⅰ模型依次为第1左眼光路ⅰ模型至第m*n第一左眼光路ⅰ模型,至于确定第2第一左眼光路ⅰ模型至第m*n第一左眼光路ⅰ模型的实施例可参照所述确定第1左眼光路ⅰ模型91p1sj1的实施例,本文不再一一列举。
250、第i+n(j-1)右眼光路ⅰ模型的确定方法和第i+n(j-1)左眼光路ⅰ模型的确定方法类似,本文不再赘述,不同之处在于,第i+n(j-1)右眼光路ⅰ模型根据第i+n(j-1)第一右眼眼球特征标记点’确定,不再根据第i+n(j-1)第一左眼眼球特征标记点’确定。第i+n(j-1)右眼光路ⅰ模型为基于第j眼球数据测量装置模型,对第i+n(j-1)右眼光路ⅰ的建模,所述第i+n(j-1)右眼光路ⅰ为第j时间点内用户右眼眼球上的所述第一右眼眼球特征漫反射的光线中,能够射向第i图像采集设备并被其接收并形成第j时间点的第i图像中被第i+n(j-1)第一右眼眼球特征标记点’所标记的图像特征的像上对应区域的那束光线在空中走过的路径。需要注意上的是,所述第i+n(j-1)左眼光路ⅰ模型和第i+n(j-1)右眼光路ⅰ模型确定方法允许只确定第i+n(j-1)左眼光路ⅰ模型与第i+n(j-1)右眼光路ⅰ模型之一。
251、步骤s34:根据第j时间点的第i图像、第j时间点的第i图像中的左眼反光特征以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)左眼光路ⅱ模型;根据第j时间点的第i图像、第j时间点的第i图像中的右眼反光特征以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)右眼光路ⅱ模型。第i+n(j-1)左眼光路ⅱ模型和第i+n(j-1)右眼光路ⅱ模型确定方法包括:。
252、步骤s34.1:根据第j时间点的第i图像,确定第i+n(j-1)第二左眼眼球特征标记点’和第i+n(j-1)第二右眼眼球特征标记点’。第i+n(j-1)第二左眼眼球特征标记点’为第j时间点的第i图像中,用于标注第二左眼眼球特征的像的标记点,第i+n(j-1)第二右眼眼球特征标记点’为第j时间点的第i图像中用于标注第二右眼眼球特征的像的标记点。当编号i+n(j-1)依次为1至m*n时,第i+n(j-1)第二左眼眼球特征标记点’依次为第1第二左眼眼球特征标记点’至第m*n第二左眼眼球特征标记点’,当编号i+n(j-1)依次为1至m*n时,第i+n(j-1)第二右眼眼球特征标记点’依次为第1第二右眼眼球特征标记点’至第m*n第二右眼眼球特征标记点’。第i+n(j-1)第二左眼眼球特征标记点’确定方法包括:。
253、步骤s34.1.1:在任意一个包含左眼眼球特征的图像中,从包括所述左眼瞳孔特征、所述左眼虹膜纹理特征、所述左眼虹膜边界特征、所述左眼巩膜斑点特征以及所述左眼巩膜血丝特征在内的特征中上选取一个左眼特征,并将选取的该左眼特征的像作为第二左眼眼球特征的像,并在该第二左眼眼球特征的像上选取一个特征点,将选取的该特征点作为记为第二左眼眼球特征标记点,并在所述第二左眼眼球特征的像所在的图像区域截取出一个图像,将截取出的该图像称为第二左眼眼球特征图像,所述第二左眼眼球特征图像中至少包含所述第二左眼眼球特征的像、第二左眼眼球特征的像周边的图像信息以及所述第二左眼眼球特征标记点;其中,包含左眼眼球特征的图像中,所述第二左眼眼球特征的像为,第二左眼眼球特征将光线漫反射进相应的图像采集设备,并被接收形成的图像特征,所述第二左眼眼球特征为用户左眼眼球上的一处生理特征;所述第二左眼眼球特征图像及其包含的所述第二左眼眼球特征的像以及所述第二左眼眼球特征标记点用于实现第二左眼眼球特征标记点’确定方法,所述第二左眼眼球特征标记点’确定方法用于在不同图像包含的所述左眼眼球特征中确定对应的第二左眼眼球特征标记点’,第二左眼眼球特征标记点’用于确定左眼视轴线映射关系。
254、本技术实施例二提供根据第1图像确定第二左眼眼球特征标记点的实施例,具体的,如图4或图5所示,图4和图5为第1图像的示意图,图5所示的实施例中,选择将左眼虹膜纹理特征9122作为第二左眼眼球特征的像,并在该第二左眼眼球特征的像上选取一个特征点,具体为将该第二左眼眼球特征的像上选定虹膜纹路上的选定尖点91p2作为在第二左眼眼球特征的像上选取的特征点,并将选取的该特征点91p2作为第二左眼眼球特征标记点。
255、第二右眼眼球特征标记点的确定方法和第二左眼眼球特征标记点的确定方法类似,本文不再赘述,不同之处在于第二右眼眼球特征标记点根据任意一个包含右眼眼球特征的图像中的右眼特征确定,不再根据所述左眼特征确定。第二右眼眼球特征图像的确定方法和第二左眼眼球特征图像的确定方法类似,本文不再赘述,不同之处在于第二右眼眼球特征图像根据任意一个包含右眼眼球特征的图像中,第二右眼眼球特征的像所在的图像区域截取得到不再根据第二左眼眼球特征的像所在的图像区域截取得到;包含右眼眼球特征的图像中,所述第二右眼眼球特征的像为,第二右眼眼球特征将光线漫反射进相应的图像采集设备,并被接收形成的图像特征,所述第二右眼眼球特征为用户右眼眼球上的一处生理特征。
256、步骤s34.1.2:根据第二左眼眼球特征图像以及第j时间点的第i图像,确定第i+n(j-1)第二左眼眼球特征标记点’,具体的,所述第二左眼眼球特征标记点’确定方法包括:在第j时间点的第i图像中找到和所述第二左眼眼球特征图像所包含第二左眼眼球特征的像相同或近似的像,并在该相同或近似的像上做第i+n(j-1)第二左眼眼球特征标记点’,且保证将该相同或近似的像以及其周边的图像信息分别和第二左眼眼球特征图像中的第二左眼眼球特征的像以及第二左眼眼球特征的像周边的图像信息重叠时,通过对照做出的所述第i+n(j-1)第二左眼眼球特征标记点’能够和所述第二左眼眼球特征标记点重合或二者的偏差程度在设定的阈值内。需要注意的是,第j时间点的第i图像中,第i+n(j-1)第一左眼眼球特征标记点’和第i+n(j-1)第二左眼眼球特征标记点’不共点。
257、本技术实施例二提供第1第二左眼眼球特征标记点’确定方法的实施例,具体的,在第1时间点的第1图像中找到和所述第二左眼眼球特征图像所包含第二左眼眼球特征的像相同或近似的像,并在该相同或近似的像上做第1第二左眼眼球特征标记点’。本技术实施例二中,第二左眼眼球特征图像为从图5所示的图像中截取而来的图像,其包含的第二左眼眼球特征的像为左眼虹膜纹理特征9122的像,图13所示的第1时间点的第1图像中,和所述第二左眼眼球特征图像所包含第二左眼眼球特征的像相同或近似的像具体为左眼虹膜纹理特征9122j1的像,在左眼虹膜纹理特征9122j1的像上做的第i+n(j-1)第二左眼眼球特征标记点’为第1第二左眼眼球特征标记点’91p2’,且保证当该相同或近似的像,即左眼虹膜纹理特征9122j1的像和第二左眼眼球特征图像中的第二左眼眼球特征的像重叠时,第1第二左眼眼球特征标记点’91p2’和所述第二左眼眼球特征标记点重合或二者的偏差程度在设定的阈值内。至于第2第二左眼眼球特征标记点’至第m*n第二左眼眼球特征标记点’的确定方法类似,本文不再赘述。
258、第i+n(j-1)第二右眼眼球特征标记点’的确定方法和第i+n(j-1)第二左眼眼球特征标记点’类似,本文不再赘述,不同之处在于第i+n(j-1)第二右眼眼球特征标记点’根据第二右眼眼球特征图像及其包含的第二右眼眼球特征标记点确定确定,不再根据第二左眼眼球特征图像及其包含的第二左眼眼球特征标记点确定。需要注意的是,第j时间点的第i图像中,第i+n(j-1)第一右眼眼球特征标记点’和第i+n(j-1)第二右眼眼球特征标记点’不共点。
259、步骤s34.2:根据第j时间点的第i图像、第j时间点的第i图像中的第i+n(j-1)第二左眼眼球特征标记点’以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)左眼光路ⅱ模型,具体的,将第j时间点的第i图像导入第j眼球数据测量装置模型中,并按照所述光线模型确定方法,令第j时间点的第i图像的矩形边界和第j眼球数据测量装置模型中的第i图像采集设备模型所在正四棱锥的矩形底面的边界重合;并按照所述光线模型确定方法,将过重合后的第j时间点的第i图像中的第i+n(j-1)第二左眼眼球特征标记点’,并过第j眼球数据测量装置模型中的第i图像采集设备模型所在正四棱锥的顶点的直线作为第i+n(j-1)左眼光路ⅱ模型。第i+n(j-1)左眼光路ⅱ模型为基于第j眼球数据测量装置模型,对第i+n(j-1)左眼光路ⅱ的建模,所述第i+n(j-1)左眼光路ⅱ为第j时间点内用户左眼眼球上的所述第二左眼眼球特征漫反射的光线中,能够射向第i图像采集设备并被其接收并形成第j时间点的第i图像中被第i+n(j-1)第二左眼眼球特征标记点’所标记的图像特征的像上对应区域的那束光线在空中走过的路径。本实施例二中,第i+n(j-1)第二左眼眼球特征标记点’为第j时间点采集的第i个图像中第2个标记点,第i+n(j-1)左眼光路ⅱ模型为第i图像采集设备、第j眼球数据测量装置模型中的第i图像采集设备模型以及第j时间点的第i图像中的第i+n(j-1)第二左眼眼球特征标记点’应的第2个光线模型。
260、本技术实施例二提供第1左眼光路ⅱ模型确定方法的实施例,结合图13、图14以及图20所示,按照所述光线模型确定方法,将第1时间点的第1图像(图13所示)导入图20所示的第1眼球数据测量装置模型中,并按照所述光线模型确定方法,将第1时间点的第1图像的矩形边界和第1眼球数据测量装置模型中的第1图像采集设备模型101amj1所在正四棱锥的矩形底面的边界重合,在重合后即得到图20所示的第1时间点的第1图像9ej1,第1时间点的第1图像9ej1包含所述第二左眼眼球特征标记点’91p2’;并按照所述光线模型确定方法,做过第1眼球数据测量装置模型中的第1图像采集设备模型101amj1所在正四棱锥的顶点101ampj1,并过第1第二左眼眼球特征标记点’91p2’的直线91p2sj1,该直线91p2sj1就是第1左眼光路ⅱ模型91p2sj1。
261、需要注意的是,j取1,i取1时,第j时间点的第i图像、第i+n(j-1)第二左眼眼球特征标记点’以及第j眼球数据测量装置模型中的第i图像采集设备模型分别为第1时间点时的第1图像9ej1、第1第二左眼眼球特征标记点’91p2’以及第1眼球数据测量装置模型中的第1图像采集设备模型101amj1,根据上述三者确定的第i+n(j-1)左眼光路ⅱ模型为第1第二左眼光路ⅱ模型。当编号i+n(j-1)依次为1至m*n时,第i+n(j-1)第二左眼光路ⅱ模型依次为第1左眼光路ⅱ模型至第m*n第二左眼光路ⅱ模型,至于确定第2第二左眼光路ⅱ模型至第m*n第二左眼光路ⅱ模型的实施例可参照所述确定第1左眼光路ⅱ模型91p2sj1的实施例,本文不再一一列举。
262、第i+n(j-1)右眼光路ⅱ模型的确定方法和第i+n(j-1)左眼光路ⅱ模型的确定方法类似,本文不再赘述,不同之处在于,第i+n(j-1)右眼光路ⅱ模型根据第i+n(j-1)第二右眼眼球特征标记点’确定,不再根据第i+n(j-1)第二左眼眼球特征标记点’确定。第i+n(j-1)右眼光路ⅱ模型为基于第j眼球数据测量装置模型,对第i+n(j-1)右眼光路ⅱ的建模,所述第i+n(j-1)右眼光路ⅱ为第j时间点内用户右眼眼球上的所述第二右眼眼球特征漫反射的光线中,能够射向第i图像采集设备并被其接收并形成第j时间点的第i图像中被第i+n(j-1)第二右眼眼球特征标记点’所标记的图像特征的像上对应区域的那束光线在空中走过的路径。需要注意上的是,所述第i+n(j-1)左眼光路ⅱ模型和第i+n(j-1)右眼光路ⅱ模型确定方法允许只确定第i+n(j-1)左眼光路ⅱ模型与第i+n(j-1)右眼光路ⅱ模型之一。
263、步骤s35:根据第j时间点的第i图像、第j时间点的第i图像中的左眼反光特征以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)左眼动态光路ⅲ模型或第i+n(j-1)左眼映射光路ⅲ模型;根据第j时间点的第i图像、第j时间点的第i图像中的右眼反光特征以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)右眼动态光路ⅲ模型或第i+n(j-1)右眼映射光路ⅲ模型;其中,第i+n(j-1)左眼动态光路ⅲ模型包含动点ai+n(j-1)模型,所述动点ai+n(j-1)为第j时间点的第i图像中左眼反光特征中背景图像的像所在图形区域内的动点;第i+n(j-1)右眼动态光路ⅲ模型包含动点bi+n(j-1)模型,所述动点bi+n(j-1)为第j时间点的第i图像中右眼反光特征中背景图像的像所在图形区域内的动点。
264、所述第i+n(j-1)左眼动态光路ⅲ模型确定方法包括:。
265、步骤s35.1:根据第j时间点的第i图像中的左眼反光特征中的背景图像的像,确定动点ai+n(j-1)。
266、步骤s35.2:根据第j时间点的第i图像、根据第j时间点的第i图像上的动点ai+n(j-1)以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)左眼动态光路ⅲ模型,具体的,将第j时间点的第i图像导入第j眼球数据测量装置模型中,并按照所述光线模型确定方法,令第j时间点的第i图像的矩形边界和第j眼球数据测量装置模型中的第i图像采集设备模型所在正四棱锥的矩形底面的边界重合;并按照所述光线模型确定方法,将过重合后第j时间点的第i图像中的背景图像的像上的动点ai+n(j-1)并过第j眼球数据测量装置模型中的第i图像采集设备模型所在正四棱锥的顶点的直线作为第i+n(j-1)左眼动态光路ⅲ模型。第i+n(j-1)左眼动态光路ⅲ模型为基于第j眼球数据测量装置模型,对第j时间点显示面上显示的背景图像上的点散发出的光线中照射到用户左眼角膜表面,并被角膜表面镜面反射,并射进第i图像采集设备,并被接收,形成第j时间点的第i图像中的背景图像的像上的动点ai+n(j-1)的那束光线从被用户左眼角膜镜面反射开始一直到被第i图像采集设备接收位置在空中走过路径的建模。当j取1,i取1时,第j眼球数据测量装置模型中的第i图像采集设备模型、第i图像中的背景图像的像、动点ai+n(j-1)以及第i+n(j-1)左眼动态光路ⅲ模型分别为图20中显示的第1图像采集设备模型101amj1、第1图像中的背景图像的像52a11j1、动点a1(aj1c1)以及第1左眼动态光路ⅲ模型52a11sj1,动点a1(aj1c1)是第1图像中的背景图像的像52a11j1所在图像区域内的动点,过第1图像采集设备模型101amj1的光线汇集区域模型101ampj1所在的点并过动点a1(aj1c1)的直线就是第1左眼动态光路ⅲ模型52a11sj1。数字编号i+n(j-1)分别等于正整数1至m*n时,第i+n(j-1)左眼动态光路ⅲ模型分别为第1左眼动态光路ⅲ模型至第m*n左眼动态光路ⅲ模型,至于第2左眼动态光路ⅲ模型至第m*n左眼动态光路ⅲ模型的示意图本技术实施例不再一一列出。
267、步骤s35中,第i+n(j-1)左眼映射光路ⅲ模型确定方法包括:。
268、步骤s35.3:根据第j时间点的第i图像、第j时间点的第i图像中左眼反光特征中第i图像采集设备的像以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)左眼映射光路ⅲ模型,具体的,将第j时间点的第i图像导入第j眼球数据测量装置模型中,并按照所述光线模型确定方法,令第j时间点的第i图像的矩形边界和第j眼球数据测量装置模型中的第i图像采集设备模型所在正四棱锥的矩形底面的边界重合;并按照所述光线模型确定方法,将过重合后的第j时间点的第i图像中左眼反光特征中第i图像采集设备的像的中心点,并过第j眼球数据测量装置模型中第i图像采集设备模型所在正四棱锥的顶点的直线作为步骤s35中确定的第i+n(j-1)左眼映射光路ⅲ模型。步骤s35中确定的第i+n(j-1)左眼映射光路ⅲ模型为基于第j眼球数据测量装置模型,对第i位置标记件发出的左眼光路ⅲ的建模,所述第i位置标记件发出的左眼光路ⅲ为第i图像采集设备或第i位置标记件在第j时间点下散发出的光线中照射到用户左眼角膜并被镜面反射后射进所述第i图像采集设备并被接收的光线从被用户左眼角膜镜面反射开始直至射进所述第i图像采集设备为止在空间中走过的路径。
269、所述第i+n(j-1)右眼动态光路ⅲ模型确定方法包括:。
270、步骤s35.4:根据第j时间点的第i图像中的右眼反光特征中的背景图像的像,确定动点bi+n(j-1)。
271、步骤s35.5:根据第j时间点的第i图像、第j时间点的第i图像上的动点bi+n(j-1)以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)右眼动态光路ⅲ模型,所述第i+n(j-1)右眼动态光路ⅲ模型的确定方法和所述第i+n(j-1)左眼动态光路ⅲ模型的确定方法类似,本文不再赘述,不同之处在于,第i+n(j-1)右眼动态光路ⅲ模型根据动点bi+n(j-1)确定,不再根据动点ai+n(j-1)确定。
272、步骤s35中,第i+n(j-1)右眼映射光路ⅲ模型确定方法包括:。
273、步骤s35.6:根据第j时间点的第i图像、第j时间点的第i图像中右眼反光特征中第i图像采集设备的像以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)右眼映射光路ⅲ模型,具体的,将第j时间点的第i图像导入第j眼球数据测量装置模型中,并按照所述光线模型确定方法,令第j时间点的第i图像的矩形边界和第j眼球数据测量装置模型中的第i图像采集设备模型所在正四棱锥的矩形底面的边界重合;并按照所述光线模型确定方法,将过重合后的第j时间点的第i图像中右眼反光特征中第i图像采集设备的像的中心点,并过第j眼球数据测量装置模型中第i图像采集设备模型所在正四棱锥的顶点的直线作为步骤s35中确定的第i+n(j-1)右眼映射光路ⅲ模型。步骤s35中确定的第i+n(j-1)右眼映射光路ⅲ模型为基于第j眼球数据测量装置模型,对第i位置标记件发出的右眼光路ⅲ的建模,所述第i位置标记件发出的右眼光路ⅲ为第i图像采集设备或第i位置标记件在第j时间点下散发出的光线中照射到用户右眼角膜并被镜面反射后射进所述第i图像采集设备并被接收的光线从被用户右眼角膜镜面反射开始直至射进所述第i图像采集设备为止在空间中走过的路径。
274、本步骤s35中允许只确定第i+n(j-1)左眼映射光路ⅲ模型与第i+n(j-1)右眼映射光路ⅲ模型之一。
275、步骤s36:根据第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼光路ⅱ模型以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)左眼坐标系;或根据第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼光路ⅱ模型以及第j左眼角膜模型,确定第i+n(j-1)左眼坐标系;或根据第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼映射光路ⅲ模型以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)左眼坐标系;或根据第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼映射光路ⅲ模型以及第j左眼角膜模型,确定第i+n(j-1)左眼坐标系;或根据第i+n(j-1)左眼动态光路ⅲ模型、第i+n(j-1)左眼光路ⅰ模型以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)左眼坐标系;或根据第i+n(j-1)左眼动态光路ⅲ模型、第i+n(j-1)左眼光路ⅰ模型以及第j左眼角膜模型,确定第i+n(j-1)左眼坐标系;根据第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼光路ⅱ模型以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)右眼坐标系;或根据第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼光路ⅱ模型以及第j右眼角膜模型,确定第i+n(j-1)右眼坐标系;或根据第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼映射光路ⅲ模型以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)右眼坐标系;或根据第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼映射光路ⅲ模型以及第j右眼角膜模型,确定第i+n(j-1)右眼坐标系;或根据第i+n(j-1)右眼动态光路ⅲ模型、第i+n(j-1)右眼光路ⅰ模型以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)右眼坐标系;或根据第i+n(j-1)右眼动态光路ⅲ模型、第i+n(j-1)右眼光路ⅰ模型以及第j右眼角膜模型,确定第i+n(j-1)右眼坐标系。
276、所述第i+n(j-1)左眼坐标系确定方法包括:。
277、步骤s36.1:只按照同一种z坐标轴确定方法确定第1左眼坐标系至m*n左眼坐标系的z坐标轴,本技术实施例二提供4种z坐标轴确定方法,并依次是第1种z坐标轴确定方法至第4种z坐标轴确定方法。
278、第1种z坐标轴确定方法包括:令第i+n(j-1)左眼坐标系的z坐标轴重合于第i+n(j-1)左眼光路ⅰ模型所在的直线,并令第i+n(j-1)左眼坐标系的z坐标轴所在向量和第i+n(j-1)向量ⅰ之间的夹角小于90度;其中,所述第i+n(j-1)向量ⅰ为以第j眼球数据测量装置模型中的第i图像采集设备模型的所述光线汇集区域所在的点为起点并以第i+n(j-1)左眼光路ⅰ模型所在直线和第j左眼角膜模型所在曲面的交点为终点的向量。
279、第2种z坐标轴确定方法包括:令第i+n(j-1)左眼坐标系的z坐标轴重合于第i+n(j-1)左眼光路ⅰ模型所在的直线,并令第i+n(j-1)左眼坐标系的z坐标轴所在向量和所述第i+n(j-1)向量ⅰ之间的夹角大于90度。
280、第3种z坐标轴确定方法包括:令第i+n(j-1)左眼坐标系的z坐标轴重合于第i+n(j-1)左眼动态光路ⅲ模型所在的直线,并令第i+n(j-1)左眼坐标系的z坐标轴所在向量和第i+n(j-1)向量ⅱ之间的夹角小于90度;其中,所述第i+n(j-1)向量ⅱ为以第j眼球数据测量装置模型中的第i图像采集设备模型的所述光线汇集区域所在的点为起点并以第i+n(j-1)左眼动态光路ⅲ模型所在直线和第j左眼角膜模型所在曲面的交点为终点的向量。
281、第4种z坐标轴确定方法包括:令第i+n(j-1)左眼坐标系的z坐标轴重合于第i+n(j-1)左眼动态光路ⅲ模型所在的直线,并令第i+n(j-1)左眼坐标系的z坐标轴所在向量和第i+n(j-1)向量ⅱ之间的夹角大于90度。
282、步骤s36.2:只按照同一种x坐标轴确定方法确定第1左眼坐标系至m*n左眼坐标系的 x轴,本技术实施例二提供2种x坐标轴确定方法,并依次是第1种x坐标轴确定方法以及第2种x坐标轴确定方法。
283、本技术的实施例中,第1种x坐标轴确定方法包括:当所述步骤s36.1中采用所述第1种z坐标轴确定方法或所述第2种z坐标轴确定方法或第3种z坐标轴确定方法或第4种z坐标轴确定方法时,令第i+n(j-1)左眼坐标系的 x轴所在射线相交于第i+n(j-1)左眼光路ⅱ模型所在的直线;其中,第i+n(j-1)左眼坐标系的 x轴所在射线为起点是第i+n(j-1)左眼坐标系原点,且平行于第i+n(j-1)左眼坐标系的 x轴,且方向和第i+n(j-1)左眼坐标系的x轴相同的射线,第i+n(j-1)左眼坐标系的 x轴所在射线在第i+n(j-1)左眼坐标系下所有点的x坐标均大于0。在具体实施时,当所述步骤s36.1中采用第1/2/3/4种z坐标轴确定方法时,所述第1种x坐标轴确定方法还可为令第i+n(j-1)左眼坐标系的 x轴所在射线沿第i+n(j-1)旋转方向旋转至首次相交于第i+n(j-1)左眼光路ⅱ模型所在的直线所需转动过的角度值等于θ1;θ1大于0小于360,θ1的单位为度,所述θ1为预先确定的定值。所述第i+n(j-1)旋转方向为右手握住第i+n(j-1)左眼坐标系的z轴,大拇指伸直并指向第i+n(j-1)左眼坐标系的z轴方向,四指环绕第i+n(j-1)左眼坐标系的z轴所指的转动方向。
284、本技术的实施例中,第2种x坐标轴确定方法包括:当所述步骤s36.1中采用所述第1种z坐标轴确定方法或所述第2种z坐标轴确定方法时,令第i+n(j-1)左眼坐标系的 x轴所在射线相交于第i+n(j-1)左眼动态光路ⅲ模型所在的直线;在具体实施时,当所述步骤s36.1中采用第1/2种z坐标轴确定方法时,所述第2种x坐标轴确定方法还可为令第i+n(j-1)左眼坐标系的x轴所在射线沿第i+n(j-1)旋转方向旋转至首次相交于第i+n(j-1)左眼动态光路ⅲ模型所在的直线所需转动过的角度值等于θ1。
285、步骤s36.3:只按照同一种原点确定方法确定第i+n(j-1)左眼坐标系的原点,本技术实施例二提供2种原点确定方法,依次是第1种原点确定方法至第2种原点确定方法。
286、所述第1种原点确定方法包括:令第i+n(j-1)左眼坐标系的原点和第i+n(j-1)光线汇集区域模型所在点之间的距离值为d1;其中,所述d1可为正值或负值,且所述d1不为0,当d1为正值时,第i+n(j-1)左眼坐标系的原点在第i+n(j-1)射线ⅰ上,当d1为负值时,第i+n(j-1)左眼坐标系的原点在第i+n(j-1)射线ⅰ的延长线上;所述第i+n(j-1)射线ⅰ为以第i+n(j-1)光线汇集区域模型所在的点起点,且平行于第i+n(j-1)左眼坐标系的z坐标轴的射线,且以第i+n(j-1)射线ⅰ的起点为起点,以第i+n(j-1)射线ⅰ上任意点为终线的向量和第i+n(j-1)左眼坐标系的第z坐标轴所在的向量之间的夹角等于0。
287、所述第2种原点确定方法包括:令第i+n(j-1)左眼坐标系的原点和第i+n(j-1)交点ⅰ之间的距离为d2;其中所述第i+n(j-1)交点ⅰ为第i+n(j-1)左眼光路ⅰ模型所在的直线和第i+n(j-1)左眼角膜模型所在曲面之间的交点;所述d2可为正值或负值或0,当d2为正值时,第i+n(j-1)左眼坐标系的原点在第i+n(j-1)射线ⅱ上,当d2为负值时,第i+n(j-1)左眼坐标系的原点在第i+n(j-1)射线ⅱ的延长线上;当采用所述第1种z坐标轴确定方法或所述第2种z坐标轴确定方法时,所述第i+n(j-1)射线ⅱ为以所述第i+n(j-1)交点ⅰ为起点,且过第i+n(j-1)光线汇集区域模型所在点的射线,当采用所述第3种z坐标轴确定方法或所述第4种z坐标轴确定方法时,所述第i+n(j-1)射线ⅱ为以所述第i+n(j-1)交点ⅲ为起点,且过第i+n(j-1)光线汇集区域模型所在点的射线,所述第i+n(j-1)交点ⅲ为第i+n(j-1)左眼映射光路ⅲ模型所在直线和第j左眼角膜模型所在曲面的交点。
288、需注意的是,所述第i+n(j-1)左眼坐标系确定方法的实施过程中,所述步骤步骤s36.1至所述步骤步骤s36.3都存在多种实施方法,这将导致第i+n(j-1)左眼坐标系确定方法的实施过程存在多种组合,每种组合都是一种第i+n(j-1)左眼坐标系确定方法的实施例,在具体实施时,只能根据同一种第i+n(j-1)左眼坐标系确定方法的实施例确定包括第1左眼坐标系至第m*n左眼坐标系在内的不同左眼坐标系,且任何一种第i+n(j-1)左眼坐标系确定方法的实施例确定的第i+n(j-1)左眼坐标系和第i+n(j-1)左眼定位系统之间的位置关系满足唯一性;当步骤步骤s36.1中使用所述第1至4种z坐标轴确定方法确定第i+n(j-1)左眼坐标系时,所述第i+n(j-1)左眼定位系统为第i+n(j-1)左眼光路ⅰ模型以及第i+n(j-1)左眼光路ⅱ模型组成的系统,当步骤步骤s36.1中使用所述5或6种z坐标轴确定方法确定第i+n(j-1)左眼坐标系时,所述第i+n(j-1)左眼定位系统为第i+n(j-1)左眼动态光路ⅲ模型以及第i+n(j-1)左眼光路ⅰ模型组成的系统。第i+n(j-1)左眼坐标系为根据第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼光路ⅱ模型、第i+n(j-1)左眼映射光路ⅲ模型三者中的两个以及第j左眼角膜模型或第j眼球数据测量装置模型中的第i图像采集设备模型确定的坐标系,用于确定第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、第i+n(j-1)左眼反光参数ⅰ测量值、第i+n(j-1)左眼反光参数ⅱ测量值、第i+n(j-1)左眼反光参数ⅲ测量值、第i+n(j-1)左眼视轴线参数a测量值、第i+n(j-1)左眼视轴线参数b测量值、第i+n(j-1)左眼视轴线参数c测量值、第i+n(j-1)左眼视轴线参数d测量值、第i+n(j-1)左眼视轴线参数e测量值以及第i+n(j-1)左眼视轴线参数f测量值。当数字编号i+n(j-1)分别为1至m*n时,第i+n(j-1)左眼坐标系依次为第1左眼坐标系至第m*n左眼坐标系。
289、根据本技术实施例第i+n(j-1)左眼坐标系确定方法必须够保证第i+n(j-1)左眼坐标系和第i+n(j-1)左眼定位系统之间的位置关系满足唯一性,详细的说,根据所述第i+n(j-1)左眼坐标系确定方法必须保证第i+n(j-1)左眼坐标系和所述第i+n(j-1)左眼定位系统之间的位置关系仅有一种可能性。第i+n(j-1)左眼坐标系确定方法的作用是根据所述第i+n(j-1)左眼定位系统确定第i+n(j-1)左眼坐标系的唯一位置,所以在具体实施时还存在多种第i+n(j-1)左眼坐标系确定方法,应理解,本文主要提供一种左眼视轴线映射关系的确定方法,至于第i+n(j-1)左眼坐标系确定方法不做限定。需要注意的是,具体实施时,仅用同一种第i+n(j-1)左眼坐标系确定方法确定第1左眼坐标系至第m*n左眼坐标系。
290、本技术实施例二的所述步骤s36.1中,选择第1左眼坐标系至第m*n左眼坐标系的z坐标轴作为定位对像,具体实施时还可基于需求选择第1左眼坐标系至第m*n左眼坐标系的x坐标轴作为定位对像,或者选择第1左眼坐标系至第m*n左眼坐标系的y坐标轴作为定位对像。本技术实施例二的所述步骤s36.2中,选择第1左眼坐标系至第m*n左眼坐标系的 x轴作为定位对像,具体实施时可基于需求选择第1左眼坐标系至第m*n左眼坐标系的y坐标轴作为定位对像,或者选择第1左眼坐标系至第m*n左眼坐标系的z坐标轴作为定位对像,步骤步骤s36.1和步骤步骤s36.2所选择的定位对像不能是第i+n(j-1)左眼坐标系的同一个坐标轴。
291、所述第i+n(j-1)右眼坐标系确定方法和第i+n(j-1)左眼坐标系确定方法类似本文不再赘述,具体实施时,可将第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼光路ⅱ模型以及第i+n(j-1)右眼动态光路ⅲ模型分别视作第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼光路ⅱ模型以及第i+n(j-1)左眼动态光路ⅲ模型并按照和所述第i+n(j-1)左眼坐标系确定方法相同的方法,根据第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼光路ⅱ模型、第i+n(j-1)右眼动态光路ⅲ模型、第j眼球数据测量装置模型中的第i图像采集设备模型以及第j左眼角膜模型在内的部分或全部,确定第i+n(j-1)右眼坐标系。第i+n(j-1)右眼坐标系为根据第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼光路ⅱ模型、第i+n(j-1)右眼映射光路ⅲ模型三者中的两个以及第j右眼角膜模型或第j眼球数据测量装置模型中的第i图像采集设备模型确定的坐标系,用于确定第i+n(j-1)点f坐标第一实际测量值、第i+n(j-1)点f坐标第二实际测量值、第i+n(j-1)右眼反光参数ⅰ测量值、第i+n(j-1)右眼反光参数ⅱ测量值、第i+n(j-1)右眼反光参数ⅲ测量值、第i+n(j-1)右眼视轴线参数a测量值、第i+n(j-1)右眼视轴线参数b测量值、第i+n(j-1)右眼视轴线参数c测量值、第i+n(j-1)右眼视轴线参数d测量值、第i+n(j-1)右眼视轴线参数f测量值以及第i+n(j-1)右眼视轴线参数f测量值。当数字编号i+n(j-1)分别为1至m*n时,第i+n(j-1)右眼坐标系依次为第1右眼坐标系至第m*n右眼坐标系。
292、121212如图21所示,图21为本技术实施例二提供的一种第i+n(j-1)左眼映射光路ⅲ模型和第i+n(j-1)右眼映射光路ⅲ模型确定方法的示意图,该方法包括:。
293、步骤s41:根据所述第i+n(j-1)左眼坐标系,确定第i+n(j-1)左眼二维坐标系;根据所述第i+n(j-1)右眼坐标系,确定第i+n(j-1)右眼二维坐标系。所述第i+n(j-1)左眼二维坐标系为在第i+n(j-1)左眼坐标系下设定的某一平面内的坐标系,或者在第i+n(j-1)左眼坐标系下设定的某一曲面内的坐标系;所述第i+n(j-1)右眼二维坐标系为在第i+n(j-1)右眼坐标系下设定的某一平面内的坐标系,或者在第i+n(j-1)右眼坐标系下设定的某一曲面内的坐标系。
294、本技术实施例二提供一种第i+n(j-1)左眼二维坐标系确定方法,该方法记为第一种第i+n(j-1)左眼二维坐标系确定方法,所述第一种第i+n(j-1)左眼二维坐标系确定方法包括:将第i+n(j-1)左眼坐标系的x轴和y轴组成的二维坐标系作为第i+n(j-1)左眼二维坐标系。如图20 所示,图20 中显示了根据所述第i+n(j-1)左眼坐标系确定方法确定的第1左眼坐标系91wcsj1,图20所示的实施例中,第1左眼坐标系91wcsj1的x轴和y轴组成的二维坐标系就是根据所述第一种第i+n(j-1)左眼二维坐标系确定方法确定的第1左眼二维坐标系。当所述数字编号i+n(j-1)依次等于1至m*n时,第i+n(j-1)左眼二维坐标系依次为第1左眼二维坐标系至第m*n左眼二维坐标系,至于第2左眼二维坐标系至第m*n左眼二维坐标系未在本实施例的附图中显示。
295、只能根据同一种第i+n(j-1)左眼二维坐标系确定方法确定包括第1左眼二维坐标系至第m*n左眼二维坐标系在内的不同第i+n(j-1)左眼二维坐标系,且任何一种第i+n(j-1)左眼二维坐标系确定方法必须保证其确定的第i+n(j-1)左眼二维坐标系和第i+n(j-1)左眼坐标系之间的位置关系满足唯一性,且任何一种第i+n(j-1)左眼二维坐标系确定方法必须保证其确定的第i+n(j-1)左眼二维坐标系所在平面或曲面的唯一性。所述平面内的坐标系和所述曲面内的坐标系包括横坐标轴、纵坐标轴以及原点,横坐标轴和纵坐标轴相交于原点。
296、在具体实施时,可根据需求将第i+n(j-1)左眼坐标系下的任何平面内的二维坐标系或任何曲面内的二维坐标系作为第i+n(j-1)左眼二维坐标系,为了便于计算,第1左眼二维坐标系和第1左眼坐标系的位置关系等同于第i+n(j-1)左眼二维坐标系和第i+n(j-1)左眼坐标系的位置关系,且第1左眼二维坐标系和第i+n(j-1)左眼二维坐标系相同,编号i+n(j-1)取1至m*n在内的自然数。第i+n(j-1)左眼二维坐标系确定方法的作用是根据所述第i+n(j-1)左眼坐标系确定第i+n(j-1)左眼二维坐标系的唯一位置,本技术实施例二仅提供一种第i+n(j-1)左眼二维坐标系确定方法,在具体实施时还存在多种第i+n(j-1)左眼二维坐标系确定方法,应理解,本文主要提供一种左眼视轴线映射关系确定方法,至于第i+n(j-1)左眼二维坐标系确定方法不做限定。具体实施时,所述第i+n(j-1)左眼二维坐标系所在面不能过第i+n(j-1)左眼动态光路ⅲ模型所在直线和第i+n(j-1)左眼动态光路ⅳ模型所在直线的交点。
297、第i+n(j-1)右眼二维坐标系的确定方法和第i+n(j-1)左眼二维坐标系的确定方法类似,本文不再赘述,不同之处在于第i+n(j-1)右眼二维坐标系根据第i+n(j-1)右眼坐标系确定,不再根据第i+n(j-1)左眼坐标系确定。步骤s41中允许只确定第i+n(j-1)左眼坐标系与第i+n(j-1)右眼坐标系之一。
298、步骤s42:根据第i+n(j-1)左眼动态光路ⅲ模型、第j左眼角膜模型以及第j背景图像模型,确定第i+n(j-1)左眼动态光路ⅳ模型;或根据第i+n(j-1)左眼动态光路ⅲ模型以及第j左眼角膜模型,确定第i+n(j-1)左眼动态光路ⅳ模型;根据第i+n(j-1)右眼动态光路ⅲ模型、第j右眼角膜模型以及第j背景图像模型,确定第i+n(j-1)右眼动态光路ⅳ模型;或根据第i+n(j-1)右眼动态光路ⅲ模型以及第j右眼角膜模型,确定第i+n(j-1)右眼动态光路ⅳ模型。如果左眼映射光路ⅲ模型在步骤s35中确定,则第i+n(j-1)左眼动态光路ⅳ模型为确定的模型,和第i+n(j-1)左眼坐标系的位置关系不会改变,如果右眼映射光路ⅲ模型在步骤s35中确定,则第i+n(j-1)右眼动态光路ⅳ模型为确定的模型,和第i+n(j-1)右眼坐标系的位置关系不会改变。
299、本技术实施例二提供两种根据第i+n(j-1)左眼动态光路ⅲ模型,确定第i+n(j-1)左眼动态光路ⅳ模型的方法,该两种方法依次称为第一种第i+n(j-1)左眼动态光路ⅳ模型确定方法和第二种第i+n(j-1)左眼动态光路ⅳ模型确定方法。本技术实施例二提供两种根据第i+n(j-1)右眼动态光路ⅲ模型,确定第i+n(j-1)右眼动态光路ⅳ模型的方法,该两种方法依次称为第一种第i+n(j-1)右眼动态光路ⅳ模型确定方法和第二种第i+n(j-1)右眼动态光路ⅳ模型确定方法。
300、第一种第i+n(j-1)左眼动态光路ⅳ模型确定方法为,根据第i+n(j-1)左眼动态光路ⅲ模型、第j左眼角膜模型以及第j背景图像模型,确定第i+n(j-1)左眼动态光路ⅳ模型,具体的,包括:。
301、步骤s42.1:根据第j时间点的第i图像中的背景图像的像上的动点ai+n(j-1),确定第j背景图像模型所在有界平面或曲面上的点ci+n(j-1)模型;点ci+n(j-1)模型为第j背景图像模型所在有界平面或曲面上动点,动点ai+n(j-1)在背景图像的像上的位置和点ci+n(j-1)模型在第j背景图像模型上的位置一一对应;点ci+n(j-1)模型为对第j时间点内显示件上显示的背景图像上的点c的建模,第j时间点内,所述点c散发出的光线被用户左眼角膜镜面反射,并射进第i图像采集设备,并被接收,形成了第j时间点的第i图像中左眼反光特征中背景图像的像上的动点ai+n(j-1)。点c 可看作第j时间点内显示件上显示的背景图像所在的面,即显示面上的动点。第i图像中的背景图像的像和第j背景图像模型中的图像互为倒影,所以,只要所述背景图像带有足够且非对称的纹理特征,就能够根据第j时间点的第i图像中左眼反光特征中的背景图像的像上的动点ai+n(j-1)在第j背景图像模型所在有界平面或曲面中的图像上确定相应的点ci+n(j-1)模型。
302、本技术实施例二提供一种根据第j时间点的第i图像中的背景图像的像上的动点ai+n(j-1),确定第j背景图像模型所在有界平面或曲面上的点ci+n(j-1)模型的方法,该方法记为点ci+n(j-1)模型确定方法,具体的,首先,将所述背景图像设定为网格图像(棋盘图像),如图22所示,图22为本技术实施例二提供的一种背景图像的示意图,所示背景图像52a为网格图像,所示背景图像52a包括方向识别特征w、第1经线v1至第6经线v6以及第1纬线u1至第6纬线u6,第1经线v1至第6经线v6以及第1纬线u1至第6纬线u6均为连贯的曲线或直线,包括第1经线v1至第6经线v6在内的经线均和第1纬线u1至第6纬线u6相交,方向识别特征w用于区分第1经线v1至第6经线v6以及第1纬线u1至第6纬线u6,方向识别特征w用于使所述背景图像52a包含的纹理科特征为非对称的纹理特征,然后,将第j时间点的第i图像视作申请号为2025102301285的专利文件说明书部分第[0084]段所述的第一图像,将第j时间点的第i图像中左眼反光特征中背景图像的像视作申请号为2025102301285的专利文件说明书部分第[0086]段所述的第一背景图像的像,将所述动点ai+n(j-1)视作申请号为2025102301285的专利文件说明书部分第[0107]段所述的点a,将第j背景图像模型视作申请号为2025102301285的专利文件说明书部分第[0116]段所述的背景图像模型,将点ci+n(j-1)模型视作申请号为2025102301285的专利文件说明书部分第[0101]段所述的点c模型,按照申请号为2025102301285的专利文件说明书部分第[0196]段至第[0243]段所述的c模型确定方法,在第j背景图像模型上确定点ci+n(j-1)模型。
303、步骤s42.2:将过点ci+n(j-1)模型和第i+n(j-1)交点ⅳ的直线作为第i+n(j-1)左眼动态光路ⅳ模型;其中,所述第i+n(j-1)交点ⅳ为第i+n(j-1)左眼动态光路ⅲ模型所在直线和第j左眼角膜模型所在曲面的交点。第i+n(j-1)左眼动态光路ⅳ模型用于表征第j时间点显示面上显示的背景图像上的动点散发出的光线中照射到用户左眼角膜表面,并被角膜表面镜面反射,并射进第i图像采集设备,并被接收,形成了第j时间点的第i图像中的背景图像的像上的动点ai+n(j-1)的那束光线从经显示面上显示的背景图像上的动点散发出去开始,一直到照射到用户左眼角膜上为止在空中走过路径,所述第i+n(j-1)左眼动态光路ⅳ模型是对该路径的建模。
304、当j取1,i取1时,编号i+n(j-1)等于1,第i+n(j-1)左眼动态光路ⅲ模型、第i+n(j-1)左眼动态光路ⅳ模型、第j左眼角膜模型、第j背景图像模型、动点ai+n(j-1)模型、点ci+n(j-1)模型以及第i+n(j-1)交点ⅳ分别为图20所示的第1左眼动态光路ⅲ模型52a11sj1、第1左眼动态光路ⅳ模型52a11sj1b、第1左眼角膜模型913sj1、第1背景图像模型52a11j1、动点a1模型aj1c1、点c1模型cj1c1以及第1交点ⅳplj1c1。过点c1模型cj1c1以及第1交点ⅳplj1c1的直线就是第1左眼动态光路ⅳ模型。当数字编号i+n(j-1)分别等于正整数1至m*n时,第i+n(j-1)左眼动态光路ⅳ模型分别为第1左眼动态光路ⅳ模型至第m*n左眼动态光路ⅳ模型,至于第2左眼动态光路ⅳ模型至第m*n左眼动态光路ⅳ模型的示意图本技术实施例不再一一列出。
305、第一种第i+n(j-1)右眼动态光路ⅳ模型确定方法为,根据第i+n(j-1)右眼动态光路ⅲ模型、第j右眼角膜模型以及第j背景图像模型,确定第i+n(j-1)右眼动态光路ⅳ模型,具体的,包括:。
306、步骤s42.3:根据第j时间点的第i图像中的背景图像的像上的动点bi+n(j-1),确定第j背景图像模型所在有界平面或曲面上的点di+n(j-1)模型。点di+n(j-1)模型确定方法可参照所述点ci+n(j-1)模型确定方法,本文不再赘述。
307、步骤s42.4:将过点di+n(j-1)模型和第i+n(j-1)交点ⅳ’的直线作为第i+n(j-1)右眼动态光路ⅳ模型;其中,所述第i+n(j-1)交点ⅳ’为第i+n(j-1)右眼动态光路ⅲ模型所在直线和第j右眼角膜模型所在曲面的交点。
308、第二种第i+n(j-1)左眼动态光路ⅳ模型确定方法为,根据第i+n(j-1)左眼动态光路ⅲ模型以及第j左眼角膜模型,确定第i+n(j-1)左眼动态光路ⅳ模型,具体的,包括:。
309、步骤s42.5:根据所述第i+n(j-1)交点ⅳ以及第j左眼角膜模型,确定第i+n(j-1)法线ⅰ,具体的,将第j左眼角膜模型所在曲面上过第i+n(j-1)交点ⅳ的法线作为第i+n(j-1)法线ⅰ。
310、步骤s42.6:根据所述第i+n(j-1)交点ⅳ、所述第i+n(j-1)法线ⅰ以及第i+n(j-1)左眼动态光路ⅲ模型,确定第i+n(j-1)左眼动态光路ⅳ模型,具体的,将过第i+n(j-1)交点ⅳ的直线作为第i+n(j-1)左眼动态光路ⅳ模型;其中,第i+n(j-1)法线ⅰ为第i+n(j-1)左眼动态光路ⅲ模型所在直线和第i+n(j-1)左眼动态光路ⅳ模型所在直线的角平分线,且第i+n(j-1)法线ⅰ、第i+n(j-1)左眼动态光路ⅲ模型所在直线以及第i+n(j-1)左眼动态光路ⅳ模型所在直线共面。
311、第二种第i+n(j-1)右眼动态光路ⅳ模型确定方法为,根据第i+n(j-1)右眼动态光路ⅲ模型以及第j右眼角膜模型,确定第i+n(j-1)右眼动态光路ⅳ模型,具体的,包括:。
312、步骤s42.7:根据所述第i+n(j-1)交点ⅳ’以及第j右眼角膜模型,确定第i+n(j-1)法线ⅰ’,具体的,将第j右眼角膜模型所在曲面上过第i+n(j-1)交点ⅳ’的法线作为第i+n(j-1)法线ⅰ’。
313、步骤s42.8:根据所述第i+n(j-1)交点ⅳ’、所述第i+n(j-1)法线ⅰ’以及第i+n(j-1)右眼动态光路ⅲ模型,确定第i+n(j-1)右眼动态光路ⅳ模型,具体的,将过第i+n(j-1)交点ⅳ’的直线作为第i+n(j-1)右眼动态光路ⅳ模型;其中,第i+n(j-1)法线ⅰ’为第i+n(j-1)右眼动态光路ⅲ模型所在直线和第i+n(j-1)右眼动态光路ⅳ模型所在直线的角平分线,且第i+n(j-1)法线ⅰ’、第i+n(j-1)右眼动态光路ⅲ模型所在直线以及第i+n(j-1)右眼动态光路ⅳ模型所在直线共面。
314、本实施例步骤s42中,允许只确定第i+n(j-1)左眼动态光路ⅳ模型与第i+n(j-1)右眼动态光路ⅳ模型之一。
315、本技术实施例二中,步骤s35提供了第i+n(j-1)左眼动态光路ⅲ模型和第i+n(j-1)右眼动态光路ⅲ模型确定方法,步骤s42提供了第i+n(j-1)左眼动态光路ⅳ模型和第i+n(j-1)右眼动态光路ⅳ模型确定方法,本技术实施例二还提供一种第i+n(j-1)左眼动态光路ⅲ模型以及第i+n(j-1)左眼动态光路ⅳ模型确定方法,并提供一种第i+n(j-1)右眼动态光路ⅲ模型以及第i+n(j-1)右眼动态光路ⅳ模型确定方法。
316、所述第i+n(j-1)左眼动态光路ⅲ模型以及第i+n(j-1)左眼动态光路ⅳ模型确定方法包括:根据第j背景图像模型、第j左眼角膜模型以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)左眼动态光路ⅲ模型以及第i+n(j-1)左眼动态光路ⅳ模型,具体的,包括:。
317、步骤s42.9:根据第j背景图像模型所包含图像所在的有界平面或有界曲面,确定点c’i+n(j-1)模型;点c’i+n(j-1)模型为第j背景图像模型所包含图像所在的有界平面或有界曲面内的动点。
318、步骤s42.10:在第j左眼角膜模型所在曲面上做点h’i+n(j-1),并设第j左眼角膜模型所在曲面上过点h’i+n(j-1)的法线为第i+n(j-1)法线ⅱ,在第i+n(j-1)法线ⅱ上做点j’i+n(j-1),点j’i+n(j-1)和点h’i+n(j-1)不共点,并设第i+n(j-1)光线汇集区域模型所在的点为点k’i+n(j-1),令角k’i+n(j-1)h’i+n(j-1)j’i+n(j-1)等于角c’i+n(j-1)h’i+n(j-1)j’i+n(j-1)。n200。
319、步骤s42.11:将过点k’i+n(j-1)并过点h’i+n(j-1)的直线作为第i+n(j-1)左眼动态光路ⅲ模型;将过点c’i+n(j-1)并过点h’i+n(j-1)的直线作为第i+n(j-1)左眼动态光路ⅳ模型。
320、所述第i+n(j-1)右眼动态光路ⅲ模型以及第i+n(j-1)右眼动态光路ⅳ模型确定方法包括:根据第j背景图像模型、第j右眼角膜模型以及第j眼球数据测量装置模型中的第i图像采集设备模型,确定第i+n(j-1)右眼动态光路ⅲ模型以及第i+n(j-1)右眼动态光路ⅳ模型,具体的,包括:。
321、步骤s42.12:根据第j背景图像模型所包含图像所在的有界平面或有界曲面,确定点d’i+n(j-1)模型;点d’i+n(j-1)模型为第j背景图像模型所包含图像所在的有界平面或有界曲面内的动点。
322、步骤s42.13:在第j右眼角膜模型所在曲面上做点i’i+n(j-1),并设第j右眼角膜模型所在曲面上过点i’i+n(j-1)的法线为第i+n(j-1)法线ⅱ’,在第i+n(j-1)法线ⅱ’上做点l’i+n(j-1),点l’i+n(j-1)和点i’i+n(j-1)不共点,并设第i+n(j-1)光线汇集区域模型所在的点为点k’i+n(j-1),令角k’i+n(j-1)i’i+n(j-1)l’i+n(j-1)等于角d’i+n(j-1)i’i+n(j-1)l’i+n(j-1)。
323、步骤s42.14:将过点k’i+n(j-1)并过点i’i+n(j-1)的直线作为第i+n(j-1)右眼动态光路ⅲ模型;将过点d’i+n(j-1)并过点i’i+n(j-1)的直线作为第i+n(j-1)右眼动态光路ⅳ模型。
324、步骤s43:根据第i+n(j-1)左眼动态光路ⅳ模型以及所述第i+n(j-1)左眼二维坐标系,确定点ei+n(j-1)模型;根据第i+n(j-1)右眼动态光路ⅳ模型以及所述第i+n(j-1)右眼二维坐标系,确定点fi+n(j-1)模型。如果左眼映射光路ⅲ模型在步骤s35中确定,则点ei+n(j-1)模型为确定的模型,和第i+n(j-1)左眼二维坐标系的位置关系不会改变。如果右眼映射光路ⅲ模型在步骤s35中确定,则点fi+n(j-1)模型为确定的模型,和第i+n(j-1)右眼二维坐标系的位置关系不会改变。
325、点ei+n(j-1)模型确定方法包括:将第i+n(j-1)左眼动态光路ⅳ模型所在的直线和第i+n(j-1)左眼二维坐标系所在平面或曲面的交点作为点ei+n(j-1)模型。点ei+n(j-1)模型为第i+n(j-1)左眼二维坐标系下的点,点ei+n(j-1)模型在第i+n(j-1)左眼二维坐标系下的坐标值由第i+n(j-1)左眼动态光路ⅳ模型决定,第i+n(j-1)左眼动态光路ⅳ模型在第i+n(j-1)左眼坐标系下的位置由第i+n(j-1)左眼动态光路ⅲ模型决定,所以点ei+n(j-1)模型在第i+n(j-1)左眼二维坐标系下的坐标值和第i+n(j-1)左眼动态光路ⅲ模型在第i+n(j-1)左眼坐标系下的位置之间存在一一对应的关系。需要注意是,第i+n(j-1)左眼二维坐标系的设定需满足任何空间位置下的第i+n(j-1)左眼动态光路ⅳ模型所在的直线和第i+n(j-1)左眼二维坐标系有且仅有1个交点。
326、当j取1,i取1时,编号i+n(j-1)等于1,第i+n(j-1)左眼动态光路ⅳ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型分别为图20所示的第1左眼动态光路ⅳ模型52a11sj1b、第1左眼坐标系91wcsj1中由x轴和y轴组成的二维坐标系以及点e1模型ej1c1,第1左眼动态光路ⅳ模型52a11sj1b所在的直线和第1左眼坐标系91wcsj1中xy平面的交点就是点e1模型ej1c1。当数字编号i+n(j-1)分别等于正整数1至m*n时,点ei+n(j-1)模型分别为点e1模型至点em*n模型,至于点e2模型至点em*n模型的示意图本技术实施例不再一一列出。
327、点fi+n(j-1)模型确定方法包括:将第i+n(j-1)右眼动态光路ⅳ模型所在的直线和第i+n(j-1)右眼二维坐标系所在平面或曲面的交点作为点fi+n(j-1)模型。点fi+n(j-1)模型为第i+n(j-1)右眼二维坐标系下的点,点fi+n(j-1)模型在第i+n(j-1)右眼二维坐标系下的坐标值由第i+n(j-1)右眼动态光路ⅳ模型决定,第i+n(j-1)右眼动态光路ⅳ模型在第i+n(j-1)右眼坐标系下的位置由第i+n(j-1)右眼动态光路ⅲ模型决定,所以点fi+n(j-1)模型在第i+n(j-1)右眼二维坐标系下的坐标值和第i+n(j-1)右眼动态光路ⅲ模型在第i+n(j-1)右眼坐标系下的位置之间存在一一对应的关系。需要注意是,第i+n(j-1)右眼二维坐标系的设定需满足任何空间位置下的第i+n(j-1)右眼动态光路ⅳ模型所在的直线和第i+n(j-1)右眼二维坐标系有且仅有1个交点。
328、本步骤s43中允许只确定确定点ei+n(j-1)模型与确定点fi+n(j-1)模型之一。
329、其中,点ei+n(j-1)模型在第i+n(j-1)左眼二维坐标系下的坐标值和第i+n(j-1)左眼动态光路ⅲ模型在第i+n(j-1)左眼坐标系下的位置之间存在一一对应的关系;根据点ei+n(j-1)模型在第i+n(j-1)左眼二维坐标系下的坐标值,并通过所述一一对应的关系映射出来的第i+n(j-1)左眼坐标系下的第i+n(j-1)左眼动态光路ⅲ模型为所述第i+n(j-1)左眼映射光路ⅲ模型;点fi+n(j-1)模型在第i+n(j-1)右眼二维坐标系下的坐标值和第i+n(j-1)右眼动态光路ⅲ模型在第i+n(j-1)右眼坐标系下的位置之间存在一一对应的关系;根据点fi+n(j-1)模型在第i+n(j-1)右眼二维坐标系下的坐标值,并通过所述一一对应的关系映射出来的第i+n(j-1)右眼坐标系下的第i+n(j-1)右眼动态光路ⅲ模型为所述第i+n(j-1)右眼映射光路ⅲ模型。
330、第i+n(j-1)左眼映射光路ⅲ模型为基于第j眼球数据测量装置模型,对第j时间点内不同第i+n(j-1)左眼光路ⅲ的建模,点ei+n(j-1)模型在第i+n(j-1)左眼二维坐标系下的不同坐标值,能够映射出第i+n(j-1)左眼动态光路ⅲ模型在第i+n(j-1)左眼坐标系下的不同位置,第i+n(j-1)左眼坐标系下不同位置的第i+n(j-1)左眼动态光路ⅲ模型分别是对第j时间点内不同第i+n(j-1)左眼光路ⅲ的建模,第j时间点内不同第i+n(j-1)左眼光路ⅲ为第j时间点内显示面上显示的背景图像或第i位置标记件上的不同点散发出的光线中,照射到用户左眼角膜表面,并被左眼角膜表面镜面反射,并射进第i图像采集设备,并被接收,形成第j时间点的第i图像中的背景图像的像上的点的不同光线从被用户左眼角膜镜面反射开始一直到被第i图像采集设备接收位置在空中走过的不同路径。第i+n(j-1)映射右眼光路ⅲ模型为基于第j眼球数据测量装置模型,对第j时间点内不同第i+n(j-1)右眼光路ⅲ的建模,点fi+n(j-1)模型在第i+n(j-1)右眼二维坐标系下的不同坐标值,能够映射出第i+n(j-1)右眼动态光路ⅲ模型在第i+n(j-1)右眼坐标系下的不同位置,第i+n(j-1)右眼坐标系下不同位置的第i+n(j-1)右眼动态光路ⅲ模型分别是对第j时间点内不同第i+n(j-1)右眼光路ⅲ的建模,第j时间点内不同第i+n(j-1)右眼光路ⅲ为第j时间点内显示面上显示的背景图像或第i位置标记件上的不同点散发出的光线中,照射到用户右眼角膜表面,并被右眼角膜表面镜面反射,并射进第i图像采集设备,并被接收,形成第j时间点的第i图像中的背景图像的像上的点的不同光线从被用户右眼角膜镜面反射开始一直到被第i图像采集设备接收位置在空中走过的不同路径。
331、131313如图23所示,图23为本技术实施例二提供的一种第i+n(j-1)左眼参数值组确定方法的示意图,该方法包括:。
332、步骤s51:根据第i+n(j-1)左眼坐标系、第i+n(j-1)左眼映射光路ⅲ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅰ或第1个至第l个第i+n(j-1)左眼反光参数ⅰ测量值;或根据第i+n(j-1)左眼坐标系、第j左眼角膜模型、第i+n(j-1)左眼映射光路ⅲ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅰ或第1个至第l个第i+n(j-1)左眼反光参数ⅰ测量值;或根据第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼映射光路ⅲ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅰ或第1个至第l个第i+n(j-1)左眼反光参数ⅰ测量值;或根据第i+n(j-1)左眼坐标系、第j左眼角膜模型、第i+n(j-1)左眼光路ⅱ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅰ或第1个至第l个第i+n(j-1)左眼反光参数ⅰ测量值;或根据第i+n(j-1)左眼坐标系、第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅰ或第1个至第l个第i+n(j-1)左眼反光参数ⅰ测量值;或根据第i+n(j-1)左眼坐标系、第j左眼角膜模型、第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅰ或第1个至第l个第i+n(j-1)左眼反光参数ⅰ测量值;其中,所述第i+n(j-1)左眼反光映射关系ⅰ为点ei+n(j-1)模型在所述第i+n(j-1)左眼二维坐标系下的坐标值和第i+n(j-1)左眼反光参数ⅰ特殊值之间的映射关系。第i+n(j-1)左眼反光参数ⅰ特殊值为基于输入的第i+n(j-1)左眼二维坐标系下的坐标值,并根据第i+n(j-1)左眼反光映射关系ⅰ映射出的数值,用于作为描述输入的第i+n(j-1)左眼二维坐标系下的坐标值对应的左眼映射光路ⅲ模型或左眼光路ⅱ模型或左眼光路ⅰ模型所在直线在第i+n(j-1)左眼坐标系下位置的参数之一。如果第i+n(j-1)左眼映射光路ⅲ模型在步骤s35中确定,则第i+n(j-1)左眼反光映射关系ⅰ中,第i+n(j-1)左眼反光参数ⅰ特殊值为一个定值,因为点ei+n(j-1)模型在所述第i+n(j-1)左眼二维坐标系下的坐标值不会改变。
333、本实施例二中,根据不同第i+n(j-1)左眼反光参数ⅰ测量值确定第i+n(j-1)左眼反光映射关系ⅰ,根据不同第i+n(j-1)左眼反光参数ⅱ测量值确定第i+n(j-1)左眼反光映射关系ⅱ,根据不同第i+n(j-1)左眼反光参数ⅲ测量值确定第i+n(j-1)左眼反光映射关系ⅲ。当符合情况1时,第i+n(j-1)左眼反光参数ⅰ测量值通过对第i+n(j-1)左眼映射光路ⅲ模型所在直线在第i+n(j-1)左眼坐标系下的位置进行测量得到,当符合情况2时,第i+n(j-1)左眼反光参数ⅰ测量值通过对第i+n(j-1)左眼光路ⅱ模型所在直线在第i+n(j-1)左眼坐标系下的位置进行测量得到,当符合情况3时,第i+n(j-1)左眼反光参数ⅰ测量值通过对第i+n(j-1)左眼光路ⅰ模型所在直线在第i+n(j-1)左眼坐标系下的位置进行测量得到。
334、当编号i+n(j-1)依次等于1至m*n时,第i+n(j-1)左眼反光参数ⅰ测量值依次为第1左眼反光参数ⅰ测量值至第m*n左眼反光参数ⅰ测量值。当编号i+n(j-1)依次等于1至m*n时,第i+n(j-1)左眼反光参数ⅱ测量值依次为第1左眼反光参数ⅱ测量值至第m*n左眼反光参数ⅱ测量值。当编号i+n(j-1)依次等于1至m*n时,第i+n(j-1)左眼反光参数ⅲ测量值依次为第1左眼反光参数ⅲ测量值至第m*n左眼反光参数ⅲ测量值。
335、当符合情况1时,第i+n(j-1)左眼反光参数ⅰ测量值为用于描述第i+n(j-1)左眼映射光路ⅲ模型所在直线和第i+n(j-1)左眼坐标系之间的位置关系的参数值之一,第i+n(j-1)左眼反光参数ⅱ测量值为用于描述第i+n(j-1)左眼映射光路ⅲ模型所在直线和第i+n(j-1)左眼坐标系之间的位置关系的参数值之一,第i+n(j-1)左眼反光参数ⅲ测量值为用于描述第j左眼角膜模型上的点和第i+n(j-1)光线汇集区域模型之间距离的参数值;根据第1种适用于情况1的第i+n(j-1)左眼反光参数ⅰ测量值确定方法或第2种适用于情况1的第i+n(j-1)左眼反光参数ⅰ测量值确定方法或根据第3种适用于情况1的第i+n(j-1)左眼反光参数ⅰ测量值确定方法或第4种适用于情况1的第i+n(j-1)左眼反光参数ⅰ测量值确定方法,确定第1左眼反光参数ⅰ测量值至第m*n左眼反光参数ⅰ测量值;根据第1种适用于情况1的第i+n(j-1)左眼反光参数ⅱ测量值确定方法或第2种适用于情况1的第i+n(j-1)左眼反光参数ⅱ测量值确定方法或根据第3种适用于情况1的第i+n(j-1)左眼反光参数ⅱ测量值确定方法或第4种适用于情况1的第i+n(j-1)左眼反光参数ⅱ测量值确定方法,确定第1左眼反光参数ⅱ测量值至第m*n左眼反光参数ⅱ测量值;根据第1种第i+n(j-1)左眼反光参数ⅲ测量值确定方法或第2种第i+n(j-1)左眼反光参数ⅲ测量值确定方法或第3种第i+n(j-1)左眼反光参数ⅲ测量值确定方法或适用于情况1的第i+n(j-1)左眼反光参数ⅲ测量值确定方法,确定第1左眼反光参数ⅲ测量值至第m*n左眼反光参数ⅲ测量值。
336、当符合情况2时,第i+n(j-1)左眼反光参数ⅰ测量值为用于描述第i+n(j-1)左眼光路ⅱ模型所在直线和第i+n(j-1)左眼坐标系之间的位置关系的参数值之一,第i+n(j-1)左眼反光参数ⅱ测量值为用于描述第i+n(j-1)左眼光路ⅱ模型所在直线和第i+n(j-1)左眼坐标系之间的位置关系的参数值之一,第i+n(j-1)左眼反光参数ⅲ测量值为用于描述第j左眼角膜模型上的点和第i+n(j-1)光线汇集区域模型之间距离的参数值;根据第1种适用于情况2的第i+n(j-1)左眼反光参数ⅰ测量值确定方法或第2种适用于情况2的第i+n(j-1)左眼反光参数ⅰ测量值确定方法,确定第1左眼反光参数ⅰ测量值至第m*n左眼反光参数ⅰ测量值;根据第1种适用于情况2的第i+n(j-1)左眼反光参数ⅱ测量值确定方法或第2种适用于情况2的第i+n(j-1)左眼反光参数ⅱ测量值确定方法,确定第1左眼反光参数ⅱ测量值至第m*n左眼反光参数ⅱ测量值;根据第1种第i+n(j-1)左眼反光参数ⅲ测量值确定方法或第2种第i+n(j-1)左眼反光参数ⅲ测量值确定方法或第3种第i+n(j-1)左眼反光参数ⅲ测量值确定方法或适用于情况2的第i+n(j-1)左眼反光参数ⅲ测量值确定方法,确定第1左眼反光参数ⅲ测量值至第m*n左眼反光参数ⅲ测量值。
337、当符合情况3时,第i+n(j-1)左眼反光参数ⅰ测量值为用于描述第i+n(j-1)左眼光路ⅰ模型所在直线和第i+n(j-1)左眼坐标系之间的位置关系的参数值之一,第i+n(j-1)左眼反光参数ⅱ测量值为用于描述第i+n(j-1)左眼光路ⅰ模型所在直线和第i+n(j-1)左眼坐标系之间的位置关系的参数值之一,第i+n(j-1)左眼反光参数ⅲ测量值为用于描述第j左眼角膜模型上的点和第i+n(j-1)光线汇集区域模型之间距离的参数值;根据第1种适用于情况3的第i+n(j-1)左眼反光参数ⅰ测量值确定方法或第2种适用于情况3的第i+n(j-1)左眼反光参数ⅰ测量值确定方法,确定第1左眼反光参数ⅰ测量值至第m*n左眼反光参数ⅰ测量值;根据第1种适用于情况3的第i+n(j-1)左眼反光参数ⅱ测量值确定方法或第2种适用于情况3的第i+n(j-1)左眼反光参数ⅱ测量值确定方法,确定第1左眼反光参数ⅱ测量值至第m*n左眼反光参数ⅱ测量值;根据第1种第i+n(j-1)左眼反光参数ⅲ测量值确定方法或第2种第i+n(j-1)左眼反光参数ⅲ测量值确定方法或第3种第i+n(j-1)左眼反光参数ⅲ测量值确定方法或适用于情况3的第i+n(j-1)左眼反光参数ⅲ测量值确定方法,确定第1左眼反光参数ⅲ测量值至第m*n左眼反光参数ⅲ测量值。
338、所述情况1为,当步骤s36中的步骤s36.1中采用第1种z坐标轴确定方法至第2种z坐标轴确定方法确定第1左眼坐标系至m*n左眼坐标系的z坐标轴,且步骤s36中的步骤s36.2中采用第1种x坐标轴确定方法确定第1左眼坐标系至m*n左眼坐标系的 x轴时的情况;所述情况2为,当步骤s36中的步骤s36.1中采用第1种z坐标轴确定方法至第2种z坐标轴确定方法确定第1左眼坐标系至m*n左眼坐标系的z坐标轴,且步骤s36中的步骤s36.2中采用第2种x坐标轴确定方法确定第1左眼坐标系至m*n左眼坐标系的 x轴时的情况;所述情况3为,当步骤s36中的步骤s36.1中采用第3种z坐标轴确定方法至第4种z坐标轴确定方法确定第1左眼坐标系至m*n左眼坐标系的z坐标轴,且步骤s36中的步骤s36.2中采用第1种x坐标轴确定方法确定第或第i+n(j-1)左眼光路ⅱ模型1左眼坐标系至m*n左眼坐标系的 x轴时的情况。
339、(1)当符合情况t时,选择第o种适用于情况t的第i+n(j-1)左眼反光参数ⅰ测量值确定方法确定第i+n(j-1)左眼反光参数ⅰ测量值,本实施例二中,t取不大于3的正整数,o取不大于3的正整数。
340、第1种适用于情况1的第i+n(j-1)左眼反光参数ⅰ测量值确定方法包括:根据第i+n(j-1)左眼坐标系以及第i+n(j-1)左眼映射光路ⅲ模型,确定第i+n(j-1)左眼反光参数ⅰ测量值,具体的,将第i+n(j-1)左眼坐标系下第i+n(j-1)左眼映射光路ⅲ模型所在直线沿第i+n(j-1)左眼坐标系y轴方向或其反方向在第i+n(j-1)左眼坐标xz平面上的投影和第i+n(j-1)左眼坐标系z轴所在直线之间夹角的夹角值作为第i+n(j-1)左眼反光参数ⅰ测量值;其中,在本技术实施例二中,若符合所述情况1,则设定第i+n(j-1)左眼映射光路ⅲ模型所在直线和第i+n(j-1)左眼坐标系xy平面的交点在第i+n(j-1)左眼坐标系下的x坐标值依次为正值、0以及负值时,所述第i+n(j-1)左眼反光参数ⅰ测量值依次为正值、0以及负值;所述第i+n(j-1)左眼映射光路ⅲ模型所在直线沿第i+n(j-1)左眼坐标系y轴方向或其反方向在第i+n(j-1)左眼坐标xz平面上的投影,具体为过第i+n(j-1)左眼映射光路ⅲ模型所在直线且平行于第i+n(j-1)左眼坐标系y轴的平面和第i+n(j-1)左眼坐标系xz平面的相交线。
341、第2种适用于情况1的第i+n(j-1)左眼反光参数ⅰ测量值确定方法包括:根据第i+n(j-1)左眼坐标系以及第i+n(j-1)左眼映射光路ⅲ模型,确定第i+n(j-1)左眼反光参数ⅰ测量值,具体的,将第i+n(j-1)左眼映射光路ⅲ模型所在直线和第i+n(j-1)左眼坐标系xy平面的交点在第i+n(j-1)左眼坐标系下的x坐标值xⅱi+n(j-1)作为第i+n(j-1)左眼反光参数ⅰ测量值。
342、第3种适用于情况1的第i+n(j-1)左眼反光参数ⅰ测量值确定方法包括:根据第i+n(j-1)左眼坐标系、第j左眼角膜模型以及第i+n(j-1)左眼映射光路ⅲ模型,确定第i+n(j-1)左眼反光参数ⅰ测量值,具体的,将第i+n(j-1)交点ⅲ在第i+n(j-1)左眼坐标系下的x坐标值作为第i+n(j-1)左眼反光参数ⅰ测量值,所述第i+n(j-1)交点ⅲ为第i+n(j-1)左眼映射光路ⅲ模型所在直线和第j左眼角膜模型所在曲面的交点。
343、第4种适用于情况1的第i+n(j-1)左眼反光参数ⅰ测量值确定方法包括:根据第i+n(j-1)左眼光路ⅰ模型以及第i+n(j-1)左眼映射光路ⅲ模型,确定第i+n(j-1)左眼反光参数ⅰ测量值,具体的,将第i+n(j-1)左眼光路ⅰ模型所在的直线和第i+n(j-1)左眼映射光路ⅲ模型所在直线之间夹角的角度值作为第i+n(j-1)左眼反光参数ⅰ测量值。若采用所述第4种适用于情况1的第i+n(j-1)左眼反光参数ⅰ测量值确定方法,则本技术实施例二中,第i+n(j-1)左眼反光参数ⅰ测量值记为αi+n(j-1)。第1至3种适用于情况1的第i+n(j-1)左眼反光参数ⅰ测量值确定方法适用于第1图像采集设备至第n图像采集设备呈矩形阵列排列的情况,第4种适用于情况1的第i+n(j-1)左眼反光参数ⅰ测量值确定方法适用于第1图像采集设备至第n图像采集设备呈环形阵列排列的情况。
344、第1种适用于情况2的第i+n(j-1)左眼反光参数ⅰ测量值确定方法包括:根据第i+n(j-1)左眼光路ⅰ模型以及第i+n(j-1)左眼映射光路ⅲ模型,确定第i+n(j-1)左眼反光参数ⅰ测量值,具体的,将第i+n(j-1)左眼光路ⅰ模型所在的直线和第i+n(j-1)左眼映射光路ⅲ模型所在直线之间夹角的角度值作为第i+n(j-1)左眼反光参数ⅰ测量值。
345、第2种适用于情况2的第i+n(j-1)左眼反光参数ⅰ测量值确定方法包括:根据第i+n(j-1)左眼坐标系、第j左眼角膜模型以及第i+n(j-1)左眼光路ⅱ模型,确定第i+n(j-1)左眼反光参数ⅰ测量值,具体的,将第i+n(j-1)交点ⅱ在第i+n(j-1)左眼坐标系下的x坐标值作为第i+n(j-1)左眼反光参数ⅰ测量值,所述第i+n(j-1)交点ⅱ为第i+n(j-1)左眼光路ⅱ模型所在直线和第j左眼角膜模型所在曲面的交点。
346、第1种适用于情况3的第i+n(j-1)左眼反光参数ⅰ测量值确定方法包括:根据第i+n(j-1)左眼坐标系以及第i+n(j-1)左眼光路ⅰ模型,确定第i+n(j-1)左眼反光参数ⅰ测量值,具体的,将第i+n(j-1)左眼坐标系下第i+n(j-1)左眼光路ⅰ模型所在直线沿第i+n(j-1)左眼坐标系y轴方向或其反方向在第i+n(j-1)左眼坐标xz平面上的投影和第i+n(j-1)左眼坐标系z轴所在直线之间夹角的夹角值作为第i+n(j-1)左眼反光参数ⅰ测量值;其中,在本技术实施例二中,若符合所述情况3,则设定第i+n(j-1)左眼光路ⅰ模型所在直线和第i+n(j-1)左眼坐标系xy平面的交点在第i+n(j-1)左眼坐标系下的x坐标值依次为正值、0以及负值时,所述第i+n(j-1)左眼反光参数ⅰ测量值依次为正值、0以及负值;所述第i+n(j-1)左眼光路ⅰ模型所在直线沿第i+n(j-1)左眼坐标系y轴方向或其反方向在第i+n(j-1)左眼坐标xz平面上的投影,具体为过第i+n(j-1)左眼光路ⅰ模型所在直线且平行于第i+n(j-1)左眼坐标系y轴的平面和第i+n(j-1)左眼坐标系xz平面的相交线。
347、第2种适用于情况3的第i+n(j-1)左眼反光参数ⅰ测量值确定方法包括:根据第i+n(j-1)左眼坐标系、第j左眼角膜模型以及第i+n(j-1)左眼光路ⅰ模型,确定第i+n(j-1)左眼反光参数ⅰ测量值,具体的,将第i+n(j-1)交点ⅰ在第i+n(j-1)左眼坐标系下的x坐标值作为第i+n(j-1)左眼反光参数ⅰ测量值,所述第i+n(j-1)交点ⅰ为第i+n(j-1)左眼光路ⅰ模型所在直线和第j左眼角膜模型所在曲面的交点。
348、(2)当符合情况t时,选择第o种适用于情况t的第i+n(j-1)左眼反光参数ⅱ测量值确定方法确定第i+n(j-1)左眼反光参数ⅱ测量值。
349、第1种适用于情况1的第i+n(j-1)左眼反光参数ⅱ测量值确定方法包括:根据第i+n(j-1)左眼坐标系以及第i+n(j-1)左眼映射光路ⅲ模型,确定第i+n(j-1)左眼反光参数ⅱ测量值,具体的,将第i+n(j-1)左眼坐标系下第i+n(j-1)左眼映射光路ⅲ模型所在直线沿第i+n(j-1)左眼坐标系x轴方向或其反方向在第i+n(j-1)左眼坐标yz平面上的投影和第i+n(j-1)左眼坐标系z轴所在直线之间夹角的夹角值作为第i+n(j-1)左眼反光参数ⅱ测量值;其中,在本技术实施例二中,若符合所述情况1,则设定第i+n(j-1)左眼映射光路ⅲ模型所在直线和第i+n(j-1)左眼坐标系xy平面的交点在第i+n(j-1)左眼坐标系下的y坐标值依次为正值、0以及负值时,所述第i+n(j-1)左眼反光参数ⅱ测量值依次为正值、0以及负值;所述第i+n(j-1)左眼映射光路ⅲ模型所在直线沿第i+n(j-1)左眼坐标系x轴方向或其反方向在第i+n(j-1)左眼坐标yz平面上的投影,具体为过第i+n(j-1)左眼映射光路ⅲ模型所在直线且平行于第i+n(j-1)左眼坐标系x轴的平面和第i+n(j-1)左眼坐标系yz平面的相交线。
350、第2种适用于情况1的第i+n(j-1)左眼反光参数ⅱ测量值确定方法包括:根据第i+n(j-1)左眼坐标系以及第i+n(j-1)左眼映射光路ⅲ模型,确定第i+n(j-1)左眼反光参数ⅱ测量值,具体的,将第i+n(j-1)左眼映射光路ⅲ模型所在直线和第i+n(j-1)左眼坐标系xy平面的交点在第i+n(j-1)左眼坐标系下的y坐标值yⅱi+n(j-1)作为第i+n(j-1)左眼反光参数ⅱ测量值。
351、第3种适用于情况1的第i+n(j-1)左眼反光参数ⅱ测量值确定方法包括:根据第i+n(j-1)左眼坐标系、第j左眼角膜模型以及第i+n(j-1)左眼映射光路ⅲ模型,确定第i+n(j-1)左眼反光参数ⅱ测量值,具体的,将第i+n(j-1)交点ⅲ在第i+n(j-1)左眼坐标系下的y坐标值作为第i+n(j-1)左眼反光参数ⅱ测量值。
352、第4种适用于情况1的第i+n(j-1)左眼反光参数ⅱ测量值确定方法包括:根据第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼光路ⅱ模型以及第i+n(j-1)左眼映射光路ⅲ模型,确定第i+n(j-1)左眼反光参数ⅱ测量值,具体的,将第i+n(j-1)半平面ⅰ沿所述第i+n(j-1)旋转方向旋转至首次重合于第i+n(j-1)半平面ⅱ所需转动过的角度值作为第i+n(j-1)左眼反光参数ⅱ测量值;所述第i+n(j-1)半平面ⅰ为以第i+n(j-1)左眼光路ⅰ模型所在直线为边界,且过第i+n(j-1)左眼映射光路ⅲ模型所在直线上的点的半平面;所述第i+n(j-1)半平面ⅱ为以第i+n(j-1)左眼光路ⅰ模型所在直线为边界,且过第i+n(j-1)左眼光路ⅱ模型所在直线上的点的半平面,若所述第i+n(j-1)半平面ⅰ和所述第i+n(j-1)半平面ⅱ本就重合,则第i+n(j-1)左眼反光参数ⅱ测量值为0,第i+n(j-1)半平面ⅰ和所述第i+n(j-1)半平面ⅱ重合是指第i+n(j-1)半平面ⅰ上的任意一点都在第i+n(j-1)半平面ⅱ内。具体实施时,如果第i+n(j-1)光线汇集区域建模为一个点,则第i+n(j-1)左眼光路ⅰ模型所在直线和第i+n(j-1)左眼映射光路ⅲ模型所在直线共面,如果第i+n(j-1)光线汇集区域建模为一个空间区域则第i+n(j-1)左眼光路ⅰ模型所在直线和第i+n(j-1)左眼映射光路ⅲ模型之间可能不共面,若第i+n(j-1)左眼光路ⅰ模型所在直线和第i+n(j-1)左眼映射光路ⅲ模型不共面,则所述第i+n(j-1)左眼映射光路ⅲ模型所在直线上的点取所述第i+n(j-1)交点ⅲ;如果第i+n(j-1)光线汇集区域建模为一个点,则第i+n(j-1)左眼光路ⅰ模型所在直线和第i+n(j-1)左眼光路ⅱ模型所在直线共面,如果第i+n(j-1)光线汇集区域建模为一个空间区域则第i+n(j-1)左眼光路ⅰ模型所在直线和第i+n(j-1)左眼光路ⅱ模型之间可能不共面,若第i+n(j-1)左眼光路ⅰ模型所在直线和第i+n(j-1)左眼光路ⅱ模型不共面,则所述第i+n(j-1)左眼光路ⅱ模型所在直线上的点取所述第i+n(j-1)交点ⅲ。若采用所述第4种适用于情况1的第i+n(j-1)左眼反光参数ⅱ测量值确定方法,则本技术实施例二中,第i+n(j-1)左眼反光参数ⅱ测量值记为βi+n(j-1)。第1至3种适用于情况1的第i+n(j-1)左眼反光参数ⅱ测量值确定方法适用于第1图像采集设备至第n图像采集设备呈矩形阵列排列的情况,第4种适用于情况1的第i+n(j-1)左眼反光参数ⅱ测量值确定方法适用于第1图像采集设备至第n图像采集设备呈环形阵列排列的情况。第1至3种适用于情况1的第i+n(j-1)左眼反光参数ⅱ测量值确定方法适用于第1图像采集设备至第n图像采集设备呈矩形阵列排列的情况,第4种适用于情况1的第i+n(j-1)左眼反光参数ⅰ测量值确定方法适用于第1图像采集设备至第n图像采集设备呈环形阵列排列的情况。
353、第1种适用于情况2的第i+n(j-1)左眼反光参数ⅱ测量值确定方法包括:根据第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼光路ⅱ模型以及第i+n(j-1)左眼映射光路ⅲ模型,确定第i+n(j-1)左眼反光参数ⅱ测量值,具体的,将第i+n(j-1)半平面ⅲ沿所述第i+n(j-1)旋转方向旋转至首次重合于第i+n(j-1)半平面ⅳ所需转动过的角度值作为第i+n(j-1)左眼反光参数ⅱ测量值;所述第i+n(j-1)半平面ⅲ为以第i+n(j-1)左眼光路ⅰ模型所在直线为边界,且过第i+n(j-1)左眼光路ⅱ模型所在直线上的点的半平面;所述第i+n(j-1)半平面ⅳ为以第i+n(j-1)左眼光路ⅰ模型所在直线为边界,且过第i+n(j-1)左眼映射光路ⅲ模型所在直线上的点的半平面,若所述第i+n(j-1)半平面ⅲ和所述第i+n(j-1)半平面ⅳ本就重合,则第i+n(j-1)左眼反光参数ⅱ测量值为0,第i+n(j-1)半平面ⅲ和所述第i+n(j-1)半平面ⅳ重合是指第i+n(j-1)半平面ⅲ上的任意一点都在第i+n(j-1)半平面ⅳ内。
354、第2种适用于情况2的第i+n(j-1)左眼反光参数ⅱ测量值确定方法包括:根据第i+n(j-1)左眼坐标系、第j左眼角膜模型以及第i+n(j-1)左眼光路ⅱ模型,确定第i+n(j-1)左眼反光参数ⅱ测量值,具体的,将第i+n(j-1)交点ⅱ在第i+n(j-1)左眼坐标系下的y坐标值作为第i+n(j-1)左眼反光参数ⅱ测量值。
355、第1种适用于情况3的第i+n(j-1)左眼反光参数ⅱ测量值确定方法包括:根据第i+n(j-1)左眼坐标系以及第i+n(j-1)左眼光路ⅰ模型,确定第i+n(j-1)左眼反光参数ⅱ测量值,具体的,将第i+n(j-1)左眼坐标系下第i+n(j-1)左眼光路ⅰ模型所在直线沿第i+n(j-1)左眼坐标系x轴方向或其反方向在第i+n(j-1)左眼坐标yz平面上的投影和第i+n(j-1)左眼坐标系z轴所在直线之间夹角的夹角值作为第i+n(j-1)左眼反光参数ⅱ测量值;其中,在本技术实施例二中,若符合所述情况3,则设定第i+n(j-1)左眼光路ⅰ模型所在直线和第i+n(j-1)左眼坐标系xy平面的交点在第i+n(j-1)左眼坐标系下的y坐标值依次为正值、0以及负值时,所述第i+n(j-1)左眼反光参数ⅱ测量值依次为正值、0以及负值;所述第i+n(j-1)左眼光路ⅰ模型所在直线沿第i+n(j-1)左眼坐标系x轴方向或其反方向在第i+n(j-1)左眼坐标yz平面上的投影,具体为过第i+n(j-1)左眼光路ⅰ模型所在直线且平行于第i+n(j-1)左眼坐标系x轴的平面和第i+n(j-1)左眼坐标系yz平面的相交线。
356、第2种适用于情况3的第i+n(j-1)左眼反光参数ⅱ测量值确定方法包括:根据第i+n(j-1)左眼坐标系、第j左眼角膜模型以及第i+n(j-1)左眼光路ⅰ模型,确定第i+n(j-1)左眼反光参数ⅱ测量值,具体的,将第i+n(j-1)交点ⅰ在第i+n(j-1)左眼坐标系下的y坐标值作为第i+n(j-1)左眼反光参数ⅱ测量值。
357、(3)当符合所述情况t时,选择第o种适用于情况t的第i+n(j-1)左眼反光参数ⅲ测量值确定方法确定第i+n(j-1)左眼反光参数ⅲ测量值。
358、第1种第i+n(j-1)左眼反光参数ⅲ测量值确定方法包括:根据第j眼球数据测量装置模型中的第i图像采集设备模型、第j左眼角膜模型以及第i+n(j-1)左眼映射光路ⅲ模型,确定第i+n(j-1)左眼反光参数ⅲ测量值,具体的,将第i+n(j-1)第三距离值作为第i+n(j-1)左眼反光参数ⅲ测量值;所述第i+n(j-1)第三距离值为第i+n(j-1)光线汇集区域模型所在的点到第i+n(j-1)交点ⅲ之间的距离值,所述第i+n(j-1)交点ⅲ为第i+n(j-1)左眼映射光路ⅲ模型所在直线和第j左眼角膜模型所在曲面的交点。若采用第1种第i+n(j-1)左眼反光参数ⅲ测量值确定方法,则本技术实施例二中,第i+n(j-1)左眼反光参数ⅲ测量值记为dⅲi+n(j-1)。
359、第2种第i+n(j-1)左眼反光参数ⅲ测量值确定方法包括:根据第j眼球数据测量装置模型中的第i图像采集设备模型、第j左眼角膜模型以及第i+n(j-1)左眼光路ⅰ模型,确定第i+n(j-1)左眼反光参数ⅲ测量值,具体的,将第i+n(j-1)第一距离值作为第i+n(j-1)左眼反光参数ⅲ测量值;所述第i+n(j-1)第一距离值为第i+n(j-1)光线汇集区域模型所在的点到所述第i+n(j-1)交点ⅰ之间的距离值。
360、第3种第i+n(j-1)左眼反光参数ⅲ测量值确定方法包括:根据第j眼球数据测量装置模型中的第i图像采集设备模型、第j左眼角膜模型以及第i+n(j-1)左眼光路ⅱ模型,确定第i+n(j-1)左眼反光参数ⅲ测量值,具体的,将第i+n(j-1)第二距离值作为第i+n(j-1)左眼反光参数ⅲ测量值;所述第i+n(j-1)第二距离值为第i+n(j-1)光线汇集区域模型所在的点到第i+n(j-1)交点ⅱ之间的距离值,所述第i+n(j-1)交点ⅱ为第i+n(j-1)左眼光路ⅱ模型所在直线和第j左眼角膜模型所在曲面的交点。
361、适用于情况1的第i+n(j-1)左眼反光参数ⅲ测量值确定方法包括:根据第i+n(j-1)左眼坐标系、第j左眼角膜模型以及第i+n(j-1)左眼映射光路ⅲ模型,确定第i+n(j-1)左眼反光参数ⅲ测量值,具体的,将第i+n(j-1)交点ⅲ在第i+n(j-1)左眼坐标系下的z坐标值作为第i+n(j-1)左眼反光参数ⅲ测量值。
362、适用于情况2的第i+n(j-1)左眼反光参数ⅲ测量值确定方法包括:根据第i+n(j-1)左眼坐标系、第j左眼角膜模型以及第i+n(j-1)左眼光路ⅱ模型,确定第i+n(j-1)左眼反光参数ⅲ测量值,具体的,将第i+n(j-1)交点ⅱ在第i+n(j-1)左眼坐标系下的z坐标值作为第i+n(j-1)左眼反光参数ⅲ测量值。
363、适用于情况3的第i+n(j-1)左眼反光参数ⅲ测量值确定方法包括:根据第i+n(j-1)左眼坐标系、第j左眼角膜模型以及第i+n(j-1)左眼光路ⅰ模型,确定第i+n(j-1)左眼反光参数ⅲ测量值,具体的,将第i+n(j-1)交点ⅰ在第i+n(j-1)左眼坐标系下的z坐标值作为第i+n(j-1)左眼反光参数ⅲ测量值。
364、当点ei+n(j-1)模型的位置分别位于第i+n(j-1)左眼二维坐标系下的第1平面坐标至第l平面坐标下时,确定的第i+n(j-1)左眼反光参数ⅰ测量值分别记为第1个第i+n(j-1)左眼反光参数ⅰ测量值至第l个第i+n(j-1)左眼反光参数ⅰ测量值,确定的第i+n(j-1)左眼反光参数ⅱ测量值分别记为第1个第i+n(j-1)左眼反光参数ⅱ测量值至第l个第i+n(j-1)左眼反光参数ⅱ测量值,确定的第i+n(j-1)左眼反光参数ⅲ测量值分别记为第1个第i+n(j-1)左眼反光参数ⅲ测量值至第l个第i+n(j-1)左眼反光参数ⅲ测量值,具体实施时,可基于需求设置第1平面坐标至第l平面坐标。第1平面坐标至第l平面坐标为基于需求设定的平面坐标。
365、在本技术实施例二中设定,当两条直线互不垂直时,两条直线之间的夹角值为该两条直线之间存在的4发夹角中,小于90度的夹角的角度值。需要注意的是,具体实施时,仅能通过同一种第i+n(j-1)左眼反光参数ⅰ测量值确定方法确定第1左眼反光参数ⅰ测量值至第m*n左眼反光参数ⅰ测量值,且仅能通过同一种第i+n(j-1)左眼反光参数ⅱ测量值确定方法确定第1左眼反光参数ⅱ测量值至第m*n左眼反光参数ⅱ测量值,且仅能通过同一种第i+n(j-1)左眼反光参数ⅲ测量值确定方法确定第1左眼反光参数ⅲ测量值至第m*n左眼反光参数ⅲ测量值。
366、当步骤s36中的步骤s36.1中采用第1种z坐标轴确定方法至第2种z坐标轴确定方法确定第1左眼坐标系至m*n左眼坐标系的z坐标轴,且步骤s36中的步骤s36.2中采用第1种x坐标轴确定方法确定第1左眼坐标系至m*n左眼坐标系的 x轴时 ,所述第i+n(j-1)左眼反光参数ⅰ测量值、所述第i+n(j-1)左眼反光参数ⅱ测量值以及所述第i+n(j-1)左眼反光参数ⅲ测量值用于描述第i+n(j-1)左眼映射光路ⅲ模型所在直线和第i+n(j-1)左眼坐标系之间的位置关系以及第j左眼角膜模型所在曲面到第i+n(j-1)光线汇集区域模型之间的距离,该位置关系仅需通过两个变量表达,因为第i+n(j-1)左眼映射光路ⅲ模型所在直线过第i+n(j-1)光线汇集区域模型,且第i+n(j-1)左眼映射光路ⅲ模型所在直线和第i+n(j-1)左眼坐标系z轴所在直线之间夹角的角度值小于90°。应理解,实际应用中能够直接或间接地描述该位置关系和该距离的参数值都应属于第i+n(j-1)左眼反光参数ⅰ测量值、所述第i+n(j-1)左眼反光参数ⅱ测量值以及所述第i+n(j-1)左眼反光参数ⅲ特殊的概况范围。
367、当步骤s36中的步骤s36.1中采用第1种z坐标轴确定方法至第2种z坐标轴确定方法确定第1左眼坐标系至m*n左眼坐标系的z坐标轴,且步骤s36中的步骤s36.2中采用第2种x坐标轴确定方法确定第1左眼坐标系至m*n左眼坐标系的 x轴时 ,所述第i+n(j-1)左眼反光参数ⅰ测量值、所述第i+n(j-1)左眼反光参数ⅱ测量值以及所述第i+n(j-1)左眼反光参数ⅲ测量值用于描述第i+n(j-1)左眼光路ⅱ模型所在直线和第i+n(j-1)左眼坐标系之间的位置关系以及第j左眼角膜模型所在曲面到第i+n(j-1)光线汇集区域模型之间的距离。应理解,实际应用中能够直接或间接地描述该位置关系和该距离的参数值都应属于第i+n(j-1)左眼反光参数ⅰ测量值、所述第i+n(j-1)左眼反光参数ⅱ测量值以及所述第i+n(j-1)左眼反光参数ⅲ特殊的概况范围。
368、当步骤s36中的步骤s36.1中采用第3种z坐标轴确定方法或第4种z坐标轴确定方法确定第1左眼坐标系至m*n左眼坐标系的z坐标轴,且步骤s36中的步骤s36.2中采用第1种x坐标轴确定方法确定第1左眼坐标系至m*n左眼坐标系的 x轴时 ,所述第i+n(j-1)左眼反光参数ⅰ测量值、所述第i+n(j-1)左眼反光参数ⅱ测量值以及所述第i+n(j-1)左眼反光参数ⅲ测量值用于描述第i+n(j-1)左眼光路ⅰ模型所在直线和第i+n(j-1)左眼坐标系之间的位置关系以及第j左眼角膜模型所在曲面到第i+n(j-1)光线汇集区域模型之间的距离。应理解,实际应用中能够直接或间接地描述该位置关系和该距离的参数值都应属于第i+n(j-1)左眼反光参数ⅰ测量值、所述第i+n(j-1)左眼反光参数ⅱ测量值以及所述第i+n(j-1)左眼反光参数ⅲ特殊的概况范围。
369、根据第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)点e坐标第一实际测量值以及第i+n(j-1)点e坐标第二实际测量值,具体的,点ei+n(j-1)模型在所述第i+n(j-1)左眼二维坐标系下的坐标值通过第i+n(j-1)点e坐标第一实际测量值和第i+n(j-1)点e坐标第二实际测量值表达。所述第i+n(j-1)点e坐标第一实际测量值和所述第i+n(j-1)点e坐标第二实际测量值分别为点ei+n(j-1)模型在所述第i+n(j-1)左眼二维坐标系下的坐标值。在本实施例二中,第i+n(j-1)点e坐标第一实际测量值设定为点ei+n(j-1)模型在所述第i+n(j-1)左眼二维坐标系下的x坐标值,第i+n(j-1)点e坐标第二实际测量值设定为点ei+n(j-1)模型在所述第i+n(j-1)左眼二维坐标系下的y坐标值。具体实施时,还可将第i+n(j-1)左眼二维坐标系设定为极坐标系,并将第i+n(j-1)点e坐标第一实际测量值和第i+n(j-1)点e坐标第二实际测量值分别设定为点e在第i+n(j-1)左眼二维坐标系下的极坐标形式的ρ值和θ值。当i+n(j-1)依次为1至m*n时,第i+n(j-1)点e坐标第一实际测量值依次为第1点e坐标第一实际测量值至第m*n点e坐标第一实际测量值,当i+n(j-1)依次为1至m*n时,第i+n(j-1)点e坐标第二实际测量值依次为第1点e坐标第二实际测量值至第m*n点e坐标第二实际测量值。
370、本技术实施例二提供2种第i+n(j-1)左眼反光映射关系ⅰ确定方法,分别是第1种第i+n(j-1)左眼反光映射关系ⅰ确定方法以及第2种第i+n(j-1)左眼反光映射关系ⅰ确定方法。
371、第1种第i+n(j-1)左眼反光映射关系ⅰ确定方法包括:将点ei+n(j-1)模型在第i+n(j-1)左眼二维坐标系下的坐标值和第i+n(j-1)左眼反光参数ⅰ特殊值之间的映射关系作为第i+n(j-1)左眼反光映射关系ⅰ,具体的,将点ei+n(j-1)模型在第i+n(j-1)左眼二维坐标系下的坐标值对应的第i+n(j-1)左眼反光参数ⅰ测量值作为第i+n(j-1)左眼反光参数ⅰ特殊值,并将点ei+n(j-1)模型在第i+n(j-1)左眼二维坐标系下的坐标值和第i+n(j-1)左眼反光参数ⅰ测量值之间的映射关系作为第i+n(j-1)左眼反光映射关系ⅰ。例如,符合所述情况1时,若选择所述第1种适用于情况1的第i+n(j-1)左眼反光参数ⅰ测量值确定方法,则将第i+n(j-1)左眼光路ⅰ模型所在的直线和第i+n(j-1)左眼映射光路ⅲ模型所在直线之间夹角的角度值作为第i+n(j-1)左眼反光参数ⅰ测量值,并将第i+n(j-1)左眼反光映射关系ⅰ记为fⅰ,i+n(j-1)(x,y)=αi+n(j-1),i+n(j-1)=1,…,m*n,其中,fⅰ,i+n(j-1)为运算法则,x值、y值以及为αi+n(j-1)值分别为所述第i+n(j-1)点e坐标第一实际测量值、所述第i+n(j-1)点e坐标第二实际测量值以及所述第i+n(j-1)左眼反光参数ⅰ特殊值,所述点e坐标第一实际测量值以及所述第i+n(j-1)点e坐标第二实际测量值组成了点ei+n(j-1)模型在第i+n(j-1)左眼二维坐标系下的坐标值,所述fⅰ,i+n(j-1)(x,y)=αi+n(j-1),i+n(j-1)=1,…,m*n能够用于输入范围内的任意x值和y值后输出确定且唯一的αi+n(j-1)值。当编号i+n(j-1)依次为1至m*n时,所述fⅰ,i+n(j-1)(x,y)=αi+n(j-1),i+n(j-1)=1,…,m*n依次为fⅰ,1(x,y)=α1至fⅰ,m*n(x,y)=αm*n。当j取1,i取1时,所述第i+n(j-1)左眼坐标系、所述点ei+n(j-1)模型、所述第i+n(j-1)左眼映射光路ⅲ模型、所述第j左眼角膜模型、所述第i+n(j-1)左眼二维坐标系以及所述第i+n(j-1)左眼坐标系内的yz平面分别为第1左眼坐标系、点e1模型、第1左眼映射光路ⅲ模型、第1左眼角膜模型、第1左眼坐标系内的xy平面以及第1左眼坐标系内的yz平面。如图20所示,图20中显示了第1左眼坐标系91wcsj1、点e1模型ej1c1、第1左眼光路ⅰ模型91p1sj1、第1左眼光路ⅱ模型91p2sj1、第1左眼映射光路ⅲ模型52a11sj1、第1左眼角膜模型913sj1以及第1左眼坐标系91wcsj1内的xy平面,根据图20所示的实施例可以确定点e1模型在第1左眼二维坐标系下的坐标值和第1左眼反光参数ⅰ测量值之间的映射关系,该映射关系就是第1左眼反光映射关系ⅰ,至于第2左眼反光映射关系ⅰ至第m*n左眼反光映射关系ⅰ的确定原理示意图本文不再一一列举。
372、当符合情况1时,第i+n(j-1)左眼反光参数ⅰ测量值通过对第i+n(j-1)左眼映射光路ⅲ模型所在直线在第i+n(j-1)左眼坐标系下的位置进行测量得到,当符合情况2时,第i+n(j-1)左眼反光参数ⅰ测量值通过对第i+n(j-1)左眼光路ⅱ模型所在直线在第i+n(j-1)左眼坐标系下的位置进行测量得到,当符合情况3时,第i+n(j-1)左眼反光参数ⅰ测量值通过对第i+n(j-1)左眼光路ⅰ模型所在直线在第i+n(j-1)左眼坐标系下的位置进行测量得到。
373、第2种第i+n(j-1)左眼反光映射关系ⅰ确定方法包括:。
374、步骤s51.1:在第i+n(j-1)左眼映射光路ⅲ模型中,令点ei+n(j-1)模型的位置分别位于第i+n(j-1)左眼二维坐标系下的第1平面坐标至第l平面坐标下,具体的,设定第1平面坐标至第l平面坐标分别为(x1,y1)至(xl,yl);l为大于0的正整数,x1至xl为预先设定的第i+n(j-1)左眼二维坐标系下的横坐标值,y1至yl为预先设定的第i+n(j-1)左眼二维坐标系下的纵坐标值,在本技术实施例二中,将第1平面坐标至第l平面坐标之一记为第k平面坐标,k取不大于l的正整数,当k依次取正整数1至l时,第k平面坐标依次为第1平面坐标至第l平面坐标,第k平面坐标记为(xk,yk),k=1,2,…,l。本技术实施例二中,第1平面坐标至第l平面坐标在第i+n(j-1)左眼二维坐标系下对应的点呈矩形阵列排列。在具体实施时,还可设定第1平面坐标至第l平面坐标均为极坐标,若设定第1平面坐标至第l平面坐标为极坐标,第1平面坐标至第l平面坐标第i+n(j-1)左眼二维坐标系下对应的点呈环形阵列或矩形阵列排列。第1平面坐标至第l平面坐标均为第i+n(j-1)左眼二维坐标系下的坐标,第1平面坐标至第l平面坐标基于需求预先设定。
375、步骤s51.2:根据点ei+n(j-1)模型、第1平面坐标至第l平面坐标以及第i+n(j-1)左眼动态光路ⅲ模型,确定第1个第i+n(j-1)左眼反光参数ⅰ测量值至第l个第i+n(j-1)左眼反光参数ⅰ测量值,具体的,在第i+n(j-1)左眼映射光路ⅲ模型中,测量点ei+n(j-1)模型依次位于第i+n(j-1)左眼二维坐标系下的第1平面坐标至第l平面坐标上时,第i+n(j-1)左眼动态光路ⅲ模型所在的直线在第i+n(j-1)左眼坐标系下对应的第1个第i+n(j-1)左眼反光参数ⅰ测量值至第l个第i+n(j-1)左眼反光参数ⅰ测量值。
376、当符合所述情况1时,本实施例二根据所述第4种适用于情况1的第i+n(j-1)左眼反光参数ⅰ测量值确定方法确定的第1个第i+n(j-1)左眼反光参数ⅰ测量值至第l个第i+n(j-1)左眼反光参数ⅰ测量值分别是当点ei+n(j-1)模型分别位于第i+n(j-1)左眼二维坐标系下的第1平面坐标至第l平面坐标上时,分别对应的将第i+n(j-1)左眼光路ⅰ模型所在的直线和第i+n(j-1)左眼映射光路ⅲ模型所在直线之间夹角的角度值。本技术实施例二中,将根据所述第4种适用于情况1的第i+n(j-1)左眼反光参数ⅰ测量值确定方法确定的第1个第i+n(j-1)左眼反光参数ⅰ测量值至第l个第i+n(j-1)左眼反光参数ⅰ测量值依次记为αi+n(j-1),1至αi+n(j-1),l,并将第k个第i+n(j-1)左眼反光参数ⅰ测量值记为αi+n(j-1),k,当k依次取正整数1至l时,第k个第i+n(j-1)左眼反光参数ⅰ测量值依次为第1个第i+n(j-1)左眼反光参数ⅰ测量值至第l个第i+n(j-1)左眼反光参数ⅰ测量值,本实施例二中,第1个第i+n(j-1)左眼反光参数ⅰ测量值至第l个第i+n(j-1)左眼反光参数ⅰ测量值分别是αi+n(j-1),1至αi+n(j-1),l,当所述数字编号i+n(j-1)依次取正整数1至m*n时,所述αi+n(j-1),k依次为α1,k至αm*n,k。当点e分别位于第i+n(j-1)左眼二维坐标系下的第1平面坐标至第l平面坐标上时,第i+n(j-1)左眼动态光路ⅲ模型所在的直线分别位于第i+n(j-1)左眼坐标系下的不同位置,因此能够测量得到不同的αi+n(j-1),1至αi+n(j-1),l。
377、上文提供了当符合所述情况1时,根据所述第4种适用于情况1的第i+n(j-1)左眼反光参数ⅰ测量值确定方法确定第1个第i+n(j-1)左眼反光参数ⅰ测量值至第l个第i+n(j-1)左眼反光参数ⅰ测量值的实施例,具体实施时,当符合所述情况t时,基于需求,选择根据第o种适用于情况t的第i+n(j-1)左眼反光参数ⅰ测量值确定方法,确定的第1个第i+n(j-1)左眼反光参数ⅰ测量值至第l个第i+n(j-1)左眼反光参数ⅰ测量值。
378、步骤s51.3:根据第k平面坐标以及所述第k个第i+n(j-1)左眼反光参数ⅰ测量值,确定第k个第i+n(j-1)数据点ⅰ,具体的,将第k平面坐标(xk,yk)中的xk和yk分别作为第k个第i+n(j-1)数据点ⅰ的第一个自变量和第二个自变量,将第k个第i+n(j-1)左眼反光参数ⅰ测量值作为第k个第i+n(j-1)数据点ⅰ的因变量,本实施例二中,根据所述第4种适用于情况1的第i+n(j-1)左眼反光参数ⅰ测量值确定方法确定的第k个第i+n(j-1)左眼反光参数ⅰ测量值记为αi+n(j-1),k,故将αi+n(j-1),k作为第k个第i+n(j-1)数据点ⅰ的因变量,则第k个第i+n(j-1)数据点ⅰ记为(xk,yk,αi+n(j-1),k),k=1,2,…,l。当k依次取1至l时,第k个第i+n(j-1)数据点ⅰ依次为第1个第i+n(j-1)数据点ⅰ至第l个第i+n(j-1)数据点ⅰ,本实施例二中,第1个第i+n(j-1)数据点ⅰ至第l个第i+n(j-1)数据点ⅰ依次为(x1,y1,αi+n(j-1),1)至(xl,yl,αi+n(j-1),l)。当所述数字编号i+n(j-1)依次取正整数1至m*n时,所述(xk,yk,αi+n(j-1),k),k=1,2,…,l依次为(xk,yk,α1,k),k=1,2,…,l至(xk,yk,αm*n,k),k=1,2,…,l。
379、上文提供了当符合所述情况1时,根据所述第1种适用于情况1第i+n(j-1)左眼反光参数ⅰ测量值确定方法确定的第1个第i+n(j-1)数据点ⅰ至第l个第i+n(j-1)数据点ⅰ的实施例,具体实施时,将第k平面坐标(xk,yk)中的xk和yk分别作为第k个第i+n(j-1)数据点ⅰ的第一个自变量和第二个自变量,将第k个第i+n(j-1)左眼反光参数ⅰ测量值作为第k个第i+n(j-1)数据点ⅰ的因变量就能够确定第k个第i+n(j-1)数据点ⅰ。
380、步骤s51.4:根据第1个第i+n(j-1)数据点ⅰ至第l个第i+n(j-1)数据点ⅰ,确定第i+n(j-1)左眼反光映射关系ⅰ,具体的,将插值于第1个第i+n(j-1)数据点ⅰ至第l个第i+n(j-1)数据点ⅰ在三维直角坐标系下对应点的曲面上的动点的xy坐标值和z坐标值之间的映射关系作为第i+n(j-1)左眼反光映射关系ⅰ。本实施例二提供一种确定第i+n(j-1)左眼反光映射关系ⅰ的实施例,首先设定三维直角坐标系a,将第k个第i+n(j-1)数据点ⅰ记为(xk,yk,αi+n(j-1),k),k=1,2,…,l,第1个第i+n(j-1)数据点ⅰ至第l个第i+n(j-1)数据点ⅰ依次为(x1,y1,αi+n(j-1),1)至(xl,yl,αi+n(j-1),l),将(x1,y1,αi+n(j-1),1)至(xl,yl,αi+n(j-1),l)在三维直角坐标系a下对应的点分别记为点(x1,y1,αi+n(j-1),1)至点(xl,yl,αi+n(j-1),l),将(xk,yk,αi+n(j-1),k),k=1,2,…,l在三维直角坐标系a下对应的点记为点(xk,yk,αi+n(j-1),k),k=1,2,…,l,将第k个第i+n(j-1)数据点ⅰ(xk,yk,αi+n(j-1),k),k=1,2,…,l中的xk值、yk值以及αi+n(j-1),k值分别作为第k个第i+n(j-1)数据点ⅰ(xk,yk,αi+n(j-1),k),k=1,2,…,l在三维直角坐标系a下对应点(xk,yk,αi+n(j-1),k),k=1,2,…,l的x坐标值、y坐标值以及z坐标值,并做三维直角坐标系下插值于点(x1,y1,αi+n(j-1),1)至点(xl,yl,αi+n(j-1),l)的第i+n(j-1)曲面ⅰ,并将第i+n(j-1)曲面ⅰ上的动点的x坐标值以及y坐标值,和z坐标值之间的映射关系作为第i+n(j-1)左眼反光映射关系ⅰ,第i+n(j-1)曲面ⅰ上的动点的x坐标值、y坐标值以及z坐标值分别为所述第i+n(j-1)点e坐标第一实际测量值、所述第i+n(j-1)点e坐标第二实际测量值以及所述第i+n(j-1)左眼反光参数ⅰ特殊值;其中,第i+n(j-1)曲面ⅰ必须精确过点(x1,y1,αi+n(j-1),1)至点(xl,yl,αi+n(j-1),l),且第i+n(j-1)曲面ⅰ仅过点(x1,y1,αi+n(j-1),1)至点(xl,yl,αi+n(j-1),l)一次,且第i+n(j-1)曲面ⅰ不自相交,且在三维直角坐标系a中xy平面的区域a×b内,对于任意一个(x,y),仅有唯一的对应的z坐标值,a×b={([xmin,xmax],[ymin,ymax])∣[xmin,xmax]∈a∧[ymin,ymax]∈b},xmin是x1至xl中的最小值,xmax是x1至xl中的最大值,ymin是y1至yl中的最小值,ymax是y1至yl中的最大值。且第i+n(j-1)曲面ⅰ的形状需满足唯一性。本实施例二中,第i+n(j-1)曲面ⅰ为非有理的b样条曲面,实际应用中,可以设置第i+n(j-1)曲面ⅰ为nrubs曲面,应理解,第i+n(j-1)曲面ⅰ为何种类型的曲面本文不做限定。
381、在本技术实施例二中,若第k个第i+n(j-1)数据点ⅰ为(xk,yk,αi+n(j-1),k),k=1,2,…,l,则将所述第i+n(j-1)左眼反光映射关系ⅰ表达为fⅰ,i+n(j-1)(x,y)=αi+n(j-1),i+n(j-1)=1,…,m*n,当数字编号i+n(j-1)依次等于1至m*n时,所述fⅰ,i+n(j-1)(x,y)=αi+n(j-1),i+n(j-1)=1,…,m*n依次为fⅰ,1(x,y)=α1至fⅰ,m*n(x,y)=αm*n,fⅰ,1至fⅰ,m*n分别为不同的运算法则,所述fⅰ,i+n(j-1)(x,y)=αi+n(j-1),i+n(j-1)=1,…,m*n能够用于输入范围内的任意x值和y值后输出确定且唯一的αi+n(j-1)值,所述fⅰ,i+n(j-1)(x,y)=αi+n(j-1),i+n(j-1)=1,…,m*n中的x值、y值以及为αi+n(j-1)值分别为所述第i+n(j-1)点e坐标第一实际测量值、所述第i+n(j-1)点e坐标第二实际测量值以及所述第i+n(j-1)左眼反光参数ⅰ特殊值。当数字编号i+n(j-1)依次为1至m*n时,所述αi+n(j-1)值依次为α1值至αm*n值。在本技术实施例二中,将第1种第i+n(j-1)左眼反光映射关系ⅱ确定方法和第2种第i+n(j-1)左眼反光映射关系ⅱ确定方法确定的第i+n(j-1)左眼反光映射关系ⅱ都表达为fⅰ,i+n(j-1)(x,y)=αi+n(j-1),i+n(j-1)=1,…,m*n。第i+n(j-1)左眼反光映射关系ⅰ能够用于基于第1个第i+n(j-1)数据点ⅰ至第l个第i+n(j-1)数据点ⅰ,根据实施眼动追踪功能时测量得到的第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值估算出第i+n(j-1)左眼反光参数ⅰ特殊值。
382、本技术实施例二提供一种第i+n(j-1)曲面ⅰ确定方法,该方法记为第1种第i+n(j-1)曲面ⅰ确定方法,所述第1种第i+n(j-1)曲面ⅰ确定方法包括:。64。
383、首先,设点(x1,y1,αi+n(j-1),1)至点(xl,yl,αi+n(j-1),l)呈m+1行n+1列排列,即点(x1,y1,αi+n(j-1),1)至点(xl,yl,αi+n(j-1),l)为给定的(m+1)×(n+1)个数据点{qk,l},k=1,…,n,l=1,…,m,并根据点(x1,y1,αi+n(j-1),1)至点(xl,yl,αi+n(j-1),l)创建一个非有理的(p,q)次b样条曲面,使其插值于这些点,该b样条曲面记为 ,本实施例二中将所述记为(9.25)式。386。
384、第一步是计算合理的值以及节点矢量u和v,一个常用的方法是对于每个,按照(9.5)式计算参数,然后通过对所有的取平均值得到,即。所述(9.5)式在该书籍第256至第257页,所述(9.5)式为令为总弦长,。的计算方法于此类似。一旦计算出了,节点矢量u和v可以通过(9.8)式得到,(9.8)式在该书第257页,9.8式为。387。
385、现在考虑控制点的计算,很显然(9.25)式给出了(n+1)×(m+1)个线性方程组,其中,是未知的,但因为 是张量积曲面,以通过一系列曲线插值来更简单和更高效地得到,对于固定的,将(9.25式)写成;其中,。本实施例二中将所述记为(9.26)式将所述记为(9.27)式。388。
386、注意到(9.26)式恰好是对数据点进行曲线插值的方程,是固定时曲面的等参数曲线的控制点,现在固定i让l变化,(9.27)式就是对数据点进行曲线插值的方程,而就是我们要计算的控制点,因此,求所有的控制点的算法如24中的(a)至(d)所示,图24所示,图24为本技术实施例二提供的一种控制点确定方法的示意图,图24为该书籍的第267页的图9.14。389。
387、1.用节点矢量u和参数做m+1次曲线插值:对于,分别构造插值于点的曲线,由此得到,如图24(b)所示,图24(b)为该书籍中的图9.14(b)。390。
388、2.用节点矢量v和参数做n+1次曲线插值:对于,分别构造插值于点的曲线,得到曲面的控制点如图24(c)所示,图24(c)为该书籍中的图9.14(c)。图24(d)为最终得到的插值曲面。391。
389、需要注意的是在所述第1种第i+n(j-1)曲面ⅰ确定方法中的符号i、j、k、l、m、n、p、q、u、v、u、v、r、p、q以及s所代表的意义和本文除所述第1种第i+n(j-1)曲面ⅰ确定方法以外的部分中的符号i、j、k、l、m、n、p、q、u、v、u、v、r、p、q以及s所代表的意义不同。392。
390、本技术实施例二还提供一种第i+n(j-1)曲面ⅰ确定方法,该方法记为第2种第i+n(j-1)曲面ⅰ确定方法,所述第2种第i+n(j-1)曲面ⅰ确定方法包括:。393。
391、首先,设,点(x1,y1,αi+n(j-1),1)至点(xl,yl,αi+n(j-1),l)呈r+1行s+1列的排列,所述第r+1行分别是第0行至第r行,所述第s+1行分别是第0列至第s列,然后,根据点(x1,y1,αi+n(j-1),1)至点(xl,yl,αi+n(j-1),l)中第0行的点至第r行的点确定第一族非有理b样条曲线,所述第一族非有理b样条曲线为,然后,根据点(x1,y1,αi+n(j-1),1)至点(xl,yl,αi+n(j-1),l)中0列的点至第s列的点确定第二族非有理b样条曲线,所述第二族非有理b样条曲线为;然后,根据第一族非有理b样条曲线以及所述第二族非有理b样条曲线确定戈登曲面(gordon surface),确定的戈登曲面就是所述第i+n(j-1)曲面ⅰ,该曲面可由一个nrubs表示;其中,r为大于1的正整数,s为大于1的正整数;第一族非有理b样条曲线和第二族非有理b样条曲线这两族非有理b样条曲线满足相容条件。至于戈登曲面(gordon surface)的详细确定方法可参照书籍非均匀有理b样条(第二版)/isbn:9787302232094(isbn 978-7-302-23209-4)中的相关内容,具体内容在该书目录下的位置为第10章,高级曲面构造技术中的子章节10.5 插值于双向曲线网格的曲面,该内容位于该书籍中第335页至第340页;需要注意的是,第一族非有理b样条曲线依次过第k行的点中位于第0列的点至位于第s列的点,第二族非有理b样条曲线依次过第l列的点中位于第0行的点至位于第r行的点,且第一族非有理b样条曲线和第二族非有理b样条曲线均满足唯一性。根据nrubs表示的第i+n(j-1)曲面ⅰ能够确定第i+n(j-1)左眼反光映射关系ⅰ。在所述第2种第i+n(j-1)曲面ⅰ确定方法中,所有第一族非有理b样条曲线所包含的非有理b样条曲线的插值方法必须相同,即,需要采用相同的次数,相同的参数化方法,相同的节点矢量确定方法。所有第二族非有理b样条曲线所包含的非有理b样条曲线的插值方法必须相同,即,需要采用相同的次数,相同的参数化方法,相同的节点矢量确定方法。394。
392、需要注意的是在所述第2种第i+n(j-1)曲面ⅰ确定方法中的符号k、u、n、i、p、r、l、v、m、j、q、s、n、c以及p所代表的意义和本文除所述第2种第i+n(j-1)曲面ⅰ确定方法以外的部分中的符号k、u、n、i、p、r、l、v、m、j、q、s、n、c以及p所代表的意义不同。
393、具体实施时,需要保证第1曲面ⅰ至第m*n曲面ⅰ确定方法的唯一性,详细的说,第1曲面ⅰ的确定方法至第m*n曲面ⅰ的确定方法须相同,即,第1曲面ⅰ的确定方法至第m*n曲面ⅰ需要采用相同的次数,相同的参数化方法,相同的节点矢量确定方法。若第i+n(j-1)曲面ⅰ是有理的曲面为了保证第1曲面ⅰ至第m*n曲面ⅰ确定方法的唯一性,可将第i+n(j-1)曲面ⅰ各个控制点的权值设定为1。
394、步骤s52:根据第i+n(j-1)左眼坐标系、第i+n(j-1)左眼映射光路ⅲ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅱ或第1个至第l个第i+n(j-1)左眼反光参数ⅱ测量值;或根据第i+n(j-1)左眼坐标系、第j左眼角膜模型、第i+n(j-1)左眼映射光路ⅲ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅱ或第1个至第l个第i+n(j-1)左眼反光参数ⅱ测量值;或根据第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼光路ⅱ模型、第i+n(j-1)左眼映射光路ⅲ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅱ或第1个至第l个第i+n(j-1)左眼反光参数ⅱ测量值;或根据第i+n(j-1)左眼坐标系、第j左眼角膜模型、第i+n(j-1)左眼光路ⅱ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅱ或第1个至第l个第i+n(j-1)左眼反光参数ⅱ测量值;或根据第i+n(j-1)左眼坐标系、第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅱ或第1个至第l个第i+n(j-1)左眼反光参数ⅱ测量值;或根据第i+n(j-1)左眼坐标系、第j左眼角膜模型、第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅱ或第1个至第l个第i+n(j-1)左眼反光参数ⅱ测量值;其中,所述第i+n(j-1)左眼反光映射关系ⅱ为点ei+n(j-1)模型在所述第i+n(j-1)左眼二维坐标系下的坐标值和第i+n(j-1)左眼反光参数ⅱ特殊值之间的映射关系。第i+n(j-1)左眼反光参数ⅱ特殊值为基于输入的第i+n(j-1)左眼二维坐标系下的坐标值,并根据第i+n(j-1)左眼反光映射关系ⅱ映射出的数值,用于作为描述输入的第i+n(j-1)左眼二维坐标系下的坐标值对应的左眼映射光路ⅲ模型或左眼光路ⅱ模型或左眼光路ⅰ模型所在直线在第i+n(j-1)左眼坐标系下位置的参数之一。如果第i+n(j-1)左眼映射光路ⅲ模型在步骤s35中确定,则第i+n(j-1)左眼反光映射关系ⅱ中,第i+n(j-1)左眼反光参数ⅱ特殊值为一个定值,因为点ei+n(j-1)模型在所述第i+n(j-1)左眼二维坐标系下的坐标值不会改变。
395、本技术实施例二提供2种第i+n(j-1)左眼反光映射关系ⅱ确定方法,分别是第1种第i+n(j-1)左眼反光映射关系ⅱ确定方法以及第2种第i+n(j-1)左眼反光映射关系ⅱ确定方法。
396、第1种第i+n(j-1)左眼反光映射关系ⅱ确定方法包括:将点ei+n(j-1)模型在第i+n(j-1)左眼二维坐标系下的坐标值和第i+n(j-1)左眼反光参数ⅱ特殊值之间的映射关系作为第i+n(j-1)左眼反光映射关系ⅱ,具体的,将点ei+n(j-1)模型在第i+n(j-1)左眼二维坐标系下的坐标值对应的第i+n(j-1)左眼反光参数ⅱ测量值作为第i+n(j-1)左眼反光参数ⅱ特殊值,并将点ei+n(j-1)模型在第i+n(j-1)左眼二维坐标系下的坐标值和第i+n(j-1)左眼反光参数ⅱ测量值之间的映射关系作为第i+n(j-1)左眼反光映射关系ⅱ。
397、符合所述情况1时,若选择所述第4种适用于情况1的第i+n(j-1)左眼反光参数ⅱ测量值确定方法,则将第i+n(j-1)半平面ⅰ沿所述第i+n(j-1)旋转方向旋转至首次重合于第i+n(j-1)半平面ⅱ所需转动过的角度值作为第i+n(j-1)左眼反光参数ⅱ测量值作为第i+n(j-1)左眼反光参数ⅱ测量值,并将第i+n(j-1)左眼反光映射关系ⅱ记为fⅱ,i+n(j-1)(x,y)=βi+n(j-1),i+n(j-1)=1,…,m*n,其中,fⅱ,i+n(j-1)为运算法则,x值、y值以及为βi+n(j-1)值分别为所述第i+n(j-1)点e坐标第一实际测量值、所述第i+n(j-1)点e坐标第二实际测量值以及所述第i+n(j-1)左眼反光参数ⅱ特殊值,所述点e坐标第一实际测量值以及所述第i+n(j-1)点e坐标第二实际测量值组成了点ei+n(j-1)模型在第i+n(j-1)左眼二维坐标系下的坐标值,所述fⅱ,i+n(j-1)(x,y)=βi+n(j-1),i+n(j-1)=1,…,m*n能够用于输入范围内的任意x值和y值后输出确定且唯一的βi+n(j-1)值。当编号i+n(j-1)依次为1至m*n时,所述fⅱ,i+n(j-1)(x,y)=βi+n(j-1),i+n(j-1)=1,…,m*n依次为fⅱ,1(x,y)=β1至fⅱ,m*n(x,y)=βm*n。如图20所示,图20中显示了第1左眼坐标系91wcsj1、点e1模型ej1c1、第1左眼光路ⅰ模型91p1sj1、第1左眼光路ⅱ模型91p2sj1、第1左眼映射光路ⅲ模型52a11sj1、第1左眼角膜模型913sj1以及第1左眼坐标系91wcsj1内的xy平面,根据图20所示的实施例可以确定点e1模型在第1左眼二维坐标系下的坐标值和第1左眼反光参数ⅱ测量值之间的映射关系,该映射关系就是第1左眼反光映射关系ⅱ,至于第2左眼反光映射关系ⅱ至第m*n左眼反光映射关系ⅱ的确定原理示意图本文不再一一列举。当符合情况1时,第i+n(j-1)左眼反光参数ⅱ测量值通过对第i+n(j-1)左眼映射光路ⅲ模型所在直线在第i+n(j-1)左眼坐标系下的位置进行测量得到,当符合情况2时,第i+n(j-1)左眼反光参数ⅱ测量值通过对第i+n(j-1)左眼光路ⅱ模型所在直线在第i+n(j-1)左眼坐标系下的位置进行测量得到,当符合情况3时,第i+n(j-1)左眼反光参数ⅱ测量值通过对第i+n(j-1)左眼光路ⅰ模型所在直线在第i+n(j-1)左眼坐标系下的位置进行测量得到。
398、第2种第i+n(j-1)左眼反光映射关系ⅱ确定方法包括:。
399、步骤s52.1:在第i+n(j-1)左眼映射光路ⅲ模型中,令点ei+n(j-1)模型的位置分别位于第i+n(j-1)左眼二维坐标系下的第1平面坐标至第l平面坐标下,具体的,设定第1平面坐标至第l平面坐标分别为(x1,y1)至(xl,yl);l取大于0的正整数,x1至xl为预先设定的第i+n(j-1)左眼二维坐标系下的横坐标值,y1至yl为预先设定的第i+n(j-1)左眼二维坐标系下的纵坐标值,在本技术实施例二中,将第1平面坐标至第l平面坐标之一记为第k平面坐标,k取不大于l的正整数,当k依次取正整数1至l时,第k平面坐标依次为第1平面坐标至第l平面坐标,第k平面坐标记为(xk,yk),k=1,2,…,l。
400、步骤s52.2:根据点ei+n(j-1)模型、第1平面坐标至第l平面坐标以及第i+n(j-1)左眼动态光路ⅲ模型,确定第1个第i+n(j-1)左眼反光参数ⅱ测量值至第l个第i+n(j-1)左眼反光参数ⅱ测量值,具体的,在第i+n(j-1)左眼映射光路ⅲ模型中,测量点ei+n(j-1)模型依次位于第i+n(j-1)左眼二维坐标系下的第1平面坐标至第l平面坐标上时,第i+n(j-1)左眼动态光路ⅲ模型所在的直线在第i+n(j-1)左眼坐标系下对应的第1个第i+n(j-1)左眼反光参数ⅱ测量值至第l个第i+n(j-1)左眼反光参数ⅱ测量值。
401、当符合所述情况1时,本实施例二根据所述第4种适用于情况1的第i+n(j-1)左眼反光参数ⅱ测量值确定方法确定的第1个第i+n(j-1)左眼反光参数ⅱ测量值至第l个第i+n(j-1)左眼反光参数ⅱ测量值分别是当点ei+n(j-1)模型分别位于第i+n(j-1)左眼二维坐标系下的第1平面坐标至第l平面坐标上时,分别对应的第i+n(j-1)半平面ⅰ沿所述第i+n(j-1)旋转方向旋转至首次重合于第i+n(j-1)半平面ⅱ所需转动过的角度值。
402、本技术实施例二中,将根据所述第4种适用于情况1的第i+n(j-1)左眼反光参数ⅱ测量值确定方法确定的第1个第i+n(j-1)左眼反光参数ⅱ测量值至第l个第i+n(j-1)左眼反光参数ⅱ测量值依次记为βi+n(j-1),1至βi+n(j-1),l,并将第k个第i+n(j-1)左眼反光参数ⅱ测量值记为βi+n(j-1),k,当k依次取正整数1至l时,第k个第i+n(j-1)左眼反光参数ⅱ测量值依次为第1个第i+n(j-1)左眼反光参数ⅱ测量值至第l个第i+n(j-1)左眼反光参数ⅱ测量值,本实施例二中,第1个第i+n(j-1)左眼反光参数ⅱ测量值至第l个第i+n(j-1)左眼反光参数ⅱ测量值分别是βi+n(j-1),1至βi+n(j-1),l,当所述数字编号i+n(j-1)依次取正整数1至m*n时,所述βi+n(j-1),k依次为β1,k至βm*n,k。当点e分别位于第i+n(j-1)左眼二维坐标系下的第1平面坐标至第l平面坐标上时,第i+n(j-1)左眼动态光路ⅲ模型所在的直线分别位于第i+n(j-1)左眼坐标系下的不同位置,因此能够测量得到不同的βi+n(j-1),1至βi+n(j-1),l。
403、上文提供了当符合所述情况1时,根据所述第4种适用于情况1的第i+n(j-1)左眼反光参数ⅱ测量值确定方法确定的第1个第i+n(j-1)左眼反光参数ⅱ测量值至第l个第i+n(j-1)左眼反光参数ⅱ测量值的实施例,具体实施时,当符合所述情况t时,基于需求,选择根据第o种适用于情况t的第i+n(j-1)左眼反光参数ⅱ测量值确定方法,确定的第1个第i+n(j-1)左眼反光参数ⅱ测量值至第l个第i+n(j-1)左眼反光参数ⅱ测量值。
404、步骤s52.3:根据第k平面坐标以及所述第k个第i+n(j-1)左眼反光参数ⅱ测量值,确定第k个第i+n(j-1)数据点ⅱ,具体的,将第k平面坐标(xk,yk)中的xk和yk分别作为第k个第i+n(j-1)数据点ⅱ的第一个自变量和第二个自变量,将第k个第i+n(j-1)左眼反光参数ⅱ测量值作为第k个第i+n(j-1)数据点ⅱ的因变量,本实施例二中,根据所述第4种适用于情况1的第i+n(j-1)左眼反光参数ⅱ测量值确定方法确定的第k个第i+n(j-1)左眼反光参数ⅱ测量值记为βi+n(j-1),k,故将βi+n(j-1),k作为第k个第i+n(j-1)数据点ⅱ的因变量,则第k个第i+n(j-1)数据点ⅱ记为(xk,yk,βi+n(j-1),k),k=1,2,…,l。当k依次取1至l时,第k个第i+n(j-1)数据点ⅱ依次为第1个第i+n(j-1)数据点ⅱ至第l个第i+n(j-1)数据点ⅱ,本实施例二中,第1个第i+n(j-1)数据点ⅱ至第l个第i+n(j-1)数据点ⅱ依次为(x1,y1,βi+n(j-1),1)至(xl,yl,βi+n(j-1),l)。当所述数字编号i+n(j-1)依次取正整数1至m*n时,所述(xk,yk,βi+n(j-1),k),k=1,2,…,l依次为(xk,yk,β1,k),k=1,2,…,l至(xk,yk,βm*n,k),k=1,2,…,l。
405、上文提供了当符合所述情况1时,根据所述第4种适用于情况1的第i+n(j-1)左眼反光参数ⅱ测量值确定方法确定的第1个第i+n(j-1)数据点ⅱ至第l个第i+n(j-1)数据点ⅱ的实施例,具体实施时,将第k平面坐标(xk,yk)中的xk和yk分别作为第k个第i+n(j-1)数据点ⅱ的第一个自变量和第二个自变量,将第k个第i+n(j-1)左眼反光参数ⅱ测量值作为第k个第i+n(j-1)数据点ⅱ的因变量就能够确定第k个第i+n(j-1)数据点ⅱ。
406、步骤s52.4:根据第1个第i+n(j-1)数据点ⅱ至第l个第i+n(j-1)数据点ⅱ,确定第i+n(j-1)左眼反光映射关系ⅱ,具体的,将插值于第1个第i+n(j-1)数据点ⅱ至第l个第i+n(j-1)数据点ⅱ在三维直角坐标系下对应点的曲面上的动点的xy坐标值和z坐标值之间的映射关系作为第i+n(j-1)左眼反光映射关系ⅱ。本实施例二提供一种确定第i+n(j-1)左眼反光映射关系ⅱ的实施例,将第k个第i+n(j-1)数据点ⅱ记为(xk,yk,βi+n(j-1),k),k=1,2,…,l,第1个第i+n(j-1)数据点ⅱ至第l个第i+n(j-1)数据点ⅱ依次为(x1,y1,βi+n(j-1),1)至(xl,yl,βi+n(j-1),l),将(x1,y1,βi+n(j-1),1)至(xl,yl,βi+n(j-1),l)在三维直角坐标系a下对应的点分别记为点(x1,y1,βi+n(j-1),1)至点(xl,yl,βi+n(j-1),l),将(xk,yk,βi+n(j-1),k),k=1,2,…,l在三维直角坐标系a下对应的点记为点(xk,yk,βi+n(j-1),k),k=1,2,…,l,将第k个第i+n(j-1)数据点ⅱ(xk,yk,βi+n(j-1),k),k=1,2,…,l中的xk值、yk值以及βi+n(j-1),k值分别作为第k个第i+n(j-1)数据点ⅱ(xk,yk,βi+n(j-1),k),k=1,2,…,l在三维直角坐标系a下对应点(xk,yk,βi+n(j-1),k),k=1,2,…,l的x坐标值、y坐标值以及z坐标值,并做三维直角坐标系下插值于点(x1,y1,βi+n(j-1),1)至点(xl,yl,βi+n(j-1),l)的第i+n(j-1)曲面ⅱ,并将第i+n(j-1)曲面ⅱ上的动点的x坐标值以及y坐标值,和z坐标值之间的映射关系作为第i+n(j-1)左眼反光映射关系ⅱ,第i+n(j-1)曲面ⅱ上的动点的x坐标值、y坐标值以及z坐标值分别为所述第i+n(j-1)点e坐标第一实际测量值、所述第i+n(j-1)点e坐标第二实际测量值以及所述第i+n(j-1)左眼反光参数ⅱ特殊值;其中,第i+n(j-1)曲面ⅱ必须精确过点(x1,y1,βi+n(j-1),1)至点(xl,yl,βi+n(j-1),l),且第i+n(j-1)曲面ⅱ仅过点(x1,y1,βi+n(j-1),1)至点(xl,yl,βi+n(j-1),l)一次,且第i+n(j-1)曲面ⅱ不自相交,且在三维直角坐标系a中xy平面的区域a×b内,对于任意一个(x,y),仅有唯一的对应的z坐标值。且第i+n(j-1)曲面ⅱ的形状需满足唯一性。本实施例二中,第i+n(j-1)曲面ⅱ为非有理的b样条曲面,实际应用中,可以设置第i+n(j-1)曲面ⅱ为nrubs曲面,应理解,第i+n(j-1)曲面ⅱ为何种类型的曲面本文不做限定。
407、在本技术实施例二中,若第k个第i+n(j-1)数据点ⅱ为(xk,yk,βi+n(j-1),k),k=1,2,…,l,则将所述第i+n(j-1)左眼反光映射关系ⅱ表达为fⅱ,i+n(j-1)(x,y)=βi+n(j-1),i+n(j-1)=1,…,m*n,当数字编号i+n(j-1)依次等于1至m*n时,所述fⅱ,i+n(j-1)(x,y)=βi+n(j-1),i+n(j-1)=1,…,m*n依次为fⅱ,1(x,y)=β1至fⅱ,m*n(x,y)=βm*n,fⅱ,1至fⅱ,m*n分别为不同的运算法则,所述fⅱ,i+n(j-1)(x,y)=βi+n(j-1),i+n(j-1)=1,…,m*n能够用于输入范围内的任意x值和y值后输出确定且唯一的βi+n(j-1)值,所述fⅱ,i+n(j-1)(x,y)=βi+n(j-1),i+n(j-1)=1,…,m*n中的x值、y值以及为βi+n(j-1)值分别为所述第i+n(j-1)点e坐标第一实际测量值、所述第i+n(j-1)点e坐标第二实际测量值以及所述第i+n(j-1)左眼反光参数ⅱ特殊值。当数字编号i+n(j-1)依次为1至m*n时,所述βi+n(j-1)值依次为β1值至βm*n值。在本技术实施例二中,将第1种第i+n(j-1)左眼反光映射关系ⅱ确定方法和第2种第i+n(j-1)左眼反光映射关系ⅱ确定方法确定的第i+n(j-1)左眼反光映射关系ⅱ都表达为fⅱ,i+n(j-1)(x,y)=βi+n(j-1),i+n(j-1)=1,…,m*n。第i+n(j-1)曲面ⅱ确定方法和第i+n(j-1)曲面ⅰ确定方法类似,本文不再赘述,第i+n(j-1)曲面ⅱ确定方法可参照所述第1种第i+n(j-1)曲面ⅰ确定方法或所述第2种第i+n(j-1)曲面ⅰ确定方法。
408、具体实施时,需要保证第1曲面ⅱ至第m*n曲面ⅱ确定方法的唯一性,详细的说,第1曲面ⅱ的确定方法至第m*n曲面ⅱ的确定方法需相同,即,第1曲面ⅱ的确定方法至第m*n曲面ⅱ需要采用相同的次数,相同的参数化方法,相同的节点矢量确定方法。若第i+n(j-1)曲面ⅱ是有理的曲面为了保证第1曲面ⅱ至第m*n曲面ⅱ确定方法的唯一性,可将第i+n(j-1)曲面ⅱ各个控制点的权值设定为1。若第i+n(j-1)曲面ⅱ根据所述第2种第i+n(j-1)曲面ⅱ确定方法确定,则所有第一族非有理b样条曲线所包含的非有理b样条曲线的插值方法需相同,即,需要采用相同的次数,相同的参数化方法,相同的节点矢量确定方法。所有第二族非有理b样条曲线所包含的非有理b样条曲线的插值方法需相同,即,需要采用相同的次数,相同的参数化方法,相同的节点矢量确定方法。
409、其中,所述第i+n(j-1)左眼反光映射关系ⅱ为点ei+n(j-1)模型在所述第i+n(j-1)左眼二维坐标系下的坐标值和第i+n(j-1)左眼反光参数ⅱ特殊值之间的映射关系。第i+n(j-1)左眼反光参数ⅱ特殊值为基于输入的第i+n(j-1)左眼二维坐标系下的坐标值,并根据第i+n(j-1)左眼反光映射关系ⅱ映射出的数值,用于作为描述输入的第i+n(j-1)左眼二维坐标系下的坐标值对应的左眼映射光路ⅲ模型或左眼光路ⅱ模型或左眼光路ⅰ模型所在直线在第i+n(j-1)左眼坐标系下位置的参数之一。第i+n(j-1)左眼反光映射关系ⅱ能够用于基于第1个第i+n(j-1)数据点ⅱ至第l个第i+n(j-1)数据点ⅱ,根据实施眼动追踪功能时测量得到的第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值估算出第i+n(j-1)左眼反光参数ⅱ特殊值。
410、步骤s53:根据第j眼球数据测量装置模型中的第i图像采集设备模型、第j左眼角膜模型、第i+n(j-1)左眼映射光路ⅲ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅲ或第1个至第l个第i+n(j-1)左眼反光参数ⅲ测量值;或根据第j眼球数据测量装置模型中的第i图像采集设备模型、第j左眼角膜模型、第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅲ或第1个至第l个第i+n(j-1)左眼反光参数ⅲ测量值;或根据第j眼球数据测量装置模型中的第i图像采集设备模型、第j左眼角膜模型、第i+n(j-1)左眼光路ⅱ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅲ或第1个至第l个第i+n(j-1)左眼反光参数ⅲ测量值;或根据第i+n(j-1)左眼坐标系、第j左眼角膜模型、第i+n(j-1)左眼映射光路ⅲ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅲ或第1个至第l个第i+n(j-1)左眼反光参数ⅲ测量值;或根据第i+n(j-1)左眼坐标系、第j左眼角膜模型、第i+n(j-1)左眼光路ⅱ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅲ或第1个至第l个第i+n(j-1)左眼反光参数ⅲ测量值;或根据第i+n(j-1)左眼坐标系、第j左眼角膜模型、第i+n(j-1)左眼光路ⅰ模型、第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)左眼反光映射关系ⅲ或第1个至第l个第i+n(j-1)左眼反光参数ⅲ测量值;其中,所述第i+n(j-1)左眼反光映射关系ⅲ为点ei+n(j-1)模型在所述第i+n(j-1)左眼二维坐标系下的坐标值和第i+n(j-1)左眼反光参数ⅲ特殊值之间的映射关系;所述第i+n(j-1)左眼反光参数ⅲ特殊值用于描述第j左眼角膜模型上某一点和第i+n(j-1)光线汇集区域模型之间的距离。所述第i+n(j-1)左眼反光参数ⅲ特殊值为基于输入的第i+n(j-1)左眼二维坐标系下的坐标值,并根据第i+n(j-1)左眼反光映射关系三映射出的数值,用于描述第j左眼角膜模型上某一点和第i+n(j-1)光线汇集区域模型之间的位置关系。如果第i+n(j-1)左眼映射光路ⅲ模型在步骤s35中确定,则第i+n(j-1)左眼反光映射关系ⅲ中,第i+n(j-1)左眼反光参数ⅲ特殊值为一个定值,因为点ei+n(j-1)模型在所述第i+n(j-1)左眼二维坐标系下的坐标值不会改变。
411、本技术实施例二提供2种第i+n(j-1)左眼反光映射关系ⅲ确定方法,分别是第1种第i+n(j-1)左眼反光映射关系ⅲ确定方法以及第2种第i+n(j-1)左眼反光映射关系ⅲ确定方法。
412、第1种第i+n(j-1)左眼反光映射关系ⅲ确定方法包括:将点ei+n(j-1)模型在第i+n(j-1)左眼二维坐标系下的坐标值和第i+n(j-1)左眼反光参数ⅲ特殊值之间的映射关系作为第i+n(j-1)左眼反光映射关系ⅲ,具体的,将点ei+n(j-1)模型在第i+n(j-1)左眼二维坐标系下的坐标值对应的第i+n(j-1)左眼反光参数ⅲ测量值作为第i+n(j-1)左眼反光参数ⅲ特殊值,并将点ei+n(j-1)模型在第i+n(j-1)左眼二维坐标系下的坐标值和第i+n(j-1)左眼反光参数ⅲ测量值之间的映射关系作为第i+n(j-1)左眼反光映射关系ⅲ。例如,符合所述情况1时,若选择所述第1种第i+n(j-1)左眼反光参数ⅲ测量值确定方法,则将第i+n(j-1)光线汇集区域模型所在的点到第i+n(j-1)交点ⅲ之间的距离值作为第i+n(j-1)左眼反光参数ⅰ测量值,并将第i+n(j-1)左眼反光映射关系ⅲ确定方法记为fⅲ,i+n(j-1)(x,y)=dⅲi+n(j-1),i+n(j-1)=1,…,m*n,其中,fⅲ,i+n(j-1)为运算法则,x值、y值以及为dⅲi+n(j-1)值分别为所述第i+n(j-1)点e坐标第一实际测量值、所述第i+n(j-1)点e坐标第二实际测量值以及所述第i+n(j-1)左眼反光参数ⅲ特殊值,所述点e坐标第一实际测量值以及所述第i+n(j-1)点e坐标第二实际测量值组成了点ei+n(j-1)模型在第i+n(j-1)左眼二维坐标系下的坐标值,所述fⅲ,i+n(j-1)(x,y)=dⅲi+n(j-1),i+n(j-1)=1,…,m*n能够用于输入范围内的任意x值和y值后输出确定且唯一的dⅲi+n(j-1)值。当编号i+n(j-1)依次为1至m*n时,所述fⅲ,i+n(j-1)(x,y)=dⅲi+n(j-1),i+n(j-1)=1,…,m*n依次为fⅲ,1(x,y)=dⅲ1至fⅲ,m*n(x,y)=dⅲm*n。如图20所示,图20中显示了第1左眼坐标系91wcsj1、点e1模型ej1c1、第1左眼光路ⅰ模型91p1sj1、第1左眼光路ⅱ模型91p2sj1、第1左眼映射光路ⅲ模型52a11sj1、第1左眼角膜模型913sj1以及第1左眼坐标系91wcsj1内的xy平面,根据图20所示的实施例可以确定点e1模型在第1左眼二维坐标系下的坐标值和第1左眼反光参数ⅲ测量值之间的映射关系,该映射关系就是第1左眼反光映射关系ⅲ,至于第2左眼反光映射关系ⅲ至第m*n左眼反光映射关系ⅲ的确定原理示意图本文不再一一列举。
413、第2种第i+n(j-1)左眼反光映射关系ⅲ确定方法包括:。
414、步骤s53.1:在第i+n(j-1)左眼映射光路ⅲ模型中,令点ei+n(j-1)模型的位置分别位于第i+n(j-1)左眼二维坐标系下的第1平面坐标至第l平面坐标下,具体的,设定第1平面坐标至第l平面坐标分别为(x1,y1)至(xl,yl);l取大于0的正整数,x1至xl为预先设定的第i+n(j-1)左眼二维坐标系下的横坐标值,y1至yl为预先设定的第i+n(j-1)左眼二维坐标系下的纵坐标值,在本技术实施例二中,将第1平面坐标至第l平面坐标之一记为第k平面坐标,k取不大于l的正整数,当k依次取正整数1至l时,第k平面坐标依次为第1平面坐标至第l平面坐标,第k平面坐标记为(xk,yk),k=1,2,…,l。
415、步骤s53.2:根据点ei+n(j-1)模型、第1平面坐标至第l平面坐标以及第i+n(j-1)左眼动态光路ⅲ模型,确定第1个第i+n(j-1)左眼反光参数ⅲ测量值至第l个第i+n(j-1)左眼反光参数ⅲ测量值,具体的,在第i+n(j-1)左眼映射光路ⅲ模型中,测量点ei+n(j-1)模型依次位于第i+n(j-1)左眼二维坐标系下的第1平面坐标至第l平面坐标上时,第i+n(j-1)左眼动态光路ⅲ模型所在的直线在第i+n(j-1)左眼坐标系下对应的第1个第i+n(j-1)左眼反光参数ⅲ测量值至第l个第i+n(j-1)左眼反光参数ⅲ测量值。
416、当符合所述情况1时,本实施例二根据所述第1种第i+n(j-1)左眼反光参数ⅲ测量值确定方法确定的第1个第i+n(j-1)左眼反光参数ⅲ测量值至第l个第i+n(j-1)左眼反光参数ⅲ测量值分别是当点ei+n(j-1)模型分别位于第i+n(j-1)左眼二维坐标系下的第1平面坐标至第l平面坐标上时,分别对应的第i+n(j-1)光线汇集区域模型所在的点到第i+n(j-1)交点ⅲ之间的距离值,所述第i+n(j-1)交点ⅲ为第i+n(j-1)左眼映射光路ⅲ模型所在直线和第j左眼角膜模型所在曲面的交点。本技术实施例二中,将根据所述第1种第i+n(j-1)左眼反光参数ⅲ测量值确定方法确定的第1个第i+n(j-1)左眼反光参数ⅲ测量值至第l个第i+n(j-1)左眼反光参数ⅲ测量值分别是第1个第i+n(j-1)第三距离值至第l个第i+n(j-1)第三距离值,并依次记为dⅲi+n(j-1),1至dⅲi+n(j-1),l,并将第k个第i+n(j-1)左眼反光参数ⅲ测量值记为dⅲi+n(j-1),k,当k依次取正整数1至l时,第k个第i+n(j-1)左眼反光参数ⅲ测量值依次为第1个第i+n(j-1)左眼反光参数ⅲ测量值至第l个第i+n(j-1)左眼反光参数ⅲ测量值,本实施例二中,第1个第i+n(j-1)左眼反光参数ⅲ测量值至第l个第i+n(j-1)左眼反光参数ⅲ测量值分别是dⅲi+n(j-1),1至dⅲi+n(j-1),l,当所述数字编号i+n(j-1)依次取正整数1至m*n时,所述dⅲi+n(j-1),k依次为dⅲ1,k至dⅲm*n,k。当点e分别位于第i+n(j-1)左眼二维坐标系下的第1平面坐标至第l平面坐标上时,第i+n(j-1)左眼动态光路ⅲ模型所在的直线分别位于第i+n(j-1)左眼坐标系下的不同位置,因此能够测量得到不同的dⅲi+n(j-1),1至dⅲi+n(j-1),l。
417、上文提供了当符合所述情况1时,根据所述第1种第i+n(j-1)左眼反光参数ⅲ测量值确定方法确定的第1个第i+n(j-1)左眼反光参数ⅲ测量值至第l个第i+n(j-1)左眼反光参数ⅲ测量值的实施例,具体实施时,当符合所述情况t时,基于需求,选择根据第o种适用于情况t的第i+n(j-1)左眼反光参数ⅲ测量值确定方法,确定的第1个第i+n(j-1)左眼反光参数ⅲ测量值至第l个第i+n(j-1)左眼反光参数ⅲ测量值。
418、步骤s53.3:根据第k平面坐标以及所述第k个第i+n(j-1)左眼反光参数ⅲ测量值,确定第k个第i+n(j-1)数据点ⅲ,具体的,将第k平面坐标(xk,yk)中的xk和yk分别作为第k个第i+n(j-1)数据点ⅲ的第一个自变量和第二个自变量,将第k个第i+n(j-1)左眼反光参数ⅲ测量值作为第k个第i+n(j-1)数据点ⅲ的因变量,本实施例二中,根据所述第1种第i+n(j-1)左眼反光参数ⅲ测量值确定方法确定的第k个第i+n(j-1)左眼反光参数ⅲ测量值为所述dⅲi+n(j-1),k,故将dⅲi+n(j-1),k作为第k个第i+n(j-1)数据点ⅲ的因变量,则第k个第i+n(j-1)数据点ⅲ记为(xk,yk,dⅲi+n(j-1),k),k=1,2,…,l。当k依次取1至l时,第k个第i+n(j-1)数据点ⅲ依次为第1个第i+n(j-1)数据点ⅲ至第l个第i+n(j-1)数据点ⅲ,本实施例二中,第1个第i+n(j-1)数据点ⅲ至第l个第i+n(j-1)数据点ⅲ依次为(x1,y1,dⅲi+n(j-1),1)至(xl,yl,dⅲi+n(j-1),l)。当所述数字编号i+n(j-1)依次取正整数1至m*n时,所述(xk,yk,dⅲi+n(j-1),k),k=1,2,…,l依次为(xk,yk,dⅲ1,k),k=1,2,…,l至(xk,yk,dⅲm*n,k),k=1,2,…,l。n300。
419、上文提供了当符合所述情况1时,根据所述第1种第i+n(j-1)左眼反光参数ⅲ测量值确定方法确定第1个第i+n(j-1)数据点ⅲ至第l个第i+n(j-1)数据点ⅲ的实施例,具体实施时,将第k平面坐标(xk,yk)中的xk和yk分别作为第k个第i+n(j-1)数据点ⅲ的第一个自变量和第二个自变量,将第k个第i+n(j-1)左眼反光参数ⅲ测量值作为第k个第i+n(j-1)数据点ⅲ的因变量就能够确定第k个第i+n(j-1)数据点ⅲ。
420、步骤s53.4:根据第1个第i+n(j-1)数据点ⅲ至第l个第i+n(j-1)数据点ⅲ,确定第i+n(j-1)左眼反光映射关系ⅲ,具体的,将插值于第1个第i+n(j-1)数据点ⅲ至第l个第i+n(j-1)数据点ⅲ在三维直角坐标系下对应点的曲面上的动点的xy坐标值和z坐标值之间的映射关系作为第i+n(j-1)左眼反光映射关系ⅲ。本实施例二提供一种确定第i+n(j-1)左眼反光映射关系ⅲ的实施例,将第k个第i+n(j-1)数据点ⅲ记为(xk,yk,dⅲi+n(j-1),k),k=1,2,…,l,第1个第i+n(j-1)数据点ⅲ至第l个第i+n(j-1)数据点ⅲ依次为(x1,y1,dⅲi+n(j-1),1)至(xl,yl,dⅲi+n(j-1),l),将(x1,y1,dⅲi+n(j-1),1)至(xl,yl,dⅲi+n(j-1),l)在三维直角坐标系a下对应的点分别记为点(x1,y1,dⅲi+n(j-1),1)至点(xl,yl,dⅲi+n(j-1),l),将(xk,yk,dⅲi+n(j-1),k),k=1,2,…,l在三维直角坐标系a下对应的点记为点(xk,yk,dⅲi+n(j-1),k),k=1,2,…,l,将第k个第i+n(j-1)数据点ⅲ(xk,yk,dⅲi+n(j-1),k),k=1,2,…,l中的xk值、yk值以及dⅲi+n(j-1),k值分别作为第k个第i+n(j-1)数据点ⅲ(xk,yk,dⅲi+n(j-1),k),k=1,2,…,l在三维直角坐标系a下对应点(xk,yk,dⅲi+n(j-1),k),k=1,2,…,l的x坐标值、y坐标值以及z坐标值,并做三维直角坐标系下插值于点(x1,y1,dⅲi+n(j-1),1)至点(xl,yl,dⅲi+n(j-1),l)的第i+n(j-1)曲面ⅲ,并将第i+n(j-1)曲面ⅲ上的动点的x坐标值以及y坐标值,和z坐标值之间的映射关系作为第i+n(j-1)左眼反光映射关系ⅲ,第i+n(j-1)曲面ⅲ上的动点的x坐标值、y坐标值以及z坐标值分别为所述第i+n(j-1)点e坐标第一实际测量值、所述第i+n(j-1)点e坐标第二实际测量值以及所述第i+n(j-1)左眼反光参数ⅲ特殊值;其中,第i+n(j-1)曲面ⅲ必须精确过点(x1,y1,dⅲi+n(j-1),1)至点(xl,yl,dⅲi+n(j-1),l),且第i+n(j-1)曲面ⅲ仅过点(x1,y1,dⅲi+n(j-1),1)至点(xl,yl,dⅲi+n(j-1),l)一次,且第i+n(j-1)曲面ⅲ不自相交,且在三维直角坐标系a中xy平面的区域a×b内,对于任意一个(x,y),仅有唯一的对应的z坐标值。且第i+n(j-1)曲面ⅲ的形状需满足唯一性。本实施例二中,第i+n(j-1)曲面ⅲ为非有理的b样条曲面,实际应用中,可以设置第i+n(j-1)曲面ⅲ为nrubs曲面,应理解,第i+n(j-1)曲面ⅲ为何种类型的曲面本文不做限定。
421、在本技术实施例二中,若第k个第i+n(j-1)数据点ⅲ为(xk,yk,dⅲi+n(j-1),k),k=1,2,…,l,则将所述第i+n(j-1)左眼反光映射关系ⅲ表达为fⅲ,i+n(j-1)(x,y)=dⅲi+n(j-1),i+n(j-1)=1,…,m*n,当数字编号i+n(j-1)依次等于1至m*n时,所述fⅲ,i+n(j-1)(x,y)=dⅲi+n(j-1),i+n(j-1)=1,…,m*n依次为fⅲ,1(x,y)=dⅲ1至fⅲ,m*n(x,y)=dⅲm*n,fⅲ,1至fⅲ,m*n分别为不同的运算法则,所述fⅲ,i+n(j-1)(x,y)=dⅲi+n(j-1),i+n(j-1)=1,…,m*n能够用于输入范围内的任意x值和y值后输出确定且唯一的dⅲi+n(j-1)值,所述fⅲ,i+n(j-1)(x,y)=dⅲi+n(j-1),i+n(j-1)=1,…,m*n中的x值、y值以及为dⅲi+n(j-1)值分别为所述第i+n(j-1)点e坐标第一实际测量值、所述第i+n(j-1)点e坐标第二实际测量值以及所述第i+n(j-1)左眼反光参数ⅲ特殊值。当数字编号i+n(j-1)依次为1至m*n时,所述dⅲi+n(j-1)值依次为dⅲ1值至dⅲm*n值。在本技术实施例二中,将第1种第i+n(j-1)左眼反光映射关系ⅲ确定方法和第2种第i+n(j-1)左眼反光映射关系ⅲ确定方法确定的第i+n(j-1)左眼反光映射关系ⅲ都表达为fⅲ,i+n(j-1)(x,y)=dⅲi+n(j-1),i+n(j-1)=1,…,m*n。第i+n(j-1)曲面ⅲ确定方法和第i+n(j-1)曲面ⅰ确定方法类似,本文不再赘述,第i+n(j-1)曲面ⅲ确定方法可参照所述第1种第i+n(j-1)曲面ⅰ确定方法或所述第2种第i+n(j-1)曲面ⅰ确定方法。
422、具体实施时,需要保证第1曲面ⅲ至第m*n曲面ⅲ确定方法的唯一性,详细的说,第1曲面ⅲ的确定方法至第m*n曲面ⅲ的确定方需相同,即,第1曲面ⅲ至第m*n曲面ⅲ需要采用相同的次数,相同的参数化方法,相同的节点矢量确定方法。若第i+n(j-1)曲面ⅲ是有理的曲面为了保证第1曲面ⅲ至第m*n曲面ⅲ确定方法的唯一性,可将第i+n(j-1)曲面ⅲ各个控制点的权值设定为1。若第i+n(j-1)曲面ⅲ根据所述第2种第i+n(j-1)曲面ⅲ确定方法确定,则所有第一族非有理b样条曲线所包含的所有非有理b样条曲线的插值方法需相同,即,需要采用相同的次数,相同的参数化方法,相同的节点矢量确定方法。所有第二族非有理b样条曲线所包含的所有非有理b样条曲线的插值方法须相同,即,需要采用相同的次数,相同的参数化方法,相同的节点矢量确定方法。
423、其中,所述第i+n(j-1)左眼反光映射关系ⅲ为点ei+n(j-1)模型在所述第i+n(j-1)左眼二维坐标系下的坐标值和第i+n(j-1)左眼反光参数ⅲ特殊值之间的映射关系。第i+n(j-1)左眼反光参数ⅲ特殊值为基于输入的第i+n(j-1)左眼二维坐标系下的坐标值,并根据第i+n(j-1)左眼反光映射关系ⅲ映射出的数值。第i+n(j-1)左眼反光映射关系ⅲ能够用于基于第1个第i+n(j-1)数据点ⅲ至第l个第i+n(j-1)数据点ⅲ,根据实施眼动追踪功能时测量得到的第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值估算出第i+n(j-1)左眼反光参数ⅲ特殊值。
424、步骤s54:根据第i+n(j-1)左眼坐标系以及第j左眼视轴线模型,确定第i+n(j-1)左眼视轴线参数a测量值、第i+n(j-1)左眼视轴线参数b测量值、第i+n(j-1)左眼视轴线参数c测量值、第i+n(j-1)左眼视轴线参数d测量值、第i+n(j-1)左眼视轴线参数e测量值以及第i+n(j-1)左眼视轴线参数e测量值。除去第i+n(j-1)左眼视轴线参数a至d测量值外,在一些实施例中,还须根据第i+n(j-1)左眼坐标系以及第j左眼视轴线模型,额外确定第i+n(j-1)左眼视轴线参数e测量值以及第i+n(j-1)左眼视轴线参数f测量值,若不需额外确定第i+n(j-1)左眼视轴线参数e测量值以及第i+n(j-1)左眼视轴线参数f测量值,则所述第i+n(j-1)左眼视轴线参数a测量值、第i+n(j-1)左眼视轴线参数b测量值、第i+n(j-1)左眼视轴线参数c测量值以及第i+n(j-1)左眼视轴线参数d测量值用于描述第j左眼视轴线模型所在的直线在第i+n(j-1)左眼坐标系下的位置,若还需额外确定第i+n(j-1)左眼视轴线参数e测量值以及第i+n(j-1)左眼视轴线参数f测量值则所述第i+n(j-1)左眼视轴线参数a测量值至第i+n(j-1)左眼视轴线参数f测量值用于描述第j左眼视轴线模型所在的直线在第i+n(j-1)左眼坐标系下的位置。当编号i+n(j-1)依次为1至m*n时,第i+n(j-1)左眼视轴线参数a测量值依次为第1左眼视轴线参数a测量值至第m*n左眼视轴线参数a测量值;当编号i+n(j-1)依次为1至m*n时,第i+n(j-1)左眼视轴线参数b测量值依次为第1左眼视轴线参数a测量值至第m*n左眼视轴线参数b测量值;当编号i+n(j-1)依次为1至m*n时,第i+n(j-1)左眼视轴线参数c测量值依次为第1左眼视轴线参数a测量值至第m*n左眼视轴线参数c测量值;当编号i+n(j-1)依次为1至m*n时,第i+n(j-1)左眼视轴线参数d测量值依次为第1左眼视轴线参数a测量值至第m*n左眼视轴线参数d测量值;当编号i+n(j-1)依次为1至m*n时,第i+n(j-1)左眼视轴线参数e测量值依次为第1左眼视轴线参数a测量值至第m*n左眼视轴线参数e测量值;当编号i+n(j-1)依次为1至m*n时,第i+n(j-1)左眼视轴线参数f测量值依次为第1左眼视轴线参数a测量值至第m*n左眼视轴线参数f测量值。
425、在本技术实施例二中,提供一种根据第i+n(j-1)左眼坐标系以及第j左眼视轴线模型,确定第i+n(j-1)左眼视轴线参数a测量值、第i+n(j-1)左眼视轴线参数b测量值、第i+n(j-1)左眼视轴线参数c测量值以及第i+n(j-1)左眼视轴线参数d测量值在内的眼左眼视轴线参数测量值的方法,该方法记为第1种左眼视轴线参数测量值确定方法,所述第1种左眼视轴线参数测量值确定方法包括:。
426、(1)根据第i+n(j-1)左眼坐标系、平面ⅰ以及第j左眼视轴线模型,确定第i+n(j-1)左眼视轴线参数a测量值;其中,所述平面ⅰ为第i+n(j-1)左眼坐标系下位置已知的平面,且所述平面ⅰ和第j左眼视轴线模型相交。本实施例二中,将所述平面ⅰ设为方程z=d3在第i+n(j-1)左眼坐标系下对应的平面,并将方程z=d3在第i+n(j-1)左眼坐标系下对应的平面和第j左眼视轴线模型所在直线的交点在第i+n(j-1)左眼坐标系下的x坐标值aⅰi+n(j-1)作为第i+n(j-1)左眼视轴线参数a测量值。
427、(2)根据第i+n(j-1)左眼坐标系、平面ⅰ以及第j左眼视轴线模型,确定第i+n(j-1)左眼视轴线参数b测量值。本实施例二中,将所述平面ⅰ设为方程z=d3在第i+n(j-1)左眼坐标系下对应的平面,并将方程z=d3在第i+n(j-1)左眼坐标系下对应的平面和第j左眼视轴线模型所在直线的交点在第i+n(j-1)左眼坐标系下的y坐标值bⅰi+n(j-1)作为第i+n(j-1)左眼视轴线参数b测量值。
428、(3)根据第i+n(j-1)左眼坐标系、平面ⅱ以及第j左眼视轴线模型,确定第i+n(j-1)左眼视轴线参数c测量值;其中,所述平面ⅱ为第i+n(j-1)左眼坐标系下位置已知的平面,且所述平面ⅱ和第j左眼视轴线模型相交。本实施例二中,将所述平面ⅱ设为方程z=d4在第i+n(j-1)左眼坐标系下对应的平面,并将方程z=d4在第i+n(j-1)左眼坐标系下对应的平面和第j左眼视轴线模型所在直线的交点在第i+n(j-1)左眼坐标系下的x坐标值cⅰi+n(j-1)作为第i+n(j-1)左眼视轴线参数c测量值。
429、(4)根据第i+n(j-1)左眼坐标系、平面ⅱ以及第j左眼视轴线模型,确定第i+n(j-1)左眼视轴线参数d测量值。本实施例二中,将所述平面ⅱ设为方程z=d4在第i+n(j-1)左眼坐标系下对应的平面,并将方程z=d4在第i+n(j-1)左眼坐标系下对应的平面和第j左眼视轴线模型所在直线的交点在第i+n(j-1)左眼坐标系下的y坐标值dⅰi+n(j-1)作为第i+n(j-1)左眼视轴线参数d测量值。
430、其中,所述方程z=d3中的d3取任意实数,所述方程z=d4中的d4取不等于所述d3的任意实数。
431、在本技术实施例二中,提供还一种根据第i+n(j-1)左眼坐标系以及第j左眼视轴线模型,确定第i+n(j-1)左眼视轴线参数a测量值、第i+n(j-1)左眼视轴线参数b测量值、第i+n(j-1)左眼视轴线参数c测量值、第i+n(j-1)左眼视轴线参数d测量值、第i+n(j-1)左眼视轴线参数e测量值以及第i+n(j-1)左眼视轴线参数f测量值在内的眼左眼视轴线参数测量值的方法,该方法记为第2种左眼视轴线参数测量值确定方法,所述第2种左眼视轴线参数测量值确定方法包括:。
432、将第j左眼视轴线模型所在的直线在第i+n(j-1)左眼坐标系下对应的方程中的系数分别作为第i+n(j-1)左眼视轴线参数a测量值、第i+n(j-1)左眼视轴线参数b测量值、第i+n(j-1)左眼视轴线参数c测量值、第i+n(j-1)左眼视轴线参数d测量值、第i+n(j-1)左眼视轴线参数e测量值以及第i+n(j-1)左眼视轴线参数f测量值,具体的,本技术实施例二中,将第j左眼视轴线模型所在的直线在第i+n(j-1)左眼坐标系下对应的方程写为(x-x0i+n(j-1))/a0i+n(j-1)=(y-y0i+n(j-1))/b0i+n(j-1)=(z-z0i+n(j-1))/c0i+n(j-1),并将所述(x-x0i+n(j-1))/a0i+n(j-1)=(y-y0i+n(j-1))/b0i+n(j-1)=(z-z0i+n(j-1))/c0i+n(j-1)中的系数x0i+n(j-1)的值、系数a0i+n(j-1)的值、系数y0i+n(j-1)的值、系数b0i+n(j-1)的值、系数z0i+n(j-1)的值以及系数c0i+n(j-1)的值分别作为第i+n(j-1)左眼视轴线参数a测量值、第i+n(j-1)左眼视轴线参数b测量值、第i+n(j-1)左眼视轴线参数c测量值、第i+n(j-1)左眼视轴线参数d测量值、第i+n(j-1)左眼视轴线参数e测量值以及第i+n(j-1)左眼视轴线参数f测量值。当编号i+n(j-1)依次取1至m*n时,所述(x-x0i+n(j-1))/a0i+n(j-1)=(y-y0i+n(j-1))/b0i+n(j-1)=(z-z0i+n(j-1))/c0i+n(j-1)依次为(x-x01)/a01=(y-y01)/b01=(z-z01)/c01至(x-x0m*n)/a0m*n=(y-y0m*n)/b0m*n=(z-z0m*n)/c0m*n,具体实施时,可令点(x01,y01,z01)至点(x0m*n,y0m*n,z0m*n)在同一平面上,以保证基于所述(x-x0i+n(j-1))/a0i+n(j-1)=(y-y0i+n(j-1))/b0i+n(j-1)=(z-z0i+n(j-1))/c0i+n(j-1)确定的左眼映射关系组的准确性。
433、所述第2种左眼视轴线参数测量值确定方法中,将第j左眼视轴线模型所在的直线在第i+n(j-1)左眼坐标系下对应的一般式方程中的系数作为第i+n(j-1)左眼视轴线参数a测量值至第i+n(j-1)左眼视轴线参数e测量值,在具体实施时还可将第j左眼视轴线模型所在的直线在第i+n(j-1)左眼坐标系下对应的两点式方程或其他形式的方程中的系数作为第i+n(j-1)左眼视轴线参数a测量值至第i+n(j-1)左眼视轴线参数e测量值,应理解,至于第j左眼视轴线模型所在的直线在第i+n(j-1)左眼坐标系下对应的方程为何种形式本文不做限定。
434、需要注意的是,在具体实施时,为了得到正确的左眼视轴线参数测量值,需要按照完全相同的左眼视轴线参数测量值确定方法确定第i+n(j-1)视轴线参数a测量值、第i+n(j-1)视轴线参数b测量值、第i+n(j-1)视轴线参数c测量值、第i+n(j-1)视轴线参数d测量值、第i+n(j-1)视轴线参数e测量值、第i+n(j-1)视轴线参数f测量值。
435、本技术实施例提供了2种左眼视轴线参数测量值确定方法,该2种左眼视轴线参数测量值确定方法从本质上讲,分别是将第i+n(j-1)左眼坐标系下两个点的位置参数作为左眼视轴线参数测量值进而描述空间中过该两个点的第j左眼视轴线模型所在直线在第i+n(j-1)左眼坐标系下的位置,以及将第i+n(j-1)左眼坐标系下直线方程中的系数作为所述左眼视轴线参数测量值进而描述对应的第j左眼视轴线模型所在直线在第i+n(j-1)左眼坐标系下的位置,在实际应用中,还存在多种方法,都能够达到通过所述左眼视轴线参数测量值描述第j左眼视轴线模型所在直线在第i+n(j-1)左眼坐标系下位置的目的。应理解,本文对于能够实现确定的第i+n(j-1)左眼视轴线参数a测量值、第i+n(j-1)左眼视轴线参数b测量值、第i+n(j-1)左眼视轴线参数c测量值、第i+n(j-1)左眼视轴线参数d测量值、第i+n(j-1)左眼视轴线参数e测量值、第i+n(j-1)左眼视轴线参数f测量值等左眼视轴线参数测量值并用于描述左眼视轴线模型所在直线在第i+n(j-1)左眼坐标系下位置的方法不做限定。
436、其中,第i+n(j-1)左眼参数值组包括:所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值、所述第i+n(j-1)左眼视轴线参数a测量值、所述第i+n(j-1)左眼视轴线参数b测量值、所述第i+n(j-1)左眼视轴线参数c测量值以及所述第i+n(j-1)左眼视轴线参数d测量值,第i+n(j-1)左眼参数值组还可包括第i+n(j-1)左眼视轴线参数e测量值以及第i+n(j-1)左眼视轴线参数f测量值。
437、141414如图25所示,图25为本技术实施例二提供的一种第i+n(j-1)右眼参数值组确定方法的示意图,该方法包括:。
438、步骤s61:根据第i+n(j-1)右眼坐标系、第i+n(j-1)右眼映射光路ⅲ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅰ或第1个至第l个第i+n(j-1)右眼反光参数ⅰ测量值;或根据第i+n(j-1)右眼坐标系、第j右眼角膜模型、第i+n(j-1)右眼映射光路ⅲ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅰ或第1个至第l个第i+n(j-1)右眼反光参数ⅰ测量值;或根据第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼映射光路ⅲ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅰ或第1个至第l个第i+n(j-1)右眼反光参数ⅰ测量值;或根据第i+n(j-1)右眼坐标系、第j右眼角膜模型、第i+n(j-1)右眼光路ⅱ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅰ或第1个至第l个第i+n(j-1)右眼反光参数ⅰ测量值;或根据第i+n(j-1)右眼坐标系、第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅰ或第1个至第l个第i+n(j-1)右眼反光参数ⅰ测量值;或根据第i+n(j-1)右眼坐标系、第j右眼角膜模型、第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅰ或第1个至第l个第i+n(j-1)右眼反光参数ⅰ测量值;其中,所述第i+n(j-1)右眼反光映射关系ⅰ为点fi+n(j-1)模型在所述第i+n(j-1)右眼二维坐标系下的坐标值和第i+n(j-1)右眼反光参数ⅰ特殊值之间的映射关系。第i+n(j-1)右眼反光参数ⅰ特殊值为基于输入的第i+n(j-1)右眼二维坐标系下的坐标值,并根据第i+n(j-1)右眼反光映射关系ⅰ映射出的数值,用于作为描述输入的第i+n(j-1)右眼二维坐标系下的坐标值对应的右眼映射光路ⅲ模型或右眼光路ⅱ模型或右眼光路ⅰ模型所在直线在第i+n(j-1)右眼坐标系下位置的参数之一。如果第i+n(j-1)右眼映射光路ⅲ模型在步骤s35中确定,则第i+n(j-1)右眼反光映射关系ⅰ中,第i+n(j-1)右眼反光参数ⅰ特殊值为一个定值,因为点ei+n(j-1)模型在所述第i+n(j-1)右眼二维坐标系下的坐标值不会改变。
439、步骤s62:根据第i+n(j-1)右眼坐标系、第i+n(j-1)右眼映射光路ⅲ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅱ或第1个至第l个第i+n(j-1)右眼反光参数ⅱ测量值;或根据第i+n(j-1)右眼坐标系、第j右眼角膜模型、第i+n(j-1)右眼映射光路ⅲ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅱ或第1个至第l个第i+n(j-1)右眼反光参数ⅱ测量值;或根据第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼光路ⅱ模型、第i+n(j-1)右眼映射光路ⅲ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅱ或第1个至第l个第i+n(j-1)右眼反光参数ⅱ测量值;或根据第i+n(j-1)右眼坐标系、第j右眼角膜模型、第i+n(j-1)右眼光路ⅱ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅱ或第1个至第l个第i+n(j-1)右眼反光参数ⅱ测量值;或根据第i+n(j-1)右眼坐标系、第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅱ或第1个至第l个第i+n(j-1)右眼反光参数ⅱ测量值;或根据第i+n(j-1)右眼坐标系、第j右眼角膜模型、第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅱ或第1个至第l个第i+n(j-1)右眼反光参数ⅱ测量值;其中,所述第i+n(j-1)右眼反光映射关系ⅱ为点fi+n(j-1)模型在所述第i+n(j-1)右眼二维坐标系下的坐标值和第i+n(j-1)右眼反光参数ⅱ特殊值之间的映射关系。第i+n(j-1)右眼反光参数ⅱ特殊值为基于输入的第i+n(j-1)右眼二维坐标系下的坐标值,并根据第i+n(j-1)右眼反光映射关系ⅱ映射出的数值,用于作为描述输入的第i+n(j-1)右眼二维坐标系下的坐标值对应的右眼映射光路ⅲ模型或右眼光路ⅱ模型或右眼光路ⅰ模型所在直线在第i+n(j-1)右眼坐标系下位置的参数之一。如果第i+n(j-1)右眼映射光路ⅲ模型在步骤s35中确定,则第i+n(j-1)右眼反光映射关系ⅱ中,第i+n(j-1)右眼反光参数ⅱ特殊值为一个定值,因为点ei+n(j-1)模型在所述第i+n(j-1)右眼二维坐标系下的坐标值不会改变。
440、步骤s63:根据第j眼球数据测量装置模型中的第i图像采集设备模型、第j右眼角膜模型、第i+n(j-1)右眼映射光路ⅲ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅲ或第1个至第l个第i+n(j-1)右眼反光参数ⅲ测量值;或根据第j眼球数据测量装置模型中的第i图像采集设备模型、第j右眼角膜模型、第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅲ或第1个至第l个第i+n(j-1)右眼反光参数ⅲ测量值;或根据第j眼球数据测量装置模型中的第i图像采集设备模型、第j右眼角膜模型、第i+n(j-1)右眼光路ⅱ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅲ或第1个至第l个第i+n(j-1)右眼反光参数ⅲ测量值;或根据第i+n(j-1)右眼坐标系、第j右眼角膜模型、第i+n(j-1)右眼映射光路ⅲ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅲ或第1个至第l个第i+n(j-1)右眼反光参数ⅲ测量值;或根据第i+n(j-1)右眼坐标系、第j右眼角膜模型、第i+n(j-1)右眼光路ⅱ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅲ或第1个至第l个第i+n(j-1)右眼反光参数ⅲ测量值;或根据第i+n(j-1)右眼坐标系、第j右眼角膜模型、第i+n(j-1)右眼光路ⅰ模型、第i+n(j-1)右眼二维坐标系以及点fi+n(j-1)模型,确定第i+n(j-1)右眼反光映射关系ⅲ或第1个至第l个第i+n(j-1)右眼反光参数ⅲ测量值;其中,所述第i+n(j-1)右眼反光映射关系ⅲ为点fi+n(j-1)模型在所述第i+n(j-1)右眼二维坐标系下的坐标值和第i+n(j-1)右眼反光参数ⅲ特殊值之间的映射关系;所述第i+n(j-1)右眼反光参数ⅲ特殊值用于描述第j右眼角膜模型上某一点和第i+n(j-1)光线汇集区域模型之间的距离。所述第i+n(j-1)右眼反光参数ⅲ特殊值为基于输入的第i+n(j-1)右眼二维坐标系下的坐标值,并根据第i+n(j-1)右眼反光映射关系三映射出的数值,用于描述第j右眼角膜模型上某一点和第i+n(j-1)光线汇集区域模型之间的位置关系。如果第i+n(j-1)右眼映射光路ⅲ模型在步骤s35中确定,则第i+n(j-1)右眼反光映射关系ⅲ中,第i+n(j-1)右眼反光参数ⅲ特殊值为一个定值,因为点ei+n(j-1)模型在所述第i+n(j-1)右眼二维坐标系下的坐标值不会改变。
441、步骤s64:根据第i+n(j-1)右眼坐标系以及第j右眼视轴线模型,确定第i+n(j-1)右眼视轴线参数a测量值、第i+n(j-1)右眼视轴线参数b测量值、第i+n(j-1)右眼视轴线参数c测量值以及第i+n(j-1)右眼视轴线参数d测量值、第i+n(j-1)右眼视轴线参数e测量值以及第i+n(j-1)右眼视轴线参数e测量值。除去第i+n(j-1)右眼视轴线参数a至d测量值外,在一些实施例中,还须根据第i+n(j-1)右眼坐标系以及第j右眼视轴线模型,额外确定第i+n(j-1)右眼视轴线参数e测量值以及第i+n(j-1)右眼视轴线参数f测量值。第i+n(j-1)右眼视轴线参数a测量值、第i+n(j-1)右眼视轴线参数b测量值、第i+n(j-1)右眼视轴线参数c测量值、第i+n(j-1)右眼视轴线参数d测量值、第i+n(j-1)右眼视轴线参数e测量值以及第i+n(j-1)右眼视轴线参数f测量值用于描述第j右眼视轴线模型所在的直线在第i+n(j-1)右眼坐标系下的位置。
442、其中,第i+n(j-1)右眼参数值组包括:所述第i+n(j-1)右眼反光参数ⅰ特殊值、所述第i+n(j-1)右眼反光参数ⅱ特殊值、所述第i+n(j-1)右眼反光参数ⅲ特殊值、所述第i+n(j-1)右眼视轴线参数a测量值、所述第i+n(j-1)右眼视轴线参数b测量值、所述第i+n(j-1)右眼视轴线参数c测量值以及所述第i+n(j-1)右眼视轴线参数d测量值,第i+n(j-1)右眼参数值组还可能包括第i+n(j-1)右眼视轴线参数e测量值以及第i+n(j-1)右眼视轴线参数f测量值。
443、第i+n(j-1)左眼坐标系、第i+n(j-1)左眼二维坐标系、第i+n(j-1)左眼映射光路ⅲ模型、第j左眼角膜模型以及第j左眼视轴线模型的功能分别和第i+n(j-1)右眼坐标系、第i+n(j-1)右眼二维坐标系、第i+n(j-1)右眼映射光路ⅲ模型、第j右眼角膜模型以及第j右眼视轴线模型的功能对称,所以第i+n(j-1)左眼参数值组和第i+n(j-1)右眼参数值组的功能对称,所以只要有方法根据第i+n(j-1)左眼坐标系、第i+n(j-1)左眼二维坐标系、第i+n(j-1)左眼映射光路ⅲ模型、第i+n(j-1)左眼光路ⅱ模型、第i+n(j-1)左眼光路ⅰ模型、第j左眼角膜模型以及第j左眼视轴线模型确定第i+n(j-1)左眼参数值组,就能够按照对称的方法根据第i+n(j-1)右眼坐标系、第i+n(j-1)右眼二维坐标系、第i+n(j-1)右眼映射光路ⅲ模型、第i+n(j-1)右眼光路ⅱ模型、第i+n(j-1)右眼光路ⅰ模型、第j右眼角膜模型以及第j右眼视轴线模型确定第i+n(j-1)右眼参数值组,至于第i+n(j-1)右眼参数值组确定方法的详细实施过程本文不再赘述。
444、因为第i+n(j-1)左眼参数值组和第i+n(j-1)右眼参数值组的功能对称,所以第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值、所述第i+n(j-1)左眼视轴线参数a测量值、所述第i+n(j-1)左眼视轴线参数b测量值、所述第i+n(j-1)左眼视轴线参数c测量值以及所述第i+n(j-1)左眼视轴线参数d测量值的功能分别和第i+n(j-1)右眼反光参数ⅰ特殊值、所述第i+n(j-1)右眼反光参数ⅱ特殊值、所述第i+n(j-1)右眼反光参数ⅲ特殊值、所述第i+n(j-1)右眼视轴线参数a测量值、所述第i+n(j-1)右眼视轴线参数b测量值、所述第i+n(j-1)右眼视轴线参数c测量值以及所述第i+n(j-1)右眼视轴线参数d测量值的功能对称。
445、151515如图26所示,图26为本技术实施例二提供的一种左眼映射关系组确定方法的示意图,该方法包括:。
446、步骤s71:根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数a测量值,确定左眼视轴线参数a映射关系;或根据第1平面坐标至第l平面坐标、第1个至第l个第i+n(j-1)左眼反光参数ⅰ测量值、第1个至第l个第i+n(j-1)左眼反光参数ⅱ测量值、第1个至第l个第i+n(j-1)左眼反光参数ⅲ测量值以及所述第i+n(j-1)左眼视轴线参数a测量值,确定左眼视轴线参数a映射关系;其中,所述左眼视轴线参数a映射关系为第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值以及左眼反光参数ⅲ实际测量值,和 之间的映射关系;左眼视轴线参数a输出值为根据第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值以及左眼反光参数ⅲ实际测量值并根据左眼视轴线参数a映射关系计算出的数值,用于根据所述左眼映射关系组进行眼动追踪时,根据实测左眼坐标系确定实测左眼视轴线模型。
447、当满足所述情况1时,所述左眼反光参数ⅰ实际测量值为用于描述实测左眼光路ⅲ模型所在直线和实测左眼坐标系之间的位置关系的参数值之一,所述左眼反光参数ⅱ实际测量值为用于描述实测左眼光路ⅲ模型所在直线和实测左眼坐标系之间的位置关系的参数值之一,所述左眼反光参数ⅲ实际测量值为用于描述图像采集设备ⅴ的光线汇集区域和用户左眼眼球角膜上的点之间位置关系的参数。当满足所述情况2时,所述左眼反光参数ⅰ实际测量值为用于描述实测左眼光路ⅱ模型所在直线和实测左眼坐标系之间的位置关系的参数值之一,所述左眼反光参数ⅱ实际测量值为用于描述实测左眼光路ⅱ模型所在直线和实测左眼坐标系之间的位置关系的参数值之一,所述左眼反光参数ⅲ实际测量值为用于描述图像采集设备ⅴ的光线汇集区域和用户左眼眼球角膜上的点之间位置关系的参数。当满足所述情况3时,所述左眼反光参数ⅰ实际测量值为用于描述实测左眼光路ⅰ模型所在直线和实测左眼坐标系之间的位置关系的参数值之一,所述左眼反光参数ⅱ实际测量值为用于描述实测左眼光路ⅰ模型所在直线和实测左眼坐标系之间的位置关系的参数值之一,所述左眼反光参数ⅲ实际测量值为用于描述图像采集设备ⅴ的光线汇集区域和用户左眼眼球角膜上的点之间位置关系的参数。
448、左眼光路ⅰ模型为根据所述左眼映射关系组进行眼动追踪时,对于所述第一左眼眼球特征漫反射的光线中射进图像采集设备ⅴ并被接收的光线从被第一左眼眼球特征漫反射并被角膜折射后开始直至被图像采集设备ⅴ接收为止在空间中走过路径的建模。左眼光路ⅱ模型为根据所述左眼映射关系组进行眼动追踪时,对于所述第二左眼眼球特征漫反射的光线中射进图像采集设备ⅴ并被接收的光线从被第二左眼眼球特征漫反射并被角膜折射后开始直至被图像采集设备ⅴ接收为止在空间中走过路径的建模。左眼光路ⅲ模型为根据所述左眼映射关系组进行眼动追踪时,对于某一点e发出的光线中能够被用户左眼眼球角膜表面镜面反射进图像采集设备ⅴ并被接收的光线从被用户左眼眼球角膜表面镜面反射出去开始直至被图像采集设备ⅴ接收为止在空间中走过路径的建模。所述图像采集设备ⅴ为根据所述左眼映射关系组进行眼动追踪时所用的图像采集设备。所述某一点e为能够反射光线或能够自发光的点,该点和图像采集设备ⅴ之间的位置关系已知。当满足所述情况1时,所述实测左眼坐标系为根据所述实测左眼光路ⅰ模型、所述实测左眼光路ⅱ模型以及图像采集设备ⅴ模型或实测角膜模型确定的坐标系,当满足所述情况2时,所述实测左眼坐标系为根据所述实测左眼光路ⅰ模型、所述实测左眼光路ⅲ模型以及图像采集设备ⅴ模型或实测角膜模型确定的坐标系,当满足所述情况3时,所述实测左眼坐标系为根据所述实测左眼光路ⅲ模型、所述实测左眼光路ⅱ模型以及图像采集设备ⅴ模型或实测角膜模型确定的坐标系。所述实测左眼视轴线模型为根据所述左眼映射关系组进行眼动追踪时对用户左眼视轴线的建模,用于确定用户目光的落点。所述图像采集设备ⅴ模型为对图像采集设备ⅴ的建模,用于确定所述实测左眼光路ⅰ模型、实测左眼光路ⅱ模型、实测左眼光路ⅲ模型。
449、本技术实施例二提供2种左眼视轴线参数a映射关系确定方法,分别是第1种左眼视轴线参数a映射关系确定方法以及第2种左眼视轴线参数a映射关系确定方法。
450、第1种左眼视轴线参数a映射关系确定方法包括:。
451、步骤s71.1:根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数a测量值,确定第i+n(j-1)数据点a。本技术实施例二中,将所述第i+n(j-1)左眼反光参数ⅰ特殊值作为第i+n(j-1)数据点a的第一个自变量,将所述第i+n(j-1)左眼反光参数ⅱ特殊值作为第i+n(j-1)数据点a的第二个自变量,将所述第i+n(j-1)左眼反光参数ⅲ特殊值作为第i+n(j-1)数据点a的第三个自变量,将所述第i+n(j-1)左眼视轴线参数a测量值作为第i+n(j-1)数据点a的因变量。当编号i+n(j-1)依次为1值m*n时,第i+n(j-1)数据点a依次为第1数据点a至第m*n数据点a。
452、符合所述情况1时,若选择所述第4种适用于情况1的第i+n(j-1)左眼反光参数ⅰ测量值确定方法确定第1左眼反光参数ⅰ测量值至第m*n左眼反光参数ⅰ测量值,并选择所述第4种适用于情况1的第i+n(j-1)左眼反光参数ⅱ测量值确定方法确定第1左眼反光参数ⅱ测量值至第m*n左眼反光参数ⅱ测量值,并选择所述第1种第i+n(j-1)左眼反光参数ⅲ测量值确定方法确定第1左眼反光参数ⅲ测量值至第m*n左眼反光参数ⅲ测量值,并选择所述第1种左眼视轴线参数测量值确定方法确定第1左眼视轴线参数a测量值至第m*n左眼视轴线参数a测量值,则将所述fⅰ,i+n(j-1)(x,y)=αi+n(j-1),i+n(j-1)=1,…,m*n中的αi+n(j-1)值作为第i+n(j-1)数据点a的第一个自变量,并将所述fⅱ,i+n(j-1)(x,y)=βi+n(j-1),i+n(j-1)=1,…,m*n中的βi+n(j-1)值作为第i+n(j-1)数据点a的第二个自变量,并将所述fⅲ,i+n(j-1)(x,y)=dⅲi+n(j-1),i+n(j-1)=1,…,m*n中的dⅲi+n(j-1)值作为第i+n(j-1)数据点a的第三个自变量,并将所述aⅰi+n(j-1)作为第i+n(j-1)左眼视轴线参数a测量值的因变量,并将第i+n(j-1)数据点a记为(αi+n(j-1),βi+n(j-1),dⅲi+n(j-1),aⅰi+n(j-1)),i+n(j-1)=1,…,m*n,当编号i+n(j-1)依次为1至m*n时,第i+n(j-1)数据点a(αi+n(j-1),βi+n(j-1),dⅲi+n(j-1),aⅰi+n(j-1)),i+n(j-1)=1,…,m*n依次为第1数据点a(α1,β1,dⅲ1,aⅰ1)至第m*n数据点a(αm*n,βm*n,dⅲm*n,aⅰm*n)。
453、步骤s71.2:根据第1数据点a至第m*n数据点a,确定左眼视轴线参数a映射关系,或根据第i+n(j-1)左眼反光参数ⅰ特殊值、第i+n(j-1)左眼反光参数ⅱ特殊值、第i+n(j-1)左眼反光参数ⅲ特殊值以及第i+n(j-1)左眼视轴线参数a测量值,确定左眼视轴线参数a映射关系。本技术实施例二的所述第1种左眼视轴线参数a映射关系确定方法中提供2种根据第1数据点a至第m*n数据点a或根据第i+n(j-1)左眼反光参数ⅰ特殊值、第i+n(j-1)左眼反光参数ⅱ特殊值、第i+n(j-1)左眼反光参数ⅲ特殊值以及第i+n(j-1)左眼视轴线参数a测量值,确定左眼视轴线参数a映射关系的方法,并分别记为第1种基于数据点a的左眼视轴线参数a映射关系确定方法以及第2种基于数据点a的左眼视轴线参数a映射关系确定方法。
454、所述第1种基于数据点a的左眼视轴线参数a映射关系确定方法包括:。
455、步骤s71.2.1:根据第i+n(j-1)数据点a,确定第i+n(j-1)数据点aⅱ,或根据第i+n(j-1)左眼反光参数ⅰ特殊值、第i+n(j-1)左眼反光参数ⅱ特殊值以及第i+n(j-1)左眼反光参数ⅲ特殊值,确定第i+n(j-1)数据点aⅱ;根据第1+n(j-1)数据点aⅱ至第n+n(j-1)数据点aⅱ,确定第j左眼反光参数ⅲ映射关系;其中,第j左眼反光参数ⅲ映射关系为所述左眼反光参数ⅰ实际测量值以及所述左眼反光参数ⅱ实际测量值,和第j左眼反光参数ⅲ特殊拟合值之间的映射关系。第j左眼反光参数ⅲ特殊拟合值为根据确切的左眼反光参数ⅰ实际测量值以及所述左眼反光参数ⅱ实际测量值,并根据所述第j左眼反光参数ⅲ映射关系计算出来的数值。左眼视轴线参数a映射关系关系能够用于基于第1数据点a至第m*n数据点a,根据实施眼动追踪功能时测量得到的第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值以及左眼反光参数ⅲ实际测量值,估算出第j左眼视轴线参数a特殊值。
456、步骤s71.2.1.1:根据第i+n(j-1)数据点a,确定第i+n(j-1)数据点aⅱ,或根据第i+n(j-1)左眼反光参数ⅰ特殊值、第i+n(j-1)左眼反光参数ⅱ特殊值以及第i+n(j-1)左眼反光参数ⅲ特殊值,确定第i+n(j-1)数据点aⅱ。第i+n(j-1)数据点aⅱ确定方法包括:将第i+n(j-1)数据点a包含的第一个自变量作为第i+n(j-1)数据点aⅱ包含的第一个自变量,将第i+n(j-1)数据点a包含的第二个自变量作为第i+n(j-1)数据点aⅱ包含的第二个自变量,将第i+n(j-1)数据点a包含的第三个自变量作为第i+n(j-1)数据点aⅱ包含的因变量;或将第i+n(j-1)左眼反光参数ⅰ特殊值作为第i+n(j-1)数据点aⅱ包含的第一个自变量,将第i+n(j-1)左眼反光参数ⅱ特殊值作为第i+n(j-1)数据点aⅱ包含的第二个自变量,将第i+n(j-1)左眼反光参数ⅲ特殊值作为第i+n(j-1)数据点aⅱ的因变量。
457、本实施例二中,第i+n(j-1)数据点a记为(αi+n(j-1),βi+n(j-1),dⅲi+n(j-1),aⅰi+n(j-1)),i+n(j-1)=1,…,m*n,则第i+n(j-1)数据点aⅱ包含的第一个自变量、第二个自变量以及因变量分别为所述αi+n(j-1)值、所述βi+n(j-1)值以及所述dⅲi+n(j-1)值,第i+n(j-1)数据点aⅱ为(αi+n(j-1),βi+n(j-1),dⅲi+n(j-1)),i+n(j-1)=1,…,m*n。当i依次取1至n时,第i+n(j-1)数据点aⅱ(αi+n(j-1),βi+n(j-1),dⅲi+n(j-1)),i+n(j-1)=1,…,m*n依次为第1+n(j-1)数据点aⅱ(α1+n(j-1),β1+n(j-1),dⅲ1+n(j-1)),j=1,…,m至第n+n(j-1)数据点aⅱ(αn+n(j-1),βn+n(j-1),dⅲn+n(j-1)),j=1,…,m。第1+n(j-1)数据点aⅱ至第n+n(j-1)数据点aⅱ具体为第1+n(j-1)数据点aⅱ、第2+n(j-1)数据点aⅱ、……、一直到第n-1+n(j-1)数据点aⅱ、第n+n(j-1)数据点aⅱ。
458、需注意的是,为了确保第i+n(j-1)数据点aⅱ的有效,第1数据点aⅱ至第m*n数据点aⅱ中的第一个自变量、第二个自变量以及因变量必须根据相同的第1点e坐标第一实际测量值至第m*n点e坐标第一实际测量值以及相同的第1点e坐标第二实际测量值至第m*n点e坐标第二实际测量值确定。第i+n(j-1)数据点aⅱ中的第一个自变量为将第i+n(j-1)点e坐标第一实际测量值以及第i+n(j-1)点e坐标第二实际测量值带入所述第i+n(j-1)左眼反光映射关系ⅰ计算出来的数值;第i+n(j-1)数据点aⅱ中的第二个自变量为将第i+n(j-1)点e坐标第一实际测量值以及第i+n(j-1)点e坐标第二实际测量值带入所述第i+n(j-1)左眼反光映射关系ⅱ计算出来的数值;第i+n(j-1)数据点aⅱ中的因变量为将第i+n(j-1)点e坐标第一实际测量值以及第i+n(j-1)点e坐标第二实际测量值带入所述第i+n(j-1)左眼反光映射关系ⅲ计算出来的数值。
459、步骤s71.2.1.2:根据第1+n(j-1)数据点aⅱ至第n+n(j-1)数据点aⅱ,确定第j左眼反光参数ⅲ映射关系,具体的,将插值于第1+n(j-1)数据点aⅱ至第n+n(j-1)数据点aⅱ在三维直角坐标系下对应点的曲面上的动点的xy坐标值和z坐标值之间的映射关系作为第j左眼反光参数ⅲ映射关系。第j左眼反光参数ⅲ映射关系能够用于基于第1+n(j-1)数据点aⅱ至第n+n(j-1)数据点aⅱ,根据实施眼动追踪功能时测量得到的第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值以及左眼反光参数ⅱ实际测量值估算出左眼反光参数ⅲ实际测量值。
460、本实施例二提供一种确定第j左眼反光参数ⅲ映射关系的实施例,首先设定三维直角坐标系b,将第i+n(j-1)数据点aⅱ(αi+n(j-1),βi+n(j-1),dⅲi+n(j-1)),i+n(j-1)=1,…,m*n在三维直角坐标系b下对应的点记为点(αi+n(j-1),βi+n(j-1),dⅲi+n(j-1)),i+n(j-1)=1,…,m*n,将第1数据点aⅱ(α1,β1,dⅲ1)至第m*n数据点aⅱ(αm*n,βm*n,dⅲm*n)在三维直角坐标系b下对应的点分别记为点(α1,β1,dⅲ1)至点(αm*n,βm*n,dⅲm*n),将第i+n(j-1)数据点aⅱ(αi+n(j-1),βi+n(j-1),dⅲi+n(j-1)),i+n(j-1)=1,…,m*n中的αi+n(j-1)值、βi+n(j-1)值以及dⅲi+n(j-1)值分别作为第i+n(j-1)数据点aⅱ(αi+n(j-1),βi+n(j-1),dⅲi+n(j-1)),i+n(j-1)=1,…,m*n在三维直角坐标系b下对应点(αi+n(j-1),βi+n(j-1),dⅲi+n(j-1)),i+n(j-1)=1,…,m*n的x坐标值、y坐标值以及z坐标值,将第1+n(j-1)数据点aⅱ(α1+n(j-1),β1+n(j-1),dⅲ1+n(j-1)),j=1,…,m至第n+n(j-1)数据点aⅱ(αn+n(j-1),βn+n(j-1),dⅲn+n(j-1)),j=1,…,m在三维直角坐标系b下对应的点记为点aⅲ(α1+n(j-1),β1+n(j-1),dⅲ1+n(j-1)),j=1,…,m至点aⅲ(αn+n(j-1),βn+n(j-1),dⅲn+n(j-1)),j=1,…,m,并做三维直角坐标系b下过点(α1+n(j-1),β1+n(j-1),dⅲ1+n(j-1))至点(αn+n(j-1),βn+n(j-1),dⅲn+n(j-1))的第j曲面aⅱ,并将第j曲面aⅱ上动点的xy坐标值和z坐标值之间的映射关系作为所述第j左眼反光参数ⅲ映射关系,第j曲面aⅱ上的动点的x坐标值为左眼反光参数ⅰ实际测量值,j曲面aⅱ上的动点的y坐标值为左眼反光参数ⅱ实际测量值,第j曲面aⅱ上的动点的z坐标值为第j左眼反光参数ⅲ特殊拟合值;其中,第j曲面aⅱ必须精确过点(α1+n(j-1),β1+n(j-1),dⅲ1+n(j-1))至点(αn+n(j-1),βn+n(j-1),dⅲn+n(j-1)),且仅过点(α1+n(j-1),β1+n(j-1),dⅲ1+n(j-1))至点(αn+n(j-1),βn+n(j-1),dⅲn+n(j-1))一次,且第j曲面aⅱ不自相交,且当点(α1+n(j-1),β1+n(j-1),dⅲ1+n(j-1))至点(αn+n(j-1),βn+n(j-1),dⅲn+n(j-1))在三维直角坐标系b下的位置确定时,第j曲面aⅱ的形状具有唯一性,且在三维直角坐标系b中xy平面内区域c×d内,对于任意一个(x,y),仅有唯一的对应的z坐标值,c×d={([αmin,αmax],[βmin,βmax])∣[αmin,αmax]∈c∧[βmin,βmax]∈d},αmin是α1+n(j-1)至αn+n(j-1)中的最小值,αmax是α1+n(j-1)至αn+n(j-1)中的最大值,βmin是β1+n(j-1)至βn+n(j-1)中的最小值,βmax是β1+n(j-1)至βn+n(j-1)中的最大值。本实施例二中,第j曲面aⅱ为非有理的b样条曲面,实际应用中,可以设置第j曲面aⅱ为b样条曲面或nrubs曲面,应理解,第j曲面aⅱ为何种类型的曲面本文不做限定。
461、第j曲面aⅱ的确定方法可参照上述步骤s51中所述的第1种第i+n(j-1)曲面ⅰ确定方法或第2种第i+n(j-1)曲面ⅰ确定方法,第j曲面aⅱ的确定方法本文不再赘述。需要注意的是,第j曲面aⅱ为动态的曲面,其形状会受到第i+n(j-1)点e坐标第一实际测量值以及第i+n(j-1)点e坐标第二实际测量值的影响,因为所述第j曲面aⅱ根据第1+n(j-1)数据点aⅱ至第n+n(j-1)数据点aⅱ确定,而第i+n(j-1)数据点aⅱ是动态的数据点,不同第i+n(j-1)点e坐标第一实际测量值以及不同第i+n(j-1)点e坐标第二实际测量值能够映射出不同状态的第i+n(j-1)数据点aⅱ,不同状态的第i+n(j-1)数据点aⅱ在三维直角坐标系b下的位置不同,因此不同状态的第i+n(j-1)数据点aⅱ确定了不同状态的第j曲面aⅱ。当j依次取1至m时,第j曲面aⅱ依次为第1曲面aⅱ至第m曲面aⅱ,至于第1曲面aⅱ至第m曲面aⅱ的示意图可分别参照图27中的第1曲面aⅲ(s3j1)至第3曲面aⅲ(s3j3)。
462、本技术实施例二中,所述第j左眼反光参数ⅲ映射关系通过第j映射关系组aⅱ表达,如果所述第i+n(j-1)数据点aⅱ为(αi+n(j-1),βi+n(j-1),dⅲi+n(j-1)),i+n(j-1)=1,…,m*n,所述第j映射关系组aⅱ包括:所述fⅰ,i+n(j-1)(x,y)=αi+n(j-1),i+n(j-1)=1,…,m*n、所述fⅱ,i+n(j-1)(x,y)=βi+n(j-1),i+n(j-1)=1,…,m*n、fⅲ,i+n(j-1)(x,y)=dⅲi+n(j-1),i+n(j-1)=1,…,m*n、所述点(α1+n(j-1),β1+n(j-1),dⅲ1+n(j-1))至点(αn+n(j-1),βn+n(j-1),dⅲn+n(j-1))以及映射关系fⅳb,j(α,β)=dⅲⅱj,j=1,…,m,所述映射关系fⅳb,j(α,β)=dⅲⅱj,j=1,…,m为α值以及β值,和dⅲⅱj值之间的映射关系,所述α值、所述β值以及所述dⅲⅱj值分别为左眼反光参数ⅰ实际测量值、所述左眼反光参数ⅱ实际测量值以及第j左眼反光参数ⅲ特殊拟合值。所述映射关系fⅳb,j(α,β)=dⅲⅱj,j=1,…,m中的 α值以及β值,和dⅲⅱj值之间的映射关系等同于第j曲面aⅱ上的动点在三维直角坐标系b下的xy坐标值,和z坐标值之间的映射关系,详细的说,在第1+n(j-1)数据点aⅱ(α1+n(j-1),β1+n(j-1),dⅲ1+n(j-1)),j=1,…,m至第n+n(j-1)数据点aⅱ(αn+n(j-1),βn+n(j-1),dⅲn+n(j-1)),j=1,…,m均确定的前提下若将所述映射关系fⅳb,j(α,β)=dⅲⅱj,j=1,…,m中的 α值、β值以及dⅲⅱj值分别作为三维直角坐标系b下的x坐标值、y坐标值以及z坐标值,则所述映射关系fⅳb,j(α,β)=dⅲⅱj,j=1,…,m在三维直角坐标系b下对应的形状和所述第j曲面aⅱ的形状完全相同。本实施例二中,第i+n(j-1)数据点aⅱ为(αi+n(j-1),βi+n(j-1),dⅲi+n(j-1)),i+n(j-1)=1,…,m*n,根据需求将确切的所述x值和确切的所述y值带入第j映射关系组aⅱ中的所述fⅰ,i+n(j-1)(x,y)=αi+n(j-1),i+n(j-1)=1,…,m*n、所述fⅱ,i+n(j-1)(x,y)=βi+n(j-1),i+n(j-1)=1,…,m*n以及所述fⅲ,i+n(j-1)(x,y)=dⅲi+n(j-1),i+n(j-1)=1,…,m*n中,能够计算得到确定且唯一的所述αi+n(j-1)值、所述βi+n(j-1)值以及所述dⅲi+n(j-1)值,当所述αi+n(j-1)值、所述βi+n(j-1)值以及所述dⅲi+n(j-1)值确定后,所述点(α1+n(j-1),β1+n(j-1),dⅲ1+n(j-1))至点(αn+n(j-1),βn+n(j-1),dⅲn+n(j-1))在三维直角坐标系b下的位置就已确定,此时所述第j曲面aⅱ的形状就已经确定,当第j曲面aⅱ的形状确定后,所述映射关系fⅳb,j(α,β)=dⅲⅱj,j=1,…,m就已确定,根据需求输入确切的所述α值以及所述β值后就可计算出唯一的所述dⅲⅱj值。当j取正整数1至m时,所述映射关系fⅳb,j(α,β)=dⅲⅱj,j=1,…,m依次为fⅳb,1(α,β)=dⅲⅱ1至fⅳb,m(α,β)=dⅲⅱm,所述fⅳb,1(α,β)=dⅲⅱ1至所述fⅳb,m(α,β)=dⅲⅱm分别能够用于在输入范围内的任意α值和β值后计算出确定且唯一的dⅲⅱ1值至dⅲⅱm值。如果所述第i+n(j-1)数据点aⅱ为(αi+n(j-1),βi+n(j-1),dⅲi+n(j-1)),i+n(j-1)=1,…,m*n,则第j映射关系组aⅱ能够用于根据输入的所述x值、所述y值、α值、β值后计算出唯一且确切的所述dⅲⅱj值,则本技术实施例二中将第j映射关系组aⅱ简略表达为fⅳ,j(x,y,α,β)=dⅲⅱj,j=1,…,m,所述fⅳ,j(x,y,α,β)=dⅲⅱj,j=1,…,m中的x值、y值、α值、β值以及dⅲⅱj值分别为第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值以及第j左眼反光参数ⅲ特殊拟合值。本实施例二中设定dⅲⅱ1<dⅲⅱ2<……<dⅲⅱm。
463、步骤s71.2.2:根据第i+n(j-1)数据点a以及第j左眼反光参数ⅲ映射关系,确定左眼视轴线参数a映射关系;或根据第i+n(j-1)左眼反光参数ⅰ特殊值、第i+n(j-1)左眼反光参数ⅱ特殊值、第i+n(j-1)左眼视轴线参数a测量值以及第j左眼反光参数ⅲ映射关系,确定左眼视轴线参数a映射关系;其中,所述左眼视轴线参数a映射关系为第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值以及左眼反光参数ⅲ实际测量值和左眼视轴线参数a输出值之间的映射关系。左眼视轴线参数a映射关系确定方法包括:。
464、步骤s71.2.2.1:根据第i+n(j-1)数据点a,确定第i+n(j-1)数据点aⅲ;或根据第i+n(j-1)左眼反光参数ⅰ特殊值、第i+n(j-1)左眼反光参数ⅱ特殊值以及第i+n(j-1)左眼视轴线参数a测量值,确定第i+n(j-1)数据点aⅲ。第i+n(j-1)数据点aⅲ确定方法包括:将第i+n(j-1)数据点a包含的第一个自变量作为第i+n(j-1)数据点aⅲ包含的第一个自变量,将第i+n(j-1)数据点a包含的第二个自变量作为第i+n(j-1)数据点aⅲ包含的第二个自变量,将第i+n(j-1)数据点a包含的因变量作为第i+n(j-1)数据点aⅲ包含的因变量;或将第i+n(j-1)左眼反光参数ⅰ特殊值作为第i+n(j-1)数据点aⅲ包含的第一个自变量,将第i+n(j-1)左眼反光参数ⅱ特殊值作为第i+n(j-1)数据点aⅲ包含的第二个自变量,将第i+n(j-1)左眼视轴线参数a测量值作为第i+n(j-1)数据点aⅲ的因变量。
465、本实施例二中,第i+n(j-1)数据点a记为(αi+n(j-1),βi+n(j-1),dⅲi+n(j-1),aⅰi+n(j-1)),i+n(j-1)=1,…,m*n,则第i+n(j-1)数据点aⅲ包含的第一个自变量、第二个自变量以及因变量分别为所述αi+n(j-1)值、所述βi+n(j-1)值以及所述x坐标值aⅰi+n(j-1),第i+n(j-1)数据点aⅲ为(αi+n(j-1),βi+n(j-1),aⅰi+n(j-1)),i+n(j-1)=1,…,m*n。当i依次取1至n时,第i+n(j-1)数据点aⅲ(αi+n(j-1),βi+n(j-1),aⅰi+n(j-1)),i+n(j-1)=1,…,m*n依次为第1+n(j-1)数据点aⅲ(α1+n(j-1),β1+n(j-1),aⅰ1+n(j-1)),j=1,…,m至第n+n(j-1)数据点aⅲ(αn+n(j-1),βn+n(j-1),aⅰn+n(j-1)),j=1,…,m。第1+n(j-1)数据点aⅲ至第n+n(j-1)数据点aⅲ具体为第1+n(j-1)数据点aⅲ、第2+n(j-1)数据点aⅲ、……、一直到第n-1+n(j-1)数据点aⅲ、第n+n(j-1)数据点aⅲ。
466、需注意的是,为了确保第i+n(j-1)数据点aⅲ的有效,第1数据点aⅲ至第m*n数据点aⅲ中的第一个自变量以及第二个自变量需根据相同的第1点e坐标第一实际测量值至第m*n点e坐标第一实际测量值以及相同的第1点e坐标第二实际测量值至第m*n点e坐标第二实际测量值确定。第i+n(j-1)数据点aⅲ中的第一个自变量为将第i+n(j-1)点e坐标第一实际测量值以及第i+n(j-1)点e坐标第二实际测量值带入所述第i+n(j-1)左眼反光映射关系ⅰ计算出来的数值;第i+n(j-1)数据点aⅲ中的第二个自变量为将第i+n(j-1)点e坐标第一实际测量值以及第i+n(j-1)点e坐标第二实际测量值带入所述第i+n(j-1)左眼反光映射关系ⅱ计算出来的数值。
467、步骤s71.2.2.2:根据第1+n(j-1)数据点aⅲ至第n+n(j-1)数据点aⅲ,确定第j左眼视轴线参数a特殊映射关系;其中,第j左眼视轴线参数a特殊映射关系为左眼反光参数ⅰ实际测量值以及所述左眼反光参数ⅱ实际测量值,和第j左眼视轴线参数a特殊值之间的映射关系;第j左眼视轴线参数a特殊值为根据确切的左眼反光参数ⅰ实际测量值以及所述左眼反光参数ⅱ实际测量值,并根据所述第j左眼视轴线参数a特殊映射关系计算出来的数值。第j左眼视轴线参数a特殊映射关系能够用于基于第1+n(j-1)数据点aⅲ至第n+n(j-1)数据点aⅲ,根据实施眼动追踪功能时测量得到的第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值以及左眼反光参数ⅱ实际测量值估算出第j左眼视轴线参数a特殊值。第j左眼视轴线参数a特殊映射关系包括:具体的,将插值于第1+n(j-1)数据点aⅲ至第n+n(j-1)数据点aⅲ在三维直角坐标系下对应点的曲面上的动点的xy坐标值和z坐标值之间的映射关系作为第j左眼视轴线参数a特殊映射关系。本实施例二提供一种确定第j左眼视轴线参数a特殊映射关系的实施例,将第i+n(j-1)数据点aⅲ(αi+n(j-1),βi+n(j-1),aⅰi+n(j-1)),i+n(j-1)=1,…,m*n在三维直角坐标系b下对应的点记为点(αi+n(j-1),βi+n(j-1),aⅰi+n(j-1)),i+n(j-1)=1,…,m*n,将第1数据点aⅲ(α1,β1,aⅰ1)至第m*n数据点aⅲ(αm*n,βm*n,aⅰm*n)在三维直角坐标系b下对应的点记为点(α1,β1,aⅰ1)至点(αm*n,βm*n,aⅰm*n),将第i+n(j-1)数据点aⅲ(αi+n(j-1),βi+n(j-1),aⅰi+n(j-1)),i+n(j-1)=1,…,m*n中的αi+n(j-1)值、βi+n(j-1)值以及aⅰi+n(j-1)值分别作为第i+n(j-1)数据点aⅲ(αi+n(j-1),βi+n(j-1),aⅰi+n(j-1)),i+n(j-1)=1,…,m*n在三维直角坐标系b下对应点(αi+n(j-1),βi+n(j-1),aⅰi+n(j-1)),i+n(j-1)=1,…,m*n的x坐标值、y坐标值以及z坐标值,将第1+n(j-1)数据点aⅲ(α1+n(j-1),β1+n(j-1),aⅰ1+n(j-1)),j=1,…,m至第n+n(j-1)数据点aⅲ(αn+n(j-1),βn+n(j-1),aⅰn+n(j-1)),j=1,…,m在三维直角坐标系b下对应的点记为点aⅲ(α1+n(j-1),β1+n(j-1),aⅰ1+n(j-1)),j=1,…,m至点aⅲ(αn+n(j-1),βn+n(j-1),aⅰn+n(j-1)),j=1,…,m,并做三维直角坐标系b下过点(α1+n(j-1),β1+n(j-1),aⅰ1+n(j-1))至点(αn+n(j-1),βn+n(j-1),aⅰn+n(j-1))的第j曲面aⅲ,并将第j曲面aⅲ上动点的xy坐标值和z坐标值之间的映射关系作为第j左眼视轴线参数a特殊映射关系,第j曲面aⅲ上的动点的x坐标值为左眼反光参数ⅰ实际测量值,j曲面aⅲ上的动点的y坐标值为左眼反光参数ⅱ实际测量值,第j曲面aⅲ上的动点的z坐标为第j左眼视轴线参数a特殊值;其中,第j曲面aⅲ必须精确过点(α1+n(j-1),β1+n(j-1),aⅰ1+n(j-1))至点(αn+n(j-1),βn+n(j-1),aⅰn+n(j-1)),且仅过点(α1+n(j-1),β1+n(j-1),aⅰ1+n(j-1))至点(αn+n(j-1),βn+n(j-1),aⅰn+n(j-1))一次,且第j曲面aⅲ不自相交,且当点(α1+n(j-1),β1+n(j-1),aⅰ1+n(j-1))至点(αn+n(j-1),βn+n(j-1),aⅰn+n(j-1))在三维直角坐标系b下的位置确定时,第j曲面aⅲ的形状具有唯一性,且在三维直角坐标系b中xy平面的区域c×d内,对于任意一个(x,y),仅有唯一的对应的z坐标值。本实施例二中,第j曲面aⅲ为非有理的b样条曲面,实际应用中,可以设置第j曲面aⅲ为b样条曲面或nrubs曲面,应理解,第j曲面aⅲ为何种类型的曲面本文不做限定。
468、第j曲面aⅲ的确定方法可参照上述步骤s51中所述的第1种第i+n(j-1)曲面ⅰ确定方法或第2种第i+n(j-1)曲面ⅰ确定方法,第j曲面aⅲ的确定方法本文不再赘述。需要注意的是,第j曲面aⅲ为动态的曲面,其形状会受到第i+n(j-1)点e坐标第一实际测量值以及第i+n(j-1)点e坐标第二实际测量值的影响,因为所述第j曲面aⅲ根据第1+n(j-1)数据点aⅲ至第n+n(j-1)数据点aⅲ确定,而第i+n(j-1)数据点aⅲ是动态的数据点,不同第i+n(j-1)点e坐标第一实际测量值以及不同第i+n(j-1)点e坐标第二实际测量值能够映射出不同状态的第i+n(j-1)数据点aⅲ,不同状态的第i+n(j-1)数据点aⅲ在三维直角坐标系b下的位置不同,因此不同状态的第i+n(j-1)数据点aⅲ确定了不同状态的第j曲面aⅲ。当j依次取1至m时,第j曲面aⅲ依次为第1曲面aⅲ至第m曲面aⅲ,至于第1曲面aⅲ至第m曲面aⅲ的示意图可分别参照图27中的第1曲面aⅲ(s3j1)至第3曲面aⅲ(s3j3)。
469、本技术实施例二中,所述第j左眼视轴线参数a特殊映射关系通过第j映射关系组aⅲ表达,若第i+n(j-1)数据点aⅲ为(αi+n(j-1),βi+n(j-1),aⅰi+n(j-1)),i+n(j-1)=1,…,m*n,则第j映射关系组aⅲ包括:所述fⅰ,i+n(j-1)(x,y)=αi+n(j-1),i+n(j-1)=1,…,m*n、所述fⅱ,i+n(j-1)(x,y)=βi+n(j-1),i+n(j-1)=1,…,m*n、所述点(α1+n(j-1),β1+n(j-1),aⅰ1+n(j-1))至点(αn+n(j-1),βn+n(j-1),aⅰn+n(j-1))以及映射关系fab,j(α,β)=aⅰⅱj,j=1,…,m,所述映射关系fab,j(α,β)=aⅰⅱj,j=1,…,m为α值、β值和aⅰⅱj值之间的映射关系,α值、β值和aⅰⅱj值分别为左眼反光参数ⅰ实际测量值、所述左眼反光参数ⅱ实际测量值以及视轴线参数a特殊值,所述映射关系fab,j(α,β)=aⅰⅱj,j=1,…,m中的 α值以及β值,和aⅰⅱj值之间的映射关系等同于第j曲面aⅲ上的动点在三维直角坐标系b下x坐标值以及y坐标值,和z坐标值之间的映射关系,详细的说,在第1+n(j-1)数据点aⅲ(α1+n(j-1),β1+n(j-1),aⅰ1+n(j-1)),j=1,…,m至第n+n(j-1)数据点aⅲ(αn+n(j-1),βn+n(j-1),aⅰn+n(j-1)),j=1,…,m均确定的前提下若将所述映射关系fab,j(α,β)=aⅰⅱj,j=1,…,m中的 α值、β值以及aⅰⅱj值分别作为三维直角坐标系b下的x坐标值、y坐标值以及z坐标值,则所述映射关系fab,j(α,β)=aⅰⅱj,j=1,…,m在三维直角坐标系b下对应的形状和所述第j曲面aⅲ的形状完全相同。如果所述第i+n(j-1)数据点aⅲ为(αi+n(j-1),βi+n(j-1),aⅰi+n(j-1)),i+n(j-1)=1,…,m*n,根据需求将确切的所述x值和确切的所述y值带入所述fⅰ,i+n(j-1)(x,y)=αi+n(j-1),i+n(j-1)=1,…,m*n以及所述fⅱ,i+n(j-1)(x,y)=βi+n(j-1),i+n(j-1)=1,…,m*n中,能够计算得到确定且唯一的所述αi+n(j-1)值以及所述βi+n(j-1)值,当所述αi+n(j-1)值以及所述βi+n(j-1)值确定后所述点(α1+n(j-1),β1+n(j-1),aⅰ1+n(j-1))至点(αn+n(j-1),βn+n(j-1),aⅰn+n(j-1))在三维直角坐标系b下的位置就已确定,此时所述第j曲面aⅲ的形状就已经确定,当第j曲面aⅲ的形状确定后,所述映射关系fab,j(α,β)=aⅰⅱj,j=1,…,m就已确定,基于确定的所述映射关系fab,j(α,β)=aⅰⅱj,j=1,…,m,根据需求输入所述α值以及所述β值后就可计算出唯一的所述aⅰⅱj值。当j取正整数1至m时,所述映射关系fab,j(α,β)=aⅰⅱj,j=1,…,m依次为fab,1(α,β)=aⅰⅱ1至fab,m(α,β)=aⅰⅱm,所述fab,1(α,β)=aⅰⅱ1至所述fab,m(α,β)=aⅰⅱm分别能够用于在输入范围内的任意α值和β值后计算出确定且唯一的aⅰⅱ1值至aⅰⅱm值。如果所述第i+n(j-1)数据点aⅲ为(αi+n(j-1),βi+n(j-1),aⅰi+n(j-1)),i+n(j-1)=1,…,m*n,则第j映射关系组aⅲ能够用于根据输入的所述x值、所述y值、α值、β值后计算出唯一且确切的所述aⅰⅱj值,则本技术实施例二中将第j映射关系组aⅲ表达为fac,j(x,y,α,β)=aⅰⅱj,j=1,…,m,所述fac,j(x,y,α,β)=aⅰⅱj,j=1,…,m中的x值、y值、α值、β值以及aⅰⅱj值分别为第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值以及第j左眼视轴线参数a特殊值。
470、在本技术实施例二中,设定m=3,当j依次取正整数1至m时,所述第j曲面aⅲ依次为第1曲面aⅲ至第3曲面aⅲ,且在本技术实施例二中,设定n=18,当j取1,i依次取正整数1至n时,所述点(α1+n(j-1),β1+n(j-1),aⅰ1+n(j-1))至点(αn+n(j-1),βn+n(j-1),aⅰn+n(j-1))分别为点(α1,β1,aⅰ1)至点(α18,β18,aⅰ18),当j取2,i依次取正整数1至n时,所述点(α1+n(j-1),β1+n(j-1),aⅰ1+n(j-1))至点(αn+n(j-1),βn+n(j-1),aⅰn+n(j-1))分别为点(α19,β19,aⅰ19)至点(α36,β36,aⅰ36),当j取3,i依次取正整数1至n时,所述点(α1+n(j-1),β1+n(j-1),aⅰ1+n(j-1))至点(αn+n(j-1),βn+n(j-1),aⅰn+n(j-1))分别为点(α37,β37,aⅰ37)至点(α54,β54,aⅰ54)。
471、如图27所示,图27为本技术实施例二提供的一种第1曲面aⅲ至第3曲面aⅲ的示意图,图27中包括三维直角坐标系wb、点(α1,β1,aⅰ1)至点(α18,β18,aⅰ18)、点(α19,β19,aⅰ19)至点(α36,β36,aⅰ36)、点(α37,β37,aⅰ37)至点(α54,β54,aⅰ54)、第1曲面aⅲ(s3j1)、第2曲面aⅲ(s3j2)、第3曲面aⅲ(s3j3),点(α1,β1,aⅰ1)至点(α18,β18,aⅰ18)为虚线圈p18中的点,点(α19,β19,aⅰ19)至点(α36,β36,aⅰ36)为虚线圈p36中的点,点(α37,β37,aⅰ37)至点(α54,β54,aⅰ54)为虚线圈p54中的点。图27中所有的点都用“+”表征。
472、步骤s71.2.3:根据所述第j左眼反光参数ⅲ映射关系以及所述左眼视轴线参数a映射关系,确定第j数据点aⅳ,具体的,将第j左眼反光参数ⅲ特殊拟合值作为第j数据点aⅳ的自变量,将第j左眼视轴线参数a特殊值作为第j数据点aⅳ的因变量。
473、若在本技术实施例二中,将所述dⅲⅱj值以及所述aⅰⅱj值分别设定为第j左眼反光参数ⅲ特殊拟合值以及第j左眼视轴线参数a特殊值,则第j数据点aⅳ的自变量和因变量分别为所述dⅲⅱj值以及所述aⅰⅱj值,第j数据点aⅳ记为(dⅲⅱj,aⅰⅱj),j=1,…,m,当j依次取1至m时,第j数据点aⅳ依次为第1数据点aⅳ(dⅲⅱ1,aⅰⅱ1)至第m数据点aⅳ(dⅲⅱm,aⅰⅱm)。
474、步骤s71.2.4:根据第1数据点aⅳ至第m数据点aⅳ,确定左眼视轴线参数a映射关系。
475、将插值于第1数据点aⅳ(dⅲⅱ1,aⅰⅱ1)至第m数据点aⅳ(dⅲⅱm,aⅰⅱm)在平面直角坐标系下对应点的曲线上动点的x坐标值和y坐标值之间的映射关系作为左眼视轴线参数a映射关系。本实施例二提供一种确定左眼视轴线参数a映射关系的实施例,将第j数据点aⅳ(dⅲⅱj,aⅰⅱj),j=1,…,m在平面坐标系a下对应的点记为点(dⅲⅱj,aⅰⅱj),j=1,…,m,将第1数据点aⅳ(dⅲⅱ1,aⅰⅱ1)至第m数据点aⅳ(dⅲⅱm,aⅰⅱm)在平面坐标系a下对应的点分别记为点(dⅲⅱ1,aⅰⅱ1)至点(dⅲⅱm,aⅰⅱm),将第j数据点aⅳ(dⅲⅱj,aⅰⅱj),j=1,…,m,中的dⅲⅱj值以及aⅰⅱj值分别作为第j数据点aⅳ(dⅲⅱj,aⅰⅱj),j=1,…,m在平面坐标系a下对应点(dⅲⅱj,aⅰⅱj),j=1,…,m的x坐标值以及y坐标值,并做平面坐标系a下插值于点(dⅲⅱ1,aⅰⅱ1)至点(dⅲⅱm,aⅰⅱm)的曲线a,并将曲线a上的动点的x坐标值和y坐标值之间的对应关系作为左眼视轴线参数a映射关系,曲线a上的点的x坐标值为所述左眼反光参数ⅲ实际测量值,曲线a上的点的y坐标值为所述左眼视轴线参数a输出值;其中,曲线a必须依次精确过点(dⅲⅱ1,aⅰⅱ1)至点(dⅲⅱm,aⅰⅱm),且仅过点(dⅲⅱ1,aⅰⅱ1)至点(dⅲⅱm,aⅰⅱm)一次,且曲线a不自相交,曲线a依次过点(dⅲⅱ1,aⅰⅱ1)至点(dⅲⅱm,aⅰⅱm),dⅲⅱ1<dⅲⅱm,且当点(dⅲⅱ1,aⅰⅱ1)至点(dⅲⅱm,aⅰⅱm)确定时,曲线a的形状具有唯一性,且在区间[dⅲⅱ1,dⅲⅱm]内对于任意一个x坐标值,仅有唯一的对应的y坐标值。本实施例二中,曲线a为bezier曲线(贝塞尔曲线),实际应用中,可以设置曲线a为b样条曲线或nrubs曲线(非均匀有理样条线),应理解,曲线a为何种类型的曲线本文不做限定,曲线a需满足唯一性。需要注意的是,曲线a为动态的曲线,其形状会受到第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值的影响,因为所述曲线a根据第1数据点aⅳ(dⅲⅱ1,aⅰⅱ1)至第m数据点aⅳ(dⅲⅱm,aⅰⅱm)确定,而第j数据点aⅳ是动态的数据点,不同第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值能够映射出不同状态的dⅲⅱj值以及aⅰⅱj值,不同状态的dⅲⅱj值以及aⅰⅱj值决定了不同状态的第j数据点aⅳ,不同状态的第j数据点aⅳ确定了不同状态的曲线a。
476、本技术实施例二中,所述左眼视轴线参数a映射关系通过映射关系组aⅳ表达,若第j数据点aⅳ为(dⅲⅱj,aⅰⅱj),j=1,…,m,则所述映射关系组aⅳ包括:所述fⅳ,j(x,y,α,β)=dⅲⅱj,j=1,…,m、所述fac,j(x,y,α,β)=aⅰⅱj,j=1,…,m、数据点aⅳ(dⅲⅱj,aⅰⅱj),j=1,…,m以及映射关系fad(dⅲ)=aⅰ,所述映射关系fad(dⅲ)=aⅰ为所述dⅲ值和所述aⅰ值之间的映射关系,所述dⅲ值以及所述aⅰ值分别为左眼反光参数ⅲ实际测量值以及左眼视轴线参数a输出值,所述dⅲ值以及所述aⅰ值分别为所述左眼反光参数ⅲ实际测量值以及所述左眼视轴线参数a输出值,所述映射关系fad(dⅲ)=aⅰ中的dⅲ值和aⅰ值之间的映射关系等同于所述曲线a上的动点在平面坐标系a下的x坐标值和y坐标值之间的映射关系,详细的说,在第1数据点aⅳ(dⅲⅱ1,aⅰⅱ1)至第m数据点aⅳ为(dⅲⅱm,aⅰⅱm)均确定的前提下,若将所述映射关系fad(dⅲ)=aⅰ中的 dⅲ值和aⅰ值分别作为平面坐标系a下的x坐标值和y坐标值,则所述映射关系fad(dⅲ)=aⅰ在平面坐标系a下对应的形状和所述曲线a的形状完全相同。如果所述第j数据点aⅳ为(dⅲⅱj,aⅰⅱj),j=1,…,m,将确切的所述x值、所述y值、所述α值、所述β值带入映射关系组aⅳ包括的所述fⅳ,j(x,y,α,β)=dⅲⅱj,j=1,…,m以及所述fac,j(x,y,α,β)=aⅰⅱj,j=1,…,m中,能够计算得到确定且唯一的所述dⅲⅱj的值和所述aⅰⅱj的值,当所述dⅲⅱj的值和所述aⅰⅱj的值确定后,所述点(dⅲⅱ1,aⅰⅱ1)至点(dⅲⅱm,aⅰⅱm)在平面坐标系a下的位置就已确定,且所述曲线a的形状就已经确定,当曲线a的形状确定后,所述映射关系fad(dⅲ)=aⅰ就已确定,根据需求输入所述dⅲ值后就可根据映射关系组aⅳ中的所述fad(dⅲ)=aⅰ计算出唯一的所述aⅰ值。如果所述第j数据点aⅳ为(dⅲⅱj,aⅰⅱj),j=1,…,m,则映射关系组aⅳ能够用于根据输入的所述x值、所述y值、所述α值、所述β值以及所述dⅲ值后计算出唯一且确切的aⅰ值,则本技术实施例二中将映射关系组aⅳ表达为fa(x,y,α,β,dⅲ)=aⅰ,所述fa(x,y,α,β,dⅲ)=aⅰ中的x值、y值、α值、β值、dⅲ值以及aⅰ值分别为第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值、左眼反光参数ⅲ实际测量值以及左眼视轴线参数a输出值。所述左眼视轴线参数a映射关系用于基于第1数据点a至第m*n数据点a,根据实施眼动追踪功能时测量得到的第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值以及左眼反光参数ⅲ实际测量值估算出左眼视轴线参数a输出值。
477、所述第2种基于数据点a的左眼视轴线参数a映射关系确定方法包括:根据第1数据点a至第m*n数据点a,确定左眼视轴线参数a映射关系,具体的,根据第1数据点a至第m*n数据点a拟合得到第1多元b样条ⅰ,使得第1多元b样条ⅰ插值于第1数据点a至第m*n数据点a,第i+n(j-1)左眼反光映射关系ⅰ、第i+n(j-1)左眼反光映射关系ⅱ、第i+n(j-1)左眼反光映射关系ⅲ、第1数据点a至第m*n数据点a以及第1多元b样条ⅰ组成了左眼视轴线参数a映射关系。
478、本技术实施例二中,左眼视轴线参数a映射关系通过第j映射关系组aⅴ表达,如果第i+n(j-1)数据点a为(αi+n(j-1),βi+n(j-1),dⅲi+n(j-1),aⅰi+n(j-1)),i+n(j-1)=1,…,m*n,则第j映射关系组aⅴ包括:所述fⅰ,i+n(j-1)(x,y)=αi+n(j-1),i+n(j-1)=1,…,m*n、所述fⅱ,i+n(j-1)(x,y)=βi+n(j-1),i+n(j-1)=1,…,m*n、所述fⅲ,i+n(j-1)(x,y)=dⅲi+n(j-1),i+n(j-1)=1,…,m*n、第1数据点a(α1,β1,dⅲ1,aⅰ1)至第m*n数据点a(αm*n,βm*n,dⅲm*n,aⅰm*n)以及第1多元b样条ⅰfae(α,β,dⅲ)=aⅰ,所述fae(α,β,dⅲ)=aⅰ,为α值、β值以及dⅲ值,和aⅰ值之间的映射关系,所述α值、β值、dⅲ值以及aⅰ值分别为左眼反光参数ⅰ实际测量值、所述左眼反光参数ⅱ实际测量值、所述左眼反光参数ⅲ实际测量值以及左眼视轴线参数a输出值。当输入确切的第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值时,能够根据所述fⅰ,i+n(j-1)(x,y)=αi+n(j-1),i+n(j-1)=1,…,m*n、所述fⅱ,i+n(j-1)(x,y)=βi+n(j-1),i+n(j-1)=1,…,m*n以及fⅲ,i+n(j-1)(x,y)=dⅲi+n(j-1),i+n(j-1)=1,…,m*n确定确切的第1数据点a(α1,β1,dⅲ1,aⅰ1)至第m*n数据点a(αm*n,βm*n,dⅲm*n,aⅰm*n),从而确定确切的所述fae(α,β,dⅲ)=a,当输入确切的左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值、左眼反光参数ⅲ实际测量值时根据所述fae(α,β,dⅲ)=a能计算出确切的左眼视轴线参数a输出值。本技术实施例二中将映射关系组aⅴ同记为fa(x,y,α,β,dⅲ)=aⅰ。
479、第1多元b样条ⅰfae(α,β,dⅲ)=aⅰ确定方法包括:。61。
480、步骤s71.3:根据第i+n(j-1)数据点a(αi+n(j-1),βi+n(j-1),dⅲi+n(j-1),aⅰi+n(j-1)),确定控制点。具体方法可和步骤如图28和图29所示,图28和图29为本实施例二提供的控制点确定原理示意图,点q0,0,0至点q2,2,2分别为第1数据点a(α1,β1,dⅲ1,aⅰ1)至第m*n数据点a(αm*n,βm*n,dⅲm*n,aⅰm*n)在三维直角坐标系b下的映射,是已知的m*n个数据点,即n+1行m+1列l+1层数据点。图28和图29仅用于示意,实际应用中点q0,0,0至点q2,2,2所包含点的数量等于第1数据点a至m*n数据点a所包含点的数量,该两个集合之间元素存在一一对应的关系,第i+n(j-1)数据点a包含的左眼反光参数ⅰ实际测量值αi+n(j-1)、所述左眼反光参数ⅱ实际测量值βi+n(j-1)、所述左眼反光参数ⅲ实际测量值dⅲi+n(j-1)以及左眼视轴线参数a输出值aⅰi+n(j-1)分别是对应点qk,h,g包含的第一个坐标值、第二个坐标值、第三个坐标值以及第四个坐标值,点qk,h,g包含的第一个坐标值、第二个坐标值以及第四个坐标值分别对应其在三维直角坐标系wb下的x坐标值、y坐标值以及z坐标值。483。
481、步骤s71.3.1:基于需求,进行参数化,计算合理的,如根据所述(9.5)式计算,并基于需求确定u向、v向以及w向的节点矢量u、v以及w。484。
482、步骤s71.3.2:用节点矢量u和参数做(m+1)*(l+1)次,对于h=0,1,…,m,g=0,1,…,l分别构造插值于点q0,h,g,…,点qn,h,g的曲线,得到相应的控制点rk,h,g。控制点rk,h,g为图28中的点r0,0,0至点r2,2,2。485。
483、步骤s71.3.3:用节点矢量v和参数做(n+1)*(l+1)次,对于k=0,1,…,n,g=0,1,…,l分别构造插值于点rk,0,g,…,点rk,m,g的曲线,得到相应的控制点sk,h,g。控制点sk,h,g为图28中的点s0,0,0至点s2,2,2。486。
484、步骤s71.3.3用节点矢量w和参数做(n+1)*(m+1)次,对于k=0,1,…,n,h=0,1,…,m分别构造插值于点sk,h,0,…,点sk,h,l的曲线,得到相应的控制点pi,j,k。控制点pk,h,g为图29中的点p0,0,0至点p2,2,2。487。
485、其中,所述点qk,h,g、所述点rk,h,g以及所述点sk,h,g中,k=0,1,…,n,h=0,1,…,m,g=0,1,…,l。所述点pi,j,k中,i=0,1,…,n,j=0,1,…,m,k=0,1,…,l。
486、本实施例二中,点pi,j,k为控制点,其包含4个坐标值,将点pi,j,k包含的4个坐标值依次记为点pi,j,k包含的第一个坐标值、点pi,j,k包含的第二个坐标值、点pi,j,k包含的第三个坐标值以及点pi,j,k包含的第四个坐标值,点pi,j,k包含的第一个坐标值为等同于所述左眼反光参数ⅰ特殊值,点pi,j,k包含的第二个坐标值为等同于所述左眼反光参数ⅱ特殊值,点pi,j,k包含的第三个坐标值为等同于所述左眼反光参数ⅲ特殊值,点pi,j,k包含的第四个坐标值为等同于所述左眼视轴线参数a测量值,在图28和图29所示的实施例中,点pi,j,k包含的第一个坐标值为点pi,j,k在三维直角坐标系wb下的x坐标值,点pi,j,k包含的第二个坐标值为点pi,j,k在三维直角坐标系wb下的y坐标值,点pi,j,k包含的第三个坐标值为点pi,j,k在平面坐标系aⅱi,j的x坐标值,点pi,j,k包含的第四个坐标值为点pi,j,k在平面坐标系i,j下的y坐标值或三维直角坐标系wb下的z坐标值。点qk,h,g、点rk,h,g以及点sk,h,g包含的坐标的值类型及形式均和点pi,j,k包含的坐标值的类型及形式相同都包含第一个坐标值、第二个坐标值、第三个坐标值以及第四个坐标值。需要注意的是点pi,j,k包含的第三个坐标值根据点sk,h,g包含的第三个坐标值确定,点sk,h,g包含的第三个坐标值根据点rk,h,g包含的第三个坐标值确定,点rk,h,g包含的第三个坐标值根据点qk,h,g包含的第三个坐标值确定,点qk,h,g包含的第三个坐标值是相应的左眼反光参数ⅲ特殊值,其对应刻度不在三维直角坐标系wb的x,y,z坐标轴上,因此实施步骤s71.3.1至步骤s71.3.4时除去将左眼反光参数ⅰ特殊值、左眼反光参数ⅱ特殊值、左眼视轴线参数a测量值作为运算对象之外,还需要将左眼反光参数ⅲ特殊值作为运算对象,点qk,h,g、点rk,h,g以及点sk,h,g包含的第四个坐标值为其在三维直角坐标系wb下的z坐标值,点sk,h,g包含的第四个坐标值还是平面坐标系aⅱi,j的y坐标值。
487、在图28所示的实施例中,当i,j,k分别取0,0,0、0,1,0、0,2,0、1,0,0、1,1,0、1,2,0、2,0,0、2,1,0、2,2,0、0,0,1、0,1,1、0,2,1、1,0,1、1,1,1、1,2,1、2,0,1、2,1,1、2,2,1、0,0,2、0,1,2、0,2,2、1,0,2、1,1,2、1,2,2、2,0,2、2,1,2以及2,2,2时,点pi,j,k分别为点p0,0,0、点p0,1,0、点p0,2,0、点p1,0,0、点p1,1,0、点p1,2,0、点p2,0,0、点p2,1,0、点p2,2,0、点p0,0,1、点p0,1,1、点p0,2,1、点p1,0,1、点p1,1,1、点p1,2,1、点p2,0,1、点p2,1,1、点p2,2,1、点p0,0,2、点p0,1,2、点p0,2,2、点p1,0,2、点p1,1,2、点p1,2,2、点p2,0,2、点p2,1,2以及点p2,2,2。当i,j分别为0,0、0,2、2,0以及2,2时,平面坐标系i,j分别为图28中的平面坐标系0,0、平面坐标系0,2、平面坐标系2,0以及平面坐标系2,2,其余的平面坐标系未在附图中显示。
488、点q0,0,0至点q2,2,2具体为点q0,0,0、点q0,1,0、点q0,2,0、点q1,0,0、点q1,1,0、点q1,2,0、点q2,0,0、点q2,1,0、点q2,2,0、点q0,0,1、点q0,1,1、点q0,2,1、点q1,0,1、点q1,1,1、点q1,2,1、点q2,0,1、点q2,1,1、点q2,2,1、点q0,0,2、点q0,1,2、点q0,2,2、点q1,0,2、点q1,1,2、点q1,2,2、点q2,0,2、点q2,1,2以及点q2,2,2。点r0,0,0至点r2,2,2具体为点r0,0,0、点r0,1,0、点r0,2,0、点r1,0,0、点r1,1,0、点r1,2,0、点r2,0,0、点r2,1,0、点r2,2,0、点r0,0,1、点r0,1,1、点r0,2,1、点r1,0,1、点r1,1,1、点r1,2,1、点r2,0,1、点r2,1,1、点r2,2,1、点r0,0,2、点r0,1,2、点r0,2,2、点r1,0,2、点r1,1,2、点r1,2,2、点r2,0,2、点r2,1,2以及点r2,2,2。点s0,0,0至点s2,2,2具体为点s0,0,0、点s0,1,0、点s0,2,0、点s1,0,0、点s1,1,0、点s1,2,0、点s2,0,0、点s2,1,0、点s2,2,0、点s0,0,1、点s0,1,1、点s0,2,1、点s1,0,1、点s1,1,1、点s1,2,1、点s2,0,1、点s2,1,1、点s2,2,1、点s0,0,2、点s0,1,2点s0,2,2、点s1,0,2、点s1,1,2、点s1,2,2、点s2,0,2、点s2,1,2以及点s2,2,2。491。
489、步骤s71.4:根据控制点确定第1多元b样条ⅰ,第1多元b样条ⅰ插值于点qk,h,g。492。
490、需要注意的是,当第1数据点a至第m*n数据点a均为唯一且确切的数据点时,第1多元b样条ⅰ具有唯一性。具体实施时,为了保证第1多元b样条ⅰ具有唯一性,实施步骤s71.3至步骤s71.4时,需要确定合理且唯一的参数化方法、节点矢量确定方法、u向次数、v向次数、w向次数、并可将第1多元b样条ⅰ设定为均匀且非有理的。若将第1多元b样条ⅰ设定为有理b的样条,基于需求设定合理的控制点权值则有望在实现眼动追踪功能时得到更高精度。493。
491、需要注意步骤s71.3至步骤s71.4中。除去所述第i+n(j-1)数据点a(αi+n(j-1),βi+n(j-1),dⅲi+n(j-1),aⅰi+n(j-1))、所述第m*n数据点a(αm*n,βm*n,dⅲm*n,aⅰm*n)、所述m*n外,数字符号n、m、l、k、h、g、、i、j、k、p、q以及r代表的意义分别和本文除所述步骤s71.3至步骤s71.4以外的部分中的符号n、m、l、k、h、g、、i、j、k、p、q以及r所代表的意义不同。494。
492、第2种左眼视轴线参数a映射关系确定方法包括:。
493、步骤s71.5.1:根据第1平面坐标至第l平面坐标、第1个至第l个第i+n(j-1)左眼反光参数ⅰ测量值、第1个至第l个第i+n(j-1)左眼反光参数ⅱ测量值、第1个至第l个第i+n(j-1)左眼反光参数ⅲ测量值以及所述第i+n(j-1)左眼视轴线参数a测量值,确定数第1数据点aⅴ至第m*n*l数据点aⅴ,具体的,设定第1平面坐标至第l平面坐标分别为(x1,y1)至(xl,yl),将x1至xl作为第1+l(i-1)+l*n(j-1)数据点aⅴ至第l+l(i-1)+l*n(j-1)数据点aⅴ的第一个自变量,将y1至yl作为第1+l(i-1)+l*n(j-1)数据点aⅴ至第l+l(i-1)+l*n(j-1)数据点aⅴ的第二个自变量,将第k个第i+n(j-1)左眼反光参数ⅰ测量值αi+n(j-1),k作为第k+l(i-1)+l*n(j-1)数据点aⅴ的第三个自变量,将第k个第i+n(j-1)左眼反光参数ⅱ测量值βi+n(j-1),k作为第k+l(i-1)+l*n(j-1)数据点aⅴ的第四个自变量,将第k个第i+n(j-1)左眼反光参数ⅲ测量值dⅲi+n(j-1),k作为第k+l(i-1)+l*n(j-1)数据点aⅴ的第五个自变量,将第i+n(j-1)左眼视轴线参数a测量值作为第1+l(i-1)+l*n(j-1)数据点aⅴ至第l+l(i-1)+l*n(j-1)数据点aⅴ的第因变量,将第k+l(i-1)+l*n(j-1)数据点aⅴ记为(xk,yk,αi+n(j-1),k,βi+n(j-1),k,dⅲi+n(j-1),k,aⅰi+n(j-1))。496。
494、步骤s71.5.2:将第k+l(i-1)+l*n(j-1)数据点aⅴ(xk,yk,αi+n(j-1),k,βi+n(j-1),k,dⅲi+n(j-1),k,aⅰi+n(j-1))映射为数据点;k1=0,1,…,ln;k2=0,1,…,lm;k3=0,1,…,nn,k4=0,1,…,nm,k5=0,1,…,m-1,ln+1等于第1平面坐标至第l平面坐标组成矩形或环形阵列的总行数,lm+1等于第1平面坐标至第l平面坐标组成矩形或环形阵列的总列数,nn+1等于第1图像采集设备至第n图像采集设备组成矩形或环形阵列的总行数,nm+1等于第1图像采集设备至第n图像采集设备组成矩形或环形阵列的总列数,m等于时间点的总数量。497。
495、步骤s71.5.3:根据坐标点,确定控制点。具体方法和步骤s71.3中,根据点qk,h,g确定控制点pi,j,k类似,本文不再赘述。498。
496、步骤s71.5.4:根据控制点控制点确定插值于点的第1多元b样条ⅱ。499。
497、需要注意的是,第1多元b样条ⅱ具有唯一性。具体实施时,为了保证第1多元b样条ⅱ具有唯一性,实施步骤s71.5时,需要确定合理且唯一的参数化方法、节点矢量确定方法、u向次数、v向次数、w向次数、并可将第1多元b样条ⅱ设定为均匀且非有理的。若将第1多元b样条ⅱ设定为有理b的样条,基于需求设定合理的控制点权值则有望在实现眼动追踪功能时得到更高精度。
498、根据第1数据点a至第m*n数据点a,确定第j左眼反光参数ⅲ映射关系的方法存在多种,任何一种根据第1数据点a至第m*n数据点a,确定第j左眼反光参数ⅲ映射关系的方法都属于统计方法,应理解,本技术实施例二主要提供一种左眼视轴线映射关系的确定方法至于采用何种统计方法,根据第1数据点a至第m*n数据点a,确定第j左眼反光参数ⅲ映射关系本文不做限定。
499、步骤s72:根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数b测量值,确定左眼视轴线参数b映射关系;或根据第1平面坐标至第l平面坐标、第1个至第l个第i+n(j-1)左眼反光参数ⅰ测量值、第1个至第l个第i+n(j-1)左眼反光参数ⅱ测量值、第1个至第l个第i+n(j-1)左眼反光参数ⅲ测量值以及所述第i+n(j-1)左眼视轴线参数b测量值,确定左眼视轴线参数b映射关系;其中,所述左眼视轴线参数b映射关系为第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值以及左眼反光参数ⅲ实际测量值,和左眼视轴线参数b输出值之间的映射关系;所述左眼视轴线参数b输出值为根据第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值以及左眼反光参数ⅲ实际测量值并根据左眼视轴线参数b映射关系计算出的数值,用于根据所述左眼映射关系组进行眼动追踪时,根据实测左眼坐标系确定实测左眼视轴线模型。左眼视轴线参数b映射关系确定方法包括:。
500、步骤s72.1:根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数b测量值,确定第i+n(j-1)数据点b。本技术实施例二中,将所述第i+n(j-1)左眼反光参数ⅰ特殊值作为第i+n(j-1)数据点b的第一个自变量,将所述第i+n(j-1)左眼反光参数ⅱ特殊值作为第i+n(j-1)数据点b的第二个自变量,将所述第i+n(j-1)左眼反光参数ⅲ特殊值作为第i+n(j-1)数据点b的第三个自变量,将所述第i+n(j-1)左眼视轴线参数b测量值作为第i+n(j-1)数据点b的因变量。当编号i+n(j-1)依次为1值m*n时,第i+n(j-1)数据点b依次为第1数据点b至第m*n数据点b。
501、符合所述情况1时,若选择所述第4种适用于情况1的第i+n(j-1)左眼反光参数ⅰ测量值确定方法确定第1左眼反光参数ⅰ测量值至第m*n左眼反光参数ⅰ测量值,并选择所述第4种适用于情况1的第i+n(j-1)左眼反光参数ⅱ测量值确定方法确定第1左眼反光参数ⅱ测量值至第m*n左眼反光参数ⅱ测量值,并选择所述第1种第i+n(j-1)左眼反光参数ⅲ测量值确定方法确定第1左眼反光参数ⅲ测量值至第m*n左眼反光参数ⅲ测量值,并选择所述第1种左眼视轴线参数测量值确定方法确定第1左眼视轴线参数b测量值至第m*n左眼视轴线参数b测量值,则将所述fⅰ,i+n(j-1)(x,y)=αi+n(j-1),i+n(j-1)=1,…,m*n中的αi+n(j-1)值作为第i+n(j-1)数据点b的第一个自变量,并将所述fⅱ,i+n(j-1)(x,y)=βi+n(j-1),i+n(j-1)=1,…,m*n中的βi+n(j-1)值作为第i+n(j-1)数据点b的第二个自变量,并将所述fⅲ,i+n(j-1)(x,y)=dⅲi+n(j-1),i+n(j-1)=1,…,m*n中的dⅲi+n(j-1)值作为第i+n(j-1)数据点b的第三个自变量,并将所述bⅰi+n(j-1)作为第i+n(j-1)左眼视轴线参数b测量值的因变量,并将第i+n(j-1)数据点b记为(αi+n(j-1),βi+n(j-1),dⅲi+n(j-1),bⅰi+n(j-1)),i+n(j-1)=1,…,m*n。
502、步骤s72.2:根据第1数据点b至第m*n数据点b,确定左眼视轴线参数b映射关系。本技术实施例二中,如果第i+n(j-1)数据点b为(αi+n(j-1),βi+n(j-1),dⅲi+n(j-1),bⅰi+n(j-1)),i+n(j-1)=1,…,m*n,则所述左眼视轴线参数b映射关系记为fb(x,y,α,β,dⅲ)=bⅰ,其中的x值、y值、α值、β值、dⅲ值以及bⅰ值分别为第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值、左眼反光参数ⅲ实际测量值以及左眼视轴线参数b输出值。所述左眼视轴线参数b映射关系用于基于第1数据点b至第m*n数据点b,根据实施眼动追踪功能时测量得到的第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值以及左眼反光参数ⅲ实际测量值估算出左眼视轴线参数b输出值。至于根据第1数据点b至第m*n数据点b,确定左眼视轴线参数b映射关系的方法可参照,步骤s71.2中,根据第1数据点a至第m*n数据点a,确定左眼视轴线参数a映射关系的方法,本文不再赘述。
503、本步骤s72中,根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数b测量值,确定左眼视轴线参数b映射关系的详细实施方式可参照步骤s71中的第1种左眼视轴线参数a映射关系确定方法或第2种左眼视轴线参数a映射关系确定方法,本文不再赘述,至于确定左眼视轴线参数b映射关系的详细实施方式,仅需将步骤s71中的所述第i+n(j-1)左眼视轴线参数a测量值换做所述第i+n(j-1)左眼视轴线参数b测量值,并按照步骤s71中,根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数a测量值,确定左眼视轴线参数a映射关系的方法与步骤,根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数b测量值,确定左眼视轴线参数b映射关系。
504、步骤s73:根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数c测量值,确定左眼视轴线参数c映射关系;或根据第1平面坐标至第l平面坐标、第1个至第l个第i+n(j-1)左眼反光参数ⅰ测量值、第1个至第l个第i+n(j-1)左眼反光参数ⅱ测量值、第1个至第l个第i+n(j-1)左眼反光参数ⅲ测量值以及所述第i+n(j-1)左眼视轴线参数c测量值,确定左眼视轴线参数c映射关系;其中,所述左眼视轴线参数c映射关系为第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值以及左眼反光参数ⅲ实际测量值,和左眼视轴线参数c输出值之间的映射关系;所述左眼视轴线参数c输出值为根据第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值以及左眼反光参数ⅲ实际测量值并根据左眼视轴线参数c映射关系计算出的数值,用于根据所述左眼映射关系组进行眼动追踪时,根据实测左眼坐标系确定实测左眼视轴线模型。左眼视轴线参数c映射关系确定方法包括:。
505、步骤s73.1:根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数c测量值,确定第i+n(j-1)数据点c。本技术实施例二中,将所述第i+n(j-1)左眼反光参数ⅰ特殊值作为第i+n(j-1)数据点c的第一个自变量,将所述第i+n(j-1)左眼反光参数ⅱ特殊值作为第i+n(j-1)数据点c的第二个自变量,将所述第i+n(j-1)左眼反光参数ⅲ特殊值作为第i+n(j-1)数据点c的第三个自变量,将所述第i+n(j-1)左眼视轴线参数c测量值作为第i+n(j-1)数据点c的因变量。当编号i+n(j-1)依次为1值m*n时,第i+n(j-1)数据点c依次为第1数据点c至第m*n数据点c。
506、符合所述情况1时,若选择所述第4种适用于情况1的第i+n(j-1)左眼反光参数ⅰ测量值确定方法确定第1左眼反光参数ⅰ测量值至第m*n左眼反光参数ⅰ测量值,并选择所述第4种适用于情况1的第i+n(j-1)左眼反光参数ⅱ测量值确定方法确定第1左眼反光参数ⅱ测量值至第m*n左眼反光参数ⅱ测量值,并选择所述第1种第i+n(j-1)左眼反光参数ⅲ测量值确定方法确定第1左眼反光参数ⅲ测量值至第m*n左眼反光参数ⅲ测量值,并选择所述第1种左眼视轴线参数测量值确定方法确定第1左眼视轴线参数c测量值至第m*n左眼视轴线参数c测量值,则将所述fⅰ,i+n(j-1)(x,y)=αi+n(j-1),i+n(j-1)=1,…,m*n中的αi+n(j-1)值作为第i+n(j-1)数据点c的第一个自变量,并将所述fⅱ,i+n(j-1)(x,y)=βi+n(j-1),i+n(j-1)=1,…,m*n中的βi+n(j-1)值作为第i+n(j-1)数据点c的第二个自变量,并将所述fⅲ,i+n(j-1)(x,y)=dⅲi+n(j-1),i+n(j-1)=1,…,m*n中的dⅲi+n(j-1)值作为第i+n(j-1)数据点c的第三个自变量,并将所述cⅰi+n(j-1)作为第i+n(j-1)左眼视轴线参数c测量值的因变量,并将第i+n(j-1)数据点c记为(αi+n(j-1),βi+n(j-1),dⅲi+n(j-1),cⅰi+n(j-1)),i+n(j-1)=1,…,m*n。
507、步骤s73.2:根据第1数据点c至第m*n数据点c,确定左眼视轴线参数c映射关系。本技术实施例二中,如果第i+n(j-1)数据点c为(αi+n(j-1),βi+n(j-1),dⅲi+n(j-1),cⅰi+n(j-1)),i+n(j-1)=1,…,m*n,则所述左眼视轴线参数c映射关系记为fc(x,y,α,β,dⅲ)=cⅰ,其中的x值、y值、α值、β值、dⅲ值以及cⅰ值分别为第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值、左眼反光参数ⅲ实际测量值以及左眼视轴线参数c输出值。所述左眼视轴线参数c映射关系用于基于第1数据点c至第m*n数据点c,根据实施眼动追踪功能时测量得到的第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值以及左眼反光参数ⅲ实际测量值估算出左眼视轴线参数c输出值。
508、本步骤s73中,根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数c测量值,确定左眼视轴线参数c映射关系的详细实施方式可参照步骤s71中的第1种左眼视轴线参数a映射关系确定方法或第2种左眼视轴线参数a映射关系确定方法,本文不再赘述,至于确定左眼视轴线参数c映射关系的详细实施方式,仅需将步骤s71中的所述第i+n(j-1)左眼视轴线参数a测量值换做所述第i+n(j-1)左眼视轴线参数c测量值,并按照步骤s71中,根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数a测量值,确定左眼视轴线参数a映射关系的方法与步骤,根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数c测量值,确定左眼视轴线参数c映射关系。
509、步骤s74:根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数d测量值,确定左眼视轴线参数d映射关系;或根据第1平面坐标至第l平面坐标、第1个至第l个第i+n(j-1)左眼反光参数ⅰ测量值、第1个至第l个第i+n(j-1)左眼反光参数ⅱ测量值、第1个至第l个第i+n(j-1)左眼反光参数ⅲ测量值以及所述第i+n(j-1)左眼视轴线参数d测量值,确定左眼视轴线参数d映射关系;其中,所述左眼视轴线参数d映射关系为第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值以及左眼反光参数ⅲ实际测量值,和左眼视轴线参数d输出值之间的映射关系;所述左眼视轴线参数d输出值为根据第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值以及左眼反光参数ⅲ实际测量值并根据左眼视轴线参数d映射关系计算出的数值,用于根据所述左眼映射关系组进行眼动追踪时,根据实测左眼坐标系确定实测左眼视轴线模型。左眼视轴线参数d映射关系确定方法包括:。
510、步骤s74.1:根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数d测量值,确定第i+n(j-1)数据点d。本技术实施例二中,将所述第i+n(j-1)左眼反光参数ⅰ特殊值作为第i+n(j-1)数据点d的第一个自变量,将所述第i+n(j-1)左眼反光参数ⅱ特殊值作为第i+n(j-1)数据点d的第二个自变量,将所述第i+n(j-1)左眼反光参数ⅲ特殊值作为第i+n(j-1)数据点d的第三个自变量,将所述第i+n(j-1)左眼视轴线参数d测量值作为第i+n(j-1)数据点d的因变量。当编号i+n(j-1)依次为1值m*n时,第i+n(j-1)数据点d依次为第1数据点d至第m*n数据点d。
511、符合所述情况1时,若选择所述第4种适用于情况1的第i+n(j-1)左眼反光参数ⅰ测量值确定方法确定第1左眼反光参数ⅰ测量值至第m*n左眼反光参数ⅰ测量值,并选择所述第4种适用于情况1的第i+n(j-1)左眼反光参数ⅱ测量值确定方法确定第1左眼反光参数ⅱ测量值至第m*n左眼反光参数ⅱ测量值,并选择所述第1种第i+n(j-1)左眼反光参数ⅲ测量值确定方法确定第1左眼反光参数ⅲ测量值至第m*n左眼反光参数ⅲ测量值,并选择所述第1种左眼视轴线参数测量值确定方法确定第1左眼视轴线参数d测量值至第m*n左眼视轴线参数d测量值,则将所述fⅰ,i+n(j-1)(x,y)=αi+n(j-1),i+n(j-1)=1,…,m*n中的αi+n(j-1)值作为第i+n(j-1)数据点d的第一个自变量,并将所述fⅱ,i+n(j-1)(x,y)=βi+n(j-1),i+n(j-1)=1,…,m*n中的βi+n(j-1)值作为第i+n(j-1)数据点d的第二个自变量,并将所述fⅲ,i+n(j-1)(x,y)=dⅲi+n(j-1),i+n(j-1)=1,…,m*n中的dⅲi+n(j-1)值作为第i+n(j-1)数据点d的第三个自变量,并将所述dⅰi+n(j-1)作为第i+n(j-1)左眼视轴线参数d测量值的因变量,并将第i+n(j-1)数据点d记为(αi+n(j-1),βi+n(j-1),dⅲi+n(j-1),dⅰi+n(j-1)),i+n(j-1)=1,…,m*n。
512、步骤s74.2:根据第1数据点d至第m*n数据点d,确定左眼视轴线参数d映射关系。本技术实施例二中,如果第i+n(j-1)数据点d为(αi+n(j-1),βi+n(j-1),dⅲi+n(j-1),dⅰi+n(j-1)),i+n(j-1)=1,…,m*n,则所述左眼视轴线参数d映射关系记为fd(x,y,α,β,dⅲ)=dⅰ,其中的x值、y值、α值、β值、dⅲ值以及dⅰ值分别为第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值、左眼反光参数ⅲ实际测量值以及左眼视轴线参数d输出值。所述左眼视轴线参数d映射关系用于基于第1数据点d至第m*n数据点d,根据实施眼动追踪功能时测量得到的第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值以及左眼反光参数ⅲ实际测量值估算出左眼视轴线参数d输出值。
513、本步骤s74中,根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数d测量值,确定左眼视轴线参数d映射关系的详细实施方式可参照步骤s71中的第1种左眼视轴线参数a映射关系确定方法或第2种左眼视轴线参数a映射关系确定方法,本文不再赘述,至于确定左眼视轴线参数d映射关系的详细实施方式,仅需将步骤s71中的所述第i+n(j-1)左眼视轴线参数a测量值换做所述第i+n(j-1)左眼视轴线参数d测量值,并按照步骤s71中,根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数a测量值,确定左眼视轴线参数a映射关系的方法与步骤,根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数d测量值,确定左眼视轴线参数d映射关系。
514、步骤s75:根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数e测量值,确定左眼视轴线参数e映射关系;或根据第1平面坐标至第l平面坐标、第1个至第l个第i+n(j-1)左眼反光参数ⅰ测量值、第1个至第l个第i+n(j-1)左眼反光参数ⅱ测量值、第1个至第l个第i+n(j-1)左眼反光参数ⅲ测量值以及所述第i+n(j-1)左眼视轴线参数e测量值,确定左眼视轴线参数e映射关系;其中,所述左眼视轴线参数e映射关系为第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值以及左眼反光参数ⅲ实际测量值,和左眼视轴线参数e输出值之间的映射关系;所述左眼视轴线参数e输出值为根据第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值以及左眼反光参数ⅲ实际测量值并根据左眼视轴线参数e映射关系计算出的数值,用于根据所述左眼映射关系组进行眼动追踪时,根据实测左眼坐标系确定实测左眼视轴线模型。左眼视轴线参数e映射关系确定方法包括:。
515、步骤s75.1:根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数e测量值,确定第i+n(j-1)数据点e。本技术实施例二中,将所述第i+n(j-1)左眼反光参数ⅰ特殊值作为第i+n(j-1)数据点e的第一个自变量,将所述第i+n(j-1)左眼反光参数ⅱ特殊值作为第i+n(j-1)数据点e的第二个自变量,将所述第i+n(j-1)左眼反光参数ⅲ特殊值作为第i+n(j-1)数据点e的第三个自变量,将所述第i+n(j-1)左眼视轴线参数e测量值作为第i+n(j-1)数据点e的因变量。当编号i+n(j-1)依次为1值m*n时,第i+n(j-1)数据点e依次为第1数据点e至第m*n数据点e。
516、如果选择所述第1种左眼视轴线参数测量值确定方法则不存在第i+n(j-1)左眼视轴线参数e测量值,且无需实施步骤s75,如果选择所述第2种左眼视轴线参数测量值确定方法,则存在第1左眼视轴线参数e测量值值第m*n左眼视轴线参数e测量值,且需实施步骤s75。
517、符合所述情况1时,若选择所述第4种适用于情况1的第i+n(j-1)左眼反光参数ⅰ测量值确定方法确定第1左眼反光参数ⅰ测量值至第m*n左眼反光参数ⅰ测量值,并选择所述第4种适用于情况1的第i+n(j-1)左眼反光参数ⅱ测量值确定方法确定第1左眼反光参数ⅱ测量值至第m*n左眼反光参数ⅱ测量值,并选择所述第1种第i+n(j-1)左眼反光参数ⅲ测量值确定方法确定第1左眼反光参数ⅲ测量值至第m*n左眼反光参数ⅲ测量值,并选择所述第2种左眼视轴线参数测量值确定方法确定第1左眼视轴线参数e测量值至第m*n左眼视轴线参数e测量值,则将所述fⅰ,i+n(j-1)(x,y)=αi+n(j-1),i+n(j-1)=1,…,m*n中的αi+n(j-1)值作为第i+n(j-1)数据点e的第一个自变量,并将所述fⅱ,i+n(j-1)(x,y)=βi+n(j-1),i+n(j-1)=1,…,m*n中的βi+n(j-1)值作为第i+n(j-1)数据点e的第二个自变量,并将所述fⅲ,i+n(j-1)(x,y)=dⅲi+n(j-1),i+n(j-1)=1,…,m*n中的dⅲi+n(j-1)值作为第i+n(j-1)数据点e的第三个自变量,并将所述eⅰi+n(j-1)作为第i+n(j-1)左眼视轴线参数e测量值的因变量,并将第i+n(j-1)数据点e记为(αi+n(j-1),βi+n(j-1),dⅲi+n(j-1),eⅰi+n(j-1)),i+n(j-1)=1,…,m*n。
518、步骤s75.2:根据第1数据点e至第m*n数据点e,确定左眼视轴线参数e映射关系。本技术实施例二中,如果第i+n(j-1)数据点e为(αi+n(j-1),βi+n(j-1),dⅲi+n(j-1),eⅰi+n(j-1)),i+n(j-1)=1,…,m*n,则所述左眼视轴线参数e映射关系记为fe(x,y,α,β,dⅲ)=eⅰ,其中的x值、y值、α值、β值、dⅲ值以及eⅰ值分别为第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值、左眼反光参数ⅲ实际测量值以及左眼视轴线参数e输出值。所述左眼视轴线参数e映射关系用于基于第1数据点e至第m*n数据点e,根据实施眼动追踪功能时测量得到的第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值以及左眼反光参数ⅲ实际测量值估算出左眼视轴线参数e输出值。n400。
519、本步骤s75中,根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数e测量值,确定左眼视轴线参数e映射关系的详细实施方式可参照步骤s71中的第1种左眼视轴线参数a映射关系确定方法或第2种左眼视轴线参数a映射关系确定方法,本文不再赘述,至于确定左眼视轴线参数e映射关系的详细实施方式,仅需将步骤s71中的所述第i+n(j-1)左眼视轴线参数a测量值换做所述第i+n(j-1)左眼视轴线参数e测量值,并按照步骤s71中,根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数a测量值,确定左眼视轴线参数a映射关系的方法与步骤,根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数e测量值,确定左眼视轴线参数e映射关系。
520、步骤s76:根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数f测量值,确定左眼视轴线参数f映射关系;其中,所述左眼视轴线参数f映射关系为第i+n(j-1)点f坐标第一实际测量值、第i+n(j-1)点f坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值以及左眼反光参数ⅲ实际测量值,和左眼视轴线参数f输出值之间的映射关系。所述左眼视轴线参数f输出值为根据第i+n(j-1)点f坐标第一实际测量值、第i+n(j-1)点f坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值以及左眼反光参数ⅲ实际测量值并根据左眼视轴线参数f映射关系计算出的数值,用于根据所述左眼映射关系组进行眼动追踪时,根据实测左眼坐标系确定实测左眼视轴线模型。左眼视轴线参数f映射关系确定方法包括:。
521、步骤s76.1:根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数f测量值,确定第i+n(j-1)数据点f。本技术实施例二中,将所述第i+n(j-1)左眼反光参数ⅰ特殊值作为第i+n(j-1)数据点f的第一个自变量,将所述第i+n(j-1)左眼反光参数ⅱ特殊值作为第i+n(j-1)数据点f的第二个自变量,将所述第i+n(j-1)左眼反光参数ⅲ特殊值作为第i+n(j-1)数据点f的第三个自变量,将所述第i+n(j-1)左眼视轴线参数f测量值作为第i+n(j-1)数据点f的因变量。当编号i+n(j-1)依次为1值m*n时,第i+n(j-1)数据点f依次为第1数据点f至第m*n数据点f。
522、如果选择所述第1种左眼视轴线参数测量值确定方法则不存在第i+n(j-1)左眼视轴线参数f测量值,且无需实施步骤s76,如果选择所述第2种左眼视轴线参数测量值确定方法,则存在第1左眼视轴线参数f测量值值第m*n左眼视轴线参数f测量值,且需实施步骤s76。
523、符合所述情况1时,若选择所述第4种适用于情况1的第i+n(j-1)左眼反光参数ⅰ测量值确定方法确定第1左眼反光参数ⅰ测量值至第m*n左眼反光参数ⅰ测量值,并选择所述第4种适用于情况1的第i+n(j-1)左眼反光参数ⅱ测量值确定方法确定第1左眼反光参数ⅱ测量值至第m*n左眼反光参数ⅱ测量值,并选择所述第1种第i+n(j-1)左眼反光参数ⅲ测量值确定方法确定第1左眼反光参数ⅲ测量值至第m*n左眼反光参数ⅲ测量值,并选择所述第2种左眼视轴线参数测量值确定方法确定第1左眼视轴线参数f测量值至第m*n左眼视轴线参数f测量值,则将所述fⅰ,i+n(j-1)(x,y)=αi+n(j-1),i+n(j-1)=1,…,m*n中的αi+n(j-1)值作为第i+n(j-1)数据点f的第一个自变量,并将所述fⅱ,i+n(j-1)(x,y)=βi+n(j-1),i+n(j-1)=1,…,m*n中的βi+n(j-1)值作为第i+n(j-1)数据点f的第二个自变量,并将所述fⅲ,i+n(j-1)(x,y)=dⅲi+n(j-1),i+n(j-1)=1,…,m*n中的dⅲi+n(j-1)值作为第i+n(j-1)数据点f的第三个自变量,并将所述fⅰi+n(j-1)作为第i+n(j-1)左眼视轴线参数f测量值的因变量,并将第i+n(j-1)数据点f记为(αi+n(j-1),βi+n(j-1),dⅲi+n(j-1),fⅰi+n(j-1)),i+n(j-1)=1,…,m*n。
524、步骤s76.2:根据第1数据点f至第m*n数据点f,确定左眼视轴线参数f映射关系。本技术实施例二中,如果第i+n(j-1)数据点f为(αi+n(j-1),βi+n(j-1),dⅲi+n(j-1),fⅰi+n(j-1)),i+n(j-1)=1,…,m*n,则所述左眼视轴线参数f映射关系记为ff(x,y,α,β,dⅲ)=fⅰ,其中的x值、y值、α值、β值、dⅲ值以及fⅰ值分别为第i+n(j-1)点f坐标第一实际测量值、第i+n(j-1)点f坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值、左眼反光参数ⅲ实际测量值以及左眼视轴线参数f输出值。所述左眼视轴线参数f映射关系用于基于第1数据点f至第m*n数据点f,根据实施眼动追踪功能时测量得到的第i+n(j-1)点f坐标第一实际测量值、第i+n(j-1)点f坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值以及左眼反光参数ⅲ实际测量值估算出左眼视轴线参数f输出值。
525、本步骤s76中,根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数f测量值,确定左眼视轴线参数f映射关系的详细实施方式可参照步骤s71中的第1种左眼视轴线参数a映射关系确定方法或第2种左眼视轴线参数a映射关系确定方法,本文不再赘述,至于确定左眼视轴线参数f映射关系的详细实施方式,仅需将步骤s71中的所述第i+n(j-1)左眼视轴线参数a测量值换做所述第i+n(j-1)左眼视轴线参数f测量值,并按照步骤s71中,根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数a测量值,确定左眼视轴线参数a映射关系的方法与步骤,根据所述第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值以及所述第i+n(j-1)左眼视轴线参数f测量值,确定左眼视轴线参数f映射关系。
526、所述左眼视轴线参数a映射关系、所述左眼视轴线参数b映射关系、所述左眼视轴线参数c映射关系、所述左眼视轴线参数d映射关系、所述左眼视轴线参数e映射关系以及所述左眼视轴线参数f映射关系组成的整体记为左眼映射关系组。如果不包括第i+n(j-1)左眼视轴线参数e测量值以及第i+n(j-1)左眼视轴线参数f测量值;则所述左眼映射关系组不包括所述左眼视轴线参数e映射关系和所述左眼视轴线参数f映射关系。
527、161616如图30所示,图30为本技术实施例二提供的一种右眼映射关系组确定方法的示意图,该方法包括:。
528、步骤s81:根据所述第i+n(j-1)右眼反光参数ⅰ特殊值、所述第i+n(j-1)右眼反光参数ⅱ特殊值、所述第i+n(j-1)右眼反光参数ⅲ特殊值以及所述第i+n(j-1)右眼视轴线参数a测量值,确定右眼视轴线参数a映射关系;或根据第1平面坐标至第l平面坐标、第1个至第l个第i+n(j-1)右眼反光参数ⅰ测量值、第1个至第l个第i+n(j-1)右眼反光参数ⅱ测量值、第1个至第l个第i+n(j-1)右眼反光参数ⅲ测量值以及所述第i+n(j-1)右眼视轴线参数a测量值,确定右眼视轴线参数a映射关系;其中,所述右眼视轴线参数a映射关系为第i+n(j-1)点f坐标第一实际测量值、第i+n(j-1)点f坐标第二实际测量值、右眼反光参数ⅰ实际测量值、右眼反光参数ⅱ实际测量值以及右眼反光参数ⅲ实际测量值,和右眼视轴线参数a输出值之间的映射关系;所述右眼视轴线参数a输出值为根据第i+n(j-1)点f坐标第一实际测量值、第i+n(j-1)点f坐标第二实际测量值、右眼反光参数ⅰ实际测量值、右眼反光参数ⅱ实际测量值以及右眼反光参数ⅲ实际测量值并根据右眼视轴线参数a映射关系计算出的数值,用于根据所述右眼映射关系组进行眼动追踪时,根据实测右眼坐标系确定实测右眼视轴线模型。
529、第i+n(j-1)点f坐标第一实际测量值和所述第i+n(j-1)点e坐标第一实际测量值类似,第i+n(j-1)点f坐标第二实际测量值和所述第i+n(j-1)点e坐标第二实际测量值类似,所述第i+n(j-1)点f坐标第一实际测量值和所述第i+n(j-1)点f坐标第二实际测量值分别为点fi+n(j-1)模型在所述第i+n(j-1)左眼二维坐标系下的坐标值。在本技术实施例中,第i+n(j-1)点e坐标第一实际测量值设定为点ei+n(j-1)模型在所述第i+n(j-1)左眼二维坐标系下的x坐标值,第i+n(j-1)点e坐标第二实际测量值设定为点ei+n(j-1)模型在所述第i+n(j-1)左眼二维坐标系下的y坐标值。
530、当满足所述情况1时,所述右眼反光参数ⅰ实际测量值为用于描述实测右眼光路ⅲ模型所在直线和实测右眼坐标系之间的位置关系的参数值之一,所述右眼反光参数ⅱ实际测量值为用于描述实测右眼光路ⅲ模型所在直线和实测右眼坐标系之间的位置关系的参数值之一,所述右眼反光参数ⅲ实际测量值为用于描述图像采集设备ⅴ的光线汇集区域和用户右眼眼球角膜上的点之间位置关系的参数。当满足所述情况2时,所述右眼反光参数ⅰ实际测量值为用于描述实测右眼光路ⅱ模型所在直线和实测右眼坐标系之间的位置关系的参数值之一,所述右眼反光参数ⅱ实际测量值为用于描述实测右眼光路ⅱ模型所在直线和实测右眼坐标系之间的位置关系的参数值之一,所述右眼反光参数ⅲ实际测量值为用于描述图像采集设备ⅴ的光线汇集区域和用户右眼眼球角膜上的点之间位置关系的参数。当满足所述情况3时,所述右眼反光参数ⅰ实际测量值为用于描述实测右眼光路ⅰ模型所在直线和实测右眼坐标系之间的位置关系的参数值之一,所述右眼反光参数ⅱ实际测量值为用于描述实测右眼光路ⅰ模型所在直线和实测右眼坐标系之间的位置关系的参数值之一,所述右眼反光参数ⅲ实际测量值为用于描述图像采集设备ⅴ的光线汇集区域和用户右眼眼球角膜上的点之间位置关系的参数。
531、右眼光路ⅰ模型为根据所述右眼映射关系组进行眼动追踪时,对于所述第一右眼眼球特征漫反射的光线中射进图像采集设备ⅴ并被接收的光线从被第一右眼眼球特征漫反射并被角膜折射后开始直至被图像采集设备ⅴ接收为止在空间中走过路径的建模。右眼光路ⅱ模型为根据所述右眼映射关系组进行眼动追踪时,对于所述第二右眼眼球特征漫反射的光线中射进图像采集设备ⅴ并被接收的光线从被第二右眼眼球特征漫反射并被角膜折射后开始直至被图像采集设备ⅴ接收为止在空间中走过路径的建模。右眼光路ⅲ模型为根据所述右眼映射关系组进行眼动追踪时,对于某一点f发出的光线中能够被用户右眼眼球角膜表面镜面反射进图像采集设备ⅴ并被接收的光线从被用户右眼眼球角膜表面镜面反射出去开始直至被图像采集设备ⅴ接收为止在空间中走过路径的建模。所述图像采集设备ⅴ为根据所述右眼映射关系组进行眼动追踪时所用的图像采集设备。所述某一点f为能够反射光线或能够自发光的点,该点和图像采集设备ⅴ之间的位置关系已知,所述某一点f可与所述某一点e重合,也可不与所述某一点e重合。当满足所述情况1时,所述实测右眼坐标系为根据所述实测右眼光路ⅰ模型、所述实测右眼光路ⅱ模型以及图像采集设备ⅴ模型或实测角膜模型确定的坐标系,当满足所述情况2时,所述实测右眼坐标系为根据所述实测右眼光路ⅰ模型、所述实测右眼光路ⅲ模型以及图像采集设备ⅴ模型或实测角膜模型确定的坐标系,当满足所述情况3时,所述实测右眼坐标系为根据所述实测右眼光路ⅲ模型、所述实测右眼光路ⅱ模型以及图像采集设备ⅴ模型或实测角膜模型确定的坐标系。所述实测右眼视轴线模型为根据所述右眼映射关系组进行眼动追踪时对用户右眼视轴线的建模,用于确定用户目光的落点。所述图像采集设备ⅴ模型为对图像采集设备ⅴ的建模,用于确定所述实测右眼光路ⅰ模型、实测右眼光路ⅱ模型、实测右眼光路ⅲ模型。
532、步骤s82:根据所述第i+n(j-1)右眼反光参数ⅰ特殊值、所述第i+n(j-1)右眼反光参数ⅱ特殊值、所述第i+n(j-1)右眼反光参数ⅲ特殊值以及所述第i+n(j-1)右眼视轴线参数b测量值,确定右眼视轴线参数b映射关系;或根据第1平面坐标至第l平面坐标、第1个至第l个第i+n(j-1)右眼反光参数ⅰ测量值、第1个至第l个第i+n(j-1)右眼反光参数ⅱ测量值、第1个至第l个第i+n(j-1)右眼反光参数ⅲ测量值以及所述第i+n(j-1)右眼视轴线参数b测量值,确定右眼视轴线参数b映射关系;其中,所述右眼视轴线参数b映射关系为第i+n(j-1)点f坐标第一实际测量值、第i+n(j-1)点f坐标第二实际测量值、右眼反光参数ⅰ实际测量值、右眼反光参数ⅱ实际测量值以及右眼反光参数ⅲ实际测量值,和右眼视轴线参数b输出值之间的映射关系;所述右眼视轴线参数b输出值为根据第i+n(j-1)点f坐标第一实际测量值、第i+n(j-1)点f坐标第二实际测量值、右眼反光参数ⅰ实际测量值、右眼反光参数ⅱ实际测量值以及右眼反光参数ⅲ实际测量值并根据右眼视轴线参数b映射关系计算出的数值,用于根据所述右眼映射关系组进行眼动追踪时,根据实测右眼坐标系确定实测右眼视轴线模型。
533、步骤s83:根据所述第i+n(j-1)右眼反光参数ⅰ特殊值、所述第i+n(j-1)右眼反光参数ⅱ特殊值、所述第i+n(j-1)右眼反光参数ⅲ特殊值以及所述第i+n(j-1)右眼视轴线参数c测量值,确定右眼视轴线参数c映射关系;或根据第1平面坐标至第l平面坐标、第1个至第l个第i+n(j-1)右眼反光参数ⅰ测量值、第1个至第l个第i+n(j-1)右眼反光参数ⅱ测量值、第1个至第l个第i+n(j-1)右眼反光参数ⅲ测量值以及所述第i+n(j-1)右眼视轴线参数c测量值,确定右眼视轴线参数c映射关系;其中,所述右眼视轴线参数c映射关系为第i+n(j-1)点f坐标第一实际测量值、第i+n(j-1)点f坐标第二实际测量值、右眼反光参数ⅰ实际测量值、右眼反光参数ⅱ实际测量值以及右眼反光参数ⅲ实际测量值,和右眼视轴线参数c输出值之间的映射关系;所述右眼视轴线参数c输出值为根据第i+n(j-1)点f坐标第一实际测量值、第i+n(j-1)点f坐标第二实际测量值、右眼反光参数ⅰ实际测量值、右眼反光参数ⅱ实际测量值以及右眼反光参数ⅲ实际测量值并根据右眼视轴线参数c映射关系计算出的数值,用于根据所述右眼映射关系组进行眼动追踪时,根据实测右眼坐标系确定实测右眼视轴线模型。
534、步骤s84:根据所述第i+n(j-1)右眼反光参数ⅰ特殊值、所述第i+n(j-1)右眼反光参数ⅱ特殊值、所述第i+n(j-1)右眼反光参数ⅲ特殊值以及所述第i+n(j-1)右眼视轴线参数d测量值,确定右眼视轴线参数d映射关系;或根据第1平面坐标至第l平面坐标、第1个至第l个第i+n(j-1)右眼反光参数ⅰ测量值、第1个至第l个第i+n(j-1)右眼反光参数ⅱ测量值、第1个至第l个第i+n(j-1)右眼反光参数ⅲ测量值以及所述第i+n(j-1)右眼视轴线参数d测量值,确定右眼视轴线参数d映射关系;其中,所述右眼视轴线参数d映射关系为第i+n(j-1)点f坐标第一实际测量值、第i+n(j-1)点f坐标第二实际测量值、右眼反光参数ⅰ实际测量值、右眼反光参数ⅱ实际测量值以及右眼反光参数ⅲ实际测量值,和右眼视轴线参数d输出值之间的映射关系;所述右眼视轴线参数d输出值为根据第i+n(j-1)点f坐标第一实际测量值、第i+n(j-1)点f坐标第二实际测量值、右眼反光参数ⅰ实际测量值、右眼反光参数ⅱ实际测量值以及右眼反光参数ⅲ实际测量值并根据右眼视轴线参数d映射关系计算出的数值,用于根据所述右眼映射关系组进行眼动追踪时,根据实测右眼坐标系确定实测右眼视轴线模型。
535、步骤s85:根据所述第i+n(j-1)右眼反光参数ⅰ特殊值、所述第i+n(j-1)右眼反光参数ⅱ特殊值、所述第i+n(j-1)右眼反光参数ⅲ特殊值以及所述第i+n(j-1)右眼视轴线参数e测量值,确定右眼视轴线参数e映射关系;或根据第1平面坐标至第l平面坐标、第1个至第l个第i+n(j-1)右眼反光参数ⅰ测量值、第1个至第l个第i+n(j-1)右眼反光参数ⅱ测量值、第1个至第l个第i+n(j-1)右眼反光参数ⅲ测量值以及所述第i+n(j-1)右眼视轴线参数e测量值,确定右眼视轴线参数e映射关系;其中,所述右眼视轴线参数e映射关系为第i+n(j-1)点f坐标第一实际测量值、第i+n(j-1)点f坐标第二实际测量值、右眼反光参数ⅰ实际测量值、右眼反光参数ⅱ实际测量值以及右眼反光参数ⅲ实际测量值,和右眼视轴线参数e输出值之间的映射关系;所述右眼视轴线参数e输出值为根据第i+n(j-1)点f坐标第一实际测量值、第i+n(j-1)点f坐标第二实际测量值、右眼反光参数ⅰ实际测量值、右眼反光参数ⅱ实际测量值以及右眼反光参数ⅲ实际测量值并根据右眼视轴线参数e映射关系计算出的数值,用于根据所述右眼映射关系组进行眼动追踪时,根据实测右眼坐标系确定实测右眼视轴线模型。
536、步骤s86:根据所述第i+n(j-1)右眼反光参数ⅰ特殊值、所述第i+n(j-1)右眼反光参数ⅱ特殊值、所述第i+n(j-1)右眼反光参数ⅲ特殊值以及所述第i+n(j-1)右眼视轴线参数f测量值,确定右眼视轴线参数f映射关系;或根据第1平面坐标至第l平面坐标、第1个至第l个第i+n(j-1)右眼反光参数ⅰ测量值、第1个至第l个第i+n(j-1)右眼反光参数ⅱ测量值、第1个至第l个第i+n(j-1)右眼反光参数ⅲ测量值以及所述第i+n(j-1)右眼视轴线参数f测量值,确定右眼视轴线参数f映射关系;其中,所述右眼视轴线参数f映射关系为第i+n(j-1)点f坐标第一实际测量值、第i+n(j-1)点f坐标第二实际测量值、右眼反光参数ⅰ实际测量值、右眼反光参数ⅱ实际测量值以及右眼反光参数ⅲ实际测量值,和右眼视轴线参数f输出值之间的映射关系;所述右眼视轴线参数f输出值为根据第i+n(j-1)点f坐标第一实际测量值、第i+n(j-1)点f坐标第二实际测量值、右眼反光参数ⅰ实际测量值、右眼反光参数ⅱ实际测量值以及右眼反光参数ⅲ实际测量值并根据右眼视轴线参数f映射关系计算出的数值,用于根据所述右眼映射关系组进行眼动追踪时,根据实测右眼坐标系确定实测右眼视轴线模型。
537、所述右眼视轴线参数a映射关系、所述右眼视轴线参数b映射关系、所述右眼视轴线参数c映射关系、所述右眼视轴线参数d映射关系、所述右眼视轴线参数e映射关系以及所述右眼视轴线参数f映射关系组成的整体记为右眼映射关系组。如果不包括第i+n(j-1)右眼视轴线参数e测量值以及第i+n(j-1)右眼视轴线参数f测量值;则所述右眼映射关系组不包括所述右眼视轴线参数e映射关系和所述右眼视轴线参数f映射关系。
538、因为第i+n(j-1)左眼反光参数ⅰ特殊值、所述第i+n(j-1)左眼反光参数ⅱ特殊值、所述第i+n(j-1)左眼反光参数ⅲ特殊值、所述第i+n(j-1)左眼视轴线参数a测量值、所述第i+n(j-1)左眼视轴线参数b测量值、所述第i+n(j-1)左眼视轴线参数c测量值、所述第i+n(j-1)左眼视轴线参数d测量值、所述第i+n(j-1)左眼视轴线参数e测量值以及所述第i+n(j-1)左眼视轴线参数f测量值的结构和功能分别和第i+n(j-1)右眼反光参数ⅰ特殊值、所述第i+n(j-1)右眼反光参数ⅱ特殊值、所述第i+n(j-1)右眼反光参数ⅲ特殊值、所述第i+n(j-1)右眼视轴线参数a测量值、所述第i+n(j-1)右眼视轴线参数b测量值、所述第i+n(j-1)右眼视轴线参数c测量值、所述第i+n(j-1)右眼视轴线参数d测量值、所述第i+n(j-1)右眼视轴线参数e测量值以及所述第i+n(j-1)右眼视轴线参数f测量值的结构和功能对称,所以只要有方法确定左眼视轴线参数a映射关系至左眼视轴线参数f映射关系就能够按照对称的方法确右眼视轴线参数a映射关系至右眼视轴线参数f映射关系,至于右眼视轴线参数a映射关系至右眼视轴线参数f映射关系的详细确定方法本文不再赘述。
539、所述左眼映射关系组能够用于实现对于用户左眼的眼动追踪(视线定位)功能,所述右眼映射关系组能够用于实现对于用户右眼的眼动追踪(视线定位)功能。
540、实施!例三。
541、171717基于上述左眼视轴线映射关系确定方法和右眼视轴线映射关系确定方法,本技术实施例二还提供了一种眼动追踪方法,所述眼动追踪方法如图31所示,图31为本技术实施例三提供的一种眼动追踪方法的示意图,该方法包括:。
542、步骤s91:通过终端设备的发光点向外界出射检测光线ⅴ。
543、步骤s92:通过终端设备包含的图像采集设备ⅴ采集图像ⅴ;所述图像ⅴ至少包括左眼角膜反射的发光点的像、右眼角膜反射的发光点的像、所述左眼眼球特征、所述右眼眼球特征以及面部特征。
544、步骤s93:根据所述终端设备,确定终端设备模型,所述终端设备模型包括图像采集设备ⅴ模型以及发光点模型。图像采集设备ⅴ模型的确定方法和第j眼球数据测量装置模型中的第i图像采集设备模型的确定方法相同,图像采集设备ⅴ模型包括光线汇集区域模型。
545、本实施例二中,图像采集设备ⅴ模型和第j眼球数据测量装置模型中的第i图像采集设备模型都建模为正四棱锥,图像采集设备ⅴ模型所在正四棱锥的顶点为图像采集设备ⅴ模型包括的光线汇集区域模型。本实施例二中,将所述发光点模型建模为一个点。需要注意的是,图像采集设备ⅴ模型和发光点模型之间的位置关系等同于图像采集设备ⅴ和发光点之间的位置关系。
546、步骤s94:根据所述图像采集设备ⅴ模型以及图像ⅴ,确定实测左眼光路ⅰ模型、实测左眼光路ⅱ模型、实测左眼光路ⅲ模型、实测右眼光路ⅰ模型、实测右眼光路ⅱ模型、实测右眼光路ⅲ模型。
547、步骤s95:根据实测左眼光路ⅰ模型、实测左眼光路ⅱ模型、实测左眼光路ⅲ模型以及所述左眼映射关系组,确定实测左眼视轴线模型。
548、步骤s96:根据实测右眼光路ⅰ模型、实测右眼光路ⅱ模型、实测右眼光路ⅲ模型以及所述右眼映射关系组,确定实测右眼视轴线模型。
549、其中,所述发光点和所述图像采集设备ⅴ的位置关系已知。
550、本实施例三中,实测左眼光路ⅰ模型确定方法包括:。
551、(1)根据所述第一左眼眼球特征图像以及图像ⅴ,确定实测第一左眼眼球特征标记点’,具体的,所述实测第一左眼眼球特征标记点’确定方法包括:在图像ⅴ中找到和所述第一左眼眼球特征图像所包含第一左眼眼球特征的像相同或近似的像,并在该相同或近似的像上做标记点,该标记点记为实测第一左眼眼球特征标记点’,且保证将该相同或近似的像以及其周边的图像信息分别和第一左眼眼球特征图像中的第一左眼眼球特征的像以及第一左眼眼球特征的像周边的图像信息重叠时,通过对照做出的所述实测第一左眼眼球特征标记点’能够和所述第一左眼眼球特征标记点重合或二者的偏差程度在设定的阈值内。
552、(2)根据图像ⅴ、图像ⅴ中的实测第一左眼眼球特征标记点’以及图像采集设备ⅴ模型,确定实测左眼光路ⅰ模型,具体的,将图像ⅴ导入终端设备模型中,并按照所述光线模型确定方法,令图像ⅴ的矩形边界和图像采集设备模型ⅴ所在正四棱锥的矩形底面的边界重合;并按照所述光线模型确定方法,将过重合后的图像ⅴ中的实测第一左眼眼球特征标记点’,并过图像采集设备模型ⅴ所在正四棱锥的顶点的直线作为实测左眼光路ⅰ模型。实测左眼光路ⅰ模型确定方法的实施例可参照步骤s33中第1左眼光路ⅰ模型确定方法的实施例。
553、本实施例三中,实测左眼光路ⅱ模型确定方法包括:。
554、(1)根据所述第二左眼眼球特征图像以及图像ⅴ,确定实测第二左眼眼球特征标记点’,具体的,所述实测第二左眼眼球特征标记点’确定方法包括:在图像ⅴ中找到和所述第二左眼眼球特征图像所包含第二左眼眼球特征标记点的像相同或近似的像,并在该相同或近似的像上做标记点,该标记点记为实测第二左眼眼球特征标记点’,且保证将该相同或近似的像以及其周边的图像信息分别和第二左眼眼球特征图像中的第二左眼眼球特征标记点的像以及第二左眼眼球特征标记点的像周边的图像信息重叠时,通过对照做出的所述实测第二左眼眼球特征标记点’能够和所述第二左眼眼球特征标记点重合或二者的偏差程度在设定的阈值内。
555、(2)根据图像ⅴ、图像ⅴ中的实测第二左眼眼球特征标记点’以及图像采集设备ⅴ模型,确定实测左眼光路ⅱ模型,具体的,将图像ⅴ导入终端设备模型中,并按照所述光线模型确定方法,令图像ⅴ的矩形边界和图像采集设备模型ⅴ所在正四棱锥的矩形底面的边界重合;并按照所述光线模型确定方法,将过重合后的图像ⅴ中的实测第二左眼眼球特征标记点’,并过图像采集设备模型ⅴ所在正四棱锥的顶点的直线作为实测左眼光路ⅱ模型。实测左眼光路ⅱ模型确定方法的实施例可参照步骤s34中第1左眼光路ⅱ模型确定方法的实施例。
556、本实施例三中,实测左眼光路ⅲ模型确定方法包括:根据图像ⅴ、图像ⅴ中的左眼角膜反射的发光点的像以及图像采集设备ⅴ模型,确定实测左眼光路ⅲ模型,具体的,将图像ⅴ导入终端设备模型中,并按照所述光线模型确定方法,令图像ⅴ的矩形边界和图像采集设备模型ⅴ所在正四棱锥的矩形底面的边界重合;并按照所述光线模型确定方法,将过图像ⅴ中的左眼角膜反射的发光点的像的中心,并过图像采集设备模型ⅴ所在正四棱锥的顶点的直线作为实测左眼光路ⅲ模型。
557、本实施例三中,实测右眼光路ⅰ模型确定方法包括:。
558、(1)根据所述第一右眼眼球特征图像以及图像ⅴ,确定实测第一右眼眼球特征标记点’,具体的,所述实测第一右眼眼球特征标记点’确定方法包括:在图像ⅴ中找到和所述第一右眼眼球特征图像所包含第一右眼眼球特征的像相同或近似的像,并在该相同或近似的像上做标记点,该标记点记为实测第一右眼眼球特征标记点’,且保证将该相同或近似的像以及其周边的图像信息分别和第一右眼眼球特征图像中的第一右眼眼球特征的像以及第一右眼眼球特征的像周边的图像信息重叠时,通过对照做出的所述实测第一右眼眼球特征标记点’能够和所述第一右眼眼球特征标记点重合或二者的偏差程度在设定的阈值内。
559、(2)根据图像ⅴ、图像ⅴ中的实测第一右眼眼球特征标记点’以及图像采集设备ⅴ模型,确定实测右眼光路ⅰ模型,具体的,将图像ⅴ导入终端设备模型中,并按照所述光线模型确定方法,令图像ⅴ的矩形边界和图像采集设备模型ⅴ所在正四棱锥的矩形底面的边界重合;并按照所述光线模型确定方法,将过重合后的图像ⅴ中的实测第一右眼眼球特征标记点’,并过图像采集设备模型ⅴ所在正四棱锥的顶点的直线作为实测右眼光路ⅰ模型。
560、本实施例三中,实测右眼光路ⅱ模型确定方法包括:。
561、(1)根据所述第二右眼眼球特征图像以及图像ⅴ,确定实测第二右眼眼球特征标记点’,具体的,所述实测第二右眼眼球特征标记点’确定方法包括:在图像ⅴ中找到和所述第二右眼眼球特征图像所包含第二右眼眼球特征标记点的像相同或近似的像,并在该相同或近似的像上做标记点,该标记点记为实测第二右眼眼球特征标记点’,且保证将该相同或近似的像以及其周边的图像信息分别和第二右眼眼球特征图像中的第二右眼眼球特征标记点的像以及第二右眼眼球特征标记点的像周边的图像信息重叠时,通过对照做出的所述实测第二右眼眼球特征标记点’能够和所述第二右眼眼球特征标记点重合或二者的偏差程度在设定的阈值内。
562、(2)根据图像ⅴ、图像ⅴ中的实测第二右眼眼球特征标记点’以及图像采集设备ⅴ模型,确定实测右眼光路ⅱ模型,具体的,将图像ⅴ导入终端设备模型中,并按照所述光线模型确定方法,令图像ⅴ的矩形边界和图像采集设备模型ⅴ所在正四棱锥的矩形底面的边界重合;并按照所述光线模型确定方法,将过重合后的图像ⅴ中的实测第二右眼眼球特征标记点’,并过图像采集设备模型ⅴ所在正四棱锥的顶点的直线作为实测右眼光路ⅱ模型。
563、本实施例三中,实测右眼光路ⅲ模型确定方法包括:根据图像ⅴ、图像ⅴ中的右眼角膜反射的发光点的像以及图像采集设备ⅴ模型,确定实测右眼光路ⅲ模型,具体的,将图像ⅴ导入终端设备模型中,并按照所述光线模型确定方法,令图像ⅴ的矩形边界和图像采集设备模型ⅴ所在正四棱锥的矩形底面的边界重合;并按照所述光线模型确定方法,将过图像ⅴ中的右眼角膜反射的发光点的像的中心,并过图像采集设备模型ⅴ所在正四棱锥的顶点的直线作为实测右眼光路ⅲ模型。
564、181818如图32所示,图32为本技术实施例三提供的一种实测左眼视轴线模型确定方法的示意图,该方法包括:。
565、步骤s101:根据实测左眼光路ⅰ模型、实测左眼光路ⅱ模型以及图像采集设备ⅴ模型,确定实测左眼坐标系;或根据实测左眼光路ⅰ模型、实测左眼光路ⅱ模型以及左眼反光参数ⅲ实际测量值,确定实测左眼坐标系;或根据实测左眼光路ⅰ模型、实测左眼光路ⅲ模型以及图像采集设备ⅴ模型,确定实测左眼坐标系;或根据实测左眼光路ⅰ模型、实测左眼光路ⅲ模型以及左眼反光参数ⅲ实际测量值,确定实测左眼坐标系;或根据第i+n(j-1)左眼动态光路ⅲ模型、实测左眼光路ⅰ模型以及图像采集设备ⅴ模型,确定实测左眼坐标系;或根据第i+n(j-1)左眼动态光路ⅲ模型、实测左眼光路ⅰ模型以及左眼反光参数ⅲ实际测量值,确定实测左眼坐标系。
566、实测左眼坐标系确定方法和步骤s36中,确定第i+n(j-1)左眼坐标系确定方法相同,只需将左眼光路ⅰ模型视作第i+n(j-1)左眼光路ⅰ模型,将左眼光路ⅱ模型视作第i+n(j-1)左眼光路ⅱ模型,将左眼光路ⅲ模型视作第i+n(j-1)左眼映射光路ⅲ模型,例如将左眼光路ⅰ模型视、将左眼光路ⅱ模型视以及将左眼光路ⅲ模型分别视作第1左眼光路ⅰ模型、第1左眼光路ⅱ模型以及第1左眼映射光路ⅲ模型,并按照步骤s36中确定第i+n(j-1)左眼坐标系的方法确定实测左眼坐标系。需要注意的是,实际应用中,实测左眼坐标系确定方法必须和第i+n(j-1)左眼坐标系确定方法完全相同,具体的,步骤s36.1中按照第n1种z坐标轴确定方法(如第1种z坐标轴确定方法)确定第1左眼坐标系至m*n左眼坐标系的z坐标轴,则只能按照第n1种z坐标轴确定方法(如第1种z坐标轴确定方法)确定实测左眼坐标系的z坐标轴;步骤s36.2中按照第n2种x坐标轴确定方法(如第1种x坐标轴确定方法)确定确定第1左眼坐标系至m*n左眼坐标系的x坐标轴,则只能按照第n2种x坐标轴确定方法(如第1种x坐标轴确定方法)确定实测左眼坐标系的x坐标轴;步骤s36.3中按照第n3种原点确定方法确(如第1种原点确定方法)确定第i+n(j-1)左眼坐标系的原点,则只能按照第n3种原点确定方法(如第1种原点确定方法)确定实测左眼坐标系的原点;其中,n1、n2以及n3都是正整数;因为申请实施例二提供4种z坐标轴确定方法,故本实施例三中n1不大于4;因为申请实施例二提供2种x坐标轴确定方法,故本实施例三中n2不大于2;因为申请实施例二提供2种原点确定,故本实施例三中n3不大于2。
567、如果步骤s36.3中按照第2种原点确定方法确定第i+n(j-1)左眼坐标系的原点,则根据实测左眼光路ⅰ模型以及左眼反光参数ⅲ实际测量值,确定实测交点ⅰ,并将实测交点ⅰ视作第i+n(j-1)交点ⅰ,具体的,将实测左眼光路ⅰ模型所在直线上,距离图像采集设备ⅴ的光线汇集区域模型等于左眼反光参数ⅲ实际测量值的点作为实测交点ⅰ。
568、步骤s102:根据实测左眼光路ⅲ模型以及实测左眼坐标系,确定第i+n(j-1)点e坐标第一实际测量值以及第i+n(j-1)点e坐标第二实际测量值或;根据实测左眼光路ⅱ模型以及实测左眼坐标系,确定第i+n(j-1)点e坐标第一实际测量值以及第i+n(j-1)点e坐标第二实际测量值或;根据实测左眼光路ⅰ模型以及实测左眼坐标系,确定第i+n(j-1)点e坐标第一实际测量值以及第i+n(j-1)点e坐标第二实际测量值;。
569、第i+n(j-1)点e坐标第一实际测量值以及第i+n(j-1)点e坐标第二实际测量值确定方法包括:。
570、步骤s102.1:根据实测左眼光路ⅲ模型以及左眼反光参数ⅲ实际测量值,确定实测交点ⅲ,具体的,将实测左眼光路ⅲ模型所在直线上,距离图像采集设备ⅴ的光线汇集区域模型等于左眼反光参数ⅲ实际测量值的点作为实测交点ⅲ。
571、步骤s102.2:根据所述实测交点ⅲ以及所述发光点模型,确定实测光路ⅳ模型,具体的,将过所述实测交点ⅲ并过所述发光点模型的直线作为实测光路ⅳ模型。
572、步骤s102.3:根据实测左眼坐标系,确定实测左眼二维坐标系。具体的,按照将实测左眼坐标系视作所述第i+n(j-1)左眼坐标系,并按照和步骤s41中,根据所述第i+n(j-1)左眼坐标系,确定第i+n(j-1)左眼二维坐标系相同的方法,根据实测左眼坐标系确定实测左眼二维坐标系。
573、步骤s102.4:所述实测左眼二维坐标系和所述实测光路ⅳ模型,确定第i+n(j-1)点e坐标第一实际测量值以及第i+n(j-1)点e坐标第二实际测量值,具体的,将实测光路ⅳ模型所在直线和实测左眼二维坐标系所在面的交点在实测左眼二维坐标系下的第一个坐标值和第二个坐标值分别作为第i+n(j-1)点e坐标第一实际测量值和第i+n(j-1)点e坐标第二实际测量值。本实施例三种,将将实测光路ⅳ模型所在直线和实测左眼二维坐标系所在面的交点记为交点ⅴ。需要注意的是,将所述交点ⅴ视作点ei+n(j-1)模型,将实测左眼二维坐标系视作第i+n(j-1)左眼二维坐标系,则根据实测左眼二维坐标系以及交点ⅴ,确定第i+n(j-1)点e坐标第一实际测量值以及第i+n(j-1)点e坐标第二实际测量值的方法必须和根据第i+n(j-1)左眼二维坐标系以及点ei+n(j-1)模型,确定第i+n(j-1)第i+n(j-1)点e坐标第一实际测量值以及第i+n(j-1)点e坐标第二实际测量值的方法完全相同。
574、例如,在实施例二中,第i+n(j-1)点e坐标第一实际测量值设定为点ei+n(j-1)模型在所述第i+n(j-1)左眼二维坐标系下的x坐标值,第i+n(j-1)点e坐标第二实际测量值设定为点ei+n(j-1)模型在所述第i+n(j-1)左眼二维坐标系下的y坐标值,则在实施例三中,将所述交点ⅴ在实测左眼二维坐标系下的x坐标值作为第i+n(j-1)点e坐标第一实际测量值。
575、当编号i+n(j-1)依次为1至m*n时,第i+n(j-1)点e坐标第一实际测量值依次为第1点e坐标第一实际测量值至第m*n点e坐标第一实际测量值,第1点e坐标第一实际测量值至第m*n点e坐标第一实际测量值都是同一个数值,即第1点e坐标第一实际测量值至第m*n点e坐标第一实际测量值相互之间都相等,类似的,第1点e坐标第二实际测量值至第m*n点e坐标第二实际测量值都是同一个数值。
576、步骤s103:根据实测左眼坐标系、实测左眼光路ⅲ模型,确定左眼反光参数ⅰ实际测量值;或根据实测左眼坐标系、左眼反光参数ⅲ实际测量值、实测左眼光路ⅲ模型,确定左眼反光参数ⅰ实际测量值;或根据实测左眼光路ⅰ模型、实测左眼光路ⅲ模型,确定左眼反光参数ⅰ实际测量值;或根据实测左眼坐标系、左眼反光参数ⅲ实际测量值、实测左眼光路ⅱ模型,确定左眼反光参数ⅰ实际测量值;或根据实测左眼坐标系、实测左眼光路ⅰ模型,确定左眼反光参数ⅰ实际测量值;或根据实测左眼坐标系、左眼反光参数ⅲ实际测量值、实测左眼光路ⅰ模型,确定左眼反光参数ⅰ实际测量值。
577、左眼反光参数ⅰ实际测量值的确定方法为,将实测左眼坐标系视作第i+n(j-1)左眼坐标系,将实测左眼光路ⅲ模型视作第i+n(j-1)左眼映射光路ⅲ模型,将实测左眼光路ⅱ模型视作第i+n(j-1)左眼光路ⅱ模型,将实测左眼光路ⅰ模型视作第i+n(j-1)左眼光路ⅰ模型,按照步骤s51中确定或第1个至第l个第i+n(j-1)左眼反光参数ⅰ测量值的方法,确定左眼反光参数ⅰ实际测量值。
578、步骤s104:根据实测左眼坐标系、实测左眼光路ⅲ模型,确定左眼反光参数ⅱ实际测量值;或根据实测左眼坐标系、左眼反光参数ⅲ实际测量值、实测左眼光路ⅲ模型,确定左眼反光参数ⅱ实际测量值;或根据实测左眼光路ⅰ模型、实测左眼光路ⅱ模型、实测左眼光路ⅲ模型,确定左眼反光参数ⅱ实际测量值;或根据实测左眼坐标系、左眼反光参数ⅲ实际测量值、实测左眼光路ⅱ模型,确定左眼反光参数ⅱ实际测量值;或根据实测左眼坐标系、实测左眼光路ⅰ模型,确定左眼反光参数ⅱ实际测量值;或根据实测左眼坐标系、左眼反光参数ⅲ实际测量值、实测左眼光路ⅰ模型,确定左眼反光参数ⅱ实际测量值。
579、左眼反光参数ⅱ实际测量值的确定方法为,将实测左眼坐标系视作第i+n(j-1)左眼坐标系,将实测左眼光路ⅲ模型视作第i+n(j-1)左眼映射光路ⅲ模型,将实测左眼光路ⅱ模型视作第i+n(j-1)左眼光路ⅱ模型,将实测左眼光路ⅰ模型视作第i+n(j-1)左眼光路ⅰ模型,按照步骤s52中确定或第1个至第l个第i+n(j-1)左眼反光参数ⅱ测量值的方法,确定左眼反光参数ⅱ实际测量值。
580、步骤s105:根据第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值、左眼反光参数ⅲ实际测量值、实测左眼坐标系以及所述左眼映射关系组,确定实测左眼视轴线模型。
581、将第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值以及左眼反光参数ⅲ实际测量值带入所述左眼视轴线参数a映射关系,计算出左眼视轴线参数a输出值。
582、将第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值以及左眼反光参数ⅲ实际测量值带入所述左眼视轴线参数b映射关系,计算出左眼视轴线参数b输出值。
583、将第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值以及左眼反光参数ⅲ实际测量值带入所述左眼视轴线参数c映射关系,计算出左眼视轴线参数c输出值。
584、将第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值以及左眼反光参数ⅲ实际测量值带入所述左眼视轴线参数d映射关系,计算出左眼视轴线参数d输出值。
585、若还包括左眼视轴线参数e映射关系和左眼视轴线参数f映射关系,则,将第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值以及左眼反光参数ⅲ实际测量值带入所述左眼视轴线参数e映射关系,计算出左眼视轴线参数e输出值;将第i+n(j-1)点e坐标第一实际测量值、第i+n(j-1)点e坐标第二实际测量值、左眼反光参数ⅰ实际测量值、左眼反光参数ⅱ实际测量值以及左眼反光参数ⅲ实际测量值带入所述左眼视轴线参数f映射关系,计算出左眼视轴线参数f输出值。
586、根据实测左眼坐标系,以及左眼视轴线参数a输出值、左眼视轴线参数b输出值、左眼视轴线参数c输出值、左眼视轴线参数d输出值、左眼视轴线参数e输出值以及左眼视轴线参数f输出值,确定实测左眼视轴线模型,本实施例三中实测左眼视轴线模型建模为直线。
587、具体的,在步骤s54中,只要能够根据第i+n(j-1)左眼坐标系以及第j左眼视轴线模型,确定第i+n(j-1)左眼视轴线参数a测量值、第i+n(j-1)左眼视轴线参数b测量值、第i+n(j-1)左眼视轴线参数c测量值、第i+n(j-1)左眼视轴线参数d测量值、第i+n(j-1)左眼视轴线参数e测量值以及第i+n(j-1)左眼视轴线参数e测量值,就可以将实测左眼坐标系视作第i+n(j-1)左眼坐标系,将左眼视轴线参数a输出值、左眼视轴线参数b输出值、左眼视轴线参数c输出值、左眼视轴线参数d输出值、左眼视轴线参数e输出值以及左眼视轴线参数e输出值,分别视作第i+n(j-1)左眼视轴线参数a测量值、第i+n(j-1)左眼视轴线参数b测量值、第i+n(j-1)左眼视轴线参数c测量值、第i+n(j-1)左眼视轴线参数d测量值、第i+n(j-1)左眼视轴线参数e测量值以及第i+n(j-1)左眼视轴线参数e测量值,将尚未确定的实测左眼视轴线模型视作第j左眼视轴线模型,并根据第i+n(j-1)左眼坐标系以及第j左眼视轴线模型,确定第i+n(j-1)左眼视轴线参数a测量值、第i+n(j-1)左眼视轴线参数b测量值、第i+n(j-1)左眼视轴线参数c测量值、第i+n(j-1)左眼视轴线参数d测量值、第i+n(j-1)左眼视轴线参数e测量值以及第i+n(j-1)左眼视轴线参数e测量值的方法反求出实测左眼视轴线模型。
588、例如,如果实施例二中采用第1种左眼视轴线参数测量值确定方法,确定第i+n(j-1)左眼视轴线参数a测量值、第i+n(j-1)左眼视轴线参数b测量值、第i+n(j-1)左眼视轴线参数c测量值以及第i+n(j-1)左眼视轴线参数d测量值在内的眼左眼视轴线参数测量值,则可将方程z=d3在第i+n(j-1)左眼坐标系下对应的平面中x坐标值等于左眼视轴线参数a输出值,y坐标值等于左眼视轴线参数b输出值的点作为第一经过点将方程z=d4在第i+n(j-1)左眼坐标系下对应的平面中x坐标值等于左眼视轴线参数c输出值,y坐标值等于左眼视轴线参数d输出值的点作为第一经过点将过所述作为第一经过点,并过所述作为第二经过点的直线作为实测左眼视轴线模型。
589、需要注意的是,具体实施时,根据第i+n(j-1)左眼坐标系以及第j左眼视轴线模型,确定第i+n(j-1)左眼视轴线参数a测量值、第i+n(j-1)左眼视轴线参数b测量值、第i+n(j-1)左眼视轴线参数c测量值、第i+n(j-1)左眼视轴线参数d测量值、第i+n(j-1)左眼视轴线参数e测量值以及第i+n(j-1)左眼视轴线参数e测量值的方法反求出实测左眼视轴线模型时,必须根据和步骤s54所选的方法进行所述反求。
590、需要注意的是,如果步骤s36.3中按照第2种原点确定方法确定第i+n(j-1)左眼坐标系的原点,确定实测交点交点ⅰ时,实测左眼光路ⅰ模型所在直线上距离图像采集设备ⅴ的光线汇集区域模型等于左眼反光参数ⅲ实际测量值的点存在2个,将在图像采集设备ⅴ所在正四棱锥内,或距离图像采集设备ⅴ所在正四棱锥内底面最近的交点作为实测交点交点ⅰ。确定实测交点交点ⅲ时,实测左眼光路ⅲ模型所在直线上距离图像采集设备ⅴ的光线汇集区域模型等于左眼反光参数ⅲ实际测量值的点存在2个,将在图像采集设备ⅴ所在正四棱锥内,或距离图像采集设备ⅴ所在正四棱锥内底面最近的交点作为实测交点交点ⅲ。
591、本实施例三中,左眼反光参数ⅲ实际测量值用来描述用户眼球上的点和图像采集设备ⅴ光线汇集区域之间的位置关系,实际应用中可以将左眼反光参数ⅲ实际测量值等效看作用户眼球上的点和图像采集设备ⅴ光线汇集区域之间的距离值。实际应用中,该距离值可以通过多种方法获取。
592、191919如图33所示,图33为本技术实施例三提供的一种实测右眼视轴线模型确定方法的示意图,该方法包括:。
593、步骤s111:根据实测右眼光路ⅰ模型、实测右眼光路ⅱ模型以及图像采集设备ⅴ模型,确定实测右眼坐标系;或根据实测右眼光路ⅰ模型、实测右眼光路ⅱ模型以及右眼反光参数ⅲ实际测量值,确定实测右眼坐标系;或根据实测右眼光路ⅰ模型、实测右眼光路ⅲ模型以及图像采集设备ⅴ模型,确定实测右眼坐标系;或根据实测右眼光路ⅰ模型、实测右眼光路ⅲ模型以及右眼反光参数ⅲ实际测量值,确定实测右眼坐标系;或根据第i+n(j-1)右眼动态光路ⅲ模型、实测右眼光路ⅰ模型以及图像采集设备ⅴ模型,确定实测右眼坐标系;或根据第i+n(j-1)右眼动态光路ⅲ模型、实测右眼光路ⅰ模型以及右眼反光参数ⅲ实际测量值,确定实测右眼坐标系。
594、步骤s112:根据实测右眼光路ⅲ模型以及实测右眼坐标系,确定点e坐标第一实际测量值以及点e坐标第二实际测量值或;根据实测右眼光路ⅱ模型以及实测右眼坐标系,确定点e坐标第一实际测量值以及点e坐标第二实际测量值或;根据实测右眼光路ⅰ模型以及实测右眼坐标系,确定点e坐标第一实际测量值以及点e坐标第二实际测量值。
595、步骤s113:根据实测右眼坐标系、实测右眼光路ⅲ模型,确定右眼反光参数ⅰ实际测量值;或根据实测右眼坐标系、右眼反光参数ⅲ实际测量值、实测右眼光路ⅲ模型,确定右眼反光参数ⅰ实际测量值;或根据实测右眼光路ⅰ模型、实测右眼光路ⅲ模型,确定右眼反光参数ⅰ实际测量值;或根据实测右眼坐标系、右眼反光参数ⅲ实际测量值、实测右眼光路ⅱ模型,确定右眼反光参数ⅰ实际测量值;或根据实测右眼坐标系、实测右眼光路ⅰ模型,确定右眼反光参数ⅰ实际测量值;或根据实测右眼坐标系、右眼反光参数ⅲ实际测量值、实测右眼光路ⅰ模型,确定右眼反光参数ⅰ实际测量值;。
596、步骤s114:根据实测右眼坐标系、实测右眼光路ⅲ模型,确定右眼反光参数ⅱ实际测量值;或根据实测右眼坐标系、右眼反光参数ⅲ实际测量值、实测右眼光路ⅲ模型,确定右眼反光参数ⅱ实际测量值;或根据实测右眼光路ⅰ模型、实测右眼光路ⅱ模型、实测右眼光路ⅲ模型,确定右眼反光参数ⅱ实际测量值;或根据实测右眼坐标系、右眼反光参数ⅲ实际测量值、实测右眼光路ⅱ模型,确定右眼反光参数ⅱ实际测量值;或根据实测右眼坐标系、实测右眼光路ⅰ模型,确定右眼反光参数ⅱ实际测量值;或根据实测右眼坐标系、右眼反光参数ⅲ实际测量值、实测右眼光路ⅰ模型,确定右眼反光参数ⅱ实际测量值。
597、步骤s115:根据点e坐标第一实际测量值、点e坐标第二实际测量值、右眼反光参数ⅰ实际测量值、右眼反光参数ⅱ实际测量值、右眼反光参数ⅲ实际测量值、实测右眼坐标系以及所述右眼映射关系组,确定实测右眼视轴线模型。
598、实测右眼视轴线模型的确定方法和实测左眼视轴线模型类似本文不再赘述。
599、实施@例四。
600、图34为本技术实施例四提供的一种电子设备的结构示意图。如图34所示,本技术实施例四提供的电子设备包括:一个或多个处理器1601和存储装置1602;该电子设备中的处理器1601可以是一个或多个,图34中以一个处理器1601为例;存储装置1602用于存储一个或多个程序;所述一个或多个程序被所述一个或多个处理器1601执行,使得所述一个或多个处理器1601实现如本技术实施例中任一项所述的左眼视轴线映射关系确定方法和右眼视轴线映射关系确定方法。
601、所述电子设备还可以包括:输入装置1603和输出装置1604。
602、电子设备中的处理器1601、存储装置1602、输入装置1603和输出装置1604可以通过总线或其他方式连接,图34中以通过总线连接为例。
603、该电子设备中的存储装置1602作为一种计算机可读存储介质,可用于存储一个或多个程序,所述程序可以是软件程序、计算机可执行程序以及模块,如本技术实施例二所提供的左眼视轴线映射关系确定方法和右眼视轴线映射关系确定方法对应的程序指令/模块。处理器1601通过运行存储在存储装置1602中的软件程序、指令以及模块,从而执行电子设备的各种功能应用以及数据处理,即实现上述实施例二中左眼视轴线映射关系确定方法和右眼视轴线映射关系确定方法。
604、存储装置1602可包括存储程序区和存储数据区,其中,存储程序区可存储操作系统、至少一个功能所需的应用程序,如左眼视轴线映射关系确定方法和右眼视轴线映射关系确定方法对应的程序;存储数据区可存储根据电子设备的使用所创建的数据,如所述第j时间点的图像、所述第j眼球数据测量装置模型、所述第j左眼视轴线模型、所述第j左眼角膜模型、所述第i+n(j-1)左眼光路ⅰ模型、所述第i+n(j-1)左眼光路ⅱ模型、所述第i+n(j-1)左眼坐标系、所述第i+n(j-1)左眼映射光路ⅲ模型、第i+n(j-1)数据点a、第k+l(i-1)+l*n(j-1)数据点aⅴ、所述第j右眼视轴线模型、所述第j右眼角膜模型、所述第i+n(j-1)右眼光路ⅰ模型、所述第i+n(j-1)右眼光路ⅱ模型、所述第i+n(j-1)右眼坐标系、所述第i+n(j-1)映射右眼光路ⅲ模型、所述左眼映射关系组以及所述右眼映射关系组。此外,存储装置1602可以包括高速随机存取存储器,还可以包括非易失性存储器,例如至少一个磁盘存储器件、闪存器件或其他非易失性固态存储器件。在一些实例中,存储装置1602可进一步包括相对于处理器1601远程设置的存储器,这些远程存储器可以通过网络连接至设备。上述网络的实例包括但不限于互联网、企业内部网、局域网、移动通信网及其组合。
605、输入装置1603可用于接收输入的所述第j时间点的图像以及所述空间位置信息或数字或字符信息,以及产生与电子设备的用户设置以及功能控制有关的键信号输入。
606、输出装置64可包括数据线或无线电发射装置,还可包括显示屏等显示设备,如所述背景图像显示件、所述第i位置标记件ⅰ以及所述第i位置标记件ⅱ,输出装置64至少用于输出所述左眼视轴线映射关系和所述右眼视轴线映射关系。
607、并且,当上述电子设备所包括一个或者多个程序被所述一个或者多个处理器1601执行时,程序进行如下操作。
608、在用户控制眼球注视所述注视目标的前提下,通过调节组件调节第1图像采集设备至第n图像采集设备的空间位置,使第i图像采集设备在第j时间点内位于第i+n(j-1)相对位置上;。
609、控制第1图像采集设备至第n图像采集设备在第j时间点内采集用户左眼或右眼或左眼与右眼反射的光线,确定第j时间点的第1图像至第n图像;。
610、根据第j时间点的眼球数据测量装置,确定第j眼球数据测量装置模型;。
611、根据第1时间点的图像至第m时间点的图像以及第1时间点的眼球数据测量装置模型至第m时间点的眼球数据测量装置模型,确定左眼映射关系组或右眼映射关系组或左眼映射关系组和右眼映射关系组;。
612、实施@例五。
613、本技术实施例五提供了一种计算机可读存储介质,其上存储有计算机程序,该程序被处理器执行时用于执行左眼视轴线映射关系确定方法和右眼视轴线映射关系确定方法,该方法包括:。
614、在用户控制眼球注视所述注视目标的前提下,通过调节组件调节第1图像采集设备至第n图像采集设备的空间位置,使第i图像采集设备在第j时间点内位于第i+n(j-1)相对位置上;。
615、控制第1图像采集设备至第n图像采集设备在第j时间点内采集用户左眼或右眼或左眼与右眼反射的光线,确定第j时间点的第1图像至第n图像;。
616、根据第j时间点的眼球数据测量装置,确定第j眼球数据测量装置模型;。
617、根据第1时间点的图像至第m时间点的图像以及第1时间点的眼球数据测量装置模型至第m时间点的眼球数据测量装置模型,确定左眼映射关系组或右眼映射关系组或左眼映射关系组和右眼映射关系组;。
618、可选的,该程序被处理器执行时还可以用于执行本技术任意实施例所提供的左眼视轴线映射关系确定方法和右眼视轴线映射关系确定方法。
619、本技术实施例的计算机存储介质,可以采用一个或多个计算机可读的介质的任意组合。计算机可读介质可以是计算机可读信号介质或者计算机可读存储介质。计算机可读存储介质例如可以是,但不限于:电、磁、光、电磁、红外线或半导体的系统、装置或器件,或者任意以上的组合。计算机可读存储介质的更具体的例子(非穷举的列表)包括:具有一个或多个导线的电连接、便携式计算机磁盘、硬盘、随机存取存储器(random access memory,ram)、只读存储器(read only memory,rom)、可擦式可编程只读存储器(erasableprogrammable read only memory,eprom)、闪存、光纤、便携式cd-rom、光存储器件、磁存储器件,或者上述的任意合适的组合。计算机可读存储介质可以是任何包含或存储程序的有形介质,该程序可以被指令执行系统、装置或者器件使用或者与其结合使用。
620、计算机可读的信号介质可以包括在基带中或者作为载波一部分传播的数据信号,其中承载了计算机可读的程序代码。这种传播的数据信号可以采用多种形式,包括但不限于:电磁信号、光信号或上述的任意合适的组合。计算机可读的信号介质还可以是计算机可读存储介质以外的任何计算机可读介质,该计算机可读介质可以发送、传播或者传输用于由指令执行系统、装置或者器件使用或者与其结合使用的程序。
621、计算机可读介质上包含的程序代码可以用任何适当的介质传输,包括但不限于:无线、电线、光缆、无线电频率(radiofrequency,rf)等等,或者上述的任意合适的组合。
622、可以以一种或多种程序设计语言或其组合来编写用于执行本技术操作的计算机程序代码,所述程序设计语言包括面向对象的程序设计语言,诸如java、smalltalk、c++,还包括常规的过程式程序设计语言,诸如“c”语言或类似的程序设计语言。程序代码可以完全地在用户计算机上执行、部分地在用户计算机上执行、作为一个独立的软件包执行、部分在用户计算机上部分在远程计算机上执行、或者完全在远程计算机或服务器上执行。在涉及远程计算机的情形中,远程计算机可以通过任意种类的网络,包括局域网(lan)或广域网(wan),连接到用户计算机,或者,可以连接到外部计算机(例如利用因特网服务提供商来通过因特网连接)。
623、需要说明的是,基于本技术实施例一所述的眼球数据测量装置确定的左眼映射关系组和右眼映射关系组在实现眼动追踪(视线定位)的过程中,能够允许终端设备中用于眼动追踪(视线定位)的位置标记件(发光元件)设计成点光源或屏幕等存在可识别特征的面状,且无需将终端设备中的位置标记件(发光元件)和终端设备中用于眼动追踪(视线定位)的摄像头设计成同心。
624、本领域普通技术人员可以理解实现上述实施例的全部或部分步骤可以通过硬件来完成,也可以通过程序来指令相关的硬件完成,所述的程序可以存储于一种计算机可读存储介质中,上述提到的存储介质可以是只读存储器,磁盘或光盘等。
625、以上所述仅为本技术的可选实施例,并不用以限制本技术,凡在本技术的原则之内,所作的任何修改、等同替换、改进等,均应包含在本技术的保护范围之内。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com