
一种固体发动机喷管数字化装配定位测量反馈方法及装置与流程
本技术涉及固体发动机数字化装配,具体而言,涉及一种固体发动机喷管数字化装配定位测量反馈方法及装置。
背景技术:
1、固体发动机作为航空航天及国防装备的核心动力装置,其喷管(pg)与燃烧室(rss)的对接装配质量直接影响发动机的推力矢量精度、工作安全性及服役可靠性。
2、我国固体发动机年产量持续增长,但装配环节长期存在依赖人工、精度一致性差、效率低下的突出问题,传统固体发动机装配主要采用机械导销粗定位、机械装配台支撑,配合人工目视判别与手动微调的工艺方式,本质上属于“人工+机械”的密集型手工作业模式,该模式需要配置至少5名操作人员协同作业,单台发动机总装配耗时长达1至2天,且装配精度受操作人员经验、视觉误差及体力状态等人为因素影响显著,难以满足固体发动机向高精度、高可靠性方向发展的需求,随着数字化制造技术的推进,固体发动机装配在产能提升和质量一致性等方面提出了更高要求,亟需建立基于高精度测量的数字化装配定位反馈工艺。
3、固体发动机喷管呈锥形回转体结构,其对接面位于喷管大端面内侧,外部裙段在测量视向上对装配界面形成天然遮挡,导致激光跟踪仪等非接触式测量设备无法直接瞄准喷管装配基准面,难以获取喷管相对于燃烧室的空间位姿数据,此外,喷管装配为卧式水平对接,喷管组件在装配过程中沿导轨缓慢平移,其空间位姿随移动过程动态变化,传统的“一次对中、固定装配”方式无法实时跟踪位姿变化,更无法将物理装配过程中的实时位姿参数反馈至数字化控制系统,这种物理遮挡与动态测量之间的矛盾,使得现有的数字化测量手段难以直接应用于喷管装配环节。
4、因此,亟需一种能够将喷管坐标系有效外置转换、建立稳定测量基准并实现装配过程实时反馈的方法,以充分利用激光跟踪仪高精度测量能力,打通物理装配空间与数字控制空间之间的数据通道。
技术实现思路
1、有鉴于此,为了解决现有技术中的上述问题,本技术提供了一种固体发动机喷管数字化装配定位测量反馈方法及装置。
2、本技术的实施例是这样实现的:
3、第一方面,本技术提供一种固体发动机喷管数字化装配定位测量反馈方法,包括:
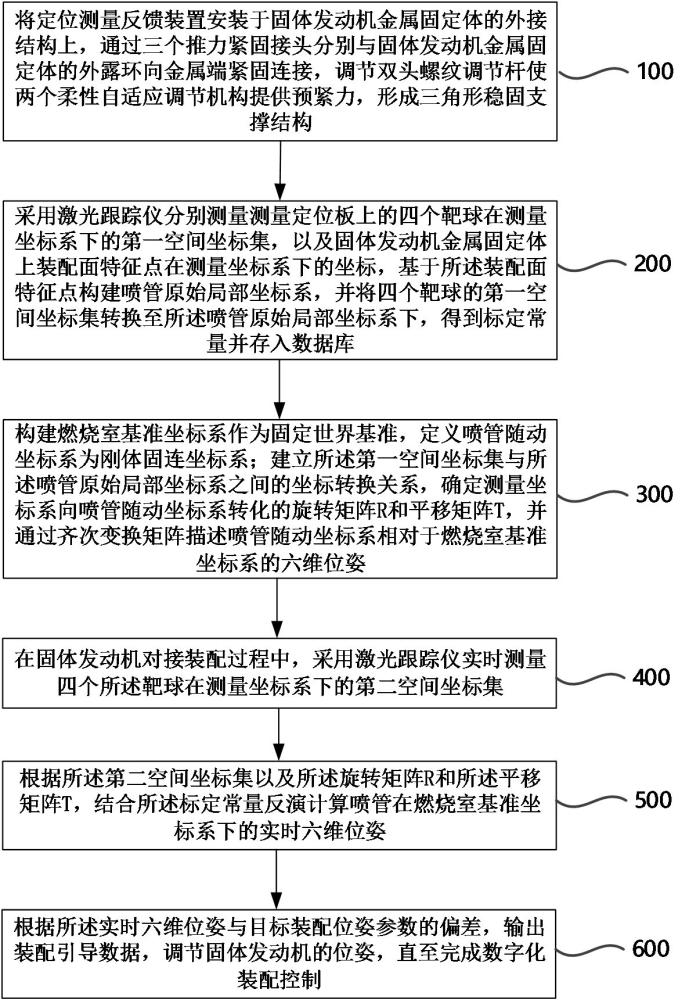
4、步骤100:将定位测量反馈装置安装于固体发动机金属固定体的外接结构上,通过三个推力紧固接头分别与固体发动机金属固定体的外露环向金属端紧固连接,调节双头螺纹调节杆使两个柔性自适应调节机构提供预紧力,形成三角形稳固支撑结构;
5、步骤200:采用激光跟踪仪分别测量测量定位板上的四个靶球在测量坐标系下的第一空间坐标集,以及固体发动机金属固定体上装配面特征点在测量坐标系下的坐标,基于所述装配面特征点构建喷管原始局部坐标系,并将四个靶球的第一空间坐标集转换至所述喷管原始局部坐标系下,得到标定常量并存入数据库;
6、步骤300:构建燃烧室基准坐标系作为固定世界基准,定义喷管随动坐标系为刚体固连坐标系,建立所述第一空间坐标集与所述喷管原始局部坐标系之间的坐标转换关系,确定测量坐标系向喷管随动坐标系转化的旋转矩阵r和平移矩阵t,并通过齐次变换矩阵描述喷管随动坐标系相对于燃烧室基准坐标系的六维位姿;
7、步骤400:在固体发动机对接装配过程中,采用激光跟踪仪实时测量四个所述靶球在测量坐标系下的第二空间坐标集;
8、步骤500:根据所述第二空间坐标集以及所述旋转矩阵r和所述平移矩阵t,结合所述标定常量反演计算喷管在燃烧室基准坐标系下的实时六维位姿;
9、步骤600:根据所述实时六维位姿与目标装配位姿参数的偏差,输出装配引导数据,调节固体发动机的位姿,直至完成数字化装配控制。
10、在一种可能的实现方式中,所述基于所述装配面特征点构建喷管原始局部坐标系,具体包括:
11、对所述装配面特征点中的平面特征进行最小二乘拟合,得到装配基准平面,将所述装配基准平面的法向量定义为局部x轴,指向待装配面为正方向;
12、对所述装配面特征点中的象限点作为局部特征,由装配基准平面的外圆中心指向象限点矢量方向定义局部y轴;
13、根据右手坐标系叉乘计算局部z轴,以孔轴理论配合中心为坐标系原点,完成喷管原始局部坐标系的构建。
14、在一种可能的实现方式中,所述步骤500中,反演计算的公式表示为:
15、;
16、其中,为所述第二空间坐标集构成的矩阵,为旋转矩阵的逆矩阵,为平移矩阵,为反演计算得到的喷管原始局部坐标系下的实时坐标集,结合所述标定常量,将映射为喷管随动坐标系在燃烧室基准坐标系下的实时六维位姿。
17、在一种可能的实现方式中,所述目标装配位姿参数包括喷管轴线方向矢量、喷管端面中心点位置以及喷管绕轴线的旋转角度,所述装配引导数据包括各参数方向的偏差值和调整方向指示。
18、第二方面,本技术提供一种固体发动机喷管数字化装配定位测量反馈装置,用于实现上述任一项固体发动机喷管数字化装配定位测量反馈方法,包括测量定位板、支撑杆及两个柔性自适应调节机构:
19、所述测量定位板的中部设置有通孔,所述测量定位板的正面设置有四个测量靶座,所述测量靶座上安装有靶球,所述测量定位板用于通过所述靶球与激光跟踪仪配合,建立喷管外部可测量的空间定位基准;
20、所述支撑杆一端与所述通孔固定连接,所述支撑杆的另一端与固体发动机金属固定体的外露环向金属端紧固连接,所述支撑杆用于将所述测量定位板固定支撑于固体发动机金属固定体上,并传递测量过程中的载荷与力矩;
21、两个所述柔性自适应调节机构对称设置于所述支撑杆的两侧,所述柔性自适应调节机构的一端与所述测量定位板固定连接,所述柔性自适应调节机构的另一端与固体发动机金属固定体的外露环向金属端紧固连接,所述柔性自适应调节机构用于自适应调节角度并施加预紧力,使所述支撑杆与两个所述柔性自适应调节机构共同形成三角形稳固支撑结构,以保障装配过程中所述靶球的空间位置稳定性。
22、在一种可能的实现方式中,所述支撑杆,包括固定接头、转换头、螺纹连杆、双头螺纹调节杆、推力紧固接头及螺纹柱头;
23、所述固定接头的第一端设置于所述测量定位板的所述通孔处,用于将所述支撑杆与所述测量定位板进行初始定位与连接;
24、所述转换头的第一端与所述固定接头的第二端固定连接,所述转换头的第二端与所述螺纹连杆的第一端固定连接;
25、所述螺纹连杆的第二端设置有内螺纹,所述双头螺纹调节杆的第一端设置有外螺纹,所述螺纹连杆的第二端与所述双头螺纹调节杆的第一端螺纹连接,所述双头螺纹调节杆的第二端设置有外螺纹,与另一个所述螺纹连杆的第二端的内螺纹连接,所述另一个螺纹连杆的第一端与另一个转换头的第二端连接,所述双头螺纹调节杆用于通过旋转同时调节两端所述螺纹连杆的旋合深度,以实现所述支撑杆的整体长度调节和预紧力施加;
26、另一个所述转换头的第一端与所述推力紧固接头的第一端固定连接,所述推力紧固接头的第二端设置于固体发动机金属固定体的外露环向金属端处;
27、所述固定接头的第一端与所述推力紧固接头的第二端均设置有u型夹持头,并且所述u型夹持头的一侧开设有紧固孔,所述u型夹持头用于夹持固定所述测量定位板及所述固体发动机金属固定体的外露环向金属端;
28、所述螺纹柱头贯穿所述紧固孔,将所述固定接头与所述测量定位板紧固连接,同时将所述推力紧固接头与固体发动机金属固定体的外露环向金属端紧固连接,所述螺纹柱头用于实现快速装拆和可靠锁紧。
29、在一种可能的实现方式中,所述转换头的第一端设置有外螺纹,所述固定接头的第二端与所述推力紧固接头的第一端均设置有内螺纹孔,所述转换头的第一端与所述固定接头的第二端和所述推力紧固接头的第一端螺纹配合连接,且通过六角螺母锁紧固定;
30、所述转换头的第二端设置有环向均布的四个连接孔,所述螺纹连杆的第一端通过螺钉穿过所述连接孔与所述转换头的第二端固定连接。
31、在一种可能的实现方式中,所述柔性自适应调节机构,包括螺纹连杆、双头螺纹调节杆、球铰座、球头、推力紧固接头及螺纹柱头;
32、所述球头的第一端与所述测量定位板的侧面固定连接,所述球头的第二端与所述球铰座的第一端配合连接,所述球头用于将所述测量定位板的约束力传递至所述球铰座,并通过球面配合实现角度的自适应调节;
33、所述球铰座的第二端与所述螺纹连杆的第一端固定连接,所述螺纹连杆的第二端与所述双头螺纹调节杆的第一端螺纹连接,所述双头螺纹调节杆的第二端与另一个所述螺纹连杆的第二端连接,另一个所述螺纹连杆的第一端与另一个所述球铰座的第二端固定连接;
34、另一个所述球铰座的第一端与另一个所述球头的第二端配合连接,另一个所述球头的第一端与所述推力紧固接头的第一端固定连接,所述球铰座与所述球头的球铰配合用于在所述固体发动机金属固定体发生位移或偏转时自适应调整角度,避免刚性连接导致的应力集中;
35、所述推力紧固接头的第二端通过所述螺纹柱头与固体发动机金属固定体的外露环向金属端紧固连接,用于将所述柔性自适应调节机构可拆卸地固定于所述固体发动机金属固定体上。
36、在一种可能的实现方式中,所述球铰座的第二端设置有环向均布的四个通孔,所述螺纹连杆的第一端设置有环向均布的四个螺纹孔,四个螺钉分别穿过所述球铰座的四个通孔后与所述螺纹连杆的四个螺纹孔螺纹配合,将所述球铰座固定于所述螺纹连杆的第一端。
37、在一种可能的实现方式中,所述球头的第一端设置有外螺纹,所述球头的第一端与所述测量定位板的侧面及所述推力紧固接头的第一端螺纹配合连接,并通过螺母锁紧;
38、所述球铰座的第一端设置有内球面结构,所述球头的第二端设置有外球面结构,所述球头的第二端可转动地嵌合于所述球铰座的第一端,形成球铰配合,所述球铰配合用于实现至少两个自由度的角位移自适应调节,使所述柔性自适应调节机构能够适应装配过程中所述固体发动机金属固定体的位姿变化,同时保持所述三角形稳固支撑结构的稳定性。
39、本技术提供的技术方案至少可以达到以下有益效果:
40、本技术提供的一种固体发动机喷管数字化装配定位测量反馈方法及装置,通过测量定位板上的四个靶球与支撑杆及两侧柔性自适应调节机构构成的可调式三角形稳固支撑结构,将测量基准外置于喷管外部,利用球铰座与球头的球铰配合及双头螺纹调节杆的预紧调节实现自适应紧固与多型号适配,突破了喷管锥形裙段遮挡导致装配界面不可直接测量的物理限制。
41、同时,通过激光跟踪仪采集四个靶球坐标和装配面特征点,基于最小二乘拟合构建喷管原始局部坐标系,并将四个靶球坐标与喷管坐标系绑定作为标定常量存入数据库,实现了一次标定、多次使用的工程化模式,进一步构建燃烧室固定基准坐标系,利用四点最小二乘估计和齐次变换矩阵,将测量坐标系下的靶球坐标转换为喷管随动坐标系相对基准坐标系的六维位姿,以线性最小二乘替代传统三点法所依赖的非线性多元函数优化,实现了高精度稳定的坐标转换。
42、装配过程中实时测量四个靶球的坐标并反演喷管的实时六维位姿,形成测量、计算及反馈的闭环数字化装配控制,实时输出包含位置偏差、轴线方向偏差及旋转角度偏差的装配引导数据,操作人员根据引导数据调节喷管位姿直至各偏差小于预设阈值,有效替代传统机械导销加人工目视的装配方式,显著提高了固体发动机喷管装配的精度一致性、效率及数字化水平。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com