
一种基于离子–电子协同传感的柔性触觉阵列
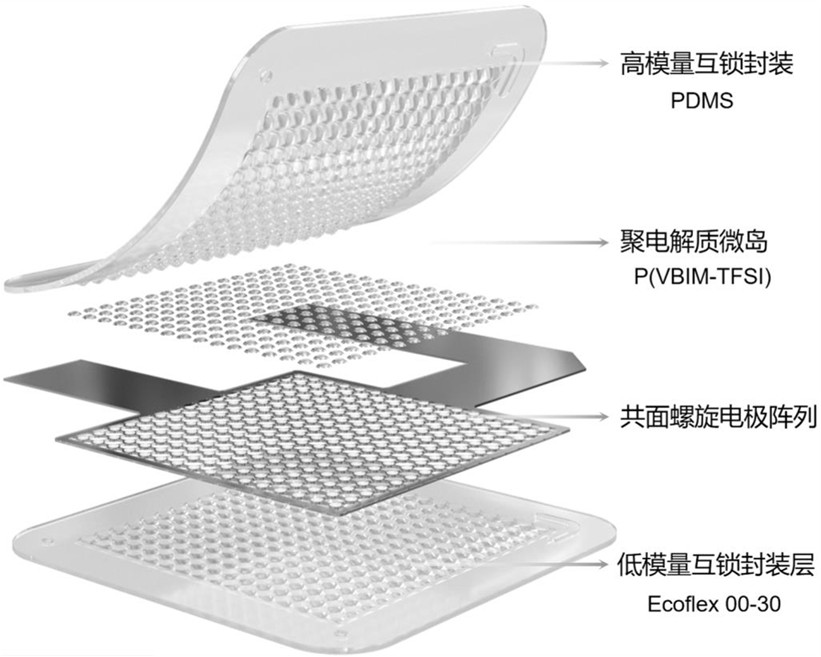
本发明涉及柔性电子领域,尤其涉及一种基于离子–电子协同传感的柔性触觉阵列。
背景技术:
1、在柔性电子和具身智能快速融合的推动下,触觉电子皮肤已成为智能机器人不可或缺的感知界面。通过将机械刺激转换为可解释的电信号,这些电子皮肤赋予机器人触觉感知智能,能够有效地为具体物理交互的算法设计提供数据支撑。然而,随着机器人平台面向更加复杂且非结构化的应用任务场景,其需要传感器兼具曲面贴合能力、低串扰与高空间分辨率,以此实现精细触觉识别、精准压力检测与稳定人机交互。
2、在过去几十年里,基于压阻、电容和磁感机制的多样化传感方案得到了广泛发展。其中,面向灵巧手对于柔性以及更高空间分辨率的触觉阵列的需求,离子-电子传感技术依托电解质与电极界面形成的双电层电容完成信号转换,凭借灵敏度高、低串扰、柔韧性佳、易于高密度阵列化等优势,是当前柔性电容式触觉阵列的主流选择。但是在实现高密度触觉阵列时,离子-电子传感技术也存在着一些问题:一方面,阵列普遍采用整片连续的离子敏感层(例如离子凝胶或聚电解质),在高密度布局下,连续介质会形成贯穿相邻单元的离子迁移通道,同时压力产生的横向应力会在基底内部大范围传递,双重作用引发周围未受压单元大面积的误响应(阵列串扰),造成触觉传感数据失真,无法反应真实的接触压力分布情况。另一方面,柔性触觉传感器常需随曲面载体反复弯曲、形变,器件形变过程中,电极易产生拉伸、压缩应变,出现电极错位、界面状态异常等问题,造成无接触区域误激活;同时传统平面层叠结构界面结合强度有限,长期反复弯折后容易出现层间分层现象,导致器件性能衰减、一致性变差。
3、因此,迫切需要提出一种能够实现低串扰、抗弯曲的触觉感知阵列设计与实现,以提高触觉信息获取的效率与稳定性,从而为机器人灵巧操作、人机交互以及仿生电子皮肤系统提供可靠的触觉感知基础。
技术实现思路
1、鉴于现有技术的上述缺陷,本发明所要解决的技术问题是如何设计一种能够实现低串扰、抗弯曲的触觉感知阵列。
2、为实现上述目的,本发明提供了一种基于离子–电子协同传感的柔性触觉阵列,其特征在于,包括上层高模量互锁封装层、离散聚电解质微岛传感单元、共面叉指螺旋电极阵列、下层低模量互锁封装层;所述上层高模量互锁封装层与所述下层低模量互锁封装层相对表面设置互补式三维波浪微结构并相互嵌合形成三维互锁拓扑结构;所述上层高模量互锁封装层采用pdms材质,所述下层低模量互锁封装层采用ecoflex00-30材质;所述离散聚电解质微岛传感单元定点成型于上层pdms微结构的谷底区域,相邻传感单元的聚电解质相互隔离无连续连通介质;所述共面螺旋电极阵列设于下层ecoflex层的局部平面区域且布置在器件机械中性面。
3、进一步地,所述互补式三维波浪微结构通过上层硬质凸起嵌入下层微结构,形成物理阻隔屏障,阻断横向应力跨单元传递;所述离散聚电解质微岛传感单元断开相邻单元间贯通的离子迁移通路,力学隔离与电学隔离双重作用抑制阵列信号串扰。
4、进一步地,所述聚电解质微岛传感单元的原料体系包含离子功能单体[vbim][tfsi]、交联剂硫代二甘醇二丙烯酸酯tde、光引发剂苯基-2,4,6-三甲基苯甲酰基次膦酸乙酯,三者质量配比为2.0g:0.5g:0.05g;聚电解质微岛通过精密点胶、紫外光固化成型。
5、进一步地,所述共面螺旋电极阵列搭配蛇形走线集成于柔性印刷电路板fpcb,fpcb与下层ecoflex基底经氧等离子体预处理后涂布sil-poxy粘合剂粘接固定;双层波浪互锁结构装配时依靠拓扑形貌实现自主自对准,无需外部高精度对位工装。
6、进一步地,所述阵列的器件弯曲适配曲率半径范围为2cm~5cm,在无外力接触弯曲状态下基线稳定、无弯曲伪影与误激活信号;阵列相邻单元串扰抑制比达到56db~87db。
7、进一步地,所述阵列的单个触觉传感单元性能参数为压力灵敏度18pf/kpa,压力检测量程0~600kpa,压力响应回复时间≤20ms。
8、进一步地,所述阵列的制备方法包含如下步骤:
9、步骤s1、模具预处理与硅胶基底成型,分别制备波浪完整型pdms模具、波浪顶部平面化ecoflex模具,模具涂覆release2000脱模剂烘干;pdms按主剂:固化剂=10:1、ecoflex00-30按双组分1:1配比混合,浇筑后真空脱泡,60℃加热固化2h,脱模得到双层微结构基底;
10、步骤s2、基底表面改性,对pdms上层基底进行氧等离子体处理+二苯甲酮表面修饰;
11、步骤s3、聚电解质点胶固化,采用0.1mm直径喷嘴、0.2mm喷嘴-腔底间隙、3.5mm点胶单元间距,自动化点胶将离子凝胶前驱液定点滴入pdms微结构谷底;紫外光照射固化1h,乙醇清洗5min去除未反应单体;
12、步骤s4、电极集成与器件组装,fpcb电极粘接至ecoflex下层基底;在ecoflex波浪凹槽分配液态硅胶粘接节点,叠合带聚电解质微岛的pdms层,互锁自对准后热固化4h完成阵列制备。
13、进一步地,所述步骤s3中点胶挤出固定时长为1s,通过调节气动压力精准控制单个传感岛液滴体积;离子凝胶前驱液配制后室温搅拌振荡2min再进行点胶作业。
14、进一步地,所述三维互锁拓扑结构模拟人体表皮-真皮起伏连接形貌,受压时形成单元局部应力集中,削弱相邻单元力学耦合,同时互锁嵌合结构提升层间界面结合强度,抑制反复弯折后的层间分层、脱胶。
15、进一步地,所述阵列应用于机器人灵巧手精密抓取、手部康复量化评估手套、消费电子触觉交互穿戴设备;阵列可采集压力分布图像,实现字母轮廓、接触边界高精度触觉成像识别。
16、本发明具有如下技术效果:
17、1、阵列相邻单元串扰抑制比为56 db-87 db,高密度排布下无明显信号串扰,接触成像边界清晰。
18、2、曲率半径 2 cm-5 cm弯曲条件下无信号误激活、基线稳定。
19、3、触觉传感单元灵敏度达到18pf/kpa,触觉传感单元回复时间在 20ms 以内,传感器的压力检测范围实现0-600kpa。
20、以下将结合附图对本发明的构思、具体结构及产生的技术效果作进一步说明,以充分地了解本发明的目的、特征和效果。
1.一种基于离子–电子协同传感的柔性触觉阵列,其特征在于,包括上层高模量互锁封装层、离散聚电解质微岛传感单元、共面螺旋电极阵列、下层低模量互锁封装层;所述上层高模量互锁封装层与所述下层低模量互锁封装层相对表面设置互补式三维波浪微结构并相互嵌合形成三维互锁拓扑结构;所述上层高模量互锁封装层采用pdms材质,所述下层低模量互锁封装层采用ecoflex00-30材质;所述离散聚电解质微岛传感单元定点成型于上层pdms微结构的谷底区域,相邻传感单元的聚电解质相互隔离无连续连通介质;所述共面螺旋电极阵列设于下层ecoflex层的局部平面区域且布置在器件机械中性面。
2.如权利要求1所述的基于离子–电子协同传感的柔性触觉阵列,其特征在于,所述互补式三维波浪微结构通过上层硬质凸起嵌入下层微结构,形成物理阻隔屏障,阻断横向应力跨单元传递;所述离散聚电解质微岛传感单元断开相邻单元间贯通的离子迁移通路,力学隔离与电学隔离双重作用抑制阵列信号串扰。
3.如权利要求2所述的基于离子–电子协同传感的柔性触觉阵列,其特征在于,所述聚电解质微岛传感单元的原料体系包含离子功能单体[vbim][tfsi]、交联剂硫代二甘醇二丙烯酸酯tde、光引发剂苯基-2,4,6-三甲基苯甲酰基次膦酸乙酯,三者质量配比为2.0g:0.5g:0.05g;聚电解质微岛通过精密点胶、紫外光固化成型。
4.如权利要求3所述的基于离子–电子协同传感的柔性触觉阵列,其特征在于,所述共面螺旋电极阵列搭配蛇形走线集成于柔性印刷电路板fpcb,fpcb与下层ecoflex基底经氧等离子体预处理后涂布sil-poxy粘合剂粘接固定;双层波浪互锁结构装配时依靠拓扑形貌实现自主自对准,无需外部高精度对位工装。
5.如权利要求4所述的基于离子–电子协同传感的柔性触觉阵列,其特征在于,所述阵列的器件弯曲适配曲率半径范围为2cm~5cm,在无外力接触弯曲状态下基线稳定、无弯曲伪影与误激活信号;阵列相邻单元串扰抑制比达到56db~87db。
6.如权利要求5所述的基于离子–电子协同传感的柔性触觉阵列,其特征在于,所述阵列的单个触觉传感单元性能参数为压力灵敏度18pf/kpa,压力检测量程0~600kpa,压力响应回复时间≤20ms。
7.如权利要求6所述的基于离子–电子协同传感的柔性触觉阵列,其特征在于,所述阵列的制备方法包含如下步骤:
8.如权利要求7所述的基于离子–电子协同传感的柔性触觉阵列,其特征在于,所述步骤s3中点胶挤出固定时长为1s,通过调节气动压力精准控制单个传感岛液滴体积;离子凝胶前驱液配制后室温搅拌振荡2min再进行点胶作业。
9.如权利要求8所述的基于离子–电子协同传感的柔性触觉阵列,其特征在于,所述三维互锁拓扑结构模拟人体表皮-真皮起伏连接形貌,受压时形成单元局部应力集中,削弱相邻单元力学耦合,同时互锁嵌合结构提升层间界面结合强度,抑制反复弯折后的层间分层、脱胶。
10.如权利要求9所述的基于离子–电子协同传感的柔性触觉阵列,其特征在于,所述阵列应用于机器人灵巧手精密抓取、手部康复量化评估手套、消费电子触觉交互穿戴设备;阵列可采集压力分布图像,实现字母轮廓、接触边界高精度触觉成像识别。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com