
助力清洁机械手
本发明涉及清洁装置,特别是指一种助力清洁机械手。
背景技术:
1、在日常保洁、物业运维、商业场馆清洁、家庭清洁和学校建筑设施清洁等各类场景中,玻璃幕墙、门窗玻璃、地面、墙面等平面结构的清洁作业极为普遍。目前,针对上述平面物体的清洁工作,主要依赖人工手持刮板、清洁刷、抹布等工具完成,作业过程中需要操作人员持续抬臂、摆臂、按压擦拭,重复且高强度的上肢动作,会持续对手臂肌肉、关节造成负荷,长期作业极易引发手臂肌肉酸痛、肢体疲劳、关节劳损等问题,不仅大幅降低清洁作业的持续性与工作效率,还容易导致清洁人员出现职业健康损伤。同时,人工清洁的力度、速度难以保持均匀统一,易出现清洁残留、水渍、污渍擦拭不彻底等问题,清洁质量参差不齐,标准化程度较低。
技术实现思路
1、本发明要解决的技术问题是提供一种成本低、高效,降低人员劳动强度的助力清洁机械手。
2、为解决上述技术问题,本发明提供技术方案如下:
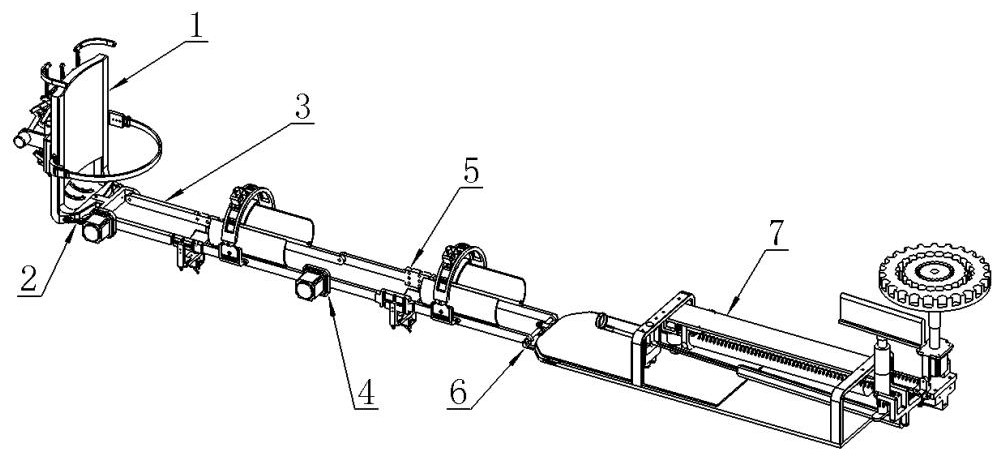
3、一种助力清洁机械手,包括依次连接的肩部装置、肩关节机构、大臂装置、肘关节机构、小臂装置、腕关节机构和手部清洁装置,所述肩部装置包括用于放置于人体肩部的肩部机架,所述肩部机架的前后侧面设有第一夹紧装置,所述肩部机架的下表面设有护肩垫。
4、本发明具有以下有益效果:
5、本发明的助力清洁机械手,肩部装置作为整个助力清洁机械手的基体,起到固定和支撑的作用。肩关节机构、肘关节机构分别如人的手臂相应部位一样,分别有两个和一个自由度,腕关节机构设计为两个自由度。整个装置的关节部分如同人的手臂一样灵活,并通过大臂装置、小臂装置实现对人体手臂的自动助力,最后通过人的手指对手部清洁装置中各个指环的操作控制,实现对玻璃、地面等平面性物体的自动清洁。本发明的助力清洁机械手能够降低成本和人员的劳动强度,提高清洁作业的工作效率和清洁质量。
1.一种助力清洁机械手,其特征在于,包括依次连接的肩部装置(1)、肩关节机构(2)、大臂装置(3)、肘关节机构(4)、小臂装置(5)、腕关节机构(6)和手部清洁装置(7),所述肩部装置(1)包括用于放置于人体肩部的肩部机架(11),所述肩部机架(11)的前后侧面设有第一夹紧装置(13),所述肩部机架(11)的下表面设有护肩垫(14)。
2.根据权利要求1所述的助力清洁机械手,其特征在于,所述肩部机架(11)的上方设有手指式抓紧装置(12),所述手指式抓紧装置(12)包括固设于所述肩部机架(11)的安装基座(121),所述安装基座(121)上设有第一双耳支撑座(122),其中:
3.根据权利要求2所述的助力清洁机械手,其特征在于,所述安装基座(121)上还设有u形的丝杠支撑底座(1217),所述丝杠支撑底座(1217)的两个侧壁之间设有丝杠(1219)和与所述丝杠(1219)相配合可左右移动的丝杠螺母座(1220),所述丝杠螺母座(1220)上设有第一支撑座(1221),所述丝杠支撑底座(1217)的其中一个侧壁上设有驱动连接所述丝杠(1219)的第二驱动电机(1216),所述丝杠支撑底座(1217)的其中另一个侧壁的上方和外表面分别设有第二双耳支撑座(1224)和第二支撑座(1223);
4.根据权利要求3所述的助力清洁机械手,其特征在于,所述丝杠螺母座(1220)的前表面设有第三支撑座(1222),所述第三支撑座(1222)上设有第五驱动链路,所述第五驱动链路包括依次连接的驱动输出推杆(1211)、t型主动摆杆(1213)、第六中间过渡连杆(1214)和第二中间过渡t型杆(1215),所述t型主动摆杆(1213)位于所述第一双耳支撑座(122)的外侧;
5.根据权利要求1所述的助力清洁机械手,其特征在于,所述第一夹紧装置(13)包括第一侧夹持折弯底座(131)、第二侧夹持折弯底座(136)和松紧带(134),所述第一侧夹持折弯底座(131)和第二侧夹持折弯底座(136)分别固设于所述肩部机架(11)的前后侧面,所述松紧带(134)的一端设有第一侧安装座(133),所述第一侧安装座(133)通过第一调距螺钉(132)固定连接于所述第一侧夹持折弯底座(131),所述松紧带(134)的另一端设有与所述第二侧夹持折弯底座(136)相配合的松紧带挂钩(135)。
6.根据权利要求1所述的助力清洁机械手,其特征在于,所述大臂装置(3)包括大臂机架(31)、第一大臂上半部杆(33)、第一大臂下半部杆(36)、第二大臂上半部杆(39)和第二大臂下半部杆(37),所述小臂装置(5)包括第一小臂上半部杆(51)、第一小臂下半部杆(52)、第二小臂上半部杆(55)和第二小臂下半部杆(54),其中:
7.根据权利要求6所述的助力清洁机械手,其特征在于,所述肩关节机构(2)包括设于所述肩部机架(11)和所述大臂机架(31)前后两侧相对端面上的支座(21),所述肩部机架(11)和所述大臂机架(31)前后两侧相互靠近的支座(21)之间均依次铰接有直形连杆(22)和弧形连杆(23);
8.根据权利要求6所述的助力清洁机械手,其特征在于,所述腕关节机构(6)包括腕部辅助连杆(61)、双耳铰接支座(62)和滚轮(63),其中:
9.根据权利要求1-8中任一所述的助力清洁机械手,其特征在于,所述手部清洁装置(7)包括手部基座(71)、第一u形机架(72)、第二u形机架(74)、升降装置(73)、清洗装置(77)、伸缩装置(75)和同步组件(76),其中:
10.根据权利要求9所述的助力清洁机械手,其特征在于,所述同步组件(76)包括十字形的同步连杆(761),所述同步连杆(761)的下端铰接所述长凸轮(735)的远端,所述同步连杆(761)靠近所述清洗基座(771)的一侧通过第一双耳铰链支座(762)连接所述清洗基座(771)的侧面,所述同步连杆(761)远离所述清洗基座(771)的一侧固定连接所述传动升降机构(736);
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com