
一种基于六维拓扑投影常数的螺纹紧固件、参数化设计方法及多维应用与流程
背景技术:
1、现有工程结构设计长期受限于三维欧几里得空间的经验范式,主要体现在以下方面:
2、机械连接领域:公知螺纹牙型角(如60°、55°、30°等)均为基于三维空间的主观经验取值,与弧度制无自然整数关系。这不仅导致数控系统、机器人控制器中存在度/弧度转换误差与编程歧义,更因其缺乏高维几何本源,难以在不同尺度下保持一致的力学响应。在医疗器械与植入体应用中,经验牙型角难以匹配人体组织与生理运动的自然角度特征,易引发应力集中、界面微动及长期植入舒适度不足等问题。在桥梁、涡轮等抗振结构中,现有牙型角亦非基于自然分流与能量耗散最优角度设计,抗疲劳与流体力学性能存在局限。
3、微电子与芯片设计领域:在集成电路物理设计中,互连线、过孔与器件有源区普遍采用直角(90°)或经验斜角(如45°、60°)布线方案。此类基于笛卡尔坐标系的分割方式,在高频信号传输中易因几何突变导致阻抗不连续、信号反射与串扰加剧;在纳米尺度高密度布线中,直角或经验斜角处的电流密度集中会加速电迁移失效。现有eda工具虽支持任意角度布线,但缺乏统一的几何常数指导,设计过程仍依赖经验迭代。
4、理论本源缺失:无论是宏观机械结构还是微观电子器件,现有设计均未建立在与自然几何结构同构的数学基础之上。经验参数虽经长期优化,但本质上属于“试错收敛”,而非“自然规律映射”,难以实现跨尺度、跨领域的统一设计范式。
5、因此,亟需一种源自自然几何常数、数值体系统一、兼具生物适配性、抗振性能与高频电学性能的普适性设计原理。
技术实现思路
1、本发明的目的在于提供一种螺纹紧固件及参数化设计方法,并进一步将该设计原理扩展至芯片线路设计领域。其核心在于采用1弧度(α=180°/π rad,简称r1角)作为二维工程界面的拓扑投影常数,该常数源自六维球面s6向二维截面的规范投影,与三维经验角度无几何等价性。
2、一、螺纹紧固件结构
3、 一种螺纹紧固件,其轴向截面牙型角α=180°/π rad(1 rad);
4、承压侧牙型半角β1与非承压侧牙型半角β2满足β1+β2=α;
5、 螺距p(z)沿轴向按如下变程规律设计:
6、 δp(n′)=k∫0ᴺf e^(−km) dm
7、 其中,k为比例系数,f为轴向载荷,k为衰减系数,m为积分变量;
8、 牙底圆弧半径r(z)随螺距变化而自适应调整:r(z)=kᵣ·p(z),kᵣ为圆弧系数。
9、二、参数化设计方法
10、 本发明进一步提供上述螺纹紧固件的参数化设计方法,包括:基于六维球面s6的so(7)对称群约束,确定牙型角α=1 rad;根据装配界面的力学需求与生物适配性要求,确定β1、β2的分配比例;结合载荷谱与材料特性,优化p(z)与r(z)的轴向分布规律。
11、三、多维应用场景及有益效果
12、 1. 医疗器械与仿生植入体
13、 如图2所示,本发明r1螺纹应用于脑机接口电极固定、牙科及骨科种植体、外骨骼关节连接及手术机器人末端执行器。1 rad牙型角与人体组织自然受力角度高度契合,配合变螺距与自适应牙底圆弧,实现力流连续传导,显著降低应力集中,提高植入舒适度与长期稳定性。以仿鳄鱼牙种植体为例,r1螺纹本体(2)与牙槽骨榫眼/骨组织(3)形成仿生嵌锁结构(见图2),其牙型角与生物牙齿自然生长角度一致,结合变螺距设计,可实现“越压越紧”的自锁效果,显著提升抗拔出与抗扭转性能。
14、2. 抗振与流体工程结构
15、 本发明r1螺纹同样适用于桥梁分水尖、涡轮机导叶、高速旋转轴系等受流体冲击或强振动载荷的结构。1 rad牙型角与自然界长期演化形成的稳定分流角(如皖南山区传统船形桥墩迎水面尖角,实测均值趋近1 rad)一致,有利于流体平顺分流与振动能量耗散,提升结构抗疲劳与抗振性能。
16、3. 集成电路与芯片线路设计(核心扩展)
17、 本发明所述α=1 rad拓扑常数,可延伸至集成电路芯片的线路设计原理中,解决高频信号传输与高密度布线的固有矛盾。
18、传统芯片布线多采用90°或经验斜角,易引发信号反射与串扰。本发明提出,将α=1 rad作为芯片二维布线层的本征拓扑转角常数,应用于互连线拐角、t型结、交叉结、过孔过渡区及高频差分对布线中。其原理在于:1 rad转角为s6/so(7)对称群在二维界面的自然投影,具有曲率连续性,可使信号电流路径更贴近自然力流线,减少电场畸变与阻抗突变。
19、进一步地,本发明所述变螺距p(z)与自适应牙底圆弧r(z)的参数化思想,可映射为芯片布线中的线宽渐变与转角圆弧化设计:沿信号传输方向,线宽按等效电流载荷函数自适应调整,转角处引入半径与局部线宽成比例的过渡圆弧,从而在纳米尺度下实现“力流—电流”传导规律的统一。该设计范式与弧度制数学体系天然兼容,便于eda工具进行拓扑优化,消除角度-弧度转换误差,为突破后摩尔时代互连瓶颈提供新路径。
20、4. 数控与机器人系统
21、 采用弧度制定义的r1牙型角,与数控系统、机器人控制器的核心数学语言天然统一,消除度/弧度转换误差,简化编程逻辑,提高装配精度与控制稳定性。
22、综上,本发明以1弧度拓扑常数替代现有经验设计参数,将六维拓扑对称性从宏观机械结构映射至微观电子结构,实现跨尺度、跨领域的统一设计范式。
23、几何本源说明
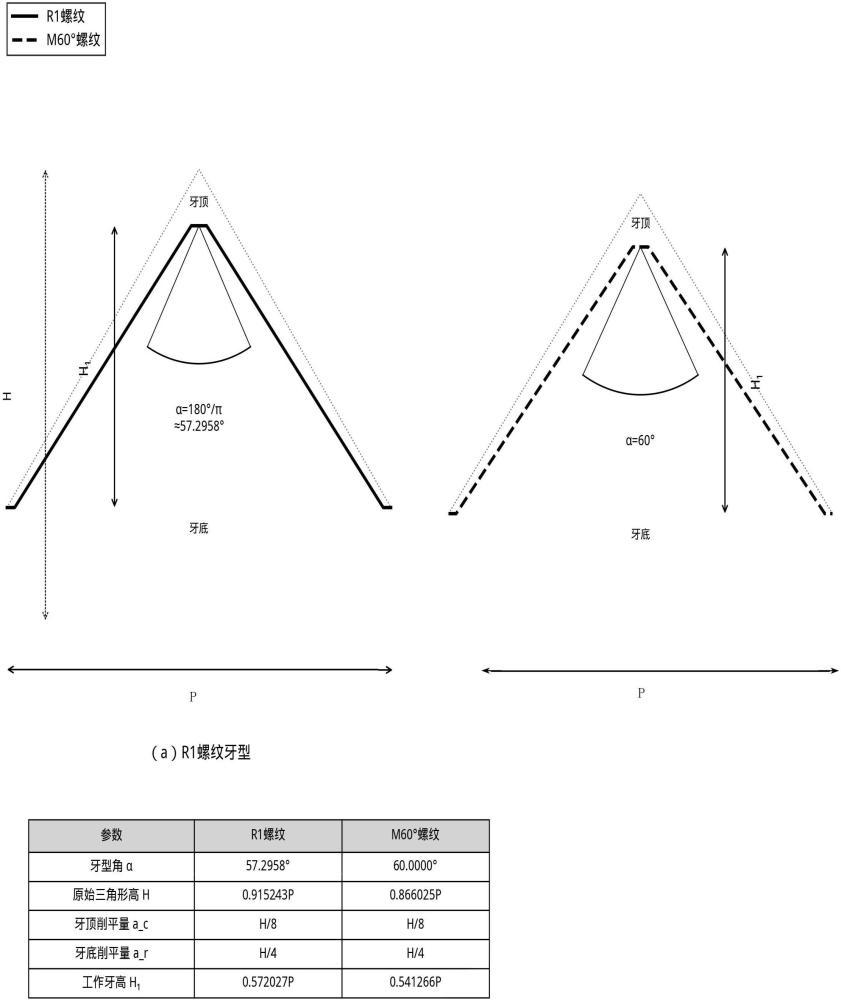
24、 本发明所述牙型角α=180°/π rad(1弧度角),其数学本源首先体现为六维球形拓扑结构的代数实现,具体构造如下:
25、 引入雒书矩阵的六维推广形式m6∈mat(6,r)。该矩阵元素由1~36的自然数按六维幻方对称性排布,满足行、列、对角线及超平面求和不变性。将m6作用于六维欧几里得空间r6中单位球面s6={x∈r6∣∥x∥=1}的标准正交基投影算子p,可得投影角不变量:
26、 α=arccos(tr(pm6pᵀ)/∥m6∥)=180°/π rad
27、 该推导仅依赖六维幻方群的离散对称性与s6的连续对称性相容,构成了六维拓扑映射的一种具体代数表达。
28、进一步地,上述代数不变量可由六维微分几何结构严格验证。六维单位球面s6具有so(7)旋转对称群,其killing形式诱导的度量在任意二维截面σ上的截曲率恒为常数。经李群表示论计算,该角不变量在so(7)群作用下严格保持不变,数值唯一确定为180°/πrad。上述投影过程完全独立于三维欧几里得空间r³的笛卡尔坐标系,现有60°、55°等经验牙型角均为三维空间内的主观设定,其取值不满足s6流形的对称约束,亦无法通过r³中的任何拓扑推导获得,二者在几何本质上无等价性。
29、作为六维球形拓扑在二维截面投影常数的自然印证,可观察两类典型实例:
30、 其一,皖南山区溪流中留存的传统船形桥墩(分水尖):其迎水面尖角多分布于45°~58°区间,均值趋近1 rad(57.3°),而非60°经验值。
31、其二,在微观尺度,集成电路芯片中信号传输的最优路径亦趋向于连续曲率转向。结合图1的牙型叠加对比及图2的仿生装配示意可知,本发明α=1 rad并非针对单一领域的经验优化,而是同一拓扑投影常数在低维工程界面上的统一应用,其应用涵盖宏观机械构件与微观电子器件。
32、图1:本发明r1螺纹与标准60°经验螺纹在轴向截面上的牙型叠加对比及参数对照图。左图为基于六维球面s6拓扑投影常数的r1螺纹(α=1 rad≈57.2958°);右图为基于三维欧几里得空间主观设定的标准60°螺纹。二者几何本源不同,无几何等价性。
33、图2:本发明仿鳄鱼牙种植体的整体结构及装配示意图。展示了带有α=1 rad牙型角的螺纹本体(2)与牙槽骨榫眼/骨组织(3)之间的仿生嵌锁关系,标号(1)为配套基台或紧固件。
34、图3:芯片互连线转角结构对比示意图。左图为传统90°或45°布线转角,存在电场畸变区;右图为基于α=1 rad拓扑常数的布线转角,配合线宽渐变与圆弧过渡,实现电场均匀分布。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com