
一种空天地一体化协同语义通信与资源管理方法
本发明涉及物联网、无线通信、人工智能领域,具体涉及一种空天地一体化协同语义通信与资源管理方法。
背景技术:
1、随着智能交通系统由基础车联网连接向协同感知、实时智能决策和大规模自治协同不断发展,单车感知由于受限于感知距离、遮挡效应、局部视角以及道路拓扑快速变化,难以独立获得完整、可靠且新鲜的环境信息。因此,车辆之间以及车辆与外部服务节点之间进行协同感知和任务级信息共享,已成为下一代智能交通系统的重要支撑技术。与此同时,在偏远高速、郊区稀疏道路、灾后区域等场景中,地面通信基础设施往往不稳定甚至缺失,仅依赖传统地面边缘服务器难以持续提供低时延、高可靠的感知服务。在此背景下,由低轨卫星、无人机和车辆共同构成的空天地一体化网络,能够利用卫星的广域覆盖能力和无人机的灵活部署能力,为车辆协同感知提供跨层通信与计算支撑。
2、现有技术中,针对协同感知任务的服务方式主要包括以下几类:一类是基于传统比特级通信的感知数据上传与边缘处理方式,将原始感知数据整体传输到边缘节点或远端节点进行处理;另一类是基于任务卸载的车—边—云协同计算方式,通过选择本地执行或边缘执行来降低单车处理压力;还有一类是在空天地融合网络中引入无人机或卫星中继,以扩大感知业务的覆盖范围和服务连续性。然而,上述现有方法大多分别处理语义压缩、任务卸载、跨层路由或资源切片问题,尚未形成一个能够面向空天地异构网络、同时联合考虑语义信息选择、跨层执行路径和多维资源约束的统一技术方案。
3、进一步地,随着协同感知任务中图像、目标、场景关系等高维语义信息的不断增长,传统比特级传输方式存在通信负担重、链路资源利用效率低的问题。语义通信虽然能够仅传输任务相关信息,从而降低传输负担,但语义压缩比例、语义恢复质量和感知任务完成时效之间存在强耦合关系:压缩程度越高,链路占用越小,但接收端恢复被压缩语义所需的推理难度越大;反之,若为保证语义完整性而传输过多语义描述符,又会显著增加上传时延和系统能耗。因此,在空天地一体化网络中,如何在语义保真度、感知新鲜度、执行位置选择和跨层资源消耗之间实现联合优化,成为现有技术面临的重要问题
4、现有技术仍存在以下不足:
5、(1)现有协同感知与卸载方案大多基于比特级传输机制,将原始感知数据作为统一数据流处理,缺乏对不同语义信息重要性的区分,难以根据任务需求自适应地选择需要发送的关键语义信息,导致在长距离、低带宽、能量受限的空天地链路中通信效率较低。
6、(2)现有方法通常将语义压缩、执行位置选择、卫星接入、跨层路由以及通信和计算资源分配分开设计,缺乏统一建模。特别是在低轨卫星可见窗口有限、无人机与车辆接入关系动态变化、结果返回链路不对称的场景下,现有技术难以同时兼顾几何可见性、时延约束、语义质量约束和资源容量约束。
7、(3)现有空天地融合资源管理方法大多面向单层或双层网络进行优化,对“车辆—无人机—接入卫星—执行卫星—无人机—车辆”的跨层完整路径考虑不足,尤其缺少对接入卫星与执行卫星分离、星间转发以及执行卫星返回链路可见性的统一描述,因而难以适用于空天地异构网络中的动态协同感知服务。
8、(4)现有基于强化学习的资源优化方法多数采用平坦式决策结构或普通高斯策略,难以有效处理执行模式、关联关系、跨层路由等离散决策与带宽、功率、计算频率等连续资源决策之间的强耦合关系;同时,对于满足和容量约束的连续资源变量,普通连续策略难以天然保证可行性,容易引起训练不稳定和在线部署困难。
9、因此,亟需一种面向空—天—车一体化网络的感知导向协同语义通信与资源管理方法,以在满足几何可见性、链路容量、计算资源、时延和语义质量要求的前提下,实现语义压缩、执行模式选择、跨层路由以及多维资源分配的联合优化,从而提高系统整体感知效用并降低系统能耗。
10、需要说明的是,在上述背景技术部分公开的信息仅用于加强对本发明的背景的理解,因此可以包括不构成对本领域普通技术人员已知的现有技术的信息。
技术实现思路
1、本发明的目的在于提供一种空天地一体化协同语义通信与资源管理方法,用于解决现有技术中语义压缩、执行模式、跨层路由以及通信与计算资源分配相互割裂、难以统一优化的问题,尤其解决空天地异构网络中卫星可见窗口有限、返回链路不对称、跨层路径动态变化所导致的拓扑与资源联合优化困难,以及高维混合动作空间下传统平坦式强化学习求解效率低、连续资源动作难以满足严格容量约束的问题。
2、本发明的其他特性和优点将通过下面的详细描述变得显然,或部分地通过本发明的实践而习得。
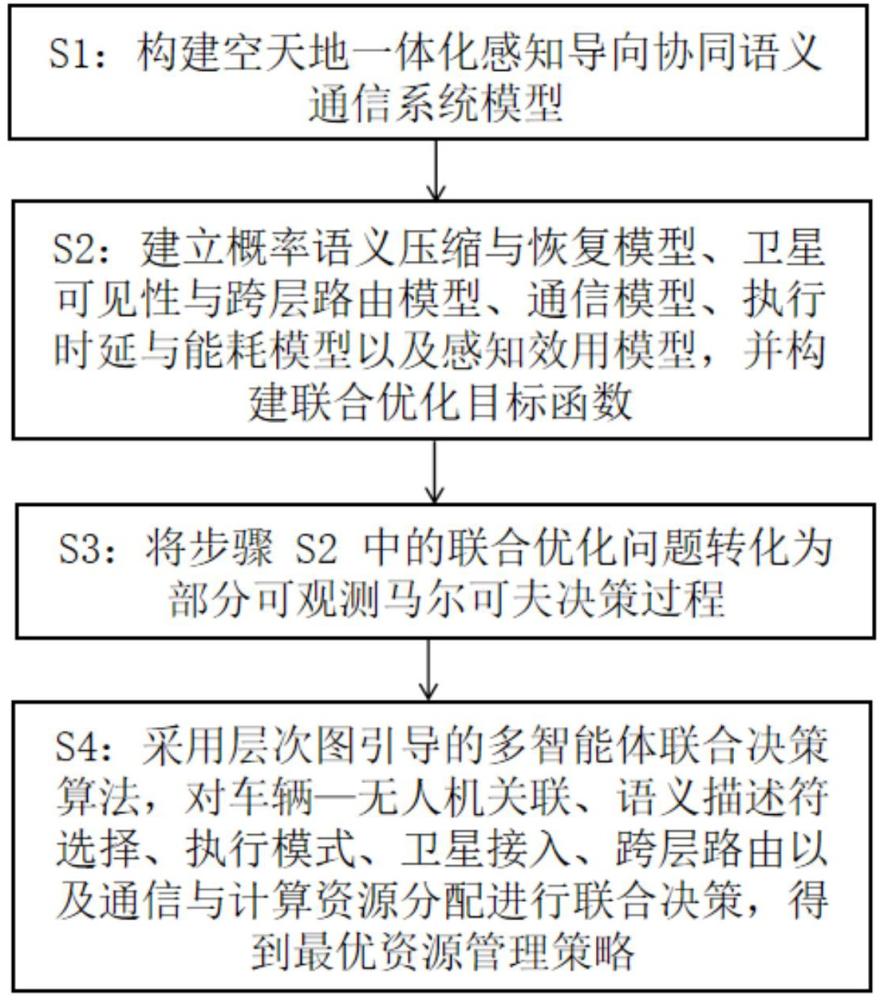
3、根据本发明的第一方面,提供一种空天地一体化协同语义通信与资源管理方法,所述方法包括:
4、步骤s1:构建空天地一体化感知导向协同语义通信系统模型;其中,所述空天地一体化感知导向协同语义通信系统模型由低轨卫星、无人机和车辆构成的三层网络结构,所述低轨卫星用于提供广域连接和远端计算支持,所述无人机用于提供中继和边缘辅助服务,所述车辆用于产生协同感知任务并发起语义通信请求;
5、步骤s2:基于步骤s1的空天地一体化感知导向协同语义通信系统模型,建立概率语义压缩与恢复模型、卫星可见性与跨层路由模型、通信模型、执行时延与能耗模型以及感知效用模型,并构建联合优化目标函数;
6、步骤s3:将步骤s2中的联合优化问题转化为部分可观测马尔可夫决策过程;
7、步骤s4:针对步骤s3所建立的部分可观测马尔可夫决策过程,采用层次图引导的多智能体联合决策算法,对车辆-无人机关联、语义描述符选择、执行模式、卫星接入、跨层路由以及通信与计算资源分配进行联合决策,得到最优资源管理策略。
8、在一些示例性实施方式中,步骤s2中所述概率语义压缩与恢复模型包括:
9、对车辆感知原始数据提取语义描述符集合,收发端共享概率语义图,每条语义规则携带真值概率;
10、设置0-1语义发送指示变量,由发送变量数量计算任务语义压缩率,推导压缩后语义数据量;
11、针对未发送语义描述符,基于共享语义图计算单描述符概率恢复值,融合发送指示变量得到单描述符有效保真度,加权平均得到任务整体语义保真度;
12、建立分段仿射函数刻画语义压缩率与车辆编码工作量的映射关系。
13、在一些示例性实施方式中,步骤s2中所述卫星可见性与跨层路由模型包括:
14、设置卫星-无人机可见0-1指示量、车辆-无人机关联0-1变量、无人机-卫星接入0-1变量;
15、设计四维跨层路由0-1指示量区分接入卫星、执行卫星,支持星间转发链路建模;
16、设置本地执行、无人机执行二元指示量,约束三种执行模式互斥且必选其一;
17、增加拓扑一致性约束、卫星返回链路可见性约束,仅满足几何可视、接入关联条件时方可启用对应跨层路由路径。
18、在一些示例性实施方式中,步骤s2中所述通信模型包括三类通信链路:
19、车辆-无人机访问链路:采用rician衰落信道建模上下行传输速率,下行采用正交预分配反馈信道;
20、无人机-卫星回传链路:引入零阶贝塞尔函数构建信道老化系数,表征多普勒频移带来信道时变误差;
21、卫星间转发链路:基于自由空间光通信模型计算星间光链路传输速率,综合光学增益、噪声温度、载波损耗完成速率推导;各链路分别定义单向传播时延,用于端到端总时延叠加计算。
22、在一些示例性实施方式中,步骤s2中所述执行时延与能耗模型包括:
23、分别构建本地执行、车辆侧语义编码、无人机侧卸载执行、卫星侧卸载执行四类时延、能耗子模型;
24、基于dvfs动态电压频率模型计算各节点计算能耗;
25、分场景推导无人机执行、卫星执行两种模式的完整端到端总时延、全链路总能耗,统一采用执行指示变量实现多模式时延、能耗融合表达。
26、在一些示例性实施方式中,步骤s2中所述感知效用模型包括:
27、基于指数衰减函数定义感知新鲜度,时延越大新鲜度越低;
28、融合执行模式修正有效语义保真度;
29、引入任务权重、紧急度系数构建单任务感知效用,紧急度系数越高任务越侧重时效性,反之侧重语义完整;
30、累加所有任务效用得到系统总感知效用;
31、构建带能耗惩罚、时延违约惩罚、语义质量违约惩罚的全局长期联合优化目标函数。
32、在一些示例性实施方式中,步骤s3所述联合优化问题转化为部分可观测马尔可夫决策过程,具体为:
33、智能体集合由全部无人机、卫星组成;智能体局部观测包含链路状态、本地资源、几何可见性、局部任务画像四类信息;混合动作空间分为高层离散动作、低层连续动作:
34、高层离散动作:无人机智能体输出车 - 无人机关联、语义描述符发送、任务执行模式决策;卫星智能体输出卫星接入、跨层路由决策,并基于几何可见性掩码屏蔽不可行离散动作;
35、低层连续动作:无人机输出车辆发射功率、编码频率、本地算力、车机带宽、无人机算力;卫星输出回传功率、星间发射功率、回传带宽、星间带宽、卫星计算频率;采用dirichlet分布建模带宽类有界求和资源,beta分布建模功率、频率区间资源,天然满足资源容量约束;
36、全局即时奖励由系统感知效用、系统能耗惩罚、时延超标惩罚、语义保真不足惩罚、下行时长违规惩罚五部分组成。
37、在一些示例性实施方式中,步骤 s4 所述层次图引导多智能体近端策略优化算法,包含五大核心模块:
38、边条件异构图模块:以车辆、无人机、卫星为图节点,节点特征包含观测信息,边特征包含节点距离、视距概率、可见性;采用边条件注意力机制完成跨层节点消息聚合,生成节点空间嵌入;
39、时序记忆gru模块:将单时隙图嵌入输入门控循环单元,融合历史时隙状态得到带时序记忆的智能体隐藏状态;
40、分层actor策略网络:高层离散 actor 输出掩码后拓扑决策,低层连续actor基于离散动作条件输出dirichlet、beta分布参数,采样得到合法资源分配值;
41、中心化critic价值网络:输入全局状态输出价值估计,通过时序差分残差、广义优势估计gae计算优势函数;
42、多智能体mappo策略更新模块:分别构建actor裁剪损失、critic均方损失,加入策略熵正则项提升环境探索能力,迭代至策略收敛后输出全局联合资源管理策略。
43、根据本发明的第二方面,提供一种存储介质,其上存储有计算机程序,所述计算机程序被处理器执行时实现上述第一方面所述的空天地一体化协同语义通信与资源管理方法。
44、根据本发明的第三方面,提供一种计算机程序产品,其上存储有计算机程序,计算机程序被处理器执行时实现上述的第一方面所述的空天地一体化协同语义通信与资源管理方法。
45、根据本发明的第四方面,提供一种电子设备,包括:
46、处理器;以及
47、存储器,用于存储所述处理器的可执行指令;
48、其中,所述处理器配置为经由执行所述可执行指令时实现上述第一方面所述的空天地一体化协同语义通信与资源管理方法。
49、本发明相比于现有技术,具有以下有益效果:
50、1、本发明提供的一种空天地一体化协同语义通信与资源管理方法,建立了空天地三层协同语义通信与资源管理模型,实现了语义压缩、语义恢复、执行模式选择、跨层路由以及通信与计算资源分配的统一建模与联合优化。
51、2、本发明提供的一种空天地一体化协同语义通信与资源管理方法,将联合优化问题转化为部分可观测马尔可夫决策过程,并构建了层次图引导的多智能体强化学习算法,获得了满足约束条件的最优协同语义通信与资源管理策略。
52、3、本发明提供的一种空天地一体化协同语义通信与资源管理方法,将图结构表示学习与多智能体强化学习相结合,提高了复杂空天地异构网络场景下的状态表征能力、联合决策能力和策略求解效率。
53、应当理解的是,以上的一般描述和后文的细节描述仅是示例性和解释性的,并不能限制本发明。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com