
复杂城区车联网信道的高精度多天线探测与参数提取方法
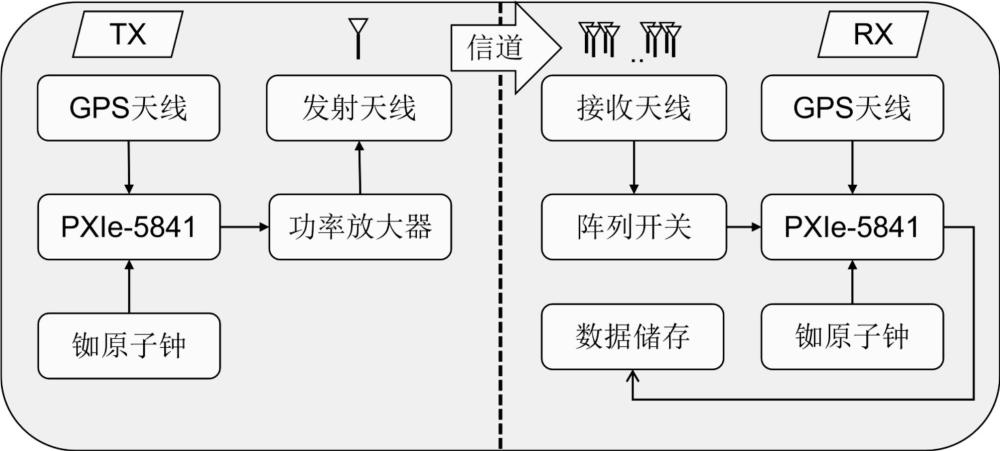
本发明涉及车联网(vehicle-to-vehicle, v2v)无线通信,具体而言,涉及一种面向复杂城区车联网信道的高精度多天线探测与多径参数提取方法。
背景技术:
1、随着5g向6g演进,自动驾驶、无人驾驶及智能交通系统对v2v通信的可靠性与低时延提出了严苛要求。5.9ghz频段作为智能交通系统的核心专用频段,其在复杂城区环境(如带状植被遮挡、高密度建筑、高机动车辆)中的信道特性研究至关重要。
2、然而,传统的信道探测方法在处理这类环境时存在显著局限性:
3、非平稳特性难以捕捉:道路两侧的带状植被导致通信链路在视距与部分遮挡状态间频繁切换,多径簇呈现动态“生灭”过程,传统系统难以实现高精度的时空追踪。
4、同步精度瓶颈:在车对车的高机动场景中,收发端的频率偏差与时间漂移会严重破坏信道快照间的相位相干性,导致提取出的多径参数失真。
5、硬件非理想特性干扰:射频前端的带通特性偏离、滤波器群时延纹波及线缆相位不一致会引入大量的“伪多径”分量。
6、计算效率与精度矛盾:传统多径参数提取算法(如标准sage算法)在多径条数未知时依赖人工赋初值,且在处理海量快照数据时收敛慢、计算开销巨大。
7、因此,亟需一种集成高同步硬件、全链路闭环校准、高动态时序设计及自适应加速算法的综合方案。
技术实现思路
1、本发明旨在解决以上现有技术的问题。提出了一种复杂城区车联网信道的高精度多天线探测与参数提取方法。本发明的技术方案如下:
2、一种复杂城区车联网信道的高精度多天线探测与参数提取方法,其包括以下步骤:
3、步骤1):构建并部署基于ni pxie平台的高精度多天线时域探测硬件系统,并建立亚采样级收发同步机制;
4、步骤2):构建并应用全链路误差闭环校准模块,通过实测数据驱动的方式对原始观测信号进行硬件失真补偿;
5、步骤3):构建针对城区高机动场景的阵列测控时序模块,执行满足信道相干时间物理约束的多通道数据采集;
6、步骤4):构建基于自适应初始化与空间矢量加速的改进型sage算法模块,递归式提取多径分量的物理参数;
7、步骤5):构建动态簇演化特征提取单元,利用核功率密度算法及多径成分距离算法对提取的多径分量进行聚合与连续性追踪,实现对信道多径簇非平稳生灭及功率演化规律的量化描述。
8、进一步的,所述步骤1)中,所述高精度多天线时域探测硬件系统采用分布式架构,由发射端tx、接收端rx及同步支撑子系统组成,在发射端利用矢量信号收发仪生成中心频率为5.9ghz、有效带宽为40mhz的zadoff-chu恒包络伪随机序列作为探测波形,具体同步流程如下:
9、a.频率与时间基准建立:
10、在收发两端分别配置经gps 1pps信号驯服的高稳定性铷原子钟,为系统提供10mhz的外部基准频率;通过锁相控制环路,将收发两端在射频本振层面的相对时间偏移锁定在10ns以内,确保信道快照在长时段测量过程中的相位相干性;
11、b.亚采样级同步维持:
12、利用铷原子钟的高短期稳定度,在gps信号弱遮挡环境下进入保持模式,使系统具备纳秒级的时延分辨基础,从而支撑后续对复杂城区植被散射径的亚采样级提取;
13、同步支撑子系统是高精度探测系统的“神经中枢”。该系统通过收发两端独立配置的gps信号实时驯服铷原子钟,将原子钟的高短期稳定度与gps信号的长时准确度相结合。通过内部的锁相控制环路,子系统将外部提供的10mhz参考频率注入本地射频前端,从而将收发两端的时间偏移严格锁定在10ns以内。这使得测量车辆在复杂城区移动过程中,即使面临外部信号瞬时遮挡,系统仍能维持极高的相位相干性,为捕获非平稳多径生灭和功率演化规律提供精准的时间频率基准。
14、进一步的,所述探测激励序列采用zadoff-chu序列,序列长度,复采样率为80mhz;所述16阵元均匀线阵的阵元间距设置为25.4mm,即5.9ghz载波频率对应的半波长;收发两端的时间同步精度锁定在10ns以内,是指通过gps驯服机制消除收发两端本振的频率漂移,使得长时段测量周期内信道快照之间的时延估计偏差保持在亚采样级别;
15、所述16阵元均匀线阵,其阵元间距设置为25.4mm,即5.9ghz载波频率对应的半波长,以消除角度估计中的相位模糊。
16、进一步的,所述步骤2):构建并应用全链路误差闭环校准模块,通过实测数据驱动的方式对原始观测信号进行硬件失真补偿具体包括:
17、a.实测模板函数校准单元:
18、通过射频同轴电缆将发射端输出口与接收端输入口背靠背直连;实测获取包含发射脉冲成形、射频前端群时延纹波、功率放大器微弱非线性以及接收滤波器冲激响应的端到端综合冲激响应波形;利用实测波形的主瓣轮廓与旁瓣细节构建实测模板函数,取代传统的理想数学delta函数,作为后续路径剥离的基准;
19、b.天线阵列空间签名标定单元:
20、在微波暗室远场环境下测量16阵元均匀线阵在5.9ghz频段下的复增益响应与三维方向图;以第一个1天线通道作为参考基准,计算其余15个通道相对于参考通道的相位偏差矢量,通过下式对原始接收信号进行补偿,获得高保真空间观测信号:
21、 。
22、进一步的,所述步骤3):构建针对城区高机动场景的阵列测控时序模块,执行满足信道相干时间物理约束的多通道数据采集,具体包括:
23、a.扫描周期准静态约束计算:
24、实时感知车辆移动速度,计算最大多普勒频移,并设定全阵列扫描周期必须服从下述物理边界约束:
25、
26、其中,为信道相干时间,通过将控制在1.09ms以内,确保16根接收天线在单个信道准静态窗口内完成轮询,保障空间特征向量的有效性;
27、b.时隙冗余与多径隔离设计:
28、将扫描周期划分为17个等宽时隙(slot),每个时隙内部采用“首尾屏蔽”策略:在时隙前端设置12.8的静默保护期以吸收射频开关切换瞬间的非线性毛刺;在时隙尾端设置时间宽度大于环境最大预期多径时延的隔离区,防止残留多径能量泄露至相邻通道。
29、进一步的,所述步骤4):构建基于自适应初始化与空间矢量加速的改进型sage算法模块,该模块是实现“超分辨”探测的核心手段。具体通过以下技术逻辑运行:
30、自适应初始化单元:利用探测序列的伪逆矩阵执行最小二乘解卷积,在无需人工干预的情况下自动锁定初始相关峰,判定多径条数并给出初始时延估计。
31、动态门限判定单元:采用基于底噪统计与最强径功率回退(如-30db)的双门限准则,自动滤除硬件伪影与随机噪声,确保提取路径的物理真实性。
32、空间矢量加速单元:在极大化步(m-step)中,利用接收阵列流形的线性代数特性,通过空间特征向量与导向矩阵的内积运算替代传统的逐角度嵌套循环搜索。
33、递归迭代处理:采用“期望步骤(e-step)”与“极大化步骤(m-step)”交替迭代,基于实测模板函数对信号进行重构与剥离,直至残差能量收敛,最终输出纳秒级精度和亚度级精度的信道多径参数库。
34、该模块接收步骤2)处理后的高保真信号,通过解卷积初值锁定与矩阵运算加速机制实现多径参数提取,具体计算步骤如下:
35、a.伪逆自适应初始化单元:
36、利用发射端参考zc序列构建包含不同时延平移量的循环矩阵,并计算其伪逆矩阵;通过最小二乘解卷积运算快速获取初始信道冲激响应估计值,如下式所示:
37、
38、b.动态双门限判定单元:
39、根据的统计特征设定检测阈值,其中,为基于信道无信号区统计的底噪门限,为相对于当前快照最强径能量回退30db的功率门限,仅当的峰值大于时,自动判定为有效多径并锁定其初始条数与初始时延;
40、c.空间矢量加速搜索单元:
41、在sage算法的极大化步(m-step)中,利用阵列流形的线性代数特性,预构建覆盖全空域水平角的导向矩阵;通过下式的一次性高维复数矩阵内积运算,替代传统的逐角度标量嵌套循环搜索,提取多径到达角:
42、
43、式中,为时域投影后的空间特征向量,为导向矩阵的共轭转置。
44、进一步的,所述步骤3)全阵列扫描周期的设计逻辑为:根据车辆移动产生的最大多普勒频移确定信道相干时间;将控制在1.09ms以内,且满足约束条件;所述时隙内部的保护间隔设定为大于500ns,用以隔离相邻空间通道间的多径能量串扰。
45、进一步的,所述步骤4)中,伪逆自适应初始化单元通过下式计算初始信道冲激响应估计值:;
46、其中,为由探测序列构成的循环矩阵,为其伪逆矩阵;所述动态双门限判定是指取环境底噪统计值与相对于当前快照最强径功率回退30db值的最大值作为有效多径的判定阈值;
47、所述空间矢量加速搜索,是指利用阵列流形的线性代数特性,通过下式的一次性高维复数矩阵内积运算,替代逐角度标量嵌套循环搜索:;其中,为预构建的覆盖全空域水平角的导向矩阵,通过查找矩阵内积结果的极大值索引锁定多径到达角。
48、进一步的,所述步骤5)具体包括:
49、a.自适应分簇:应用基于拉普拉斯-高斯双域核函数的核功率密度算法,该算法通过以下技术步骤实现多径分量的自动分簇:
50、遍历所有提取的多径分量,以每个分量的时延和角度为中心,应用幅度指数加权。利用下式计算每个点在特征空间内的局部功率密度:。这种权重量化机制确保了能量较强的多径分量在分簇决策中占据主导地位。
51、算法通过搜索局部密度的最大值点(即“簇心”),自动识别空间中物理散射体的数量。与传统的k-means算法相比,本算法无需预设分簇数量,能够自适应处理复杂城区环境下散射体数量剧烈变化的非平稳过程。能够有效将碎裂的多径分量聚合为具有明确物理意义的“散射簇”,从而为后续量化带状植被遮挡引起的功率平滑演变提供准确的宏观统计单元。自适应寻优:算法通过搜索局部密度的最大值点(即“簇心”),自动识别空间中物理散射体的数量。
52、步骤5)还包括对追踪轨迹进行量化分析,具体为:基于追踪得到的多径簇全生命周期轨迹,在对数域内对多径簇功率随快照演化的趋势进行线性回归拟合,提取反映带状植被遮挡引起的簇功率淡入与淡出的变化斜率参数。
53、一实现任一项所述方法的复杂城区车联网信道的高精度多天线探测系统,其包括:
54、发射机模块:用于基于高稳定性铷原子钟基准生成并辐射载有zc序列的射频探测信号;
55、接收机模块:包括16阵元均匀线阵、射频开关及采集板卡,用于执行tdm数据采集;
56、中央处理模块:存储有计算机程序,用于执行如权利要求1所述的全链路校准、改进型sage算法、核功率密度分簇及多径成分距离追踪逻辑。
57、一种计算机可读存储介质,其上存储有计算机程序,该程序被处理器执行时,实现如任一项所述方法的步骤。
58、本发明的优点及有益效果如下:
59、1.高精度时频同步与超分辨探测能力:
60、本发明通过构建基于ni pxie平台的高精度多天线时域探测系统,采用铷原子钟(srs fs725)配合gps信号实时驯服,实现了优于10ns的收发端同步精度,有效消除了高动态场景下的相位漂移。利用40mhz带宽zadoff-chu序列实现纳秒级时延分辨率,结合16阵元均匀线阵实现5°空间角度分辨力,能够精准捕获复杂城区环境下由带状植被引起的微弱多径散射分量,为车联网(v2v)精细化建模提供了高质量的原始数据基础。
61、2.算法效率与提取精度的显著提升:
62、本发明提出的改进型sage算法,通过伪逆自适应初始化单元解决了传统算法对人工初值依赖性强、易陷入局部最优的问题;结合空间矢量加速搜索单元,将角度寻优由标量遍历转化为矩阵内积运算,使单个信道快照的参数提取效率提升了30%以上。此外,配合核功率密度(kpd)自适应分簇与多径成分距离(mcd)追踪算法,实现了对超过50,000个信道快照中多径簇时空演化轨迹的自动化连续捕获,避免了多径参数提取过程中的“碎片化”现象。
63、3.非平稳演化建模的物理一致性:
64、本发明构建的非平稳簇延迟线(cdl)模型,突破了传统模型(如3gpp系列)将多径簇生灭简化为“瞬时跳变”的局限。通过引入生灭时间与采样时间双时间尺度的马尔可夫演化机制,并结合实测拟合的对数域线性平滑过渡函数,实现了簇功率的连续淡入/淡出过程。验证结果表明,仿真信道与实测信道在均方根(rms)时延扩展和角度扩展等关键统计特性上吻合良好,精度显著优于3gpp标准cdl模型,能够更真实地刻画车辆穿行植被区时的非平稳信道闪烁特性。
65、4.数字化系统辅助工程设计与优化:
66、自主开发的城区环境下非平稳簇演化信道分析系统,集成了数据清洗、参数提取、建模仿真及可视化展示功能。通过数字孪生交互界面,系统能直观重现多径簇在复杂城区带状植被遮挡下的动态演化过程,量化了植被散射对路径损耗(额外引入15-25db损耗)、时空弥散及空间分集增益的影响规律,为车联网多天线系统的算法开发、阵列部署及链路鲁棒性评估提供了直观、高效的科学工具。
67、本发明的核心创新点:
68、1.亚采样级时频同步与实测模板校准的协同
69、常规技术通常采用理想的数学函数(如脉冲信号)作为多径剥离的重构基准,并依赖设备的内部晶振进行同步。本发明通过gps信号实时驯服铷原子钟实现10ns级同步,为相位相干性提供了极端精准的物理前提。在此基础上,创新性地提出“实测模板校准”,即利用线缆直连获取包含硬件真实畸变的波形。高精度的同步保证了波形的“准”,实测模板保证了剥离的“净”。两者协同使sage算法在残差剥离阶段的彻底性提升了15db以上,能够提取出被硬件旁瓣掩没的微弱多径(如植被散射径),这是常规理想模型无法实现的。
70、2.满足相干时间约束的动态时序设计
71、传统的时分复用(tdm)采样往往只关注采样率,忽略了车辆移动速度与空间特征向量一致性之间的数学约束。本发明严格设定全阵列扫描周期必须处于信道相干时间的0.6倍以内(1.09ms)。这一设计将“车辆动力学参数”转化为“阵列测控限制”。它确保了16根天线在轮询时,信道状态处于物理上的“准静态”,从而保证了空间相位数据的有效性。这是后续能够提取出0.5度精度角度参数的根本原因。
72、3.基于伪逆初始化与空间矢量加速的自适应提取
73、传统sage算法被公认为“计算极其耗时”且“依赖人工经验(预设径数)”。本发明引入了伪逆矩阵解卷积进行初值锁定,并利用矩阵并行内积替代标量搜索。伪逆初始化解决了“从哪开始算”和“算几条径”的自动化问题,矢量加速解决了“怎么算得快”的问题。这种组合使得处理50,000个以上海量快照成为可能,将原本需要数周的处理时间缩短至数天,实现了效率与精度的双重跨越。
74、4.基于双域核函数的分簇与轨迹量化追踪
75、现有的信道模型(如3gpp标准)多将多径簇处理为“瞬时生成、瞬时消失”的脉冲,且分簇多采用预设簇数的k-means算法本发明创新地设计了拉普拉斯-高斯双域核函数(匹配时延与角度的不同分布特性),并利用对数域线性回归量化功率演化。这是本发明对信道非平稳特性最深刻的刻画。kpd算法自适应确定簇数,mcd追踪演化轨迹,最终通过拟合斜率找出了“功率平滑淡入淡出”这一物理规律。这一算法组合修正了国际标准模型在植被遮挡场景下的物理失真。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com