
一种深海长时延信道的低复杂度稀疏输入均衡方法及系统
本发明涉及水声通信与自适应信号处理,具体涉及一种深海长时延信道的低复杂度稀疏输入均衡方法及系统,适用于高速单载波水声通信接收信号的实时均衡处理。
背景技术:
1、水声通信是深海探测、海洋观测及水下装备远程控制的重要信息传输手段。受海面、海底及声速剖面等因素影响,深海水声信道通常表现出严重的多径传播、较长的时延扩展以及多普勒效应。与浅海密集多径信道不同,深海信道中的显著能量通常集中于少量相互间隔较远的主导物理到达,因而呈现出稀疏长时延特征。对于高速单载波水声通信,较长的时延扩展将覆盖大量符号间隔,并产生严重的前向和后向码间干扰。
2、判决反馈均衡器(dfe)通过前馈滤波器抑制噪声和前向码间干扰,并通过反馈滤波器消除已判决符号产生的后向码间干扰,因其结构清晰且具有较好的自适应跟踪能力,被广泛应用于单载波水声通信系统。传统全抽头判决反馈均衡通常采用连续输入结构,其前馈滤波器和反馈滤波器的长度需要覆盖信道引起的整个码间干扰区间。因此,均衡器抽头数量随符号数表示的信道时延扩展增加而增加。特别是在采用递推最小二乘(rls)算法时,相关矩阵的更新使每符号计算复杂度随均衡器维度呈平方增长,同时需要较大的矩阵存储空间。
3、在深海长时延信道中,少量主导多径之间往往存在较长的低能量或无有效能量区间。传统全抽头判决反馈均衡仍需为这些时延位置配置滤波器抽头,并在每个符号时刻执行相应的乘加运算和权重更新。大量低贡献输入不仅增加了计算量和存储需求,还会使更多噪声样本进入前馈滤波器,造成噪声累积。此外,还会增大自适应算法需要估计的参数维度,从而影响收敛速度和均衡性能。随着符号速率提高,相同的物理时延扩展对应更多符号间隔,上述问题更加突出。
4、为利用水声信道的稀疏特性,现有技术提出了稀疏约束自适应算法、比例更新算法和部分抽头更新算法等方法。稀疏约束自适应算法通过在代价函数中引入稀疏惩罚,将低贡献滤波器系数压缩至零附近;比例更新算法根据滤波器系数幅值分配不同的更新量;部分抽头更新算法则在每次迭代中仅更新部分滤波器系数。上述方法能够减少部分无效更新或改善稀疏信道下的收敛性能,但通常仍需要构造覆盖完整信道时延范围的连续输入向量,滤波器及相关矩阵的总体维度仍由信道时延扩展决定。因此,在深海长时延信道中,其峰值计算量和存储需求仍然较高。
5、另有部分方法首先估计信道冲激响应,再根据所估计的信道稀疏结构选择均衡器抽头,或者通过信道缩短处理压缩有效码间干扰持续时间。此类方法虽然能够降低后续均衡处理的复杂度,但通常依赖完整或高分辨率信道冲激响应的准确估计。在深海低信噪比和超长时延条件下,完整信道估计本身需要较长的训练序列和较高的计算量;信道估计误差或信道时变引起的失配还可能降低后续均衡性能。此外,部分稀疏判决反馈均衡方法仅对反馈滤波器进行稀疏化,而前馈滤波器仍采用覆盖完整时延范围的连续输入结构,因而不能充分降低整体自适应维度和前馈噪声累积。
6、因此,现有高速水声通信技术中仍缺少一种适用于深海长时延稀疏多径信道的判决反馈均衡方法,使前馈滤波器和反馈滤波器均能够仅处理与主导物理到达及其码间干扰相关的输入,并使均衡器的自适应维度和计算复杂度不再随总体信道时延扩展增加,以满足资源受限水声通信接收平台的实时处理需求。
7、在实际水声通信系统中,线性调频(lfm)信号通常已用于数据帧粗同步和多普勒补偿,其匹配滤波(mf)输出中同时包含主导物理到达的时延位置信息。如果能够复用同步阶段获得的主导多径时延位置,直接构造前馈滤波器和反馈滤波器的非连续输入结构,则可避免将完整信道冲激响应估计作为均衡器结构构造的必要环节,并排除主导多径之间大量无效时延位置的自适应处理。
技术实现思路
1、本发明所要解决的技术问题是:针对深海长时延稀疏多径信道中主导多径间隔较远、总体时延扩展较大的特点,降低均衡器的自适应维度、每符号计算复杂度和矩阵存储需求,减少低贡献接收样本引起的噪声累积,避免均衡复杂度随信道总体时延扩展增加,同时保证均衡器的收敛性能和实时处理能力。
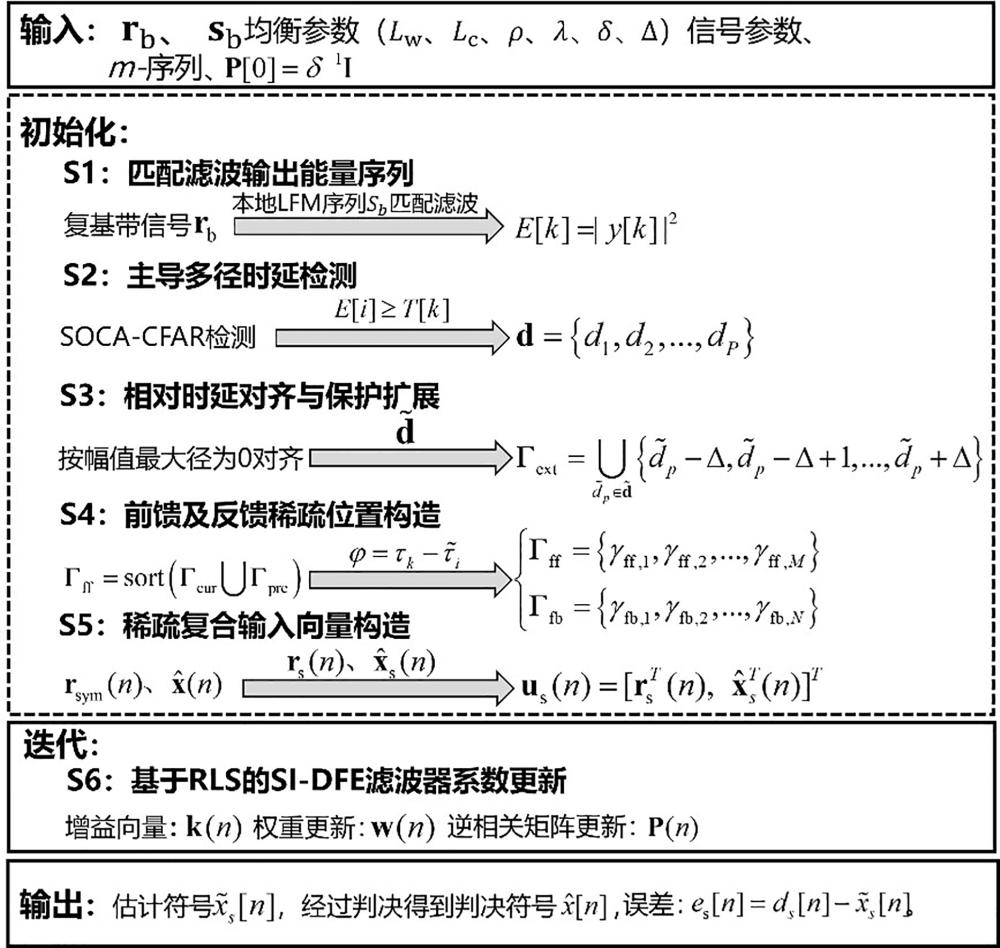
2、为解决上述技术问题,本发明提供一种深海长时延信道的低复杂度稀疏输入均衡方法,包括:
3、s1:获取接收基带信号,将其与本地线性调频参考序列进行匹配滤波,得到匹配滤波输出能量序列;
4、s2:根据匹配滤波输出能量序列,采用单元平均选小恒虚警检测识别主导多径到达位置,以能量最大位置作为粗同步参考,进行多普勒补偿和根升余弦匹配滤波,并利用本地训练序列完成细同步和符号率抽取,得到接收基带符号序列;
5、s3:以能量最大主导多径到达位置为零时延参考,对主导多径时延进行相对对齐,并在各相对时延位置附近引入保护扩展量,得到扩展时延集合;
6、s4:根据扩展时延集合构造前馈滤波器非连续输入位置集合,并根据反馈滤波器与前馈滤波器的相对时延关系构造反馈滤波器非连续输入位置集合;
7、s5:按照前馈滤波器非连续输入位置集合和反馈滤波器非连续输入位置集合,分别从接收基带符号序列以及训练符号序列或已判决符号序列中抽取对应样本,构成前馈稀疏输入向量和反馈稀疏输入向量,并组合形成稀疏复合输入向量;
8、s6:根据稀疏复合输入向量,采用递推最小二乘算法联合更新前馈滤波器和反馈滤波器权重,得到均衡输出并进行星座判决;其中,未选中的输入位置不参与自适应更新。
9、进一步地,所述步骤s1中,将本地线性调频匹配滤波输出序列记为y,并计算匹配滤波输出能量序列e,其中第k个元素e[k]为:
10、
11、其中,y[k]为匹配滤波输出序列y的第k个元素。
12、进一步地,所述步骤s2中采用单元平均选小恒虚警识别主导多径到达位置,包括:分别计算待检测单元前导参考窗口和滞后参考窗口的平均能量,取两个平均能量中的较小值与门限比例因子ρ的乘积作为检测阈值;将匹配滤波输出能量序列e中能量不小于对应检测阈值的局部峰值位置确定为主导多径到达位置,得到主导多径到达位置d:
13、
14、其中,dp为主导多径到达位置d中第p个元素值,p为识别出的主导多径数量。
15、进一步地,所述步骤s3包括:将主导多径时延位置d映射至整数符号位置,以最强到达位置作为零时延参考,得到相对时延集合;在各相对时延位置附近扩展保护扩展量△,得到扩展时延集合:
16、
17、其中,p为相对时延集合元素索引;保护扩展量△用于容纳脉冲成形引起的时间扩散、定时误差及主导多径时延波动;保护扩展仅在各主导多径时延位置附近进行,而不连续填充不同主导多径之间的空白时延区间。
18、进一步地,所述步骤s4中,构造前馈滤波器非连续输入位置集合,包括:根据扩展时延集合,确定当前待判决符号的能量经不同主导多径到达后在符号率接收序列中所对应的接收样本位置;将接收样本位置与用于抑制前向码间干扰的接收样本位置合并,经去重和排序后得到前馈滤波器非连续输入位置集合。
19、进一步地,所述步骤s4中,构造反馈滤波器非连续输入位置集合,包括:计算扩展时延集合中的各时延位置τk与前馈滤波器非连续输入位置集合中的各前馈输入位置γff,i之间的相对时延:
20、
21、将产生满足的相对时延对应的接收样本位置,确定为前馈滤波后形成的后向码间干扰位置,经去重和排序后得到反馈滤波器非连续输入位置集合。
22、进一步地,所述步骤s5中,按照前馈滤波器非连续输入位置集合和反馈滤波器非连续输入位置集合构造稀疏复合输入向量us(n):
23、
24、其中,rs(n)为前馈稀疏输入向量,由前馈滤波器非连续输入位置集合抽取的接收样本组成,为反馈稀疏输入向量,由反馈滤波器非连续输入位置集合抽取的本地已知训练符号或已判决符号组成;上标t表示向量的转置;n表示当前处理的符号时刻,设前馈滤波器非连续输入位置集合和反馈滤波器非连续输入位置集合的元素数量分别为m和n,则稀疏复合输入向量us(n)的维度为m+n。
25、进一步地,所述稀疏复合输入向量us(n)在训练阶段和判决导向阶段均采用非连续输入位置结构;采用递推最小二乘算法进行参数更新时,每符号计算复杂度为。
26、本发明还提供一种深海长时延信道的低复杂度稀疏输入均衡系统,用于实现如上所述的低复杂度稀疏输入均衡方法,包括:
27、信号接收与基带预处理模块,所述信号接收与基带预处理模块用于采集水声通信信号,并获得预处理后的接收基带信号;
28、同步与主导到达识别模块,所述同步与主导到达识别模块用于获得主导多径到达位置和符号率接收序列;
29、稀疏位置构造模块,所述稀疏位置构造模块用于构造前馈滤波器非连续输入位置集合、反馈滤波器非连续输入位置集合;
30、稀疏输入构造模块,所述稀疏输入构造模块用于生成稀疏复合输入向量;
31、判决反馈均衡模块,所述判决反馈均衡模块用于采用递推最小二乘算法更新权重向量,并输出判决符号。
32、与现有技术相比,本发明具有以下有益效果:
33、(1)复用线性调频粗同步阶段获得的主导多径时延位置,无需估计完整信道冲激响应,减少额外的训练和计算开销。
34、(2)分别构造前馈滤波器和反馈滤波器的非连续输入位置集合,排除主导多径之间的无效时延位置,使均衡器仅处理与主导物理到达及码间干扰相关的输入。
35、(3)均衡器维度由主导多径结构和保护扩展量决定,而不随总体信道时延扩展增加,可显著降低递推最小二乘均衡的计算量和存储需求。
36、(4)减少低贡献接收样本引起的噪声累积和无效权重更新,提高均衡器的收敛速度和均衡性能,且在高符号速率下优势更加明显。
37、(5)通过保护扩展量和自适应权重更新,提高对定时误差、多径时延波动及路径幅相变化的适应能力,适用于资源受限平台上的深海高速单载波水声实时通信。