
晶圆对准方法、晶圆键合方法以及晶圆键合设备与流程
本发明属于半导体制造领域,尤其涉及一种晶圆对准方法、晶圆键合方法、晶圆键合设备、计算机可读存储介质以及计算机程序产品。
背景技术:
1、半导体制造过程中,晶圆键合包括对准和键合。其中,晶圆对准包括预对准(pre-alignment)和高精度对准(fine alignment)两个核心阶段。现有技术中的对准阶段主要采用缺口(notch)模板匹配和传统几何对准。
2、缺口(notch)模板匹配方法中,在系统运行前,首先需要获取一个标准的notch模板。在实际对准过程中,当待测晶圆被送入设备后,视觉系统会实时拍摄晶圆边缘的图像。随后,系统将实时提取的notch特征与预存的标准模板进行比对,根据偏差数据,调整晶圆的位置和角度,直到notch的实际位置与预设的目标位置完全重合,为后续的高精度键合提供基础。该notch模板匹配方法中,光照变化、晶圆边缘氧化、粉尘附着、轻微崩边会导致匹配得分漂移;大范围旋转匹配运算量大、实时性差;不同批次晶圆外形微小差异、设备老化灰度偏移均需重新制作模板,量产维护成本高,长期定位重复精度低。
3、传统几何对准方法中,依赖晶圆整圆拟合获取晶圆中心,结合notch顶点或轮廓方向角构建对准基准。整圆拟合易受晶圆外轮廓破损、边缘杂质的干扰,会引入系统误差。直接采用notch顶点作为特征点,抗干扰能力弱,单点抖动明显。与此同时,常规角度计算易出现0°与180°跳变,造成旋转机构反向动作、对准失效。
4、综上,现有技术中的对准阶段采用的对准方法精度稳定性低、环境适应性不高,无法满足高精度对准的需求。
5、因此亟需一种对准精度和稳定性高以及抗干扰能力强的自适应对准方法,为后续的高精度键合提供良好的基础。
技术实现思路
1、本发明实施例提供一种晶圆对准方法、晶圆键合方法、晶圆键合设备、计算机可读存储介质以及计算机程序产品,能够提高了键合过程中晶圆对准精度和稳定性、自适应和抗干扰能力。
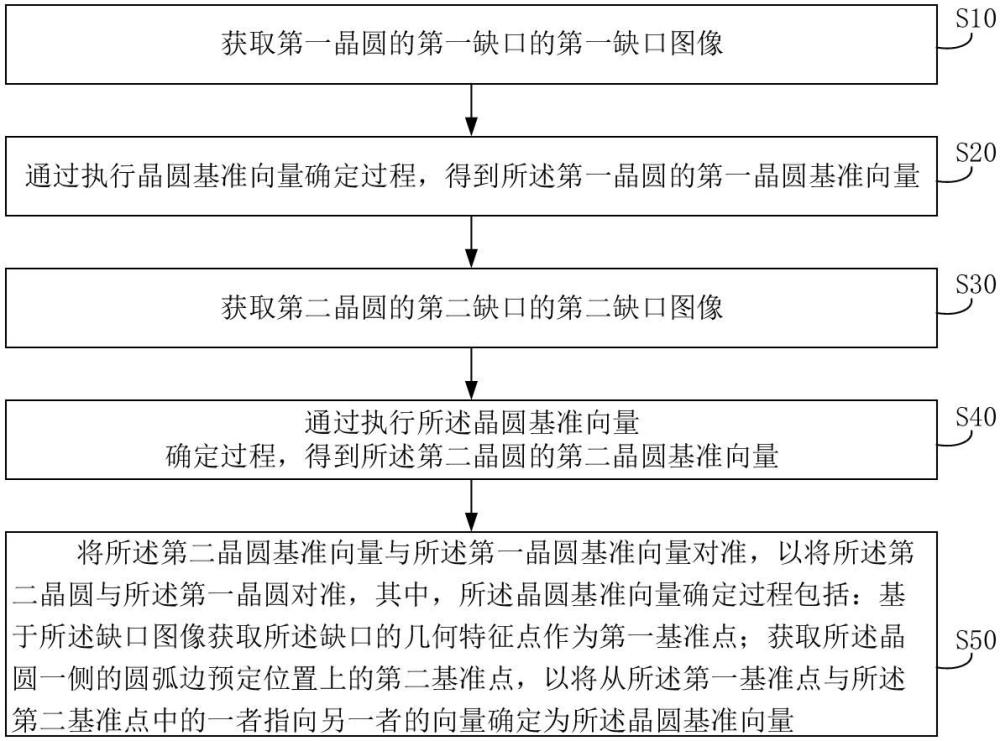
2、第一方面,本发明实施例提供一种晶圆对准方法,所述晶圆具有用于定位的缺口。所述晶圆对准方法包括:
3、获取第一晶圆的第一缺口的第一缺口图像;
4、通过执行晶圆基准向量确定过程,得到所述第一晶圆的第一晶圆基准向量;
5、获取第二晶圆的第二缺口的第二缺口图像;
6、通过执行所述晶圆基准向量确定过程,得到所述第二晶圆的第二晶圆基准向量;
7、将所述第二晶圆基准向量与所述第一晶圆基准向量对准,以将所述第二晶圆与所述第一晶圆对准,
8、其中,所述晶圆基准向量确定过程包括:基于所述缺口图像获取所述缺口的几何特征点作为第一基准点;获取所述晶圆一侧的圆弧边预定位置上的第二基准点,以将从所述第一基准点与所述第二基准点中的一者指向另一者的向量确定为所述晶圆基准向量。
9、在本发明一些实施例中,所述基于所述缺口图像获取所述缺口的几何特征点作为第一基准点之前,所述晶圆基准向量确定过程还包括:
10、根据由所述缺口图像确定的所述缺口的倾斜角度,驱动所述晶圆使得所述缺口对准标准方向;
11、所述基于所述缺口图像获取所述缺口的几何特征点作为第一基准点包括:在所述驱动所述晶圆使得所述缺口对准所述标准方向之后,获取所述缺口的新的所述缺口图像,并获取新的所述缺口图像中对准所述标准方向的所述缺口的几何特征点作为所述第一基准点。
12、在本发明一些实施例中,所述获取第一晶圆的第一缺口的第一缺口图像包括:获取由第一原始图像采集器采集的所述第一晶圆的第一原始图像;对所述第一原始图像进行图像自适应增强,并划定所述第一缺口所在的感兴趣区域,得到第一处理图像;对所述第一处理图像进行自适应阈值分割,提取所述第一缺口图像;
13、所述获取第二晶圆的第二缺口的第二缺口图像包括:获取由第一原始图像采集器采集的所述第二晶圆的第二原始图像;对所述第二原始图像进行图像自适应增强,并划定所述第二缺口所在的感兴趣区域,得到第二处理图像;对所述第二处理图像进行自适应阈值分割,提取所述第二缺口图像。
14、在本发明一些实施例中,所述对所述第一原始图像进行图像自适应增强,并划定所述第一缺口所在的感兴趣区域,得到第一处理图像,包括:基于所述第一原始图像,增强所述第一缺口的图像边缘的对比度,得到第一预处理图像;平滑所述第一预处理图像中的噪声,得到第二预处理图像;在所述第二预处理图像中划定所述第一缺口所在的感兴趣区域,得到所述第一处理图像;
15、所述对所述第二原始图像进行图像自适应增强,并划定所述第二缺口所在的感兴趣区域,得到第二处理图像,包括:基于所述第二原始图像,增强所述第二缺口的图像边缘的对比度,得到第三预处理图像;平滑所述第三预处理图像中的噪声,得到第四预处理图像;在所述第四预处理图像中划定所述第二缺口所在的感兴趣区域,得到所述第二处理图像。
16、在本发明一些实施例中,所述基于所述第一原始图像,增强所述第一缺口的图像边缘的对比度,得到第一预处理图像,包括:根据所述第一原始图像,通过幂次变换和灰度拉伸最大化增强所述第一缺口的图像边缘的对比度,得到所述第一预处理图像;
17、所述平滑所述第一预处理图像中的噪声,得到第二预处理图像,包括:采用形态学闭运算平滑所述第一预处理图像中的噪声,得到所述第二预处理图像;
18、所述基于所述第二原始图像,增强所述第二缺口的图像边缘的对比度,得到第三预处理图像,包括:根据所述第二原始图像,通过幂次变换和灰度拉伸最大化增强所述第二缺口的图像边缘的对比度,得到所述第三预处理图像;
19、平滑所述第三预处理图像中的噪声,得到第四预处理图像,包括:采用形态学闭运算平滑所述第三预处理图像中的噪声,得到所述第四预处理图像。
20、在本发明一些实施例中,所述对所述第一处理图像进行自适应阈值分割,提取所述第一缺口图像,包括:采用自适应标准差局部阈值分割,从所述第一处理图像中提取所述第一缺口的深色区域,得到第五预处理图像;过滤所述第五预处理图像中的干扰,得到第六预处理图像;通过面积筛选,从所述第六预处理图像中分离完整的所述第一缺口的第一目标区域的图像;
21、对所述第一目标区域的图像进行形态学开闭运算和区域差分,得到所述第一缺口图像;
22、所述对所述第二处理图像进行自适应阈值分割,提取所述第二缺口图像,包括:采用自适应标准差局部阈值分割,从所述第二处理图像中提取所述第二缺口的深色区域,得到第七预处理图像;过滤所述第七预处理图像中的干扰,得到第八预处理图像;通过面积筛选,从所述第八预处理图像中分离完整的所述第二缺口的第二目标区域的图像;对所述第二目标区域的图像进行形态学开闭运算和区域差分,得到所述第二缺口图像。
23、在本发明一些实施例中,所述根据由所述缺口图像确定的所述缺口的倾斜角度,驱动所述晶圆使得所述缺口对准标准方向,包括:根据所述缺口图像,确定所述缺口的两个目标端点;根据所述两个目标端点,计算所述缺口的倾斜角度;根据所述倾斜角度,驱动所述晶圆旋转使得所述缺口对准所述标准方向。
24、在本发明一些实施例中,所述根据所述缺口图像,确定所述缺口的两个目标端点,包括:采用canny亚像素边缘检测,提取所述缺口图像中所述缺口两侧的第一轮廓线;对所述缺口图像中的所述缺口进行膨胀扩域,得到膨胀后的缺口的第二轮廓线;确定所述第一轮廓线与所述第二轮廓线的交点作为所述两个目标端点;
25、所述根据所述两个目标端点,计算所述缺口的倾斜角度,包括:根据所述两个目标端点,计算所述两个目标端点的高度差、所述两个目标端点之间的宽度、所述两个目标端点之间的距离中的至少两个参数;根据所述至少两个参数,计算所述缺口的倾斜角度。
26、在本发明一些实施例中,所述根据所述至少两个参数,计算所述缺口的倾斜角度,包括:根据所述至少两个参数,计算所述缺口的初始倾斜角度;当所述初始倾斜角度大于90°时,所述初始倾斜角度减去180°,得到所述倾斜角度;当所述初始倾斜角度小于-90°时,所述初始倾斜角度加上180°,得到所述倾斜角度;当所述初始倾斜角度大于或等于-90°且小于或等于90°时,将所述初始倾斜角度作为所述倾斜角度。
27、在本发明一些实施例中,所述第一基准点为所述缺口的最大内接圆的圆心,
28、或者,所述第一基准点为经过所述缺口的顶点的且对所述缺口的轮廓进行形态变换得到的圆的圆心,
29、或者,所述第一基准点为所述缺口两侧的端点连线的中点,
30、或者,所述第一基准点为分别与所述缺口图像的两条特定直线之间的距离为第一预设距离和第二预设距离的位置点,所述两条特定直线分别位于所述缺口的顶点的两侧,且针对所述两条特定直线的每条特定直线,该条特定直线为所述缺口的顶点的对应侧能够经过所述缺口的该侧轮廓上的目标轮廓点的数量最多的直线。
31、在本发明一些实施例中,所述第一基准点为分别与所述缺口图像的两条特定直线之间的距离为第一预设距离和第二预设距离的位置点,所述基于所述缺口图像获取所述缺口的几何特征点作为第一基准点,包括:
32、确定所述缺口图像中的两条目标线段,所述两条目标线段的每条目标线段为所述缺口图像中的所述缺口的部分轮廓;
33、针对所述两条目标线段的每条目标线段,确定能够经过该条目标线段上的目标轮廓点的数量最多的直线为该条目标线段对应的特定直线,以确定所述缺口图像内的所述两条特定直线;
34、将所述缺口图像中与所述两条特定直线的第一特定直线的距离为所述第一预设距离,且与所述两条特定直线的第二特定直线的距离为第二预设距离的点确定为所述缺口的所述几何特征点作为所述第一基准点。
35、在本发明一些实施例中,所述第一基准点为经过所述缺口的顶点的且对所述缺口的轮廓进行形态变换得到的圆的圆心;
36、所述基于所述缺口图像获取所述缺口的几何特征点作为第一基准点,包括:对所述缺口图像中的缺口的轮廓进行平滑降噪;对平滑降噪后的所述缺口的轮廓进行轮廓形态变换,提取经过所述缺口的顶点的圆;计算所述圆的圆心,将所述圆心作为所述第一基准点。
37、在本发明一些实施例中,所述第二基准点为所述晶圆一侧的圆弧边与第二原始图像采集器采集的原始图像的预定轴线的交点。
38、在本发明一些实施例中,所述获取所述晶圆一侧的圆弧边预定位置上的第二基准点,包括:获取由所述第二原始图像采集器采集的局部圆弧原始图像,其中所述局部圆弧原始图像包括所述圆弧边;从所述局部圆弧原始图像中提取所述圆弧边;获取所述圆弧边和所述预定轴线的交点作为所述第二基准点,其中,所述预定轴线是在以所述第二原始图像采集器所在的相机坐标系中,所述局部圆弧原始图像的宽度方向的预设位置处的轴线。
39、在本发明一些实施例中,所述预定轴线是在以所述第二原始图像采集器所在的相机坐标系中,所述局部圆弧原始图像的宽度方向的中轴线。
40、在本发明一些实施例中,所述将所述第二晶圆基准向量与所述第一晶圆基准向量对准,以将所述第二晶圆与所述第一晶圆对准,包括:根据所述第二晶圆基准向量与所述第一晶圆基准向量,计算所述第二晶圆基准向量与所述第一晶圆基准向量的偏移量和角度偏差;根据所述偏移量和所述角度偏差,将所述第二晶圆与所述第一晶圆对准。
41、在本发明一些实施例中,所述晶圆对准方法应用于晶圆键合设备,所述晶圆键合设备包括:第一载台,用于在晶圆键合过程中保持所述第一晶圆和所述第二晶圆中的一者,其中,所述第一晶圆具有第一圆弧边和用于定位的第一缺口,所述第二晶圆具有第二圆弧边和用于定位的第二缺口;第二载台,用于在晶圆键合过程中保持所述第一晶圆和所述第二晶圆中的另一者;所述第一原始图像采集器,用于采集所述第一晶圆的原始图像和所述第二晶圆的原始图像;所述第二原始图像采集器,用于采集所述第一晶圆的包含所述第一圆弧边的局部圆弧原始图像和采集所述第二晶圆的包含所述第二圆弧边的局部圆弧原始图像;
42、所述晶圆对准方法包括:由所述第一原始图像采集器采集所述第一晶圆的原始图像,以获取所述第一缺口的所述第一缺口图像;基于所述第一缺口图像,获取所述第一缺口的几何特征点作为所述第一晶圆的所述第一基准点;由所述第二原始图像采集器采集所述第一晶圆的包含所述第一圆弧边的局部圆弧原始图像,以获取所述第一晶圆的所述第二基准点并确定所述第一晶圆基准向量;由所述第一原始图像采集器采集所述第二晶圆的原始图像,以获取所述第二缺口的所述第二缺口图像;基于所述第二缺口图像,获取所述第二缺口的几何特征点作为所述第二晶圆的所述第一基准点;由所述第二原始图像采集器采集所述第二晶圆的包含所述第二圆弧边的局部圆弧原始图像,以获取所述第二晶圆的所述第二基准点并确定所述第二晶圆基准向量,其中,所述第一晶圆的第一基准点和所述第二基准点的相对位置关系与所述第二晶圆的第一基准点和所述第二基准点的相对位置关系相同;通过驱动所述第一载台和所述第二载台相对运动,将所述第二晶圆基准向量与所述第一晶圆基准向量对准,以将所述第二晶圆与所述第一晶圆对准。
43、第二方面,本发明实施例提供了一种晶圆键合方法,包括:根据前述任意一项所述的晶圆对准方法,对准所述第二晶圆和所述第一晶圆;键合所述第一晶圆和所述第二晶圆。
44、第三方面,本发明实施例提供了一种晶圆键合设备,包括:
45、第一载台,用于在晶圆键合过程中保持第一晶圆和第二晶圆中的一者,其中,所述第一晶圆具有第一圆弧边和用于定位的第一缺口,所述第二晶圆具有第二圆弧边和用于定位的第二缺口;
46、第二载台,用于在晶圆键合过程中保持所述第一晶圆和所述第二晶圆中的另一者;
47、第一原始图像采集器,用于采集所述第一晶圆的原始图像和所述第二晶圆的原始图像;
48、第二原始图像采集器,用于采集所述第一晶圆的包含所述第一圆弧边的局部圆弧原始图像和采集所述第二晶圆的包含所述第二圆弧边的局部圆弧原始图像;
49、处理器以及存储有计算机程序指令的存储器;所述处理器读取并执行所述计算机程序指令,以实现上述实施例中任意一种晶圆对准方法。
50、第四方面,本发明实施例提供了一种计算机可读存储介质,存储有计算机程序指令,所述计算机程序指令被处理器执行时实现上述任意一项所述的晶圆对准方法。
51、第五方面,本发明实施例提供了一种计算机程序产品,包括计算机程序,计算机程序被处理器执行时实现上述实施例中任意一种晶圆对准方法。
52、本发明实施例提供的晶圆对准方法、晶圆键合方法、晶圆键合设备、计算机可读存储介质以及计算机程序产品,基于刚体几何双点定线原理,通过引入第一晶圆和第二晶圆的基准向量来对准所述第二晶圆与所述第一晶圆,从而提供了一种无模板匹配的自适应对准方案,能够省略模板制作、存储、迭代更新。另一方面,本发明实施例提供的晶圆对准方法摈弃了易受干扰的notch顶点和晶圆整圆中心拟合,能够提高对准精度和稳定性以及抗干扰能力。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com