
面向月球熔洞陡峭崖壁的仿生足式攀登机器人设计方法、装置及应用
本发明涉及仿生足式攀登机器人设计方法、装置及应用,属于深空探测。
背景技术:
1、深空探测是当代航天领域的前沿方向,月球作为距离地球最近的地外天体,拥有复杂的地貌环境与极高的科研探测价值,已成为各国深空探测任务的核心目标之一。对比轮式机器人和履带式机器人,四足机器人在地形适应性方面表现更好,能够跨越障碍、攀爬陡坡,在崎岖不平的月面环境中展现出更强的机动性与通过能力。
2、在机器人结构设计过程中,自然界的许多四足生物提供了灵感和借鉴。大狗机器人是其中的典型代表,能够携带大量载荷、户外作业、具备静态和动态移动能力,并具备完全集成的感应功能。带有仿生弹性腿的四足机器人通过应用踝关节与腕关节朝向相反的与哺乳动物类似的接触特性,实现了更高的运行速度。利用轮足一体化设计可以让机器人在平坦地形保持高速移动的同时,兼具跨越障碍的能力,从而进一步提升月面探测的效率与适应性。
3、爬行类仿生机器人多数采用较低重心的贴地行走方式。受到壁虎的启发,制作出能够附着在光滑或粗糙表面的四足爬壁机器人,机器人的仿生手掌用仿生材料制成,可以提高粘附性。受螃蟹爬行的启发,研发出具有超弹性关节的四足软体机器人,能够攀越障碍,但由于爬行时只有两条腿支撑身体,所以缺乏稳定性。通过智能控制调节弹簧刚度来实现不同动作,从而减少机器人重量,而无需额外添加电机,实现了四足机器人的轻量化和不同步态方式。利用变换矩阵分析仿生龟挖泥机器人的运动学,根据稳定性原理确定四足的运动顺序,但由于模型较为简单,运动过程并不十分流畅。以壁虎作为仿生对象,设计出一种三关节旋转结构的四足爬壁机器人,在运动过程中可使机器人本体和支撑腿在同一平面内。由于上述机器人本体较小,腿足移动速度较慢。
4、四足机器人作为一种高度仿生的机器人设计,已广泛应用于各种复杂地形的探索任务中。然而,目前大多数四足机器人足端的设计仍以刚性结构为主,且主要针对地面平坦或稍具起伏的环境。这类刚性足端在传统的地面行走中能够提供较好的支撑力和稳定性,但在面对特殊的地形挑战时,尤其是月球熔洞环境中的陡峭崖壁地形时,其适应性和灵活性往往显得不足。月球熔洞作为一种特殊的探索目标,具有极为复杂且多变的地形特征,例如,陡峭的崖壁、崎岖的岩层和不稳定的地面等,均对机器人提出了极高的要求。现有的大多四足机器人由于刚性足端无法有效适应不同角度和不规则的岩面,其爬坡能力、抓地力以及对地形的适应能力受到严重限制,例如公开号为cn118062132a,发明创造名称为一种多自由度仿生山羊腿足,其技术方案公开了足部结构、第一关节连杆和第二关节连杆均对称设置有两个;足部结构与第一关节连杆转动连接,二者构成第一转动副;第一关节连杆通过第一铰接轴和第二关节连杆转动连接,二者构成第二转动副;腿部关节连杆的下端固定安装有关节连接件,且两个第二关节连杆分别通过两个第二铰接轴转动安装在关节连接件上。本发明实现了仿生山羊腿足的足部的多自由运动,进而能够辅助实现机器人更稳定的姿态。但是机械结构容易脱钩费力,造成高速步态易卡顿,因此不适合快速运动,无缓冲易造成损坏震动,不适应深空这种复杂环境中使用。公开号为cn109334809a,发明创造名称为一种仿岩羊刚柔耦合缓冲防滑蹄掌,其技术方案公开了第一、第二蹄掌趾部刚性分体结构,第一、第二橡胶蹄掌底板柔性分体结构;蹄掌趾部刚性分体结构的内部中空,蹄掌趾部刚性分体结构的外侧底部和跟部与橡胶蹄掌底板柔性分体结构形成刚柔耦合结构,蹄掌趾部刚性分体结构的外侧底部呈现内凹状态,橡胶蹄掌底板柔性分体结构呈现内凹状态。蹄掌趾部刚性分体结构的外侧面均分布着倒刺形状的侧边回形形态结构、蹄掌趾部刚性分体结构的底部前后左右方向的曲面以及蹄掌趾部刚性分体结构的外中侧刚柔耦合巧妙地实现了其坡面运动防滑、缓冲和路面适应的生物力学功能的有效统一和结合,提高本发明运动的稳定性和安全性。但是其左右两侧的蹄掌趾式中对称动作,在面临月球表面低重力条件下,机器人无法有效地调整自身姿态以应对复杂的崖壁。
5、因此,亟需提出面向月球熔洞陡峭崖壁的仿生足式攀登机器人设计方法、装置及应用,以解决上述技术问题。
技术实现思路
1、为解决上述技术问题,本发明提供面向月球熔洞陡峭崖壁的仿生足式攀登机器人设计方法、装置及应用,在下文中给出了关于本发明的简要概述,以便提供关于本发明的某些方面的基本理解。应当理解,这个概述并不是关于本发明的穷举性概述。它并不是意图确定本发明的关键或重要部分,也不是意图限定本发明的范围。
2、本发明的技术方案:
3、面向月球熔洞陡峭崖壁的仿生足式攀登机器人设计方法,包括:
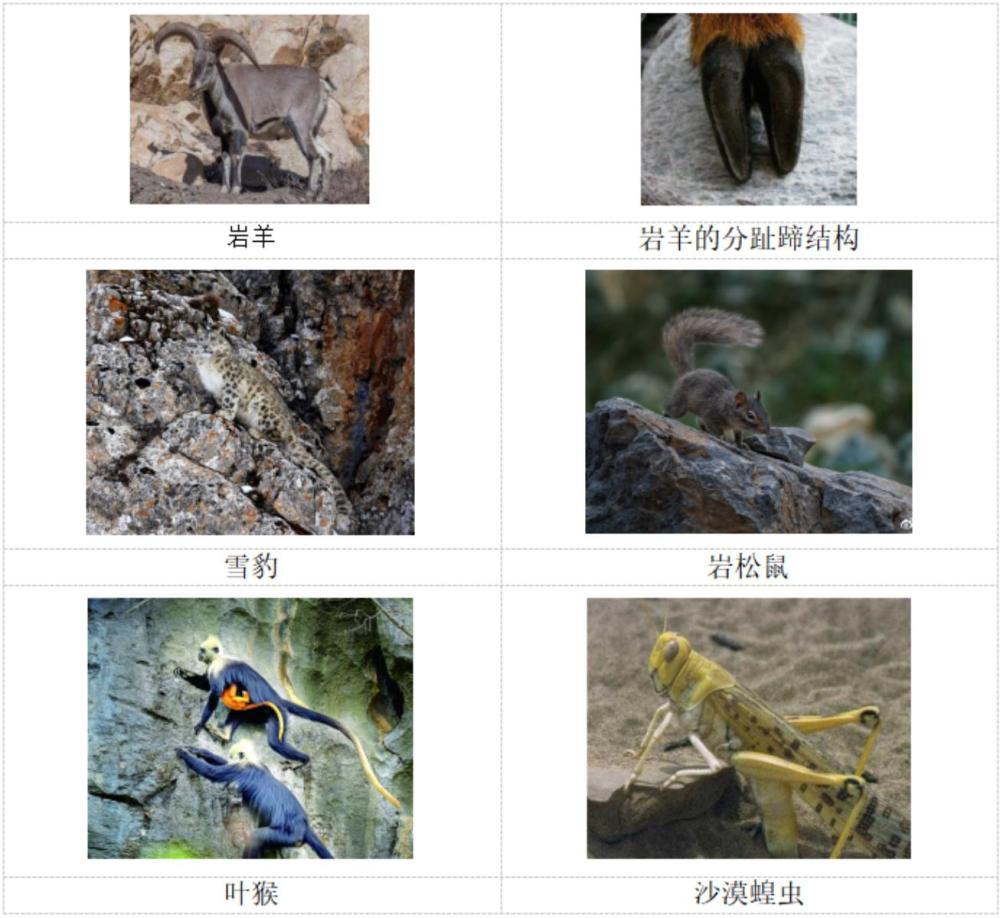
4、s1、仿生对象遴选:为了有效模拟自然界中攀爬陡峭崖壁的生物特性,选择多种攀爬生物作为仿生对象,涵盖不同的攀爬特性和适应环境;
5、s2、岩羊蹄与目标面接触特性分析:采用多尺度分析方法系统研究岩羊蹄部的接触力学特性;
6、s3、岩羊崖壁攀登仿生特征提取:采用姿态估计框架跟踪岩羊姿态;
7、s4、高攀附性能仿生足的设计优化:对仿生岩羊蹄进行简化,采用d-h法对蹄部的连杆和关节进行建模,分析其各个关节和蹄趾的姿态与位置之间的关系。
8、优选的:s2中,通过扫描电子显微镜对蹄底进行功能分区观测微观形貌特征;
9、利用微力测试系统量化不同坡度和基底粗糙度条件下的接触力学参数;
10、在建模过程中,假设爪部为圆弧段,根据爪部模型侧视图,定义其几何参数与空间关系,包括坐标系设定、接触点位置、对称中线、高度尺寸及圆弧假设,为后续力学模型提供几何基础;
11、基于改进的lugre摩擦模型对岩羊蹄部与接触面的动力学行为进行分析;该模型通过引入微观接触状态的动态演化机制,将复杂的摩擦过程分解为三个相互关联的物理效应。
12、优选的:s3中,采用sleap工具包对岩羊的姿态进行跟踪分析,在跟踪岩羊在崖壁间攀爬时,岩羊的蹄部与岩壁发生接触;攀爬过程中,sleap利用岩羊身体形态和毛发图案的独特性作为区分特征,并使用卷积神经网络估计每个视频中的姿势,岩羊的蹄部和腿部的姿势精准标记,有效防止节点漂移在时间上扩散。
13、优选的:s3工作流程如下:
14、输入岩羊运动视频数据;考虑到视频边缘1%至5%区域可能出现畸变现象,所有视频在输入前将进行预处理,裁剪掉边缘的10%以确保图像校正精度;
15、视频导入后,依据岩羊的骨骼运动链结构设置节点与边线,从视频中均匀选取若干个样本帧作为候选图像组,并从中挑选均匀分布的帧进行初步标注;额外选取帧用于手动标注岩羊的运动姿态,以确保更高密度的信息覆盖;
16、将标注帧组成训练数据集,而其余的作为测试集;sleap将在此数据集上进行模型训练,并利用测试集进行初步预测;
17、初步预测完成后,将对样本中的标注结果进行审查与调整,确保精度;
18、之后进入人机交互的训练循环过程,sleap将持续接收新的视频帧并做出预测,直到达到所需的姿态估计标注精度;
19、标注完成的数据集导出,便于后续数据分析和进一步处理。
20、优选的:s4中,模拟掌骨、系骨、冠骨和蹄骨骨骼结构的刚性零件;
21、模拟蹄底软组织的柔性蹄底;
22、模拟趾关节韧带的受拉弹簧;
23、模拟系关节、冠关节、蹄关节韧带的受拉弹簧;
24、系冠组合骨通过销轴与掌骨连接,其可以绕销轴左右转动;
25、系冠组合骨下端与蹄骨通过轴承连接,从而实现蹄骨屈伸运动;
26、蹄底中心的柔性组织直接粘贴于蹄骨和蹄趾结合体的中心凹槽处;
27、趾间韧带安装于两系冠组合骨之间,用于限制蹄趾的左右运动和提供蹄趾抓住地面以维持稳定性的拉力;
28、蹄骨前后4个拉簧组成系关节、冠关节和蹄关节的模拟韧带,上端安装于系冠组合骨上、下端安装于蹄骨上,用于限制蹄趾的屈伸运动;
29、基于已设计的高攀附性能仿生附着足结构,采用d-h法对蹄部的连杆和关节进行建模,在不考虑主被动力和力矩的情况下,分析其各个关节和蹄趾的姿态与位置之间的关系;
30、基于上述坐标系及转换过程可得蹄尖在全局坐标系中的姿态信息与位置信息如下:
31、
32、。
33、面向月球熔洞陡峭崖壁的仿生足式攀登机器人装置,采用所述的面向月球熔洞陡峭崖壁的仿生足式攀登机器人设计方法,包括:关节连接件、第一连杆和第二连杆;关节连接件的下部两侧铰接有第一连杆的上部,第一连杆左右转动,第一连杆的下部与第二连杆的上部铰接,第二连杆前后转动,第二连杆的下部为蹄结构,关节连接件的左右侧面与对应侧的第一连杆侧面通过第一弹簧连接,第一连杆的前侧通过第二弹簧与蹄结构的前侧连接,第一连杆的后侧通过第三弹簧与蹄结构的后侧连接。
34、优选的:蹄结构的蹄底设置有圆层级凹凸花纹。
35、优选的:蹄结构的蹄底为柔性材质,蹄底具有凹槽,凹槽内从前到后顺次设置有一个环形花纹、另一环形花纹、圆形花纹,在月面熔洞崖壁非规整崎岖地形可实现多点分布式接触,增大法向抓附摩擦力,大幅提升仿生四足机器人岩壁越障防滑能力。
36、面向月球熔洞陡峭崖壁的仿生足式攀登机器人的应用,采用所述的面向月球熔洞陡峭崖壁的仿生足式攀登机器人装置,应用于面向月球熔洞陡峭崖壁,机器人搭载机械臂、光谱分析仪、环境传感器。
37、本发明具有以下有益效果:
38、1.本发明遴选具有代表性的高攀附特性生物,充分对比攀爬特性和适应环境,确定理想的仿生对象-岩羊,能够在大于30°的极端倾斜崖壁上长时间稳定移动,具备出色的高坡度适应性和持续行进能力。岩羊的蹄部通过机械互锁机制,与粗糙岩壁的接触面提供了极高的稳定性,这种机制非常适合模拟月球风化层地质特性。其在极端环境中的攀爬能力和持续移动速度(约0.5 m/s)符合探测任务的高效率需求,并且在复杂地形中表现优异,因此选择岩羊作为仿生设计的主要参考对象,以实现更高效和稳定的攀爬性能。
39、2.本发明通过关键参数如法向载荷、静摩擦系数、库伦摩擦系数以及特征速度等的系统标定,可精确模拟岩羊蹄部在宽速度范围内的摩擦迟滞特性和预滑动现象,为后续仿生附着装置的设计提供重要参考。
40、3.本发明提出简化的机器人装置设计优化,解决了足结构采用机械结构时脱钩费力,高速步态易卡顿,不适合快速运动,无缓冲易造成损坏震动的问题,适配连续运动。
41、4.本发明提出的蹄底在月面熔洞崖壁非规整崎岖地形可实现多点分布式接触,增大法向抓附摩擦力,大幅提升仿生四足机器人岩壁越障防滑能力。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com