
隧道爆破多目标动态协同智能控制系统及方法与流程
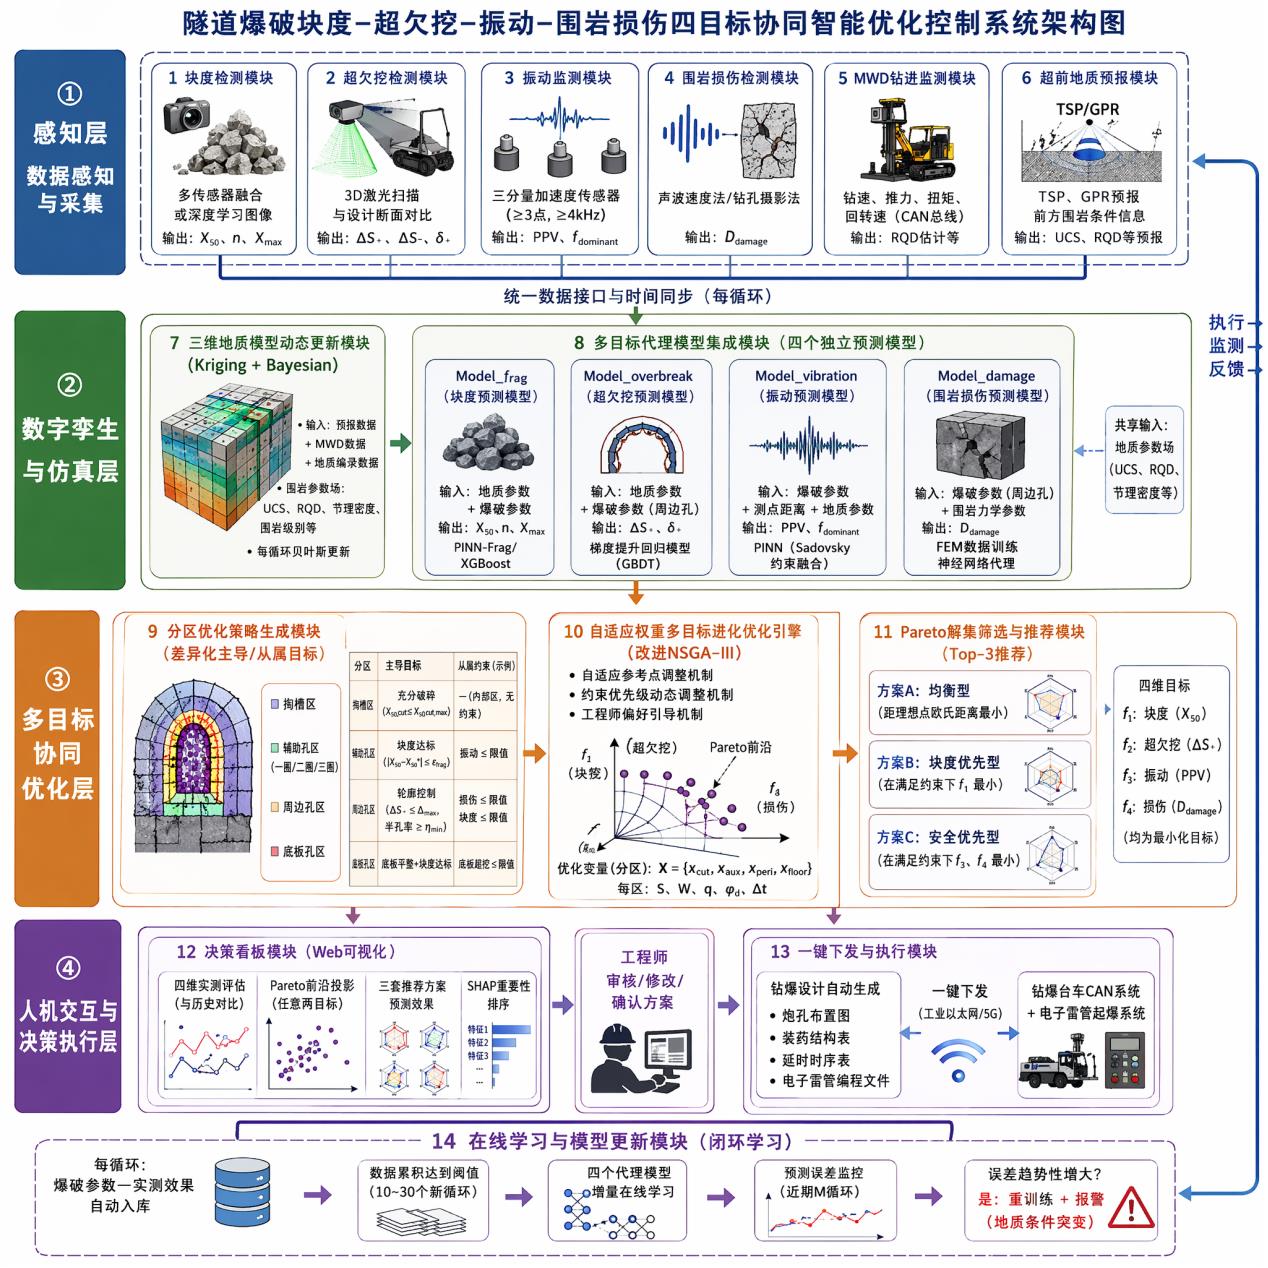
本发明涉及隧道工程智能建造,具体涉及隧道爆破多目标动态协同智能控制系统及方法,特别涉及块度、超欠挖、振动和围岩损伤四个核心目标的动态协同优化技术。
背景技术:
1、隧道钻爆法施工是山岭隧道、地下工程建设的主要方法。爆破效果直接影响施工效率、工程质量和安全性。在实际工程中,爆破效果的评价涉及多个相互关联又部分矛盾的控制目标:
2、(1) 块度控制:要求爆破后的岩石平均块度x50落入目标区间,以保障后续装载、运输和破碎设备的工作效率。块度过大会降低出渣效率,块度过小则意味着炸药消耗过多。
3、(2) 超欠挖控制:要求开挖轮廓贴近设计线,超挖会增加混凝土回填量和成本,欠挖则需要二次爆破返工。周边孔的半孔率是衡量轮廓控制质量的重要指标。
4、(3) 振动控制:要求爆破振动峰值速度ppv不超过邻近结构物(既有隧道、建筑物、边坡等)的安全限值,否则可能造成结构损伤或失稳。
5、(4) 围岩损伤控制:要求保留围岩(隧道开挖后剩余的岩体)的爆破损伤深度d_damage不超过支护设计的安全余量,过度损伤会降低围岩自承能力,增加支护成本和坍塌风险。
6、当前工程实践中存在以下技术问题:
7、问题1:多目标分散控制,缺乏协同机制
8、现有技术中,上述四个目标通常由不同工程师或部门分别控制:爆破工程师关注块度和进尺,测量工程师关注超欠挖,监测工程师关注振动,地质工程师关注围岩稳定性。各目标的优化决策相互独立,缺乏系统化的协同优化机制,导致"按下葫芦浮起瓢"的局面。
9、问题2:目标间耦合冲突复杂,难以定量权衡
10、四个目标之间存在复杂的耦合关系和权衡冲突:增大单耗q可减小块度,但会增加振动和围岩损伤;增大周边孔不耦合系数可减小损伤,但可能增加超挖和降低半孔率;优化延时间隔可降低振动,但可能影响块度均匀性。现有技术缺乏定量化的多目标耦合分析工具,工程师难以在复杂约束下找到最优平衡点。
11、问题3:优化决策依赖经验,参数空间探索不足
12、传统爆破参数设计主要依赖工程经验和试错法,无法系统探索高维参数空间(孔距、抵抗线、单耗、装药结构、延时等)以找到全局最优解。特别是在地质条件变化时,经验参数往往需要多次调整才能适应新条件。
13、问题4:缺乏动态闭环反馈和持续优化能力
14、现有系统多为开环控制,爆破后的实测数据未能有效反馈至参数优化过程,系统无法随施工推进和地质变化动态调整优化策略,缺乏持续学习和改进能力。
15、现有技术中,cn112560175a公开了一种基于数值模拟的隧道爆破参数优化方法,但仅针对单一目标(超欠挖)进行优化,未考虑多目标协同;cn113033054a公开了一种爆破振动预测与控制方法,但未涉及块度、超欠挖和围岩损伤的协同控制;cn114091174a公开了一种基于机器学习的爆破块度预测方法,但未构建完整的动态优化决策闭环系统。
16、因此,亟需一种能够实现块度、超欠挖、振动和围岩损伤四目标动态协同智能优化的隧道爆破控制系统及方法。
技术实现思路
1、本发明的目的在于克服现有技术的不足,提供隧道爆破多目标动态协同智能控制系统及方法,解决隧道爆破中块度、超欠挖、振动和围岩损伤四个核心目标之间的耦合冲突问题,实现系统化、智能化的动态协同优化控制,提升爆破效果和施工安全性。
2、为实现上述目的,本发明采用如下技术方案:
3、隧道爆破多目标动态协同智能控制系统,包括:
4、(1) 数据感知与采集层
5、包含块度检测模块、超欠挖检测模块、振动监测模块、围岩损伤检测模块、mwd(measurement while drilling,随钻测量)钻进监测模块和超前地质预报模块。
6、块度检测模块:采用多传感器融合三维块度实时检测系统,或采用基于深度学习的二维图像分析系统,输出每循环的平均块度x50、均匀性系数n和最大块度xmax。具体实施时,可采用皮带输送机上方的多目相机+激光扫描仪组合系统,实时采集出渣块度三维点云数据。
7、超欠挖检测模块:采用车载三维激光扫描仪(如leica scanstation或trimble tx系列),在每循环出渣完成后对开挖面进行全断面扫描,获得点云数据,与bim模型中的设计断面数据进行配准和对比,计算超挖面积δs+、欠挖面积δs-、平均超挖深度δ+和周边孔半孔率η。
8、振动监测模块:在距掌子面30~200m范围内,沿隧道纵向和横向布设不少于3个三分量速度传感器(采样率不低于4khz),记录每循环爆破的质点峰值振速ppv和主频fd。
9、围岩损伤检测模块:采用声波检测法——在爆破前后分别对周边围岩进行声波速度测试,根据声波速度降低量判定损伤深度d_damage;或采用钻孔摄影法检测爆破后新增裂纹深度。
10、mwd钻进监测模块:从钻爆台车的can总线实时获取钻速v_drill、推力f_thrust、扭矩t_torque和回转速n_rotation数据,用于实时岩体质量评估。
11、超前地质预报模块:接收tsp(tunnel seismic prediction,隧道地震波预报)和gpr(ground penetrating radar,地质雷达)系统的预报结果,提供前方30~150m范围内的围岩条件信息。
12、(2) 数字孪生与仿真层
13、包含三维地质模型动态更新模块和多目标代理模型集成模块。
14、三维地质模型动态更新模块:
15、基于超前地质预报数据、mwd实时监测数据和地质编录数据,采用克里金插值(kriging interpolation)方法在三维空间中动态更新隧道前方的围岩参数场,包括单轴抗压强度ucs(uniaxial compressive strength)场、岩石质量指标rqd(rock qualitydesignation)场、节理密度场和围岩级别场。每完成一个循环,即利用该循环的mwd数据和掌子面地质编录数据,对已有地质模型进行贝叶斯更新,实现地质模型的动态迭代优化。
16、多目标代理模型集成模块:
17、分别建立四个独立的代理预测模型(surrogate model):
18、model_frag(块度预测模型):输入地质参数(ucs、rqd、节理密度等)和爆破参数(孔距、抵抗线、单耗、装药结构、延时等),输出平均块度x50、均匀性系数n和最大块度xmax。采用xgboost或lightgbm梯度提升树模型,利用历史爆破数据训练。
19、model_overbreak(超欠挖预测模型):输入地质参数和爆破参数(特别关注周边孔参数,如周边孔孔距、不耦合系数、装药密度等),输出超挖面积δs+和平均超挖深度δ+。采用梯度提升回归模型或随机森林模型。
20、model_vibration(振动预测模型):输入爆破参数(总装药量q、最大段装药量q_max、测点距离r、延时间隔等)和地质参数,输出质点峰值振速ppv和主频fd。采用融合sadovsky经验公式约束的物理信息神经网络(pinn,physics-informed neural network)模型,即在损失函数中加入sadovsky公式的物理约束项,提高模型的泛化能力和物理可解释性。其中,sadovsky公式为ppv=k(q^(1/3)/r)^α,k和α为场地系数;物理约束项为l_phys=λ·(ppv_pred-ppv_sadovsky)²,λ为约束权重。
21、model_damage(围岩损伤预测模型):输入爆破参数(特别是周边孔的不耦合系数k_d、单耗q_peri、延时δt_peri等)和围岩力学参数(ucs、弹性模量、泊松比、抗拉强度等),输出损伤深度d_damage。采用基于fem(finite element method,有限元法)数值模拟数据训练的神经网络代理模型。
22、四个模型共享地质参数输入特征,各自具有面向特定目标的专有输入特征,实现多目标预测的协同计算。所有模型在系统初始部署时使用历史爆破数据库进行离线训练,在系统运行过程中持续进行在线增量学习。增量学习采用以下方式:对树模型采用新样本入库后以历史模型为初始模型进行warm-start增量训练;对神经网络和pinn模型采用新增数据批量微调;当新增样本不足或误差增大时改为完全重训练。
23、(3) 多目标协同优化层
24、包含分区优化策略生成模块、自适应权重多目标进化优化引擎和pareto解集筛选与推荐模块。
25、1)分区优化策略生成模块
26、将隧道全断面划分为掏槽区、辅助孔区、周边孔区和底板孔区,对每个分区定义差异化的主导目标和从属约束:
27、掏槽区:主导目标为"充分破碎",表述为x50_cut ≤ x50_cut_max(掏槽区块度应足够小以形成自由面),从属约束为振动,无超挖/损伤约束(掏槽区为隧道内部区域,不涉及轮廓和围岩保护问题)。
28、辅助孔区:主导目标为"块度达标",表述为|x50_aux - x50| ≤ ε_frag(辅助孔区块度应接近目标块度x50,偏差在容差ε_frag范围内),从属约束为振动≤限值。
29、周边孔区:主导目标为"轮廓控制",表述为(超挖面积不超过规范限值)且半孔率(半孔率不低于规范要求,如%),从属约束为损伤深度)。
30、底板孔区:主导目标为"底板平整+块度达标",从属约束为底板超挖≤限值。
31、2)自适应权重多目标进化优化引擎
32、采用改进的nsga-iii(non-dominated sorting genetic algorithm iii)算法求解多目标优化问题。nsga-iii是针对多目标个目标)优化问题设计的进化算法,通过参考点机制在目标空间中均匀搜索pareto最优解。
33、所述改进包括:
34、a)自适应参考点调整机制
35、根据当前pareto前沿的分布密度自动调整参考点位置,避免搜索集中于目标空间的局部区域。具体实现:在每代迭代中,统计当前pareto前沿解在各参考点附近的分布密度,对于密度过低的区域增加参考点,对于密度过高的区域减少或移动参考点,实现参考点的动态自适应调整。
36、b)约束优先级动态调整机制
37、根据当前循环各约束的实际余量(如ppv距限值的比例)动态调整约束的严格程度。具体策略:
38、当某约束远未触及限值时(如ppv仅为限值的50%),放松该约束的惩罚系数,释放更多优化空间给其他目标;
39、当某约束接近或超过限值时(如ppv达到限值的90%以上),自动收紧该约束的惩罚系数,优先保障安全。
40、这种动态调整机制避免了固定约束导致的优化空间浪费或安全风险。
41、c)工程师偏好引导机制
42、允许工程师通过可视化界面设定各目标的相对偏好权重(如"本段振动敏感,振动控制优先级提升至1.5倍"),系统将偏好权重转化为nsga-iii的参考方向偏置,使算法在搜索过程中更倾向于工程师偏好的目标区域。
43、优化问题的数学表述
44、优化变量为分区组合形式:
45、x = {x_cut, x_aux, x_peri, x_floor}
46、其中,每个分区的优化子向量包含:孔距s、抵抗线w、单耗q、装药结构参数φ_d(如药卷直径、不耦合系数等)和延时间隔δt。
47、全断面优化问题表述为:
48、目标函数:
49、最小化块度偏差 f1(x) = |x50_pred(x) - x50|
50、f2(x) = δs+_pred(x)
51、最小化振动峰值 f3(x) = ppv_pred(x)
52、最小化围岩损伤深度 f4(x) = d_damage_pred(x)
53、约束条件:
54、s.t.
55、x50≤ x50_max (出渣设备能力约束)
56、ppv ≤ ppv_limit (振动安全约束)
57、δs+≤ δ_max (超挖规范约束)
58、d_damage ≤ d_max (围岩支护安全约束)
59、q_min ≤ q ≤ q_max (单耗范围约束)
60、s_min ≤ s ≤ s_max (孔距范围约束)
61、w_min ≤ w ≤ w_max (抵抗线范围约束)
62、装药结构参数范围约束:φ_d_min ≤ φ_d ≤ φ_d_max;延时间隔范围约束:δt_min ≤ δt ≤ δt_max。
63、其中,x={x_cut,x_aux,x_peri,x_floor}为全断面参数向量;各分区子向量分别包含对应分区的孔距s、抵抗线w、单耗q、装药结构参数φ_d和延时间隔δt。
64、全断面优化问题的完整优化变量为x = {x_cut, x_aux, x_peri, x_floor},即四个分区参数的组合,nsga-iii算法在该联合参数空间中搜索pareto最优解集。
65、3)pareto解集筛选与推荐模块
66、从nsga-iii输出的pareto最优解集(通常包含50~200个非支配解)中,采用以下策略筛选top-3推荐方案:
67、方案a(均衡型):选择距离各目标归一化理想点欧氏距离最小的解。计算每个解到理想点(0,0,0,0)的欧氏距离:
68、d_balanced = √[(f1/f1_max)² + (f2/f2_max)² + (f3/f3_max)² + (f4/f4_max)²]
69、其中,f1_max、f2_max、f3_max、f4_max分别为当前pareto解集中各目标的最大值,用于归一化。选择d_balanced最小的解作为均衡型方案。
70、方案b(块度优先型):在满足所有约束的前提下,选择f1最小的解,即块度偏差最小的方案。
71、方案c(安全优先型):在满足所有约束的前提下,选择f3和f4的归一化加权和最小的解,即振动和损伤综合最优的方案。具体计算归一化加权和:f_safety = w3·(f3/f3_max) + w4·(f4/f4_max),其中w3和w4根据振动和损伤的相对重要性设定(默认各为0.5),选择f_safety最小的解。
72、每个推荐方案均附带四维雷达图可视化展示各目标的达标程度,雷达图的四个轴分别代表块度达标度、超欠挖控制度、振动控制度和损伤控制度。
73、(4) 人机交互与决策执行层
74、包含决策看板模块、一键下发与执行模块和在线学习与模型更新模块。
75、1)决策看板模块
76、在隧道施工管理平台上以web界面展示以下信息:
77、a)当前循环的四维效果评估结果:
78、实测块度x50与目标值x50的对比
79、超挖面积δs+与规范限值δ_max的对比
80、振动ppv与安全限值ppv_limit的对比
81、围岩损伤深度d_damage与支护设计余量d_max的对比
82、各指标采用绿色(达标)、黄色(接近限值)、红色(超限)三色标识
83、b)与历史循环的趋势对比曲线:
84、近30个循环的四维指标趋势曲线
85、移动平均线显示趋势变化
86、异常循环标注与原因分析
87、c)下一循环的三套推荐方案及其预测效果:
88、三套方案的参数详细表格(各分区的孔距、抵抗线、单耗等)
89、各方案的预测效果四维雷达图并排对比
90、方案优缺点文字说明
91、d)pareto前沿三维可视化:
92、以任意两目标为轴绘制投影散点图(如f1-f2、f3-f4等)
93、三套推荐方案在pareto前沿上的位置标注
94、支持交互式旋转和缩放
95、e)关键参数shap重要性排序:
96、基于shap(shapley additive explanations)值分析的参数重要性排序
97、显示各参数对各目标的影响方向和幅度
98、帮助工程师理解参数-目标的因果关系
99、2)一键下发与执行模块
100、工程师在决策看板上审核并选择(或修改)推荐方案后,系统执行以下操作:
101、步骤1:根据选定的爆破参数(各分区的s、w、q、φ_d、δt),自动生成炮孔布置图,标注每个炮孔的位置坐标(x、y、z)、深度、倾角和方位角;
102、步骤2:生成装药结构表,详细列出每个炮孔的装药类型(如乳化炸药、铵油炸药)、装药量、不耦合介质(如空气柱、水)和堵塞长度;
103、步骤3:生成延时时序表,标注各炮孔的起爆顺序和延时间隔,确保合理的爆破时序;
104、步骤4:生成电子雷管编程文件,包含每个雷管的编号、延时时间和连接关系,符合电子雷管系统的数据格式要求(如davey bickford、orica i-kon、dyno nobel digishot等品牌的专有格式);
105、步骤5:通过工业以太网(如modbus tcp、opc ua协议)或5g专网将上述数据一键下发至钻爆台车的can总线控制系统和电子雷管起爆器;
106、步骤6:钻爆台车根据下发的炮孔布置数据自动定位并钻孔,电子雷管系统根据编程文件完成雷管连接和检测;
107、步骤7:系统记录下发时间、参数版本和执行状态,形成完整的可追溯记录。
108、3)在线学习与模型更新模块
109、每完成一个循环,将该循环的爆破参数-实测效果数据对(x, y_actual)自动添加至训练数据库。其中x为该循环使用的爆破参数向量,y_actual为四维实测效果向量(x50_actual、δs+_actual、ppv_actual、d_damage_actual)。
110、当累积数据量达到更新触发阈值(默认10~30个新循环)时,自动触发四个代理模型的增量在线学习,更新模型参数。同时监控各模型在近期循环上的预测误差——若误差趋势性增大,触发模型重训练并报警提示可能的地质条件突变。
111、本发明还提供一种基于上述系统的隧道爆破块度-超欠挖-振动-围岩损伤四目标协同智能优化控制方法,包括以下步骤:
112、s1:通过数据感知与采集层采集当前循环的块度、超欠挖、振动和围岩损伤实测数据,以及mwd钻进监测数据和超前地质预报数据;
113、s2:基于采集数据,通过三维地质模型动态更新模块更新围岩参数场,评估下一循环的围岩条件;
114、s3:根据更新后的地质模型和历史爆破数据,调用四个代理预测模型对候选参数方案进行块度、超欠挖、振动和围岩损伤的多目标预测;
115、s4:通过分区优化策略生成模块确定各分区的主导目标和从属约束,采用改进nsga-iii算法求解分区多目标优化问题,生成pareto最优解集;
116、s5:从pareto最优解集中筛选均衡型、块度优先型和安全优先型三套推荐方案,并在决策看板上展示各方案的预测效果和四维雷达图;
117、s6:工程师在决策看板上审核并选择或修改推荐方案,系统自动生成钻爆设计图并一键下发至钻爆台车和电子雷管系统执行;
118、s7:爆破完成后,将当前循环数据入库,触发代理模型增量在线更新,并监控预测误差以识别地质条件变化。
119、有益效果
120、本发明与现有技术相比,具有以下显著优点和有益效果:
121、(1) 四目标系统化动态协同
122、首次将块度、超欠挖、振动和围岩损伤四个核心控制目标纳入统一的多目标优化框架进行动态协同求解,克服了现有技术中各目标分散控制、相互冲突的不足,实现了系统化的动态协同优化。
123、(2) 分区差异化优化策略
124、创新性地根据隧道断面各分区的功能定位(掏槽-破碎、辅助-块度、周边-轮廓、底板-平整)定义差异化的主导目标和从属约束,使优化更贴合工程实际需求,提高了优化结果的工程适用性。
125、(3) 约束自适应动态调整
126、根据当前循环各约束的实际余量动态调整约束严格程度,避免了固定约束导致的优化空间浪费或安全风险,实现了更灵活的动态约束管理。
127、(4) 多方案推荐与人机协同
128、系统提供均衡型、块度优先型和安全优先型三套推荐方案供工程师选择,尊重了工程决策中的人类判断,实现了"ai辅助+人类决策"的协同模式。
129、(5) 持续动态在线学习能力
130、每循环数据自动入库并触发模型增量更新,使系统的预测和优化能力随施工推进持续提升,动态适应变化的地质条件,具备良好的自适应性和鲁棒性。
131、(6) 显著的工程应用价值
132、本发明可显著提升隧道爆破效果,减少超欠挖量和混凝土回填成本,降低爆破振动对周边环境的影响,保障围岩稳定性,动态优化施工参数,提高施工效率和安全性。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com