
一种隧道施工步长与时间双目标智能决策方法及系统与流程
本发明涉及隧道与地下工程智能建造,具体涉及一种隧道施工步长与时间双目标智能决策方法及系统。
背景技术:
1、在隧道钻爆法施工中,步长是传统施工决策关注的核心参数之一。然而,实际施工过程还包含各工序作业时间(钻孔装药、爆破出渣、初支喷射、混凝土等强、仰拱浇筑、二衬跟进)以及循环间等待时间(因安全检查、设备维修、交接班、材料供应等产生的非作业间歇),这些时间因素同样直接影响施工围岩安全,却长期被忽视。
2、围岩具有显著的蠕变特性:在开挖后的恒定荷载作用下,变形随时间逐渐增长。支护时间越滞后,蠕变变形量越大。传统施工决策方法大多只考虑施工步长这一单一因素,通过经验确定每级台阶的进尺,而忽略了时间因素对围岩变形的累积效应。在实际施工中,施工步长和时间的选择都对围岩稳定性有影响:台阶长度过大或等待时间过长均可能导致变形超限;台阶长度过小或等待时间过短又可能影响施工进度或支护质量。传统施工决策多依赖工程经验,存在以下缺陷:只关注施工步长,忽视时间:缺乏对围岩蠕变变形的定量预测,未能将各工序作业时间和循环间等待时间纳入决策变量,难以科学确定施工步长与时间的合理组合;无法同时考虑台阶长度与时间的耦合效应,二者共同影响最终变形量,传统方法将二者割裂,导致变形预测失真;缺乏快速、准确的决策工具:无法根据现场地质条件快速输出兼顾施工步长与时间的施工指令,难以适应现场实时需求。
3、因此,亟需一种能够同时考虑施工步长与时间因素、科学权衡围岩变形与施工参数、并能快速输出决策指令的智能决策方法。
技术实现思路
1、为解决现有技术中存在的问题,本发明提供了一种隧道施工步长与时间双目标智能决策方法及系统,解决了上述背景技术中提到的现有钻爆法施工决策忽视围岩时空蠕变效应、未能将隧道台阶长度和各工序作业时间及循环等待时间同时考虑,导致围岩支护出现过早或过晚问题;同时解决传统经验决策无法根据现场监测数据动态调整台阶长度与时间参数,难以适应地质条件变化的问题。
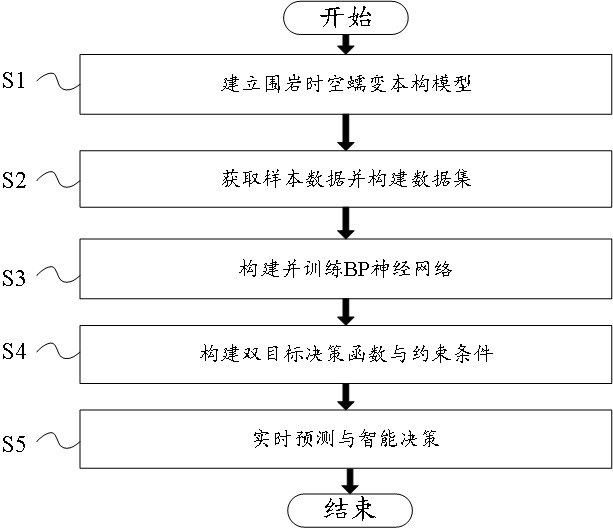
2、为实现上述目的,本发明提供如下技术方案:一种隧道施工步长与时间双目标智能决策方法,包括如下步骤:
3、s1、建立围岩时空蠕变本构模型,确定围岩变形量δ与施工步长l、时间t以及支护刚度k之间的函数关系:;其中,时间t包括各工序作业时间ti和循环等待时间twait;
4、s2、获取样本数据并构建数据集;
5、s3、构建并训练bp神经网络;
6、s4、构建双目标决策函数与约束条件;
7、s5、实时预测与智能决策。
8、优选的,在步骤s2中,具体包括如下:
9、s21、收集既有隧道工程在不同围岩条件、不同施工步长及各工序时间组合下的现场实测数据,记录对应的输入参数以及实际发生的围岩变形量δ、实际采用的施工步长l、各工序作业时间ti和循环等待时间twait,形成“输入参数-变形量-施工步长-时间”配对样本;
10、s22、采用flac3d软件建立隧道开挖三维数值模型,围岩采用burgers蠕变本构模型,支护结构采用壳单元或实体单元模拟;批量设置不同围岩参数组合、不同施工步长l、不同各工序作业时间ti和循环等待时间twait组合,运行计算提取关键断面的拱顶沉降最大值作为围岩变形量δ,形成“输入参数-变形量-施工步长-时间”配对样本;
11、s23、将步骤s21和步骤s22两种途径获取的样本合并,构成总样本集,经多维度预处理后形成数据集,并划分为训练集和测试集。
12、优选的,所述输入参数包括断面形式、隧道埋深h、围岩物理力学参数、围岩岩性、支护参数、maxwell粘滞系数η1、kelvin粘滞系数η2、maxwell剪切模量g1以及kelvin剪切模量g2。
13、优选的,在步骤s3中,构建包含输入层、隐藏层、输出层的bp神经网络,基于数据集采用误差反向传播算法对网络进行训练与测试,得到能够快速预测围岩变形量、不同施工步长l、不同各工序作业时间ti及循环间等待时间twait的bp神经网络模型。
14、优选的,所述步骤s3的bp神经网络中,输入层节点数m等于输入参数个数;隐藏层节点数n根据公式确定,其中b为1~10之间的常数;输出层节点数为4。
15、优选的,在步骤s4中,构建以单位长度施工总时间为第一目标、以施工步长l为第二目标的双目标决策函数;单位施工总时间,其中,ti为各工序作业时间,twait为循环间等待时间,n为工序总数。
16、优选的,在步骤s4中,所述约束条件包括变形量约束、施工步长约束以及时间约束;
17、变形量约束:关键断面累计变形量δ必须小于等于设计预留变形量与规范值的最小值,min();
18、施工步长约束:施工步长l介于最小允许施工步长与最大允许施工步长之间,即;
19、时间约束:各工序时间ti不小于最低工艺操作时间timin,其中初支喷射混凝土时间不小于其初凝时间tshotcrete,仰拱浇筑后等强时间不小于设计等强时间tinvert;循环间等待时间不为负值。
20、优选的,在步骤s5中,将拟建隧道实际工况输入参数输入训练完成的bp神经网络,预测对应的围岩变形量δ,施工步长l、各工序作业时间ti及循环间等待时间twait范围,结合约束条件筛选,最终输出符合施工段现场情况的施工步长l、各工序作业时间ti、循环间等待时间twait。
21、另一方面,为实现上述目的,本发明还提供了如下技术方案:一种隧道施工步长与时间双目标智能决策系统,包括如下模块:
22、围岩时空蠕变本构模型建立模块;
23、数据集构建模块;用于获取“输入参数-变形量-施工步长-时间”配对样本,并形成数据集;
24、bp神经网络构建与训练模块;用于构建包含输入层、隐藏层、输出层的bp神经网络,并对网络进行训练;
25、双目标决策函数与约束条件构建模块;用于构建以单位长度施工总时间为第一目标、以施工步长l为第二目标的双目标决策函数,以及包括变形量约束、施工步长约束以及时间约束的约束条件;
26、实时预测与智能决策模块:用于输出符合施工段现场情况的施工步长l、各工序作业时间ti、循环间等待时间twait。
27、本发明的有益效果是:
28、1)本发明方法提供的隧道施工步长与时间双目标智能决策方法,将施工步长与时间变量共同纳入决策框架,利用蠕变本构模型描述围岩时空变形规律,克服了传统方法仅关注施工步长而忽略工序作业时长及循环间歇对蠕变变形累积影响的缺陷,从而真实反映实际施工中两者对变形的联合作用,有效避免了因时间因素考虑不足导致的支护过早或过晚问题;
29、2)本发明通过flac3d数值模拟生成覆盖不同工况的“变形量-施工参数”样本库,并以此训练bp神经网络作为快速预测器,能够在短时间内输出特定地质条件下合理的施工步长、各工序作业时间及循环等待时间,解决了传统数值模拟耗时长、经验法缺乏定量依据的难题,为现场指挥提供即时决策支持;以设计预留变形量与规范报警值的较小者作为安全阈值,筛选出变形量不超限的所有可行参数组合,并依据施工现场实际情况,从中灵活挑选适配的施工指令,既保证了施工安全又兼顾了作业进度。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com