
一种动作捕捉数据的自动化工业级清洁方法及系统与流程
本发明属于动作捕捉后处理、数字人驱动与三维动画制作,具体涉及一种动作捕捉数据的自动化工业级清洁方法及系统。
背景技术:
1、纯视觉无标记点动作捕捉模型输出的原始骨骼数据,在直接用于数字人驱动或三维动画制作时,普遍存在三类典型的质量问题。
2、第一类是违背人体解剖学常识的非法姿态。当视觉模型对关节点的预测出现偏差时,输出的骨骼旋转数据可能导致关节产生不符合人体生理极限的旋转角度,例如手肘向外侧反折超过30°、膝盖向前过度伸展超过15°。这些非法姿态在数字人渲染时表现为明显的肢体扭曲,严重影响视觉观感。传统方案通常依赖动画师逐帧手工修正这些异常姿态,对于大规模动捕数据来说完全不可行。
3、第二类是左右肢体骨骼长度的拓扑不一致。在理论上,人体的左右臂和左右腿应具有相同的骨骼长度。然而,视觉模型对左右两侧肢体的预测是独立进行的,当一侧肢体被遮挡或处于不良光照条件下时,模型对该侧骨骼长度的估计会产生偏差,导致左右手臂或左右腿出现长短不一的现象。这种拓扑偏差在数字人渲染时表现为双肩不等高、双腿不等长等明显的视觉缺陷。
4、第三类是帧间高频抖动。纯视觉模型对每帧图像独立进行姿态估计,缺乏帧间的时序约束。当相邻两帧之间的光照条件或背景纹理发生微小变化时,模型对同一关节的预测可能产生随机波动,导致输出的骨骼旋转数据在相邻帧间出现高频抖动。这些抖动在数字人渲染时表现为骨骼的“震颤”现象,尤其在慢动作回放时更加明显。
5、由此可见,纯视觉动捕输出的原始数据在“合法性”“对称性”和“平滑性”三个维度上均存在系统性的质量问题,缺乏一个自动化的标准化清洁流程。
技术实现思路
1、为了解决纯视觉动捕数据中关节反折、左右不对称和帧间抖动等典型质量问题,本技术设计了一种动作捕捉数据的自动化工业级清洁方法及系统,与现有技术中依赖人工逐帧修整的方案不同,本发明构建了一个自动化的工业级标准化清洁流水线,从解剖学合法性校验、全局拓扑一致性校验到时序平滑校验,将原始动捕数据系统性地转化为可直接用于数字人驱动的标准化数据。
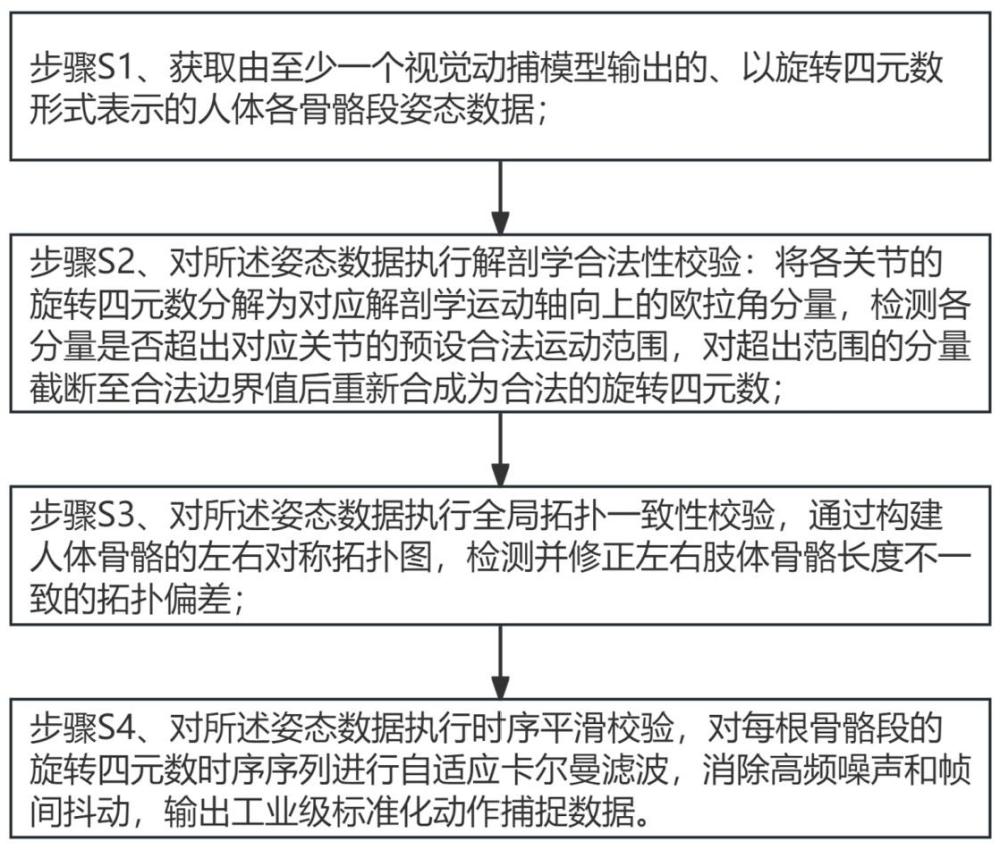
2、为实现上述目的,本发明提供了一种动作捕捉数据的自动化工业级清洁方法,由计算机系统执行,具体包括以下步骤:
3、步骤s1、获取由至少一个视觉动捕模型输出的、以旋转四元数形式表示的人体各骨骼段姿态数据;
4、步骤s2、对所述姿态数据执行解剖学合法性校验:将各关节的旋转四元数分解为对应解剖学运动轴向上的欧拉角分量,检测各分量是否超出对应关节的预设合法运动范围,对超出范围的分量截断至合法边界值后重新合成为合法的旋转四元数;
5、步骤s3、对所述姿态数据执行全局拓扑一致性校验,通过构建人体骨骼的左右对称拓扑图,检测并修正左右肢体骨骼长度不一致的拓扑偏差;
6、步骤s4、对所述姿态数据执行时序平滑校验,对每根骨骼段的旋转四元数时序序列进行自适应卡尔曼滤波,消除高频噪声和帧间抖动,输出工业级标准化动作捕捉数据。
7、在本发明中,所述“人体关节合法运动范围”是指基于人体解剖学统计标准确定的各关节在各个运动轴向上的旋转角度生理极限。所述“全局拓扑一致性”是指人体左右两侧对称骨骼段在长度上应保持一致的解剖学对称性约束。所述“自适应卡尔曼滤波”是指根据测量数据的实际噪声水平动态调整观测噪声协方差的卡尔曼滤波方法。上述定义适用于本技术所有实施例。
8、优选地,步骤s2中所述解剖学合法性校验的关节合法运动范围为人体各关节的解剖学生理极限,包括:肘关节屈曲范围为0°至145°、过伸范围为0°至10°;膝关节屈曲范围为0°至140°、过伸范围为0°至5°;肩关节外展范围为0°至180°;髋关节伸展范围为0°至30°。
9、具体的,人体各关节的旋转运动存在明确的解剖学极限范围。以肘关节为例:肘关节为单轴铰链关节,其合法运动仅包括屈曲(前臂向肱骨靠拢)和伸展(前臂远离肱骨)。屈曲的最大角度约为145°(受限于前臂肌肉与肱骨的接触),过伸的最大角度约为10°(受限于尺骨鹰嘴与肱骨鹰嘴窝的骨性阻挡)。肘关节不具备侧向外展或内收能力。
10、视觉模型输出的骨骼姿态数据通常以旋转四元数的形式表示。四元数是一种四维向量,可以紧凑地表示三维空间中的任意旋转,但不直接对应具体的运动轴和角度。为了检测各关节的旋转是否超出合法运动范围,系统首先将旋转四元数分解为对应解剖学运动轴向上的欧拉角分量。欧拉角将旋转分解为绕三个正交轴的依次旋转,每个分量对应一个具体的运动轴向和旋转角度。
11、以肘关节为例:系统将肘关节的旋转四元数分解为绕屈曲轴的屈曲/伸展分量、绕侧向轴的侧向外展/内收分量和绕扭转轴的前臂旋前/旋后分量。然后逐一检测各分量是否在预设合法范围内,屈曲分量是否在0°至145°内、过伸分量是否在0°至10°内、侧向分量是否在0°至10°内。当视觉模型输出的四元数分解后,侧向外展角度达到了42°(超出上限10°),系统将该侧向分量截断为10°,保留屈曲分量60°不变,旋前/旋后分量保持不变。截断后,将修改后的三个欧拉角分量重新合成为合法的旋转四元数,完成该关节的解剖学合法性校验。
12、以膝关节为例:膝关节同为单轴铰链关节,其合法运动仅包括屈曲和伸展。系统将膝关节旋转四元数分解后,检测屈曲分量是否在0°至140°内、过伸分量是否在0°至5°内。当模型输出的过伸角度达到12°时,截断为5°后重新合成四元数。
13、以肩关节为例:肩关节为球窝关节,其外展范围约为0°至180°。以髋关节为例:髋关节为球窝关节,其伸展范围约为0°至30°。
14、这些关节合法运动范围的预设值来源于人体解剖学的标准统计数据,在一种实施方式中可根据实际动捕需求进行微调。例如,杂技演员的关节柔韧性通常优于普通人,可对特定关节的合法范围相应扩大预设上限。
15、优选地,步骤s3中所述全局拓扑一致性校验的具体方式为:构建人体的左右对称骨骼拓扑图,将左臂各骨骼段与右臂对应骨骼段进行一一配对,左腿各骨骼段与右腿对应骨骼段进行一一配对;计算每对对称骨骼段在当前帧的长度比值,当比值偏离第一预设区间时,判定为左右不对称,以高置信度一侧的骨骼长度作为基准对另一侧进行修正。
16、具体的,人体骨骼结构具有严格的左右对称性。系统构建人体的左右对称骨骼拓扑图,将左臂各骨骼段与右臂对应骨骼段进行一一配对:左上臂↔右上臂、左前臂↔右前臂、左手掌↔右手掌;左腿各骨骼段与右腿对应骨骼段同样一一配对:左大腿↔右大腿、左小腿↔右小腿、左脚掌↔右脚掌。对每对对称骨骼段,计算其当前帧的长度比值lleft/lright。当该比值落在第一预设区间[0.95,1.05]内时,判定为正常对称;当超出该区间时,判定为左右不对称。
17、判定为不对称后,系统需要确定以哪一侧作为修正基准。系统分别计算当前帧中左侧和右侧对应肢体所有骨骼段的视觉置信度均值。视觉置信度由原始视觉模型输出中每个关节点的visibility字段确定。将置信度较高的一侧标记为基准侧,提取基准侧各骨骼段的长度,以基准侧的长度值替代低置信度侧的对应骨骼段长度。被替代侧仅修改骨骼段的长度参数(缩放因子),保留其原始的方向向量(该方向向量反映该肢体的实际空间姿态)。
18、优选地,步骤s4中所述自适应卡尔曼滤波的具体方式为:对每根骨骼段的旋转四元数时序序列建立匀速旋转运动模型,以当前帧的四元数测量值作为观测输入,动态调整观测噪声协方差;当检测到相邻帧间的四元数变化量连续超过预设阈值时,判定为快速运动状态,减小观测噪声协方差以增大测量值的滤波权重;当检测到相邻帧间的变化量连续低于预设低频阈值时,判定为静止或缓慢运动状态,增大观测噪声协方差以降低测量值的滤波权重,使滤波输出更平滑。
19、具体的,视觉模型对每帧图像独立进行姿态估计所产生的帧间随机波动,表现为骨骼旋转四元数在相邻帧间的微小高频变化。系统对每根骨骼段的旋转四元数时序序列施加自适应卡尔曼滤波。
20、构建匀速旋转运动模型作为卡尔曼滤波的状态转移模型。状态向量为:
21、x=[q0,q1,q2,q3,ωx,ωy,ωz]t
22、其中q0,q1,q2,q3为四元数的四个分量,ωx,ωy,ωz为关节绕三个解剖学运动轴的角速度分量。状态转移模型预测当前帧的四元数以恒定的角速度从上一帧旋转而来。观测输入为视觉模型输出的当前帧四元数测量值。
23、卡尔曼滤波的关键在于平衡“模型预测”和“观测输入”的权重,过程噪声协方差q反映对运动模型预测的信任程度,观测噪声协方差r反映对视觉模型测量值的不信任程度r越大,越不信任测量值,滤波结果越依赖模型预测)。过程噪声协方差q为预设固定值,本方案的自适应性体现在观测噪声协方差r的动态调整上。
24、当检测到某根骨骼段在相邻帧间的四元数角度变化量连续超出预设阈值(例如在3帧内每帧变化超过5°)时,系统判定当前处于快速运动状态,这种大角度连续变化是真实的物理运动,视觉模型的测量值可信度较高。此时系统减小r的对应分量,使滤波输出更信任当前测量值,从而保持对快速动作的响应性。相反,当检测到连续帧间的变化量在预设低频范围内微小波动(例如在5帧内每帧变化小于1°)时,系统判定当前处于静止或缓慢运动状态,这种微小波动更有可能是视觉模型的随机噪声而非真实运动。此时系统增大r的对应分量,使滤波输出更多依赖运动模型的平滑预测,从而有效抑制高频抖动。
25、经过解剖学合法性校验、全局拓扑一致性校验和时序平滑校验三道标准化工序后,输出的骨骼旋转四元数数据在合法性、对称性和平滑性三个维度上均达到了工业级标准化水平,可直接用于驱动各类三维渲染引擎。
26、本发明还提供了一种动作捕捉数据的自动化工业级清洁系统,包括存储器、处理器以及存储在所述存储器上并可在所述处理器上运行的计算机程序,所述处理器执行所述程序时实现以下功能模块:数据输入模块、合法性校验模块、对称性校验模块和时序平滑模块;
27、数据输入模块,用于获取由视觉动捕模型输出的、以旋转四元数形式表示的人体各骨骼段姿态数据;
28、合法性校验模块,用于对姿态数据执行解剖学合法性校验,将四元数分解为欧拉角分量后检测并截断超出合法范围的旋转分量,重新合成合法四元数;
29、对称性校验模块,用于对姿态数据执行全局拓扑一致性校验,通过构建人体骨骼的左右对称拓扑图检测并修正左右不对称偏差;
30、时序平滑模块,用于对姿态数据执行时序平滑校验,通过自适应卡尔曼滤波消除高频噪声和帧间抖动,输出标准化数据。
31、本发明还提供了一种计算机可读存储介质,其上存储有计算机程序,所述计算机程序被处理器执行时实现上述任一项所述的方法。
32、本技术的优点和效果如下:
33、1、针对纯视觉动捕数据中关节反折等非法姿态的问题,本技术通过将旋转四元数分解为欧拉角分量,逐轴检测并截断超出解剖学合法运动范围的非法旋转分量后重新合成为合法四元数,确保输出姿态始终符合人体生理极限。
34、2、针对视觉模型独立预测导致的左右不对称问题,本技术通过构建左右对称拓扑图并自动检测长度比值偏差,以高置信度一侧为基准修正低置信度侧,消除大小臂、长短腿等拓扑偏差。
35、3、针对视觉模型帧间独立预测导致的高频抖动问题,本技术通过自适应卡尔曼滤波根据运动状态动态调整观测噪声协方差,在快速运动时减小协方差以保持响应性,在静止或缓慢运动时增大协方差以增强平滑效果,有效消除帧间抖动。
36、上述说明仅是本技术技术方案的概述,为了能够更清楚了解本技术的技术手段,从而可依照说明书的内容予以实施,并且为了让本技术的上述和其他目的、特征和优点能够更明显易懂,以下以本技术的较佳实施例并配合附图详细说明如后。
37、根据下文结合附图对本技术具体实施例的详细描述,本领域技术人员将会更加明了本技术的上述及其他目的、优点和特征。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com