
一种基于改进YOLOv11的无人机航拍图像车辆检测方法
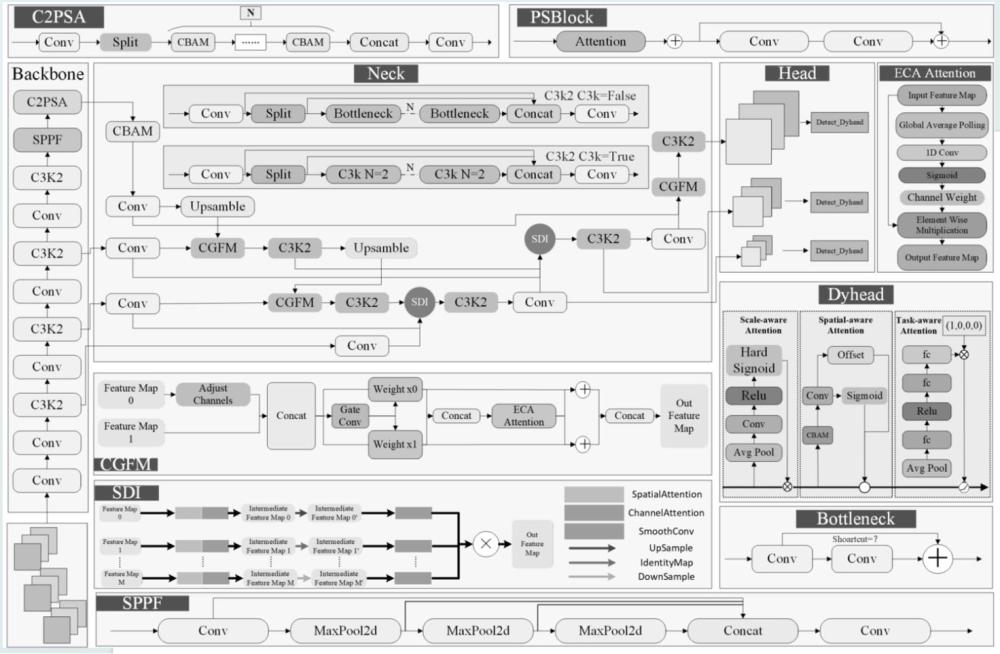
本发明属于人工智能与计算机视觉,特别涉及一种基于改进yolov11的无人机航拍图像车辆检测方法,适用于智慧城市、交通监控、自动驾驶辅助等场景。
背景技术:
1、随着城镇化进程加快及新能源汽车的普及,城市车辆保有量激增,交通网络日趋复杂,给交通控制和管理带来了严峻挑战。无人机作为一种新型巡检工具,具有高度机动、布点灵活的优势,在交通流量监测、事故处理、违章抓拍等方面展现出巨大应用潜力。
2、目标检测是无人机应用中的核心技术。近年来,基于深度学习的目标检测方法,尤其是yolo系列算法,因其在检测精度与速度之间的良好平衡而备受关注。然而,无人机航拍图像具有其独特的挑战:1)目标尺度多变:无人机飞行高度变化导致同一目标在图像中的尺度差异巨大;2)小目标密集:远距离的行人、自行车等目标在图像中仅占极少的像素,特征信息微弱;3)遮挡严重:车辆、行人之间的相互遮挡以及建筑物、树木的遮挡,导致目标特征不完整。现有yolo模型在处理这些复杂场景时,常出现漏检、误检问题,难以满足高精度应用的需求。
3、因此,如何提升yolo模型在无人机航拍图像中对小目标和遮挡目标的检测能力,同时保持其高效性,是本领域技术人员亟待解决的技术问题。
技术实现思路
1、为了克服上述现有技术的缺点,本发明的目的在于提供一种基于改进yolov11的无人机航拍图像车辆检测方法,旨在解决现有技术中航拍图像目标尺度多变、小目标及遮挡目标检测精度低的问题,通过多模块协同改进,显著提升了对航拍图像中小目标和遮挡目标的检测精度与鲁棒性,同时保持了较低的计算复杂度和参数量。
2、为了实现上述目的,本发明采用的技术方案是:
3、一种基于改进yolov11的无人机航拍图像车辆检测方法,包括如下步骤:
4、步骤1,获取无人机航拍图像数据,其中部分或全部航拍图像中含有车辆;
5、步骤2,利用所述图像数据训练检测模型,所述检测模型基于yolov11网络,其主干网络提取多个尺度的特征图,其颈部网络引入语义和细节注入模块替代原有融合单元;所述语义和细节注入模块将其输入特征图经过空间注意力和通道注意力处理,再经过统一尺寸和平滑处理后,通过层级特征交互显式注入语义信息至底层特征,同时将细粒度空间细节注入高层特征;
6、步骤3,利用训练好的检测模型进行车辆检测。
7、与现有技术相比,本发明的有益效果在于:
8、1. 提升了小目标检测能力:通过语义与细节注入模块的深度融合和上下文引导特征融合模块的全局-局部信息提取,有效增强了小目标的特征表达,防止其在特征传递中被“淹没”,显著提升了微小目标的检测精度和定位准确性。
9、2. 增强了遮挡目标的鲁棒性:通过卷积块注意力模块的自适应聚焦和上下文引导特征融合模块的信息补全,模型能够更有效地利用目标可见部分的判别特征,并结合全局语义信息进行推断,即使目标被部分遮挡也能实现鲁棒的识别。
10、3. 保持了模型的高效性:本发明在提升精度的同时,通过轻量化的模块设计(如sdi、cbam、cgfm)和动态检测头,将参数量和计算复杂度控制在较低水平,实现了高检测精度与高推理速度的平衡,适合部署于资源受限的边缘设备。
11、4. 实现了全面的性能提升:在公开数据集上的实验表明,本发明方法相较于基准yolov11模型,在准确率、召回率、map50等关键指标上均有显著提升,尤其在行人、自行车等小目标类别上取得了突破性进展。
1.一种基于改进yolov11的无人机航拍图像车辆检测方法,其特征在于,包括如下步骤:
2.根据权利要求1所述基于改进yolov11的无人机航拍图像车辆检测方法,其特征在于,所述步骤1,对获取的航拍图像进行预处理,所述预处理包括切片处理,所述切片处理为:
3.根据权利要求1所述基于改进yolov11的无人机航拍图像车辆检测方法,其特征在于,对于尺寸不同的m个特征图,所述语义和细节注入模块的特征融合过程如下:
4.根据权利要求1或3所述基于改进yolov11的无人机航拍图像车辆检测方法,其特征在于,所述主干网络输出四个尺度的特征图,所述语义和细节注入模块的数量为两个,所述检测模型还包括三个cgfm模块,其中:
5.根据权利要求4所述基于改进yolov11的无人机航拍图像车辆检测方法,其特征在于,所述cgfm模块的两个输入特征为高层特征和低层特征,特征融合过程如下:
6.根据权利要求5所述基于改进yolov11的无人机航拍图像车辆检测方法,其特征在于,所述第一步,定义对齐函数
7.根据权利要求4所述基于改进yolov11的无人机航拍图像车辆检测方法,其特征在于,所述cbam注意力模块包括串联的通道注意力模块和空间注意力模块;所述通道注意力模块通过全局平均池化和全局最大池化聚合空间信息,并经共享多层感知机生成通道权重;所述空间注意力模块沿通道维度进行平均池化和最大池化,并经卷积层生成空间权重;
8.根据权利要求1所述基于改进yolov11的无人机航拍图像车辆检测方法,其特征在于,所述头部网络采用集成动态注意力机制的dyhead动态检测头,所述动态检测头通过尺度感知、空间感知和任务感知注意力机制,动态调整感受野和特征响应,以生成最终的检测结果,包括目标类别和边界框坐标。
9.根据权利要求8所述基于改进yolov11的无人机航拍图像车辆检测方法,其特征在于,所述尺度感知,动态聚合来自不同特征金字塔层级的信息,表达式如下:
10.根据权利要求1所述基于改进yolov11的无人机航拍图像车辆检测方法,其特征在于,所述检测模型在训练中采用mpdiou损失函数进行边界框回归,所述mpdiou损失函数通过最小化预测框与真实框的左上角点距离和右下角点距离,来优化边界框的回归精度,所述mpdiou损失函数表示如下:
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com