
一种基于细节增强的通道重校准雾天检测方法
本发明涉及无人驾驶车辆目标检测,特别是涉及一种基于细节增强的通道重校准雾天检测方法。
背景技术:
1、伴随着人工智能与传感器技术的蓬勃发展,无人驾驶技术正逐步从实验室迈向规模化商用。据counterpoint research报告分析,全球范围内高级驾驶辅助系统adas以及自动驾驶车辆的市场渗透率已突破65%,预计到2035年,相关技术普及率将跃升至94%,这标志着无人驾驶技术即将进入全面普及的新时代。然而,雾霾等复杂气象条件严重制约着该技术的发展与普及。
2、从光学原理层面深入剖析,雾气作为一种典型的气溶胶介质,其内部包含大量悬浮的微小水滴和冰晶,这导致入射光产生强烈的光散射效应,使得车载摄像头采集的图像对比度下降、色彩失真,严重制约目标检测精度,漏检与误检概率大大攀升。
3、更严峻的挑战在于无人驾驶系统对实时性的严苛要求。传统目标检测算法多采用人工特征提取方法,研究人员需凭借专业知识精心构造具有区分度的特征描述子,如方向梯度直方图(histogram of oriented gradient,hog)、局部二值模式(local binarypattern,lbp)。这类方法存在三大根本性局限:其一,特征设计高度依赖人工经验,难以覆盖复杂多变的实际场景;其二,手工特征对气象退化图像的鲁棒性不足,在雾霾场景下特征表达能力急剧衰减;其三,多步骤的特征提取与分类流程导致计算效率低下,难以满足车规级系统的毫秒级响应要求。因此,突破恶劣天气下的实时目标检测难题,已成为推动无人驾驶技术跨越式发展的核心突破口。
4、近年来,深度学习在计算机视觉领域实现突破性发展,基于深度学习的目标检测算法凭借卓越的性能优势,逐渐成为主流算法。目前,基于深度学习的目标检测算法主要分为两阶段检测和一阶段检测。两阶段目标检测,以区域卷积神经网络(region-basedconvolutional neural network,r-cnn)为代表,包括快速r-cnn(fast r-cnn)和更快速r-cnn(faster r-cnn)等。这类算法的核心思想是借助区域建议网络(region proposalnetwork,rpn)对输入图像生成粗略的候选区域,并在保证足够高的准确率和召回率前提下,使用全连接网络对每个建议框进行分类和边界框回归,以确定目标的具体类别和精确位置。尽管两阶段检测算法在检测精度方面表现出色,但候选区域的生成与处理引入了大量计算开销,导致算法的实时性受到一定限制。相比之下,一阶段目标检测算法,如“你只看一次”(you only look once,yolo)、单步骤多框检测器(single shot multiboxdetector,ssd)、视网膜网络(retinanet)等,更适用于需要快速检测的场景。一阶段检测可简化为一个统一的端到端过程,不需要额外生成候选区域,直接在输入图像上完成特征提取、目标分类、边界框预测等任务,从而实现对目标的快速定位和分类。这种简洁高效的网络模型在确保检测精度的同时,大大降低计算成本,提高了算法的运行速度,使其在需要快速响应的无人驾驶技术中具有显著优势。
5、为提高雾天场景下目标检测精度,张淑卿等改进第5代版本yolo(yolo version,yolov5),采用基于自注意力机制的bot3模块和轻量化混合注意力ham,增强模型对雾霾天气下行人车辆的捕捉。祝琴等提出时空特征融合模块sf-module并将其嵌入第8代版本yolo(yolo version,yolov8)的颈部,采用transformer模型中的多头自注意力机制加强特征提取与融合,选择wiou损失函数作为预测框回归损失,减少低质量标注框产生的有害梯度。潘宗友等在yolov8基础上引入轻量化动态上采样模块dysample增强模型的抗干扰能力,采用可扩张残差注意力模块dwr强化特征表达,选用轻量级共享卷积检测头lscd替换标准检测头,显著提升雾天检测的准确率和召回率。
6、由于不同实际应用场景下目标信息的多样性和复杂性,当前雾天检测算法仍然存在一些局限性,如在处理图像数据的背景纹理模糊、边缘轮廓等细节信息严重丢失问题,以及多尺度特征融合不充分等。因此需要在检测精度、检测效率和泛化能力方面对现阶段的目标检测算法进行改进和优化。
技术实现思路
1、针对雾天等模糊复杂场景下,无人驾驶技术在目标检测任务中面临的细节丢失、图像对比度下降、多尺度特征融合不充分等问题,以第11代版本yolo(yolo version,yolov11)为基础模型,提出了一种细节增强的通道重校准雾天检测方法dise-yolo,旨在弥补现阶段去雾算法存在的缺陷,进一步提高无人驾驶车辆在雾天检测的精度与速度,推动无人驾驶技术发展。
2、为实现上述目的,本发明提供了如下方案:
3、一种基于细节增强的通道重校准雾天检测方法,包括:
4、构建雾霾场景的图像数据集;其中,图像数据集中的标签包括:行人、公交车、小汽车、摩托车和自行车;
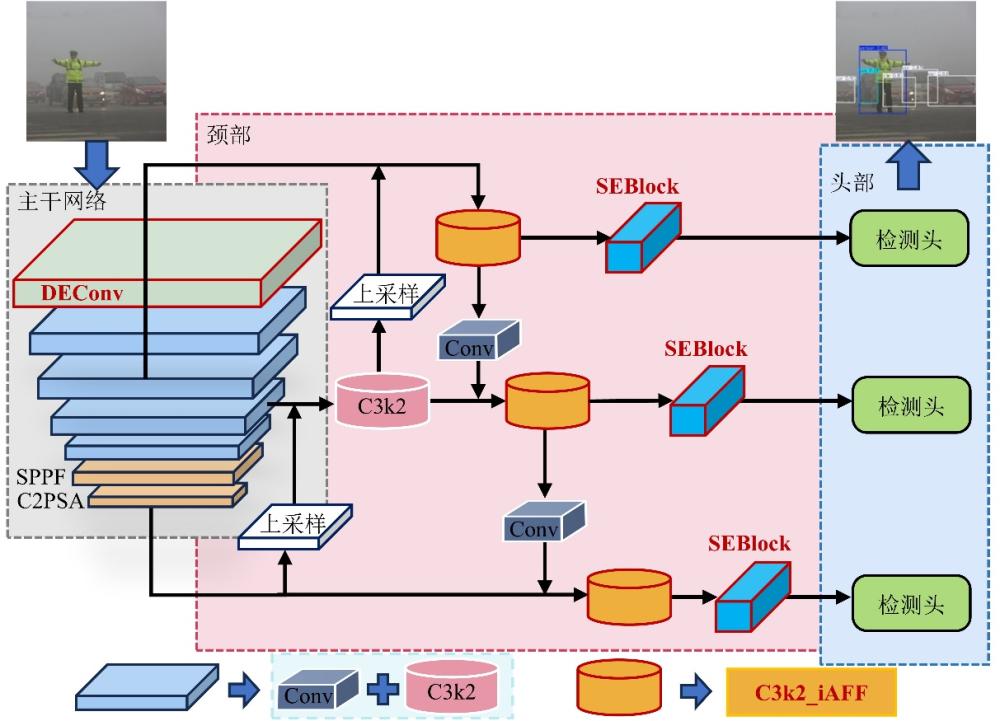
5、将所述图像数据集输入改进的yolov11神经网络模型,进行模型训练,获取雾天检测模型;其中,改进yolov11神经网络模型包括:在主干网络中用细节增强卷积模块代替主干网络backbone首层标准卷积,在颈部网络引入迭代注意力特征融合机制,在头部网络的各检测头detect前嵌入挤压激励模块;
6、无人驾驶车辆基于所述雾天检测模型,在雾天进行检测。
7、可选地,将所述图像数据集输入改进的yolov11神经网络模型包括:
8、将图像输入主干网络,经细节增强与多尺度特征提取处理,输出多尺度特征图;
9、将所述多尺度特征图输入颈部网络,经特征融合与增强处理,输出高质量的融合特征图;
10、将所述融合特征图输入检测头,经通道重校准和目标检测预测,输出雾天场景下的目标检测结果。
11、可选地,将图像输入主干网络包括:
12、图像进入主干网络中,通过细节增强卷积模块获取细节增强特征;
13、所述细节增强特征依次经过若干卷积模块、动态可配置模块,输出的多尺度语义特征进入快速空间金字塔池化层,生成具有多尺度感受野的特征表示;
14、所述具有多尺度感受野的特征表示进入通道并行空间注意力机制,获取所述多尺度特征图。
15、可选地,所述细节增强卷积模块采用五分支并行架构,包括1个普通卷积和4个差分卷积;
16、所述差分卷积包括:中心差分卷积、角度差分卷积、水平差分卷积和垂直差分卷积;
17、所述中心差分卷积和角度差分卷积重新排列学习到的核卷积,水平差分卷积和垂直差分卷积分别显示编码水平、垂直梯度先验,4个差分卷积学习有益的梯度信息来增强表示和泛化能力,5路特征相加融合得到最终输出。
18、可选地,将所述多尺度特征图输入颈部网络包括:
19、颈部网络接收所述多尺度特征图,通过上采样操作将高层语义特征图的尺寸放大,使其与浅层特征图尺寸对齐;
20、上采样后的特征图与颈部网络中同尺度的浅层特征图进行拼接,融合细节与语义信息,拼接后的特征图分别经过额外的c3k2_iaff模块,获取高质量的融合特征图;所述c3k2_iaff模块通过引入迭代注意力特征融合机制,将动态自适应特性融入到特征融合过程中;所述c3k2_iaff模块的检测结果作为输入进入检测头。
21、可选地,所述c3k2_iaff模块采用双阶段注意力机制设计;
22、第一阶段,通过多尺度通道注意力ms-cam实现特征映射的初始融合,该模块同时聚合局部细节和全局上下文信息;
23、第二阶段,采用迭代注意力特征融合机制进一步提高融合特征的质量。
24、可选地,所述迭代注意力特征融合机制为:
25、
26、
27、
28、其中,表示初始特征融合结果,代表多尺度通道注意力模块操作,表示初始特征集成,为sigmoid激活函数,和分别表示局部特征提取和全局特征提取,表示元素级乘法,表示第一阶段融合结果,表示第二阶段融合结果,即最终融合输出的高质量特征。
29、可选地,将所述融合特征图输入检测头包括:
30、在输入各detect前,不同尺度的特征图会先经过seblock模块进行全局信息压缩和通道权重重校准;其中,所述seblock模块集成到yolov11模型的大、中、小目标检测层输出位置,使模型在生成最终检测结果前对特征图进行通道重校准。
31、可选地,所述seblock模块包括:挤压操作和激励操作;
32、对于输入特征图,所述挤压操作首先通过全局平均池化来生成通道统计量,对全局空间信息进行压缩,压缩到一个通道描述符中;
33、所述激励操作通过一个简单的门控机制,在非线性周围形成两个具有全连接层的瓶颈,即降维层和升维层,结合非线性激活函数生成通道权重;最终,输出特征图通过逐元素相乘进行重新校准。
34、本发明的有益效果为:
35、本发明基于一种基于细节增强的通道重校准雾天检测方法,该方法基于yolov11构建dise-yolo,在backbone中将首层标准卷积替换为细节增强卷积模块deconv,以五分支并行架构实现强度与梯度的协同建模,显著提升模型对边缘、纹理等细节的捕捉;在neck中引入迭代注意力融合机制iaff,增强多尺度上下文聚合能力以解决尺度偏差导致的伪干扰问题;最后在各detect前添加挤压激励模块seblock,自适应校准大中小不同尺度目标检测层的通道特征响应,增强通道间关系的协同性。
36、本发明旨在弥补现阶段去雾算法存在的缺陷,进一步提高无人驾驶车辆在雾天检测的精度与速度,推动无人驾驶技术发展。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com