
基于最值图像的盲元检测方法及系统与流程
本发明涉及红外遥感成像,具体地,涉及一种基于最值图像的盲元检测方法及系统。
背景技术:
1、红外探测器在现代科学研究和工业应用中具有重要作用,其性能的关键影响因素之一是盲元的检测与补偿。盲元是指探测器中由于响应失效或异常,无法正确输出信号的像素点,若不加以处理,将严重影响图像的质量和后续分析的准确性。目前,盲元检测算法主要分为基于场景检测法和定标法两类。
2、定标法依赖于通过黑体成像获取单帧或连续帧的均匀辐射图像,从而根据黑体图像的响应特性判断盲元。这种方法通常需要在系统正常工作时进行长时间的中断,影响实际使用的连续性。同时,由于部分卫星设备缺乏黑体定标装置,或定标时间间隔较长,定标法在实际应用中受到了较大的限制。
3、相比之下,基于场景的盲元检测方法不依赖外部黑体设备,因此在近年来逐渐成为研究的热点。相关研究中,冷寒冰等2015年发表在红外与激光工程上的《基于模糊中值的irfpa自适应盲元检测与补偿》中,提出了一种结合模糊中值与时域累积的盲元检测与补偿算法。该算法通过模糊中值滤波器提取场景中可能存在的盲元,并利用多帧图像的累积分析确定盲元的分布位置。顾国华等2010年发表在红外技术上的《基于滑动窗口与多帧补偿的自适应盲元检测与补偿算法》中,将多帧图像累加取均值后,利用滑动窗口的3σ准则进行盲元检测,并采用局部中值滤波法进行盲元补偿。郑骁等2019年发表在红外技术上的《基于滑动窗口的红外焦平面阵列盲元检测算法研究》中,研发了一种基于滑动窗口的盲元检测算法,并通过局部中值滤波对检测出的盲元实施补偿。
4、尽管现有方法取得了一定成效,但在盲元检测的准确性、实时性等方面仍存在改进空间。
技术实现思路
1、针对现有技术中的缺陷,本发明的目的是提供一种基于最值图像的盲元检测方法及系统。
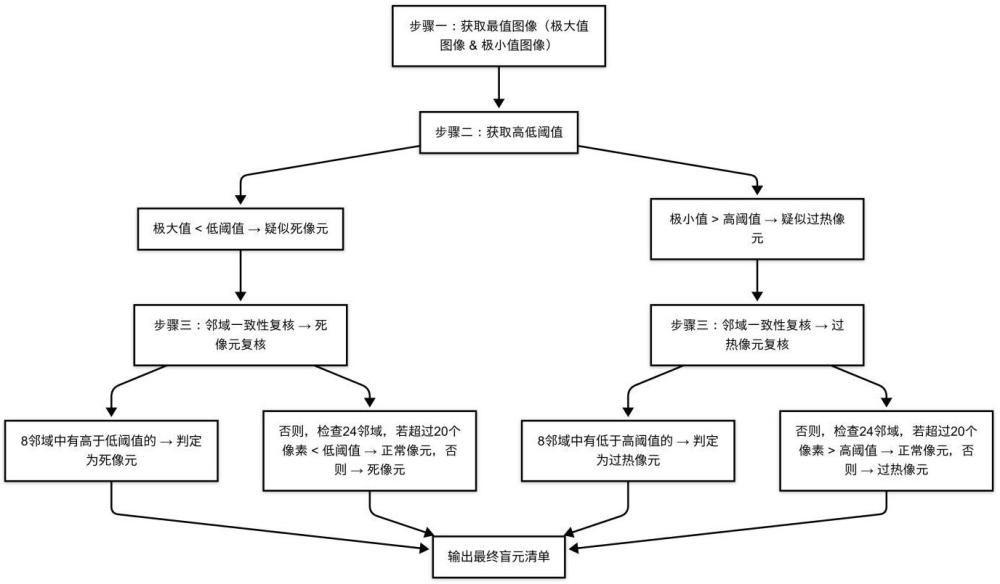
2、根据本发明提供的一个方面,提供了一种基于最值图像的盲元检测方法,其特征在于,包括以下步骤:步骤一:基于时序图像,获取最值图像;步骤二:基于最值图像,获取疑似盲元;步骤三:获取疑似盲元的邻域信息,并基于所述邻域信息,获取盲元的位置。
3、优选地,所述最值图像包括极大值图像和极小值图像。
4、优选地,所述步骤二中,获取疑似盲元,包括:获取高低阈值,并将极大值图像小于低阈值的像元识别为疑似死像元,将极小值图像大于高阈值的识别为疑似过热像元。
5、优选地,所述步骤三中,获取疑似盲元的邻域信息,并基于所述邻域信息,获取盲元的位置,包括:通过对疑似盲元的邻域信息进行分析,获取最终盲元检测的结果。
6、优选地,所述极大值图像与极小值图像的定义如下:
7、
8、
9、其中,为极大值图像,为极小值图像,t为时序图像的总帧数,t为帧数,表示第t帧,第x行,第y列的图像灰度值。
10、优选地,所述获取高低阈值,包括:
11、基于探测器的灰度级分布范围和最值图像的取值分布范围,获取高阈值和低阈值;其中,所述高阈值和低阈值满足以下公式:
12、
13、其中,表示高阈值;表示高阈值;表示探测器灰度统计分布的第85百分位数;表示探测器灰度统计分布的第15百分位数;表示极小值图像灰度分布的第85百分位数;表示极大值图像灰度分布的第15百分位数;百分位数表示统计样本中有对应比例数据小于或等于该值。
14、优选地,所述15%为经验统计比例,可根据不同型号探测器噪声水平在10%~20%范围内调整。
15、优选地,通过对疑似盲元的邻域信息进行分析,包括:
16、死像元检测:获取疑似死像元的8邻域灰度值,如果存在高于低阈值的像元,则判定为死像元,否则,获取疑似死像元的24邻域灰度值,若超过20个像素灰度值小于低阈值,则判定为正常像元,否则,判定为死像元;
17、过热像元检测:获取疑似过热像元的8邻域灰度值,如果存在低于高阈值的像元,则判定为过热像元,否则,提取疑似过热像元的24邻域灰度值,若超过20个像素灰度值大于高阈值,则判定为正常像元,否则,判定为过热像元。
18、根据本发明的另一方面,提供了一种基于最值图像的盲元检测系统,其特征在于,包括:模块m1:用于基于时序图像,获取最值图像;模块m2:用于基于最值图像,获取疑似盲元;模块m3:用于获取疑似盲元的邻域信息,并基于所述邻域信息,获取盲元的位置。
19、优选地,所述最值图像包括极小值图像和极大值图像,所述极小值图像和极大值图像的定义如下:
20、
21、
22、其中,为极大值图像,为极小值图像,t为时序图像的总帧数,t为帧数,表示第t帧,第x行,第y列的图像灰度值。
23、优选地,所述模块m2还包括处理模块,所述处理模块用于:基于探测器的灰度级分布范围和最值图像的取值分布范围,获取高低阈值,并将极大值图像小于低阈值的像元识别为疑似死像元,将极小值图像大于高阈值的识别为疑似过热像元;处理模块还用于:其中,高阈值和低阈值满足以下公式:
24、
25、其中,表示高阈值;表示高阈值;表示探测器灰度统计分布的第85百分位数;表示探测器灰度统计分布的第15百分位数;表示极小值图像灰度分布的第85百分位数;表示极大值图像灰度分布的第15百分位数;百分位数表示统计样本中有对应比例数据小于或等于该值。
26、优选地,所述15%为经验统计比例,可根据不同型号探测器噪声水平在10%~20%范围内调整。
27、优选地,模块m3还包括死像元检测模块和过热像元检测模块,其中,死像元检测模块用于:获取疑似死像元的8邻域灰度值,如果存在高于低阈值的像元,则判定为死像元,否则,获取疑似死像元的24邻域灰度值,若超过20个像素灰度值小于低阈值,则判定为正常像元,否则,判定为死像元。
28、过热像元检测模块用于:获取疑似过热像元的8邻域灰度值,如果存在低于高阈值的像元,则判定为过热像元,否则,提取疑似过热像元的24邻域灰度值,若超过20个像素灰度值大于高阈值,则判定为正常像元,否则,判定为过热像元。
29、与现有技术相比,本发明具有如下的有益效果:
30、1.本发明利用时序图像生成极大值图像与极小值图像,依据统计特性提取异常像元,从而无需额外硬件支持即可完成盲元识别。该特性显著提升了算法在空间受限或设备无法进行频繁定标环境下的实用性,尤其适用于星载红外成像系统、长期轨道运行任务等应用场景。
31、2.本发明通过引入8邻域与24邻域灰度值分析机制,充分考虑了图像空间上下文信息,有效减少孤立异常点误判,提高盲元识别的鲁棒性与稳定性。该机制能够准确区分真实盲元与场景灰度异常像元,从而提升检测精度与系统容错能力。
32、3.本发明采用的检测逻辑主要基于极值提取与阈值比较,无需频繁执行复杂运算如傅里叶变换或高维滤波运算,显著降低了算法整体计算成本。其核心算法适合嵌入式平台或边缘计算设备部署,有利于实现星载实时处理、板载判别等场景的高效应用。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com