
一种基于负对角占优神经观测器的故障诊断方法
本技术涉及非线性系统故障诊断,特别是涉及一种基于负对角占优神经观测器的故障诊断方法。
背景技术:
1、在现代工业生产中,非线性系统故障诊断是保障生产连续性、设备可靠性及人员安全的核心环节。非线性系统作为工业生产与安全保障的关键设备,其故障诊断的精准性与可靠性直接影响生产效率、设备寿命及运维成本,对推动工业智能化转型具有重要意义。特别是在化工、电机等领域,核心设备的隐性故障(如轴承磨损、绕组短路、流体泄露等)难以通过传统监测手段及时发现,亟需依赖高效的故障诊断技术实现早期检测与隔离。
2、故障诊断技术作为工业智能化运维的核心支撑,通过挖掘系统运行数据中的故障特征,实现对设备异常状态的识别与定位。其中,观测器技术引起能够实时估计系统内部不可测状态并产生反映故障偏差的残差信号,成为非线性系统故障诊断的主流手段。近年来,引入深度学习能力的神经观测器显著提升了对复杂非线性特征的表征能力,为处理未建模动态和不确定性提供了新路径。然而,非线性系统数据通常具有强耦合、时变、非线性及不确定性等复杂特性,蕴含丰富的动态演化信息。现有的神经观测器设计往往侧重于数据拟合,无法有效融合物理约束与数据驱动各自的优势,导致观测过程缺乏严谨的理论稳定性保证,且诊断结果的物理可解释性不足,难以满足安全关键型工业场景对诊断可靠性的严苛要求。
技术实现思路
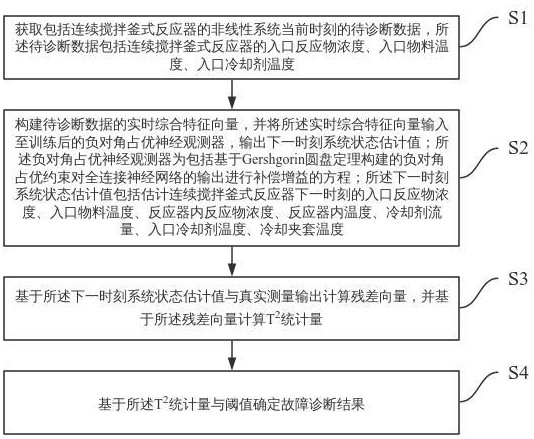
1、基于此,有必要提供一种基于负对角占优神经观测器的故障诊断方法,包括:
2、s1:获取包括连续搅拌釜式反应器的非线性系统当前时刻的待诊断数据,所述待诊断数据包括连续搅拌釜式反应器的入口反应物浓度、入口物料温度、入口冷却剂温度;
3、s2:构建待诊断数据的实时综合特征向量,并将所述实时综合特征向量输入至训练后的负对角占优神经观测器,输出下一时刻系统状态估计值;所述负对角占优神经观测器为包括基于gershgorin圆盘定理构建的负对角占优约束对全连接神经网络的输出进行补偿增益的方程;所述下一时刻系统状态估计值包括估计连续搅拌釜式反应器下一时刻的入口反应物浓度、入口物料温度、反应器内反应物浓度、反应器内温度、冷却剂流量、入口冷却剂温度、冷却夹套温度;
4、s3:基于所述下一时刻系统状态估计值与真实测量输出计算残差向量,并基于所述残差向量计算t2统计量;
5、s4:基于所述t2统计量与阈值确定故障诊断结果。
6、优选的,所述构建待诊断数据的实时综合特征向量,包括:
7、获取当前时刻的时间戳;
8、获取当前时刻的真实系统状态值与真实测量输出,并对当前时刻的真实系统状态值与真实测量输出分别进行转置;
9、获取上一时刻预测出的当前时刻的系统状态估计值,并对当前时刻的系统状态估计值进行转置;
10、对当前时刻的所述待诊断数据进行转置;
11、将当前时刻的时间戳以及当前时刻转置后的真实系统状态值、真实测量输出、系统状态估计值与待诊断数据组合成当前时刻的特征向量;
12、对当前时刻的所述特征向量进行转置,得到所述实时综合特征向量。
13、优选的,负对角占优神经观测器的构建过程包括:
14、构建全连接神经网络,所述全连接神经网络用于根据当前时刻的待诊断数据与真实系统状态值映射出下一时刻系统状态初步估计值;
15、采用自动微分实时计算映射过程的雅可比矩阵;
16、将所述雅可比矩阵代入李雅普诺夫矩阵,得到稳定性矩阵;
17、基于gershgorin圆盘定理为稳定性矩阵构建负对角占优约束,所述负对角占优约束包括稳定性矩阵中位于主对角线上的系统特征值全为负、以及主对角线上的任意一个系统特征值的绝对值大于非主对角线上的所有系统特征值的绝对值的总和;
18、基于所述负对角占优约束与schur补对李雅普诺夫矩阵中的增益矩阵进行求解,得到观测器增益矩阵;
19、基于所述观测器增益矩阵对所述下一时刻系统状态初步估计值进行补偿,构建出负对角占优神经观测器。
20、优选的,稳定性矩阵的计算式为:
21、;
22、;
23、其中,表示稳定性矩阵,表示正定矩阵,表示雅可比矩阵,表示增益矩阵,表示系统输出矩阵,表示转置,表示全连接神经网络,表示第k时刻的真实系统状态值,表示第k时刻的待诊断数据,表示梯度算子。
24、优选的,所述基于所述负对角占优约束与schur补对李雅普诺夫矩阵中的增益矩阵进行求解,包括:
25、基于系统输出矩阵和正定矩阵将稳定性矩阵结构化为系统固有项、增益影响项;系统固有项记为,增益影响项记为;
26、将增益矩阵和正定矩阵划分为可观测部分、不可观测部分;
27、对于可观测部分,基于系统固有项中的各元素,构建满足负对角占优约束的对角矩阵;
28、对于不可观测部分,通过schur补建立的逆向关系和解耦不可观测部分,得到观测器增益矩阵;其中表示schur补的逆矩阵,表示对角矩阵,表示观测器增益矩阵中对应于可观测部分的分块矩阵,表示系统输出矩阵中可逆分块的逆矩阵,表示观测器增益矩阵中对应于不可观测部分的分块矩阵,表示正定矩阵分块后的右下子块的逆矩阵,表示正定矩阵分块后的左下子块。
29、优选的,所述基于系统固有项中的各元素,构建满足负对角占优约束的对角矩阵,包括:
30、基于负对角占优约束与系统固有项中的主对角线元素和非主对角线元素,构建对角矩阵中主对角线上各元素的取值判据,取值判据表示为:
31、;
32、其中,表示对角矩阵中主对角线上第i行/列元素的取值,表示系统固有项中第i行第i列元素的值,为正常数,表示系统固有项中第i行第j列元素的值,表示max函数,表示绝对值;
33、基于取值判据分别为对角矩阵中主对角线上各元素进行取值,构建出对角矩阵。
34、优选的,负对角占优神经观测器的表达式为:
35、;
36、其中,表示第k+1时刻输出的系统状态估计值,表示全连接神经网络,表示第k时刻的真实系统状态值,表示第k时刻输出的系统状态估计值,表示第k时刻的待诊断数据,表示第k时刻的观测器增益矩阵,表示第k时刻的真实测量输出,表示系统输出矩阵。
37、优选的,所述基于所述下一时刻系统状态估计值与真实测量输出计算残差向量,包括:
38、;
39、其中,表示第k+1时刻的残差向量,表示第k+1时刻的真实测量输出,表示系统输出矩阵,表示第k+1时刻输出的系统状态估计值。
40、优选的,所述基于所述残差向量计算t2统计量,包括:
41、;
42、其中,表示第k+1时刻的t2统计量,表示第k+1时刻的残差向量,表示转置,表示协方差矩阵的逆矩阵。
43、优选的,所述基于所述t2统计量与阈值确定故障诊断结果,包括:
44、采用核密度估计拟合t2统计量的历史分布,并根据预设分位数从历史分布中选取出故障诊断阈值;
45、当所述t2统计量小于等于故障诊断阈值时,判定非线性系统无故障;
46、当所述t2统计量大于故障诊断阈值时,则判定非线性系统有故障并发出警报。
47、有益效果:该方法通过构建包括连续搅拌釜式反应器的非线性系统当前时刻的待诊断数据的实时综合特征向量,并将实时综合特征向量输入至训练后的负对角占优神经观测器,输出下一时刻系统状态估计值;基于所述下一时刻系统状态估计值与真实测量输出计算残差向量,并基于所述残差向量计算t2统计量;基于所述t2统计量与阈值确定故障诊断结果,有效解决了现有方法无法兼顾数据驱动的自适应性与理论稳定性所导致的面对复杂动态时故障诊断准确性不高以及安全性存疑的问题,能够实现对连续搅拌釜式反应器故障的有效检测。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com