
一种多站协同的太空目标碰撞预警方法与流程
本发明属于太空态势感知,具体涉及到一种多站协同的太空目标碰撞预警方法。
背景技术:
1、太空目标碰撞预警,是通过监测太空目标的轨道参数,预判其碰撞风险,发出预警信号,避免太空事故的技术手段,核心是防范太空垃圾、卫星等天体的碰撞风险,保障太空环境安全。
2、现有太空目标碰撞预警方法主要有三类:一是基于轨道动力学的碰撞概率计算法,通过分析目标轨道参数、相对速度,计算碰撞概率;二是天基与地基结合监测法,依托卫星、雷达捕捉目标轨迹,实时跟踪目标动态;三是智能预警法,结合ai算法,快速识别异常,触发预警响应。
3、这种方法虽然能够实现太空目标碰撞预警,但是还存在以下问题:
4、1、观测解算抗干扰能力薄弱,未引入鲁棒抑制机制处理观测野值与噪声,易导致轨道解算偏差偏大、状态估值失真,直接拉低风险研判基础精度;
5、2、轨道计算、资源调度与预警配置模式固化单一,全程采用统一动力学模型推演,未按风险分级匹配简化或摄动优化模型,低风险目标算力冗余、高风险目标预报精度有限;同时采用无差别预警与均等资源投入,无法对高危目标强化高精观测与全域算力支撑,资源利用低效、重点风险防控不足;
6、3、缺乏误差联动修正与闭环更新机制,轨道误差超限后响应方式固定,无法依据精算结果动态升降风险等级、同步调整观测与算力配置,难以适配空间目标动态运动特征,整体预警灵活性、时效性与实用性不足。
技术实现思路
1、本发明所要解决的技术问题在于克服上述现有技术的缺点,提供一种多站协同的太空目标碰撞预警方法。
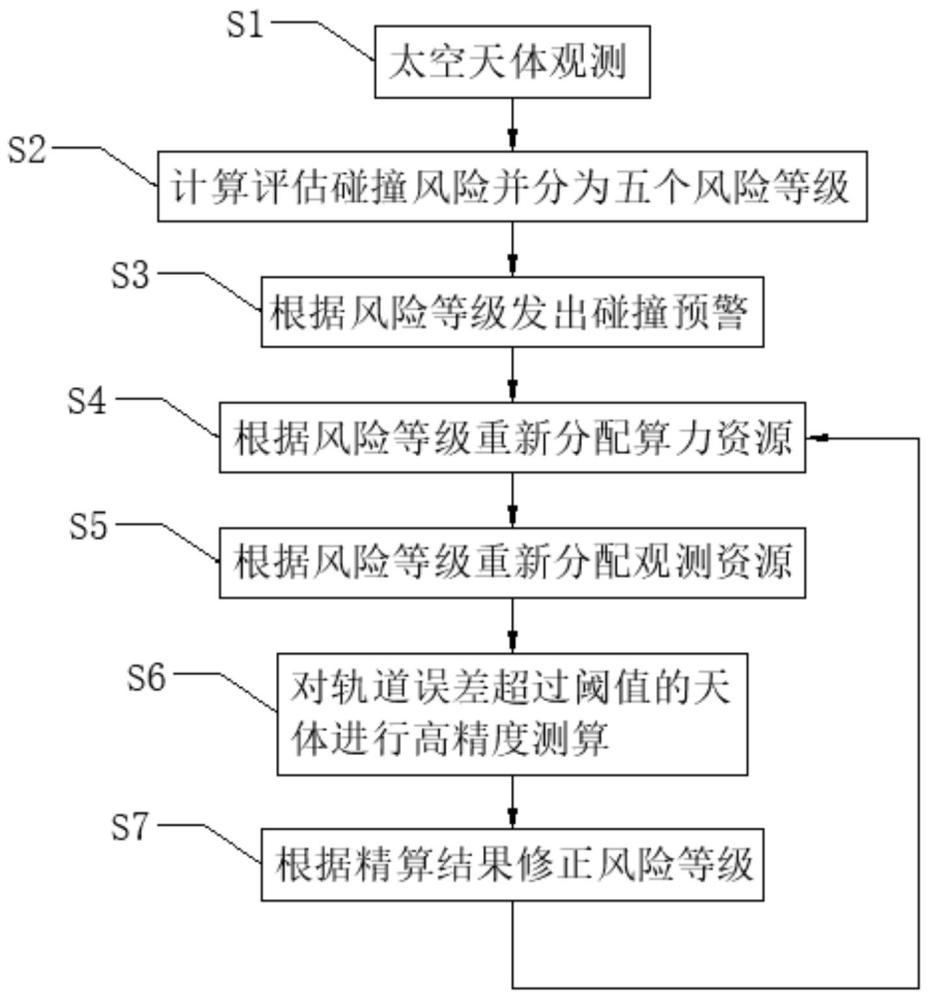
2、解决上述技术问题所采用的技术方案是:一种多站协同的太空目标碰撞预警方法,包括以下步骤:
3、s1:太空天体观测;
4、s2:计算评估碰撞风险并分为五个风险等级;
5、s3:根据风险等级发出碰撞预警;
6、s4:根据风险等级重新分配算力资源;
7、s5:根据风险等级重新分配观测资源;
8、s6:对轨道误差超过阈值的天体进行高精度测算;
9、s7:根据精算结果修正风险等级;
10、在所述s1中,依托地基观测站、低轨卫星、中轨卫星等设备对天体进行观测;根据观测数据,建立非线性观测方程,描述观测值与目标状态的关系;对观测方程进行求解,并通过huber损失函数降异常残差影响,加权矩阵w给异常数据低权重,从而抑制异常数据影响;
11、在所述s2中,依托星上终端、边缘计算节点、地面云计算中心,根据观测数据对目标天体轨道进行计算;结合低轨、中轨观测卫星获取的目标分布数据,计算网格单元内风险密度和天体碰撞概率;依据计算出的碰撞概率,将天体的碰撞风险划分为极低风险、低风险、中风险、高风险和极高风险五个等级。
12、进一步的,在所述s3中,对极低风险天体不发出碰撞预警,对低风险天体发出提示性预警,对中风险天体发出警示性预警,对高风险天体发出紧急预警,对极高风险天体发出最高级别预警。
13、通过上述技术方案,可实现天体碰撞风险的分级精准预警输出,依据五级风险差异匹配对应预警层级,规避无差别预警造成的信息冗余与响应混乱,既能对低风险天体简化预警流程、减少无效研判干扰,聚焦核心监测工作;又能逐级强化中高风险天体的预警警示力度,突出重大风险告警优先级,保障不同风险等级天体的预警指令清晰明确,助力观测、算力、研判资源按需联动调度,形成标准化、差异化的预警响应机制,大幅提升太空态势感知与碰撞预警的精准性、时效性与实操性。
14、进一步的,在所述s4中,对极低风险天体,采用星载轻量自主运算,对低风险天体,采用星载、边缘运算优先、云端定期复核运算,对中风险天体,采用边缘运算主导、云端高精度复核运算,对高风险天体,采用星地全域协同强化运算,对极高风险天体,采用全算力资源运算。
15、通过上述技术方案,可依据天体五级风险等级实现算力资源差异化精准调配,形成分级适配的运算调度机制,低风险天体依托星载轻量化运算,减少云端资源占用,节约算力能耗;中风险侧重边缘节点运算,辅以云端复核保障精度;高风险及极高风险天体联动全域算力协同运算,强化轨道解算与风险研判能力,既能避免算力冗余浪费,实现资源高效集约利用,又能逐级提升高危目标运算精度与响应速度,保障关键风险计算实时可靠,整体提升空间目标研判算力调度的合理性与适配性。
16、进一步的,在所述s5中,对极低风险和低风险天体,全设备常规标准探测、传输、预处理与备份,激光测距不启用,对中风险天体,全系设备启用高精度观测、校验、评估,强化数据同步与误差修正,对高风险和极高风险天体,叠加激光测距高精测量,全资源高精跟踪、速传、实时应急备份。
17、通过上述技术方案,可依托五级风险等级实现观测资源差异化精准调度,构建分层适配的数据采集与处理机制,低风险目标采用常规标准作业模式,精简高精度设备投入,降低观测能耗与数据冗余;中风险目标全面升级观测精度,强化数据校验与误差修正,保障研判基础可靠;高风险及极高风险目标叠加激光测距专项高精测量,激活全链路高精跟踪、极速传输与应急备份能力,既实现观测资源集约高效利用,又逐级强化高危目标的数据精度与完整性,全面提升空间目标监测研判的准确性与可靠性。
18、进一步的,在所述s6中,对极低风险和低风险天体,误差达到阈值时触发光学雷达联合观测,重新核算轨道,对中风险天体,误差达到阈值时启用激光测距,算法修正轨道与风险评估,对高风险和极高风险天体,误差达到阈值时全设备协同观测,云端全域高精度复核。
19、通过上述技术方案,可依据天体风险等级设定差异化误差响应机制,实现观测精度的动态校准与优化,低风险天体误差超限后,通过光学雷达联合观测快速修正轨道,兼顾效率与基础精度;中风险天体启用激光测距结合算法优化,提升轨道解算与风险评估的准确性;高风险及极高风险天体触发全设备协同观测与云端复核,最大化保障数据精准度,该机制可有效抑制观测误差干扰,避免风险误判,实现误差超限后的分级精准响应,进一步提升轨道解算与风险研判的可靠性和严谨性。
20、进一步的,在所述s7中核算结果未超阈值时,维持原风险等级,沿用现有算力与观测配置不变,核算结果风险升高时,即时提升风险等级,同步升级算力观测并启动响应,核算结果风险降低时,下调风险等级,缩减资源投入转为轻量化管控。
21、通过上述技术方案,可依托核算结果实现风险等级动态闭环修正,构建灵活可调的资源联动机制,核算数据达标时保持原有分级配置,稳定常规监测流程;风险升高即刻升级等级,同步强化算力、观测资源并启动对应预警响应;风险降低则及时下调等级,精简资源投入转为轻量化管控,全程实现风险评估、等级调整、资源调度的协同联动,避免资源闲置或配置不足,保障整体预警体系自适应迭代,提升太空目标风险研判的动态性、精准性与资源利用效率。
22、进一步的,在所述s1中,非线性观测方程为zk=h(xk)+vk,式中:zk为第k时刻多源观测数据向量(含光学角度、雷达距离/径向速度、激光点云坐标);xk=[rx,ry,rz,vx,vy,vz]^t为目标在tk时刻的状态向量(地心惯性系下位置与速度);h(·)为非线性观测函数(由观测设备类型决定);vk为观测噪声向量,服从高斯分布vk~n(0,rk),rk为观测噪声协方差矩阵,huber损失函数公式为j(x)=σ(i=1~n)ρ(zi-hi(x)),式中,n为观测数据个数;i为观测数据序号;ρ(·)为huber损失函数,用于抑制异常数据影响,ρ(δ)={1/2δ²(|δ|≤σ);σ(|δ|-1/2σ)(|δ|>σ)},式中,δ为单个观测的残差;σ为残差判定阈值,加权lm算法迭代更新公式为x(k+1)=xk+(j^twj+λi)^(-1)j^tw(z-h(xk)),式中,j为观测函数的雅可比矩阵;w为huber加权矩阵;λ为阻尼因子;i为单位矩阵;x为待求解的目标状态向量;z为所有观测数据构成的观测向量。
23、通过上述技术方案,构建适配空间目标监测的非线性解算模型,依托多源观测数据建立标准观测方程,精准表征目标位置、速度与实测信息的映射关系;引入huber损失函数区分正常残差与异常偏差,自适应抑制野值及干扰数据对拟合结果的影响,强化算法鲁棒性,结合搭载huber加权矩阵的lm迭代算法完成状态迭代优化,兼顾非线性求解收敛性与数值稳定性,可精准修正轨道参数、优化风险评估基础数据,有效提升复杂观测环境下空间目标状态解算精度,保障后续分级预警、资源调度与风险动态修正的严谨性与可靠性。
24、进一步的,在所述s2中,针对极低风险和低风险天体的轨道计算,位置递推公式为r(t)=r0+v0δt+(1/2)a0(δt)²,速度递推公式为v(t)=v0+a0δt,式中,r(t)、v(t)为t时刻目标的位置、速度向量;r0、v0为上一历元观测位置、速度;δt为时间步长;a0为简化引力加速度;μ为地球引力常数;||r0||为目标到地心的距离;简化引力加速度计算公式为a0=-μ(r0/||r0||³),式中,r(t)、v(t)为t时刻目标的位置、速度向量;r0、v0为上一历元观测位置、速度;δt为时间步长;a0为简化引力加速度;μ为地球引力常数;||r0||为目标到地心的距离;针对中风险、高风险和极高风险天体,位置递推公式为r(t)=r0+v0δt+(1/2)(a0+ap)(δt)2,速度递推公式为v(t)=v0+(a0+ap)δt,综合摄动加速度计算公式为ap=asp+anp+aatm,式中,ap为综合摄动加速度;asp为第三体引力摄动、anp为非球形引力摄动、aatm为大气阻尼摄动。
25、通过上述技术方案,依据天体风险等级采用差异化轨道递推策略,兼顾计算效率与解算精度,低风险天体采用简化引力模型,通过基础递推公式快速完成轨道计算,大幅降低算力消耗;中高及极高风险天体引入综合摄动加速度,融合多类摄动因素优化递推模型,提升轨道预测的精准度,该设计既避免低风险目标过度计算造成的资源浪费,又通过摄动修正保障高危目标轨道递推的可靠性,为后续风险分级、预警响应及资源调度提供精准的轨道基础数据支撑。
26、进一步的,在所述s2中,网格风险密度计算公式为ρ=(n/v)σ(i=1~n)σ(j=i+1~n)exp(-dij²/(2σd²)),式中:ρ为网格单元内风险密度,n为网格单元内目标数量;v为网格单元体积;dij为第i、j个目标的空间距离;σd为距离权重系数,碰撞概率计算公式为pc=∫(-∞~dmin)[1/√(2π|σ|)]exp(-1/2ξ^tσ^(-1)ξ)dξ,式中,pc为碰撞概率;dmin为目标对最小安全接近距离;ξ为两目标相对位置偏差向量;σ为相对位置误差协方差矩阵;|σ|为σ的行列式。
27、通过上述技术方案,构建量化可计算的空间风险评估数学模型,依托网格风险密度公式,结合单元内目标数量与空间距离关联权重,精准表征局部空域目标聚集带来的碰撞密集风险;同时引入多维高斯积分模型求解碰撞概率,融合相对位置偏差与误差协方差矩阵,严谨刻画两目标近距离交会的真实风险水平,两类公式相辅相成,既能实现全域空域网格化风险热力研判,又可精准解算单体目标对交会碰撞概率,为后续五级风险分级划定、观测调度与算力匹配提供标准化、可量化的核心数值依据,保障整体风险评估体系严谨可控。
28、进一步的,所述pc<10-6,最小接近距离dij>10km,相对速度vij<3km/s时,判定该天体为最低风险等级;10-6≤pc<10-4,5km 29、通过上述技术方案,明确了五级风险等级的量化判定标准,以碰撞概率、最小接近距离、相对速度三大核心指标为依据,划定各等级的具体阈值范围,实现风险等级的精准、客观划分,该判定标准逻辑清晰、阈值明确,可避免主观研判偏差,既能够精准识别极高风险碰撞隐患,也能合理区分低风险与极低风险目标,为后续分级预警、算力分配、观测调度及动态修正提供统一、可量化的判定依据,保障整个空间目标碰撞预警体系的标准化与严谨性。 30、本发明的有益效果如下: 31、1.本发明通过建立多源观测非线性解算模型、差异化轨道递推策略及量化风险判定标准,结合huber加权lm算法抑制异常数据干扰,实现空间目标碰撞风险的精准分级,解决了传统评估精度低、主观性强的问题; 32、2.本发明通过风险等级与预警、算力、观测资源及误差响应的分层适配,构建“计算-评估-调度-修正”的闭环体系,实现资源集约利用与高危目标精准防控,提升了太空态势感知与碰撞预警的时效性、实操性。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com