
一种缺秧检测方法、系统、电子设备及存储介质
本发明涉及秧苗图像识别领域,更具体地,涉及一种缺秧检测方法、系统、电子设备及存储介质。
背景技术:
1、水稻机插秧是水稻生产机械化的核心环节,其栽插质量直接关系到后期有效穗数和最终产量。其中,秧苗缺株是机插秧作业中最常见且影响最显著的质量缺陷之一,缺秧最终会导致减产降质的问题。因此,快速、准确地对田间缺秧情况进行检测与评估,是水稻生产管理中一项重要的农情监测任务。随着航拍技术的不断发展,现有的缺秧检测方式通常采用俯视角度采集稻田图像,随后通过图像处理或目标检测算法识别出图像中的单株秧苗位置。
2、然而,现有检测方法普遍依赖于预先设定的固定参数来进行缺秧判断,这意味着其隐含假设所有待检测图像中的秧苗在视觉尺度、密度和空间排布规整程度上具有高度一致性。但在实际生产中,航拍采集高度难以保持绝对恒定,且不同作业批次、不同田块、甚至同一田块不同区域所采集的图像,其秧苗在图像中的视觉尺度均会因采集高度差异而显著变化。因此,现有的固定参数缺秧检测方式在面对复杂多变的田间实际场景时,泛化能力明显不足,难以实现准确且鲁棒的缺秧判定。
技术实现思路
1、本发明提供一种缺秧检测方法、系统、电子设备及存储介质,用于有效地实现秧苗田的缺苗检测。
2、根据本技术的第一方面,提供了一种缺秧检测方法,所述方法包括:
3、采集待监测秧苗田的俯拍苗田图像,以及所述俯拍苗田图像的图像几何数据;
4、通过预训练好的秧苗检测模型对所述俯拍苗田图像中的秧苗进行检测,为检测到的所述秧苗设置对应的检测框;
5、采集所述秧苗所对应的检测框的中心点数据和检测框几何数据;
6、根据所述中心点数据提取所述俯拍苗田图像的秧苗空间离散特征;
7、根据所述图像几何数据和所述检测框几何数据提取所述俯拍苗田图像的拍摄尺度特征;
8、将所述秧苗空间离散特征和拍摄尺度特征输入预训练好的秧苗参数预测模型中进行预测,得到聚类宽度和缺苗间距阈值系数;
9、根据所述聚类宽度将所述秧苗在纵向上划分为若干秧苗列,并获取所述秧苗列中相邻秧苗之间的相邻间距;
10、根据所述缺苗间距阈值系数和所述相邻间距,获取所述秧苗列的缺苗间距阈值;
11、根据所述相邻间距和所述缺苗间距阈值获取所述秧苗列中的缺苗数量和缺苗位置。
12、通过采集俯拍苗田图像并利用预训练好的秧苗检测模型自动识别图像中的秧苗并设置检测框,在此基础上同步采集检测框的中心点数据和几何数据,并分别提取能够反映秧苗空间排布规整程度的秧苗空间离散特征以及能够反映当前俯拍苗田图像采集视角远近的拍摄尺度特征,将两类特征共同输入预训练好的秧苗参数预测模型,即可自适应地获得与当前俯拍苗田图像实际拍摄条件相匹配的聚类宽度和缺苗间距阈值系数。以此进行秧苗列的划分和缺苗判定,使得检测过程中所采用的聚类宽度能够适应不同航高下秧苗尺度的变化、所采用的缺苗间距阈值能够适应不同场景下秧苗间距的正常波动范围,从而有效地实现不同采集条件下秧苗田的缺苗检测,显著提高缺苗检测的准确性和鲁棒性。
13、可选地,所述根据所述中心点数据提取所述俯拍苗田图像的秧苗空间离散特征,包括:
14、根据所述中心点数据,获取所述检测框的中心点的横坐标集合和纵坐标集合;
15、根据所述横坐标集合,计算所述检测框的横向标准差和横向极差值;
16、根据所述纵坐标集合,计算所述检测框的纵向标准差和纵向极差值;
17、将所述检测框的横向标准差、横向极差值、纵向标准差和纵向极差值作为所述秧苗空间离散特征。
18、利用检测框中心点的横坐标集合和纵坐标集合分别计算横向标准差、横向极差值以及纵向标准差、纵向极差值,能够全面且量化地表征秧苗在横向和纵向两个维度上的空间散布程度。其中,横向标准差和纵向标准差能够准确反映秧苗在各自方向上的整体波动情况,横向极差值和纵向极差值能够有效描述秧苗在各自方向上的最大分布跨度,四个统计量从不同角度共同刻画了当前俯拍苗田图像的秧苗空间离散特征,使得秧苗参数预测模型能够准确感知当前田块的秧苗行弯曲程度和栽插规整度,从而为后续聚类宽度和缺苗间距阈值系数的自适应预测提供准确的空间离散信息。
19、可选地,所述检测框几何数据包括所述检测框的宽度和高度,所述图像几何数据包括所述俯拍苗田图像的宽度和高度;
20、所述根据所述图像几何数据和所述检测框几何数据提取所述俯拍苗田图像的拍摄尺度特征,包括:
21、根据所述检测框的宽度和高度计算所述检测框的面积,并获取所述检测框的面积集合;
22、根据所述检测框的面积集合,获取所述检测框的面积均值和面积中位数;
23、统计所述检测框的数量,并所述俯拍苗田图像的宽度和高度计算所述俯拍苗田图像的总面积;
24、根据所述检测框的数量和所述俯拍苗田图像的总面积,获取所述检测框的检测密度;
25、将所述检测框的面积均值、面积中位数和所述检测密度作为所述拍摄尺度特征。
26、通过利用检测框的宽度和高度计算每个检测框的面积并获取面积集合,在此基础上统计面积均值和面积中位数,同时统计检测框的检测密度,从检测框的面积集中趋势和分布密度两个维度共同刻画当前俯拍苗田图像的拍摄尺度特征。其中,面积均值和面积中位数能够准确反映当前航高下秧苗在图像中的整体投影尺度,检测密度能够有效表征单位面积内的秧苗数量,三者相互印证、共同作用,使得秧苗参数预测模型能够准确感知当前俯拍苗田图像的采集视角远近,从而为聚类宽度和缺苗间距阈值系数的自适应预测提供准确的拍摄尺度信息。
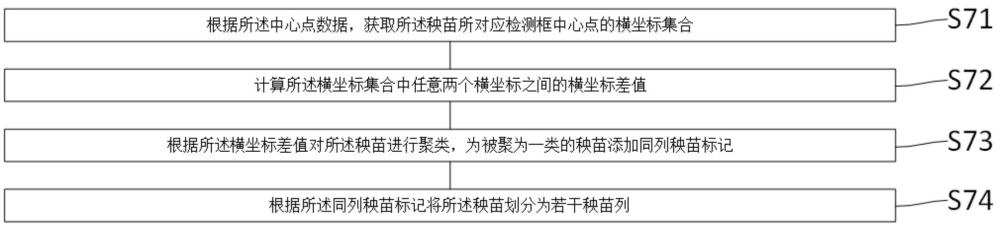
27、可选地,所述根据所述聚类宽度将所述秧苗在纵向上划分为若干秧苗列,并获取所述秧苗列中相邻秧苗之间的相邻间距,包括:
28、根据所述中心点数据,获取所述秧苗所对应检测框中心点的横坐标集合;
29、计算所述横坐标集合中任意两个横坐标之间的横坐标差值;
30、根据所述横坐标差值对所述秧苗进行聚类,为被聚为一类的秧苗添加同列秧苗标记;
31、根据所述同列秧苗标记将所述秧苗划分为若干秧苗列。
32、通过利用中心点数据获取检测框中心点的横坐标集合,并通过计算任意两个横坐标之间的差值并据此进行聚类,为被聚为一类的秧苗添加同列秧苗标记,最终根据该标记将秧苗划分为若干秧苗列,使得横坐标差值与聚类宽度的比较实现秧苗列的自动划分,进而能够准确地将左右位置相近的秧苗中心点归并为同一秧苗列,无需预设秧苗列数量,能够自适应不同图像中数量不等的秧苗列,为后续的相邻间距计算和缺苗判定提供准确的秧苗列结构基础。
33、可选地,所述根据所述相邻间距和所述缺苗间距阈值系数,获取缺苗间距阈值,包括:
34、获取所述秧苗列中,相邻秧苗之间的相邻秧苗间距的中位数值,作为所述秧苗列的基准秧苗间距;
35、根据所述缺苗间距阈值系数对所述基准秧苗间距进行调整,获取所述缺苗间距阈值。
36、通过利用各秧苗列中相邻秧苗间距的中位数值作为该列的基准秧苗间距,并以此为基础结合缺苗间距阈值系数进行调整,从而获得该秧苗列的缺苗间距阈值。通过采用中位数值作为基准,能够有效避免个别极端间距值对基准值的干扰,使基准秧苗间距更加稳健和可靠;同时,各秧苗列分别独立计算各自的基准秧苗间距,使得每一列均采用适配自身实际生长状态的判定标准进行缺苗判断,不同列之间互不干扰,有效避免了某一列的局部异常影响其他列的判定精度,从而显著提高缺苗判定结果的准确性。
37、可选地,所述秧苗参数预测模型的预训练包括:
38、采集苗田图像样本,以及所述苗田图像样本的图像几何样本数据;
39、根据所述苗田图像样本预设的真实缺苗数,获取聚类宽度标签值和缺苗间距阈值系数标签值;
40、通过预训练好的秧苗检测模型对所述苗田图像样本中的秧苗进行检测,为检测到的所述秧苗设置对应的样本检测框;
41、采集所述秧苗所对应的样本检测框的中心点样本数据和检测框几何样本数据;
42、根据所述中心点样本数据提取所述苗田图像样本的秧苗空间离散样本特征;
43、根据所述图像几何样本数据和所述检测框几何样本数据提取所述俯拍苗田图像的拍摄尺度样本特征;
44、将所述秧苗空间离散样本特征和拍摄尺度样本特征输入待训练的秧苗参数预测模型中进行预测,得到待验证聚类宽度和待验证缺苗间距阈值系数;
45、计算所述待验证聚类宽度和所述聚类宽度标签值的第一损失,计算所述待验证缺苗间距阈值系数和所述缺苗间距阈值系数标签值的第二损失,根据所述第一损失和第二损失对待训练的所述秧苗参数预测模型进行训练,得到预训练好的所述秧苗参数预测模型。
46、通过利用采集的苗田图像样本及其图像几何样本数据,结合各样本预设的真实缺苗数获取聚类宽度标签值和缺苗间距阈值系数标签值,并同步提取样本的秧苗空间离散样本特征和拍摄尺度样本特征,以此对待训练的秧苗参数预测模型进行训练,并在训练的过程中通过真实缺苗数驱动标签值的生成,使得模型训练过程中所采用的监督信号与实际缺苗检测任务直接关联,训练得到的秧苗参数预测模型能够在输入样本特征后准确预测出与当前俯拍苗田图像条件相匹配的聚类宽度和缺苗间距阈值系数,从而保证模型在实际应用中的自适应能力和预测精度。
47、可选地,所述根据所述苗田图像样本预设的真实缺苗数,获取聚类宽度标签值和缺苗间距阈值系数标签值,包括:
48、设定聚类宽度标签值的第一搜索范围和第一搜索步长,设定缺苗间距阈值系数标签值的第二搜索范围和第二搜索步长;
49、基于所述第一搜索步长在所述第一搜索范围中进行搜索,得到若干聚类宽度候选值;
50、基于所述第二搜索步长在所述第二搜索范围中进行搜索,得到若干缺苗间距阈值系数候选值;
51、对于每一个所述聚类宽度候选值,将所述聚类宽度候选值分别与各所述缺苗间距阈值系数候选值进行组合,得到若干候选参数组;
52、将所述候选参数组输入预设的缺苗判定算法进行计算,得到与所述候选参数组对应的预测缺苗数;
53、根据所述预测缺苗数和所述真实缺苗数,从所述候选参数组中选取目标参数组;
54、将所述目标参数组中的所述聚类宽度候选值作为所述聚类宽度标签值,将所述缺苗间距阈值系数候选值作为所述缺苗间距阈值系数标签值。
55、通过分别设定两个独立的搜索范围和搜索步长进行候选值搜索,并将各聚类宽度候选值分别与各缺苗间距阈值系数候选值进行组合形成若干候选参数组,通过将各组候选参数输入预设的缺苗判定算法计算预测缺苗数并与真实缺苗数对比,从中选取最优的参数组作为标签值,进而能够通过网格搜索策略在参数空间中自动寻找最优参数组合,使得标签值的获取不依赖于人工经验设定,保证了标签的客观性和准确性;同时,在存在多个最优组合时能够选取几何中心值,进一步保证了标签值的鲁棒性,为秧苗参数预测模型的训练提供了高质量的监督标签。
56、根据本技术的第二方面,提供了一种缺秧检测系统,所述系统包括:
57、图像数据采集模块,用于采集待监测秧苗田的俯拍苗田图像,以及所述俯拍苗田图像的图像几何数据;
58、图像检测模块,用于通过预训练好的秧苗检测模型对所述俯拍苗田图像中的秧苗进行检测,为检测到的所述秧苗设置对应的检测框;
59、检测框数据采集模块,用于采集所述秧苗所对应的检测框的中心点数据和检测框几何数据;
60、离散特征提取模块,用于根据所述中心点数据提取所述俯拍苗田图像的秧苗空间离散特征;
61、尺度特征提取模块,用于根据所述图像几何数据和所述检测框几何数据提取所述俯拍苗田图像的拍摄尺度特征;
62、参数预测模块,用于将所述秧苗空间离散特征和拍摄尺度特征输入预训练好的秧苗参数预测模型中进行预测,得到聚类宽度和缺苗间距阈值系数;
63、秧苗划分模块,用于根据所述聚类宽度将所述秧苗在纵向上划分为若干秧苗列,并获取所述秧苗列中相邻秧苗之间的相邻间距;
64、缺苗阈值计算模块,用于根据所述缺苗间距阈值系数和所述相邻间距,获取所述秧苗列的缺苗间距阈值;
65、缺苗标记模块,用于根据所述相邻间距和所述缺苗间距阈值获取所述秧苗列中的缺苗数量和缺苗位置。
66、根据本技术的第三方面,提供了一种电子设备,包括:
67、存储器,用于存储一个或多个计算机程序;
68、处理器,当所述一个或多个计算机程序被所述处理器执行时,实现上述第一方面所述的一种缺秧检测方法。
69、根据本技术的第四方面,提供了一种计算机可读存储介质,所述计算机可读存储介质存储有计算机指令,所述计算机指令用于使处理器执行时实现上述第一方面所述的一种缺秧检测方法。
70、基于上述任意一个方面,本技术实施例提供的一种缺秧检测方法、系统、电子设备及计算机存储介质,通过采集俯拍苗田图像并利用预训练好的秧苗检测模型自动识别图像中的秧苗并设置检测框,在此基础上同步采集检测框的中心点数据和几何数据,并分别提取能够反映秧苗空间排布规整程度的秧苗空间离散特征以及能够反映当前俯拍苗田图像采集视角远近的拍摄尺度特征,将两类特征共同输入预训练好的秧苗参数预测模型,即可自适应地获得与当前俯拍苗田图像实际拍摄条件相匹配的聚类宽度和缺苗间距阈值系数。以此进行秧苗列的划分和缺苗判定,使得检测过程中所采用的聚类宽度能够适应不同航高下秧苗尺度的变化、所采用的缺苗间距阈值能够适应不同场景下秧苗间距的正常波动范围,从而有效地实现不同采集条件下秧苗田的缺苗检测,显著提高缺苗检测的准确性和鲁棒性。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com