
一种基于模型误差驱动的叶栅试验栅后非均匀测点布局方法与流程
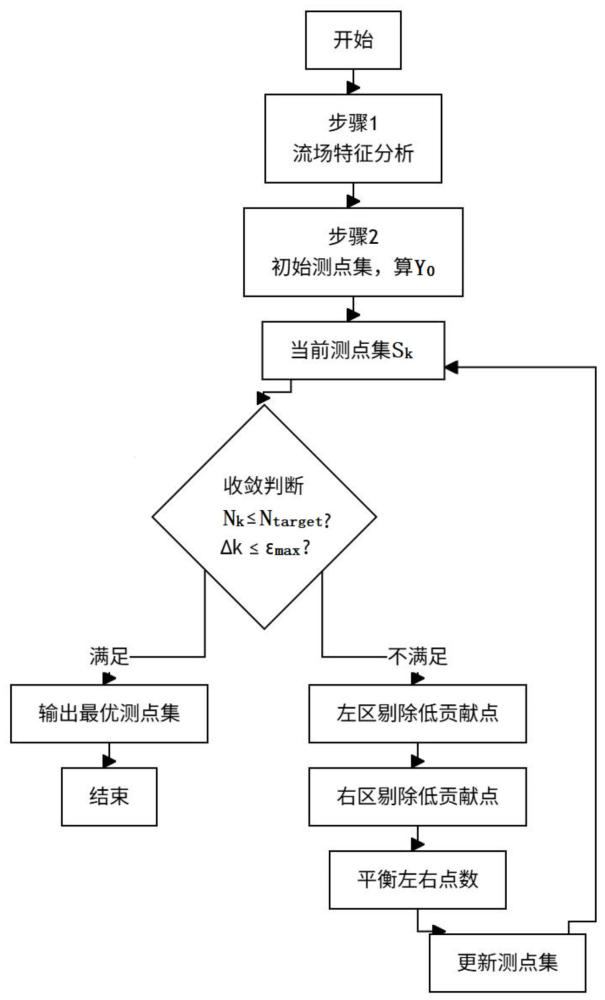
本发明涉及叶轮机械试验方法,具体涉及一种叶栅试验栅后探针测点布局方法。
背景技术:
1、叶栅试验是获取叶轮机械气动性能的关键手段,栅后流场参数(如总压、静压、气流角)的精确测量直接影响叶型损失系数、能量损失系数等核心性能参数的计算精度。
2、在传统叶栅试验中,栅后测点布局多采用均匀分布策略,沿栅向按等间距布点,如10%~15%栅距间隔。该方法存在以下技术瓶颈:
3、(1)模型误差不稳定:测点数较少时,均匀布局因无法适配尾迹区高梯度与主流区平缓的差异,在个别工况下出现性能参数计算误差显著偏大(>2%)。
4、(2)非均匀布局缺乏定量依据:虽知尾迹区需加密,但加密位置、加密程度依赖经验,无法保证性能参数计算误差满足要求。
5、(3)测点筛选缺乏客观准则:试验成本约束下减少测点数时,缺乏判断“哪些测点可剔除、哪些必须保留”的定量方法,易导致关键信息丢失。
6、现有技术中,虽有研究采用基于流场梯度的非均匀布点,但这类方法仅以流场特征分辨率为优化目标,未与叶栅性能参数的计算误差建立直接关联。另有针对激波位置进行加密的技术,但该类技术预设激波为关键物理特征,适用性受限。
技术实现思路
1、发明目的:针对叶栅性能试验中测点数受限条件下的高精度测量需求,提出一种基于模型误差驱动的栅后测点布局方法,通过迭代优化实现有限测点数下的误差最小化。
2、技术方案:一种基于模型误差驱动的叶栅试验栅后测点布局方法,包括以下步骤:
3、步骤1:栅后流场参数分布特征分析
4、通过cfd数值模拟或试验测量获取叶栅流场参数,在栅后目标测量截面(如0.4~1.0倍弦长)处,提取一个栅距范围内的总压、静压的栅向分布曲线,并按栅距百分比归一化至0%~100%,该曲线具有如下特征:
5、1.尾迹中心线近似位于曲线中部,通过通过栅后一个栅距范围内最小总压位置确定;
6、2.尾迹区通过总压亏损幅值大于预设阈值(如5%~10%)判定;
7、3.剩余区域为主流区。
8、步骤2:初始密集测点集的非均匀构建
9、以尾迹中心线为界,将栅后一个栅距范围划分为左区域ωl和右区域ωr。设左、右区域栅向宽度分别为wl、wr,按宽度比例分配左、右区域的初始测点数nl、nr:
10、nl=round[ntotal×wl/ (wl+wr)] ;
11、nr=ntotal−nl;
12、其中ntotal为预设初始总测点数,取值为50~200,优选100;round为四舍五入取整运算。
13、左、右区域内测点分别均匀分布,形成初始非均匀测点集s0=s0l∪s0r,s0l、s0r分别为左、右区域初始测点集。
14、计算该初始非均匀测点集下的性能参数基准值y0。性能参数为总压损失系数或能量损失系数。
15、步骤3:基于模型误差最小化的迭代优化
16、依次对左、右测点集执行单点剔除操作,即逐一剔除当前一侧测点集中的单个测点,与另一侧测点集合并构成候选子集,计算各候选子集的性能参数值及其与基准值的误差,保留误差最小的子集;
17、其中,迭代优化的数学表述为:
18、设当前第k次迭代的测点集为sk=skl∪skr,其中skl、skr分别为第k次迭代的左、右测点集,测点数分别为nkl、nkr。
19、3.1左区域剔除操作
20、在左测点集skl中逐一剔除第i个测点,i=1,2,...,nkl,对应生成剔除测点i后的集合skl(i),skl(i)与右测点集合并构成候选子集sk(i)=skl(i)∪skr。
21、计算候选子集sk(i)的性能参数值yk(i),当性能参数值yk(i)选取总压损失系数时,其计算公式为:
22、
23、式中为总压损失系数,分别为叶栅进口平均总压、出口平均总压、出口平均静压,平均参数的计可采用线加权平均或流量加权平均方法;
24、当性能参数值yk(i)选取能量损失系数时,其计算公式为:
25、
26、式中为能量损失系数,为比热比。
27、计算性能参数值yk(i)与基准值y0的误差δk(i)=|yk(i)-y0|/y0×100%,选取使δk(i)最小的集合skl(i*),所对应删除的测点序号i*=argmin(δk(i))。
28、删除序号为i*的测点,并更新为当前左测点集。
29、3.2右区域剔除操作
30、在右区域执行相同操作:在skr中逐一剔除第j个测点,j=1,2,...,nkr,生成候选子集skr(j),与更新后的左测点集合并构成候选子集sk(j)=skr(j)∪skl(i*)。
31、计算候选子集sk(j)的性能参数值yk(j),然后计算性能参数值yk(j)与基准值y0的模型误差δk(j)=|yk(j)-y0|/y0×100%,选取使δk(j)最小的集合skr(j*),所对应删除的测点序号j*=argmin(δk(j))。
32、删除序号为j*的测点,并更新为当前右测点集。
33、3.3交替迭代
34、左、右区域轮流执行剔除操作。
35、重复迭代直至满足步骤4的收敛条件。
36、步骤4:基于约束判定的测点筛选
37、收敛条件包括以下之一或其组合:
38、(a)目标测点数约束:当前测点数nk达到预设目标值ntarget;其中,当前测点数nk为当前迭代轮次左、右测点集的测点数之和;
39、(b)误差阈值约束:当前一侧单点剔除操作中性能参数误差小于等于预设阈值εmax,且接着对另一侧单点剔除操作获得的性能参数误差大于预设阈值εmax。其中,性能参数分别采用总压损失系数、能量损失系数时,对应的预设阈值εmax分别取1%。
40、优选地,采用组合约束:先设定ntarget,若迭代至当前测点数nk低于ntarget时且当前一侧单点剔除操作中性能参数误差大于εmax,则放宽ntarget的值或收紧εmax的值后重新迭代。
41、步骤5:确定最优测点分布方案
42、输出满足收敛条件的测点集sopt及其分布方案,包括各测点的栅向位置坐标。
43、有益效果:现有技术中,针对激波位置或流场梯度进行加密测点的技术,预设特定物理特征为关键区域,通过识别特征位置并针对性布置测点。本方法与该类现有技术的本质区别在于:
44、1.本方法不预先设定“尾迹区必须加密、主流区必须稀疏”的密度分布规则,即不依赖人为预设的测点密度分布规则;
45、2.本方法仅通过模型误差计算确定测点对性能参数误差的贡献度,低贡献点剔除,高贡献点保留,即为纯数据驱动的优化;
46、3.本方法以性能参数误差为唯一优化目标,非均匀布局定量依据明确;
47、4.本方法通过误差最小化筛选,使得迭代优化后测点分布自然呈现尾迹区密集、主流区稀疏,此结构非人为设定。
48、因此,本发明适用于任何存在参数梯度差异的流场,具有更广泛的适用性。与现有技术相比,本发明具有以下优势:
49、1.通过迭代优化,在有限测点数约束下实现性能参数误差最小化,10~14个测点时可将误差控制在合理范围内,模型误差可控。
50、2.相比同等测点数的均匀布局,优化布局在各工况下的误差分布更为集中,避免出现个别工况误差显著偏大的情况,误差波动显著降低。
51、3.各测点对性能参数误差的贡献度可定量计算,测点筛选有客观依据,避免人为经验判断的主观性。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com