
基于混合算法的CT检查患者重量估算方法及系统与流程
本发明涉及医疗器械,更具体的,涉及一种基于混合算法的ct检查患者重量估算方法及系统。
背景技术:
1、目前ct检查中获取患者体重的主要方式包括:
2、患者自报体重:由患者或其家属口头告知体重数值,医护人员手动录入系统,这是目前最常用的方式。
3、护士现场测量:使用移动式体重秤对患者进行称重,然后手动将重量数据录入ct系统。
4、固定称重床:部分高端ct设备配备集成称重功能的扫描床,但需额外硬件成本。
5、现有技术存在以下缺陷:
6、患者自报体重误差大:患者常低估或高估体重,误差可达5-10kg;部分患者(如急诊、意识不清)无法提供准确信息;冬季厚重衣物可增加2-5kg重量未被扣除。
7、护士现场测量增加流程负担:平均增加3-5分钟扫描准备时间;需要移动式体重秤占用空间;对危重患者、行动不便者不友好。
8、体重误差影响ct检查质量:
9、体重低估10kg会导致剂量偏低约15-20%,图像噪声增加,诊断准确性下降;
10、体重高估10kg会导致剂量偏高约15-20%,患者接受不必要的额外辐射。
技术实现思路
1、为了解决上述至少一个技术问题,本发明提出了基于混合算法的ct检查患者重量估算方法及系统。
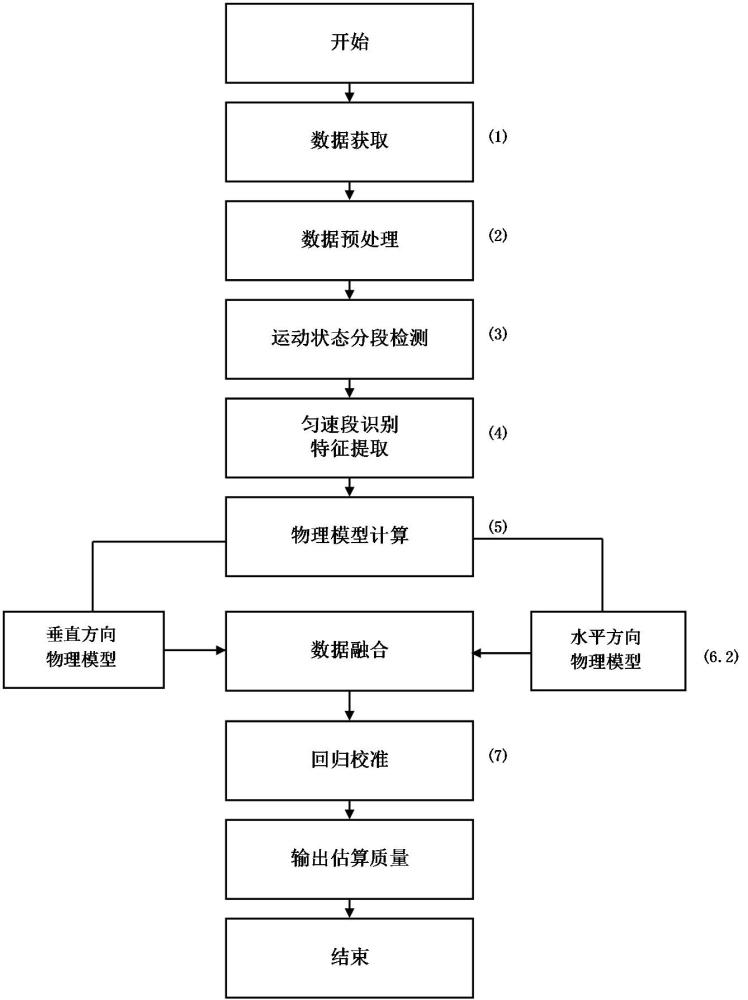
2、本发明第一方面提供了一种基于混合算法的ct检查患者重量估算方法,包括以下步骤:
3、s1,数据获取:在扫描床垂直升降和水平运动过程中,以预设采样周期同步采集电机电流及位置数据;
4、s2,数据预处理:对s1采集到的电流和位置数据进行滑动平均滤波去除高频噪声,并采用准则剔除异常值,得到预处理后的数据序列;
5、s3,运动状态分段检测:基于s2预处理后的位置数据序列,采用中心差分法计算各采样点的速度和加速度,根据速度和加速度的数值特征将运动状态划分为静止、加速、匀速和减速四种状态;
6、s4,匀速段识别与特征提取:从s3划分的匀速状态中筛选满足预设条件的匀速段,预设条件包括:持续时间、速度变异系数、电流标准差小于电流均值的20%,选取质量评分最高的匀速段并提取电流均值作为主特征;
7、s5,物理模型计算:将s4提取的匀速段电流均值作为输入参数,代入物理模型公式;垂直方向基于电机扭矩与重力力矩的平衡关系,计算垂直方向估算质量;水平方向基于牵引力与滚动摩擦力的平衡关系,计算水平方向估算质量;
8、s6,数据融合:当垂直方向和水平方向均存在满足s4筛选条件的匀速段数据,且物理模型估算质量、均在合理范围10kg至200kg内时,判定为有效估算质量,采用加权融合算法结合质量评分计算基础估算质量;
9、s7,回归校准:采用二次多项式校准模型对所述基础估算质量进行非线性偏差补偿,输出最终患者重量。
10、本发明一个较佳实施例中,步骤s1中设定采样周期范围为5ms至20ms,优选值为10ms,采集数据包括:
11、在扫描床高度调节时采集垂直电机电流,下标v表示垂直方向;
12、在定位像扫描时采集水平电机电流,下标h表示水平方向;
13、采集位置序列,其中s表示位置,n表示采样点序号,;
14、采集时间序列,其中t表示时间,。
15、本发明一个较佳实施例中,步骤s2中,采用滑动平均滤波去除高频噪声,滤波公式为:
16、;
17、式中,为滤波后输出值,单位a;为原始输入值,单位a;表示窗口长度,无量纲,取值范围5至21,优选值11;表示半窗口,,为求和索引,取值范围至。
18、采用3σ准则检测异常值,判定条件为:
19、;
20、式中为第个采样点的偏离程度;
21、样本均值:
22、;
23、样本标准差:
24、;
25、被判定为异常值的采样点采用相邻有效点的线性插值替代,即,其中为替代后的插值值,公式如下:
26、。
27、本发明一个较佳实施例中,步骤s3中,速度采用中心差分法计算,公式如下:
28、;
29、式中为第个采样点的速度;
30、加速度计算公式为:
31、;
32、式中为第个采样点的加速度;
33、状态判定准则具体包括:
34、静止状态判定条件为:
35、;
36、加速状态判定条件为:
37、;
38、匀速状态判定条件为:
39、;
40、式中为平均速度;为速度判定阈值,单位mm/s,取值范围0.5至5mm/s,优选值1mm/s;为加速度判定阈值,单位mm/s²,取值范围5至50mm/s²,优选值10mm/s²;
41、减速状态判定条件为:
42、。
43、本发明一个较佳实施例中,步骤s4中,匀速段筛选条件包括:持续时间;速度变异系数;电流波动要求,其中为电流标准差,为电流均值;
44、匀速段质量评分公式为:
45、;
46、式中为匀速段质量评分,取值范围0至1;为持续时间权重,无量纲,取值0.3;为速度稳定性权重,无量纲,取值0.4;为电流平滑度权重,无量纲,取值0.3;为持续时间评分;为速度稳定性评分;为电流平滑度评分。
47、各项评分计算公式如下:
48、持续时间评分,式中为当前匀速段持续时间,单位ms;为参考时长,取值1000ms;
49、速度稳定性评分,式中为速度标准差,单位mm/s;为平均速度,单位mm/s;
50、电流平滑度评分,式中为电流标准差,单位a;为电流均值,单位a;
51、选取质量评分最高的匀速段,提取其电流均值作为主特征,公式如下:
52、;
53、式中为匀速段内第个采样点的电流值。
54、本发明一个较佳实施例中,步骤s5中,垂直方向估算质量计算公式为:
55、;
56、式中为垂直电机转矩常数;为垂直减速器传动比;为机械传动效率;为力臂;为垂直方向电机电流。
57、水平方向估算质量计算公式为:
58、;
59、式中为水平电机转矩常数;为水平方向电机电流;为减速器传动比;为滚动摩擦系数;为重力加速度;为驱动轮半径。
60、本发明一个较佳实施例中,步骤s6中,当垂直和水平运动均获取有效数据时,采用加权融合算法对有效数据进行融合处理,融合公式为:
61、;
62、式中为基础估算质量;为垂直方向估算质量;为水平方向估算质量;、为垂直、水平方向权重。
63、采用动态权重,计算公式为:
64、;
65、其中、分别为垂直、水平方向的质量评分,由s4中匀速段质量评分公式计算得到,取值范围0至1。
66、本发明一个较佳实施例中,所述物理模型估算质量、的计算中,垂直电机转矩常数和水平电机转矩常数的取值范围为0.05至0.15n·m/a,优选值为0.08n·m/a;垂直减速器传动比的取值范围为800至1200,优选值为1000;机械传动效率的取值范围为0.85至0.95,优选值为0.90;力臂的取值范围为0.3至0.7m,优选值为0.5m;滚动摩擦系数的取值范围为0.01至0.05,优选值为0.02;水平减速器传动比的取值范围为10至50,优选值为20;驱动轮半径的取值范围为0.03至0.08m,优选值为0.05m。
67、本发明一个较佳实施例中,步骤s7中,二次多项式校准模型公式如下:
68、;
69、式中为校准后质量;为物理模型估算值;为二次项系数,用于补偿非线性偏差;为一次项系数,用于补偿比例偏差;为常数项,用于补偿零点偏移。
70、本发明第二方面提供了一种基于混合算法的ct检查患者重量估算系统,应用于基于混合算法的ct检查患者重量估算方法,包括:
71、数据采集层,用于在扫描床垂直升降和水平运动过程中,以预定采样周期采集垂直电机电流、水平电机电流、位置序列和时间序列;
72、通信传输层,用于将所述数据采集层采集的数据传输至算法计算层;
73、算法计算层,用于对接收到的数据进行预处理、运动状态分段检测、匀速段识别与特征提取、基于物理模型的质量计算、数据融合以及二次多项式回归校准,并输出患者重量估算值。
74、本发明一个较佳实施例中,所述数据采集层包括:
75、电机驱动器,用于输出电流、位置及扭矩反馈信号;
76、嵌入式控制器,用于以采样周期范围为5ms至20ms、优选值10ms,通过can总线采集所述电机驱动器的数据。
77、本发明一个较佳实施例中,所述通信传输层采用can总线连接电机驱动器与嵌入式控制器,并通过以太网将数据传输至算法计算层。
78、本发明一个较佳实施例中,所述算法计算层部署于ct控制器中,执行数据预处理、运动状态分段检测、匀速段识别与特征提取、物理模型质量计算、数据融合及二次多项式回归校准算法。
79、本发明的上述技术方案相比现有技术具有以下优点:
80、消除体重测量环节,缩短患者等待时间,无需增加流程步骤即可完成重量估算,根据数据质量动态调整权重,提高估算可靠性。
81、避免危重患者移动称重,减少不适,对急诊、意识不清患者友好。
82、在现有扫描准备流程中无缝集成,重量估算在定位像扫描后、正式扫描前完成。
83、物理模型提供基础准确性,回归校准处理非线性因素,兼顾可解释性和精度。
84、利用现有ct扫描床电机数据,无需额外传感器或称重设备,降低硬件成本。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com