
一种基于全局竖直方向先验增强特征描述子的背包/手持激光点云配准方法
本发明涉及背包/手持激光点云配准,尤其涉及一种基于全局竖直方向先验增强特征描述子的背包/手持激光点云配准方法。
背景技术:
1、背包式或手持式激光扫描系统具有便携性强、作业灵活以及无需gnss即可连续建图等特点,已广泛应用于室内外测绘、地下与隧道工程、森林资源调查等领域。在大范围三维数据获取过程中,受单次作业范围、设备电池容量以及多机协同等因素影响,通常需要通过多个测量项目、多个作业站次或者多设备协同完成数据采集。由于不同项目或不同设备所采集的点云通常位于相互独立的局部坐标系中,各点云之间缺少统一的坐标原点以及完整的空间姿态关系,因此需要通过点云配准估计不同局部坐标系之间的刚性变换,将多组点云统一到同一坐标框架中。
2、点云配准通常包括粗配准和精配准两个阶段。粗配准用于在缺少可靠初始位姿的情况下估计两片点云之间的初始刚性变换,为后续精配准提供初始值。对于依赖初始位姿的精配准算法而言,当粗配准所得初始位姿偏差较大时,精配准过程容易陷入局部最优甚至发生配准失败。因此,粗配准所得初始对应关系及初始变换的可靠性直接影响最终点云配准的精度和鲁棒性。
3、在缺乏可靠初始位姿的情况下,粗配准通常需要利用点云自身的几何信息建立源点云与目标点云之间的候选对应关系。由于对应点的绝对空间位置存在差异,难以直接通过坐标建立稳定匹配,因此现有研究通常从关键点局部邻域中提取具有一定旋转不变性的几何特征,并利用特征描述子建立候选对应关系。其中,基于局部特征描述子的粗配准方法主要围绕局部参考坐标系(local reference frame,lrf)的构建与邻域几何编码展开。现有相关工作主要包括以下几类:
4、(1)基于点对几何统计的描述子方法。该类方法以查询点与邻域点构成的点对为基本几何基元,在以查询点法向量为主轴构建的lrf下计算点对间的角度与距离等几何量,并统计为直方图描述子。如pfh(点特征直方图)及其加速形式fpfh(快速点特征直方图,fast point feature histogram)(rusu r b, blodow n, beetz m. fast point featurehistograms (fpfh) for 3d registration[c]. proceedings of the ieeeinternational conference on robotics and automation (icra). ieee, 2009: 3212–3217.)。
5、(2)基于空间分区统计的描述子方法。该类方法将邻域空间划分为若干子区域,在各子区域内统计法向量或几何量的分布特征以形成描述子。如shot(方向直方图签名,signature of histograms of orientations)(tombari f, salti s, di stefano l.unique signatures of histograms for local surface description[c]. proceedingsof the 11th european conference on computer vision (eccv). 2010.)、usc(唯一形状上下文,unique shape context)(tombari f, salti s, di stefano l. unique shapecontext for 3d data description[c]. proceedings of the acm workshop on 3dobject retrieval (3dor). 2010.)等。
6、(3)基于投影与统计矩的描述子方法。该类方法将邻域点投影至特定坐标平面或统计其空间分布矩以构造描述子。如spin image(自旋图像)(johnson a e, hebert m.using spin images for efficient object recognition in cluttered 3d scenes[j].ieee transactions on pattern analysis and machine intelligence, 1999, 21(5):433–449.)、rops(旋转投影统计,rotational projection statistics)(guo y, sohel f,bennamoun m, et al. rotational projection statistics for 3d local surfacedescription and object recognition[j]. international journal of computervision, 2013, 105(1): 63–86.)等。
7、(4)引入辅助先验信息改善参考系稳定性的方法。该类方法尝试在法向量估计之外引入额外约束以提高lrf的稳定性,如借助惯性测量单元(imu)观测辅助位姿或法向量估计(chen z, li q, li j, et al. imu-aided registration of mls point cloudsusing inertial trajectory error model and least squares optimization[j].remote sensing, 2022, 14: 1365.)、利用rgb图像引导局部坐标系估计(huang j, zhouy, funkhouser t, et al. framenet: learning local canonical frames of 3dsurfaces from a single rgb image[c]. proceedings of the ieee/cvfinternational conference on computer vision (iccv). 2019: 8638–8647.)、或利用室内场景中普遍存在的主方向约束等。
8、(5)基于深度学习的描述子方法。该类方法借助神经网络从数据中学习更具区分性的特征表示,以提升对应质量或直接回归刚性变换。如全卷积几何特征方法(choy c,park j, koltun v. fully convolutional geometric features[c]. proceedings ofthe ieee/cvf international conference on computer vision (iccv). ieee, 2019:8957–8965.)、基于注意力机制的端到端配准方法(wang y, solomon j m. deep closestpoint: learning representations for point cloud registration[c]. proceedingsof the ieee/cvf international conference on computer vision (iccv). ieee,2019: 3523–3532.)等。
9、基于点对几何统计、空间分区统计及投影统计矩的手工设计描述子方法计算效率高、无需训练数据,但其lrf构建通常以查询点法向量作为主轴,而法向量通过邻域协方差矩阵特征值分解获得,在噪声、非均匀采样及遮挡等条件下估计精度不稳定,易导致lrf发生偏移,进而在特征匹配阶段产生大量错误对应关系。引入辅助先验信息改善参考系稳定性的方法虽能在一定程度上缓解该问题,但通常需要额外融合辅助传感器信息或依赖特定场景假设,难以在无需为点云配准额外增设传感器且场景结构复杂多变的一般化条件下普遍适用。基于深度学习的方法依赖大量标注训练数据,跨场景、跨传感器泛化能力有限,计算资源开销相对较高。现有方法仍缺少一种能够直接利用背包式或手持式激光扫描系统自身已有的稳定方向信息、无需为点云配准额外增设传感器且可适用于多类场景的局部参考系构建方式,导致复杂真实场景下描述子的匹配质量与粗配准精度仍有待提升。
技术实现思路
1、本发明的目的在于提供一种基于全局竖直方向先验增强特征描述子的背包/手持激光点云配准方法,以改善现有技术中存在的问题。
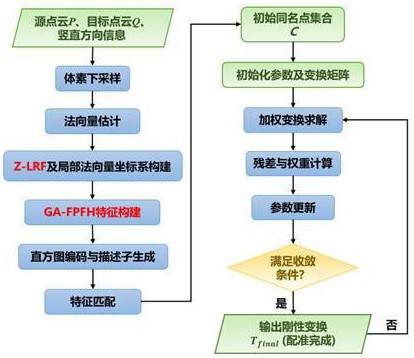
2、本发明是这样实现的,一方面,本发明提供一种基于全局竖直方向先验增强特征描述子的背包/手持激光点云配准方法,包括以下步骤:
3、s1、获取待配准的源点云、目标点云,以及分别对应源点云、目标点云的全局竖直方向先验信息;全局竖直方向先验信息为与重力方向对齐的单位方向向量,由背包式或手持式激光扫描系统内置惯性测量单元及姿态估计模块输出得到;源点云与目标点云无需统一坐标原点与水平朝向,仅需各自具备对应的全局竖直方向先验信息;
4、s2、分别对源点云、目标点云执行体素下采样处理,降低点云采样密度差异,下采样得到的点作为特征计算的查询点;
5、s3、对源点云、目标点云中的每一个查询点,通过k近邻搜索获取其邻域点集,基于邻域点集构建协方差矩阵并做特征值分解,得到查询点及其各邻域点的法向量;
6、s4、针对查询点与每一个邻域点构成的点对,计算点对之间的相对位移向量并归一化得到点对方向向量;利用全局竖直方向先验信息构建逐点对对应的z轴增强局部参考系z-lrf;同时以查询点的局部法向量为主轴,构建传统局部法向量坐标系;
7、s5、在z-lrf下计算得到一组全局竖直先验几何分量,在传统局部法向量坐标系下计算得到一组局部几何分量,将全局竖直先验几何分量与局部几何分量拼接,得到该点对的多维组合几何特征;
8、s6、对查询点邻域内全部点对的组合几何特征进行直方图统计编码,得到查询点的简化特征直方图spfh;再将邻域各关键点的简化特征直方图按距离倒数加权融合至中心查询点,生成增强特征描述子ga-fpfh;
9、s7、基于ga-fpfh增强特征描述子,对源点云与目标点云的查询点执行特征匹配,建立初始同名点对集合;
10、s8、基于初始同名点对集合,采用全局配准算法求解源点云与目标点云之间的刚性变换矩阵,完成背包/手持激光点云粗配准。
11、更为优选地,步骤s4中,逐点对对应的z轴增强局部参考系z-lrf的构建方式包括:
12、将全局竖直方向单位向量固定为z-lrf的主轴;
13、将点对的相对位移向量向垂直于的水平面做投影并归一化,得到第二坐标轴;
14、通过与叉积运算得到第三坐标轴;
15、由坐标轴构成该点对对应的z-lrf。
16、更为优选地,步骤s5中,全局竖直先验几何分量包括全局先验方向分量、全局先验高度分量、全局先验方位分量;全局先验方向分量表征邻域点法向量相对点对水平方向的偏离程度;全局先验高度分量表征点对方向在全局竖直方向上的投影分量;全局先验方位分量表征邻域点法向量在-平面内的方位角;局部几何分量包括fpfh特征对应的α分量、φ分量、θ分量;将上述六个分量拼接形成六维组合几何特征。
17、更为优选地,步骤s6包括:将六个几何分量按照各自取值范围分别划分若干统计区间,统计邻域点对在各区间内的分布并归一化,得到6组直方图,拼接形成中心查询点的简化特征直方图spfh;将各邻域点作为新的查询点,重复步骤s3-s5得到邻域点的组合几何特征,并生成对应简化特征直方图spfh;按照查询点与邻域点之间欧氏距离的倒数作为权重,将邻域点的spfh加权累加至中心查询点,得到ga-fpfh增强特征描述子;对ga-fpfh增强特征描述子做向量归一化处理。
18、更为优选地,各几何分量的统计区间均匀划分为11个区间,生成66维的ga-fpfh增强特征描述子。
19、更为优选地,步骤s7中,特征匹配包括:在ga-fpfh描述子特征空间内执行最近邻搜索,为每个源关键点匹配与之描述子距离最近的目标关键点,建立初始同名点对集合。
20、更为优选地,步骤s8中,全局配准算法为采用geman-mcclure鲁棒核并结合gnc渐进非凸优化策略的快速全局配准fgr算法,求解刚性变换矩阵包括如下子步骤:
21、s801、初始化刚性变换矩阵为单位矩阵,初始化同名点对权重、gnc尺度参数以及迭代次数;
22、s802、基于当前同名点对权重,采用svd闭式求解加权最小二乘问题,更新刚性变换矩阵;
23、s803、依据当前刚性变换矩阵计算每一组同名点对的欧氏残差,基于geman-mcclure鲁棒核函数更新各同名点对权重;
24、s804、迭代次数达到预设倍数时收缩更新gnc尺度参数;
25、s805、判断迭代终止条件:当相邻两次迭代变换增量满足预设收敛阈值,或者达到最大迭代次数,则输出最终刚性变换矩阵;否则返回步骤s802继续迭代求解。
26、另一方面,本发明还提供一种计算机可读存储介质,其上存储有计算机程序,计算机程序被处理器执行时实现上述任一项所述的基于全局竖直方向先验增强特征描述子的背包/手持激光点云配准方法。
27、与现有技术相比,本发明具有如下优点:(1)提高局部参考系的稳定性。利用背包式或手持式激光扫描系统提供的全局竖直方向作为参考轴,降低局部法向量估计误差对局部参考系构建的影响,从而提高局部参考系的一致性和特征描述子的可重复性。(2)提高点云对应关系的可靠性。通过引入基于全局竖直方向的几何特征分量,并与传统fpfh局部几何特征进行互补融合,提高正确对应点的数量及比例,为后续点云粗配准提供更加可靠的对应关系。(3)具有较好的工程适用性。无需额外增设传感器或硬件,也无需引入特定场景的先验信息,可直接利用背包式或手持式激光扫描系统已有的全局竖直方向信息,保持与传统fpfh相近的特征计算框架,具有实现简单、易于工程应用的特点。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com