
一种基于无人机多光谱的薇甘菊精准识别与漏检补查方法与流程
本发明涉及生态监测与遥感应用,尤其涉及一种基于无人机多光谱的薇甘菊精准识别与漏检补查方法。
背景技术:
1、薇甘菊(mikania microntha)是原产于中南美洲的恶性入侵杂草,被称为“植物杀手”,对森林生态系统和农林业生产构成严重威胁。传统的薇甘菊调查主要依赖人工地面踏查或卫星遥感解译。人工踏查效率低、成本高、覆盖面有限,且受地形条件限制;卫星遥感虽然覆盖面广,但空间分辨率低(通常米级至十米级),难以区分薇甘菊与林下其他植被,且重访周期长,无法捕捉盛花期的短暂窗口。
2、近年来,无人机多光谱遥感技术因其厘米级分辨率、灵活机动及丰富的光谱信息,成为入侵植物监测的新兴手段。现有技术通常利用薇甘菊盛花期(11月至次年2月)冠层覆盖大量白花形成的高亮度特征,构建白花指数(如wfi)进行阈值分割。然而,在复杂的森林背景下,该方法存在以下显著缺陷:
3、1.白色混淆严重:白鹤藤、白楸、细圆藤等植物的叶背呈银白色或粉白色,在强光下反射率极高;白花鬼针草等同花期白色花朵,其光谱特征与薇甘菊白花高度重叠,导致误判率(混淆错分率)高达11.3%以上。
4、2.相似物种误判:刺果藤、龙须藤等木质藤本植物常与薇甘菊共生,在未开花期二者均为绿色,影像上难以区分,导致大量“绿色”薇甘菊被漏检或误判为其他植被。
5、3.系统性漏检:阴坡沟谷区域因光照不足、湿度大,薇甘菊花期较阳坡滞后约18.5天。在主航次(11月中旬)影像上,这些区域的薇甘菊尚未盛开,缺乏白花特征,导致漏检率高达8.2%。此外,非花期薇甘菊完全缺乏白花特征,现有技术无法识别。
6、4.精度波动大:受气候影响,不同年份的盛花期与航次匹配度不同,导致单年识别精度波动大(86.5%-98.7%),业务化应用稳定性差。
7、因此,亟需一种能够克服复杂背景干扰、有效降低混淆错分率、并能针对性解决微地形导致漏检问题的薇甘菊精准识别与补查方法。
技术实现思路
1、本发明提供一种基于无人机多光谱的薇甘菊精准识别与漏检补查方法,旨在通过构建白花真伪指数(fsi)和藤本纹理指数(lti),有效区分白色混淆源和相似物种;通过分析微地形因子与花期滞后的定量关系,指导差异化补飞,显著降低漏检率,最终实现薇甘菊的高精度、稳定化识别。
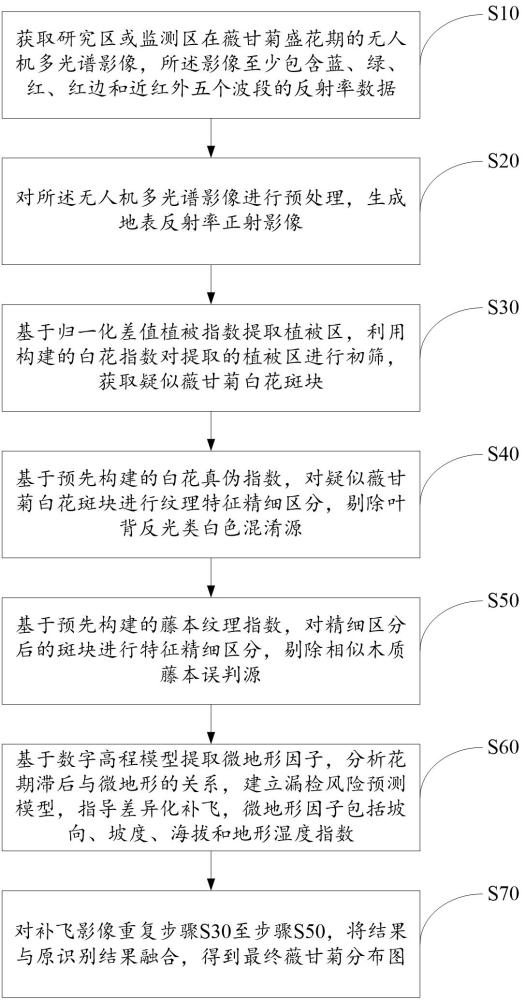
2、本发明提供一种基于无人机多光谱的薇甘菊精准识别与漏检补查方法,所述方法包括以下步骤:
3、步骤s10,获取研究区或监测区在薇甘菊盛花期的无人机多光谱影像,所述影像至少包含蓝、绿、红、红边和近红外五个波段的反射率数据;
4、步骤s20,对所述无人机多光谱影像进行预处理,生成地表反射率正射影像;
5、步骤s30,基于归一化差值植被指数提取植被区,利用构建的白花指数对提取的植被区进行初筛,获取疑似薇甘菊白花斑块;
6、步骤s40,基于预先构建的白花真伪指数,对疑似薇甘菊白花斑块进行纹理特征精细区分,剔除叶背反光类白色混淆源;
7、步骤s50,基于预先构建的藤本纹理指数,对精细区分后的斑块进行特征精细区分,剔除相似木质藤本误判源;
8、步骤s60,基于数字高程模型提取微地形因子,分析花期滞后与微地形的关系,建立漏检风险预测模型,指导差异化补飞,所述微地形因子包括坡向、坡度、海拔和地形湿度指数;
9、步骤s70,对补飞影像重复步骤s30至步骤s50,将结果与原识别结果融合,得到最终薇甘菊分布图。
10、本发明进一步地技术方案是,所述步骤s30包括:
11、步骤s301,构建白花指数wfi,其中,白花指数wfi的计算公式为:
12、wfi = (blue + green + red) / 3
13、其中,blue指蓝光波段反射率值,green指绿光波段反射率值,red指红光波段反射率值;
14、步骤s302,采用归一化差值植被指数ndvi提取植被区,其中,归一化差值植被指数ndvi的计算公式为:
15、ndvi = (nir - red) / (nir + red)
16、其中,nir指近红光波段反射率,red指红光波段反射率;
17、步骤s303,将白花指数wfi大于0.45且三波段标准差小于0.05的斑块作为薇甘菊白花斑块。
18、本发明进一步地技术方案是,所述步骤s40包括:
19、步骤s401,针对白色混淆和相似物种误判,基于光谱与纹理差异构建白花真伪指数fsi,以量化红边效应的强弱,其计算公式为:
20、fsi = (nir – rededge) / (nir + rededge)
21、其中,nir为近红外波段的反射率,rededge为红边波段的反射率。
22、本发明进一步地技术方案是,所述步骤s50包括:
23、步骤s501,构建藤本纹理指数lti,其计算公式为:
24、lti = glcm对比度/ 同质性
25、其中,glcm对比度是衡量图像处理中灰度共生矩阵中数值分布离对角线的距离,即局部灰度变化的剧烈程度;glcm对比度的计算公式为:
26、
27、其中,是权重,灰度差越大,权重越高;是灰度对出现的概率;
28、同质性是衡量图像处理中灰度共生矩阵中数值分布集中在对角线附近的程度,反映纹理的均匀性,其计算公式为:
29、
30、其中,分母的作用是,灰度差越大,给的权重越小。
31、本发明进一步地技术方案是,所述步骤s60包括:
32、步骤s601,标记漏检斑块;
33、步骤s602,提取所述漏检斑块的多时相物候特征;
34、步骤s603,提取漏检斑块的地形特征;
35、步骤s604,将地形特征作为自变量,将花期滞后天数作为因变量,进行多元回归分析,建立漏检风险预测模型,看地形在多大程度上可以预测花期滞后天数。
36、本发明进一步地技术方案是,所述步骤s50之后或者步骤s70之后还包括:步骤s80,采用面向对象的分类方法,提取每个对象的光谱特征、纹理特征和几何特征,利用训练样本构建随机森林分类器,输出薇甘菊白花、其他白色斑块、非白花植被和非植被四类。
37、本发明进一步地技术方案是,所述步骤s80中采用面向对象的分类方法,提取每个对象的光谱特征、纹理特征和几何特征的步骤包括:
38、步骤s801,采用ecognition多尺度分割自上而下地将相邻像素或小对象合并成大对象,直到满足预设的异质性阈值;
39、步骤s802,分割完成后,ecognition为每个对象计算属性,提取每个对象的光谱特征、纹理特征和几何特征。
40、本发明进一步地技术方案是,所述步骤s80中利用训练样本构建随机森林分类器,输出薇甘菊白花、其他白色斑块、非白花植被和非植被四类的步骤包括:
41、步骤s803,采用ecognition将整幅无人机影像切分成一个个形状不规则的“影像对象”;
42、步骤s804,为每个训练对象标注类别,组成训练集;
43、步骤s805,提取每个对象的特征向量:光谱特征、纹理特征和几何特征,同时,附上每个特征的类别标签;
44、步骤s806,将所有训练对象的特征向量和标签输入随机森林算法,训练随机森林模型。
45、为实现上述目的,本发明还提出一种基于无人机多光谱的薇甘菊精准识别与漏检补查系统,所述系统包括存储器、处理器,以及存储在所述存储器上的基于无人机多光谱的薇甘菊精准识别与漏检补查程序,所述基于无人机多光谱的薇甘菊精准识别与漏检补查程序被所述处理器运行时执行如上实施例所述的方法的步骤。
46、为实现上述目的,本发明还提出一种计算机可读存储介质,所述计算机可读存储介质存储有基于无人机多光谱的薇甘菊精准识别与漏检补查程序,所述基于无人机多光谱的薇甘菊精准识别与漏检补查程序被处理器运行时执行如上实施例所述的方法的步骤。
47、本发明基于无人机多光谱的薇甘菊精准识别与漏检补查方法、系统及介质的有益效果是:
48、本发明通过构建白花真伪指数(fsi)和藤本纹理指数(lti),能有效区分白色混淆源和相似物种;通过分析微地形因子与花期滞后的定量关系,指导差异化补飞,显著降低了薇甘菊的错误识别率和漏检率,最终实现了薇甘菊的高精度、稳定化识别。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com