
基于高斯编码与轮廓引导点云聚合的BIM构件分类方法
本发明属于bim构件分类方法,具体涉及基于高斯编码与轮廓引导点云聚合的bim构件分类方法。
背景技术:
1、建筑信息模型(building information modeling, bim)是建筑、工程和施工领域广泛使用的数字化技术,配套的各类bim工具也因不同专业与项目的差异化需求不断涌现。为实现异构bim软件间的数据互通,building smart制定并推行了工业基础类别(industryfoundation classes, ifc)标准。但在工程实践中,即便bim构件几何信息完整留存,导出的ifc实体类型仍常出现错配或缺失。这类bim-ifc映射错误降低了ifc实体的可靠性,导致数值仿真和设施运维等下游bim应用出现错误。因此,准确判定其对应的ifc实体类型,是保障 bim互操作性、支撑建筑工程全生命周期bim协同工作的关键。
2、目前,bim构件分类主要以基于深度学习模型的分类方法为主,其核心思路是通过深度学习模型从三维bim构件的几何信息中学习特征,最终实现bim构件的自动分类。但现有深度学习模型对异构 bim 构件的特征提取与自适应适配能力不足,跨项目场景下易出现分类精度下降的问题。
技术实现思路
1、本发明的目的是提供基于高斯编码与轮廓引导点云聚合的bim构件分类方法,解决了现有方法在跨项目场景下易出现分类精度下降的问题。
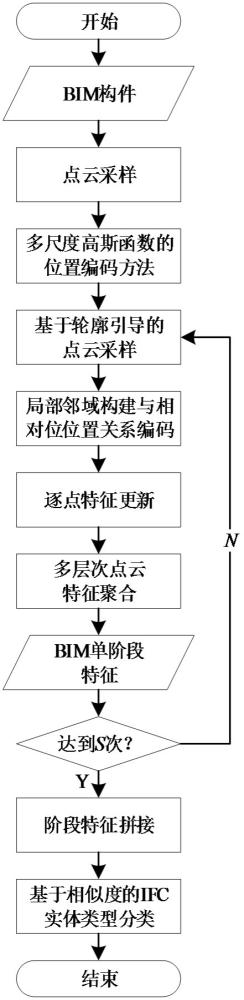
2、本发明所采用的技术方案是,基于高斯编码与轮廓引导点云聚合的bim构件分类方法,具体过程为:对bim构件的三维点云数据进行预处理,再通过多尺度高斯函数对预处理后的三维点云进行逐点编码,再进行轮廓引导点云采样,获取bim 构件全局特征,最后通过相似度得到正确的ifc实体类型。
3、本发明的特点还在于:
4、具体按照如下步骤实施:
5、步骤 1:对bim构件原始三维点云数据进行预处理,得到标准化点云集合,将标准化点云集合划分为训练集和测试集;
6、步骤 2:采用多尺度高斯函数分别对训练集、测试集中标准化点云逐点编码,获取训练集中每个点的初始特征、测试集中每个点的初始特征;
7、步骤 3:分别对训练集、测试集中标准化点云执行轮廓引导点云采样,得到训练集的采样点集合、测试集的采样点集合;
8、步骤4:分别以训练集的采样点集合、测试集的采样点集合中的采样点为中心,通过knn检索采样点在对应的标准化点云内的近邻点构成局部邻域,编码局部邻域中邻域点与采样点的相对位置关系;
9、步骤 5:分别利用训练集和测试集的邻域点与采样点的相对位置关系,更新训练集与测试集的邻域点的初始特征,得到训练集更新后的邻域点的初始特征、测试集更新后的邻域点的初始特征;
10、步骤 6:分别聚合训练集、测试集的单个局部邻域内所有近邻点的特征,得到邻域特征,融合各邻域特征,生成训练集bim 构件的单阶段特征、测试集bim 构件的单阶段特征;
11、步骤 7:循环执行步骤 3 至步骤 6 共
s次,分别拼接训练集、测试集的所有bim构件的单阶段特征,得到训练集的bim 构件全局特征、测试集的bim 构件全局特征;
12、步骤 8:依据 ifc 实体类别计算训练集各bim 构件全局特征均值,通过计算训练集bim 构件全局特征均值与测试集bim 构件全局特征的相似度,得到 ifc 实体类型分类结果。
13、步骤1的具体过程为:
14、步骤1.1提取bim工具导出的ifc-spf文件中的bim构件几何信息,采用几何离散化方法对bim 构件表面进行均匀采样,得到bim构件原始三维点云数据;
15、步骤1.2,对bim构件原始三维点云数据进行归一化处理,再将归一化后的bim构件原始三维点云数据进行中心化处理,得到标准化点云集合;
16、表达式为:
17、(1)
18、(2)
19、步骤1.3,将标准化点云集合划分为训练集和测试集。
20、步骤2的具体过程为:
21、步骤2.1,令训练集的标准化点云集合,其中为标准化点云集合的总点数,为标准化点云集合中第
i个点的三维坐标,令测试集的标准化点云集合,为标准化点云集合中第e个点的三维坐标;
22、步骤2.2,对于训练集,在三维空间中x轴、y轴和z轴上分别设置一组均匀分布在[-1.0, 1.0]的离散参考点,每个坐标轴上的参考点记为,其中
j为每个标轴上的参考点的数量,为每个坐标轴上的第
j个参考点;
23、步骤2.3,计算标准化点云集合中所有点分别在x轴、y轴、z轴上编码特征,得到x轴上的编码特征、y轴上的编码特征、z轴上的编码特征;
24、表达式为:
25、(3)
26、式中,m表示高斯函数的尺度个数,为第m个尺度下的高斯函数,表示x轴上的编码特征;
27、(4)
28、式中,表示 y轴上的编码特征;
29、(5)
30、式中,表示 z轴上的编码特征;
31、测试集的处理与训练集的相同;
32、步骤2.4,对x轴上的编码特征、y轴上的编码特征、z轴上的编码特征沿着尺度执行最大池化,得到特征、特征、特征;
33、表达式为:
34、(6)
35、(7)
36、(8)
37、步骤2.5,将特征、特征、特征进行维度拼接,得到训练集中任意一点对应的初始特征,其中,;
38、测试集的处理过程与训练集的相同。
39、步骤3的具体过程为:
40、步骤3.1,对于训练集,对任意一点,定义其邻域
k近邻为,其中
k为预设近邻的数量,为点的第
k个近邻点;
41、步骤3.2,对步骤3.1得到的近邻点通过公式(9)计算邻域的几何质心;
42、表达式为:
43、(9)
44、步骤3.3,根据几何质心,计算点的近邻质心突出度;
45、表达式为:
46、(10)
47、步骤3.4,计算点与近邻点的方向聚集度;
48、步骤3.5,将近邻质心突出度与方向聚集度相乘,得到轮廓显著分数;
49、步骤3.6,对标准化点云集合中所有点的轮廓显著分数进行排序,通过top-k 筛选方式选取分数排名前个点构成训练集的采样点集合,记为;
50、测试集的处理过程与训练集的相同。
51、步骤3.4的具体过程为:
52、步骤3.4.1,对于训练集,计算点指,每个近邻点的邻域方向向量;
53、表达式为:
54、(11)
55、式中,为极小常数以避免分母为0;
56、步骤3.4.2,构建包含
r个离散单位向量的标准方向集合,其中;
57、表达式为:
58、(12)
59、式中,为第r个离散单位方向向量;为第r个三维非零向量,各分量取值限定为{-1,0,1};
60、步骤3.4.3,针对标准方向集合中的每个离散单位方向向量,通过公式(13)计算累积方向响应,并通过公式(14)进行归一化操作,得到归一化后的累积方向响应;
61、表达式为:
62、(13)
63、(14)
64、式中,表示正部函数,表示极小常数;
65、步骤3.4.4,根据归一化后的累积方向响应,得到训练集的近邻方向聚集度;
66、表达式为:
67、(15)
68、测试集的处理过程与训练集的相同。
69、步骤4的具体过程为:
70、步骤4.1,对于训练集,通过knn检索采样点集合中的每个采样点在标准化点云集合中的索引;
71、表达式为:
72、(16)
73、步骤4.2,通过索引检索采样点在标准化点云集合的局部点组和对应的特征集
74、步骤4.3,计算采样点与邻域点组中每个邻域点的相对位置,即;
75、步骤4.4,通过高斯函数编码相对位置,得到训练集的局部邻域内邻域点与采样点的相对位置关系;
76、表达式为:
77、
78、式中,为高斯函数的标准差;
79、测试集的处理过程与训练集的相同。
80、步骤5的表达式为:
81、(18)
82、式中,表示训练集更新后的邻域点的初始特征;
83、测试集的处理与训练集的相同。
84、步骤6的具体过程为:
85、步骤6.1,对于训练集,通过公式(19)聚合局部邻域内所有更新后的邻域点的初始特征,得到局部点组的特征,由局部点组的特征构成局部点组的特征集合;
86、表达式为:
87、(19)
88、式中,和分别代表均值函数和最大值函数;
89、步骤6.2,通过公式(20)聚合所有局部点组的特征,得到训练集bim构件的单阶段特征;
90、表示式为:
91、(20)
92、测试集的处理过程与训练集的相同。
93、步骤8的具体过程为:
94、步骤8.1,通过公式(21)对训练集的所有bim 构件全局特征进行归一化处理,得到训练集的归一化后的bim 构件全局特征;
95、表达式为:
96、(21)
97、式中,表示
l2范式;为训练集的第
b个bim构件的bim 构件全局特征;
98、步骤8.2,在训练集中以ifc实体类型为单位,计算训练集中所有归一化后的bim构件全局特征的均值;
99、表达式为:
100、(22)
101、式中,表示训练集中归属于ifc实体类别的bim构件集合;
102、步骤8.3,计算均值与测试集中归一化后的bim 构件全局特征的相似度;
103、表达式为:
104、(23)
105、步骤8.4,通过公式(24)选取相似度最高的类别作为测试集中bim构件的对应ifc实体类型;
106、表达式为:
107、(24)。
108、本发明的有益效果是:本发明方法,通过多尺度高斯函数对点云逐点编码,挖掘bim构件的全局几何特征,并依靠轮廓引导采样结合邻域点云聚合的方式,捕捉构件局部轮廓结构与空间依赖关系,最终将bim 构件全局特征与bim 构件的单阶段特征融合,提升复杂工况下bim构件的分类精度与稳定性,获取高鲁棒性的构件特征表示;同时,本发明采用无参数计算范式,无需数据迭代训练与场景二次调优,且整体计算开销与内存占用极低,具备更强的泛化能力,能够满足工程现场 bim-ifc 实体映射的实时性需求,使得工程项目能够落地部署。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com