
无人机飞控硬件装置、系统及电池管理方法
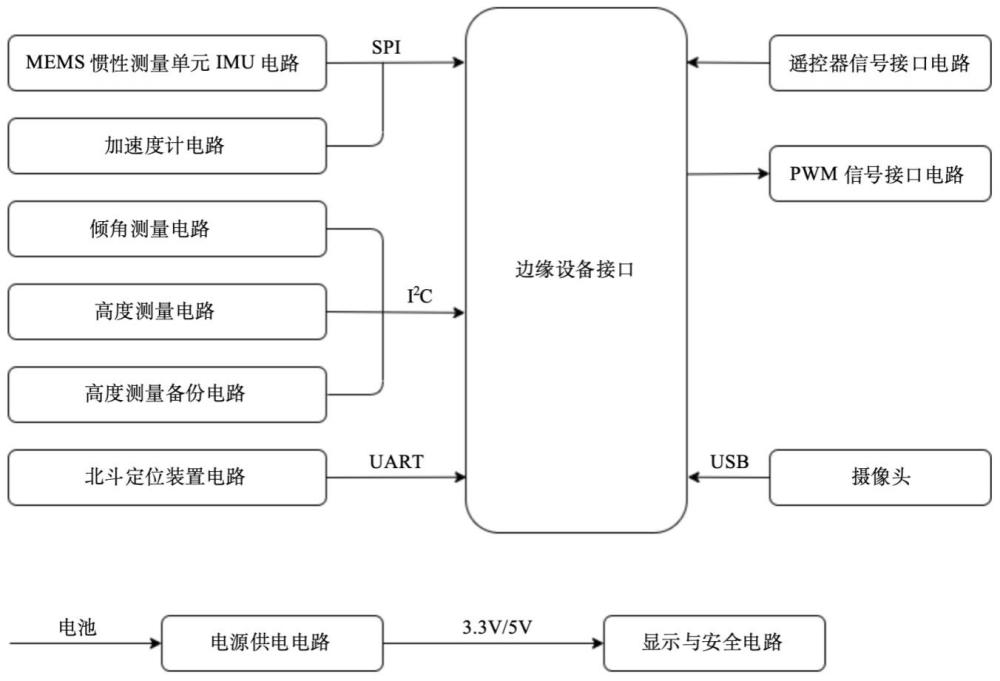
本发明涉及无人机,具体地,涉及一种无人机飞控硬件装置、系统及电池管理方法,尤其是一种具有电量检测和电池自动切换功能的通用飞控系统硬件装置,特别是一种适用于边缘设备的无人机通用飞控系统,更特别是一种以树莓派、香橙派、milk-vmars等边缘设备做控制器的无人飞行器通用飞控系统硬件装置。
背景技术:
1、无人飞行器具有非结构化空间飞行及路径规划能力,具有比地面移动车和水面无人艇等更快的移动速度和更高的路径灵活性,可实现更高效的侦察和协作能力。对于需要地面移动车和水面无人艇等协作配合作业的无人系统,无人飞行器显然是不可缺少的必要组成部分。而其在空中智能发现地面移动车和水面无人艇,并快速定位其位置,实现与其的快速进近和对接又是系统智能化水平的重要标志和体现。
2、常规上,早期的无人飞行器普遍采用开源飞控系统。例如,mikrokopter、apm、ppz及px4就是开源飞控的代表,并深深影响了后续的其他开源飞控系统。这些开源飞控普遍采用atmega128/256等8位mcu或stm32f103/203等32位arm芯片作为主控芯片,再配合陀螺仪、地磁传感器及气压计等构成基本的飞控系统硬件。这些飞控系统结构简单,可在遥控器信号控制下结合pid控制方法实现较高精度的位置、姿态、高度及路径规划控制。但是,这些开源飞控多采用rtos或裸码形式运行,只能实现高精度的自动控制;因无法运行高效的深度学习网络,也就无法实现对地面移动车和水面无人艇的识别。stm32 arm芯片虽可接入摄像头采集的视频或图片,处理后得到移动车或无人艇的轮廓数据,但受限于其实际运算能力,将在很大程度上影响飞控系统的实时性和位姿控制的稳定性。同时,这些飞控采用单一电池供电,未具备电池电量检测及多电池自动切换性能。
3、erle robotics使用raspberry pi zero 2w和apm flight stack设计了飞控系统,并实现hobbyking spec fpv250小型四轴飞行器的高效飞行控制;吴志煌在其学位论文《基于嵌入式技术的小型无人机飞行控制系统研究》中,采用arm cortex-a9芯片imx6q高性能低功耗嵌入式处理器设计了arm-linux架构的飞行控制系统,进行了平台可行性和软件设计合理性验证,未具备ai功能、电池电量检测和多电池自动切换功能;何芹芹在其学位论文《多旋翼无人机嵌入式飞行控制系统设计》中,以stm32为控制器,移植uc/os ii(microcontrol operation system two) rtos实现无人机飞行控制验证;周由在其学位论文《四旋翼无人机飞行控制系统的研究》中,采用stm32f407和卡尔曼滤波方法实现了无人机姿态高效稳定控制;浙江大学高飞团队在其论文《precise aggressive aerial maneuverswith sensorimotor policies》中,使用px4飞控和nvidia jetson orin nx实现了基于单目相机图像处理和分析的狭窄空间高机动穿越,展现较高程度的智能水平。这些无人机飞控系统虽功能强大,特色各异,但均未能实现对地面移动车和水面无人艇的高效识别及电池电量检测和多电池自动切换功能以提高滞空飞行时间,这就是本发明重点解决的工程和技术问题。
技术实现思路
1、针对现有技术中的缺陷,本发明的目的是提供一种无人机飞控硬件装置、系统及电池管理方法。
2、根据本发明提供的一种无人机飞控硬件装置,包括:
3、边缘设备接口,用于与外部的边缘计算设备可插拔地连接,所述边缘设备接口承载了用于为所述边缘计算设备供电的电源、由所述边缘计算设备发出的控制信号以及传感器数据通信总线;
4、集成在飞控硬件装置上的imu单元,所述imu单元用于测量飞行器的姿态数据,并通过所述边缘设备接口将所述姿态数据提供给所述边缘计算设备;
5、电源供电电路,所述电源供电电路包括至少两个电池输入端,以及分别与所述电池输入端串联的、受所述边缘计算设备发出的控制信号独立控制通断的电子开关;
6、基于电流积分的电量测量电路,所述电量测量电路被配置为测量流经由所述电子开关选通的电池的电流,并根据对该电流的时间积分来确定该电池的消耗电量,并将所述消耗电量信息提供给所述边缘计算设备;
7、所述电源供电电路还包括直流-直流变换电路,用于将由所述电子开关选通的电池电压转换为至少一种预设的工作电压,以供给飞控硬件装置及所述边缘计算设备。
8、优选的,所述飞控硬件装置还集成有至少两种不同类型的高度计芯片,分别为主高度计芯片和备份高度计芯片,用于向所述边缘计算设备提供多源高度数据。
9、优选的,所述飞控硬件装置还集成有北斗/gps双模定位模块,用于向所述边缘计算设备提供飞行器的经纬度、速度及航向信息。
10、优选的,所述电源供电电路在每个所述电池输入端与所述电子开关之间串联有防反向充电二极管。
11、优选的,所述飞控硬件装置还包括安全电路,所述安全电路包括连接在所述预设的工作电压输出端与地之间的泄荷电阻。
12、优选的,所述电子开关为mosfet晶体管;
13、和/或,所述边缘设备接口为兼容树莓派的40-pin排母接口;
14、和/或,所述基于电流积分的电量测量电路包括库仑计芯片,并通过i2c总线与所述边缘设备接口连接。
15、本发明还提供一种无人机飞控系统,包括上述的无人机飞控硬件装置,还包括:
16、与所述边缘设备接口连接的边缘计算设备;
17、其中,所述边缘计算设备被配置为:经由所述边缘设备接口从所述imu单元和所述电量测量电路接收所述姿态数据和所述消耗电量信息,并基于所述消耗电量信息生成并发送所述控制信号至所述电子开关,以在所述至少两个电池输入端之间进行切换。
18、优选的,所述无人机飞控硬件装置还集成有至少两种不同类型的高度计芯片和北斗/gps双模定位模块,并且所述无人机飞控系统还包括外部摄像头;
19、所述边缘计算设备还被配置为:融合来自所述imu单元、所述高度计芯片以及所述北斗/gps双模定位模块的数据,以计算飞行器位姿;并处理来自所述外部摄像头的图像数据以执行目标识别任务。
20、本发明还提供一种用于无人机的电池管理方法,应用于上述的无人机飞控系统,包括如下步骤:
21、使所述边缘计算设备通过所述基于电流积分的电量测量电路,获取连接至一个当前用于供电的电池输入端的电池的消耗电量信息;
22、通过所述边缘计算设备判断所述消耗电量信息是否满足预设的切换条件;
23、当满足所述切换条件时,使所述边缘计算设备通过所述边缘设备接口发送控制信号,以控制所述电源供电电路中的电子开关,将供电从连接至所述当前用于供电的电池输入端的电池,切换至连接至所述至少两个电池输入端中的另一电池输入端的电池。
24、优选的,将供电切换的步骤包括:
25、首先导通与所述另一电池输入端串联的电子开关;以及
26、在预设延时后,断开与所述当前用于供电的电池输入端串联的电子开关。
27、与现有技术相比,本发明具有如下的有益效果:
28、1、本发明通过设置可插拔的标准化的边缘设备接口,将基础飞行控制硬件与高性能边缘计算设备分离,这种架构不仅为运行复杂的ai算法提供了充足的算力支持,也使得系统具有良好的通用性和可扩展性,用户可以根据任务需求灵活更换不同性能的边缘计算设备。
29、2、本发明集成了基于电流积分的电量测量电路和受控的多路电池输入电路,实现了对电池电量的精确监测和自动切换,结合“先合后断”的切换策略,能够在不中断系统供电的情况下无缝切换电池,显著延长了无人机的续航时间,并提升了飞行任务的安全性与可靠性。
30、3、本发明通过在硬件装置上集成包括imu单元、多源高度计、北斗/gps双模定位模块在内的丰富传感器,为边缘计算设备提供了全面的、冗余的飞行状态数据,边缘计算设备可对这些多源数据进行融合处理,从而获得比单一传感器更精确、更鲁棒的位姿估计,为高精度自主飞行和智能任务执行奠定了坚实基础。
31、4、本发明在电路设计中考虑了多重安全保护措施,如防反向充电二极管和泄荷电阻等,有效保护了电池、飞控硬件及边缘计算设备,提高了整个系统的稳定性和耐用性。
32、5、本发明具有极大的工程应用扩展性,无需硬件改动,本发明还可应用于无人车、无人艇、管道检测机器人、水下rov及爬壁机器人等应用领域。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com