
一种大田栽培的大球盖菇自动化采收装置
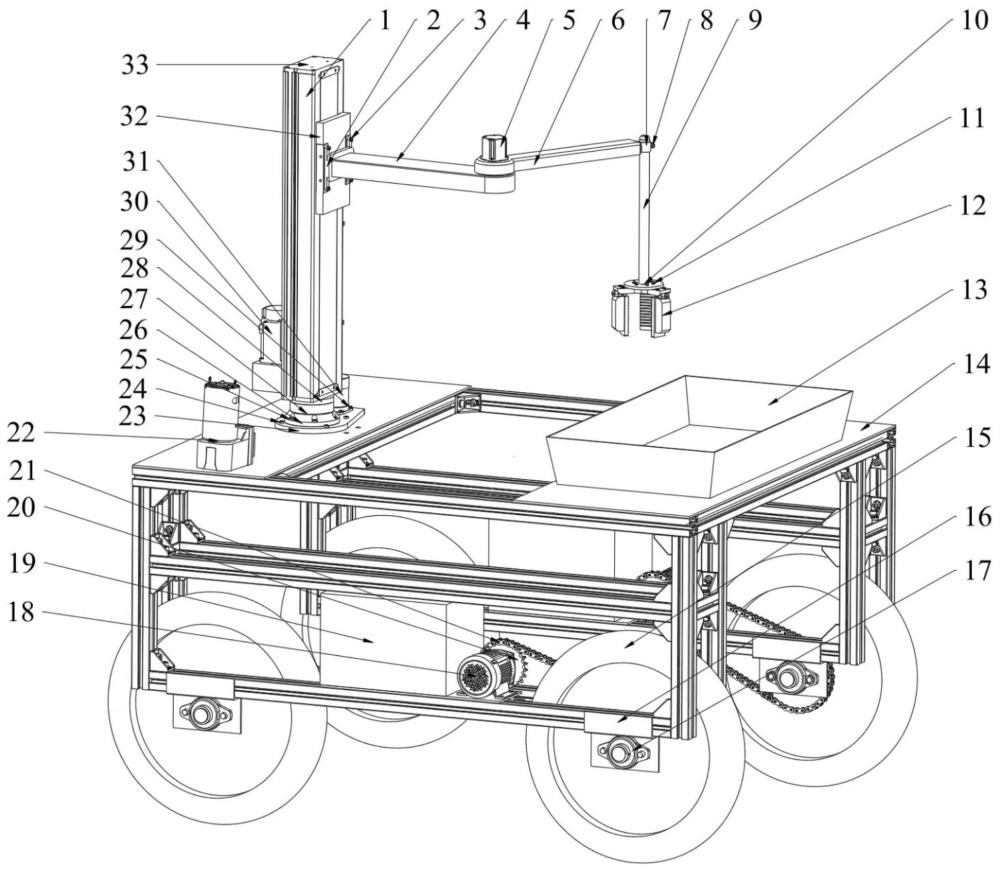
本技术属于自动采收设备,具体涉及一种大田栽培的大球盖菇自动化采收装置。
背景技术:
1、大球盖菇(stropharia rugosoannulata farl. ex murrill),又名皱环球盖菇、酒红球盖菇,是一种营养丰富、口感鲜美的珍稀食用菌,富含蛋白质、多糖、维生素及多种矿物质,具有增强免疫力、抗氧化、降血脂等保健功效,近年来在国内外市场广受欢迎。随着设施农业和林下经济的发展,我国大球盖菇的人工栽培面积迅速扩大,已形成规模化、周年化生产模式,尤其在云南、四川、福建、浙江、山东等地建立了多个标准化种植基地。然而,与快速发展的种植规模相比,大球盖菇的采收环节仍严重依赖人工操作。传统采收方式通常由工人蹲坐或弯腰在栽培床间逐朵采摘,不仅劳动强度极大,而且效率低下。在采收高峰期,用工短缺问题尤为突出,导致部分成熟菇体因未能及时采收而开伞、老化甚至腐烂,造成产量损失和品质下降。
2、大球盖菇子实体结构较为娇嫩,菌盖表面易受机械摩擦损伤,菌柄脆性高,不当的采摘手法极易造成断裂、撕裂或基部残留,不仅影响商品外观,还可能引发病原微生物侵染,缩短货架期。目前市场上缺乏针对该类食用菌特性的专用采收工具,多数农户仍使用徒手或简易刀具进行作业,难以实现“无损、高效、标准化”采收目标。近年来,随着农业机器人和智能装备技术的进步,果蔬类作物的自动化采收设备取得了显著进展。例如,番茄、草莓、黄瓜等已出现基于机器视觉识别与机械臂协同作业的采收机器人。然而,这些设备普遍体积庞大、成本高昂,且其采收策略多基于果实的硬质表皮和明确的果梗分离点设计,难以直接适用于大球盖菇这类软质、低矮、密集丛生且无明显离层结构的食用菌。尽管有少量研究尝试将柔性夹爪、负压吸附或激光切割等技术引入食用菌采收领域,但大多停留在实验室阶段。
技术实现思路
1、为了解决上述问题,本实用新型设计了一种提供一种结构紧凑、操作灵活、采收精度高的大球盖菇自动化采收装置,解决现有技术中采收效率低、损伤率高等问题。
2、为了实现本实用新型的目的,本实用新型采用如下技术方案:
3、一种大田栽培的大球盖菇自动化采收装置,其特征在于:包括移动底盘、升降机构、旋转底座、大、小臂、采收执行机构和控制箱;所述移动底设有驱动轮,用于在菇田内移动;所述升降机构竖直设置于旋转底座上部;旋转底座安装于移动底上方;所述升降机构侧面连接有大臂,所述大臂末端安装有小臂;所述小臂末端安装有采收执行机构;所述采收执行机构通过连接杆悬吊于小末端,用于实现对大球盖菇的精准采摘。
4、所述升降机构包括升降滑台、升降电机、升降底座;所述升降滑台位于升降机构侧面;所述升降电机位于升降机构的与升降滑台相反的另一侧面的底部;所述升降底座安装于旋转底座。
5、所述大臂通过安装法兰和法兰螺栓安装于升降滑台上,通过升降机构实现竖直方向的上升与下降,以完成采收中竖直方向的定位及提采动作。
6、所述旋转底座包括旋转底座安装板、旋转台、旋转台安装架、旋转台电机、电机同步轮、同步带、旋转台同步轮;所述旋转底座安装板通过底座安装板螺栓安装在移动底盘上端;所述旋转台安装架与旋转台电机分别通过安装架螺栓与旋转台电机螺栓安装在旋转底座安装板上;所述旋转台底部安装有旋转台同步轮;所述旋转台电机输出轴上安装有电机同步轮;所述电机同步轮驱动同步带进而驱动旋转台同步轮使得旋转台及升降机构转动,实现大臂的水平方向的转动,以实现大臂部分水平面内的采收位置调节;所述小臂通过谐波减速器安装于大臂末端,通过小臂电机实现水平方向的转动,以实现小臂部分水平面内的采收位置调节;通过大臂与小臂在水平面内采收位置调节的相互配合实现采收执行动作。
7、所述采收执行机构包括夹持组件、连接杆、连接座、连接座螺栓、连接杆螺栓;所述连接座安装于小臂末端;所述连接杆上端安装于连接座内并通过连接座螺栓紧固;所述夹持组件用于夹取菌柄并通过连接杆螺栓安装于连接杆下端;所述夹持组件内侧材质为硅胶,由微型空气泵驱动开合。
8、所述移动底盘底部设有驱动轮,所述驱动轮由底盘电机驱动并通过驱动轮安装板与驱动轮安装座安装于移动底盘底部;所述底盘电机上安装有链轮与链条啮合以使驱动轮旋转,实现整车前进、后退及转向;所述移动底盘上设有收集箱,所述收集箱位于采收执行机构下方,用于接收采收后的菌体;所述收集箱为敞口设计;所述移动底盘中部设有控制箱用于将得到的菇体位置信息反馈至控制系统。
9、所述控制系统集成于控制箱内,包括主控单元、人机交互界面和无线通信模块,能够实现自动路径规划、采收参数设定及远程监控。
10、优选地,所述大田栽培的大球盖菇自动化采收装置为横跨式,拥有良好的稳定性。
11、优选地,所述大田栽培的大球盖菇自动化采收装置的夹持组件为柔性材料,与菌柄接触部分为硅胶,为采收动作提供足够摩擦力的同时保证接触部位不会出现明显损伤。
12、综上所述,本实用新型的有益效果在于:
13、1.该大田栽培的大球盖菇自动化采收装置设置了用于田间行进的移动底盘,能够适应大田栽培的大球盖菇的生长环境。
14、2.该大田栽培的大球盖菇自动化采收装置采用了柔性夹持组件,不仅能保证采收力的大小符合要求,还保证了大球盖菇的表面完整性,从而保证产品的品质。
15、3.该大田栽培的大球盖菇自动化采收装置结构设计紧凑、稳定性好、轻便、安装与拆卸简单,可及时维修和更换。
1.一种大田栽培的大球盖菇自动化采收装置,其特征在于,包括移动底盘(14)、升降机构(1)、旋转底座(27)、大臂(4)、小臂(6)、采收执行机构(10)和控制箱(19);所述移动底盘(14)设有驱动轮(15),用于在菇田内移动;所述升降机构(1)竖直设置于旋转底座(27)上部;旋转底座(27)安装于移动底盘(14)上方;所述升降机构(1)侧面连接有大臂(4),所述大臂(4)末端安装有小臂(6);所述小臂(6)末端安装有采收执行机构(10);所述采收执行机构(10)通过连接杆(9)悬吊于小臂(6)末端,用于实现对大球盖菇的精准采摘。
2.根据权利要求1所述的一种大田栽培的大球盖菇自动化采收装置,其特征在于,所述升降机构(1)包括升降滑台(32)、升降电机(30)、升降底座(33);所述升降滑台(32)位于升降机构(1)侧面;所述升降电机(30)位于升降机构(1)的与升降滑台(32)相反的另一侧面的底部;所述升降底座(33)安装于旋转底座(27)。
3.根据权利要求1所述的一种大田栽培的大球盖菇自动化采收装置,其特征在于,所述大臂(4)通过安装法兰(2)和法兰螺栓(3)安装于升降滑台(32)上,通过升降机构(1)实现竖直方向的上升与下降,以完成采收中竖直方向的定位及提采动作。
4.根据权利要求1所述的一种大田栽培的大球盖菇自动化采收装置,其特征在于,所述旋转底座(27)包括旋转底座安装板(23)、旋转台(28)、旋转台安装架(26)、旋转台电机(31)、电机同步轮(34)、同步带(35)、旋转台同步轮(36);所述旋转底座安装板(23)通过底座安装板螺栓(24)安装在移动底盘(14)上端;所述旋转台安装架(26)与旋转台电机(31)分别通过安装架螺栓(25)与旋转台电机螺栓(29)安装在旋转底座安装板(23)上;所述旋转台(28)底部安装有旋转台同步轮(36);所述旋转台电机(31)输出轴上安装有电机同步轮(34);所述电机同步轮(34)驱动同步带(35)进而驱动旋转台同步轮(36)使得旋转台(28)及升降机构(1)转动,实现大臂(4)的水平方向的转动,以实现大臂部分水平面内的采收位置调节;所述小臂(6)通过谐波减速器(37)安装于大臂(4)末端,通过小臂电机(5)实现水平方向的转动,以实现小臂部分水平面内的采收位置调节;通过大臂(4)与小臂(6)在水平面内采收位置调节的相互配合实现采收执行动作。
5.根据权利要求1所述的一种大田栽培的大球盖菇自动化采收装置,其特征在于,所述采收执行机构(10)包括夹持组件(12)、连接杆(9)、连接座(7)、连接座螺栓(8)、连接杆螺栓(11);所述连接座(7)安装于小臂(6)末端;所述连接杆(9)上端安装于连接座(7)内并通过连接座螺栓(8)紧固;所述夹持组件(12)用于夹取菌柄并通过连接杆螺栓(11)安装于连接杆(9)下端;所述夹持组件(12)内侧材质为硅胶,由微型空气泵(22)驱动开合。
6.根据权利要求1所述的一种大田栽培的大球盖菇自动化采收装置,其特征在于,所述移动底盘(14)底部设有驱动轮(15),所述驱动轮(15)由底盘电机(18)驱动并通过驱动轮安装板(16)与驱动轮安装座(17)安装于移动底盘(14)底部;所述底盘电机(18)上安装有链轮(20)与链条(21)啮合以使驱动轮(15)旋转,实现整车前进、后退及转向;所述移动底盘(14)上设有收集箱(13),所述收集箱(13)位于采收执行机构(10)下方,用于接收采收后的菌体;所述收集箱(13)为敞口设计;所述移动底盘(14)中部设有控制箱(19)用于将得到的菇体位置信息反馈至控制系统。
7.根据权利要求1所述的一种大田栽培的大球盖菇自动化采收装置,其特征在于,所述控制箱(19)内集成有控制系统,所述控制系统由主控单元、人机交互界面和无线通信模块组成,能够实现自动路径规划、采收参数设定及远程监控。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com