
一种基于双控制器协同的鸟类智能喂食系统及其控制方法与流程
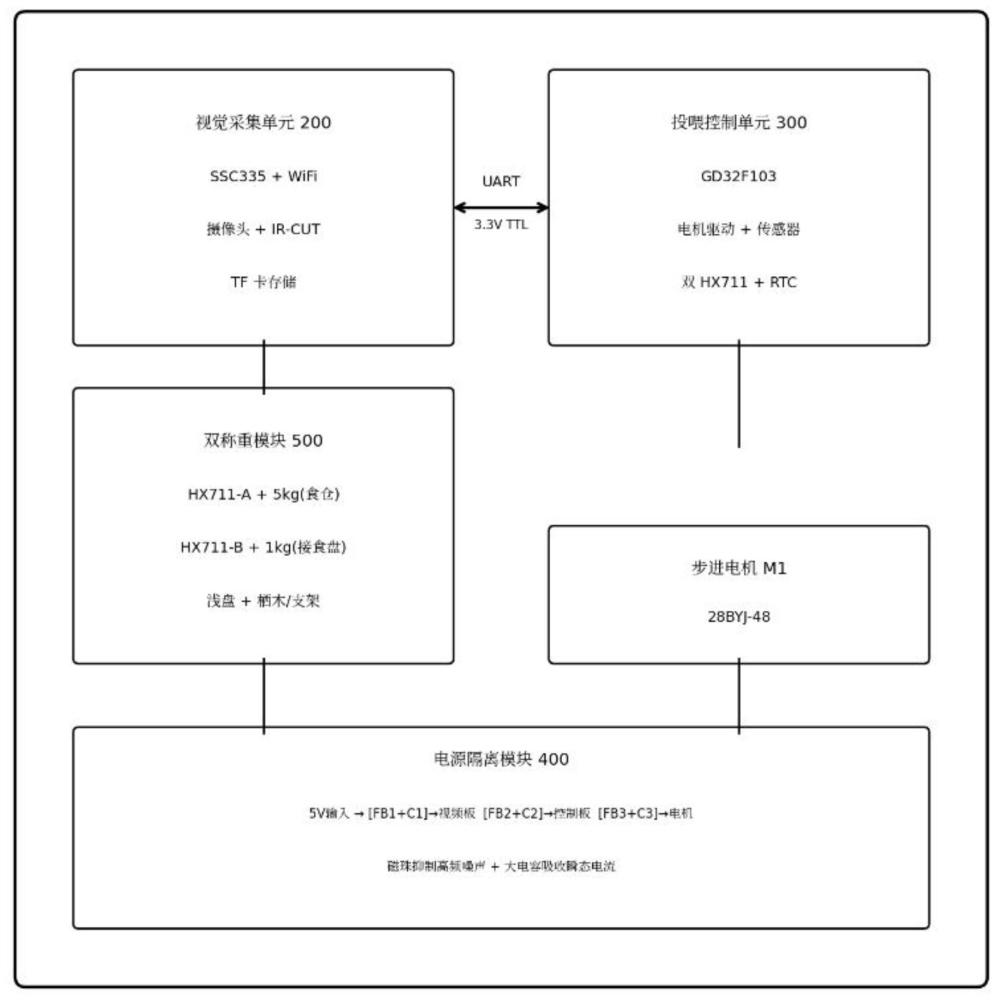
本发明属于智能宠物喂养设备,具体是一种基于双控制器协同的鸟类智能喂食系统及其控制方法。
背景技术:
1、伴随家庭观赏鸟类饲养需求持续增长,配套自动化投喂设备逐步成为智能家居细分品类,市面上主流鸟类喂食设备多集成视频监控、自动下料功能,依靠单片集成芯片统筹图像采集、网络传输、电机驱动多重任务,依靠单一重量采集部件完成食物余量检测,依靠持续通电的视频模组实现全天候远程查看,但缺少针对鸟类进食生理特性、电路供电稳定性、低功耗使用场景的专项硬件优化设计,行业内尚未形成适配鸟类专属进食监测、高稳定电路隔离、分时节能供电的成套喂食设备方案。
2、其次,现有喂食设备全部采用单芯片一体化控制方案,图像编码传输与下料电机驱动共用同一套主控芯片与供电回路,电机启动瞬间产生的瞬时大电流会造成供电电压大幅波动,高频电磁噪声直接干扰视频信号传输链路,极易出现wifi断开、监控画面卡顿、整机意外复位故障;同时芯片长期并行处理图像运算与电机实时控制任务,cpu资源占用率居高不下,设备持续发热,高温环境下整机运行故障率、产品返修比例居高不下,行业内没有采用两套独立控制器物理分开布置、配套多路隔离供电电路的硬件架构,无法从硬件层面隔离电机负载与视频负载之间的供电、信号干扰。
3、再者,现有喂食设备仅配备单路称重采集部件,仅能粗略检测仓内剩余饲料总量,无法区分投放饲料重量与鸟类实际采食重量,不能测算鸟类采食速率;即便少数搭载餐盘称重结构的产品,餐盘无配套支撑结构,鸟类采食时全身重量直接施压于称重采集件,鸟类自重远大于单次采食饲料重量,自重带来的载荷干扰会完全破坏重量采集数值精度;行业内不存在双路独立称重采集通道搭配餐盘外置栖木支撑结构的组合设计,既不能分离计量下料量、进食量两组独立重量数据,也无法规避鸟类自重对称重传感器的载荷干扰,无法依托进食重量、采食时长建立量化健康判断标准,设备仅能完成定时下料基础动作,不具备鸟类食欲异常自动预警能力;同时现有设备视频模组长期不间断通电待机,整机空载功耗偏高,无法适配太阳能、蓄电池等无固定市电的户外使用场景。
技术实现思路
1、针对上述情况,为克服现有技术的缺陷,本发明提供了一种基于双控制器协同的鸟类智能喂食系统及其控制方法,以至少部分解决上述技术问题。
2、本发明采取的技术方案如下:
3、本发明提出了一种基于双控制器协同的鸟类智能喂食系统,包括:
4、视觉采集单元、投喂控制单元、电源隔离模块、通信接口及鸟类行为感知模块;
5、所述视觉采集单元包含视频处理芯片、图像传感器、wifi模组、红外补光灯及tf卡存储接口;
6、所述投喂控制单元包含微控制器、步进电机驱动电路、rtc实时时钟电路、eeprom存储电路及蜂鸣器驱动电路;
7、所述电源隔离模块包含三路独立供电通道,分别连接至所述视觉采集单元、所述投喂控制单元及所述步进电机,各个供电通道串联磁珠并并联大容量储能电容,各路供电通道共地连接;
8、所述通信接口为uart串口,一端连接于所述视觉采集单元,另一端连接于所述投喂控制单元;
9、所述鸟类行为感知模块包括红外pir传感器、温度传感器、第一称重传感器、第二称重传感器、第一模数转换芯片及第二模数转换芯片;
10、所述第一称重传感器设置于食仓底部支架与外壳之间,其信号输出端连接至所述第一模数转换芯片的信号输入端;所述第一模数转换芯片的信号输出端连接至所述投喂控制单元的第一gpio口;
11、所述第二称重传感器设置于接食盘底部,其信号输出端连接至所述第二模数转换芯片的信号输入端;所述第二模数转换芯片的信号输出端连接至所述投喂控制单元的第二gpio口;
12、所述接食盘为浅盘结构,深度不大于2cm,且所述接食盘的边缘固定设置有供鸟类站立的栖木或支架,所述栖木或支架的高度高于所述接食盘的底面,使鸟类站立时身体重量不传递至所述第二称重传感器的承力面。
13、在本发明的一个实施方案中,所述投喂控制单元的rtc实时时钟电路由独立的纽扣电池供电,所述投喂控制单元通过i2c总线或单总线协议与所述eeprom存储电路连接,用于存储定时投喂计划数据及历史进食量数据。
14、在本发明的一个实施方案中,所述第一称重传感器与第二称重传感器均为半桥式压力传感器,所述第一模数转换芯片与第二模数转换芯片均为24位σ-δadc芯片,所述投喂控制单元通过独立的第一时钟信号线向所述第一模数转换芯片提供时钟脉冲,并通过独立的数据读取线读取所述第一模数转换芯片的输出数据,通过独立的第二时钟信号线向所述第二模数转换芯片提供时钟脉冲,并通过独立的数据读取线读取所述第二模数转换芯片的输出数据。
15、在本发明的一个实施方案中,所述通信接口的数据帧格式包括起始字节head1、起始字节head2、命令字cmd、数据长度len、数据域data及校验和,其中所述head1固定为0xaa,所述head2固定为0x55,所述校验和为所述命令字、数据长度及所有数据域字节的累加和低8位。
16、在本发明的一个实施方案中,所述电源隔离模块中,向所述步进电机供电的通道所连接的储能电容容值不小于2200μf,向所述视觉采集单元供电的通道所连接的储能电容容值不小于1000μf,向所述投喂控制单元供电的通道所连接的储能电容容值不小于470μf,所述磁珠的直流电阻小于0.1ω,阻抗在100mhz频率下大于600ω。
17、在本发明的一个实施方案中,还包括mos开关管,所述mos开关管的漏极连接至所述视觉采集单元的电源输入端,源极连接至所述电源隔离模块向视觉采集单元供电的供电通道,栅极连接至所述投喂控制单元的第三gpio口,用于在非活跃时段切断所述视觉采集单元的供电,或在检测到红外pir传感器触发信号后恢复所述视觉采集单元的供电。
18、在本发明的一个实施方案中,所述接食盘与底座之间采用卡扣结构或滑轨结构连接,所述接食盘可沿水平方向从底座拆卸,所述接食盘底部平整贴合所述第二称重传感器的承力面,且所述接食盘与底座之间未设置磁性连接件。
19、在本发明的一个实施方案中,所述投喂控制单元被配置为:当通过自身通信链路接收到远程投喂指令时,驱动所述步进电机执行定量下料动作;下料完成后,投喂控制单元通过所述通信接口向所述视觉采集单元发送录像触发指令,并通过所述第二称重传感器监测接食盘重量变化,若预设时间内未检测到红外pir传感器触发信号,则通过所述通信接口向所述视觉采集单元发送推送提醒指令。
20、在本发明的一个实施方案中,基于双控制器协同的鸟类智能喂食系统的控制方法,包括以下步骤:
21、步骤s1,系统上电初始化,获取系统上电初始化时的接食盘重量
22、步骤s2,所述投喂控制单元通过所述第一称重传感器获取食仓初始余量w_tank1,并通过所述第二称重传感器获取接食盘初始重量w_plate1,所述投喂控制单元根据目标下料量驱动所述步进电机转动设定步数,下料完成后再次通过所述第一称重传感器获取食仓余量w_tank2,计算实际下料量δw_feed=w_tank1–w_tank2,若δw_feed与目标下料量偏差超过阈值,则补偿驱动所述步进电机转动;
23、步骤s3,下料完成后,等待鸟类到来前,获取当前接食盘重量并记为参考重量;所述投喂控制单元通过所述红外pir传感器监测鸟类靠近状态,当检测到鸟类靠近时记录时间戳t1,若所述视觉采集单元处于断电状态则通过所述mos开关管恢复其供电,并通过所述第二称重传感器确认接食盘当前重量;
24、步骤s4,当所述红外pir传感器检测到鸟类离开且持续低电平超过预设时间后,记录时间戳t2,等待稳定时间后通过所述第二称重传感器获取接食盘剩余重量w_plate2;
25、步骤s5,计算本次实际进食量δw_eat=(w_plate1+δw_feed)–w_plate2,结合停留时间t=t2–t1计算进食速度v=δw_eat/t,将所述进食量δw_eat和所述进食速度v存入所述eeprom存储电路;鸟类离开后,获取最终接食盘重量,计算实际进食量。
26、步骤s6,读取所述eeprom存储电路中最近n次的进食速度数据,若连续n次检测到的进食速度低于预设阈值v_th,则生成健康预警信息并通过所述通信接口发送至所述视觉采集单元进行云端上传。
27、在本发明的一个实施方案中,还包括步骤s7,所述投喂控制单元判断当前时间是否处于预设的非活跃时段,若是,则在完成健康分析流程后等待预设延时时间,通过所述mos开关管切断所述视觉采集单元的供电,仅保留所述红外pir传感器、所述rtc实时时钟电路及所述称重传感器的供电,直至下一次红外pir传感器触发信号出现。
28、本发明技术方案的有益效果在于:
29、通过采用双控制器物理分离架构,将视频处理与电机控制解耦,并通过磁珠抑制高频噪声、大容量电容吸收瞬态电流的电源隔离,将电机启动时的电压跌落限制在5%以内,系统运行稳定性从单芯片方案的85%提升至99%以上,量产返修率降至3%以下。
30、通过配置双称重传感器及独立模数转换链路,实现下料量与进食量的分离测量,通过食仓称重闭环控制下料精度,通过接食盘称重计算实际进食量,解决现有产品"只知下料、不知进食"的技术盲区。
31、通过接食盘的浅盘结构及边缘栖木/支架,使鸟类进食时站立于栖木上,消除鸟类体重对第二称重传感器的干扰,确保进食量计算精度达到±2g以内,解决现有称重喂食器"称不准"的根本问题。
32、通过基于双称重联动数据与pir停留时间,构建"进食量-进食速度-健康趋势"的量化分析模型,当进食速度连续低于阈值时,系统可主动生成健康预警并推送至用户app,实现从被动投喂到主动健康管理的跨越。
33、通过低功耗分时供电策略,在非活跃时段切断视频板电源,整机待机功耗降至0.5w以下,仅为传统全天候视频待机方案的20%,扩展产品的使用场景(如太阳能供电、电池备份等)。
34、通过标准化uart协议通信,视觉采集单元可直接采用成熟安防级模组,无需自行开发视频编解码与网络传输,缩短开发周期并降低量产风险。
35、本发明附加的方面和优点将在下面的描述中部分给出,部分将从下面的描述中变得明显,或通过本发明的实践了解到。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com