
一种AI空气净化器及其控制方法与流程
本发明涉及空气净化设备,具体涉及一种ai空气净化器及其控制方法。
背景技术:
1、随着居民生活水平提高和住宅密闭化程度增加,室内空气质量问题日益突出。室内空气污染物主要包括颗粒物(pm2.5、粉尘、宠物皮屑)、气态污染物(甲醛、tvoc、氨气、硫化氢等异味气体)以及微生物(细菌、病毒、霉菌孢子)三类。其中,宠物体味、卫生间返味、厨房油烟残余等形成的复合异味,是影响居家舒适度的主要因素之一。 现有技术中的空气净化器主要存在以下不足: 其一,固定式布置,缺乏自主寻源能力。现有净化器通常固定放置于房间某一角落,依靠空气自然流动将污染物被动带入进风口。当污染源(如宠物排泄物、垃圾桶、鞋柜等)距离净化器较远时,污染物需经长时间扩散方能被处理,净化效率高度依赖房间气流组织,难以对高浓度污染源实施针对性处理。 其二,净化机理单一,滤网易饱和。现有产品普遍采用“初效滤网+hepa高效滤网+活性炭”的物理过滤与吸附组合。hepa滤网仅能截留颗粒物,对甲醛、tvoc等气态污染物无能为力;活性炭依靠物理吸附,吸附容量有限,饱和后不仅失效,还可能在温湿度变化时发生脱附,造成二次污染。对于细菌病毒,物理截留仅实现位置的转移而非灭活,滤网上富集的微生物存在二次释放风险。滤网属于消耗品,通常3~6个月即需更换,长期使用成本较高。 其三,强氧化杀菌手段存在副作用。部分产品采用紫外灯管或等离子体技术杀菌,但紫外灯管存在照射死角,且臭氧副产物对人体呼吸道具有刺激作用。 其四,异味感知能力弱,无法量化。现有产品多采用voc传感器粗略判断“空气质量等级”,无法区分异味类型,亦无法定量输出浓度数值;分辨率低,难以识别低浓度异味,导致出现“人已闻到、机器无反应”的体验落差。 其五,智能化程度低,缺乏自主决策与自保护能力。现有产品的“智能模式”多为依据传感器读数调节风机档位,不具备自主移动、路径规划与分区巡检能力;亦无法对自身耗材状态(如补水盘水位、溶液余量)以及自身电量进行监测与保护。 综上,现有技术亟需一种能够自主寻源、多机理协同净化、可定量感知异味,并对自身运行状态进行监测与保护的空气净化设备及其控制方法。
技术实现思路
1、1.发明要解决的技术问题
2、本发明要解决的技术问题是:现有空气净化器被动净化、缺乏自主寻源能力;净化机理单一、滤网易饱和且存在二次污染风险;杀菌手段存在臭氧等副产物;对异味缺乏定量感知;智能化程度低、缺乏自主决策与自保护能力。
3、技术方案
4、为解决上述技术问题,本发明提供一种ai空气净化器,包括净化器本体(1),所述净化器本体(1)为长方体结构,其内部自下而上依次层叠设置有运动底盘层(10)、锂电池组动力层(20)、导航系统层(30)、消杀净化层(40)、中央控制单元层(50)和异味半导体传感器层(60);
5、所述运动底盘层(10)包括底盘基板(15)、两个主动轮(11)、分别驱动两个所述主动轮(11)的两个驱动电机(12)以及若干万向轮(14),两个所述主动轮(11)对称布置于所述底盘基板(15)的左右两侧,所述万向轮(14)为被动支撑轮并分布于所述底盘基板(15)的前部与后部;所述运动底盘层(10)还包括设置于所述底盘基板(15)与所述主动轮(11)之间的减震悬挂(13);
6、所述锂电池组动力层(20)包括锂电池组(21)以及设置于所述净化器本体(1)底部、与所述锂电池组(21)电连接的充电触点(22),所述充电触点(22)被配置为与外部充电座(23)对接以实现自动充电;
7、所述导航系统层(30)包括激光导航单元和视觉导航单元,所述激光导航单元包括旋转式激光雷达(31),所述视觉导航单元包括双目鱼眼摄像头(32)、与所述双目鱼眼摄像头(32)信号连接的npu算力单元(33)、imu惯性测量单元(34)、轮式里程计(35)和红外补光传感器(36);
8、所述消杀净化层(40)自下而上依次包括光触媒装置(41)、摩擦电纳米盒(43)和生物酶分解型益生菌溶液喷雾装置(45),所述摩擦电纳米盒(43)的进风侧设有轴流风扇(44);所述光触媒装置(41)的下方设有推拉式接水托盘(42);
9、所述中央控制单元层(50)包括npu主控芯片(51)、plc控制器(52)、wifi通信单元(53)、报警单元(54)和行走控制单元(55);
10、所述异味半导体传感器层(60)包括核心气敏单元(61)、硬件电路单元(62)和结构封装单元(63);
11、所述行走控制单元(55)根据所述异味半导体传感器层(60)输出的异味浓度数值驱动所述运动底盘层(10)运动。
12、本发明还提供一种采用上述ai空气净化器的控制方法,包括步骤s1至s6(详见权利要求11、12、13)。
13、有益效果
14、与现有技术相比,本发明具有以下有益效果:
15、(1)由被动净化转变为主动寻源净化。本发明通过异味半导体传感器层定量输出异味浓度数值,由中央控制单元层建立异味浓度拓扑分布图并计算最优行走路径,驱动净化器自主行进至异味浓度最高点实施定点消杀,从根本上克服了固定式净化器“等污染上门”的效率瓶颈。
16、(2)三重机理协同净化,无臭氧副产物,且不产生滤网二次污染。消杀净化层自下而上依次配置光触媒装置、摩擦电纳米盒与益生菌溶液喷雾装置:光触媒通过氧化还原反应将甲醛、tvoc等有机污染物分解为水和二氧化碳,并破坏细菌病毒的蛋白质结构;摩擦电纳米盒依靠气流通过微孔道时的摩擦接触分离效应自发形成稳态空间静电场,通过库仑力主动吸附颗粒物,并依靠高电位差的电穿孔效应直接崩解微生物蛋白外壳,全程为物理过程、不依赖化学反应、不产生臭氧;益生菌溶液中的活菌与自产生物酶协同作用,无需额外添加外源酶即可持续稳定地分解底物。三者互为补充,既避免了强氧化手段的副产物问题,又避免了单纯物理截留导致的微生物二次释放风险。
17、(3)显著降低耗材成本。光触媒与摩擦电纳米盒均为可长期使用的功能性部件,不依赖一次性滤网;益生菌溶液可循环补充使用,长期使用成本显著低于传统滤网式净化器。
18、(4)异味感知定量化。异味半导体传感器层对硫化氢、氨气及特征voc的分辨率可达0.05ppm,可直接输出异味浓度数值,为自主寻源与净化效果闭环判定提供数据基础,避免了传统产品“只分档、不量化”的缺陷。
19、(5)具备完整的自主决策与自保护能力。中央控制单元层在电量低于额定容量20%时自动返回充电;接水托盘水位达到警戒线时自动报警、向用户终端推送信息并停机返回充电位;双目鱼眼摄像头可在充电状态下独立开启实施视觉监控;一次导航作业完成后自动记忆并持续优化行走路线。
20、图1为本发明实施例提供的ai空气净化器的整体外观结构示意图;
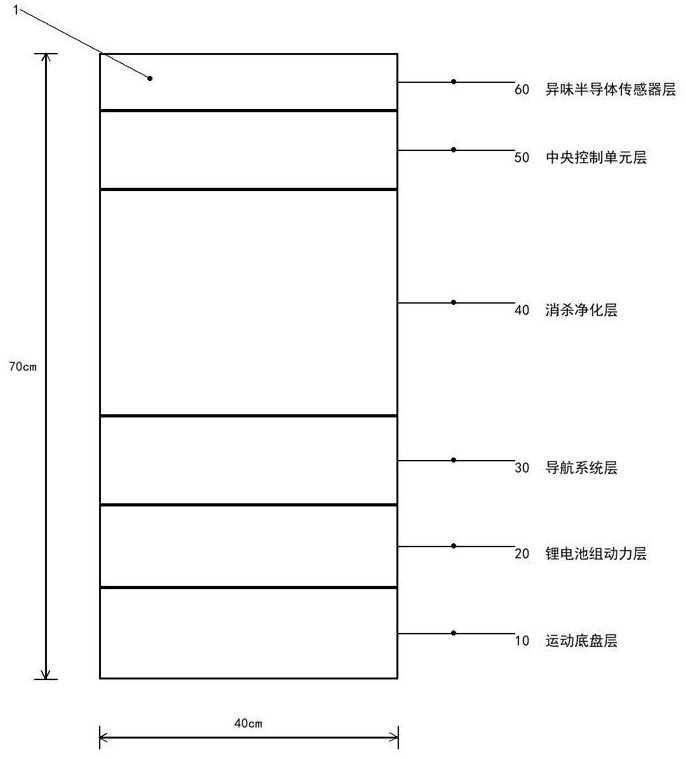
21、图2为本发明实施例提供的ai空气净化器的六层分层结构示意图;
22、图3为本发明实施例提供的运动底盘层的结构示意图;
23、图4为本发明实施例提供的导航系统层的组成框图;
24、图5为本发明实施例提供的消杀净化层的内部结构示意图;
25、图6为本发明实施例提供的摩擦电纳米盒的工作原理示意图;
26、图7为本发明实施例提供的异味半导体传感器层的结构组成示意图;
27、图8为本发明实施例提供的中央控制单元层的电路原理框图;
28、图9为本发明实施例提供的控制方法的流程示意图。
29、图中:1—净化器本体;10—运动底盘层;11—主动轮;12—驱动电机;13—减震悬挂;14—万向轮;15—底盘基板;20—锂电池组动力层;21—锂电池组;22—充电触点;23—充电座;30—导航系统层;31—旋转式激光雷达;32—双目鱼眼摄像头;33—npu算力单元;34—imu惯性测量单元;35—轮式里程计;36—红外补光传感器;40—消杀净化层;41—光触媒装置;411—铝蜂窝基底;412—纳米二氧化钛光触媒涂层;42—推拉式接水托盘;421—推拉导轨;422—水位限位传感器;43—摩擦电纳米盒;431—壳体;432—微孔道;433—壳核结构高电荷密度介电材料;44—轴流风扇;441—直流无刷电机;45—生物酶分解型益生菌溶液喷雾装置;451—储液箱;452—雾化喷头;50—中央控制单元层;51—npu主控芯片;52—plc控制器;53—wifi通信单元;54—报警单元;55—行走控制单元;60—异味半导体传感器层;61—核心气敏单元;611—氧化铝陶瓷基片;612—叉指电极;613—掺杂改性金属氧化物半导体气敏敏感层;614—集成微加热丝;62—硬件电路单元;621—高精度adc采样电路;622—mcu主控与校准单元;623—uart串口通讯接口;63—结构封装单元;631—透气防尘外壳;632—ptfe防水透气膜;633—固定基座。
30、下面结合附图和具体实施例对本发明作进一步说明。以下实施例仅用于说明本发明的技术方案,而非对本发明保护范围的限制。
31、参见图1和图2,本实施例提供的ai空气净化器包括净化器本体(1)。所述净化器本体(1)整体呈长方体形状,其长度为40cm、宽度为40cm、高度为70cm。所述净化器本体(1)内部自上而下划分为六个功能层,依次为:异味半导体传感器层(60)、中央控制单元层(50)、消杀净化层(40)、导航系统层(30)、锂电池组动力层(20)和运动底盘层(10)。六个功能层采用层叠式模块化设计,各层之间通过标准化接口实现电气连接与机械固定,便于单独拆装维护。
32、参见图3,所述运动底盘层(10)位于所述净化器本体(1)的最底层,采用“两轮差速驱动+万向轮”的结构形式。
33、所述运动底盘层(10)包括底盘基板(15)。所述底盘基板(15)的左右两侧对称设置有两个主动轮(11),两个所述主动轮(11)分别由两个独立的驱动电机(12)直接驱动。所述底盘基板(15)与所述主动轮(11)之间设有减震悬挂(13),用于衰减行进过程中由地面不平引起的振动,保证传感器层与光学部件的工作稳定性。
34、所述底盘基板(15)的前部设有两个所述万向轮(14),后部设有一个所述万向轮(14)。所述万向轮(14)为被动支撑轮,不提供动力,负责稳定机身并提供灵活转向,通过自由滚动将滑动摩擦转化为滚动摩擦,降低转向阻力。
35、由于两个所述主动轮(11)由相互独立的驱动电机(12)驱动,因而可通过调节左右两侧主动轮(11)的转速差实现多种运动方式:当两侧转速相同时为直线前进或后退;当两侧转速不同时为转弯;当两侧转速大小相等、方向相反时即为原地旋转。结合所述万向轮(14)的被动跟随特性,所述净化器本体(1)可在狭小空间内实现灵活机动。
36、所述锂电池组动力层(20)位于所述运动底盘层(10)的上方,包括容量为50wh的锂电池组(21),为整机提供动力。所述净化器本体(1)的底部设有与所述锂电池组(21)电连接的充电触点(22),所述充电触点(22)被配置为与设置于地面的外部充电座(23)对接,从而实现自动回充。
37、参见图4,所述导航系统层(30)包括激光导航单元与视觉导航单元两套相互冗余、互补的环境感知系统。
38、所述激光导航单元采用lds导航方案,包括旋转式激光雷达(31)。所述旋转式激光雷达(31)通过360°旋转扫描环境,测距频率为4000次/秒,建图精度可达厘米级,用于构建室内二维栅格地图并提供全局定位基准。
39、所述视觉导航单元以vslam(视觉同步定位与地图构建)算法为核心,通过多传感器融合实现环境感知、精准定位、语义建图与智能避障。所述视觉导航单元包括:
40、双目鱼眼摄像头(32),用于直接获取环境深度信息,其视场角覆盖120°以上;
41、npu算力单元(33),搭载专用npu芯片,实时处理所述双目鱼眼摄像头(32)回传的图像流;
42、imu惯性测量单元(34)与轮式里程计(35),构成所述视觉导航单元的标配多传感器融合模组;
43、红外补光传感器(36),用于在视觉特征短暂丢失时配合惯性推演维持定位,避免定位漂移。
44、所述npu算力单元(33)中运行有以下三类算法:
45、(1)vslam视觉同步定位算法:通过连续帧图像提取环境特征点,实时解算机器人自身位姿,同步构建全局特征点地图,是视觉导航的核心底层逻辑。
46、(2)语义分割识别算法:基于海量家庭场景数据训练,可精准区分电线、宠物粪便、拖鞋、玩具等上百类障碍物,实现“识别类型—选择对应绕行策略”的智能决策,而非传统激光导航仅感知障碍物轮廓的被动避障。
47、(3)多传感器融合对齐算法:将视觉图像、imu运动数据、轮式里程计里程数据在时间戳与坐标系上完成精准对齐,在暗光、纹理缺失等视觉弱特征场景下无缝切换传感器权重,避免定位漂移。
48、参见图5,所述消杀净化层(40)自下而上依次包括光触媒装置(41)、推拉式接水托盘(42)、摩擦电纳米盒(43)、轴流风扇(44)和生物酶分解型益生菌溶液喷雾装置(45)。
49、(一)光触媒装置(41)
50、所述光触媒装置(41)设置于所述消杀净化层(40)的底部,包括铝蜂窝基底(411)和负载于其上的纳米二氧化钛光触媒涂层(412)。所述铝蜂窝基底(411)依靠内部密集的蜂窝孔道,比表面积可达1000㎡/m³;所述纳米二氧化钛光触媒涂层(412)采用优质纳米二氧化钛光触媒材料,粉体比表面积可达300㎡/g;在涂层克重0.08±0.01g/cm³的标准工艺下,可进一步提升活性位点密度,强化净化效果。所述光触媒装置(41)的整体尺寸为10cm×10cm。
51、所述光触媒装置(41)通过氧化还原反应将甲醛、tvoc等有机污染物分解为水和二氧化碳,同时破坏细菌、病毒的蛋白质结构以实现消杀。
52、所述光触媒装置(41)的下方设有推拉式接水托盘(42)。所述推拉式接水托盘(42)通过推拉导轨(421)与所述净化器本体(1)的壳体滑动配合,便于用户将其抽出倒水;其外部尺寸与所述净化器本体(1)的尺寸相匹配。所述推拉式接水托盘(42)上设有限位/水位传感器(422),用于检测托盘内的水位。
53、(二)摩擦电纳米盒(43)与轴流风扇(44)
54、参见图6,所述摩擦电纳米盒(43)设置于所述消杀净化层(40)的中部,包括壳体(431)。所述壳体(431)内填充有壳核结构的高电荷密度介电材料(433),并形成有若干微孔道(432)。
55、其工作原理为:气流通过所述微孔道(432)时,与所述壳核结构高电荷密度介电材料(433)发生摩擦接触分离效应,从而在通道内自发形成稳定的空间静电场;该静电场通过库仑力主动吸附气流中的颗粒物;同时,所述通道内的高电位差产生电穿孔效应,直接崩解微生物的蛋白外壳,实现灭活。上述过程全程不依赖化学反应,亦不产生臭氧等副产物。
56、所述摩擦电纳米盒(43)的尺寸为高10cm、宽10cm、厚5cm。在所述摩擦电纳米盒(43)的前方(即进风侧)配置有由直流无刷电机(441)驱动的轴流风扇(44),所述轴流风扇(44)的工作点静压不小于60pa,功率为5w,用于驱动气流依次流经所述摩擦电纳米盒(43)与所述光触媒装置(41)。
57、(三)生物酶分解型益生菌溶液喷雾装置(45)
58、所述生物酶分解型益生菌溶液喷雾装置(45)设置于所述消杀净化层(40)的顶部,为电动喷雾装置,包括容量为1000ml的储液箱(451)和与所述储液箱(451)连通的雾化喷头(452)。所述储液箱(451)内装有生物酶分解型益生菌溶液。
59、所述生物酶分解型益生菌溶液包含蛋白酶、脂肪酶、淀粉酶、纤维素酶等活性消化酶,通过酶解作用分解空气中的污染物。所述溶液的有效活菌浓度为1×10⁶~1×10⁸ cfu/ml,活菌包含以下五大类:
60、1)乳酸菌属中的嗜酸乳杆菌、鼠李糖乳杆菌等。该类益生菌可直接分泌蛋白酶,针对性分解物体上的蛋白质大分子。
61、2)双歧杆菌属中的长双歧杆菌、短双歧杆菌等。该类益生菌可合成多种活性消化酶,分解蛋白质与碳水化合物。
62、3)芽孢杆菌属的凝结芽孢杆菌、枯草芽孢杆菌等。该类益生菌能稳定分泌蛋白酶、淀粉酶、脂肪酶等多种消化酶,同样高效分解蛋白质与碳水化合物。
63、4)酵母菌属的布拉氏酵母菌。不同于细菌类益生菌,其具备天然的耐高温、耐酸特性,虽不直接主导酶解过程,但可通过优化溶液中的菌群结构,间接强化整体的蛋白质分解效率。
64、5)酪酸梭菌。该菌株可在代谢过程中生成以丁酸盐为代表的短链脂肪酸,同时配套分泌相关分解酶。
65、上述益生菌溶液的核心优势在于:通过“活菌+自产生物酶”的协同作用,无需额外添加外源酶,即可持续稳定地完成底物分解,在环境净化中具有良好的效果。
66、参见图8,所述中央控制单元层(50)包括npu主控芯片(51)、plc控制器(52)、报警单元(54)、行走控制单元(55)以及wifi通信单元(53),用于控制整个净化器的工作状态。
67、所述行走控制单元(55)被配置为:根据所述异味半导体传感器层(60)检测的结果,优先驱动净化器行进至异味浓度最高的位置进行消杀;随后利用拓扑原理,由所述npu主控芯片(51)根据各采样点的异味浓度高低优化行走路线。
68、所述中央控制单元层(50)还被配置为:在所述锂电池组(21)的容量接近额定容量的20%时,控制净化器自动返回充电座(23)充电。
69、所述wifi通信单元(53)被配置为:用户可通过手机app及小程序手工指定优先消杀净化的位置,同时所述wifi通信单元(53)实时向用户终端传输净化器的工作状态。
70、所述双目鱼眼摄像头(32)可根据需要实时监控工作区域的状态;在净化器充电时,还可单独开启视觉监控功能。
71、所述中央控制单元层(50)在所述导航系统层(30)完成一次导航作业之后,会记忆本次行走路线,并在后续作业中不断对其进行优化。
72、所述推拉式接水托盘(42)上设有限位传感器(422),当水量到达警戒线时,所述中央控制单元层(50)控制所述报警单元(54)发出报警,同时通过所述wifi通信单元(53)向用户手机发送警告信息,并控制净化器停止工作、返回充电位。
73、参见图7,所述异味半导体传感器层(60)位于所述净化器本体(1)的最上层,可精准捕捉硫化氢、氨气、voc类异味气体,分辨率可达0.05ppm,能直接输出异味浓度数值。所述异味半导体传感器层(60)整体分为核心气敏单元(61)、硬件电路单元(62)、结构封装单元(63)三大模块。
74、(一)核心气敏单元(61)
75、所述核心气敏单元(61)是传感器实现异味识别的核心部件,采用片式厚膜半导体气敏元件工艺制作,包括:
76、基底:氧化铝陶瓷基片(611),其表面印刷制备叉指电极(612),用于采集气敏材料的电阻变化信号;
77、气敏敏感层:掺杂改性的金属氧化物半导体材料(如sno2)构成的掺杂改性金属氧化物半导体气敏敏感层(613),针对宠物异味核心成分(硫化氢、氨气、特征voc)作了灵敏度优化,接触目标异味气体时会发生规律性的电阻值变化;
78、集成微加热丝(614):埋设在气敏元件内部,工作时将敏感层加热至200~400℃的特定高温,以保证气敏反应稳定进行,同时抑制水汽及常规温湿度带来的干扰。
79、(二)硬件电路单元(62)
80、所述硬件电路单元(62)完成信号转换、处理与输出,是模组化产品的必备部分,包括:
81、信号采集电路,即高精度adc采样电路(621),实时采集气敏元件的电阻变化,将模拟信号转换为可处理的数字信号;
82、主控与校准单元,即mcu主控与校准单元(622),内置mcu芯片,出厂前已完成老化、标定与算法校准,可直接输出标准化的异味强度等级或浓度数值,无需用户额外调试;
83、通讯与供电电路,即uart串口通讯接口(623),集成uart串口通讯接口,支持5v直流供电,典型工作电流不大于70ma,可直接与主控设备对接以读取数据。
84、(三)结构封装单元(63)
85、所述结构封装单元(63)用于保障传感器的稳定工作,包括:
86、透气防尘外壳(631)与覆设于其上的ptfe防水透气膜(632):采用带ptfe防水透气膜的金属/塑料外壳,允许异味气体分子自由进入,同时阻挡大颗粒灰尘与水滴污染气敏元件;
87、固定基座(633):即pcb板与标准接线端子(xh2.54-4p),用于将所述异味半导体传感器层(60)直接集成至所述中央控制单元层(50)。
88、参见图9,本实施例提供上述ai空气净化器的控制方法,包括以下步骤:
89、s1、上电自检,系统初始化;
90、s2、所述异味半导体传感器层(60)实时采集环境中的硫化氢、氨气及voc浓度,并输出异味浓度数值;
91、s3、所述中央控制单元层(50)判断异味浓度是否达到预设阈值:若否,则控制净化器沿已记忆路线低速巡航并持续采样,随后返回步骤s2;若是,则执行步骤s4;
92、s4、依据各采样点的浓度数值建立异味浓度拓扑分布图,锁定高浓度聚集区域;
93、s5、所述npu主控芯片(51)依据所述拓扑分布图计算并生成最优行走路径;
94、s6、驱动所述运动底盘层(10)行进至异味浓度最高点;
95、s7、启动所述消杀净化层(40)协同作业,作业顺序为:益生菌溶液喷雾→摩擦电吸附与电穿孔→光触媒催化→风机循环;
96、s8、再次采集异味浓度并判断其是否低于目标值:若否,则返回步骤s7继续净化;若是,则执行步骤s9;
97、s9、记录本次行走路径与净化数据,更新路径模型,随后返回步骤s2,进入下一轮循环巡测。
98、在上述步骤的执行过程中,还设有异常保护逻辑:
99、(1)当所述锂电池组(21)的剩余电量不高于其额定容量的20%时,停止作业并返回充电座(23)自动充电;
100、(2)当所述推拉式接水托盘(42)的水位达到警戒线时,所述报警单元(54)报警、向用户终端推送警告信息、停机并返回充电位;
101、(3)当用户需要时,可独立开启视觉监控,由所述双目鱼眼摄像头(32)实时回传图像。
102、以上所述仅为本发明的优选实施例,并非用于限定本发明的保护范围。凡在本发明的精神和原则之内所作的任何修改、等同替换和改进等,均应包含在本发明的保护范围之内。
103、摘要附图为图2,具体见下述说明书附图部分。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com