
一种机械臂击球的时间对齐控制方法系统装置及存储介质与流程
本发明涉及机器人运动控制,尤其涉及一种机械臂击球的时间对齐控制方法系统装置及存储介质。
背景技术:
1、随着机器人技术的持续进步与成本的有效控制,机械臂正从传统的工业生产场景向更广泛的应用领域加速渗透。在体育科技与人机交互等新兴方向中,机械臂凭借其固有的技术优势——大范围的动作空间、高精度的重复定位能力、毫秒级的快速响应特性以及长时间运行下的输出稳定性,展现出独特的适用性。特别是在击球类应用场景中,机械臂能够精确复现预设的击球轨迹与速度,为用户提供高度一致且可量化的对抗体验。基于此,机械臂已被逐步引入专业运动员的辅助击球训练系统中,用以模拟不同风格、不同球速的对手,提升训练的效率与针对性。同时,借助其人机协作的安全性与可编程的趣味性,机械臂也开始走进青少年体育启蒙活动,通过互动性强、反馈直观的人机对抗游戏,激发低龄群体对球类运动的兴趣,为体育教育的智能化与游戏化提供了新的技术路径。
2、目前,对机械臂的控制方式为:将所有关节统一规划至同一到达时刻,从而完成击球动作。虽然这种方式能够完成机械臂击球的需求,但在面对高实时、强耦合的击球场景时,存在多轴同步严格对齐难、参数整定复杂,并且路径不稳定的问题。这就导致一旦某一轴跟随误差偏大,会拖累整体准点。同时,旋转与位置到达常被混在同一规划里,导致目标难以稳定复现。另一方面,全部关节进行逆运动学求解,存在多解与冗余耦合,也使得复杂的动作执行变得不稳定,这些问题严重影响了击球精度和重复性。
3、上述内容仅用于辅助理解本发明的技术方案,并不代表承认上述内容是现有技术。
技术实现思路
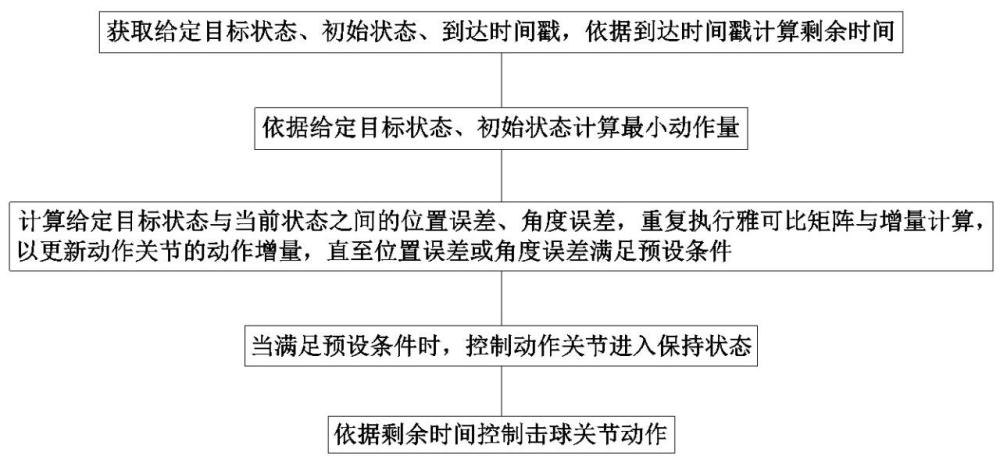
1、本发明提供了一种机械臂击球的时间对齐控制方法,包括:获取给定目标状态、初始状态、到达时间戳,依据到达时间戳计算剩余时间;
2、依据给定目标状态、初始状态计算最小动作量;
3、计算给定目标状态与当前状态之间的位置误差、角度误差,重复执行雅可比矩阵与增量计算,以更新动作关节的动作增量,直至位置误差或角度误差满足预设条件;
4、当满足预设条件时,控制动作关节进入保持状态;
5、依据剩余时间控制击球关节动作。
6、进一步的,还包括以下步骤:
7、给定目标状态包括目标位置;
8、初始状态包括初始位置;
9、最小动作量包括最短移动距离;
10、目标位置为:;
11、初始位置为:;
12、目标位置与初始位置之间的移动距离为:
13、
14、定义最短移动距离为:
15、。
16、进一步的,给定目标状态包括目标关节角度;
17、初始状态包括初始关节角度;
18、最小动作量包括最小关节角度变化;
19、目标关节角度为:;
20、初始关节角度为:;
21、目标关节角度与初始关节角度之间的关节角度变化为:
22、
23、定义最小关节角度变化为:
24、。
25、进一步的,综合最短移动距离与最小关节角度变化,以获取优化目标函数:
26、
27、为位移权重系数;
28、为关节权重系数;
29、进行逆运动学求解优化目标函数以获取最短移动距离、最小关节角度变化。
30、进一步的,计算当前状态的公式为:
31、
32、为正向运动学计算;
33、定义位置误差为:
34、
35、为当前状态;
36、定义角度误差为:
37、
38、为目标旋转矩阵;
39、为实际旋转矩阵;
40、上角标t为转置操作;
41、综合位置误差、角度误差以获取误差向量e为:
42、。
43、进一步的,雅可比矩阵的计算公式为:
44、
45、为位置变化;
46、为关节增量;
47、采用dls方法计算的公式为:
48、
49、为雅可比矩阵;
50、为误差权重矩阵;
51、为单位矩阵;
52、为阻尼因子。
53、进一步的,依据关节增量更新关节角度:
54、
55、为步长因子;
56、i为索引脚标;
57、预设条件包括位置误差小于或等于给定的位置容差:
58、
59、为位置容差;
60、预设条件还包括角度误差小于或等于给定的角度容差:
61、。
62、为角度容差。
63、本发明还提供了一种机械臂击球的时间对齐控制系统,应用如前述的方法。
64、本发明还提供了一种机械臂击球的时间对齐控制装置,应用如前述的方法。
65、本发明还提供了一种机械臂击球的时间对齐控制存储介质,存储如前述的方法。
66、相较于现有技术,本发明具有以下优点:
67、本发明仅选择动作关节(第2、3、5关节)作为可动变量,第1、4、6关节保持为当前值或参考值不参与求解。由此,使得自由度最少(仅三个关节),解空间更收敛,避免多余关节引入的姿态漂移。
68、本发明进行主要局部调整,使得动作幅度更小,对实时控制与重复性更友好。
69、本发明的击球前姿态更稳定,动作关节先到位后进入保持状态,为后续动作提供稳定的击球几何基础。
70、本发明将击球动作分解为与定位与挥拍两个阶段,时间对齐的判据简化为仅关注击球关节在时间戳到达目标角度。相较于传统方案中所有关节需同时对齐到目标时刻的复杂约束,本发明将对齐任务降维为单轴的时序管理,大幅降低了多轴同步带来的参数整定难度与实时控制压力,提高了击球时刻到达的准点率。
71、本发明将上/下旋控制(关节6)与位置/姿态到达(关节2、3、5)在时间上进行分离——关节2、3、5在预定位阶段完成位置锁定,关节6的旋转动作仅在击球窗口内以角速度/角位移模式叠加执行。旋转与位置不再混入同一逆运动学规划中,避免了旋转需求对位置求解的耦合干扰,使得击球模式的目标参数更易稳定复现。
1.一种机械臂击球的时间对齐控制方法,其特征在于,包括:获取给定目标状态、初始状态、到达时间戳,依据所述到达时间戳计算剩余时间;
2.如权利要求1所述的一种机械臂击球的时间对齐控制方法,其特征在于,还包括以下步骤:
3.如权利要求2所述的一种机械臂击球的时间对齐控制方法,其特征在于,所述给定目标状态包括目标关节角度;
4.如权利要求3所述的一种机械臂击球的时间对齐控制方法,其特征在于,综合所述最短移动距离与所述最小关节角度变化,以获取优化目标函数:
5.如权利要求1所述的一种机械臂击球的时间对齐控制方法,其特征在于,计算所述当前状态的公式为:
6.如权利要求5所述的一种机械臂击球的时间对齐控制方法,其特征在于,所述雅可比矩阵的计算公式为:
7.如权利要求6所述的一种机械臂击球的时间对齐控制方法,其特征在于,依据所述关节增量更新关节角度:
8.一种机械臂击球的时间对齐控制系统,其特征在于,应用如权利要求1至权利要求7任意一条权利要求所述的方法。
9.一种机械臂击球的时间对齐控制装置,其特征在于,应用如权利要求1至权利要求7任意一条权利要求所述的方法。
10.一种机械臂击球的时间对齐控制存储介质,其特征在于,存储如权利要求1至权利要求7任意一条权利要求所述的方法。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com