
一种多喷灌机协同作业方法
本发明属于农业节水灌溉,具体地说,涉及一种多喷灌机协同作业方法。
背景技术:
1、随着农业规模化经营的发展,大型喷灌机在平原区灌溉作业中应用广泛。然而,多台喷灌机协同作业时仍存在以下技术瓶颈:
2、单一感知模态难以全面描述作业环境:现有方法多依赖单一传感器(如rtk-gnss)获取位置信息,缺乏对土壤湿度、作物长势、地形起伏等多维环境信息的融合感知,导致作业决策与实际情况脱节。
3、静态权重编队控制适应性差:传统领航-跟随模式采用固定权重进行队形保持,无法根据路面宽窄、土壤承载力等动态变化自适应调整,易造成机械干涉或通行效率低下。
4、路径规划与作业调度割裂:现有方案将路径规划与作业调度分开处理,缺乏统一的协同优化框架,导致转场路径与灌溉任务衔接不畅,增加非作业时间。
5、缺乏多机协同的闭环评估与调整机制:作业过程中缺少对各机状态、环境变化的实时评估与反馈调整,无法形成感知-决策-控制-评估的闭环优化。
技术实现思路
1、针对现有技术的不足,本发明的目的在于提供一种多喷灌机协同作业方法。
2、为实现前述发明目的,本发明采用的技术方案包括:一种多喷灌机协同作业方法,包括喷灌机,具体包括:
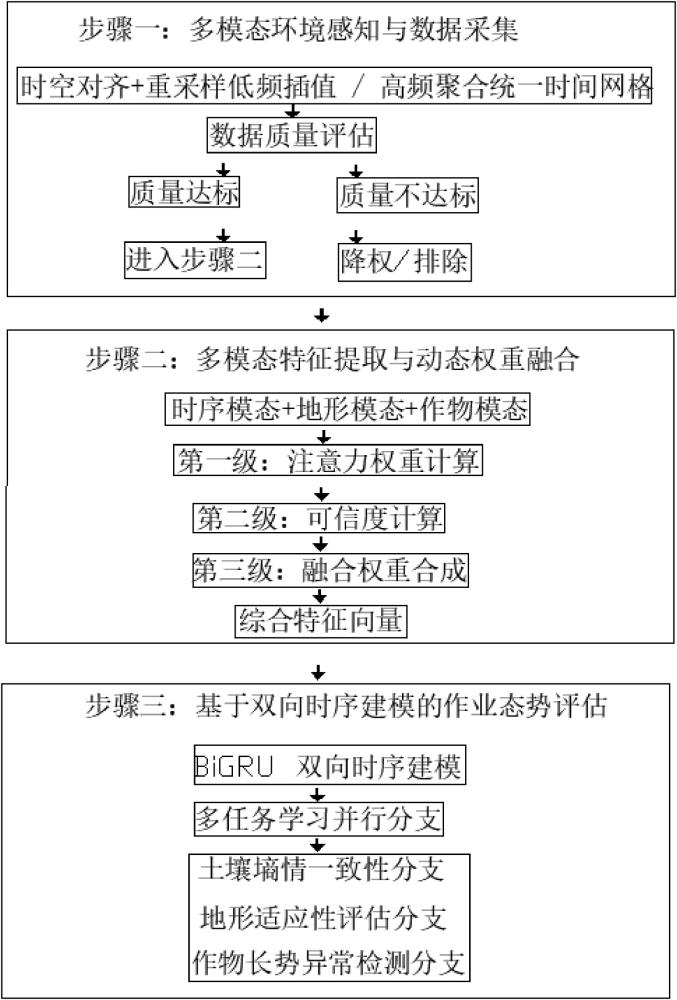
3、步骤一、环境感知和数据采集
4、1.1、每台喷灌机配备有gnss双天线、惯性测量单元、土壤湿度传感器、多光谱相机、激光雷达、红外热成像仪,
5、gnss双天线用于获取喷灌机几何中心坐标和航向角;惯性测量单元用于高频姿态补偿;土壤湿度传感器用于获取土壤含水率;多光谱相机用于计算归一化植被指数(ndvi),评估作物长势;激光雷达用于构建前方道路三维点云,识别路面宽度、障碍物高度和坡度;红外热成像仪用于识别土壤温度异常区域(辅助判断土壤承载力);
6、其中,土壤湿度传感器、惯性测量单元、gnss双天线映喷灌机运行状态和土壤墒情的时序变化规律构成时序模态 time;激光雷达、红外热成像仪反映前方道路的地形起伏、宽度、障碍物分布,构成地形模态terrain;多光谱相机反映作物长势、病虫害情况、灌溉均匀性构成作物模态crop;这些数据随时间连续变化,反映了喷灌机当前的作业状态和土壤条件,是判断是否需要调整灌溉参数或作业速度的直接依据。
7、1.2、对时序模态 time、地形模态terrain和作物模态crop的进行时空对齐:
8、时间对齐:以惯性测量单元时间戳为基准,对低频数据采用线性插值,对高频数据采用滑动窗口均值聚合。设目标时刻为 t,某模态采样时刻为和,插值公式为:
9、
10、空间对齐:将所有感知数据统一投影至以喷灌机几何中心为原点的局部坐标系,x轴为机身纵向,y轴为横向。激光雷达点云数据经坐标变换后,生成前方100 m范围内的地形高程图,网格分辨率为0.2 m。
11、1.3、多模态数据在输入时间对齐前,需计算实时质量指标:
12、信噪比snr:根据传感器原始信号计算,snr ≥ 20 db为高质量;
13、丢包率lossrate:无线通信链路统计,lossrate ≤ 5%为正常;
14、重构误差reconerr:采用自编码器对历史数据重建,误差超过阈值则判定为异常。
15、步骤二、特征提取与动态权重融合
16、2.1、将原始传感器数据(高维、冗余、噪声)转换为紧凑、语义丰富、便于后续融合的特征向量,针对不同多模态特性,设计编码器:
17、采用一维卷积神经网络(1d-cnn),输入为滑动时间窗口(窗口长度,步长1s)内的时序序列。网络结构:2层卷积(卷积核大小3,通道数32-64),批归一化,relu激活,全局平均池化,输出维度128的时序特征向量;
18、采用二维卷积神经网络(2d-cnn),输入为100 m × 20 m的地形高程图(分辨率0.2 m,即500×100像素)。网络结构:3层卷积(卷积核大小5,通道数16→32→64),最大池化(2×2),展平后经全连接层输出维度128的地形特征向量;
19、采用轻量化视觉vision transformer(vit),将多光谱相机获取的图像划分为16×16像素的图块,经线性投影、位置编码后输入transformer的编码器内(4层,注意力头数8),输出维度128的作物特征向量。
20、2.2、设计三级融合机制:
21、对喷灌机 i在时刻 t的模态 m(m∈{time,terrain,crop})计算原始注意力得分,循环变量,它遍历所有模态,依次取值为 time、terrain、crop,:
22、,
23、其中,为多模态的权重矩阵,为所有模态共享的可训练向量,是的转置,为双曲正切激活函数。
24、是将一个行向量与一个列向量做点积,最终输出一个标量,即该模态在此时刻的未归一化。
25、第一级:注意力权重归一化:;
26、基于实时数据质量指标计算各模态的可信度:
27、,
28、其中,信噪比snr,丢包率lossrate,重构误差reconerr,,,为可配置系数,sigmoid函数将输出压缩至[0,1]。当时,该模态时空对齐数据被标记为不可信,在融合中暂时排除。
29、第三级:融合权重合成与特征融合
30、将注意力权重与可信度相乘,得到最终融合权重:
31、
32、加权求和得到综合特征向量:
33、该综合特征向量维度为128,融合了环境时序变化、地形结构、作物长势三种模态信息。
34、本步骤二区别于传统方法仅依赖单一定位信息,本发明融合土壤、地形、作物等多源数据,并通过注意力-可信度双重加权机制,实现特征的自适应融合,提升复杂农田环境下的感知鲁棒性。
35、步骤三、基于双向时序建模的作业态势评估
36、3.1、将步骤二得到的综合特征向量按时间序列输入bigru神经网络,捕获前后向时序依赖关系。时间窗口长度(覆盖喷灌机约50 m的行驶距离),步长5 s。
37、bigru神经网络结构:隐藏层维度128,层数2,前向gru处理正向时序,后向gru处理逆向时序。在时间步 t的输出为:
38、其中, 为前向隐藏状态,为后向隐藏状态,∥ 表示向量拼接,输出维度256。
39、3.2、基于bigru神经网络输出,设计三个并行评估分支:
40、3.21、土壤墒情一致性评估:判断喷灌机当前作业区域的土壤含水率是否与预设灌溉目标匹配,输出连续值 ∈[0,1],低于0.6时触发补灌建议。
41、3.22、地形适应性评估:判断前方50 m范围内地形是否适宜当前喷灌机通过,输出连续值∈[0,1],低于0.5时触发队形调整或路径重规划。
42、3.23、作物长势异常检测:判断归一化植被指数是否出现异常波动(可能指示病虫害或灌溉不均)。输出二值 ∈{0,1},为1时触发异常报警。
43、三个分支共享bigru神经网络提取的时序特征,采用多任务学习框架联合优化,总损失函数为:
44、其中 =0.4,=0.3,=0.3,和采用均方误差, 采用二值交叉熵。
45、该步骤三将环境感知数据与时序建模相结合,实现对土壤墒情、地形适应性和作物长态的综合量化评估,为后续作业决策提供量化依据。
46、步骤四、多机协同作业任务调度与路径规划
47、4.1、构建三级协同架构:
48、端(喷灌机):负责多模态时空对齐数据采集、本地特征提取、执行控制指令。
49、边(边缘网关):部署于田间管理房(每2-3台喷灌机共享1个边缘网关),负责多机数据汇聚、协同作业调度、队形重构决策。边缘网关配备nvidia jetson agx orin平台(32tops算力),运行轻量化推理引擎。
50、云(控制中心):部署于远程服务器,负责全局路径规划、模型训练与更新、作业数据存储与分析。
51、边缘网关与云端之间通过5g网络通信(时延≤20 ms),边缘网关与喷灌机之间通过5.8 ghz工业无线网络通信(时延≤10 ms)。
52、4.2、构建多机协同作业的动态风险评估指标体系:
53、环境风险:前方50 m平均土壤承载力、平均坡度、障碍物密度,权重范围:30±5%;
54、设备风险:喷灌机剩余水量、当前速度与预设速度偏差、通信信号强度,权重范围:25±3%;
55、作业风险:剩余作业面积、当前作业进度与计划的偏差,权重范围:25±3%;
56、队形风险:相邻喷灌机间距与理论间距偏差、队形扭曲程度,权重范围:20±2%;
57、各权重根据实时威胁动态调整,调整公式:
58、+·
59、其中,d表示维度, d 遍历四个维度:环境风险、设备风险、作业风险、队形风险,wd是第 d个维度在综合风险评分中的重要性系数;α=0.85 为平滑因子,为风险对维度特征的梯度,通过在线bp神经网络计算, 是第 d 个维度的量化特征值,取值范围归一化至[0,1]。
60、根据综合风险评分,匹配三级响应机制:
61、低风险r < 0.3,保持当前队形,记录日志;
62、中风险0.3 ≤ r < 0.6,减速至0.3 m/s,扩大安全间距至1.5倍;
63、高风险r ≥ 0.6,触发队形重构(纵列编队或单车通过),向云端上报;
64、4.3、边缘网关采用基于优先级队列的任务调度算法:
65、任务优先级由剩余作业时间、剩余水量、距目标点距离综合计算。
66、当多机路径交叉时,优先调度高优先级喷灌机通过,低优先级喷灌机在等待区等待(等待区距交叉点≥30 m);
67、当检测到死锁(多机循环等待)时,强制优先级最低的喷灌机后退10 m,打破循环。
68、该步骤四将环境、设备、作业、队形四维风险量化评估与队形自适应调整相结合,实现多机协同作业的智能调度。
69、步骤五、基于强化学习的转场路径规划与协同优化
70、5.1、转场路径规划综合考虑路径长度、土壤压实风险、转弯次数三个目标,代价函数:
71、其中,l:路径总长度(m),权重 wl=0.4。s:土壤压实代价,t:转弯次数,每次转弯按20 m等效路径长度折算,权重 wt=0.25。
72、5.2采用近端策略优化(ppo)算法对路径规划进行在线优化。状态空间包括:当前位姿、前方100 m地形高程图、土壤承载力分布、目标点位置。动作空间包括:速度调整(0.2~0.8 m/s)、转向角调整(-0.1~0.1 rad/s)、队形调整指令。奖励函数设计:
73、
74、其中 为路径长度增量,为土壤压实增量,为转弯次数增量, 为碰撞指示函数(碰撞时-100),=0.1,=0.2,=0.1,=100。
75、基于深度强化学习的转场路径规划,转场路径规划在近端策略优化(ppo)算法种离线训练(基于历史作业数据),训练完成后通过联邦学习分发至边缘网关,边缘网关根据实时环境进行轻量化推理,实现路径的实时调整。
76、当机群需从当前作业区转移至下一作业区时,边缘网关执行以下流程:
77、5.31、获取所有喷灌机当前位置、剩余水量、作业完成度;
78、5.32、调用转场路径规划,为每台喷灌机生成转场路径;
79、5.33、检测路径冲突,若存在交叉则按优先级排序,调整时间窗;
80、5.34、下发转场指令,队形自动切换为纵列编队;
81、5.35、转场过程中,每台喷灌机实时上报位置,边缘网关动态调整。
82、该步骤五将路径长度、土壤压实风险、转弯次数纳入统一代价函数,采用ppo算法实现路径的在线优化,兼顾作业效率与土壤保护。
83、步骤六、闭环评估与持续进化机制
84、6.1、每完成一个作业区块(100 m × 100 m),系统执行作业质量评估:
85、灌溉均匀度:通过作业后土壤含水率采样(均匀布点9个),计算变异系数cv = 标准差/均值,cv ≤ 0.15为优秀,0.15~0.25为合格,>0.25为不合格。
86、作业效率:实际作业时间与理论作业时间的比值,≥0.9为高效。
87、能耗效率:单位面积耗电量(kwh/亩),与历史均值对比。
88、评估结果存储至区块链(每台喷灌机作为区块链节点),确保数据不可篡改,用于后续模型训练与更新训练和参数校正。
89、6.2、构建闭环优化体系:
90、边缘节点:每周上传脱敏后的作业日志(含感知数据、决策记录、评估结果),采用联邦学习框架,仅上传模型训练与更新梯度更新,不泄露原始数据。
91、云端中心:每月聚合各边缘节点的模型训练与更新,重新训练bigru神经网络和近端策略优化算法,优化后训练bigru神经网络和近端策略优化算法的模型经压缩后分发至边缘网关。
92、区块链存证:所有模型版本、更新记录、作业评估结果均在区块链上存证,形成可追溯的知识库。
93、6.3、当系统检测到以下异常时,自动切换至降级模式:
94、通信中断:喷灌机按最后一次接收的指令继续执行60 s,若仍未恢复通信,自动减速停车并开启声光报警,利用激光雷达进行自主避障。
95、定位失效:切换至惯性测量单元+轮速计推算模式,定位误差以2 m/min累积,行驶50 m后若仍未恢复,停车报警。
96、传感器故障:自动屏蔽故障模态,动态权重融合机制自动降低该模态权重,系统以降级模式继续运行。
97、碰撞风险:激光雷达检测到障碍物进入禁入区(半径10 m),紧急制动停车,待障碍物移出后恢复行驶。
98、步骤六实现作业质量的可信评估和模型参数的隐私保护持续优化,形成感知-决策-执行-评估-进化的完整闭环。
99、与现有技术相比,本发明的优点包括:
100、(1)本发明提供的一种多喷灌机协同作业方法,通过融合土壤、地形、作物多模态数据,综合环境感知准确率提升,对复杂农田环境的适应性大幅提高;
101、(2)本发明提供的一种多喷灌机协同作业方法,动态权重融合机制使队形调整响应时间减少,窄路通行效率提升,考虑路径长度、土壤压实、转弯次数,兼顾效率与可持续性;
102、(3)本发明提供的一种多喷灌机协同作业方法,多目标优化路径使土壤压实面积减少35%,同时转场路径长度平均缩短。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com