
基于巡检机器人的母猪产程量化监测与助产决策方法、系统、程序产品、存储介质和电子设备与流程
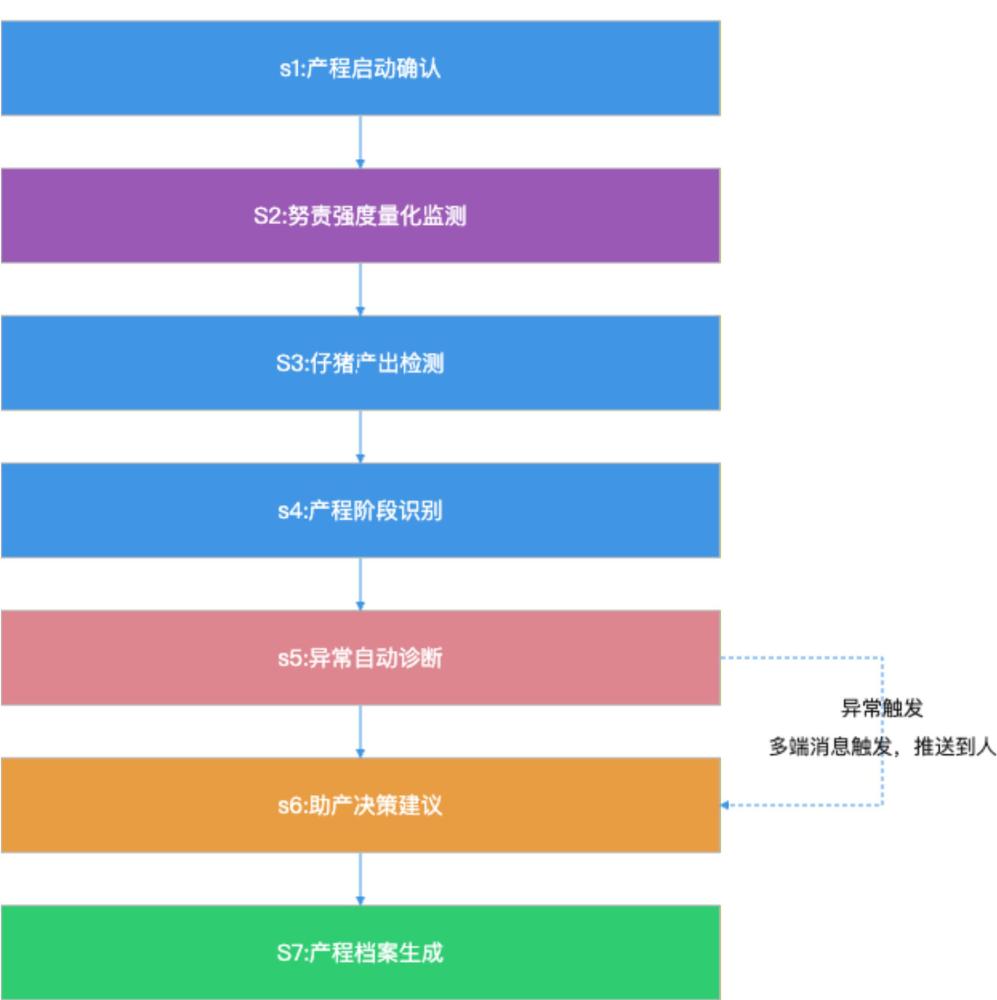
本发明公开基于巡检机器人的母猪产程量化监测与助产决策方法、系统、程序产品、存储介质和电子设备,属于农业信息化与智能化。
背景技术:
1、母猪产程管理是规模化猪场繁殖环节的关键控制点,正常产程为2~4小时,超过4小时即为产程过长,会显著增加死胎率和母猪产后感染风险。目前,产程监测主要依靠饲养员人工定时观察和手工记录,记录分娩开始时间、仔猪产出间隔、胎衣排出时间及母猪精神状态等信息,辅助判断产程是否正常进行。
2、然而,传统人工监测方式存在以下固有缺陷:一是夜间或无人值守时段分娩事件无法被及时感知,产程启动时间记录不准、异常事件发现滞后;二是人工记录为离散采样,两次巡查之间的努责变化、产出事件等信息丢失,无法构建完整产程曲线;三是努责强度、产程进展快慢依赖主观经验描述(如“努责有力/微弱”),缺乏基于多维数据的客观量化指标;四是难产、子宫收缩乏力等异常往往在下次巡查时才被发现,错过最佳处置窗口;五是缺乏系统化的产程电子档案,无法支撑后续种猪遗传评估、助产方案优化和兽医流行病学分析。随着计算机视觉、机器人技术与人工智能算法在农业领域的渗透,亟需一种能够实现产程全程自动化、量化监测与智能决策的技术方案,以替代传统人工经验判断模式。
技术实现思路
1、本发明的目的在于提供基于巡检机器人的母猪产程量化监测与助产决策方法、系统、程序产品、存储介质和电子设备,包括:
2、提供基于巡检机器人的母猪产程量化监测与助产决策方法,以解决现有技术中产程监测依赖人工、无法24小时连续监测,缺乏对努责强度、产程阶段的量化识别方法,未建立产程异常的自动识别模型,以及助产决策依赖经验判断缺乏量化依据的问题。
3、基于巡检机器人的母猪产程量化监测与助产决策方法,包括:
4、s1、当利用视觉检测和努责动作检测判定母猪进入临产状态后,进入产程监测模式,并进行人工确认;
5、s2、采用yolov8n-pose模型检测母猪位置,并提取关键点,基于关键点计算记住中心线,并拟合背部曲线,对背部曲线进行样条插值,得到平滑曲线并计算曲线各点的曲率;采用加权融合方式计算综合性的努责强度指数;
6、s3、yolov8n-pose模型利用视觉检测分支检测产床上的仔猪目标,利用音频分支采集仔猪产出后的第一声叫声并生成梅尔频谱图,利用母猪行为检测分支检测典型行为模式,三模态特征在融合层对三个分支的输出进行拼接,经全连接层后由二分类头输出仔猪产出事件判定结果,记录仔猪的产出时间和产仔数;
7、s4、基于决策树建立产程阶段分类模型,以量化指标为输入,自动识别当前所处的产程阶段;产程阶段包括开口期、胎儿排出期和胎衣排出期,并获取总产程时长、平均产出间隔和产出速率曲线;设定产程异常类型判定标准筛选产程异常,基于产程异常生成助产决策建议;
8、s5、产程结束后,生成产程档案,包括产程时间线、仔猪产出记录、努责强度曲线、异常事件记录和助产效果评估。
9、s1包括,s1.1、判断母猪进入临产状态包括视觉检测和努责动作检测;
10、视觉检测包括,基于rgb-d相机采集母猪图像,采用yolov8-pose模型检测母猪阴部区域,当检测到母猪阴部下方出现透明或淡红色液体流出,且液体面积超过预设像素阈值时,标记为胎水排除事件;胎水排出的判定置信度阈值设定为大于0.85;检测到的液体区域通过颜色空间分析区分羊水与尿液;
11、努责动作检测包括,基于姿态估计算法提取母猪脊柱关键点,计算背部拱起角度:
12、静卧时,背部角度约为160度到170度;
13、发生努责时,背部拱起角度降至110度到130度;
14、当连续分钟内检测到次有效努责,判定为努责开始;
15、s1包括,s1.2、当胎水排除的判定置信度大于0.85且努责开始,启动产程监测模式,产程监测模式包括巡检机器人巡检频率提升至15分钟一次,并记录启动产程监测模式时间;
16、s1包括,s1.3、人工确认包括,若人工判定与系统判定一致,进入产程监测流程;若人工与系统判定不一致,以人工判定为准,并记录差异原因;人工复核的响应时间窗口为15分钟,超时未复核则系统按自动判定结果继续执行。
17、s2包括,s2.1、采用yolov8n-pose模型检测母猪位置,输出边界框和关键点坐标;
18、从关键点中提取与背部相关的关键点,包括左肩、右肩、左髋、右髋、鼻尖,并计算脊柱中心线;通过深度图像中脊柱中心线上的深度值拟合背部曲线;
19、对背部曲线进行三次样条插值,得到平滑曲线,计算曲线各点的曲率:
20、;
21、式中,为曲线斜率的变化率,为曲线斜率;
22、提取最大曲率和平均曲率作为量化特征;
23、s2包括,s2.2、一次有效努责的判定条件包括,背部拱起角度从160度到170度降至≤130°,且单次拱起持续时长≥3秒,且;
24、s2包括,s2.3、构建综合性的努责强度指数,采用加权融合方式计算:
25、;
26、式中,为努责频次,为拱起幅度,为平均持续时间,为最大曲率,、、和为权重系数。
27、s3包括,s3.1、视觉检测分支包括,基于yolov8n-pose模型对rgb图像序列进行目标检测,检测产床上的仔猪目标;
28、音频检测分支包括,利用产床安装的拾音器采集仔猪产出后的第一声叫声,并生成梅尔频谱图;采用2d-cnn提取音频特征;
29、母猪行为检测分支包括,采用时序cnn提取关键点中的行为时序特征,检测典型行为模式;
30、s3包括,s3.2、三模态特征在融合层进行拼接,经全连接层后由二分类头输出判定结果;
31、产出事件触发条件为三模态中至少两模态同时触发;
32、判定产出事件后记录当前仔猪的产出时间,并累计产仔数。
33、s4包括、s4.1、基于决策树建立产程阶段分类模型,以量化指标为输入,自动识别当前所处的产程阶段;产程阶段包括开口期、胎儿排出期和胎衣排出期;
34、获取总产程时长、平均产出间隔和产出速率曲线;总产程时长为从第一头仔猪到最后一头仔猪产出的时间;平均产出间隔为相邻仔猪产出的平均时间间隔;产出速率曲线为每小时产出仔猪数量;
35、s4包括、s4.2、设定难产、产程过长、子宫收缩乏力、死胎风险和产后出血的判定标准,根据产程数据,诊断产程异常类型;产程异常类型包括难产、产程过长、子宫收缩乏力、死胎风险和产后出血;
36、s4包括,s4.3、根据产程异常类型生成助产决策建议,每条决策包含的信息至少包括,唯一标识符、产程异常类型、建议措施、启动产程监测模式时间和产程异常发生时间。
37、s5包括,产程结束后,生成产程档案,包括产程时间线、仔猪产出记录、努责强度曲线、异常事件记录和助产效果评估;
38、产程时间线为从启动到结束的时间线;
39、仔猪产出记录为每头仔猪的产出时间、间隔、是否活仔;
40、努责强度曲线为产程中努责强度的变化曲线;
41、异常事件记录包括产程异常类型、产程异常发生时间、实际处置措施;
42、助产效果评估为处置后产程恢复情况。
43、提供基于巡检机器人的母猪产程量化监测与助产决策系统,以解决现有产程监测设备功能分散、各监测模块之间缺乏统一协同机制、难以形成从数据采集到决策输出的完整闭环,且系统部署缺乏与巡检机器人深度耦合的软硬件一体化方案的问题。
44、基于巡检机器人的母猪产程量化监测与助产决策系统,包括产程监测模块、努责分析模块、仔猪产出检测模块、产程阶段识别模块、异常诊断模块、助产决策引擎和处置记录与档案模块;
45、产程监测模块包括巡检机器人本体,搭载rgb-d相机和热红外相机,执行巡检任务;
46、努责分析模块包括基于hrnet姿态估计提取背部关键点,计算;
47、仔猪产出检测模块包括通过多模态融合检测产出事件;
48、产程阶段识别模块包括基于cart决策树分类模型自动识别开口期、排出期或胎衣排出期;
49、异常诊断模块包括基于规则库实时诊断产程异常类型;
50、助产决策引擎包括根据异常类型输出助产建议;
51、处置记录与档案模块包括记录处置措施,生成完整产程电子档案。
52、提供一种计算机程序产品,以解决现有产程监测算法难以模块化复用、不同猪场场景下算法适配成本高、模型迭代升级需重新编译部署的问题。
53、一种程序产品,所述程序产品用于使处理器执行基于巡检机器人的母猪产程量化监测与助产决策方法。
54、提供一种计算机可读存储介质,以解决现有产程监测系统在现场部署时程序加载繁琐、依赖外部网络下载、各边缘节点需逐一配置导致实施效率低的问题。
55、一种存储介质,所述存储介质存储有计算机程序,所述计算机程序被处理器执行基于巡检机器人的母猪产程量化监测与助产决策方法。
56、提供一种电子设备,以解决现有产程监测硬件平台与算法软件分离、现场需自行组装调试、缺乏针对猪舍高湿高温粉尘环境的专用加固设计、部署周期长且运行稳定性差的问题。
57、一种电子设备,所述电子设备包括处理器,以及与处理器通信连接的存储器;所述存储器存储有被所述处理器执行的指令,所述指令被所述处理器执行,以使所述处理器执行基于巡检机器人的母猪产程量化监测与助产决策方法。
58、相对比现有技术,本发明具有以下有益效果:本发明提供的基于巡检机器人的母猪产程量化监测与助产决策方法,通过巡检机器人搭载多模态传感器与深度学习算法,实现了产程从人工经验判断向全程自动化、连续量化监测与智能决策的转变;采用胎水排出与努责动作双信号联合触发机制结合人工复核兜底,解决了夜间分娩无法及时监测和产程启动时间记录不准的问题;通过多参量加权融合的努责强度量化指数将主观经验描述转化为客观数值指标;利用视觉-音频-行为三模态异源冗余校验大幅提高了仔猪产出事件的检测准确率;结合产程阶段自动识别与异常规则库匹配实现了难产、产程过长、子宫收缩乏力等异常的实时诊断;最终通过结构化产程档案为后续繁殖管理和遗传评估提供了完整的数据支撑,显著降低了仔猪死胎率和母猪产后感染风险。
59、本发明提供的基于巡检机器人的母猪产程量化监测与助产决策系统,采用巡检机器人搭载多模态传感器与边缘计算单元一体化设计,将视频采集、音频采集、目标检测、姿态估计、努责量化、多模态融合检测、阶段识别、异常诊断及决策输出的完整闭环流程集成于统一系统架构中,各模块通过标准化接口协同工作,解决了现有设备功能分散、模块割裂的问题;系统支持与分娩预警系统联动触发,实现从预警到产程监测的无缝切换;通过分布式管理模块支持单猪舍独立部署和多猪舍集中管理两种模式灵活切换,为规模化猪场提供了一套即插即用、软硬件深度耦合的智能化产程监测系统解决方案。
60、本发明提供的计算机程序产品,当被处理器执行时能够完整实现上述监测与决策方法,封装了目标检测、姿态估计、努责量化、多模态融合、阶段分类、异常诊断及决策匹配等核心算法模块,各模块采用标准化接口设计支持独立升级替换;具有跨平台可移植性,可灵活部署于巡检机器人车载计算单元、边缘服务器或云端虚拟机;核心计算过程不依赖持续的外部网络连接,在猪舍网络中断时仍能完成完整的产程监测与决策计算,仅在预警推送和档案同步时恢复通信;内置增量学习接口支持人工复核差异数据和处置效果数据回流至模型优化数据库,为算法的持续迭代优化提供了数据闭环,有效降低了算法适配成本和后期维护成本。
61、本发明提供的计算机可读存储介质,存储的计算机程序在被处理器读取并执行后,使任意具备计算能力的硬件设备转换为专用的母猪产程量化监测与助产决策装置;存储介质中预置有经训练收敛的深度学习模型权重和分类模型参数,无需现场训练或参数初始化;介质本身便于批量复制、分发和安装,养殖场能在现有巡检机器人和服务器上快速加载该程序而无需更换硬件,同时支持离线部署与后续算法模型的ota增量更新,大幅降低了技术实施门槛、部署时间和维护成本,有利于推动智能化产程监测技术的规模化应用。
62、本发明提供的电子设备,包括处理器和存储器,通过执行内部存储的监测程序,能够独立完成视频采集、深度采集、音频采集、图像预处理、目标检测、姿态估计、努责量化、多模态产出检测、阶段识别、异常诊断及决策建议生成的完整闭环流程;设备部署于巡检机器人本体或猪舍现场,端到端处理延迟满足产程实时监测需求,内置npu或gpu加速单元支持深度学习模型低功耗、低延迟推理加速;外壳采用防水防尘设计适应猪舍高湿高温粉尘恶劣环境;可根据养殖场规模灵活配置多台设备组成分布式监测集群,单台故障时不影响其他设备运行,数据可由中控平台或其他设备接管,显著提升了系统的容错性和可扩展性,为规模化猪场提供了一种即插即用、环境适应性强且稳定可靠的硬件支撑方案。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com