
一种港口铁路闸杆的状态识别方法、装置、设备及介质与流程
本技术涉及铁路智能管理,尤其涉及一种港口铁路闸杆的状态识别方法、装置、设备及介质。
背景技术:
1、港口铁路作为港口物资集疏运的核心枢纽,承担着大宗货物转运、集装箱集散的核心作业任务,是港口智能化、自动化体系的关键组成部分,港口铁路道闸长期部署于港口露天作业区域;与普通公路道口不同,港口铁路现场作业环境复杂、干扰因素多、工况动态多变;现场大型吊机、正面吊频繁启停产生高强度电磁干扰;近海区域存在持续性海风扰动、高盐雾腐蚀环境,对闸杆状态识别系统的可靠性、抗干扰性以及鲁棒性提出了极高要求。
2、现有闸杆的状态识别方法通常采用数据比对、冲突择优的校验方式,没有建立可评价体系,多源数据利用率低、容错性差,复杂场景下状态识别准确率难以保障;同时,现有方法仅能实现对闸杆完全抬起、完全落下的二元状态判定,检测精度低,且由于港口海风扰动等因素,闸杆可能发生异常摆动、卡阻甚至形变,导致现有检测系统结果异常。
3、因而,现有闸杆的状态识别方法存在抗干扰能力、数据利用率和识别准确率较低的问题。
技术实现思路
1、本技术提供一种港口铁路闸杆的状态识别方法、装置、设备及介质,用以解决现有闸杆的状态识别方法存在抗干扰能力、数据利用率和识别准确率较低的问题。
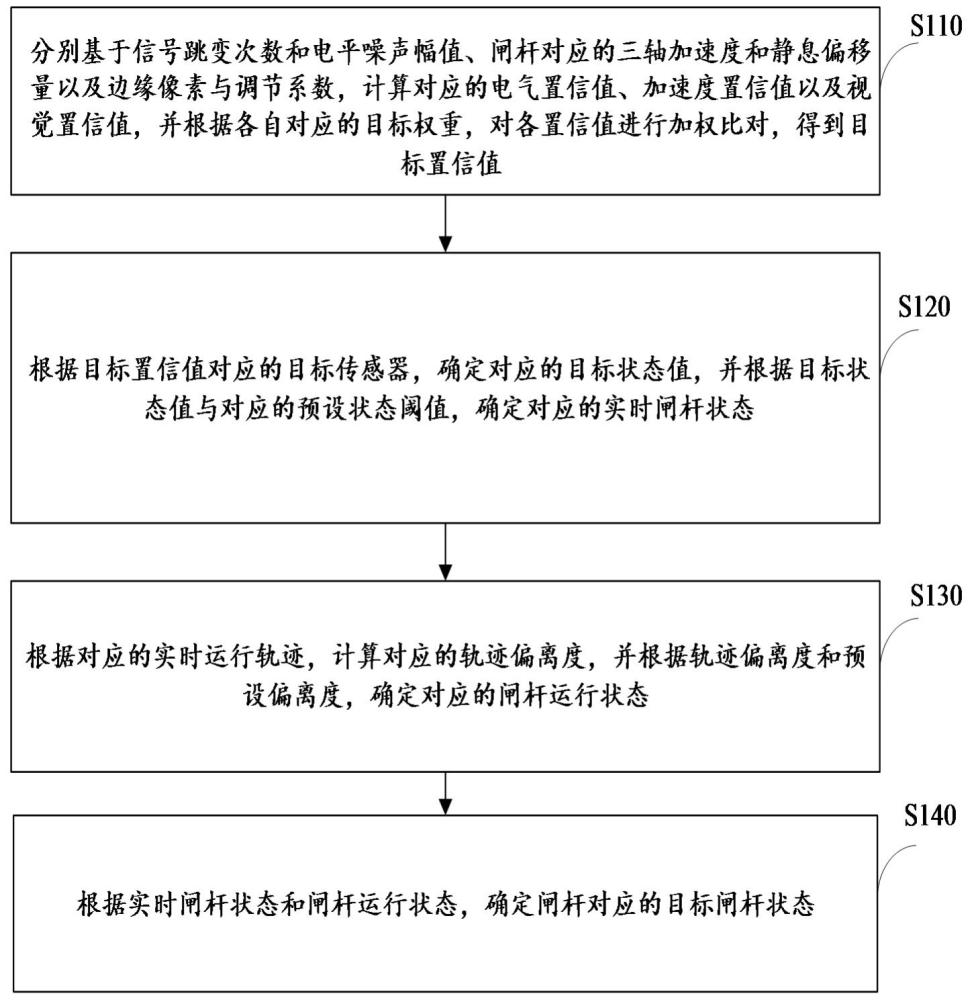
2、第一方面,本技术提供一种港口铁路闸杆的状态识别方法,方法包括:
3、分别基于信号跳变次数和电平噪声幅值、闸杆对应的三轴加速度和静息偏移量以及边缘像素与调节系数,计算对应的电气置信值、加速度置信值以及视觉置信值,并根据各自对应的目标权重,对各置信值进行加权比对,得到目标置信值;
4、根据目标置信值对应的目标传感器,确定对应的目标状态值,并根据目标状态值与对应的预设状态阈值,确定对应的实时闸杆状态;
5、根据对应的实时运行轨迹,计算对应的轨迹偏离度,并根据轨迹偏离度和预设偏离度,确定对应的闸杆运行状态;
6、根据实时闸杆状态和闸杆运行状态,确定闸杆对应的目标闸杆状态。
7、在本技术一些实施例中,分别基于信号跳变次数和电平噪声幅值、闸杆对应的三轴加速度和静息偏移量以及边缘像素与调节系数,计算对应的电气置信值、加速度置信值以及视觉置信值,包括:
8、基于各自对应的预设权重,对信号跳变次数和电平噪声幅值进行加权求和,得到第一和值,并对三轴加速度的方差值和静息偏移量进行加权求和,得到第二和值;
9、分别计算标准值与第一和值以及与第一和值之间的差值,得到电器置信值和加速度置信值,并基于边缘像素的梯度方差值与调节系数的乘值,计算标准值与乘值的差值;
10、计算目标视觉模型输出的模型置信值与差值的乘值,得到视觉置信值。
11、在本技术一些实施例中,根据各自对应的目标权重,对各置信值进行加权比对,得到目标置信值,包括:
12、基于对应的环境传感器,判断当前是否为预设场景类别;其中,预设场景类别包括电磁干扰场景、加速度干扰场景和视觉干扰场景;
13、若为预设场景类别中的任意一类,则根据预设场景类别,确定对应的场景置信值和其他的标准置信值,并确定场景置信值对应的预设权重为待降低权重、标准置信值对应的预设权重为待提高权重;
14、分别计算待降低权重与预设降低系数的乘值、待提高权重与预设提高系数的乘值,得到场景置信值对应的目标降低权重和标准置信值对应的目标提高权重,并基于目标降低权重和目标提高权重,对各置信值进行加权,得到多个加权置信值;
15、若不为预设场景类别,则确定各置信值对应的预设权重为目标权重,并基于目标权重,对各置信值进行加权,得到多个加权置信值;
16、比对各加权置信值的数值大小,得到数值最大的目标置信值。
17、在本技术一些实施例中,根据目标置信值对应的目标传感器,确定对应的目标状态值,包括:
18、判断目标传感器的类别;
19、若目标传感器为电气传感器,则基于闸杆对应的接点电平,确定目标状态值;
20、若目标传感器为加速度传感器,则基于实时采集的三轴加速度分量,计算对应的闸杆倾斜角度,得到目标状态值;
21、若目标传感器为视觉传感器,则基于目标视觉模型输出的目标检测角度,确定对应的目标状态值。
22、在本技术一些实施例中,根据目标状态值与对应的预设状态阈值,确定对应的实时闸杆状态,包括:
23、在目标状态值为接点电平时,判断接点电平对应的电平类别;
24、若电平类别为预设高电平,则确定实时闸杆状态为闸杆闭合;
25、若电平类别为预设低电平,则确定实时闸杆状态为闸杆抬起;
26、在目标状态值为闸杆倾斜角度或目标检测角度时,确定预设状态阈值为预设角度阈值,并判断对应的角度是否高于对应的预设角度阈值;
27、若高于,则确定实时闸杆状态为闸杆抬起;
28、若不高于,则确定实时闸杆状态为闸杆闭合。
29、在本技术一些实施例中,根据轨迹偏离度和预设偏离度,确定对应的闸杆运行状态,包括:
30、针对各采集周期对应的轨迹偏离度,判断轨迹偏离度是否大于预设偏离度;
31、若全部轨迹偏离度均大于预设偏离度,则确定对应的闸杆运行状态为闸杆存在传感器零点漂移或机械微变形;
32、若仅最后一个采集周期对应的轨迹偏离度大于预设偏离度,则确定对应的闸杆运行状态为闸杆存在传动机构卡涩或电机动力不足故障;
33、若部分连续的轨迹偏离度大于预设偏离度,则确定对应的闸杆运行状态为存在外部扰动导致的非指令性摆动;
34、若全部轨迹偏离度均不大于预设偏离度,则确定对应的闸杆运行状态为闸杆不存在运行异常。
35、在本技术一些实施例中,在根据实时闸杆状态和闸杆运行状态,确定闸杆对应的目标闸杆状态之后,方法还包括:
36、基于预设检测周期,确定闸杆对应的启闭时长偏离度、角速度衰减度、抖动频次异常度和轨迹偏差度,并根据各自对应的权重,对启闭时长偏离度、角速度衰减度、抖动频次异常度和轨迹偏差度进行加权求和,得到对应的和值;
37、计算标准值与和值的差值,得到对应的健康值,并比对健康值和多个预设健康阈值,得到对应的健康状态;
38、若健康状态为轻度衰减,则确定闸杆对应的周期检测结果为可能出现轴承轻微磨损或传动间隙增大;
39、若健康状态为重度衰减,则确定闸杆对应的周期检测结果为可能存在电机老化、机构卡涩或部件锈蚀失效;
40、基于周期检测结果,输出对应的提示信息。
41、第二方面,本技术提供一种港口铁路闸杆的状态识别装置,装置包括:
42、比对模块,用于分别基于信号跳变次数和电平噪声幅值、闸杆对应的三轴加速度和静息偏移量以及边缘像素与调节系数,计算对应的电气置信值、加速度置信值以及视觉置信值,并根据各自对应的目标权重,对各置信值进行加权比对,得到目标置信值;
43、目标状态值确定模块,用于根据目标置信值对应的目标传感器,确定对应的目标状态值,并根据目标状态值与对应的预设状态阈值,确定对应的实时闸杆状态;
44、计算模块,用于根据对应的实时运行轨迹,计算对应的轨迹偏离度,并根据轨迹偏离度和预设偏离度,确定对应的闸杆运行状态;
45、闸杆状态确定模块,用于根据实时闸杆状态和闸杆运行状态,确定闸杆对应的目标闸杆状态。
46、第三方面,本技术提供一种计算机设备,包括:处理器,以及与处理器通信连接的存储器;
47、存储器存储计算机执行指令;
48、处理器执行存储器存储的计算机执行指令,以实现本技术的方法。
49、第四方面,本技术提供一种计算机可读存储介质,计算机可读存储介质中存储有程序代码,程序代码被处理器执行时用于实现本技术的方法。
50、与现有技术相比,本技术方法通过将动态可信度进行三源融合,解决了传统固定权重、简单比对准确率较低的问题,实现了根据光照、雨雾、振动、电磁等环境参数,实时调整各维度数据的可信度权重,提升了复杂工况下的状态识别精度,解决抗干扰弱和误判率高的缺陷;而通过实时比对实际轨迹与标准轨迹的偏离特征,可精准区分外部扰动、机械变形、传动卡滞、传感器漂移等细微隐性故障,解决传统单点参数检测识别维度单一、无法捕捉渐进式异常的问题;基于长期启闭时长、运行速度、抖动频次等多维参数,对闸杆进行健康度评价,可提前预判电机老化、轴承磨损、机构卡涩等机械劣化趋势,实现从故障告警到故障预判,提升港口无人设备运维智能化水平。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com