
一种冲压机械臂数字孪生数据实时映射方法及系统与流程
本发明涉及数字孪生,尤其涉及一种冲压机械臂数字孪生数据实时映射方法及系统。
背景技术:
1、数字孪生技术通过在虚拟空间中构建物理实体的实时映射模型,实现对设备运行状态的全生命周期监控与预测性维护。在冲压生产线中,机械臂作为核心执行单元,其运行状态(扭矩、振动、关节角度等)的高频实时感知是构建高保真数字孪生模型的基础。
2、目前,plc数据直接驱动的数字孪生方案已在汽车装配线等领域得到应用。典型方案的工作流程为:(1)传感器以高频率采集机械臂运行数据(扭矩1khz、振动5khz),通过分布式io模块接入plc控制器;(2)plc控制器将数据通过opcua或mqtt协议周期性全量上传至上位机;(3)上位机将数据存储后,通过tcp/ip协议推送至unity3d等三维渲染引擎驱动数字孪生模型;(4)上位机基于历史数据进行故障分析和预测性维护。
3、然而,上述现有技术在冲压生产线机械臂高频数据实时采集与数字孪生映射场景下存在以下问题:
4、问题一:传感器采样频率与plc通信速率严重不匹配。传感器原始采样频率较高(扭矩1khz、振动5khz),而plc通过s7通信协议向上位机传输数据的稳定速率仅约50至200hz。现有方案采用周期性全量读取,直接传输原始高频数据导致通信超时、数据堆积,甚至引发plc通信缓冲区溢出。
5、问题二:缺乏本地缓存机制,网络抖动时数据丢失严重。现有方案多采用opcua或mqtt协议进行周期性全量读取,缺乏针对高频数据的本地缓存和增量读取机制。当网络出现抖动或短暂中断时,未读取的数据被覆盖,数据完整率通常不足80%。
6、问题三:多轴数据时间戳不同步,时序拼接困难。plc与上位机分别采用独立的晶振时钟,存在频率漂移(典型值±50ppm)。六轴数据分别采集后,时间戳存在累积偏差,导致拼接后的时序数据存在错位和间隙,影响后续故障诊断精度。
7、问题四:渲染引擎数据推送延迟大,形成数据传输末端延迟瓶颈。拼接后的实时数据需推送至unity3d等三维渲染引擎驱动数字孪生模型。传统tcp或http传输方式存在序列化、协议栈封装与解封装开销,单条数据包往返延迟达100至500ms,无法支撑数字孪生模型的流畅驱动。
8、问题五:数据采集参数固定,无法自适应网络状况。现有系统在网络拥塞和畅通场景下均采用固定读取周期,无法根据实时网络状况自适应调整数据采集参数,无法兼顾实时性与稳定性。
技术实现思路
1、本发明提供了一种冲压机械臂数字孪生数据实时映射方法及系统,用以实现高频数据的完整采集、精确时序拼接与微秒级零拷贝传输,使数字孪生模型能够实时、准确地反映物理机械臂的运行状态。
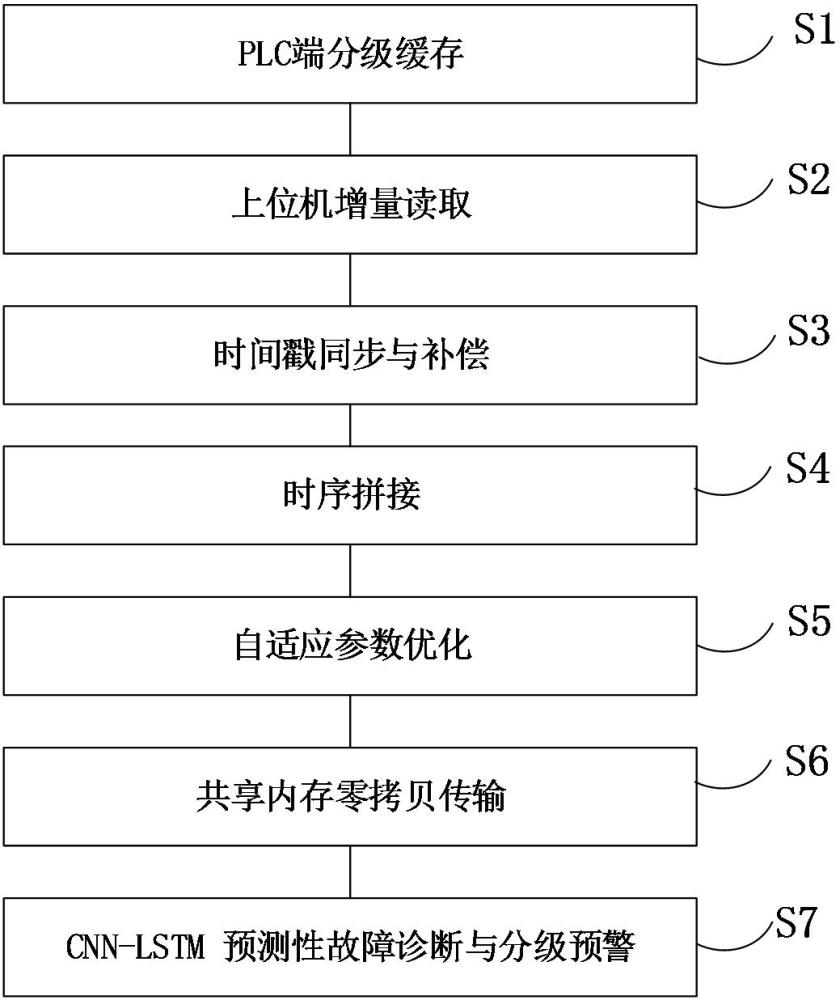
2、一方面,本发明提供了一种冲压机械臂数字孪生数据实时映射方法,所述方法包括以下步骤:
3、步骤s1:在plc控制器中对高频传感器信号进行本地降采样和特征提取,将降采样后的数据存入环形缓存队列;低频状态数据单独存储并持续刷新为最新数值,供上位机按需单点读取;
4、步骤s2:上位机以固定周期通过通信库读取plc数据块中预先分配的高频缓存区,携带上次读取位置指针,plc返回从该位置指针至当前写指针间的全部数据,若队列回绕则分两段传输;
5、步骤s3:采用网络时间协议定期同步plc与上位机的系统时钟,系统记录最近n次ntp同步的时间偏差,用线性拟合得到偏差随时间的变化斜率,该斜率即为相对漂移率,对采样时间戳进行动态补偿;
6、步骤s4:在上位机中维护按时间戳升序排列的全局有序缓冲区,对新接收的数据块执行拼接操作,所述拼接操作包括数据插入、重叠更新、间隙插值补全和乱序重排;
7、步骤s5:定义包含端到端延迟与数据完整率的加权代价函数,系统在线监测传输状态,基于代价函数自适应调整上位机读取plc缓存的周期;
8、步骤s6:将拼接后的实时数据帧通过操作系统级共享内存机制以双缓冲策略零拷贝推送给三维渲染引擎;
9、步骤s7:基于全局有序缓冲区输出的完整对齐时序数据构建cnn-lstm混合预测模型,输出设备故障发生概率与剩余使用寿命rul,根据预设三级故障预警阈值分级推送预警信息。
10、在本发明的一种实现方式中,所述步骤s1中的降采样具体为:扭矩信号每5~20个连续采样点求取平均值完成降采样,振动信号每10~30个连续采样点计算有效值完成降采样;所述环形缓存队列的总长度依据降采样后的数据上传频率和预设数据缓存窗口时长综合配置。
11、在本发明的一种实现方式中,所述步骤s1中的环形缓存队列内部设置独立写指针与读指针,所述写指针由plc内部循环中断任务驱动周期性自增;上位机发起数据读取时,通过原子操作瞬时复制当前写指针位置,保证上位机读取得到稳定统一的数据快照,避免读写冲突;当环形缓存队列存储空间占满后,新采集数据自动覆盖队列内最早存入的历史数据。
12、在本发明的一种实现方式中,所述步骤s3中的时间戳动态补偿按以下公式进行:
13、
14、其中thost(trecv)为上位机接收时刻的本地时间,tsample为plc记录的采样时刻,为估计的相对漂移率。
15、在本发明的一种实现方式中,所述步骤s4中的拼接操作具体包括:
16、若缓冲区为空,直接插入数据块;
17、若数据块与缓冲区无重叠,根据间隙大小决定采用线性插值补全或标记为数据缺失;
18、若数据块与缓冲区存在重叠,按“取最新值”规则更新缓冲区,再追加不重叠部分;
19、针对数据块丢失,采用自回归模型预测缺失段;针对网络乱序,设置乱序窗口排序后送入拼接器。
20、在本发明的一种实现方式中,所述步骤s5中的加权代价函数为:
21、
22、其中,为延迟权重系数,de2e为实测端到端延迟,dmax为最大允许延迟,为数据完整率,系统在线监测de2e与,基于代价函数自适应调整读取周期,当网络拥塞导致延迟增大时,增大读取周期以降低负载;当延迟有余量时,减小读取周期以提升响应速度。
23、在本发明的一种实现方式中,所述步骤s6中的双缓冲策略将共享内存区划分为两个等大的缓冲区,采集程序始终向非活动缓冲区写入,写入完成后通过原子操作切换活动标志;三维渲染引擎始终从活动缓冲区读取。
24、在本发明的一种实现方式中,所述步骤s7中的三级故障预警阈值具体为:
25、一级预警:故障预测概率t1=0.6,剩余使用寿命rul>30min,仅后台日志记录,不推送运维工单;
26、二级预警:故障预测概率t2=0.8,10min<rul≤30min,推送移动端运维提醒,纳入常规检修计划;
27、三级预警:故障预测概率t3=0.95,rul≤10min,立即推送声光报警、停机预警,强制生成紧急运维工单。
28、另一方面,本发明还提供一种冲压机械臂数字孪生数据实时映射系统,所述系统包括:
29、机械臂本体(9);
30、扭矩传感器(1)和振动传感器(2),安装在所述机械臂本体(9)各关节处,通过分布式io接入plc控制器(3);
31、plc控制器(3),用于对传感器采集的高频信号进行本地降采样,将降采样后的数据存入环形缓存队列(4),该队列采用循环缓冲区结构,新数据覆盖最旧数据;
32、上位机(5),通过通信协议以固定周期从所述环形缓存队列(4)中读取增量数据块,携带上次读取的位置指针;所述上位机(5)中包含时序拼接模块,维护一个按时间戳升序排列的全局有序缓冲区(6),对数据块执行拼接操作,并对采样时间戳进行动态补偿以消除时钟漂移导致的时序错位;所述上位机(5)还包含自适应优化模块,在线监测端到端延迟和数据完整率,基于代价函数自适应调整读取周期;
33、共享内存区(7),划分为两个等大的缓冲区,采用双缓冲策略实现所述上位机(5)与三维渲染引擎(8)之间的零拷贝数据交换;
34、三维渲染引擎(8),从活动缓冲区读取数据驱动数字孪生模型更新。
35、在本发明的一种实现方式中,所述上位机(5)还包含预测性维护模块,所述预测性维护模块从全局有序缓冲区(6)读取连续120帧对齐后的扭矩、振动、关节角度时序数据,归一化至[0,1]区间作为模型输入;所述预测性维护模块中部署cnn-lstm混合模型,cnn层设置2层卷积层和最大池化层,提取振动信号冲击和扭矩波动局部特征,lstm层为单层lstm单元,神经元数量64,学习设备长期运行退化趋势;全连接层输出多类故障预测概率和剩余使用寿命rul预测值,并根据三级预警阈值判定逻辑推送相应级别的预警信息。
36、本发明提供的一种冲压机械臂数字孪生数据实时映射方法及系统,具有以下有益效果:
37、(1)消除传感器采样与plc通信速率不匹配冲突。在plc本地完成高频信号降采样与特征提取,将高采样频率的扭矩、振动原始数据压缩为适配plc通信带宽的低速率特征数据,再存入环形缓存队列,避免原始高频数据直接传输造成通信缓冲区溢出、传输超时,从传输源头缓解数据拥堵。
38、(2)大幅提升网络波动下的数据完整性。依靠plc本地环形缓存持久存储未上传数据,上位机采用增量断点读取机制,仅拉取上次读取位置之后新增数据;搭配上位机全局时序缓冲区插值补全、乱序重排逻辑,网络短暂抖动、短时断连场景下不会出现数据直接覆盖丢失,相比传统全量一次性读取方案显著提升数据留存能力。
39、(3)消除三维渲染端传输延迟瓶颈。采用操作系统共享内存双缓冲零拷贝机制完成上位机与三维渲染引擎跨进程数据交互,省去tcp/opcua协议报文封装、序列化、内存拷贝多层开销,规避传统网络传输带来的多级延迟,保障数字孪生模型画面实时同步、无卡顿拖影。
40、(4)具备原生网络自适应调节能力。搭建包含端到端延迟、数据完整率的加权代价函数,系统在线实时监测传输状态,自动动态调整上位机读取plc缓存的周期;网络拥堵时自动拉长读取周期降低plc通信负载,网络空闲时缩短读取周期提升数据更新频率,无需人工固定参数,适配多变工业现场网络环境,鲁棒性优于固定周期读取方案。
41、(5)提升故障诊断与预测性维护可靠性。经时序同步、间隙补全、去重对齐后的完整连续时序数据输入cnn-lstm混合网络,可完整保留机械臂扭矩、振动连续退化特征;相比存在大量缺失、时序错位的原始采集数据,模型可充分学习设备长期运行演化规律,能够更早识别关节磨损、伺服过载等异常工况,输出分级故障预警,减少冲压产线非计划停机。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com