
焊缝识别方法、设备、介质及程序产品与流程
本发明涉及图像识别,具体而言,涉及焊缝识别方法、设备、介质及程序产品。
背景技术:
1、近年来,视觉传感技术已经成为了实现焊缝三维重构、特征识别以及焊缝跟踪的重要手段,相较于其他传感器(例如电弧传感器、声波传感器、电磁传感器等)获取的焊缝信息更多。通过视觉传感器可以研究各种焊缝特征提取算法,可以用于克服面对电弧辐射的极端亮度、飞溅以及复杂的表面形貌(如铁锈、油漆、反光表面等)等复杂工作环境下准确获取焊缝特征的挑战。
2、然而,传统的方式中特征识别方式中由于存在着多种问题,从而导致焊缝识别效果不佳。
3、存在着手眼标定面临精度不加、计算复杂、激光扫描因外界干扰(运动不稳、数据丢失、管壁反光)噪声的噪声污染还会导致数据不稳定,焊缝识别效果不佳。
技术实现思路
1、鉴于此,本发明提出了焊缝识别方法、设备、介质及程序产品,可以提高焊缝识别的准确度。
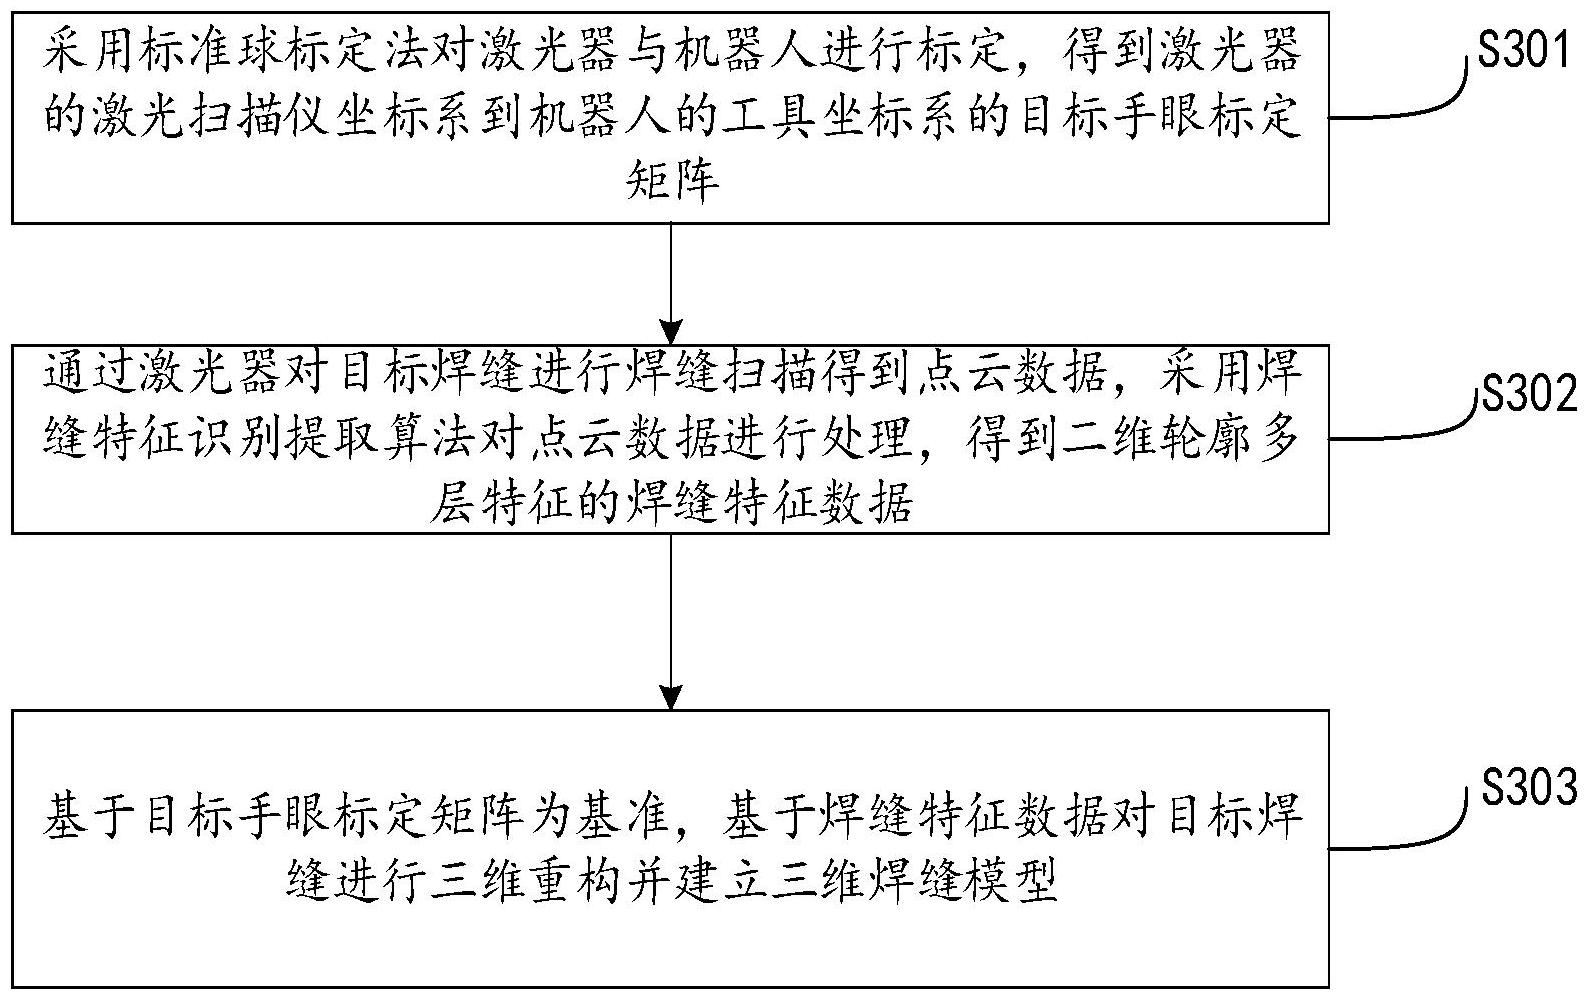
2、第一方面,本发明提出了一种焊缝识别方法,包括:
3、采用标准球标定法对激光器与机器人进行标定,得到所述激光器的激光扫描仪坐标系到所述机器人的工具坐标系的目标手眼标定矩阵;
4、通过所述激光器对目标焊缝进行焊缝扫描得到点云数据,采用焊缝特征识别提取算法对所述点云数据进行处理,得到二维轮廓多层特征的焊缝特征数据;
5、基于所述目标手眼标定矩阵为基准,基于所述焊缝特征对所述目标焊缝进行三维重构并建立三维焊缝模型,所述三维焊缝模型用于三维焊缝的全位置特征识别。
6、在一种可能的实现方式中,所述采用标准球标定法对激光器与机器人进行标定,得到所述激光器的激光扫描仪坐标系到所述机器人的工具坐标系的目标手眼标定矩阵,包括:
7、采用空间四点定球法确定标准球的球心位置;
8、对所述标准球上的标定点位进行数据采集;
9、基于云配准icp算法计算采集后的数据的手眼标定矩阵;
10、对所述手眼标定矩阵的标定精度进行分析,得到所述目标手眼标定矩阵。
11、在一种可能的实现方式中,所述对所述标准球上的标定点位进行数据采集,包括:
12、控制所述机器人使所述激光器对所述标准球上的多个标定点位进行数据扫描;
13、根据所述机器人得到当前姿态下的基坐标系与工具坐标系的转换矩阵,并基于所述转换矩阵得到当前姿态下标准球的球心在所述工具坐标系上的第一位置坐标;
14、获取所述标准球的球心在所述当前姿态下,在所述激光扫描仪坐标系下的第二位置坐标。
15、在一种可能的实现方式中,所述采集后的数据包括所述第一位置坐标和所述第二位置坐标;所述基于云配准icp算法计算采集后的数据的手眼标定矩阵,包括:
16、基于所述icp算法确定所述第一位置坐标和所述第二位置坐标的手眼标定矩阵。
17、在一种可能的实现方式中,所述通过所述激光器对目标焊缝进行焊缝扫描得到点云数据,采用焊缝特征识别提取算法对所述点云数据进行处理,得到二维轮廓多层特征的焊缝特征数据,包括:
18、基于所述激光器进行焊缝扫描得到所述点云数据,并对所述点云数据进行预处理;
19、获取预处理后的点云数据的摆动方向、中心点、深度以及宽度。
20、在一种可能的实现方式中,所述基于所述焊缝特征对所述目标焊缝进行三维重构并建立三维焊缝模型,包括:
21、将所述焊缝特征数据转换为所述机器人的固定用户坐标系上的三维点云数据;
22、基于所述三维点云数据确定三维空间中焊缝的各个位置的三维焊缝特征结构;
23、基于高斯滤波法对所述三维焊缝特征结构的深度数据和宽度数据进行优化,得到所述三维焊缝模型。
24、在一种可能的实现方式中,所述获取预处理后的点云数据的摆动方向、中心点、深度以及宽度,包括:
25、使用斜率分析法和线性拟合法得到预处理后的点云数据的摆动方向、中心点、深度以及宽度。
26、第二方面,本发明提出了一种焊缝识别装置,包括:标定单元、扫描单元、处理单元。
27、标定单元,用于采用标准球标定法对激光器与机器人进行标定,得到所述激光器的激光扫描仪坐标系到所述机器人的工具坐标系的目标手眼标定矩阵;
28、扫描单元,用于通过所述激光器对目标焊缝进行焊缝扫描得到点云数据;
29、处理单元,用于采用焊缝特征识别提取算法对所述点云数据进行处理,得到二维轮廓多层特征的焊缝特征数据;
30、处理单元,还用于基于所述目标手眼标定矩阵为基准,基于所述焊缝特征对所述目标焊缝进行三维重构并建立三维焊缝模型,所述三维焊缝模型用于三维焊缝的全位置特征识别。
31、在一种可能的实现方式中,标定单元,具体用于:
32、采用空间四点定球法确定标准球的球心位置;
33、对所述标准球上的标定点位进行数据采集;
34、基于云配准icp算法计算采集后的数据的手眼标定矩阵;
35、对所述手眼标定矩阵的标定精度进行分析,得到所述目标手眼标定矩阵。
36、在一种可能的实现方式中,标定单元,具体用于:
37、控制所述机器人使所述激光器对所述标准球上的多个标定点位进行数据扫描;
38、根据所述机器人得到当前姿态下的基坐标系与工具坐标系的转换矩阵,并基于所述转换矩阵得到当前姿态下标准球的球心在所述工具坐标系上的第一位置坐标;
39、获取所述标准球的球心在所述当前姿态下,在所述激光扫描仪坐标系下的第二位置坐标。
40、在一种可能的实现方式中,标定单元,具体用于:
41、基于所述icp算法确定所述第一位置坐标和所述第二位置坐标的手眼标定矩阵。
42、在一种可能的实现方式中,处理单元,具体用于:
43、基于所述激光器进行焊缝扫描得到所述点云数据,并对所述点云数据进行预处理;
44、获取预处理后的点云数据的摆动方向、中心点、深度以及宽度。
45、在一种可能的实现方式中,处理单元,具体用于:
46、将所述焊缝特征数据转换为所述机器人的固定用户坐标系上的三维点云数据;
47、基于所述三维点云数据确定三维空间中焊缝的各个位置的三维焊缝特征结构;
48、基于高斯滤波法对所述三维焊缝特征结构的深度数据和宽度数据进行优化,得到所述三维焊缝模型。
49、在一种可能的实现方式中,处理单元,具体用于:
50、使用斜率分析法和线性拟合法得到预处理后的点云数据的摆动方向、中心点、深度以及宽度。
51、第三方面,提供一种焊缝识别装置,包括存储器和处理器;存储器用于存储计算机执行指令,处理器与存储器通过总线连接;当焊缝识别装置运行时,处理器执行存储器存储的计算机执行指令,以使焊缝识别装置执行第一方面所述的焊缝识别方法。
52、该焊缝识别装置可以是网络设备,也可以是网络设备中的一部分装置,例如网络设备中的芯片系统。该芯片系统用于支持网络设备实现第一方面及其任意一种可能的实现方式中所涉及的功能,例如,获取、确定、发送上述焊缝识别方法中所涉及的数据和/或信息。该芯片系统包括芯片,也可以包括其他分立器件或电路结构。
53、第四方面,提供一种计算机可读存储介质,计算机可读存储介质包括计算机执行指令,当计算机执行指令在计算机上运行时,使得该计算机执行第一方面所述的焊缝识别方法。
54、第五方面,还提供一种计算机程序产品,该计算机程序产品包括计算机指令,当计算机指令在焊缝识别装置上运行时,使得焊缝识别装置执行如上述第一方面所述的焊缝识别方法。
55、需要说明的是,上述计算机指令可以全部或者部分存储在计算机可读存储介质上。其中,计算机可读存储介质可以与焊缝识别装置的处理器封装在一起的,也可以与焊缝识别装置的处理器单独封装,本技术实施例对此不作限定。
56、本技术中第二方面、第三方面、第四方面、第五方面的描述,可以参考第一方面的详细描述。
57、在本技术实施例中,上述焊缝识别装置的名字对设备或功能模块本身不构成限定,在实际实现中,这些设备或功能模块可以以其他名称出现。例如,接收单元还可以称为接收模块、接收器等。只要各个设备或功能模块的功能和本技术类似,属于本技术权利要求及其等同技术的范围之内。
58、与现有技术相比,本发明的有益效果在于:
59、本发明公开了焊缝识别方法,采用标准球标定法对激光器与机器人进行标定,得到激光器的激光扫描仪坐标系到机器人的工具坐标系的目标手眼标定矩阵;通过激光器对目标焊缝进行焊缝扫描得到点云数据,采用焊缝特征识别提取算法对点云数据进行处理,得到二维轮廓多层特征的焊缝特征数据;
60、基于目标手眼标定矩阵为基准,基于焊缝特征数据对目标焊缝进行三维重构并建立三维焊缝模型,三维焊缝模型用于三维焊缝的全位置特征识别。
61、由于三维焊缝模型是根据二维特征和三维重构进行建立的,既考虑到了二维因素,又考虑到了三维因素,因此,得到的三维焊缝模型更为准确,可以提高焊缝识别的效率。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com