
连续介质能量平衡世界模型构建与闭环控制方法及系统与流程
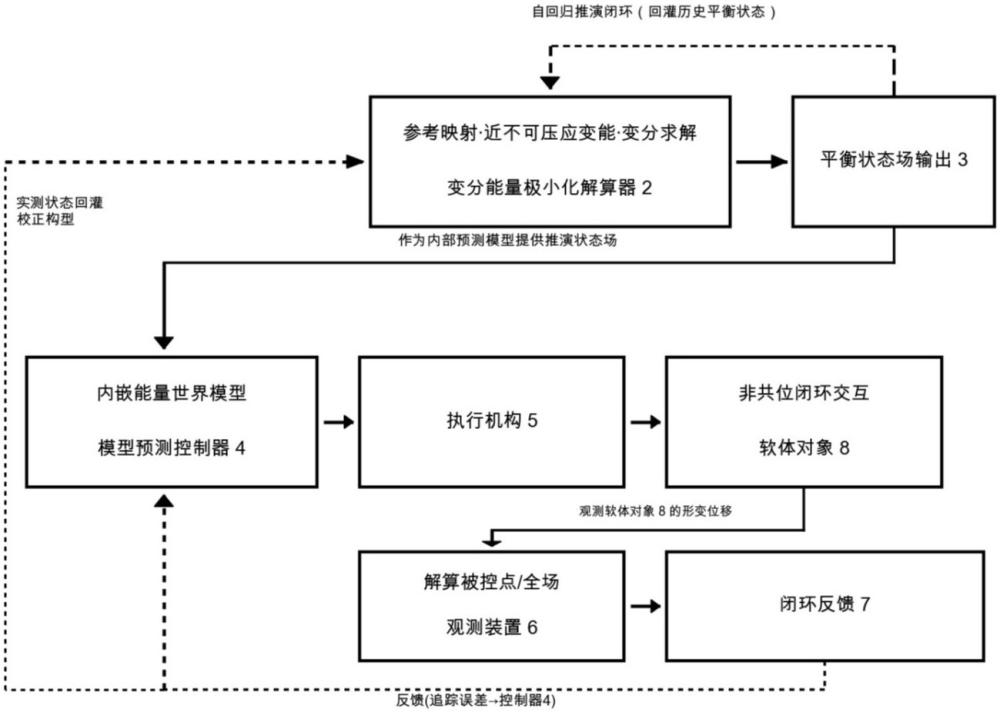
本发明涉及具身智能、机器人控制、连续介质力学与计算机视觉领域,具体涉及连续介质能量平衡世界模型构建与闭环控制方法及系统,可用于软组织操作、线缆布放、柔性部件操控等工业机器人装配及医疗手术场景,尤适用于驱动与观测在空间构型/自由度上解耦的非共位软体闭环控制场景。
背景技术:
1、对软组织、线缆、柔性部件等近不可压软体对象(软体连续介质)的自动化操作,亟需一种实时且物理可信的前向模型以供长时程自回归推演与闭环控制使用。高保真有限元求解器精度高但计算速度不足,难以用于闭环控制;图神经网络世界模型可毫秒级推理、且对未见几何具有一定泛化能力,但其自回归推演(以模型自身输出作为下一步输入、逐时间步推进)会积累“物理幻觉”:体积漂移并在数十步内出现网格翻转,导致长时程预测失真并使闭环控制崩溃。
2、针对上述问题,现有技术提出了三类主流改进方案,均存在根本缺陷。其一,软性损失惩罚:通过在训练损失函数中加入物理约束项(如能量约束、体积约束)来鼓励而非强制满足约束,网络在面对复杂受力或脱离训练分布时无法严格保障物理真实性,长时程自回归推演时漂移依旧。其二,事后代数投影:在每一步预测后施加刚性代数投影(如投影动力学projective dynamics类)校正约束,但由于刚性投影将网络自回归输入推出训练分布,其引发的数值扰动被逐步累积放大,实测(对照见表2及附图10(c))在数步内使体积偏差呈指数级增长,并在长程推演中累积达105量级而诱发网格翻转。其三,全局体积缩放:通过对预测结果整体按比例缩放以保持总体积不变,但总体积守恒并不等于局部微分等容,物体可能在局部被异常压扁、另一局部被非物理拉伸而仍维持总体积不变,在连续介质力学上不成立。
3、此外,现有神经世界模型在用于非共位(即执行机构施加载荷的驱动区域与被控观测区域在空间构型或自由度上至少存在解耦或非重合分量)软体连续介质闭环控制时,其内部预测模型的长时程发散会导致控制器滚动优化陷入严重失真的状态空间,致使控制指令偏离物理可行解,从而引发执行端失稳甚至损伤操作对象。
4、因此,现有技术缺乏一种能够在模型前向求解层面内嵌体积守恒、并能稳定支撑长时程自回归推演与高精度非共位闭环控制的能量平衡世界模型架构。
5、进一步的现有技术对照:在可变形对象/软体连续介质的实时优化控制中,已有研究采用隐式/交替方向法求解有限元本构势能以获得实时形变,并将其用于模型预测控制(邓豪、熊璟、夏泽洋,《一种用于可形变对象操作的动力学模型隐式求解方法》,《机器人》2024, 46(1):45-53),其体积保持依赖求解框架本身而非作为显式设计准则,亦未将学习式网络与能量求解耦合;亦有以学习式图神经网络动力学结合mpc对软连续体机器人实时控制的研究(eberhard 等, graph neural model predictive control for high-dimensional systems, 2026),其物理一致性为习得属性、可随训练分布漂移;从视频重建的可变形对象神经世界模型(phystwin、soma、deformmaster)为隐式高斯/质点表示,不提供显式逐单元力学量用于安全监控;现有基于视觉世界模型的闭环动作预测方案亦缺乏连续介质全场应力与体积保持约束。归纳而言,上述方案或把体积守恒当作可违反的软约束/事后投影、或以隐式表示牺牲全场力学可解释性与安全边界监控。本发明以“近不可压体积守恒作为内嵌能量世界模型前向求解的平衡性质”为设计准则,并结合显式逐元的全场力学量(峰值体积偏差、接触反力、能量密度)安全监测与钳制,兼顾实时性与安全边界,有别于上述现有技术。
6、本发明与最接近的现有技术(邓豪、熊璟、夏泽洋,《一种用于可形变对象操作的动力学模型隐式求解方法》,《机器人》2024, 46(1):45-53)的逐特征优势对照如下:(1)形变求解框架:现有技术以隐式/交替方向法(admm)直接求解材料本构势能,体积保持依赖求解框架自身的数值性质;本发明以“近不可压体积守恒作为内嵌能量世界模型前向求解的平衡性质”为显式设计准则,将体积惩罚项并入能量泛函并以变分能量极小化作为求解目标予以满足,使体积守恒在优化求解过程中内嵌达成,从机理上有效避免了现有技术事后代数投影破坏网络输入分布导致的误差累积;(2)前向求解世界模型管线与守恒内嵌:现有技术通常将能量/本构求解作为离线计算或单步实时控制工具,而非作为输出用于后续时刻自回归推演的内部世界模型,其体积保持亦非显式设计准则;本发明将变分能量极小化作为能量世界模型的前向推演引擎、使体积守恒由能量项在优化求解过程中内嵌达成,并可进一步结合以历史平衡状态为初值的温启动松弛与批量张量化并行求解,实现长程自回归推演中的高效稳定收敛;(3)边界加载与网格无关性:现有技术未公开接触边界的网格无关性,本发明以neumann面力/接触载荷消除位移钳制边界奇异,实测体积偏差跨网格保持于10⁻5量级;(4)力学安全与监测:现有技术未公开以全场力学量(体积偏差、接触反力、能量密度)对控制代价施加安全惩罚或位移钳制,亦未输出节点/单元级力学状态场用于监控,本发明提供显式逐元全场力学监测与安全边界控制;(5)算力-延迟代价:现有技术以隐式/交替方向法求解本构势能时,单步收敛通常需数十至上百次全雅可比或约束迭代,推演延迟达数百毫秒至秒级,难以在滚动视界h=6、候选采样k=64的批量张量化高频模型预测控制节拍内实时运行;本发明以批量张量化并行推演与变分梯度解算,在毫秒级节拍内完成多候选控制序列的并行能量极小化求解,兼顾物理保真度与控制实时性;(6)物理参数辨识与仿真到真实迁移:现有技术多以自由参数或隐式表示拟合软体材料属性,仿真与真实之间难以弥合物理鸿沟、难以迁移至未见工况;本发明基于参考构型映射的显式超弹性参数反演标定,并结合未见激励工况下的开环一致性校验准据实现可迁移的物理参数辨识,保证标定模型可直接部署于真实物理系统。上述区别特征结合说明书表1至表5的实测数据(长程零漂移、闭环追踪精度、接触反力与能量密度较黑盒×7.7/×16.4的对比),足以证明本发明相对最接近现有技术具备突出的实质性特点和显著进步。
技术实现思路
1、本发明要解决的技术问题是:克服现有软体连续介质前向预测模型在长时程自回归推演中易发生体积漂移与网格翻转、软性惩罚与事后代数投影均无法在前向求解层面根治体积守恒、位移钳制在接触边缘诱发边界应力奇异致体积误差随网格细分恶化、非共位闭环控制中预测发散易致控制器失控、超弹性材料参数难以辨识致仿真与真实存在物理鸿沟且缺乏连续介质内部全场力学安全监控的技术缺陷,提供连续介质能量平衡世界模型构建与闭环控制方法及系统。
2、为解决上述技术问题,本发明采用如下技术方案:一种连续介质能量平衡世界模型构建与推演方法,包括:获取目标软体对象的三维离散几何表示,所述三维离散几何表示包含多面体网格、体素阵列或粒子集合中的至少一种;确定所述几何表示的几何参考基准,并基于所述几何参考基准获取表征局部形变的参考映射信息;以所述参考映射信息为基准,对所述几何表示的各个离散单元计算变形梯度,并据此计算近不可压超弹应变能,所述近不可压超弹应变能包含等容能项与体积惩罚项,所述体积惩罚项随单元体积偏离无形变基准而单调增大并由表征材料不可压缩特性的模量参数或刚度权重加权,使体积守恒由所述能量项在优化求解过程中内嵌达成;在预设物理边界条件下,在推理推演时对所述近不可压超弹应变能执行变分能量极小化数值求解,求解未约束物理自由度的平衡位移,得到保持体积守恒的平衡状态场,以构建所述能量世界模型;将表征所述平衡状态的结果输出用于后续时刻的自回归推演,或将所述能量世界模型作为上层控制器的内部预测模型使用。
3、进一步地,在一种可能的实现方式中,所述变分能量极小化作为内嵌于所述能量世界模型前向推演管线的物理一致性平衡层,在推理推演时以上一推演周期的历史平衡状态为温启动初值施加变分能量极小化,将其求解更新为保持体积守恒的平衡状态场,所得结果用于后续时刻推演或作为上层控制器(如滚动视界优化)的内部预测模型。其技术效果是:该平衡层将体积守恒作为前向求解内嵌的平衡性质达成,且与候选状态场的具体生成方式无关。
4、进一步地,在一种可能的实现方式中,所述计算变形梯度包括:以当前构型对应的变形矩阵右乘所述参考构型的未变形梯度矩阵之逆,得到 f=a·a0⁻¹ 形式的变形梯度;当所述离散单元(如四面体单元)出现临界或翻转风险时,对单元体积比施加下界钳制或对相应单元执行状态重新初始化。其技术效果是:以严格参考构型保证变形梯度物理一致,并以下界钳制防止数值翻转进入不可解状态。
5、进一步地,在一种可能的实现方式中,所述变分能量极小化采用有限内存bfgs拟牛顿法(即l-bfgs)、非线性共轭梯度法或牛顿-拉夫逊法中的至少一种,并在求解过程中对不同自由度方向的能量曲率差异执行归一化或预处理(包含行缩放)。其技术效果是:缓解近不可压体积模量带来的能量势能面病态条件(曲率差异可达106倍量级),保证数值求解稳定高效收敛。
6、进一步地,在一种可能的实现方式中,所述在预设物理边界条件下执行变分能量极小化数值求解包括:对与外部接触相关的接触或加载区域施加neumann面力或接触载荷(含外力势能项),以连续分布力方式引入外载荷。其技术效果是:消除全表面刚性位移钳制在接触边缘诱发的边界应力奇异性,使体积偏差不随离散网格细分而增大,实现网格无关的近不可压体积守恒。
7、进一步地,在一种可能的实现方式中,所述在推理推演时执行变分能量极小化数值求解以得到保持体积守恒的平衡状态场,包括:所述变分能量极小化以当前推演周期之前的历史平衡状态作为温启动初值,将所述历史平衡状态输入至变分能量极小化解算器中进行优化迭代求解。其技术效果是:以前序物理平衡构型作为能量优化的空间起点,使得在近不可压超弹高体积模量带来的极度病态能量势能面上,能够以较小的迭代步数预算快速、稳定地收敛至真实物理平衡态,避免冷启动搜索导致的数值振荡与形变失真。
8、进一步地,在一种可能的实现方式中,所述自回归推演为长程开环推演;所述方法还包括:在所述推演的每一时刻以单元体积比偏差未超过预设阈值作为持续判据,在满足所述判据时继续自回归推演。其技术效果是:实现零漂移且无网格翻转的长程自回归推演,为物理状态评估与闭环安全监控提供显式可量化的守恒度量。
9、进一步地,在一种可能的实现方式中,所述状态场包含由物理感知编码器提取的、保持连续介质守恒约束的结构化潜空间隐状态表征,所述结构化潜空间隐状态表征与所述变分能量极小化通过将守恒约束引入潜空间能量泛函中进行联合求解;或者,所述能量世界模型作为物理基底模型,与数据驱动的残差补偿网络、高频运动学外推模块或非线性刚度观测器中的至少一种结合,以级联、并联或残差叠加的形式构成复合前向预测管线。其技术效果是:在降低高维自由度求解维度的同时强制保持连续介质守恒约束,并利用数据驱动残差或观测器有效补偿未建模的高频动态与接触扰动,提升复合前向推演的精度与环境适应性。
10、为解决上述技术问题,本发明还提供一种使用上述方法构建的能量世界模型进行软体连续介质闭环控制的系统,包括:执行机构,用于对软体对象施加位移约束、接触推压或牵拉载荷,所述执行机构为刚性传动机械结构、精密位移导轨、连续体机构或柔性流体驱动单元中的至少一种;观测装置,用于获取表征所述软体形态状态的物理传感信息,所述物理传感信息包含光学点云、视觉标记、形态轮廓、内部应变光纤测量值、电磁跟踪坐标或断层影像特征中的至少一种,并解算被控观测点的位移及全场形变表征;模型预测控制器,用于在滚动视界内,以所述能量世界模型为内部预测模型,对多条候选控制序列分别推演未来状态,并计算表征任务执行偏差的代价,所述任务执行偏差包含目标追踪误差、全场轮廓匹配度或控制平滑惩罚中的至少一种,选择或聚合最优候选控制序列并将首步控制施加到所述执行机构;闭环反馈单元,用于将所述观测装置获取的实测状态回灌所述能量世界模型与所述控制器,构成预测-执行-观测-再预测的闭环;其中,所述控制器部署于本地工控机、边缘网关或经网络通信连接的远程云端计算节点,所述最优控制序列经下行通信链路下发至所述执行机构;被控观测区域与所述执行机构直接施加载荷的驱动区域在空间构型或自由度上至少存在解耦或非重合分量。其技术效果是:以内嵌物理守恒的世界模型作为高保真内部预测模型,克服了现有神经世界模型在长时程推演中误差发散污染控制器的问题,在非共位解耦工况下实现软体连续介质大变形的高精度轨迹追踪与力学安全控制。
11、进一步地,在一种可能的实现方式中,所述模型预测控制器对所述多条候选控制序列的推演采用批量张量化:将多个候选样本的网格状态与单元连接拓扑分别聚合为批量张量(形态为 [k,n,3] 与 [k,m,d,3] 之一或组合,k为样本数、n为节点数、m为单元数、d为单元节点数或邻域维数,其中四面体d=4、六面体d=8),在一次张量化能量计算与变分梯度解算中同时求解多个样本(批量张量化推演结构见图4)。其技术效果是:显著提升硬件计算单元的并行利用率与闭环控制实时性,使连续介质能量世界模型满足机器人在线高速部署的实时要求。
12、进一步地,在一种可能的实现方式中,所述模型预测控制器根据当前可用计算资源或目标控制频率,在所述内部预测模型的求解深度(包含拟牛顿迭代步数、内步数、候选控制序列采样数或滚动视界长度中的至少一项)中动态自适应选择工作点。其技术效果是:在物理保真度与控制延迟之间实现自适应动态权衡,使控制系统兼具高保真精准推演与高频实时响应的切换调节能力。
13、进一步地,在一种可能的实现方式中,对所述软体对象的材料参数(包含剪切模量、体积模量与不可压泊松比中的至少一项)执行预标定,将标定结果写入所述近不可压超弹应变能,以作为所述内部预测模型的力学物性基准。其技术效果是:使软体物理参数收敛到具明确物理可解释性的模量基底,在未见激励轨迹下具备高精度泛化能力,避免以无物理实体的拟合参数吸收模型误差,保障标定参数的物理可辨识性与仿真向真实对象迁移的一致性。
14、为解决上述技术问题,本发明还提供一种软体连续介质操作的优化控制方法,包括:在优化控制求解框架中,由内部物理预测模型获取被控对象在未来时刻的全场力学状态,所述全场力学状态包含单元体积畸变、接触载荷反力、形变应变能、应变张量不变量或应力表征值中的至少一种;在所述优化控制求解框架中基于所述全场力学状态施加约束、惩罚或动作修正,使控制量满足连续介质内部物理安全边界;所述优化控制求解框架包含滚动时域优化、基于扩散去噪的生成式轨迹规划、控制屏障函数安全滤波或随机采样优化中的至少一种。其技术效果是:通过内部物理世界模型将原本外部不可直测的连续介质内部力学场与体积畸变显式引入上层轨迹规划与控制优化闭环中,有效避免了传统控制在接触操作极限工况下的结构破坏、材料撕裂与过载失稳,实现兼顾作业目标与本体力学安全边界的自主操控。
15、为解决上述技术问题,本发明还提供一种物理可信的软体连续介质操作监控系统,包括:内部物理预测模型,用于在滚动推演或控制中输出节点或单元级的变形梯度、体积比、能量、应力或接触反力中的至少一种全场力学状态场;以及监控或状态提取单元,用于基于所述全场力学状态场驱动触觉力渲染设备、输出损伤安全预警信号、或作为下游操作规划模块的安全感知状态输入。其技术效果是:突破了软体连续介质深层力学状态无法直接埋设物理传感器进行量测的硬件瓶颈,借助物理一致性世界模型实现内部微元级力学状态的实时重构与可视化监控,为医生触觉感知、工业过载预警及高危极限工况下的安全防御提供了可信的力学决策支撑。
16、进一步地,在一种可能的实现方式中,所述方法还包括:通过预设多向激励轨迹采集所述软体的位移与反力响应,解耦辨识以剪切模量与体积模量为主的超弹性物理参数;在未见于所述多向激励轨迹的全新激励上执行开环预测一致性校验,并以所述物理参数在所述全新激励上的预测误差低于黑盒神经拟合模型至少一个数量级作为仿真层面的校验判据;将校验通过的所述物理参数配置入内部物理预测模型,以驱动所述软体的闭环控制执行。其技术效果是:通过多向动态激励与力传感联合辨识,将软体材料响应收敛至具有明确物理实体的真实力学模量,从机理上排除了无物理意义的自由拟合旋钮吸收误差,保证了材料参数的全局可辨识性,使世界模型在面对未见操作轨迹与复杂大变形时具备高度保真的外推泛化能力,并为仿真向真实物理系统的迁移奠定物理一致性基础。
17、进一步地,在一种可能的实现方式中,所述方法还包括:利用内部物理预测模型在滚动推演中生成包含全场力学安全状态的交互样本;基于所述交互样本训练具备连续介质物理安全边界策略的控制策略模型,所述控制策略模型输出用于驱动执行机构对软体连续介质操作的控制指令。其技术效果是:突破了传统无模型具身策略在真实环境中随机探索易导致连续介质撕裂失稳的训练安全瓶颈,借助物理世界模型低成本、高保真地生成包含微元级应力与体积畸变的多样化交互样本,将显式连续介质物理安全边界有效蒸馏固化至神经网络控制策略中,实现高效、鲁棒且具备物理硬约束保障的端到端自主操控。
18、进一步地,在一种可能的实现方式中,还提供一种计算机可读存储介质,其上存储有计算机程序,所述计算机程序被处理器执行时实现上述任一项所述的连续介质能量平衡世界模型构建与推演方法、软体连续介质操作的优化控制方法或软体连续介质物理参数辨识与迁移方法。所述计算机可读存储介质包括但不限于固态硬盘、机械硬盘、只读存储器、随机存取存储器、光盘或闪存等。其技术效果是:使上述物理世界模型构建、变分能量极小化求解、全场力学安全监控及参数辨识迁移等算法逻辑能够以标准化软件模块或可执行固件的形式,独立存储并在工控机、边缘网关或云端计算节点中灵活部署与调用,具备良好的工程复用性与跨平台移植能力。
19、进一步地,为清晰阐述本发明各技术特征的广义内涵与通用扩展性,本发明对相关技术术语给出如下上位定义与解释说明(各定义均为上位概念,具体示例仅为示意说明,不构成对保护范围的穷尽限制):(1)所述“三维离散几何表示”包括但不限于四面体/六面体/多面体网格、体素阵列、粒子集合(如物质点法mpm、平滑粒子流体动力学sph的粒子集合)、或神经隐式空间离散采样点中的至少一种;(2)所述“参考映射信息”包括但不限于参考构型的未变形梯度矩阵的逆矩阵、参考构型度量张量、或形状核函数阵列中的至少一种,用于将当前局部形变与无形变基准相关联;(3)所述“体积惩罚项”包括但不限于单元体积比与基准值之差的平方、对数体积比平方、高阶体积偏差多项式、或分式体积势能中的至少一种,其随单元体积偏离无形变基准单调增大;所述“表征材料不可压缩特性的模量参数或刚度权重”包括但不限于体积模量、拉梅常数、不可压缩惩罚权重或罚因子中的至少一种;(4)所述“变分能量极小化数值求解”包括但不限于拟牛顿法(含有限内存bfgs即l-bfgs)、非线性共轭梯度法、牛顿-拉夫逊法、一阶梯度下降法、或交替方向乘子法(admm)中的至少一种;(5)所述“温启动初值”包括但不限于上一时刻的平衡状态、或基于历史多个时刻平衡状态外推得到的预测状态中的至少一种;本发明以历史平衡状态为温启动初值之准则,消融实测表明(见说明书各表及附图10)以未松弛的代数投影直接作为求解初值易诱发数值翻转,故不作为本技术温启动初值的优选实现;在某些替代实施方式中,所述变分能量极小化亦可采用非历史先验或冷启动初始化,通过增加求解步数实现平衡求解;(6)所述“预设物理边界条件”包括但不限于位移约束(dirichlet边界)、外力或面力载荷边界(neumann边界/接触载荷)、弹性支撑(robin边界/弹性地基)、或接触相互作用约束中的至少一种;(7)所述“物理传感信息”包括但不限于光学点云、视觉标记位姿、形态轮廓、内部应变光纤测量值、电磁跟踪坐标、超声或断层影像特征中的至少一种;(8)所述执行机构包括但不限于刚性传动机械结构(多自由度机械臂、精密位移导轨/滑台)、连续体机构(绳驱连续体机械臂)、柔性流体驱动单元(气动人工肌肉、软体驱动腔体)、或智能材料驱动器(如压电陶瓷驱动器、电致伸缩或形状记忆合金驱动)中的至少一种;(9)所述被控观测区域与驱动区域“解耦或非重合”指二者在空间构型或自由度上至少存在一个非重合分量,包括近端驱动-远端观测的非共位形态、或驱动与监视异位形态;(10)所述“任务执行偏差”或“代价”包括但不限于目标点追踪误差、全场轮廓匹配度(包含倒角距离或轮廓重合度)、控制量平滑惩罚、或接触载荷维持偏差中的至少一种;所述“代价”亦可进一步包含基于全场力学状态量(包含单元体积畸变、应力集中或应变能)构建的物理安全惩罚。
20、进一步地,本发明的能量世界模型与状态场亦可呈现为多种可实施架构,包括:(一)结构化潜空间构架:所述状态场可为由物理感知编码器提取的、保持连续介质守恒拓扑约束的结构化潜空间隐状态表征,并在潜空间中与能量极小化以守恒约束联合求解;(二)残差复合前向预测管线构架:所述能量世界模型作为物理基底模型,可与数据驱动的残差补偿网络、高频运动学外推模块或非线性刚度观测器结合,以级联、并联或残差叠加的形式构成复合前向预测管线;(三)生成式规划构架:基于所述全场力学状态的优化控制求解框架包括滚动时域优化、基于扩散去噪的生成式轨迹规划、控制屏障函数安全滤波或随机采样优化中的至少一种;(四)云-边协同部署构架:所述控制器部署于本地工控机、边缘网关或经网络通信连接的远程云端计算节点,最优控制序列经下行通信链路下发至执行机构;(五)策略蒸馏构架:利用内部物理预测模型在滚动推演中生成包含全场力学安全状态的交互样本,据此训练具备连续介质物理安全边界策略的控制策略模型;(六)在线辨识构架:对超弹性物理参数的辨识可在离线多向激励标定与在线递推辨识(如扩展卡尔曼滤波、递归最小二乘)之间切换,并以未见激励下的开环一致性校验作为模型迁移的可靠性验证准据。上述各可实施架构可独立实施,亦可在复杂工业或医疗场景中组合协同运行。
21、进一步地,为使本领域技术人员更充分地实施本发明的多构架扩展形态,本发明进一步给出如下工程实现指引与技术细节说明(各实施指引与具体参数仅为示意性说明,不构成对本发明保护范围的限制):(1)结构化潜空间守恒联合求解:以图神经网络或编码器-解码器构架(如基于视觉的具身联合预测网络或世界模型架构)将物理感知观测编码为潜空间隐状态 z,将等容约束以潜空间体积比偏差惩罚项并入潜空间能量函数(例如在隐变量上定义与 j(z)−1 正相关的守恒惩罚),以变分或能量极小化联合求解守恒平衡隐状态 z*,再经解码器输出物理状态或控制量,形成潜空间守恒平衡世界模型;(2)残差复合前向管线:以能量世界模型输出 p_phys 作为物理基座预测,以数据驱动的残差补偿网络学习基座模型与高保真真值之间的残差 δp,最终预测输出为 p = p_phys + δp;训练时以基座残差为监督目标,推理时按"物理基座计算→残差修正"的级联时序或并行相加执行;(3)能量引导扩散规划:以去噪扩散模型生成控制轨迹或状态序列,在去噪迭代过程中以能量世界模型输出的全场力学量(如单元体积畸变峰值 max|det(f)−1| 或峰值能量密度)构造能量引导梯度项(等价于物理无分类器引导的安全条件),将采样轨迹约束于连续介质物理安全边界内;(4)控制屏障函数安全滤波:在优化控制求解输出候选动作后,以控制屏障函数(cbf)不等式约束构造二次规划(qp)安全滤波器,将控制动作投影至安全集合,使全场力学量的李雅普诺夫或李导数满足屏障条件,实现动作的在线安全过滤与修正;(5)策略蒸馏:以能量世界模型作为环境预测模型在滚动推演中生成大量包含全场力学安全状态的交互样本,采用近端策略优化(ppo)或软动作评价(sac)等强化学习算法训练控制策略网络,奖励函数包含任务追踪精度项与全场力学安全惩罚项(即全场力学量越阈即施以重罚),使策略模型内嵌连续介质物理安全边界;(6)六面体或粒子形态的变形梯度计算:对六面体网格以等参单元高斯积分点构造雅可比矩阵并求取体积比与变形梯度,对粒子集合或物质点法(mpm)以形函数或形状核函数(如 b 样条核)在邻域内重建变形梯度场并求取体积比;上述形态均以未变形参考构型为基准,并以体积偏差惩罚项在优化求解中达成体积守恒,其实施路径与本发明的变分能量极小化框架保持一致;(7)在线递推辨识:以扩展卡尔曼滤波(ekf)或递归最小二乘(rls)算法将超弹性材料参数作为状态向量、位移与反力作为量测信号,在闭环运行中逐帧递推更新参数;离线多向激励标定与在线递推辨识可并行运行或动态切换,并以未见激励工况下的开环一致性校验作为模型部署前的迁移泛化验证准据;(8)云-边协同节拍:控制器部署于边缘网关或云端计算节点,以固定控制周期(如 100ms 至1s)将能量世界模型推演得到的最优控制序列经下行通信链路(如工业以太网、5g 或现场总线)下发至本地执行机构,执行端按首步控制量执行并将实时观测状态经上行通信链路回传形成闭环控制。
22、与现有技术相比,本发明的有益效果为:(1)在架构层面由内嵌体积惩罚在优化求解中达成连续介质体积守恒,长程开环自回归推演无累积漂移、无网格翻转,相比传统纯黑盒神经世界模型在长程推演稳定性与物理置信度上获得显著改善;(2)利用历史平衡构型构建状态场温启动初值机制,有效避免了优化求解从失稳候选初值出发导致的数值振荡与发散,确保了50至100步以上长程大变形自回归推演的稳定收敛;(3)以一致性neumann面力与接触载荷边界替代刚性位移钳制,消除了局部接触边界的力学奇异性,使单元体积比偏差在跨网格分辨率尺度下均稳定保持在10⁻5优良量级;(4)以能量世界模型作为闭环内部预测模型,显著提升了非共位软体大变形操作的端部追踪与构型控制精度,且控制性能随内部求解深度自适应增加而单调收敛至理论性能极限(理想物理基准);(5)通过批量张量化并行求解架构与保真度-延迟动态可调机制,消除了多候选轨迹串行评估瓶颈,在严苛控制节拍下兼顾了毫秒级实时响应与连续介质微元级求解精度;(6)利用物理世界模型在滚动推演中实时评估的全场微元级力学状态量(包含单元体积畸变、峰值接触反力与局部应变能密度),对控制代价施加物理安全惩罚或动态位移钳制,使闭环控制系统兼具高精度目标追踪与底层力学安全边界保护;实测表明,传统黑盒内部模型预测的峰值接触反力与局部能量密度较真实基准放大达一个数量级(约7.7倍与16.4倍),而本发明能将其严格约束在基准真实值的约10%误差范围以内;(7)通过材料超弹性参数的多向激励离线标定与在线递推辨识协同,有效缓解软体连续介质仿真与真实物理系统之间的sim-to-real物理鸿沟,为跨工况迁移与硬件系统部署奠定底层物理一致性基础,提升了控制策略在未见外部激励与不同物理机体间的迁移与泛化潜力。
23、进一步地,本发明对无模型反馈控制(如常规pid控制)作为基准对照进行了定性说明:实测数据表明,无模型控制虽在单一目标点位移追踪上能够达到基础跟踪精度(残差约为13.9%),但其不具备前向物理推演与预测能力,无法预先研判全场单元体积畸变、接触反力峰值与局部应变能密度,因而无法在闭环控制前向规划中提供任何内部力学安全保证与超限前瞻性规避;在涉及软体大变形、近不可压缩及高安全要求的关键操作场景中,无模型基准仅能作为闭环追踪性能的基础参照,无法替代本发明具备物理守恒世界模型预测能力的闭环安全控制方案,亦无法输出连续介质全场力学状态用于损伤预警与安全监测。上述基准对照与本发明基于全场力学状态的安全优化控制及全场力学监控方案形成清晰界分,显著体现出本发明在保障被控软体物理安全性方面的突出技术效果。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com